Większość zautomatyzowanych magazynów, które odwiedziłem w ostatnich latach, borykała się z podobnym, powtarzającym się problemem awarii.
System WMS informuje, że miejsce na podłodze jest puste. Wózek AGV podejmuje decyzję o odstawieniu. Wózek AGV przyjeżdża. Miejsce nie jest puste.
Wtedy pas się zatrzymuje. Operator zostaje wezwany. Rozpoczyna się obejście problemu.
To nie błąd oprogramowania. To luka w czujniku.
System WMS wie tylko to, co mu powiedziano. Nie widzi. A gdy zarządzasz mieszanymi flotami, pojazdami zautomatyzowanymi i ręcznymi wózkami widłowymi, różnica szybko się powiększa. Operatorzy wózków widłowych nie zawsze skanują. Przekazywanie zmian nie zawsze jest zsynchronizowane. A zanim rozbieżność się ujawni, tracisz już znaczącą przepustowość.
Większość wdrożeń, które recenzowałem, opiera się na jednym z dwóch podejść:
Sprawdza jedno miejsce na gniazdo. Teoretycznie działa. W praktyce palety przesuwają się poza środek podczas transportu. Belka nie trafia, czujnik zgłasza „puste”, a wózek AGV i tak uderza w przeszkodę. Widziałem, że to się nie powiodło w wielu lokalizacjach z dokładnie tym samym schematem.
Daje kolorowy obraz. Brak głębi. W oświetleniu magazynowym ciemne palety zlewają się z podłogą. Cienie od regałów powodują fałszywe alarmy. W jednym z odwiedzonych przeze mnie zakładów, wskaźniki błędów wyraźnie wzrosły podczas popołudniowych zmian, gdy światło słoneczne padało na świetliki. To nie jest niezawodność.
Oba podejścia zmuszają system WMS do wnioskowania o zajętości na podstawie niekompletnych danych. Z mojego doświadczenia wynika, że wnioskowanie bez bezpośredniej obserwacji to punkt, w którym projekty automatyzacji kończą się fiaskiem.
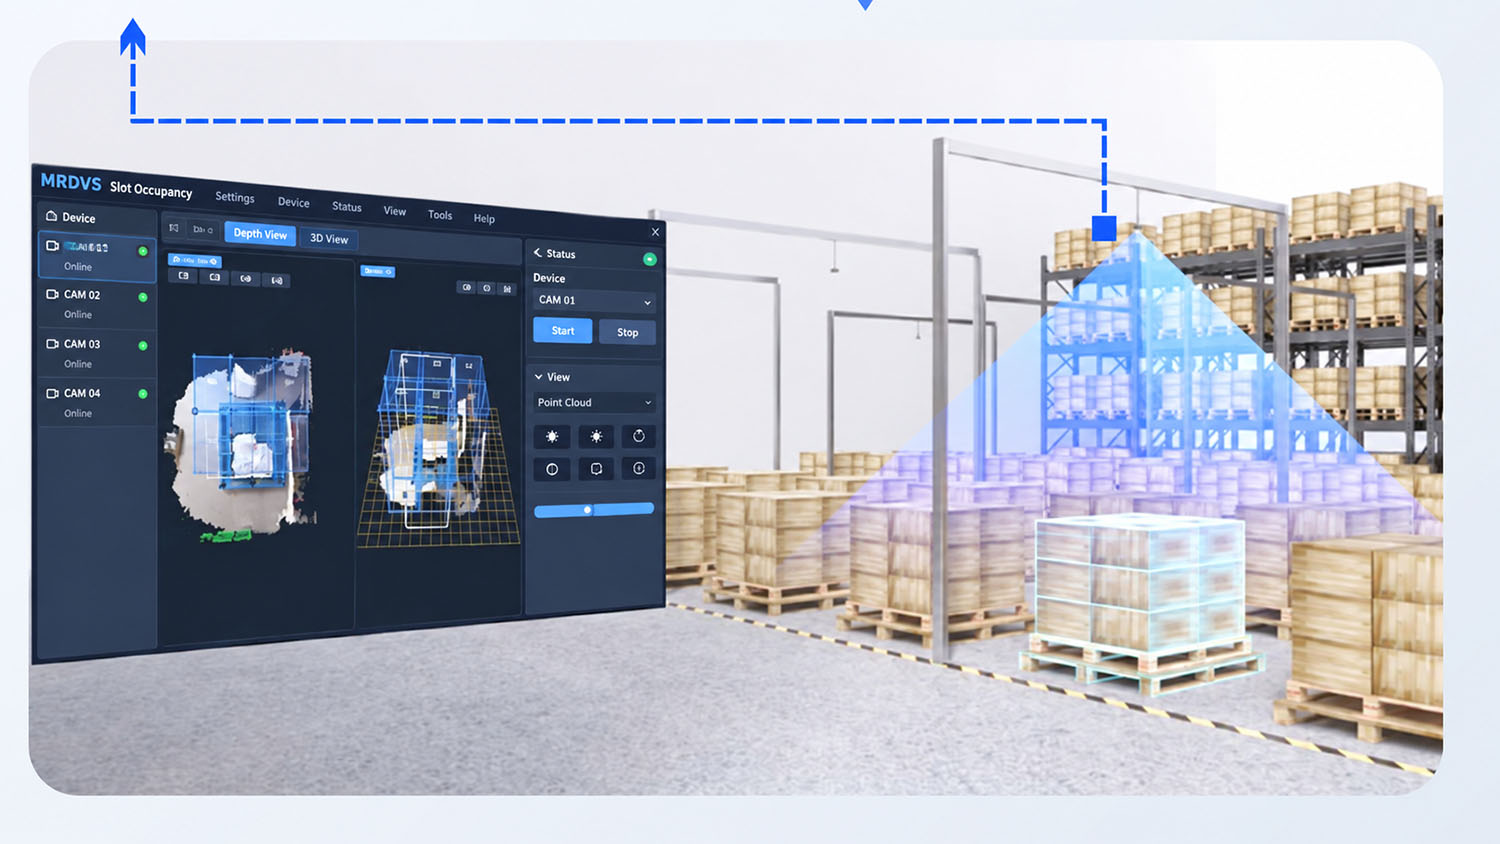
Przeszliśmy na kamery RGB-D nadziemne – kolor + mapa głębi w jednym strumieniu.
Różnica nie polega tylko na „lepszym wykrywaniu”. To fundamentalna zmiana:
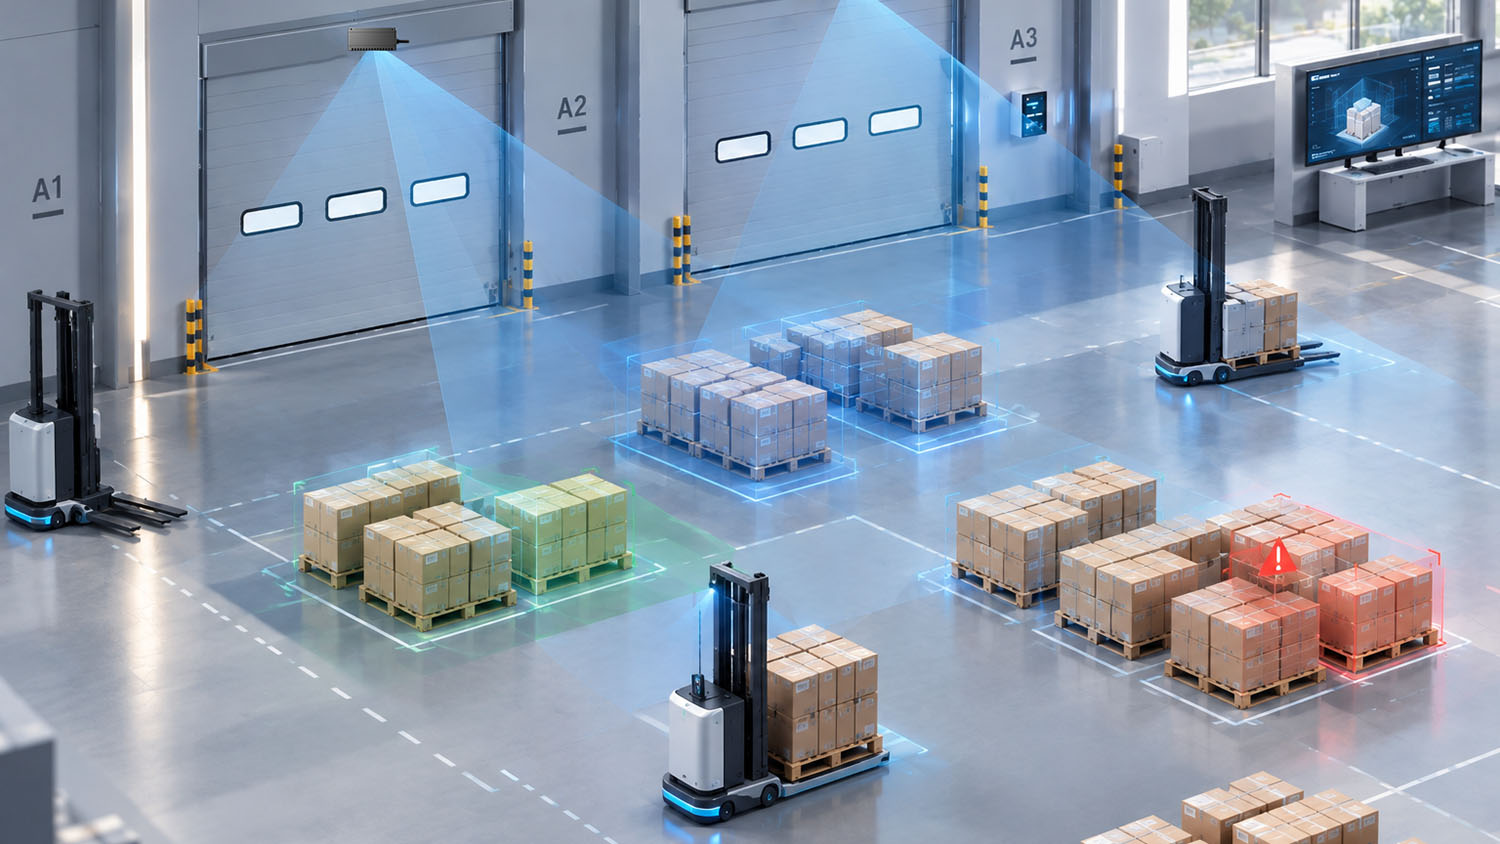
Jeśli dziś planujesz zastosować czujniki w gniazdach podłogowych, oto moja zasada:
Wizja 3D z wbudowanym przetwarzaniem nie jest już kosztowną opcją. To bezpieczna opcja. A w tej branży bezpieczna opcja, która skraca czas wdrożenia i eliminuje niespodzianki na ostatnim etapie, to taka, która zapewnia nienaruszone zaufanie klienta.
Celem nie jest inteligentniejszy system WMS. Celem jest system WMS, który przestaje zgadywać.