Solução de prevenção de obstáculos 3D para robôs móveis
O que é prevenção de obstáculos 3D
- Percepção de profundidade
- Mapeamento Espacial em Tempo Real
- Planejamento de Caminho Adaptativo
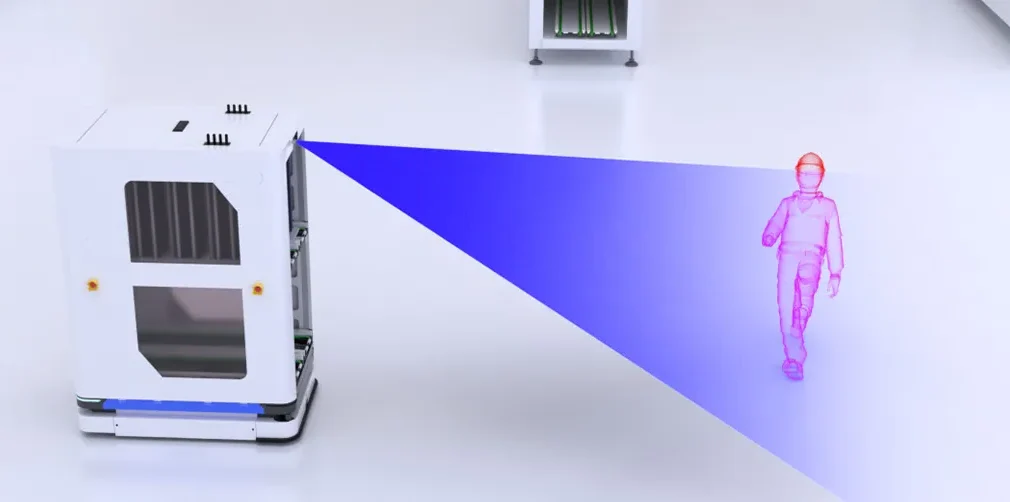
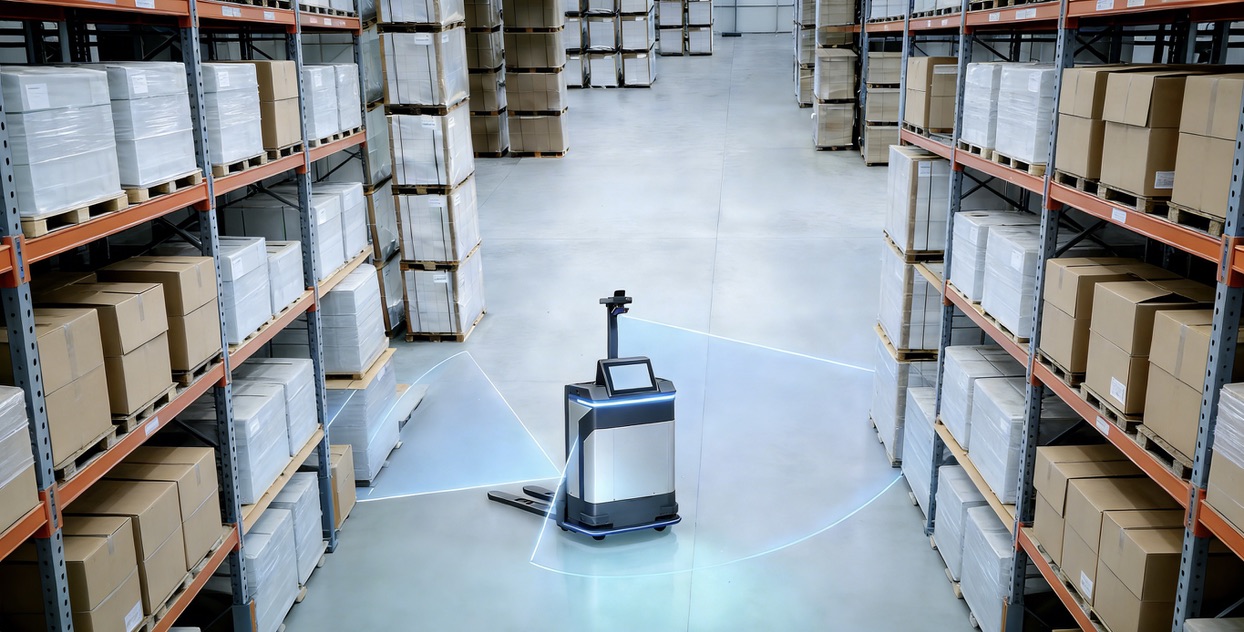
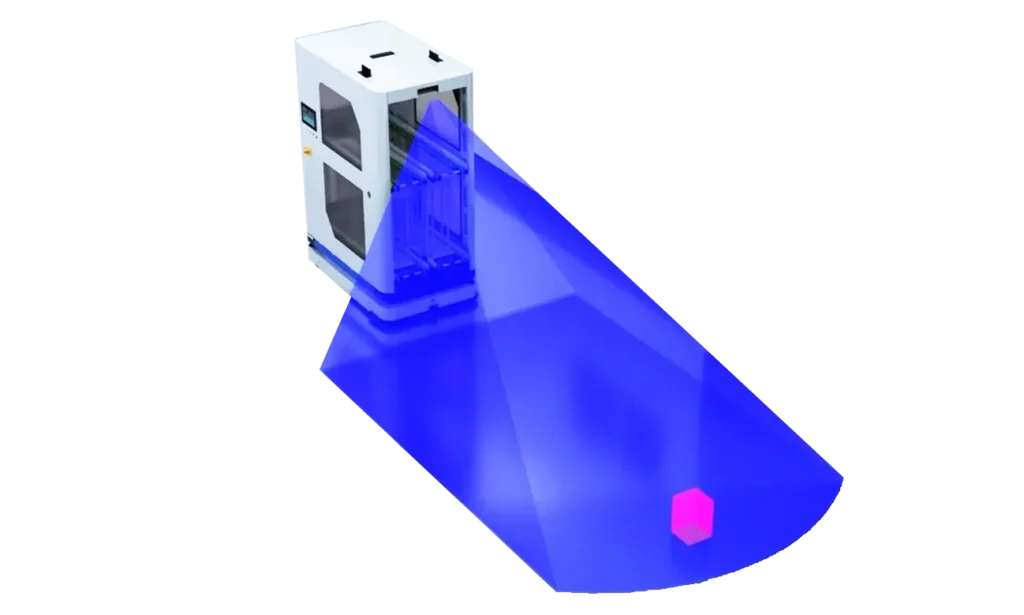
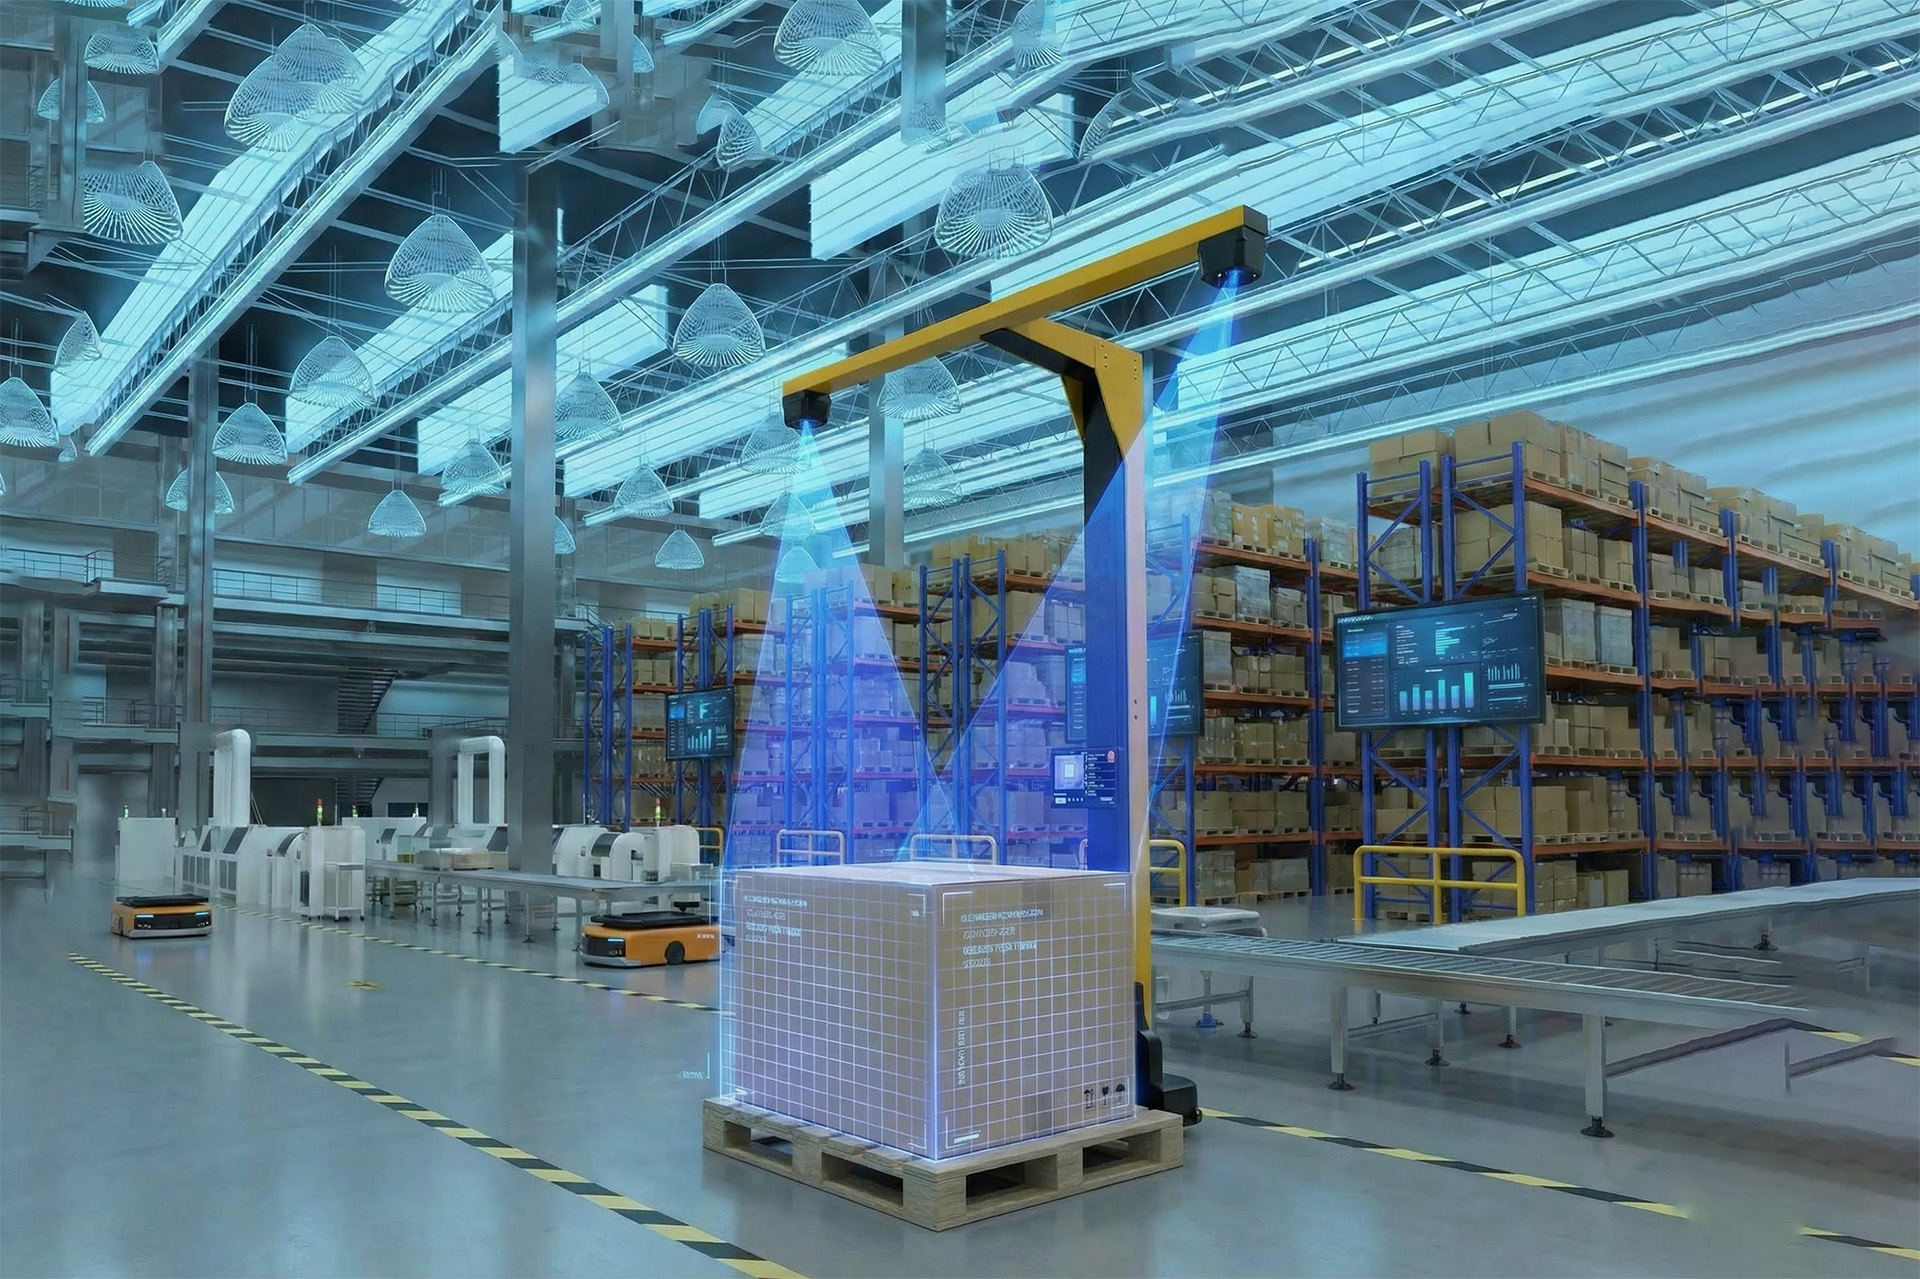
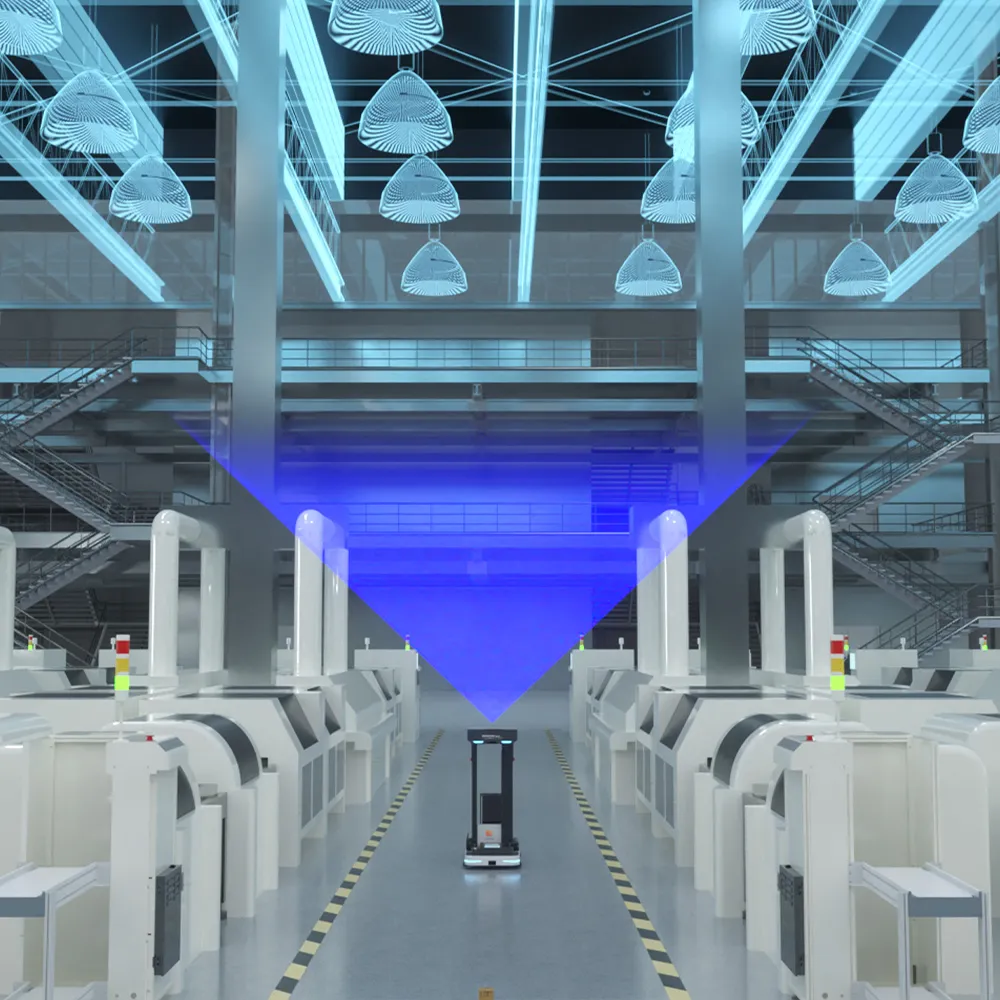
A prevenção de obstáculos 3D é crucial para aumentar a segurança e a eficiência operacional de robôs móveis em ambientes dinâmicos, como centros logísticos e instalações de saúde. Ao contrário das soluções tradicionais de LiDAR 2D, que podem ter dificuldades com a diferenciação de alturas de objetos, os sistemas de visão 3D se destacam na prevenção de colisões e na garantia da operação contínua. Esses sistemas avançados distinguem de forma inteligente entre obstáculos temporários e permanentes, bem como entre obstáculos dinâmicos e estáticos, reduzindo a necessidade de intervenções dispendiosas e minimizando os riscos à segurança.
Por que escolher a solução de prevenção de obstáculos 3D MRDVS
Fusão de Dados Multimodais
- Combina dados RGB e de profundidade para melhorar a percepção do robô, permitindo uma navegação precisa em ambientes complexos.
Integração Eficiente
- Integre-se facilmente aos sistemas de controle de robôs existentes por meio da interface de E/S, permitindo a personalização dos parâmetros de prevenção.
Reconhecimento Semântico de Objetos
- Identifica e classifica objetos dentro do ambiente do robô, permitindo que robôs móveis tomem decisões informadas para contornar obstáculos.
Vá além dos limites
| MRDVS CV-SLAM | Baseado em recursos LiDAR 2D | Baseado em refletor LiDAR 2D | |
| Infraestrutura gratuita | - | ||
| Ambientes em rápida mudança | - | ||
| Espaços públicos e lotados | - | ||
| Rampas | - | - | |
| Grandes salões | |||
| Corredores longos | - | ||
| Uso interno e externo | - | - |
Coberto
Às vezes coberto - Não Incluído
Aprimorando a Percepção Espacial com Reconhecimento Semântico de Objetos
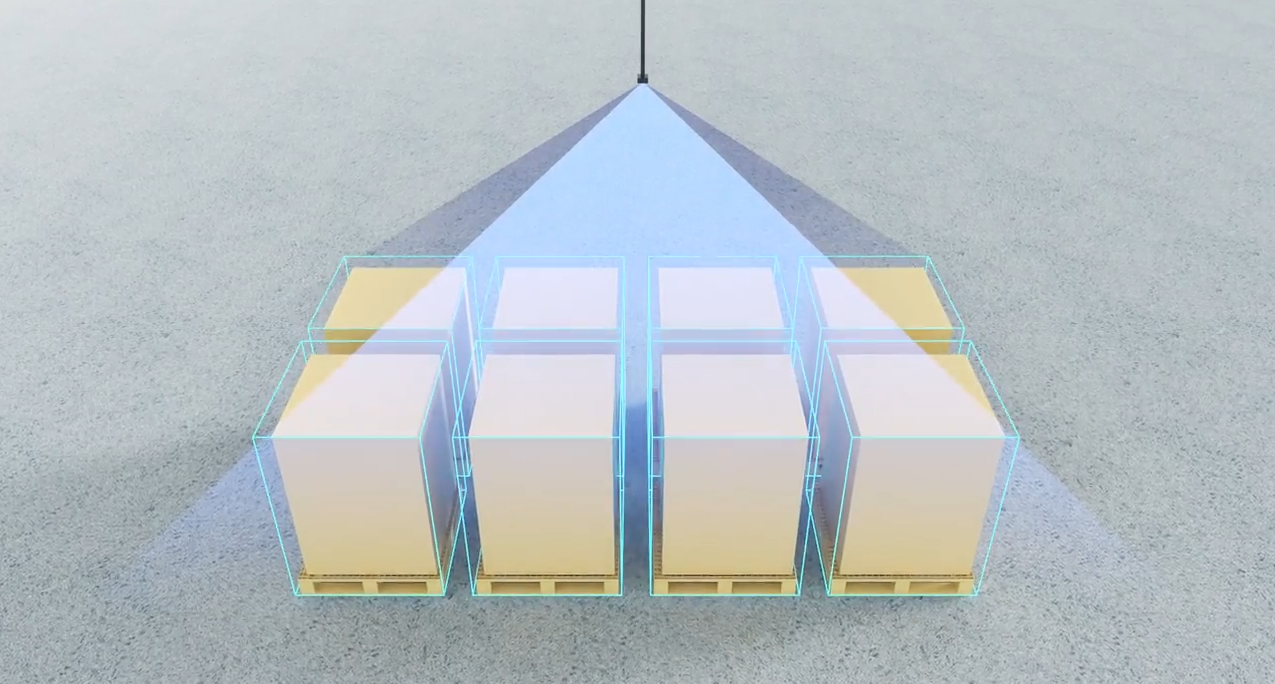
O reconhecimento semântico de objetos envolve a identificação e classificação de objetos dentro do ambiente do robô.
Ao entender o que são objetos e onde eles estão localizados, os robôs móveis podem tomar decisões informadas para contornar obstáculos.
Sensor de câmera ToF para prevenção de obstáculos
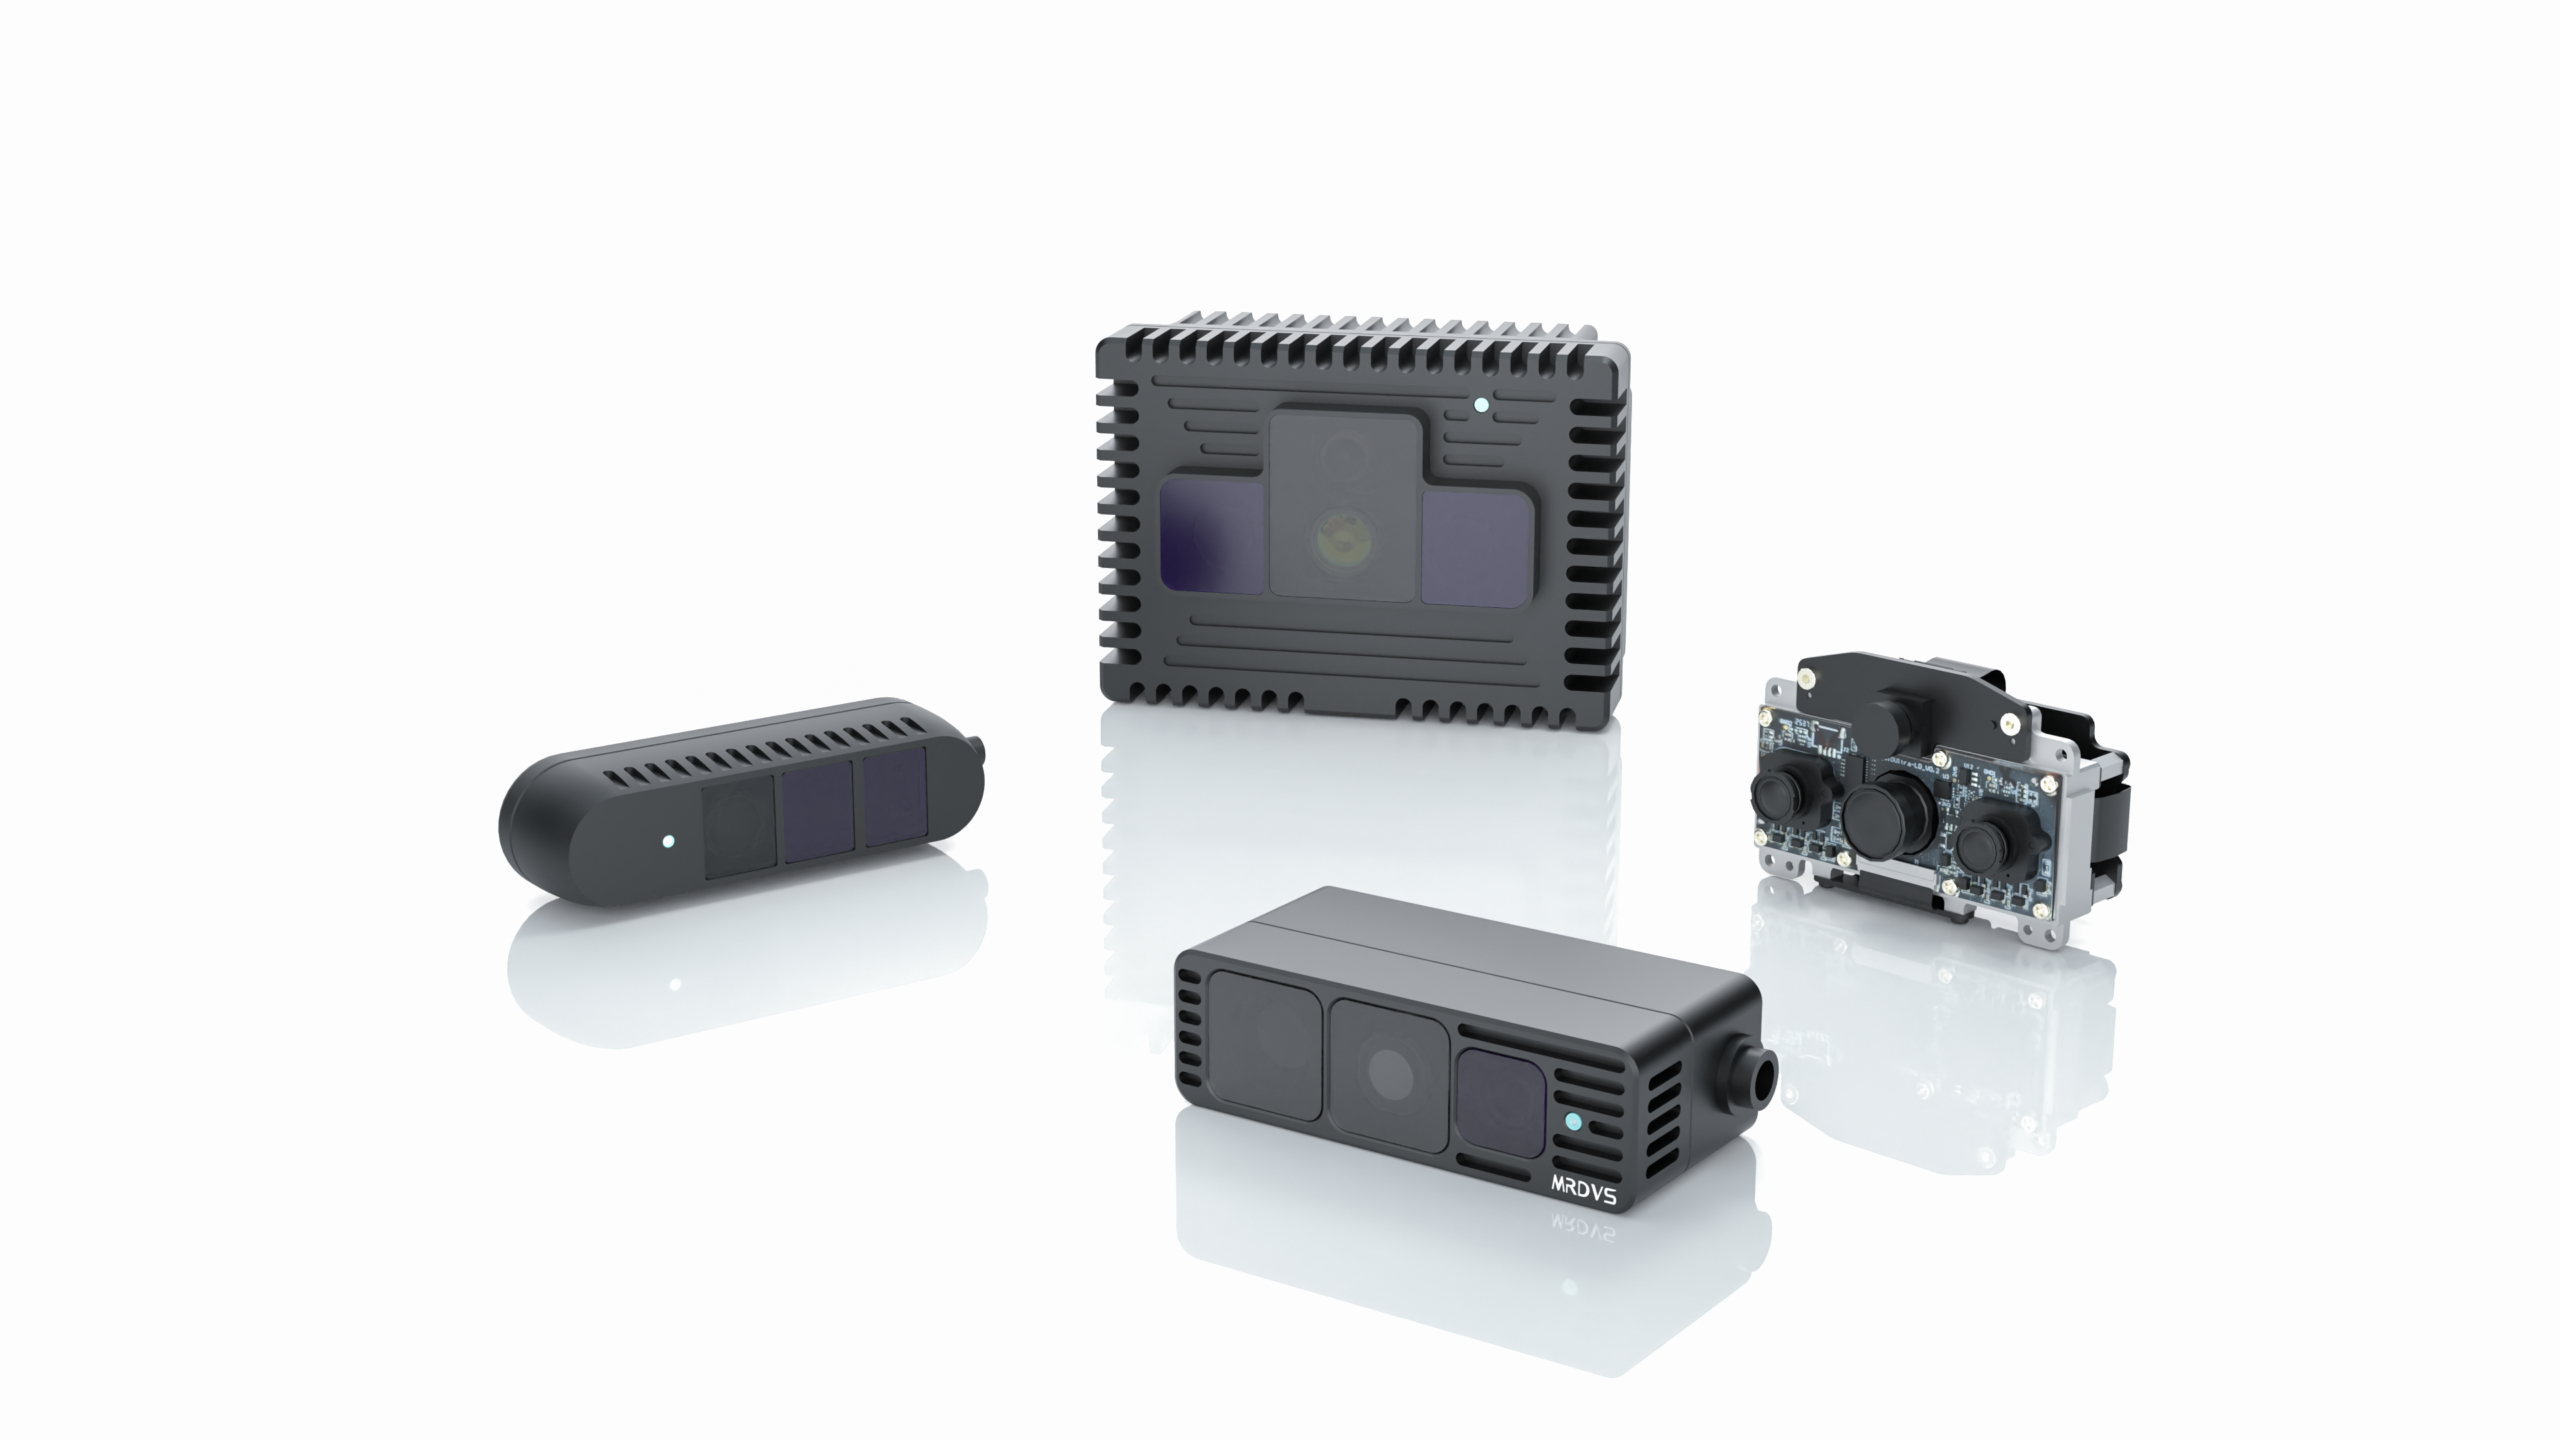
Câmera RGB-D
Fusão de Dados Multimodais
Habilitado para múltiplas câmeras
Algoritmo especial e dispositivos fotônicos integrados
Taxa de quadros alta
Até 15 quadros por segundo
Integração Eficiente
Interfaces Ethernet suportadas
Robustez da Luz
Laser de 940 nm para maximizar o SNR
Alcance de trabalho de 5 metros
Máximo 40 metros
Inteligência de ponta e fusão multimodal
Transformação de coordenadas de nuvem de pontos
Detecção de intrusão por zona
Sinal de saída de desvio de obstáculos em camadas
Perguntas frequentes
Os sistemas de navegação 2D tradicionais dependem de representações planas do ambiente, que funcionam bem em ambientes controlados e planos, mas apresentam dificuldades em ambientes reais com obstáculos de altura variável, terrenos irregulares e elementos dinâmicos. Isso pode levar a erros de navegação e potenciais colisões. Em contraste, os sistemas de prevenção de obstáculos 3D capturam toda a estrutura tridimensional do ambiente, permitindo melhor detecção e prevenção de obstáculos em diferentes alturas e profundidades. Isso resulta em uma navegação mais precisa e uma operação mais segura em ambientes complexos e dinâmicos.
Embora câmeras 3D e Lidars 3D forneçam informações de profundidade cruciais para a navegação de AGV (Veículo Guiado Automatizado) e AMR (Robô Móvel Autônomo), eles apresentam diferentes pontos fortes e limitações. Geralmente, os Lidars 3D oferecem um alcance de detecção maior, tornando-os adequados para ambientes amplos e uso externo, enquanto as câmeras 3D têm um alcance menor, tornando-os mais adequados para aplicações internas. Além disso, os Lidars 3D geralmente são mais caros devido às suas capacidades avançadas de detecção, enquanto as câmeras 3D costumam ser mais acessíveis, proporcionando uma solução econômica para muitas aplicações.
Uma câmera 3D pode potencialmente substituir um Lidar 3D para navegação AGV/AMR em ambientes onde suas limitações, como alcance e condições de iluminação, não sejam questões críticas. Para aplicações que exigem mapeamento ambiental detalhado e de longo alcance, Lidars 3D ainda podem ser preferíveis. A escolha entre uma câmera 3D e um Lidar 3D deve considerar fatores como requisitos específicos da aplicação, condições ambientais e restrições orçamentárias.

Ao selecionar uma câmera 3D para robótica, considere os seguintes fatores:
– Resolução e taxa de quadros: Uma resolução e uma taxa de quadros mais altas podem fornecer dados mais detalhados e em tempo real.
– Campo de visão (FOV): Um FOV mais amplo permite que a câmera capture uma área maior do ambiente.
– Alcance: Certifique-se de que a câmera consiga detectar objetos com precisão nas distâncias necessárias.
– Tamanho e peso: A câmera deve ser adequada às restrições de tamanho e peso do robô.
– Interface de dados: Compatibilidade com as capacidades de processamento e interfaces de dados do robô (ex.: USB, Ethernet).
– Robustez ambiental: A câmera deve ser capaz de operar nas condições ambientais esperadas, incluindo iluminação, temperatura e resistência às intempéries.
Saiba mais: Sensor de detecção de obstáculos: tipos, benefícios e como escolher o mais adequado.
Aplicações
Evitação de obstáculos latentes em AGVs
Prevenção de obstáculos para empilhadeiras externas
Drone pairando e evitando obstáculos
Evitar obstáculos com veículos não tripulados de baixa velocidade
Varredora não tripulada com capacidade de evitar obstáculos
Inspeção de veículos com desvio de obstáculos
Desvio de obstáculos com cortador de grama
Proteção de segurança para veículos autônomos