Imagine um robô que não só consegue ver, mas também compreender verdadeiramente o mundo ao seu redor — navegando por armazéns lotados, escolhendo objetos frágeis com precisão ou até mesmo reconhecendo gestos humanos instantaneamente. Este é o poder das câmeras com sensor de profundidade, a tecnologia revolucionária que está transformando robôs comuns em máquinas inteligentes e conscientes. Ao capturar detalhes
Informações 3D do seu ambienteEssas câmeras dão aos robôs a visão necessária para tomar decisões em frações de segundo e operar com segurança ao lado de humanos. Neste artigo, vamos analisar como as câmeras com sensor de profundidade estão impulsionando o surgimento da robótica mais inteligente e remodelando indústrias em todo o mundo.
Tecnologias essenciais que alimentam câmeras com detecção de profundidade
Câmeras com sensor de profundidade contam com tecnologias inovadoras para capturar informações tridimensionais precisas sobre o ambiente ao seu redor. Compreender esses métodos essenciais ajuda a explicar como os robôs adquirem os "olhos" necessários para perceber a profundidade e as relações espaciais. Aqui estão as principais tecnologias por trás das câmeras modernas com sensor de profundidade:
-
Tempo de voo (ToF) Câmeras
Câmeras ToF emitem pulsos de luz infravermelha e medem o tempo que a luz leva para refletir de volta nos objetos. Esse atraso de tempo é usado para calcular distâncias precisas, criando mapas de profundidade em tempo real. Os sistemas ToF são divididos em dois tipos principais: ToF direto (dToF), que mede o atraso de tempo exato, e ToF indireto (iToF), que infere a distância a partir de deslocamentos de fase. Eles se destacam por fornecer dados de profundidade precisos com altas taxas de quadros, tornando-os ideais para ambientes dinâmicos como robótica. No entanto, podem enfrentar desafios com superfícies reflexivas e luz ambiente intensa.
-
Câmeras de luz estruturada
Essas câmeras projetam um padrão infravermelho conhecido — como grades ou pontos — no ambiente. A câmera então captura como esse padrão se deforma sobre as superfícies para inferir informações de profundidade. A luz estruturada é altamente eficaz em cenários internos de curta distância, oferecendo mapas de profundidade detalhados com alta resolução. Esse método é frequentemente usado em reconhecimento de gestos e escaneamento de objetos pequenos, mas é menos adequado para ambientes externos ou de grande porte devido à interferência da luz solar.
-
Sistemas de visão estéreo
A visão estéreo utiliza duas ou mais câmeras espaçadas para imitar a visão binocular humana. Ao comparar as diferenças (disparidade) entre as imagens capturadas por cada câmera, ela calcula informações de profundidade. Os sistemas estéreo são versáteis e podem ter um bom desempenho em diversas condições de iluminação, tornando-os adequados para robótica externa. No entanto, eles exigem algoritmos sofisticados para lidar com oclusões e superfícies sem textura e, normalmente, apresentam demandas computacionais mais elevadas.
-
Técnicas de Profundidade Monocular Passiva
Métodos emergentes envolvem o uso de uma única câmera com óptica avançada — como lentes de metaimagem ou tecnologia de campo de luz — para estimar a profundidade passivamente, sem iluminação ativa. Essas abordagens prometem formatos menores e menor consumo de energia, o que é benéfico para robôs compactos ou movidos a bateria. Embora ainda em desenvolvimento, a detecção passiva de profundidade monocular pode remodelar a forma como os robôs do futuro percebem o ambiente.
Como as câmeras de detecção de profundidade ajudam no mapeamento 3D
O mapeamento 3D é um recurso fundamental para muitos sistemas robóticos avançados, permitindo que as máquinas entendam e interajam com o ambiente de forma espacialmente consciente. Câmeras com sensor de profundidade desempenham um papel fundamental nesse processo, capturando informações precisas de distância e transformando-as em modelos tridimensionais detalhados.
Consciência Espacial Precisa
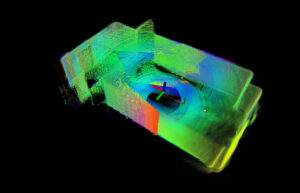
Câmeras com sensor de profundidade geram mapas de profundidade em tempo real medindo a distância entre o sensor e os objetos ao redor. Esses dados espaciais permitem que os robôs construam nuvens de pontos 3D — conjuntos densos de pontos que representam superfícies e estruturas no ambiente. Essas nuvens de pontos servem como base para mapas 3D precisos, ajudando os robôs a perceber formas, tamanhos e posições relativas de obstáculos ou alvos.
Facilitando a Localização e Mapeamento Simultâneos (SLAM)
Muitos sistemas robóticos dependem de algoritmos SLAM para construir e atualizar mapas de ambientes desconhecidos, enquanto rastreiam simultaneamente sua própria posição. Câmeras com sensor de profundidade fornecem informações 3D cruciais para o SLAM, permitindo melhor modelagem do ambiente e maior precisão de localização. Por exemplo, o MRDVS
Câmeras RGB-D fornece dados de profundidade de alta resolução que melhoram o desempenho do SLAM em ambientes industriais complexos, permitindo que os robôs naveguem com segurança e eficiência.
Habilitando a reconstrução detalhada do ambiente
Além da simples navegação, as câmeras de profundidade permitem a reconstrução detalhada do ambiente para tarefas como inspeção, controle de qualidade e aplicações de realidade aumentada. Robôs equipados com esses sensores podem detectar pequenos defeitos superficiais ou alterações estruturais comparando mapas 3D ao longo do tempo.
Suporte a ambientes dinâmicos e não estruturados
Câmeras com sensor de profundidade são especialmente valiosas em ambientes dinâmicos ou não estruturados, onde os obstáculos podem se mover ou aparecer de forma imprevisível. A capacidade de capturar dados 3D contínuos permite que os robôs atualizem mapas em tempo real, facilitando o planejamento adaptativo de caminhos e a prevenção de obstáculos.
Estéreo vs. ToF: qual câmera com sensor de profundidade vence?
Ao selecionar uma câmera de detecção de profundidade para robótica ou outras aplicações, é importante entender as diferenças entre
visão estéreo e
Tempo de voo (ToF) câmeras é essencial. Cada tecnologia tem seus pontos fortes e fracos, o que as torna mais adequadas para diferentes ambientes e tarefas.
|
Característica
|
Câmeras de visão estéreo
|
Câmeras de tempo de voo (ToF)
|
|
Princípio de trabalho
|
Usa duas ou mais câmeras para calcular a profundidade a partir da disparidade entre as imagens
|
Emite pulsos de luz infravermelha e mede o tempo de retorno para calcular a profundidade
|
|
Desempenho sob luz solar
|
Apresenta bom desempenho ao ar livre, sem ser afetado pela luz ambiente
|
Pode ser interrompido por luz solar forte ou superfícies reflexivas
|
|
Precisão de profundidade
|
Boa precisão, mas dependente de textura e contraste
|
Alta precisão mesmo em ambientes escuros ou com pouca textura
|
|
Variação
|
Alcance efetivo tipicamente maior
|
Geralmente menor alcance comparado ao estéreo
|
|
Carga Computacional
|
Alto – requer algoritmos complexos para cálculo de profundidade
|
Inferior – fornece medição direta de profundidade
|
|
Consumo de energia
|
Geralmente inferior, sistema passivo
|
Maior devido à iluminação ativa
|
|
adequação
|
Melhor para ambientes externos, texturizados e de grande escala
|
Ideal para cenas internas, dinâmicas e condições de pouca luz
|
|
Tamanho e Integração
|
Sistema maior com múltiplas câmeras
|
Mais compacto e fácil de integrar
|
Na prática, a escolha entre câmeras estéreo e ToF depende das necessidades específicas da aplicação:
-
Robôs autônomos ao ar livre muitas vezes preferem visão estéreo por sua robustez sob iluminação natural e maior alcance.
-
Robôs internos e sistemas de movimentação rápida beneficiar de Câmeras ToF devido à sua detecção de profundidade rápida, direta e precisa.
Principais aplicações de robótica alimentadas por câmeras de detecção de profundidade
Câmeras com sensor de profundidade tornaram-se fundamentais para o avanço das capacidades da robótica moderna. Ao fornecer dados tridimensionais precisos, elas possibilitam uma gama de aplicações sofisticadas que permitem que robôs operem de forma mais inteligente e eficiente em diversos setores.
-
Navegação e prevenção de obstáculos
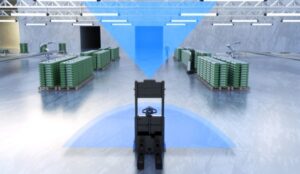
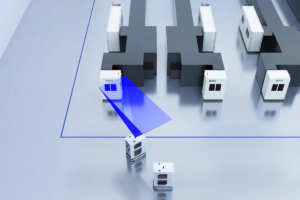
Uma das funções mais críticas dos robôs autônomos é a navegação segura e eficiente. Câmeras com sensor de profundidade, como as desenvolvidas pela MRDVS, permitem que robôs como Veículos Guiados Automatizados (AGVs) e Robôs Móveis Autônomos (AMRs) criem mapas 3D em tempo real de seus ambientes. Isso permite a detecção precisa de obstáculos e o planejamento de rotas, permitindo que os robôs manobrem dinamicamente em espaços lotados ou complexos sem colisões. Por exemplo, robôs de armazém dependem fortemente de câmeras MRDVS para evitar obstáculos e otimizar rotas.
-
Detecção e Manipulação de Objetos
Em ambientes industriais e logísticos, os robôs precisam detectar, identificar e manipular com precisão objetos de diversos formatos e tamanhos. Câmeras de detecção de profundidade de MRDVS Fornecem informações espaciais detalhadas que auxiliam os braços robóticos nas tarefas de agarrar, classificar e embalar. Isso melhora a eficiência e reduz erros em processos como a retirada de itens de caixas ou a montagem de peças em linhas de produção.
-
Interação e Segurança Humano-Robô
Para robôs que trabalham ao lado de humanos, a segurança é primordial. Câmeras de detecção de profundidade de MRDVS permitem que robôs reconheçam a presença e os gestos humanos, permitindo interação intuitiva e respostas rápidas. A detecção de proximidade garante que os robôs mantenham distâncias seguras, enquanto o reconhecimento de gestos pode facilitar o controle sem o uso das mãos. Essa tecnologia é especialmente importante em robôs de serviço, células de manufatura colaborativa e aplicações na área da saúde.
-
Tomada de decisão autônoma
Robôs mais inteligentes usam dados de profundidade de sensores avançados como os da MRDVS para alimentar algoritmos como Localização e Mapeamento Simultâneos (SLAM) e compreensão de cenas orientada por IA. Ao integrar informações espaciais 3D, os robôs podem tomar decisões autônomas em tempo real — desde a seleção da melhor rota até a identificação de obstáculos desconhecidos ou mudanças de ambiente. Essa capacidade é crucial para robôs que operam em ambientes dinâmicos e não estruturados, como agricultura ou resposta a desastres.
Como as câmeras com detecção de profundidade se integram à visão computacional e à IA?
Câmeras com sensor de profundidade desempenham um papel vital no avanço da inteligência robótica, fornecendo dados 3D ricos que complementam as tecnologias tradicionais de visão computacional e inteligência artificial (IA). Sua integração permite que os robôs entendam, interpretem e interajam melhor com o ambiente em tempo real.
-
Melhorando a percepção com RGB-D e fusão de dados térmicos
Câmeras de detecção de profundidade, como as desenvolvidas pela MRDVS, frequentemente trabalham em conjunto com câmeras RGB (coloridas) e térmicas para criar visualizações multiespectrais abrangentes do ambiente. Ao combinar dados de profundidade com informações de cor e térmicas, os robôs podem aprimorar a detecção, a segmentação e a precisão do reconhecimento de objetos, mesmo em condições climáticas ou de iluminação desafiadoras. Essa fusão multimodal possibilita aplicações como vigilância, inspeção de qualidade e monitoramento ambiental.
-
Fusão de câmera-LiDAR para navegação autônoma
Em robótica avançada e veículos autônomos, a combinação de dados de câmeras de detecção de profundidade com sistemas LiDAR ajuda a criar mapas 3D altamente detalhados. Essa fusão de sensores permite que os robôs aproveitem os pontos fortes de ambas as tecnologias: a precisão de longo alcance do LiDAR e os detalhes espaciais de alta resolução da câmera de profundidade. Algoritmos de IA processam esses dados combinados para aprimorar a compreensão da cena, a detecção de obstáculos e o planejamento de trajetórias.
-
Atividade orientada por IA e reconhecimento de gestos
Câmeras com sensor de profundidade permitem que robôs capturem sinais espaciais detalhados, necessários para a atividade humana e o reconhecimento de gestos. Utilizando modelos de IA e aprendizado de máquina treinados com dados de profundidade, os robôs podem interpretar poses humanas, detectar movimentos e responder adequadamente. Essa capacidade é crucial para a colaboração entre humanos e robôs, monitoramento de saúde e entretenimento interativo.
-
Tomada de decisão em tempo real e computação de ponta
A integração de câmeras com sensor de profundidade com computação de ponta alimentada por IA permite que robôs analisem e reajam ao ambiente sem depender de conectividade em nuvem. Empresas como MRDVS projetar suas câmeras para suportar processamento de dados de profundidade em tempo real, permitindo tempos de resposta mais rápidos e maior autonomia em tarefas como navegação, inspeção e manipulação.
Inicie câmeras de detecção de profundidade com MRDVS
Câmeras de detecção de profundidade são essenciais para a construção de robôs mais inteligentes e capazes, que navegam, interagem e se adaptam com precisão. Ao fornecer percepção 3D confiável, elas desbloqueiam aplicações avançadas de robótica em todos os setores. A MRDVS oferece soluções de detecção de profundidade de última geração, projetadas para enfrentar esses desafios, ajudando seus robôs a operar com mais eficiência e segurança. Dê o próximo passo na inovação em robótica — descubra as câmeras de detecção de profundidade da MRDVS e capacite seus robôs inteligentes hoje mesmo.