

A detecção confiável de obstáculos em armazéns exige mais do que apenas a medição de distância. Robôs móveis precisam detectar objetos com diferentes alturas, formatos, cores, texturas e níveis de refletividade sob condições de iluminação variáveis.
As câmeras de profundidade da série S da MRDVS utilizam sensores de tempo de voo direto (dToF) para gerar informações de profundidade 3D para empilhadeiras AGV e AMRs. Em um teste de desempenho realizado em julho de 2026, a MRDVS avaliou como a S11 lidou com alvos pretos, reflexivos, sobrepostos e com forte contraluz.
Detectar obstáculos de forma confiável em um armazém em funcionamento não é simplesmente uma questão de medir a distância.
As cargas em armazéns raramente são uniformes. Paletes, gaiolas e estoque podem ser pretos foscos, envoltos em película refletora ou desgastados até apresentarem uma textura cinza lisa. Qualquer uma dessas superfícies pode representar um desafio para um sensor calibrado para testes em laboratório.
O ambiente de trabalho introduz variáveis adicionais:
A exigência prática, portanto, não é apenas medir a distância, mas também produzir informações 3D utilizáveis em alvos e condições ambientais variáveis.
A tecnologia de tempo de voo direto emite pulsos ultracurtos de luz infravermelha — tipicamente na escala de nanossegundos — e registra o intervalo (Δt) entre a emissão e o retorno do sinal refletido. A distância é derivada diretamente:
Como a medição é uma temporização direta do pulso retornado, cada pixel dentro do campo de visão pode retornar um valor de profundidade praticamente independente da cor ou textura do alvo. O estéreo ativo, por outro lado, projeta um padrão e triangula a profundidade a partir de como esse padrão se deforma em duas lentes — um processo que depende de informações visuais suficientes para a correspondência de características.
A Série S implementa esse princípio com três opções de hardware que fazem a diferença em campo:
A MRDVS atribui os resultados observados nos testes abaixo a esse método de sensoriamento subjacente.
Câmera utilizada durante o teste:
O programa de testes examinou quatro tipos de alvos e cenários:
O teste focou na completude da imagem de profundidade, definição de bordas, comportamento em torno de objetos sobrepostos, dados de nuvem de pontos ausentes e ruído.
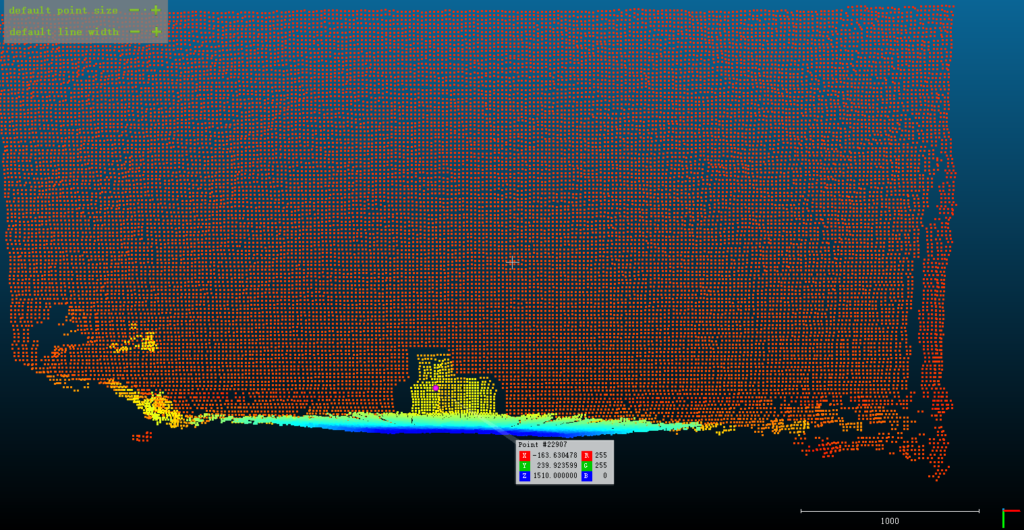
O primeiro teste consistiu em colocar um objeto preto próximo a uma parede branca.
Esta é uma cena simples, mas reveladora, porque a câmera precisa distinguir duas superfícies vizinhas usando apenas a diferença de profundidade entre elas, mesmo que o objeto preto ofereça uma textura visual limitada.
Os resultados mostram que o S11 produziu uma imagem de profundidade completa, que foi então transformada em uma imagem de nuvem de pontos 3D com bordas claramente definidas separando os objetos da parede. Como mostrado acima.
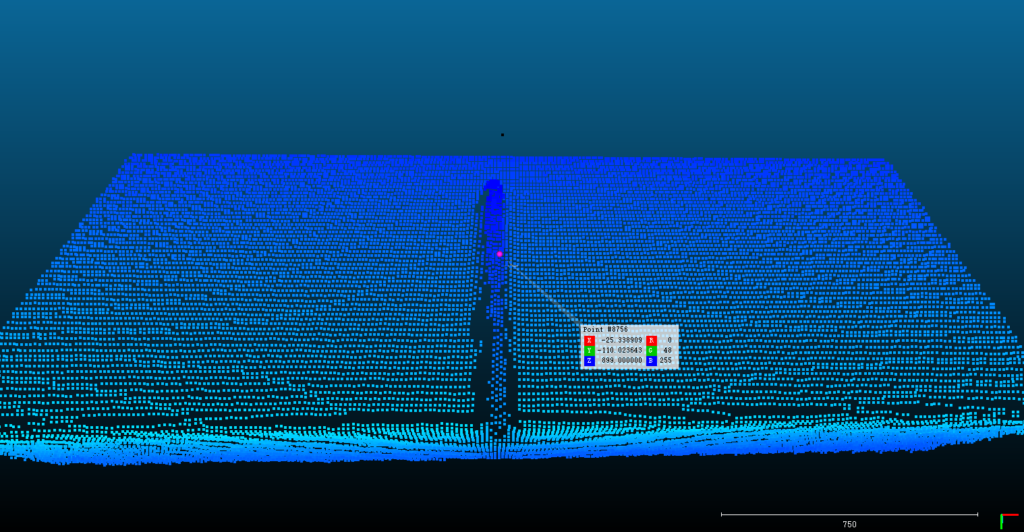
O segundo teste avaliou uma coluna refletora.
O MRDVS relata que o S11 produziu uma imagem de profundidade completa, que foi então transformada em uma imagem de nuvem de pontos sem dados faltantes ou dispersos nas bordas da coluna.
Este teste teve como objetivo examinar como a câmera dToF lidava com um alvo que poderia produzir reflexos desafiadores — uma condição comum quando as cargas são embaladas em plástico termoencolhível ou armazenadas em gaiolas de metal.
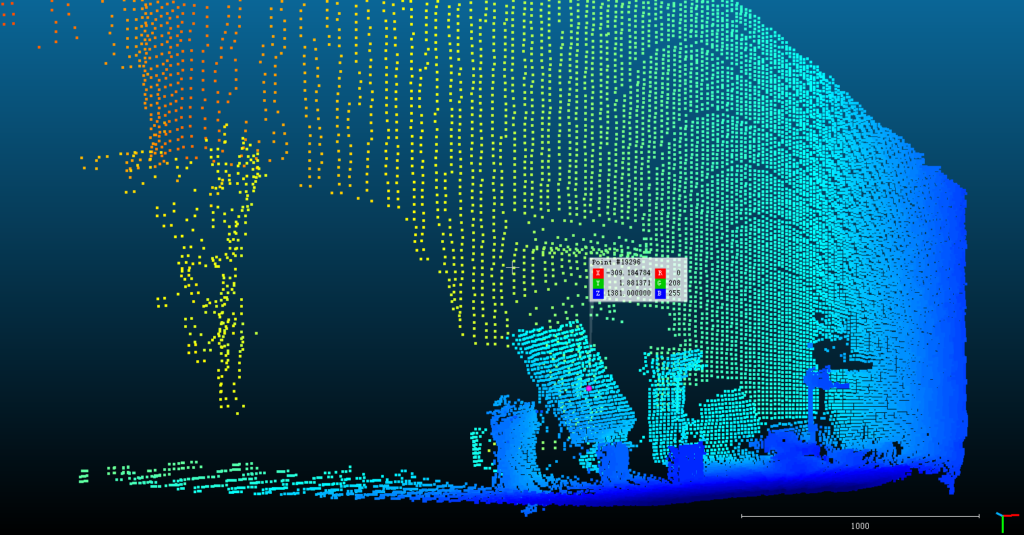
O terceiro teste utilizou um cenário interno contendo múltiplos objetos empilhados e posicionados em diferentes profundidades.
O MRDVS relata que o S11 manteve os detalhes em toda a cena.
Para a detecção de obstáculos em armazéns, manter informações de profundidade em torno de objetos sobrepostos é relevante, pois paletes, cargas, estantes e equipamentos móveis podem bloquear parcialmente uns aos outros. Uma lacuna na nuvem de pontos no limite de sobreposição é precisamente onde um robô precisa de dados para decidir se a lacuna é transitável.
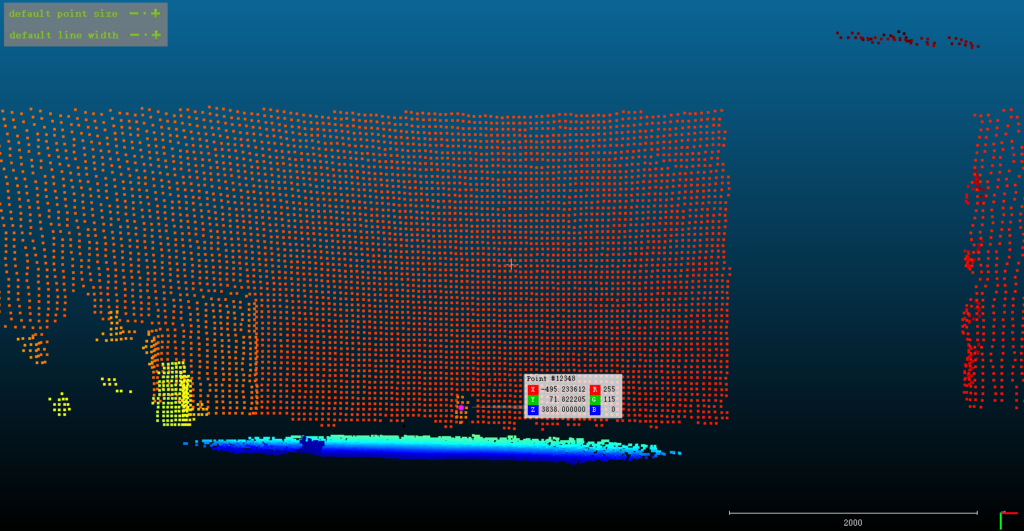
O quarto teste isolou a variável de iluminação. Quatro objetos com refletância normal foram posicionados atrás de uma fonte de luz forte apontada para a câmera e a aproximadamente 4 m dela, de modo que a iluminação incidisse sobre a lente em vez de sobre os objetos.
A retroiluminação desse tipo reproduz uma das causas mais comuns de falha de profundidade em aplicações reais. Uma empilhadeira AGV atravessando uma porta de carga passa de aproximadamente 200 lux em ambientes internos para dezenas de milhares de lux em ambientes externos em apenas um comprimento de veículo, muitas vezes de frente para a luz durante esse processo, e o sensor não tem oportunidade de ser reajustado entre as duas condições.
O MRDVS relata que, nessas condições, o S11 produziu uma imagem de profundidade completa em todo o campo de visão, que foi então transformada em uma imagem de nuvem de pontos 3D com todos os quatro objetos claramente separados uns dos outros e do fundo.
| Cena de teste | MRDVS S11 (dToF) |
| Objetos pretos próximos a uma parede branca | Imagem completa da nuvem de pontos com separação bem definida entre as superfícies. |
| Coluna refletora | Imagem completa da nuvem de pontos, sem dados de borda ausentes ou dispersos. |
| Objetos empilhados em diferentes profundidades | Detalhes preservados em toda a cena. |
| Quatro objetos contra uma forte luz de fundo. | Imagem completa da nuvem de pontos, com todos os quatro objetos claramente separados. |
A qualidade da detecção só se traduz em segurança se o resultado chegar ao controlador do veículo a tempo.
A MRDVS relata uma latência típica de ponta a ponta de 70 a 100 milissegundos para o S11 em condições operacionais padrão e uma distância mínima de trabalho de aproximadamente 10 cm (4 polegadas).
A distância mínima de operação é relevante quando é necessário detectar obstáculos próximos ao trajeto de uma empilhadeira AGV — por exemplo, a base de um palete ou um meio-fio imediatamente à frente dos garfos. O desempenho real da operação também depende do posicionamento dos sensores, da geometria do veículo, da configuração da zona de detecção e da velocidade de operação.
A detecção de obstáculos é apenas uma parte de um sistema completo de segurança e controle para robôs móveis. A Série S é fornecida com um algoritmo de desvio de obstáculos em tempo real que funciona diretamente na câmera, sem a necessidade de um computador industrial externo.
Principais características da solução integrada de prevenção de obstáculos
Como a geometria da zona pode ser configurada como um volume retangular ou em forma de cone, a área de detecção pode seguir a direção de deslocamento do veículo, em vez de depender de um único raio de detecção fixo.
Além da prevenção de interferências em zonas específicas, a Série S oferece suporte à percepção de nível superior em ambientes desorganizados e colaborativos.
A detecção de obstáculos em armazéns deve levar em conta mais do que apenas a distância. Cor, textura, refletividade, sobreposição, iluminação, posicionamento do sensor e movimento do veículo afetam as informações de profundidade disponíveis para um AGV ou AMR.
O teste de julho de 2026 descrito aqui mostra como o MRDVS S11 lidou com quatro cenas deliberadamente difíceis: objetos pretos contra uma parede branca, uma coluna refletora, cargas empilhadas sobrepostas e quatro objetos contra uma forte luz de fundo. Em todas as quatro cenas, o S11 retornou imagens de profundidade completas com bordas claramente definidas.

