Fusão de visão e Lidar da Série S para robótica todo-terreno

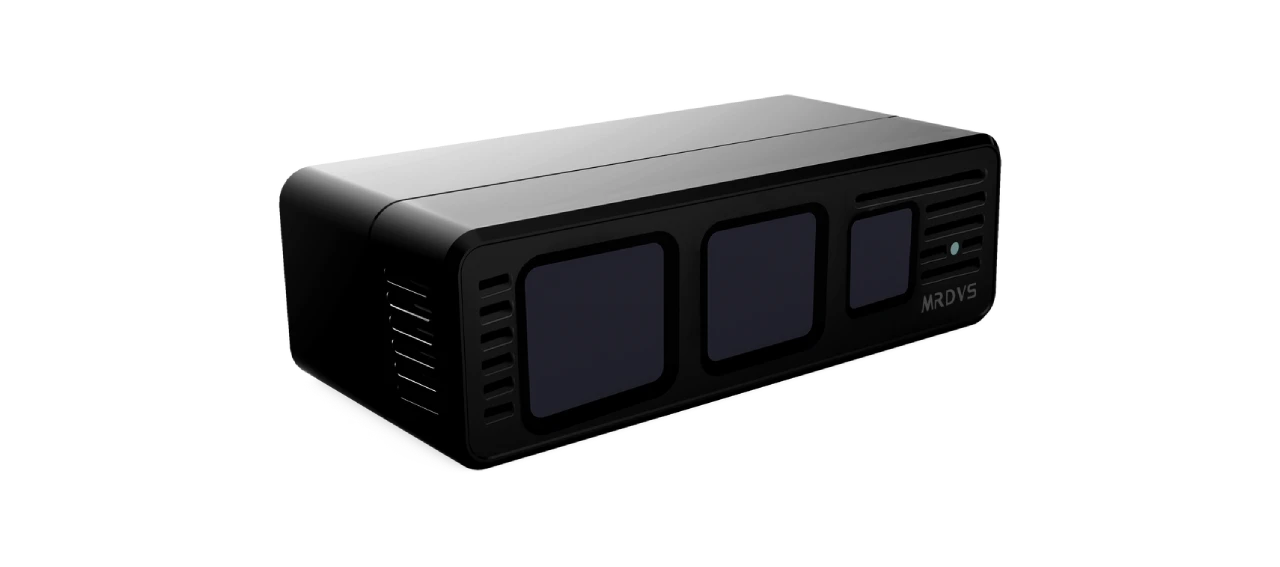
Conheça a série de câmeras MRDVS S: elas oferecem percepção dToF de longo alcance e alta precisão com sensores integrados de visão e lidar, permitindo mapeamento, navegação e desvio de obstáculos confiáveis ​​em aplicações robóticas externas, internas e em todos os tipos de terreno.

Ícone MIPI

Interface MIPI disponível

Campo de visão 120° × 80°

Evitação de obstáculos

Ethernet

S10

Corpo leve de 190g
Opções de Ethernet e E/S personalizáveis
240 x resolução 160
LiDAR dToF de estado sólido
Até 42 m com 90% de refletividade
Resolução de profundidade de 240 × 120
S10
S10 Ultra Lite

42m

Distância máxima de trabalho

RGB-D

Fusão de imagens

240*160

Resolução de profundidade

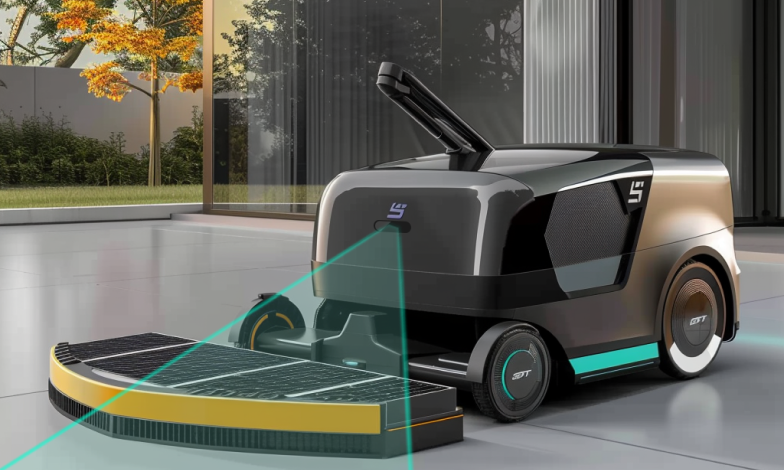
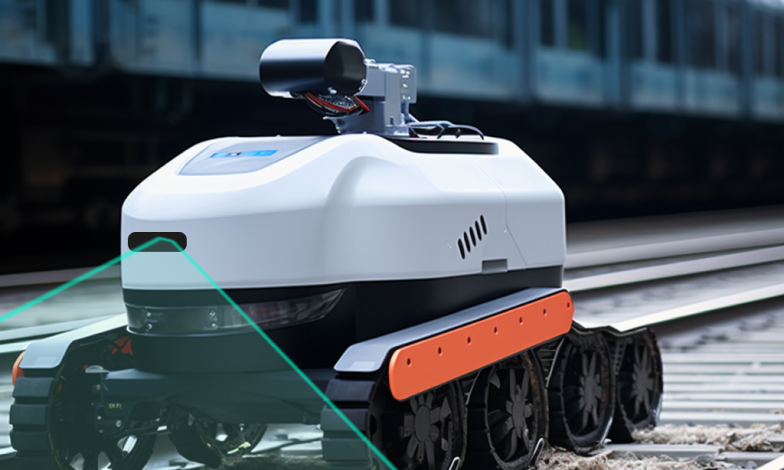
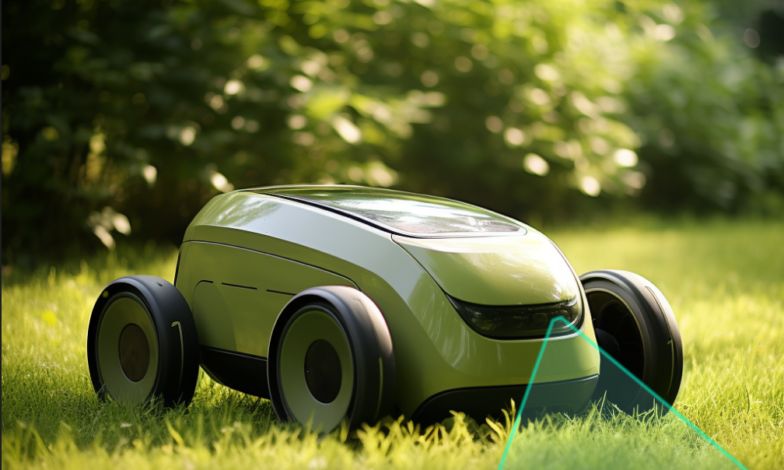
Solução robótica para múltiplos ambientes internos e externos

Supera a interferência de múltiplos caminhos, funciona em diversas superfícies (de reflexivas a foscas), resiste à luz intensa (incluindo luz solar direta) e oferece ampla cobertura praticamente sem pontos cegos, além de operação silenciosa e resistente à poeira.

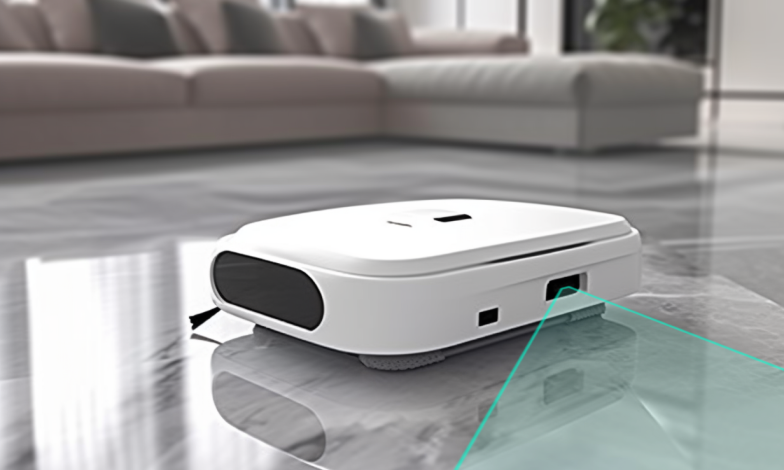
12401745197233 .pic

Robot Vacuum

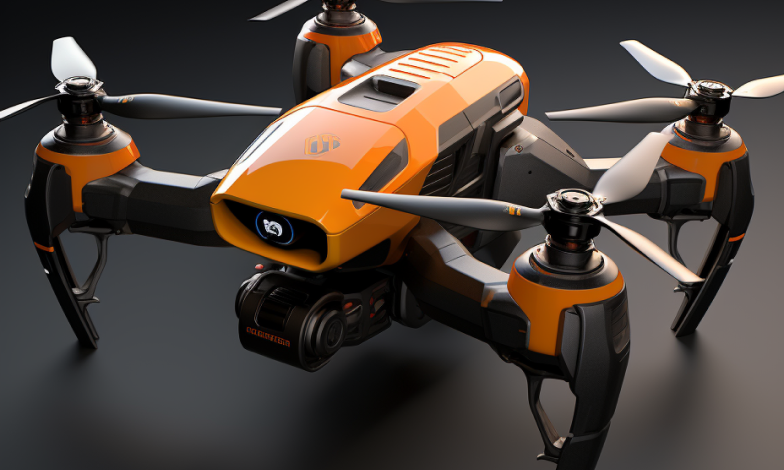
12411745197245 .pic

Zangão

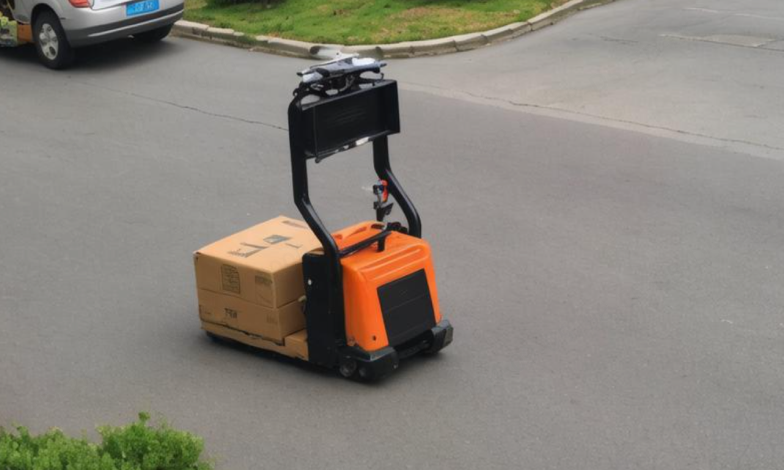
12421745197252 .pic

AGV

12431745197262 .pic

Robô de limpeza comercial

12441745197269 .pic

Robô de Inspeção

Cortador de grama robótico

Cortador de grama robótico

Diferença entre modelos

ModeloS10S10 Ultra Lite
Iluminação940 nm940 nm
saídaMapa de profundidade / Nuvem de pontos 3D / RGB / Mapa de amplitude IRMapa de profundidade / Nuvem de pontos 3D / Mapa de amplitude IR
Resolução de profundidade (H × V)240 × 160 px240 × 120 px
Taxa de quadros de profundidadeMáx. 20 fps, normalmente 15 fpsNormalmente 10 fps
Campo de visão de profundidade (H × V)120° × 78° ±3°120° × 60° ±3°
Resolução RGB (H × V)× 1632 1224 N/A (Sem RGB)
Taxa de quadros RGBMáx. 20 fps, típico 15 fpsN/A (Sem RGB)
Campo de visão RGB (H × V)120° × 90° ±3°N/A (Sem RGB)
Tipo de obturador RGBShutterN/A (Sem RGB)
Área de trabalho0.3–8 m (90% de refletividade); 0.3–3 m (5% de refletividade)0.2–42 m (90% de refletividade); 0.2–30 m (10% de refletividade)
Precisão≤3cm≤4cm
Consumo de energia≤4 W (média)<9 W
Dimensões (C × L × A)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Peso 190 gAprox. 410 g
Fonte de alimentação do laboratório12 28V ~12V ~ 27V
Comunicação de dadosEthernet
*Entre em contato conosco para E/S personalizadas
Ethernet
Classificação do gabineteIP54IP67
Temperatura de Operação-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Temperatura de armazenamento-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programação / SDKSDK C / C++ / ROSSDK C / C++ / ROS
Sistema OperacionalWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Comparação de tecnologia

dToF vs. iToF

WechatIMG1247

Princípio dToF

A tecnologia dToF (Tempo de Voo Direto) mede diretamente o tempo de voo (ToF) de pulsos de luz para calcular a distância. Ela emite pulsos de luz ultracurtos (tipicamente nanossegundos) e registra o intervalo de tempo (Δt) entre a emissão do pulso e sua reflexão pelo objeto alvo. A distância é calculada pela fórmula: Distância = (Velocidade da Luz × Δt) / 2 (A divisão por 2 considera o percurso de ida e volta do pulso de luz: emissão → alvo → receptor). Essa medição direta do tempo permite alta precisão, especialmente para aplicações de longo alcance.
WechatIMG1248

Princípio iToF

O iToF (Tempo de Voo Indireto) calcula a distância medindo a defasagem (Δφ) da luz modulada continuamente (por exemplo, ondas senoidais ou quadradas). O sensor emite luz com uma frequência de modulação (f) e comprimento de onda (λ = c/f, onde c = velocidade da luz) conhecidos. Após a reflexão, a diferença de fase entre os sinais emitido e recebido é detectada. A distância é calculada usando a fórmula: Distância = (Δφ × λ) / (4π) (Δφ é o atraso de fase em radianos, e a divisão por 4π considera o percurso de ida e volta e o ciclo de fase de 360°). Este método indireto é eficiente para distâncias curtas a médias, equilibrando resolução e consumo de energia.

Destaques da Série S

Núcleo de medição de precisão subnanossegundo

Desempenho em todas as superfícies e sob qualquer tipo de luz

Emissão de laser estável e de alta eficiência

Sincronização de múltiplas câmeras

Fundação para a Percepção Avançada

Capacidades de sistemas inteligentes

Atendendo às suas necessidades do mundo real com segurança configurável e percepção personalizada.

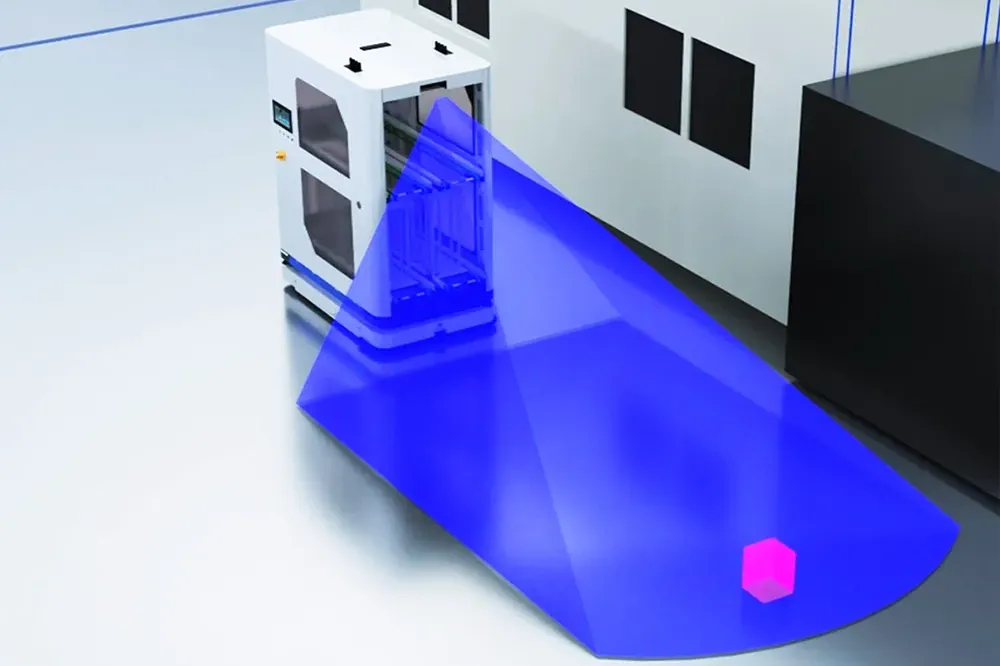
Sistema integrado e configurável de prevenção de obstáculos

A Série S vem equipada com um algoritmo de desvio de obstáculos em tempo real, pronto para implantação imediata.
O sistema fornece até 20 zonas de evitação pré-definidasOs usuários podem alternar dinamicamente entre essas zonas via API conforme o AMR se move, permitindo políticas de segurança contextuais em diferentes áreas de operação.

Capacidades de sistemas inteligentes

Atendendo às suas necessidades do mundo real com segurança configurável e percepção personalizada.

Recursos avançados prontos para uso

Além da simples evasão de obstáculos, o sistema também oferece suporte a uma percepção sofisticada para lidar com cenários operacionais complexos:

Serviços de Desenvolvimento Personalizados

Precisa de uma solução para objetos específicos ou fluxos de trabalho únicos? Nossa equipe oferece serviços completos de desenvolvimento de algoritmos personalizados para acelerar seu projeto. Podemos criar módulos de percepção sob medida com base em suas necessidades exatas, incluindo:

COMECE A DESENVOLVER COM O MRDVS LxCamera SDK

O SDK LxCamera oferece ferramentas abrangentes para desenvolvimento de software, incluindo pacotes principais em C/C++, bindings em Python e suporte para ROS 1/ROS 2. Compatível com sistemas Windows, Linux e ARM-Linux, ele fornece APIs fáceis de usar, programas de exemplo e binários de visualização com interface gráfica (compatíveis com Windows e Ubuntu) – todos disponíveis para download através do canal MRDVS no GitHub, juntamente com manuais do usuário detalhados.

Solução pronta para uso

Evitar Obstáculos 3D

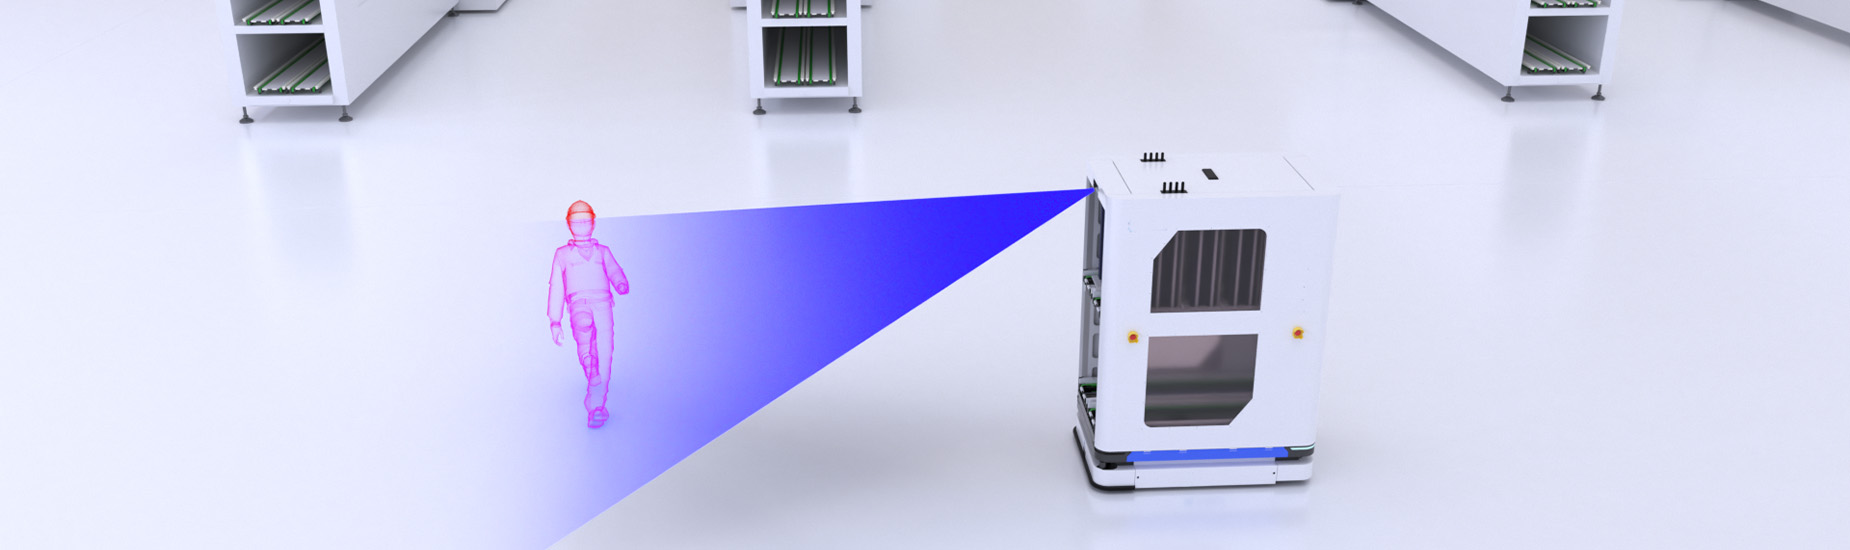
O MRDVS aprimora a navegação do robô com prevenção avançada de obstáculos usando câmeras RGB-D ToF série S.

Medição de volume 3D

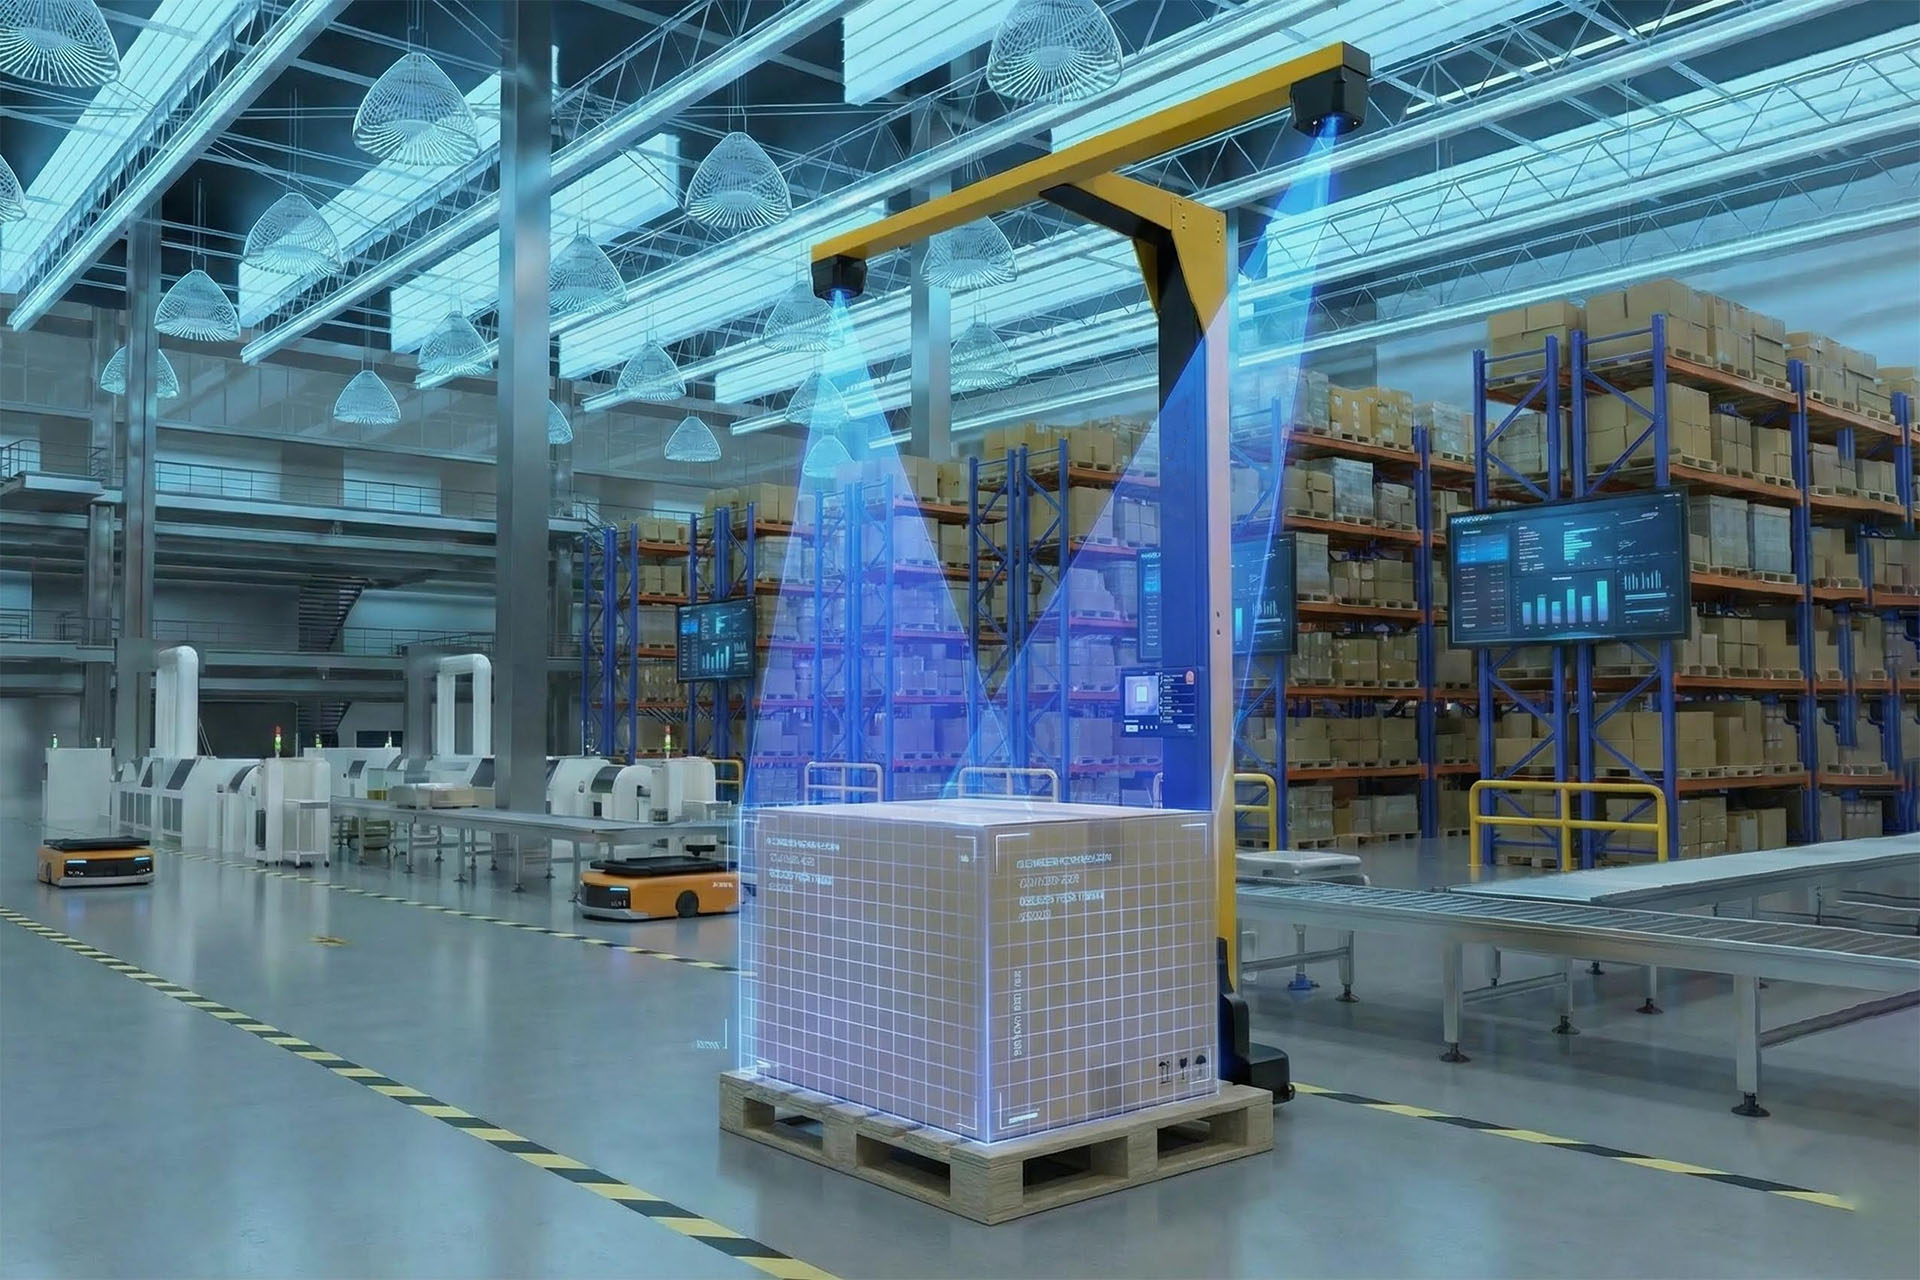
Câmeras de profundidade 3D e algoritmos avançados capturam objetos para calcular volumes exatos, proporcionando precisão rápida, de baixo custo e pronta para a logística.

Mais sobre a Série S

Todos os modelos da série S

S10

O S10 possui uma resolução de profundidade de 240 × 160, capturando informações de profundidade e textura em tempo real para fornecer uma percepção estável de longa distância para veículos não tripulados de baixa velocidade, empilhadeiras não tripuladas, drones, cortadores de grama e outros dispositivos. 

O S10 Ultra Lite é um LiDAR dToF compacto de estado sólido para percepção robótica em ambientes internos e externos. Ele fornece mapas de profundidade, nuvens de pontos 3D e dados de amplitude infravermelha em uma faixa de 0.2 a 42 m com 90% de refletividade para cortadores de grama, robôs quadrúpedes e drones multirrotores.

Mantenha-se Informado!

Deixe-nos uma mensagem

Estamos aqui para ajudar! Use o formulário abaixo para nos deixar uma mensagem ou tirar suas dúvidas. Nossa equipe entrará em contato o mais breve possível.

* Os campos obrigatórios
Ao enviar este formulário, você confirma que concorda que a Mrdvs Technology entre em contato com você por e-mail ou telefone com fins de marketing. Os sites e comunicações da MRDVS estão sujeitos aos Termos de Uso. 
Logotipo da MRDVS

Receba as últimas notícias, atualizações de produtos, eventos e muito mais da MRDVS.