


Sensores de fusão LiDAR-Visão da Série S para percepção de robôs autônomos
A Série S combina sensores de profundidade LiDAR e visão RGB para fornecer percepção ambiental 3D em tempo real para robôs móveis autônomos (AMRs), robôs quadrúpedes, robôs de serviço e veículos autônomos.
Interface MIPI disponível
Campo de visão 120° × 80°
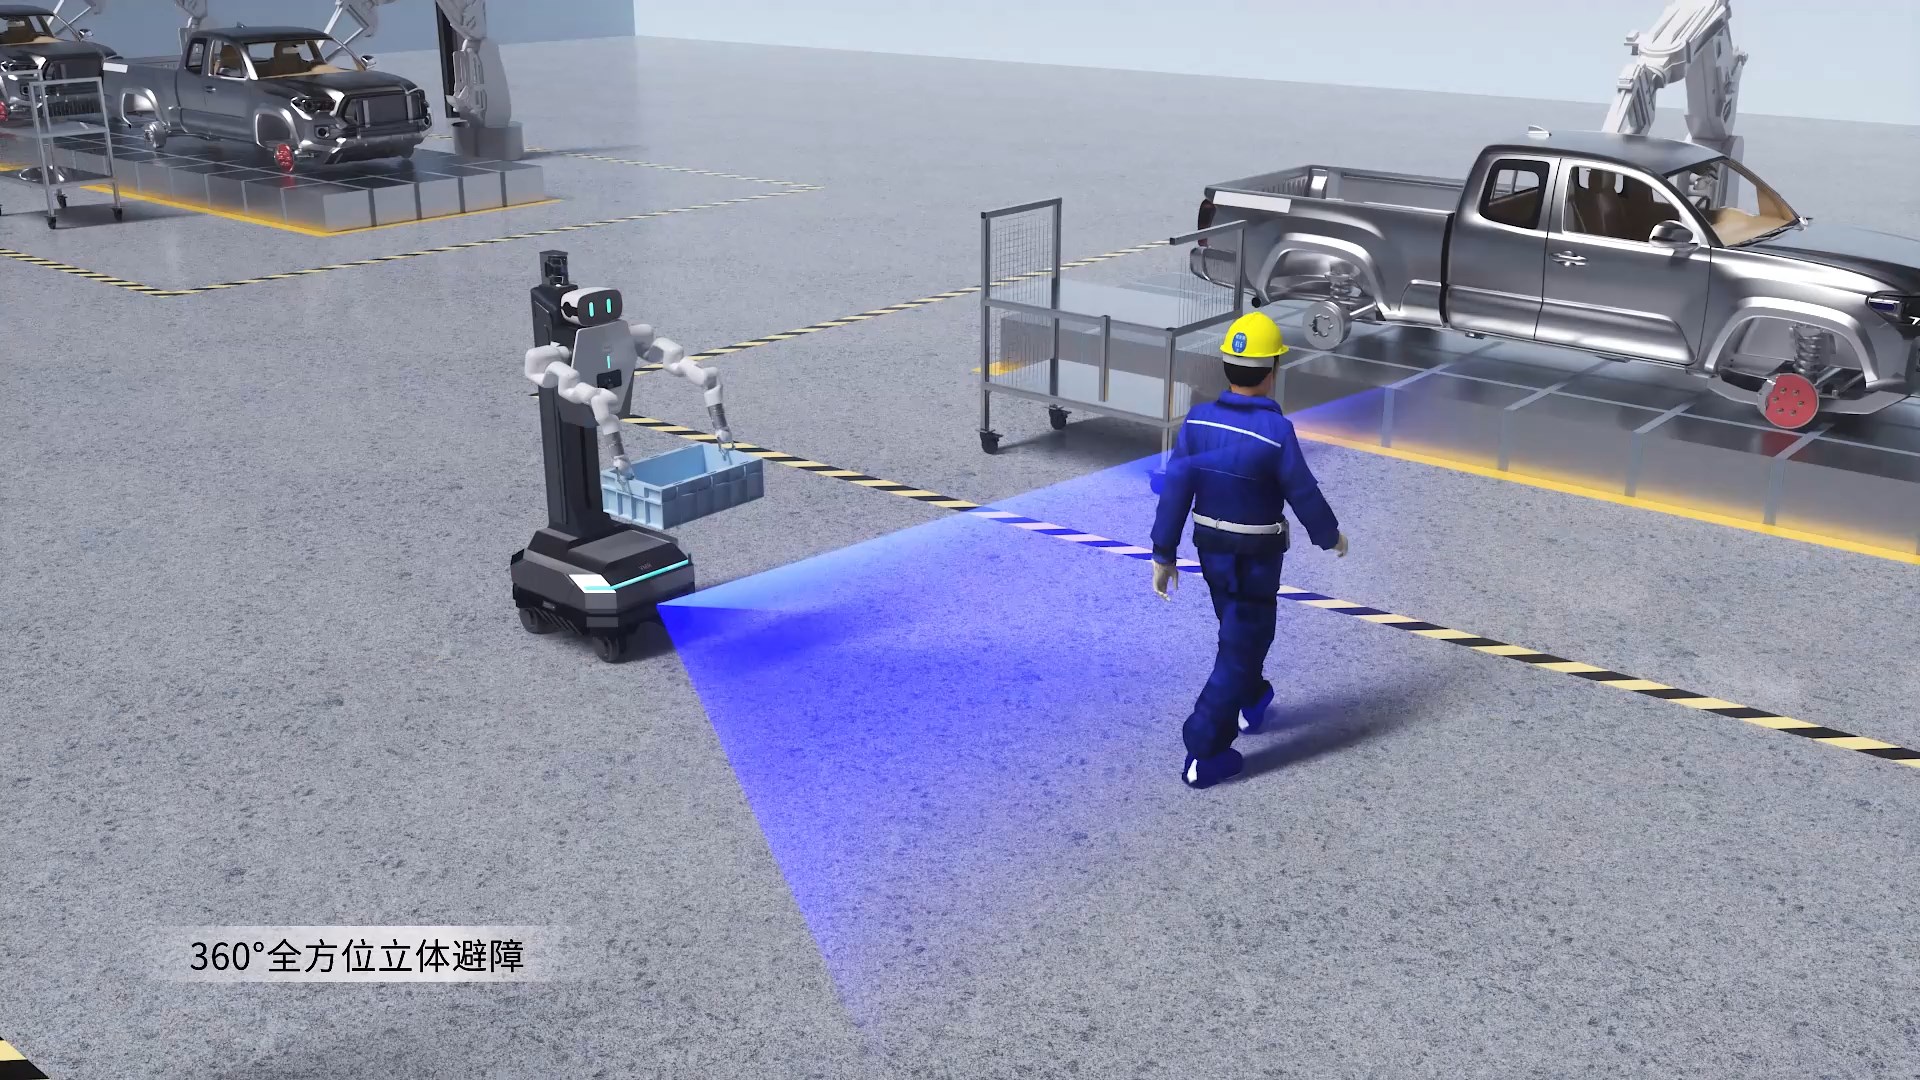
Evitação de obstáculos
Ethernet
Entenda a Série S em um minuto
O que é o sensor LiDAR-Vision da série S?
A Série S é um sensor de percepção 3D que integra medição LiDAR e imagens RGB para fornecer informações precisas de profundidade, nuvens de pontos e dados visuais para robôs autônomos.
Quais problemas ele resolve?
Detecta obstáculos discretos, suspensos, irregulares e tridimensionais que podem passar despercebidos por sensores de varredura plana convencionais.
Plataformas de robôs compatíveis
A Série S é compatível com diversas plataformas robóticas, incluindo robôs móveis autônomos (AMRs), robôs quadrúpedes, robôs de serviço e veículos autônomos.
Saídas de dados disponíveis
Fornece mapas de profundidade, nuvens de pontos, imagens RGB ou dados relacionados a obstáculos, dependendo do modelo.
Quais robôs são compatíveis com a Série S?
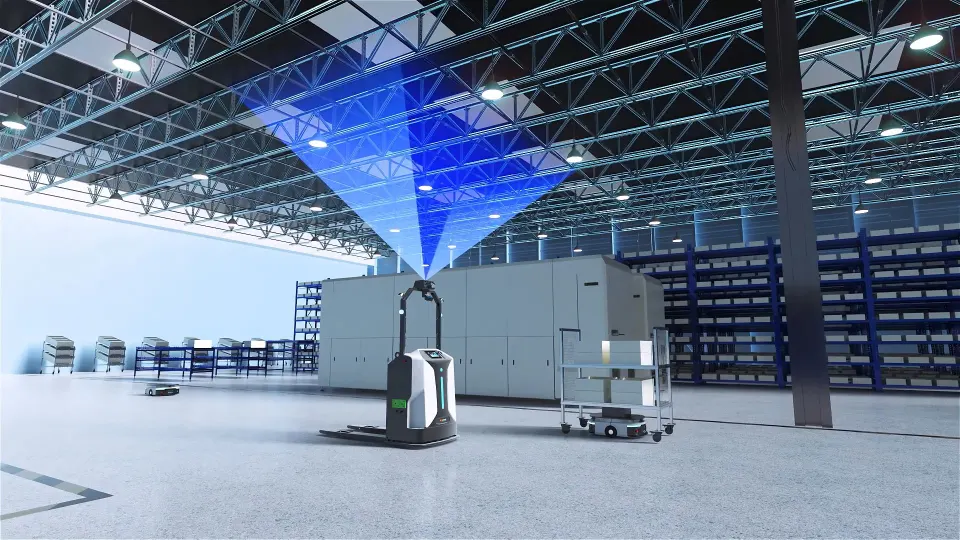
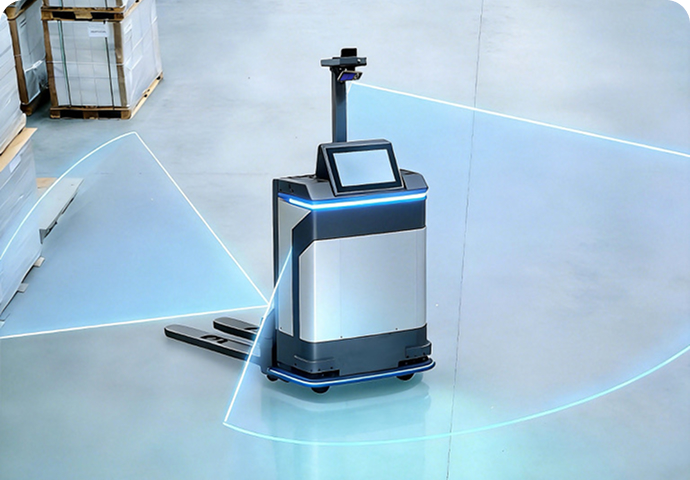
AMRs e AGVs
• Montado na frente, na traseira ou nas laterais
• Montado na frente, na traseira e nas laterais do robô.
• Modelos recomendados: S10, S10 Pro
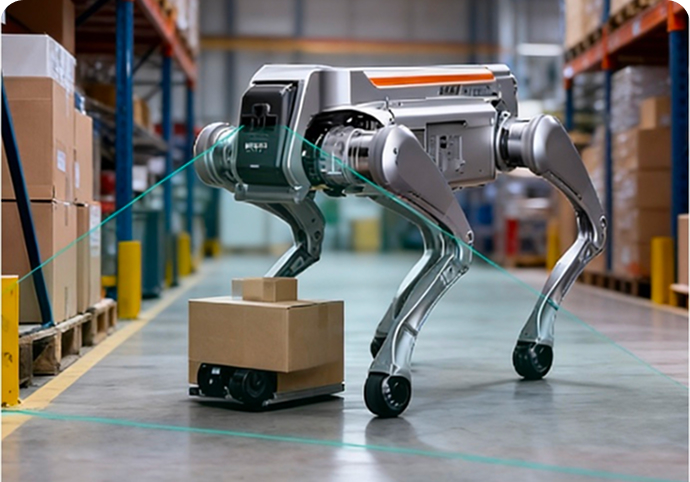
Robôs Quadrúpedes
• Detecta obstáculos próximos e analisa o ambiente à sua frente.
• Analisa terrenos e ambientes complexos.
• Modelos recomendados: S10 Ultra Lite
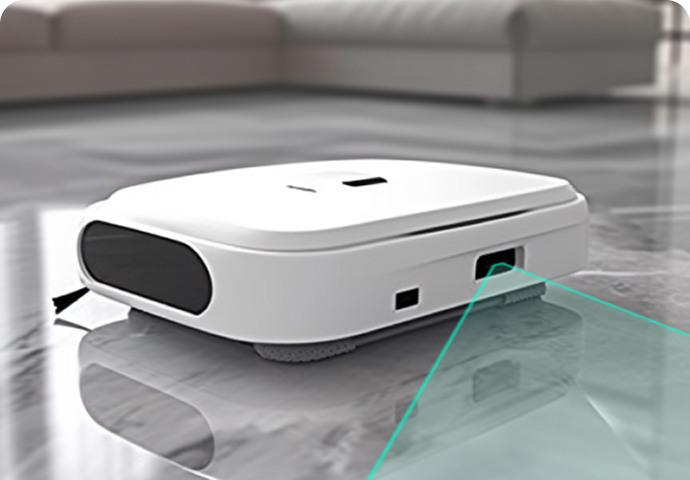
Robots de serviços
• Percebe a distribuição espacial em quartos e corredores mobiliados.
• Evita obstáculos e garante a segurança das pessoas ao redor.
• Modelos recomendados: S11
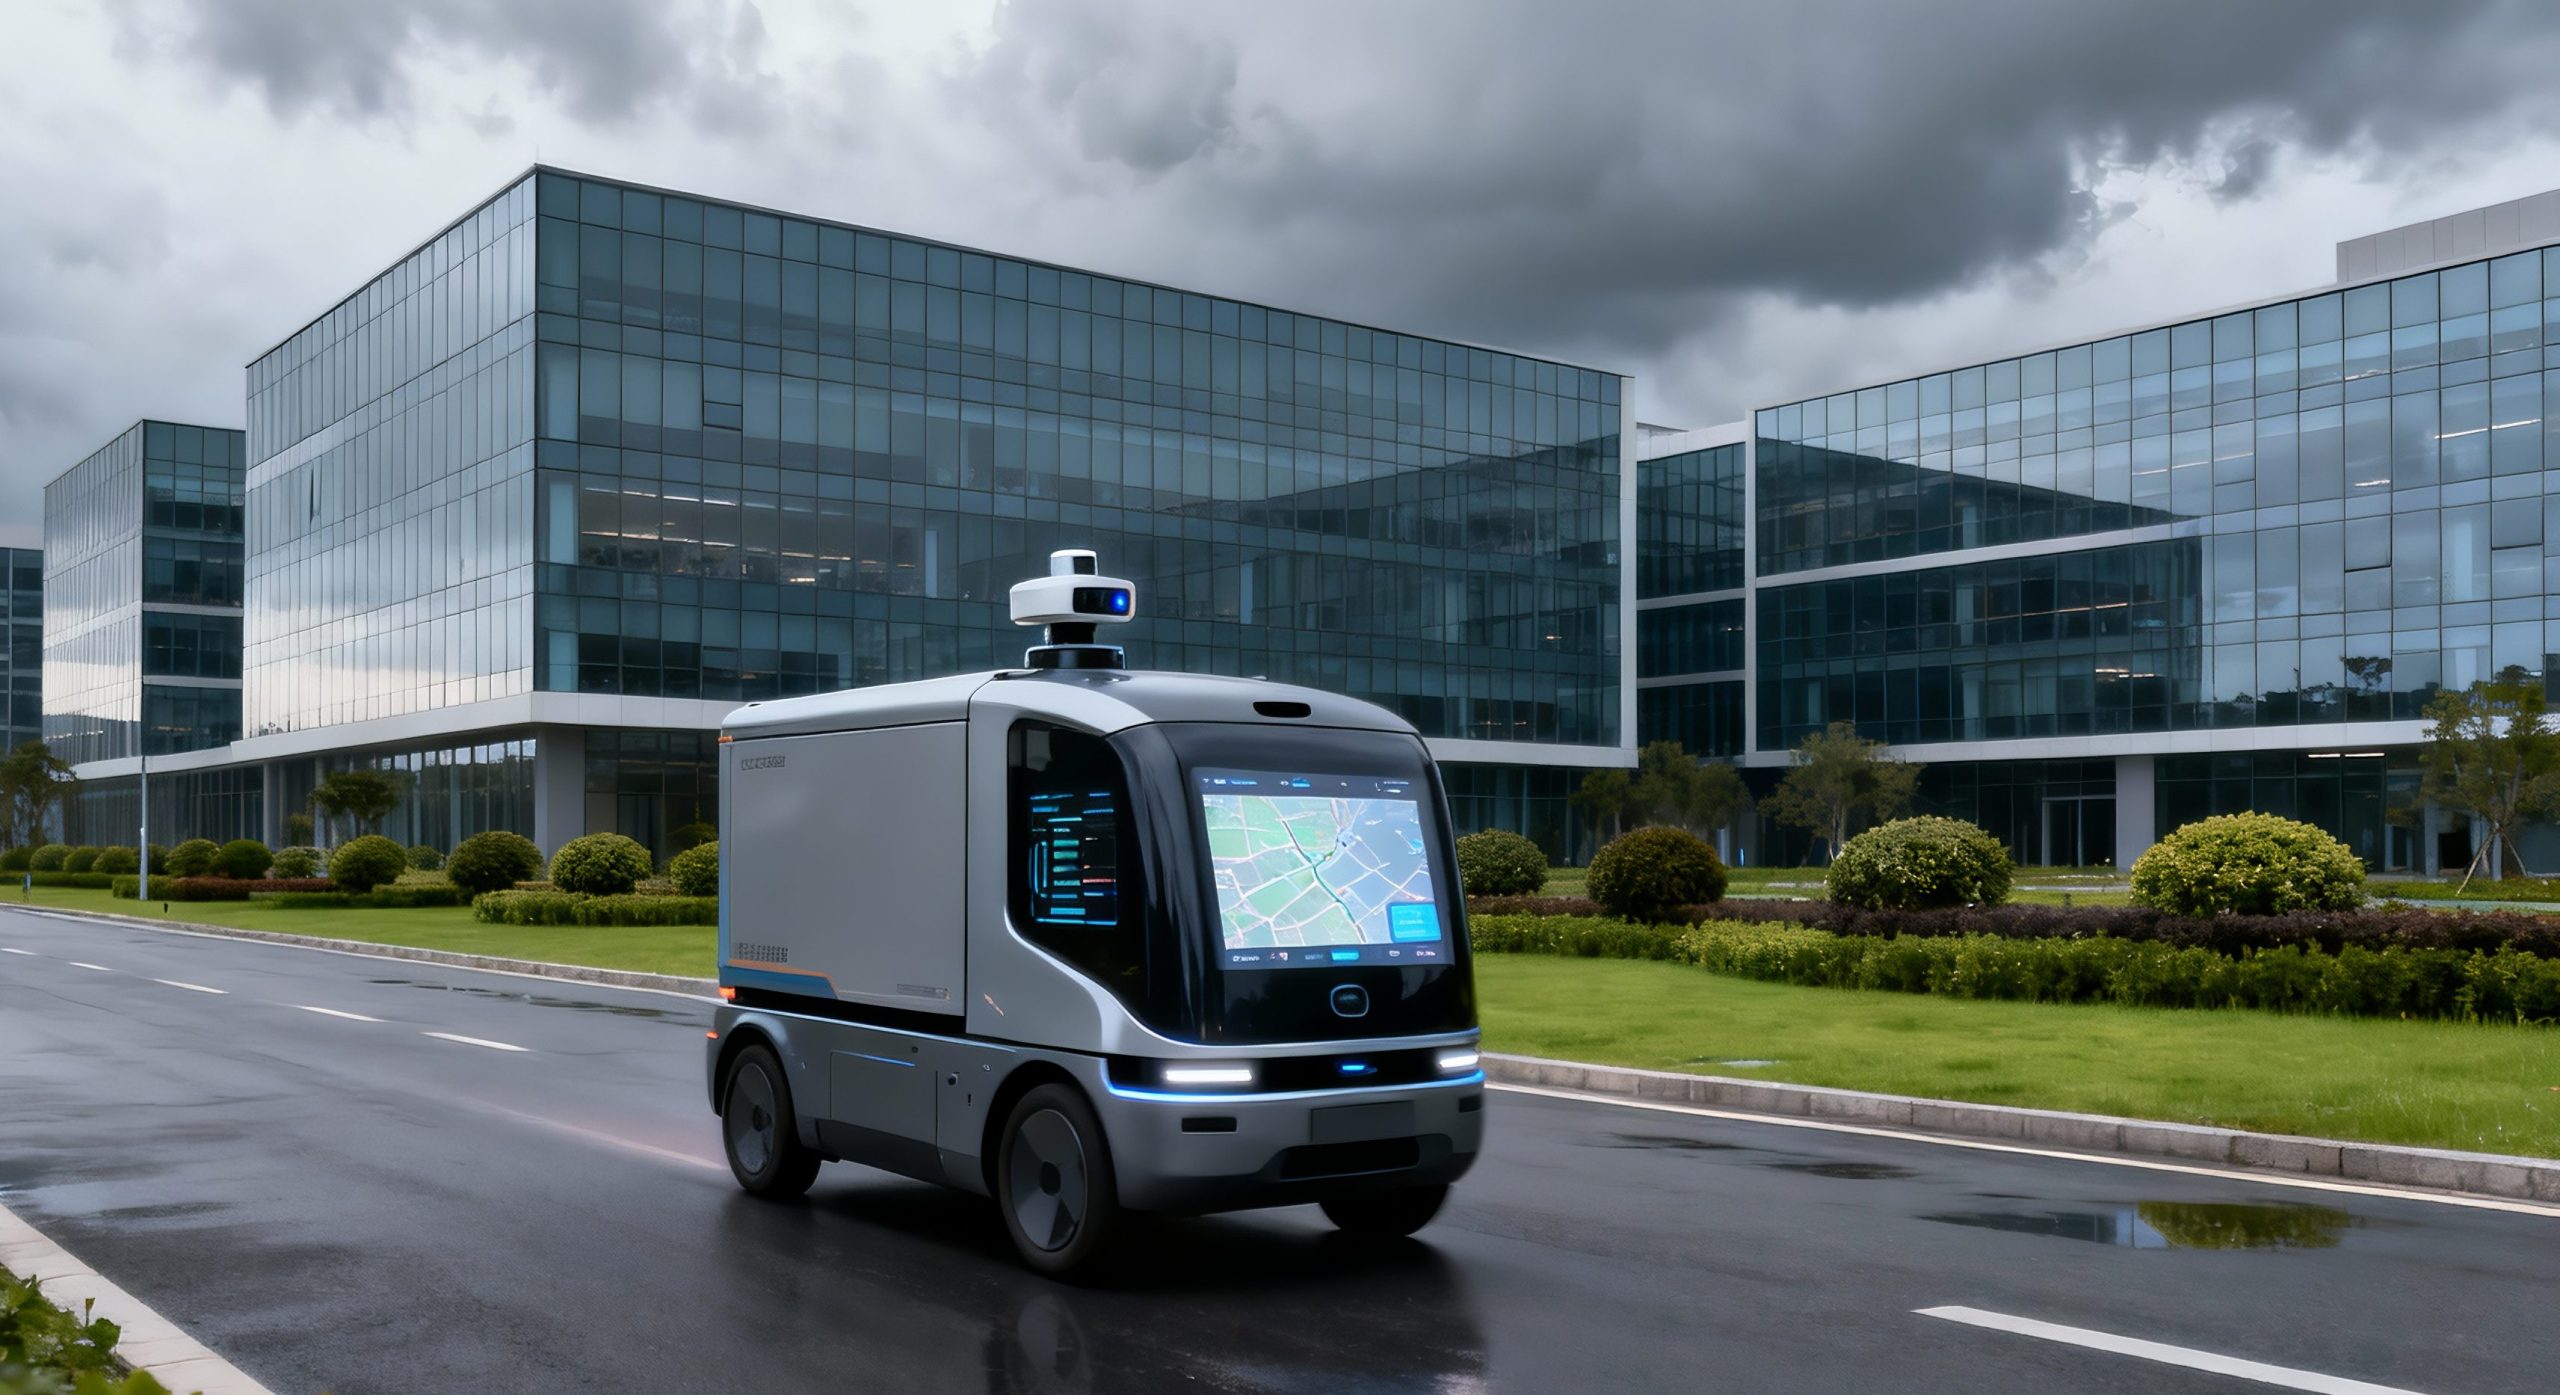
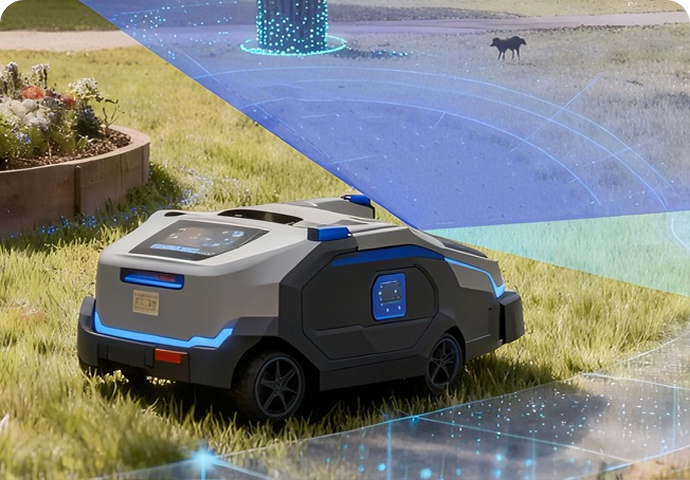
Máquinas autônomas de baixa velocidade para uso externo
Robótica autônoma de baixa velocidade (entrega/inspeção/limpeza).
• Avaliado com base no grau de proteção, luminosidade e temperatura.
• Modelos recomendados: S10 Pro
Comparação e seleção de modelos da Série S
| Modelo | Posicionamento do Produto | Área de trabalho | FOV | Saída de dados | Classificação IP | Aplicações recomendadas |
|---|---|---|---|---|---|---|
| S10 | Desvio dinâmico de longo alcance | 0.05–8 m (90% de refletividade) 0.05–5 m (10% de refletividade) | Campo de visão de profundidade: 120° × 80° Campo de visão RGB: 120° × 90° | Mapas de profundidade, RGB e intensidade IR | IP54 | AMR/AGV, empilhadeiras autônomas, veículos de baixa velocidade para uso externo, robôs para armazenagem e logística |
| S10 Ultra Lite | Percepção de Longo Alcance | 0.2–42 m (90% de refletividade) 0.2–30 m (10% de refletividade) | Campo de visão de profundidade: 120° × 80° ± 3° | Nuvens de profundidade/pontos e mapas de intensidade de infravermelho | IP67 | Robôs quadrúpedes, cortadores de grama robóticos, drones multirrotores, robôs móveis para uso externo |
| S11 | Evitar colisões de curto alcance, sensoriamento espacial e modelagem 3D | 0.1–5 m (campo de visão de 118°) 0.1–3 m (campo de visão de 140°) (Refletividade: 10%–90%) | Campo de visão de profundidade: 136°×56° Campo de visão RGB: 120°×110°±3° | Nuvens de profundidade/pontos, RGB e mapas de intensidade IR | IP54 | Robôs de limpeza, AMR/AGV, robôs de serviço, robôs de companhia doméstica |
Especificações principais e condições de operação
| Especificação | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Tecnologia de profundidade | dToF | dToF | dToF |
| Faixa de Operação | 0.05–8 m a 90% de refletividade; 0.05–5 m a 10% | 0.2–42 m a 90% de refletividade; 0.2–30 m a 10% | 0.1–5 m ao ar livre com refletividade de 10%–90% |
| Distância mínima de detecção | 0.05 m | 0.2 m | 0.1 m |
| Resolução de Profundidade | × 240 160 | × 240 160 | × 240 96 |
| Resolução RGB | × 1920 1080 | - | × 1280 1080 |
| Taxa de quadros | Profundidade/RGB: Máx. 20 fps; Típico 15 fps | Profundidade: Máx. 10 fps, Típico 10 fps; RGB: Máx. 20 fps, Típico 10 fps | Profundidade/RGB: Máx. 20 fps; Típico 10 fps |
| Campo de Visão | Profundidade: 120° × 80°; RGB: 120° × 90° | Profundidade: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Profundidade: 136° × 56°; RGB: 120° × 110° ±3° |
| Precisão de profundidade | ≤3cm | ≤4cm | 1 cm |
| Faixa de luz ambiente | Até 100 kLux | 0–100 kLux | Até 100 kLux |
| Interface de comunicação | Ethernet; E/S personalizada opcional | Ethernet | Ethernet / USB / MIPI |
| Tensão de entrada | 12–28 V CC | 12–27 V CC | Ethernet: 12–28 V CC; USB: 5 V; |
| Consumo de energia | ≤4 W em média | <9 W | <4 W em média; 13 W de pico |
| Dimensões | 80 × 37 × 25 mm | 106 × 69 × 43 mm | 90 × 25 × 25 mm |
| Peso | 190 g | Aprox. 440 g | Aproximadamente 130 g (Ethernet) / 90 g (USB) |
| Temperatura de Operação | −20 ° C a 60 ° C | −20 ° C a 75 ° C | −20 ° C a 60 ° C |
| Temperatura de armazenamento | −40 ° C a 85 ° C | −40 ° C a 85 ° C | −40 ° C a 70 ° C |
| Classificação de proteção | IP54 | IP67 | IP54 |
| Sistemas operacionais suportados | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 ou posterior; Linux; Arm Linux/ROS |
| Suporte SDK | SDK C / C++ / ROS | SDK C / C++ / ROS | SDK C / C++ / ROS |
Casos de aplicação da série S
Perguntas frequentes técnicas da Série S
Que tecnologia de detecção de profundidade são utilizadas no S10, S10 Ultra Lite e S11?
Os três modelos utilizam a tecnologia de sensor de profundidade dToF. A câmera mede o tempo necessário para um sinal de laser viajar até um objeto e retornar ao sensor, calculando em seguida a distância entre o objeto e a câmera para gerar mapas de profundidade e nuvens de pontos 3D.
Quais são as principais diferenças entre o S10, o S10 Ultra Lite e o S11?
O S10 foi projetado para percepção padrão de médio alcance e desvio de obstáculos em robôs móveis. O S10 Ultra Lite destina-se à localização, navegação e percepção ambiental em ambientes internos e externos de longo alcance. O S11 apresenta uma distância mínima de detecção mais curta e um campo de visão de profundidade mais amplo, tornando-o adequado para desvio de obstáculos em curta distância e percepção espacial de grandes áreas.
Que tipos de dados a Série S pode gerar?
As versões S10, S10 Ultra Lite e S11 com RGB integrado podem gerar mapas de profundidade, nuvens de pontos, imagens RGB e imagens de amplitude infravermelha. Os robôs podem usar esses dados para detecção de obstáculos, navegação, percepção espacial e mapeamento ambiental.
As capacidades de saída podem variar de acordo com a configuração da interface, portanto, os fluxos de dados específicos devem ser confirmados antes da integração.
A Série S pode ser usada ao ar livre?
O desempenho real do dispositivo de medição de distância em ambientes externos pode ser afetado pela intensidade da luz solar, refletividade do alvo, ângulo de incidência, chuva, neblina, poeira e condição da janela óptica. Recomenda-se realizar testes no ambiente operacional real antes da implantação.
Como devo escolher entre o S10, o S10 Ultra Lite e o S11?
A seleção do modelo deve ser baseada no alcance de detecção, campo de visão, interface de comunicação, nível de proteção, resolução de profundidade e no ambiente de instalação real.
- Para desvio de obstáculos em robôs móveis padrão, considere o S10.
- Para percepção ambiental de longo alcance, considere o S10 Ultra Lite.
- Para percepção de curto alcance e amplo campo de visão, considere o S11.
Recursos técnicos da série S
Centro de download
Estudos de Caso
Notas de aplicação
Parceiros do ecossistema
Notas de Aplicação Técnica da Série S
O sensor 3D MRDVS é compatível com os robôs de limpeza BG1 e ET1 da Pudu.
As câmeras MRDVS S11, os módulos MIPI S11 e os sensores S01 auxiliam na percepção e detecção de obstáculos nos robôs de limpeza BG1 e ET1 da Pudu.
-
Por que seu WMS continua estimando a ocupação dos slots?
17 de Setembro de 2026 -
Seis soluções de visão 3D da MRDVS
22 de julho de 2026