
V2 Pro RTLS
Veja cada palete, rastreie cada empilhadeira.
Veja cada palete
Rastreie todas as empilhadeiras
Fusão multissensor
Com tecnologia de aprendizado profundo.
Fusão de Sensores
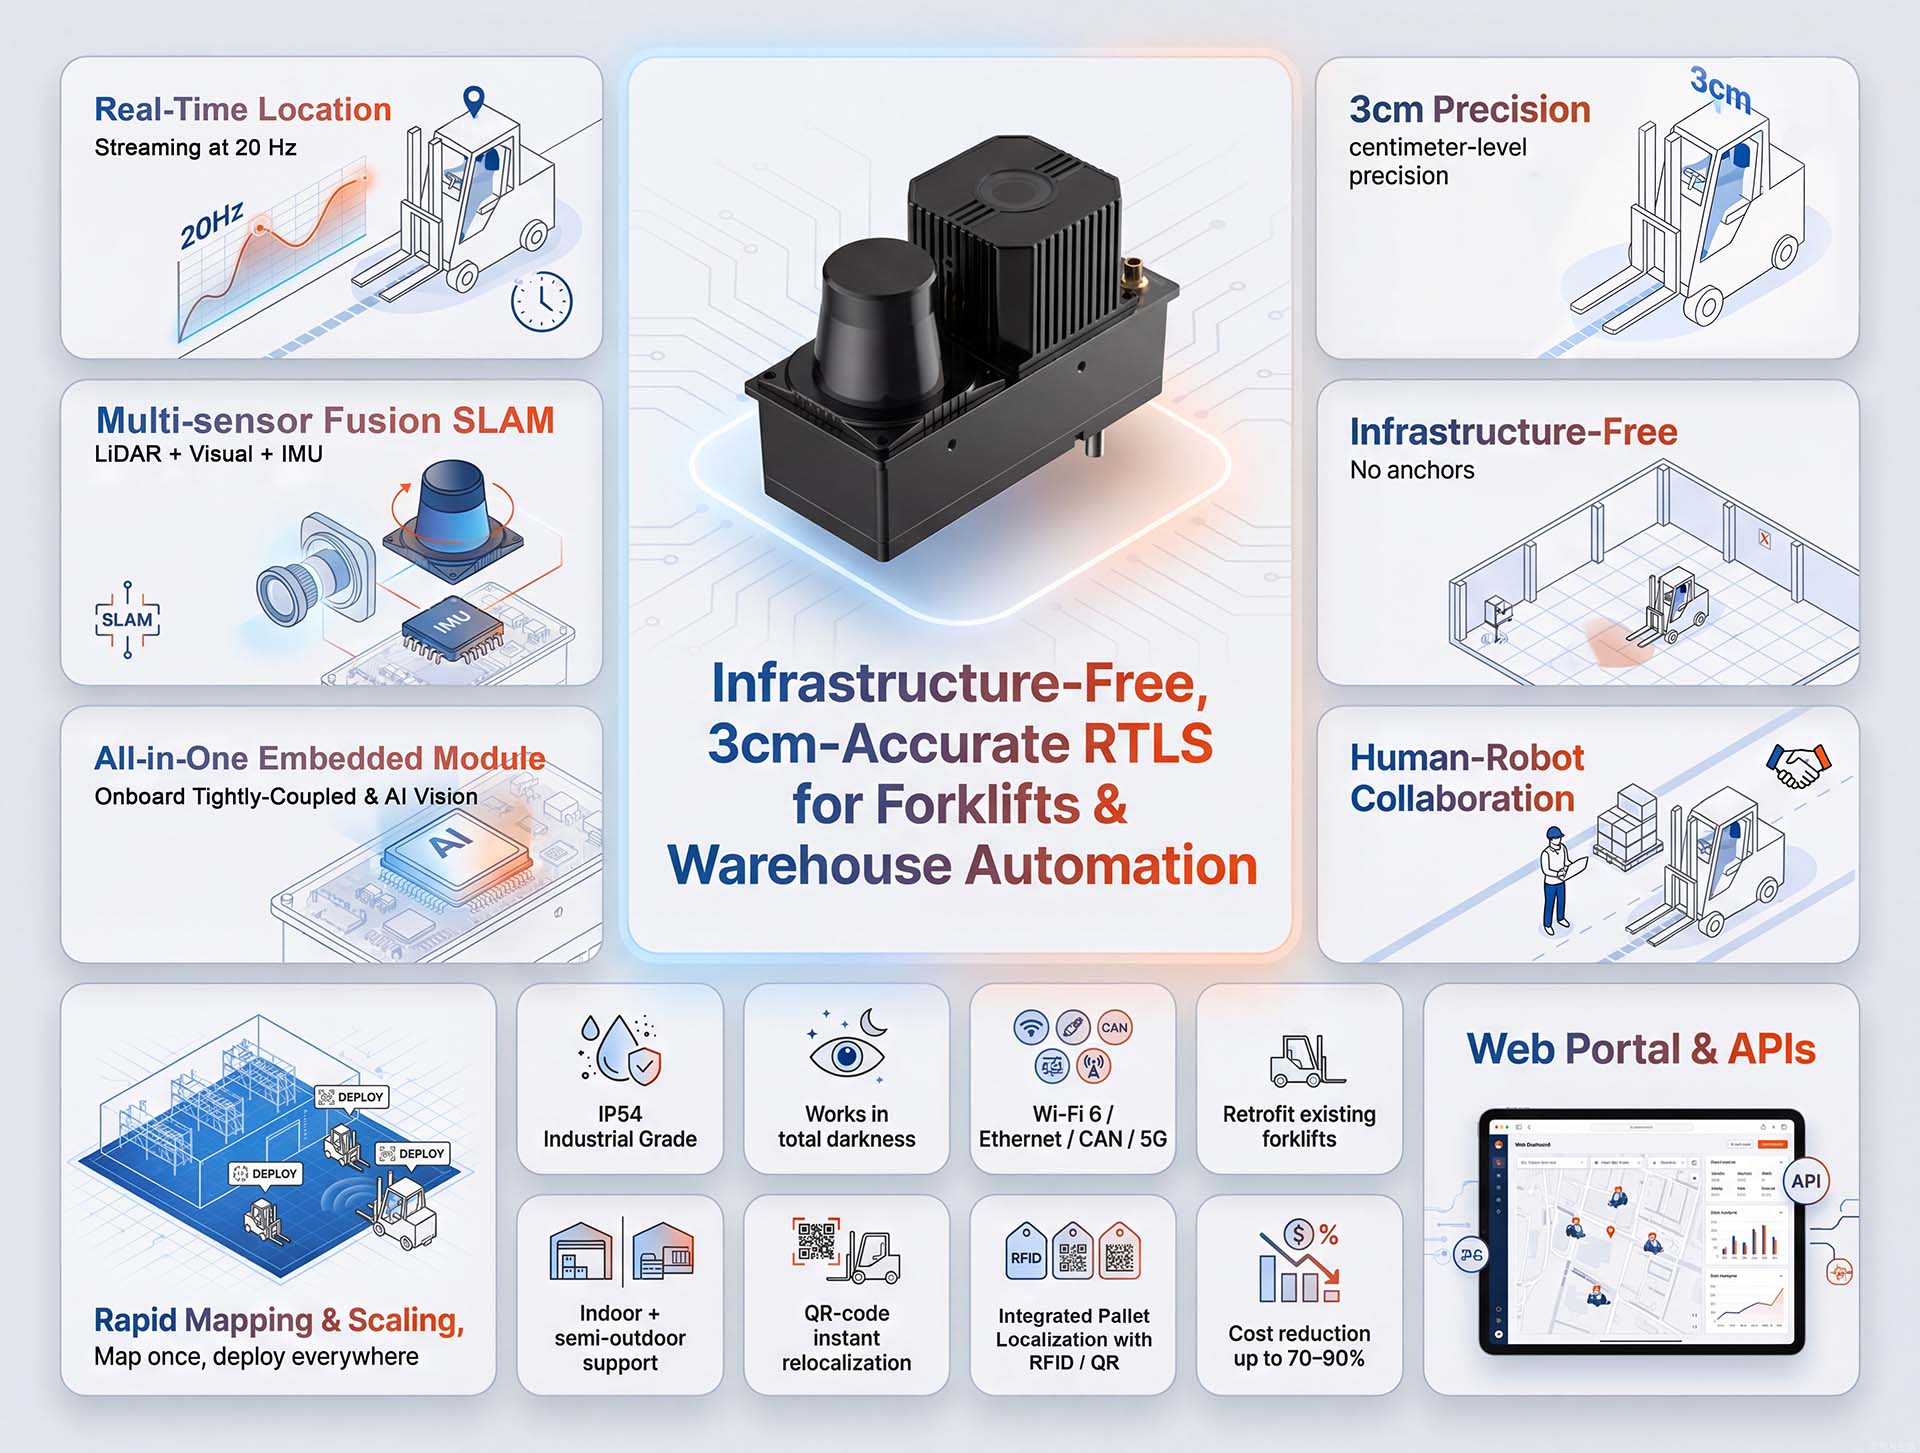
- Precisão: ±3 cm
- Taxa de atualização: 20Hz
- Tempo de relocalização: <2s
- Altura máxima do teto: 15m
Aplicação universal em toda a sua frota.
O Módulo de Posicionamento Central
para AGVs e AMRs
O Módulo de Consciência de Precisão
para veículos motorizados manuais
- Alertas de segurança de proximidade
- Rastreamento preciso da frota
- Dados ricos para gêmeos digitais
O kit de adaptação ideal para
Conversão de operação manual para autônoma
Robô de limpeza
Isso nunca se perde
RTLS verdadeiramente plug-and-play
Infraestrutura não necessária
Economize meses de instalação e milhões em custos.
Transforme suas empilhadeiras existentes em ativos inteligentes sem alterar suas instalações.
Pronto para usar desde o primeiro dia.
- Plug and play. Com configuração mínima necessária, está pronto para usar assim que sai da caixa.
- Mapeie uma vez e todas as empilhadeiras estarão prontas para uso - sem necessidade de infraestrutura, sem tempo de inatividade.
Reduza os custos em 90%
- Sem âncoras. Sem faróis. Sem infraestrutura de seis dígitos.
- Os sistemas tradicionais são dimensionados de acordo com o tamanho do armazém. Nós somos dimensionados de acordo com o número de veículos. Para armazéns de grande escala, isso muda tudo.
Adaptável a qualquer ambiente
- Desde corredores estreitos a layouts de armazenamento dinâmicos e estantes de grande altura, oferece uma precisão confiável de ±3 cm.
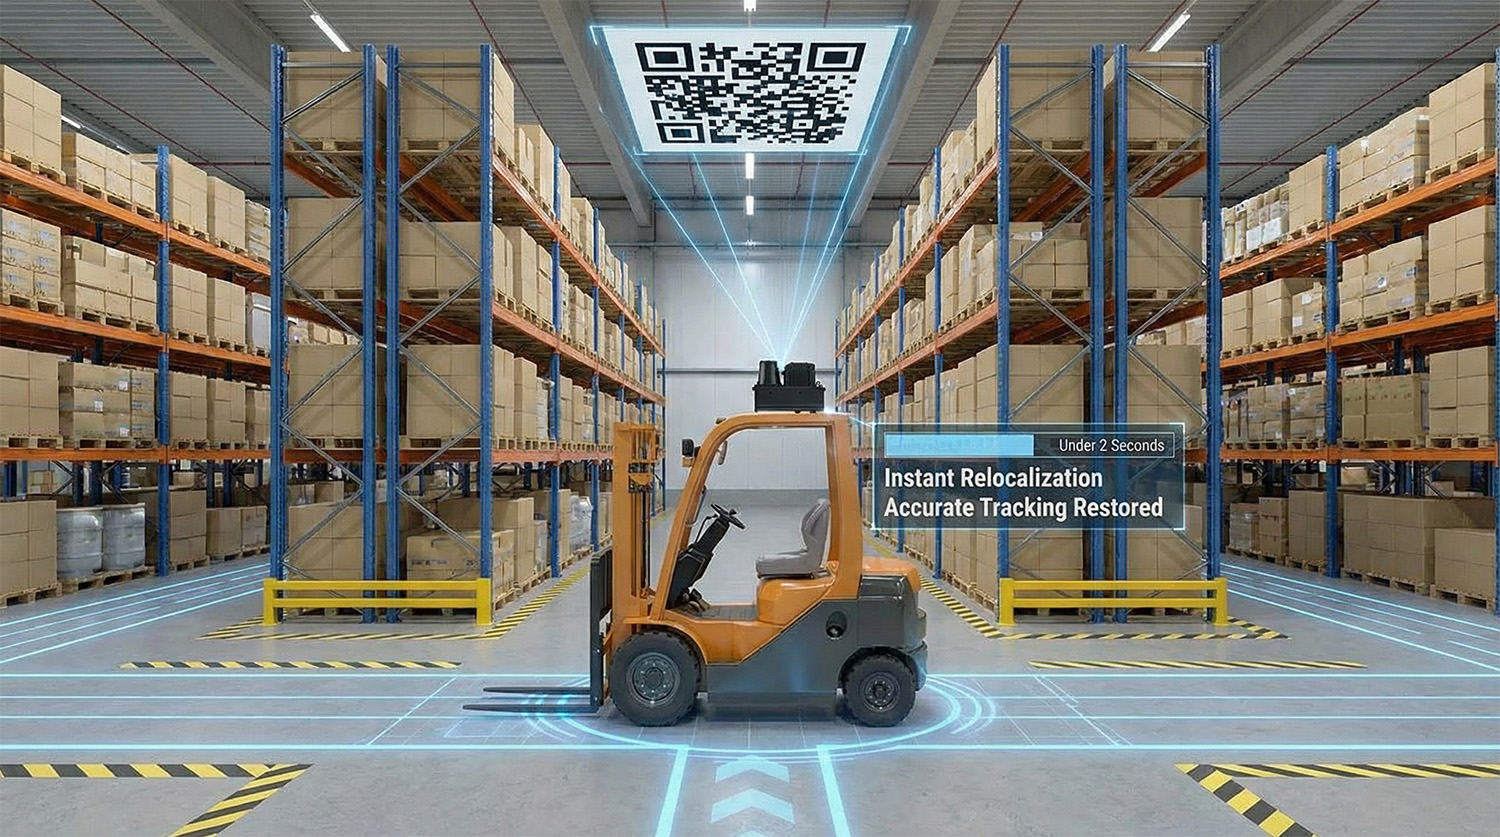
- Ao se deslocar entre edifícios ou zonas, basta escanear um código QR no ponto de entrada e o sistema relocaliza sua localização instantaneamente.
Sem deriva. Sem dependência de odometria.
- O Fusion-SLAM™ realiza a localização absoluta em relação a um mapa fixo, eliminando completamente a deriva cumulativa.
- Não são necessários codificadores de roda - posicionamento estável e preciso ao centímetro em qualquer veículo, independentemente da distância ou duração.
Comprovado em campo, pronto para frota.
- Com tecnologia de aprendizado profundo e testada em centenas de locais reais, da manufatura à logística, o Fusion-SLAM™ oferece posicionamento confiável.
- Comprovado em milhares de AMRs, agora projetado para toda a sua frota: empilhadeiras, AGVs e muito mais.
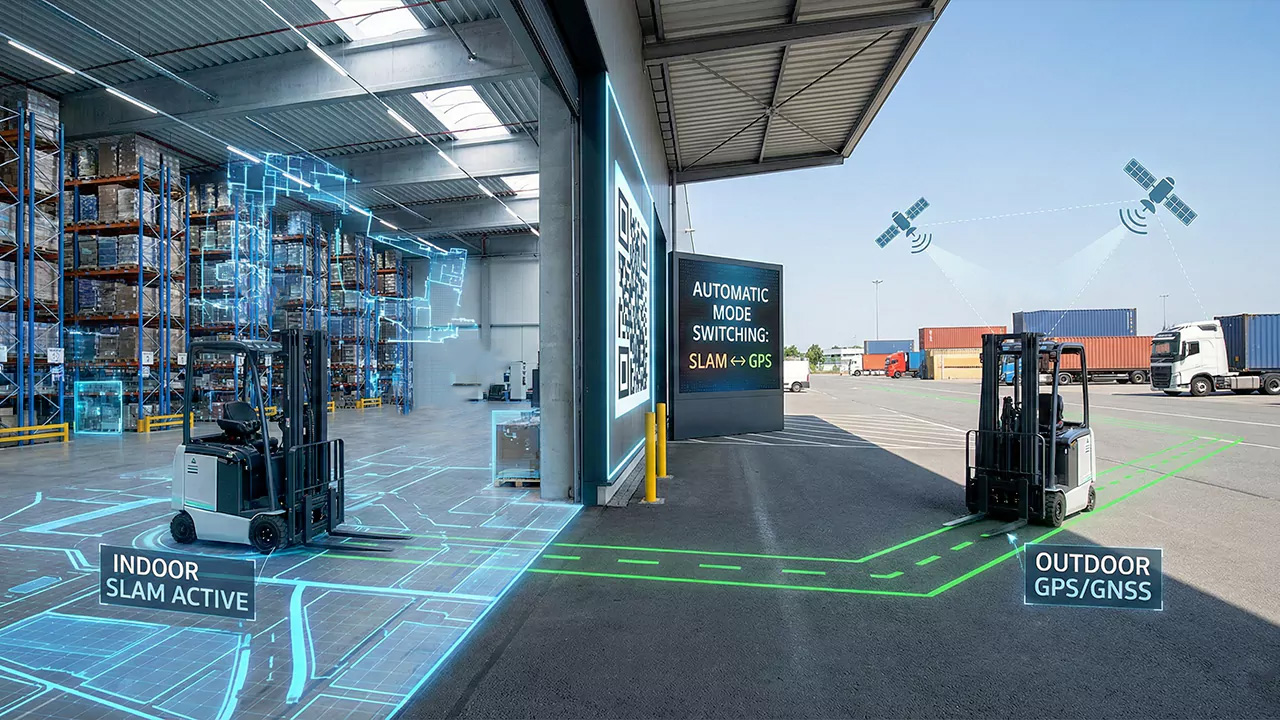
Posicionamento em ambientes externos e mistos
Somente áreas internas
Para fluxos de trabalho em que as mercadorias são manuseadas em ambientes internos e os veículos apenas se deslocam entre edifícios, a solução padrão para interiores é totalmente suficiente. Basta escanear um código QR na entrada do edifício e o sistema se relocaliza instantaneamente ao entrar. Não é necessário rastreamento externo.
Áreas semiestruturadas
Áreas de carga e descarga, docas cobertas, pátios com estruturas próximas, passarelas fechadas.
- Integral LiDAR 2D + IMU – Oferece desempenho confiável utilizando características estruturais existentes.
Áreas Abertas
- Integrar GPS externo or RTK – garante precisão em grandes áreas onde as características naturais são limitadas
Ambientes intermediários
- Atualize para LiDAR 3D de 360° com nossos Módulo V2H
Captura características espaciais mais ricas para maior robustez.
Arquitetura de Fusão de Sensores
Projetado para confiabilidade
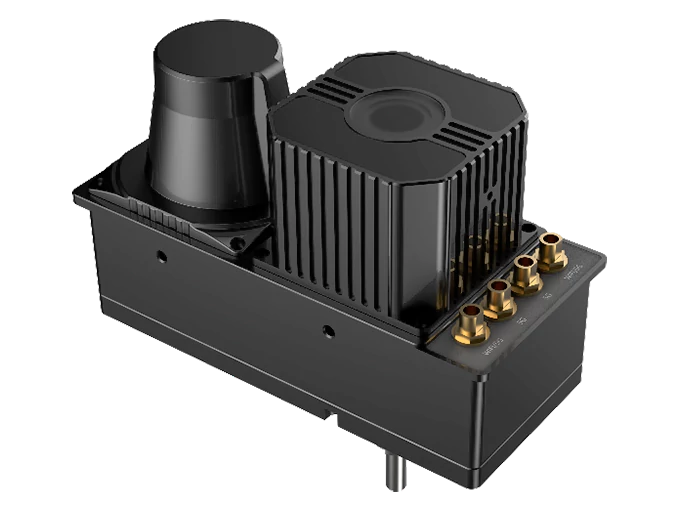
O V2 Pro combina LiDAR 2D, visão e IMU dados em um sistema desenvolvido especificamente para esse fim
Para fornecer localização estável e de alta precisão em ambientes do mundo real.
Integração de três sensores
- LiDAR 2DExecuta mapeamento planar preciso e detecção de obstáculos.
- Sensor de visãoMontado com a face voltada para o teto para capturar características estruturais distintas, garantindo operação estável em ambientes dinâmicos.
- IMUFornece dados de movimento de alta frequência para reduzir a latência.
Computação de borda integrada
- Todos os algoritmos de localização, incluindo SLAM, são executados diretamente no módulo — não são necessários computadores externos.
- O processamento de dados integrado garante respostas rápidas com latência inferior a 20 ms, ideal para navegação e rastreamento em tempo real.
- O processamento integrado evita gargalos e mantém o sistema funcionando de forma confiável.
Precisão em nível de centímetro
- Oferece precisão de medição repetível de ± 3 cm, mantendo a precisão mesmo em todos os ambientes.
- 20Hz Atualizações para um posicionamento suave e contínuo.
- Desempenho confiável até 15 m A altura do teto torna-o adequado para grandes espaços industriais ou comerciais.
Confiável no mundo real
- Funciona de forma confiável mesmo na escuridão total.
- Mantém o desempenho sob condições de iluminação interna variáveis ou desafiadoras.
- Projetado para resistir a ruídos ópticos, garantindo rastreamento estável em ambientes complexos.
Destaques das especificações técnicas
Descubra as vantagens do V2 Pro. Saiba como nossa solução completa e sem necessidade de infraestrutura oferece rastreamento preciso em tempo real com desempenho confiável para a automação de armazéns modernos.
Da abertura da caixa ao rastreamento em minutos
Portal Web Inteligente e APIs
Plataforma Web Tudo-em-Um
- Um portal baseado em navegador combina configuração intuitiva, monitoramento em tempo real e configuração remota, sem necessidade de software adicional. A interface gráfica guiada elimina linhas de comando complexas, permitindo mapeamento sem código e monitoramento de varredura ao vivo.
Integração amigável ao desenvolvedor
- APIs HTTP robustas, comunicação UDP e pacotes ROS/ROS 2 permitem conectividade perfeita com WMS, FMS e outros sistemas corporativos. O módulo também suporta CAN (CANopen) e Ethernet para integração flexível em nível de sistema.
Flexibilidade e Resiliência
Relocalização instantânea
- Se um veículo for movido enquanto estiver desligado, os sistemas tradicionais perdem o rastreamento. O V2 Pro usa relocalização visual com códigos QR para reconhecer instantaneamente sua posição e restaurar o rastreamento preciso em menos de dois segundos.
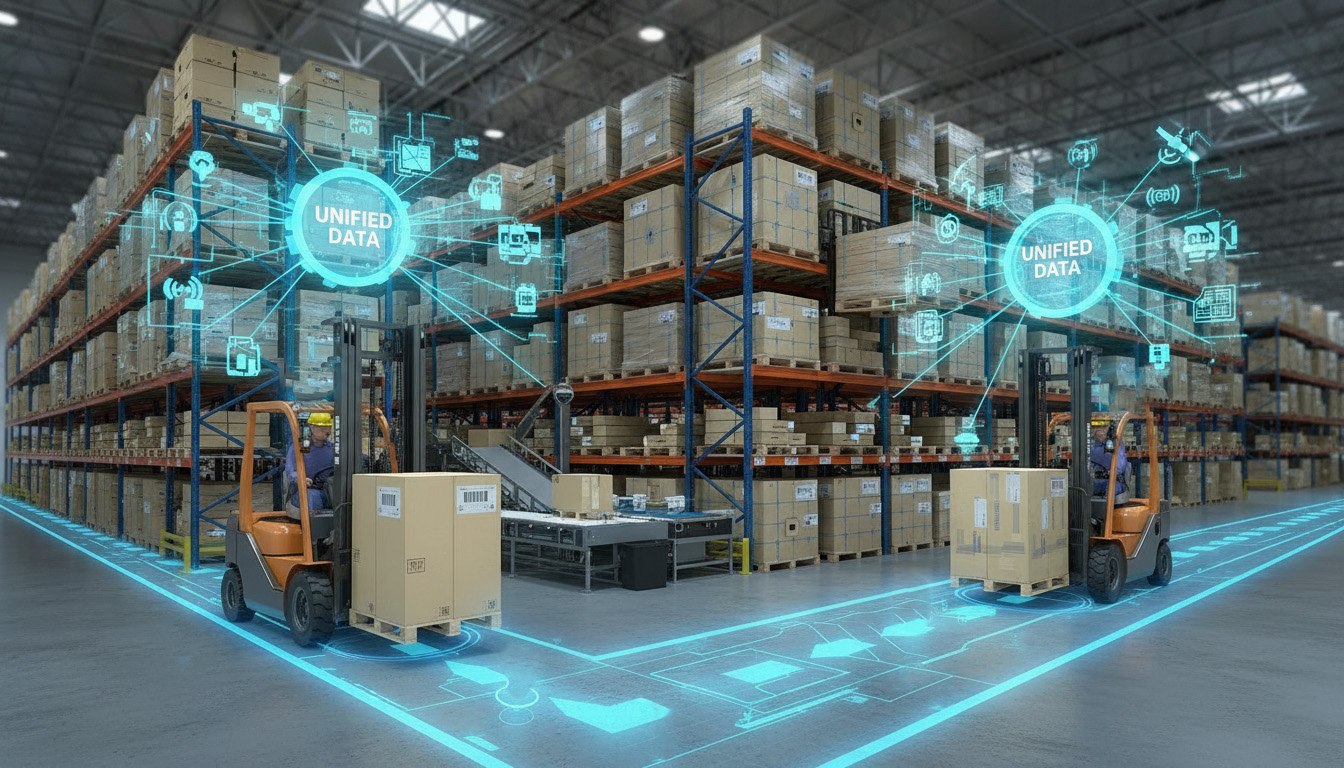
ID de localização unificado
- Integre dados de localização perfeitamente com sistemas RFID ou de código de barras. Este design independente de tags oferece um fluxo de dados único e unificado, mostrando claramente onde cada veículo está e exatamente o que está transportando.
Integração perfeita entre interior e exterior
- Expanda suas operações para além do armazém. O sistema integra-se com gateways GPS e QR externos para alternar automaticamente entre o posicionamento por satélite SLAM em ambientes internos e externos, garantindo cobertura ininterrupta.
Recuperação Instantânea
Saiba sempre onde você está
Recuperação manual baseada em mapas
- Dirija-se a um local com características distintas (por exemplo, cantos de prateleiras, pilares) e, em seguida, selecione o ponto correspondente no mapa para restaurar o posicionamento.
Recuperação de código QR
- Instale os códigos QR do AprilTag em tetos, paredes ou colunas. Basta passar com o carro por baixo de qualquer código e o sistema recalcula sua posição exata em menos de 2 segundos.
Além do posicionamento, uma visibilidade mais inteligente
Rastreamento de Paletes e Ativos
Para associar um palete ou carga específica a uma determinada localização, integradores ou clientes podem combinar esses dados com tecnologias de identificação amplamente disponíveis, como leitores RFID ou leitores de código de barras. O resultado é um fluxo de dados unificado que mostra exatamente onde cada veículo está e o que está transportando.
Percepção espacial de 360°
Download de recursos
White paper técnico
Histórico de desenvolvimento · Estudos de caso · Arquitetura do sistema · Manual do usuário · Referências de API · e muito mais.
Download esse artigo
Os Nossos Parceiros
O que nossos clientes têm a dizer
Perguntas mais frequentes
Fusion-SLAM™ é nossa tecnologia principal, totalmente proprietária e patenteada. Ela teve origem em pesquisas fundamentais em percepção visual e aprendizado profundo, lideradas por nosso cofundador, Dr. Xuanhao Zhou. Ao longo de mais de uma década de pesquisa e desenvolvimento internos dedicados, a tecnologia foi rigorosamente refinada e validada em centenas de aplicações reais, principalmente como o principal mecanismo de posicionamento para robôs móveis autônomos (AMRs) e empilhadeiras automatizadas em nossa empresa matriz, a Lanxin Robotics.
Este mesmo núcleo, comprovado em campo, agora alimenta o módulo MRDVS V2 Pro. Ele realiza a fusão de sensores altamente acoplados de dados LiDAR 2D, características visuais do teto e IMU. Impulsionado por nossos modelos de aprendizado profundo treinados no domínio, ele fornece posicionamento absoluto com precisão centimétrica, significativamente mais estável e confiável do que soluções com sensor único.
Agora, incorporamos essa robustez de nível industrial ao V2 Pro, um módulo de hardware independente, tornando-o disponível para adaptação direta em empilhadeiras manuais e permitindo conversões para AGVs. Isso leva autonomia comprovada e confiável a uma gama mais ampla de veículos e aplicações industriais.
O algoritmo não é de código aberto e continua sendo uma parte fundamental do nosso portfólio de propriedade intelectual, garantindo inovação contínua e desempenho confiável para nossos clientes.
Nossa solução oferece três vantagens fundamentais em relação aos sistemas convencionais:
- Núcleo sem marcadores e implantação rápida: Em sua essência, o sistema não requer marcadores, beacons ou infraestrutura pré-instalados (como âncoras UWB ou paredes refletoras), permitindo a implantação em dias em vez de semanas. Para cenários em que os clientes preferem uma proteção adicional para rápida relocalização, um número limitado de códigos QR pode ser opcionalmente implantado sem comprometer a principal vantagem do sistema de não necessitar de infraestrutura.
- Modelo de custos radicalmente diferente e escalável: Ao contrário dos sistemas UWB, cujo custo aumenta proporcionalmente à área do armazém (exigindo extensas redes de ancoragem que podem custar centenas de milhares de dólares para grandes instalações), nossa solução escala principalmente com o número de veículos. Isso se traduz em um investimento inicial drasticamente menor e em uma escalabilidade de custos muito mais previsível e linear para operações de grande escala ou em expansão.
- Robustez comprovada em ambientes com degradação por LiDAR: Ao contrário dos sistemas que dependem apenas de LiDAR 2D ou VSLAM, nossa tecnologia Fusion-SLAM™ garante uma operação estável e com precisão centimétrica em condições desafiadoras – incluindo estruturas de aço, espaços abertos, pisos de armazenamento dinâmicos e corredores de alto tráfego – por meio da fusão precisa de dados de visão do teto e inerciais.
Não. O sistema utiliza SLAM absoluto baseado em características naturais, e não odometria relativa das rodas. Isso elimina completamente a deriva cumulativa. Não há necessidade de correções manuais periódicas – ele proporciona um posicionamento estável e sem deriva no mapa global.
O sistema foi projetado para desempenho ideal em alturas de teto de até 15 metros, que é o alcance efetivo do componente visual para garantir uma localização robusta e rica em detalhes. Dentro desse alcance, a precisão de posicionamento é de ±1-3 cm e permanece em ±4 cm a 15 metros.
O LiDAR 2D integrado oferece suporte a isso com um alcance máximo de detecção de até 40 metros para alvos de alta refletividade (90%) e cerca de 15 metros para alvos padrão de baixa refletividade (10%), fornecendo dados de mapeamento planar confiáveis como parte da solução Fusion-SLAM™.
Um conjunto completo de parâmetros de hardware e tolerâncias ambientais é fornecido no Apêndice A: Especificação de Hardware V2 Pro.
O método mais rápido e confiável é a relocalização visual usando códigos QR AprilTag, que podem ser instalados em tetos, paredes ou colunas. Se o veículo for movido enquanto estiver desligado (por exemplo, rebocado para uma nova doca), basta dirigi-lo até qualquer código QR previamente instalado nas instalações. A câmera integrada lerá o código e o sistema restabelecerá sua posição exata em até 2 segundos , retomando a operação normal instantaneamente. Para uma leitura confiável, certifique-se de que o tamanho do código QR seja adequado à distância de visualização (uma regra geral é que o lado do código deve ser pelo menos 10 vezes a diferença de altura em metros). Recomendamos a instalação de vários códigos exclusivos em áreas-chave (por exemplo, portas de docas, entradas de zonas) para uma cobertura ideal.
O sistema foi projetado principalmente para posicionamento preciso em ambientes internos. Sua adequação para uso externo depende inteiramente de suas necessidades operacionais específicas, que podem ser categorizadas em dois cenários principais:
Cenário 1: Se o posicionamento externo não for necessário
Isso é típico de fluxos de trabalho em que as mercadorias são manuseadas em ambientes internos e os veículos apenas se deslocam entre edifícios, sem necessidade de localização externa em tempo real. A solução padrão para ambientes internos é totalmente suficiente. O veículo se relocaliza com precisão ao entrar em cada edifício, escaneando um código QR fixado na entrada (na parede ou no teto), permitindo a navegação interna precisa a partir daí.
Cenário 2: Se for necessário um posicionamento externo contínuo e confiável
Para operações que exigem localização robusta em ambientes externos, o sistema oferece soluções configuráveis e adaptadas ao ambiente.
In áreas semiestruturadas com limites bem definidos – tais como áreas de carga e descarga, docas cobertas, pátios de entrada com edifícios espaçados a poucos metros de distância ou passarelas fechadas (que funcionam como espaços internos devido à cobertura) – a configuração integrada de LiDAR 2D + IMU oferece desempenho confiável.
Para aberto, recurso – áreas esparsas (Por exemplo, em grandes áreas, como pátios ou estacionamentos), recomendamos a integração de um módulo GPS ou RTK externo para garantir um posicionamento preciso em grande escala.
Não é necessário nenhum servidor externo. Todos os cálculos de posicionamento e processamento de dados são executados no próprio módulo V2 Pro , garantindo desempenho em tempo real e independência de infraestrutura externa. Isso elimina a latência da comunicação com o servidor e simplifica a implantação em ambientes industriais com restrições de rede.
Para iluminação: A câmera infravermelha voltada para o teto, equipada com 8 emissores de infravermelho integrados, garante operação estável na escuridão total, em condições normais de iluminação interna ou em condições complexas (incluindo iluminação interna intensa e reflexos de grandes janelas);
Para vibração e oclusão: O projeto mecânico de nível industrial suporta as vibrações típicas de empilhadeiras/AGVs. Para ambientes com vibração extrema, recomenda-se a montagem por meio de suportes com amortecimento (consulte o [Relatório de Teste de Confiabilidade] para obter dados detalhados sobre a tolerância à vibração, incluindo a faixa de frequência e os limites de aceleração).
Está previsto um recurso de pontuação de confiança em tempo real, que indica a confiabilidade de cada resultado de localização, para uma futura atualização do produto.
Para detecção avançada e proativa de falhas – como alertas de mau funcionamento do sensor ou perda de localização – esses recursos estendidos estão disponíveis por meio de integração personalizada e também estão previstos para inclusão em uma versão subsequente do sistema.
Convidamos você a entrar em contato conosco para discutirmos suas necessidades específicas. Seu feedback é fundamental para orientar nosso planejamento de otimização de produtos.
Sim, com certeza. O sistema foi projetado para montagem permanente em veículos em movimento, com um design compacto que garante confiabilidade a longo prazo em empilhadeiras, AGVs e AMRs.
Para câmeras AMR de passagem inferior: Quando aplicadas a câmeras AMR de passagem inferior (latentes), é necessário um projeto específico para evitar que a carga transportada obstrua completamente a câmera voltada para cima. Isso geralmente é obtido utilizando um mastro ou estrutura elevada para garantir a visibilidade necessária do teto.
Localização: Instale a unidade ao longo da parte superior do veículo (não precisa ser exatamente na linha central, pois o deslocamento pode ser calibrado por meio de parâmetros externos). Certifique-se de que nem a estrutura do próprio veículo (por exemplo, mastro, proteção superior) nem as cargas típicas obstruam permanentemente o campo de visão da câmera ou do LiDAR. Se a obstrução parcial for inevitável (por exemplo, devido a um mastro alto ou cargas empilhadas), selecione uma posição de montagem que minimize a área bloqueada de ambos os sensores.
Orientação: Recomenda-se montar o módulo com seu eixo longitudinal perpendicular à direção de deslocamento do veículo . Essa orientação alinha o campo de visão de 108° (H) × 57° (V) da câmera para maximizar a cobertura horizontal do teto, capturando mais detalhes do ambiente para uma localização estável e confiável.
Caso a montagem com o eixo longitudinal perpendicular não seja viável, posicionar o módulo com seu eixo transversal perpendicular à direção de deslocamento também é aceitável , embora isso possa reduzir o campo de visão horizontal efetivo para a captura de detalhes do teto.
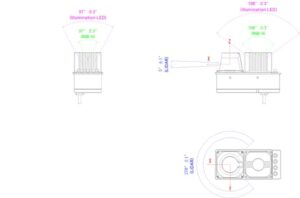
Ângulo de instalação (nivelamento)Um ângulo quase horizontal (normalmente dentro de ± 2 °) é recomendado e não requer ferramentas de nivelamento de precisão. Se o desvio angular exceder ± 2 °, especialmente em ambientes com tetos mais altos, isso pode levar a um aumento nos erros de posicionamento.
Não . O módulo foi projetado para integração direta com o sistema de energia do veículo, operando com uma fonte de alimentação padrão de 24V CC.
Nosso sistema fornece a tecnologia essencial para permitir o rastreamento da localização de paletes ou mercadorias, mas não é um sistema de rastreamento completo e independente. O rastreamento confiável de paletes é obtido pela combinação de duas informações fundamentais:
- A localização exata do veículo (que nós fornecemos);
- A identidade específica do palete (que você integra) com algumas tecnologias de identificação (como leitores RFID ou leitores de código de barras).
Implementação:
Sua lógica de sistema então Combina a localização em tempo real do veículo com o ID do palete escaneado. No momento da interação (por exemplo, coleta ou entrega), para estabelecer um registro de rastreamento completo e preciso.
Esclarecimento importante: as tecnologias para identificação de paletes (RFID, digitalização, etc.) não estão incluídas no nosso módulo de posicionamento. Trata-se de componentes consolidados e disponíveis no mercado, que você seleciona e integra de acordo com o seu fluxo de trabalho específico.
Caso necessite de suporte para integrar essas tecnologias ao nosso sistema de posicionamento, podemos indicar nossa rede de parceiros de integração certificados em sua região. Entre em contato com nossa equipe de vendas ou suporte para obter mais informações.
Sim. Para enviar dados de posicionamento em tempo real para o controlador do veículo ou para um sistema de gestão de frotas, é necessária uma conexão de rede local. O sistema suporta vários métodos de conexão para se adequar a diferentes ambientes de implementação:
- Ethernet (com fio): Interface principal e recomendada para máxima confiabilidade e largura de banda.
- Wi-Fi (sem fio): O suporte integrado para Wi-Fi oferece flexibilidade em situações onde a instalação de cabos é inviável. O módulo inclui uma porta de antena padrão para conexão de antenas Wi-Fi externas. Para obter instruções sobre a configuração do Wi-Fi, consulte o manual do usuário.
- Conectividade 5G (opcional): Para mobilidade em áreas extensas ou locais sem cobertura Wi-Fi local, um módulo 5G opcional pode ser integrado. A unidade oferece uma porta de antena dedicada e um slot para cartão SIM para suportar essa funcionalidade.
O Portal Web Inteligente concentra-se na gestão operacional essencial, incluindo mapeamento, monitoramento em tempo real, controle de frota e diagnóstico de sistemas. Ele registra dados operacionais (como trajetórias de veículos), mas não realiza análises de negócios avançadas , como otimização de rotas, relatórios de eficiência ou análises de desempenho detalhadas. Essas funções de nível superior são normalmente gerenciadas por sistemas de camada superior (por exemplo, WMS ou ERP) que consomem dados por meio de nossas APIs abertas.
Caso necessite de recursos analíticos avançados como esses, podemos indicar parceiros terceirizados especializados em análise e otimização logística, que podem se integrar ao nosso sistema para fornecer essas informações.