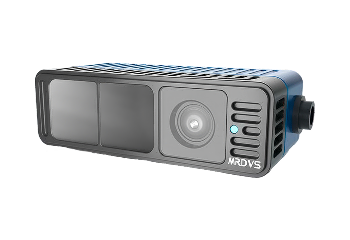
Solução robótica para despaletização de sacos guiada por visão 3D
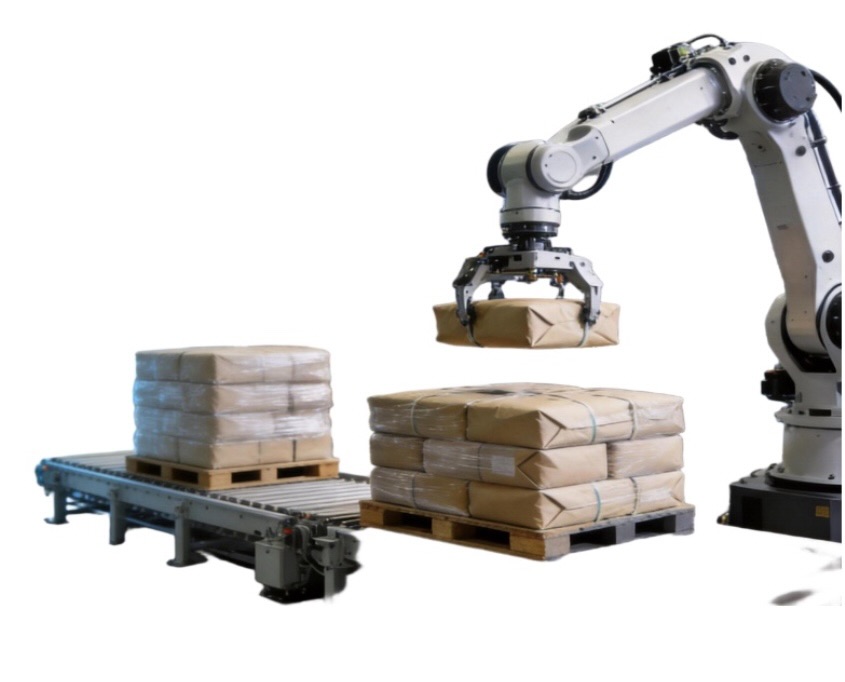
O MRDVS oferece uma solução guiada por visão 3D para detectar, localizar e despaletizar materiais ensacados de paletes. A solução combina sensoriamento 3D, detecção de sacos, estimativa da posição de preensão e coordenação de tarefas do robô. Os tipos de sacos suportados, a distância de trabalho, o tempo de ciclo e o desempenho de coleta são avaliados de acordo com as especificações do saco, o padrão do palete, o robô, o efetor final e o ambiente operacional.
Principais capacidades de visão para despaletização de sacos
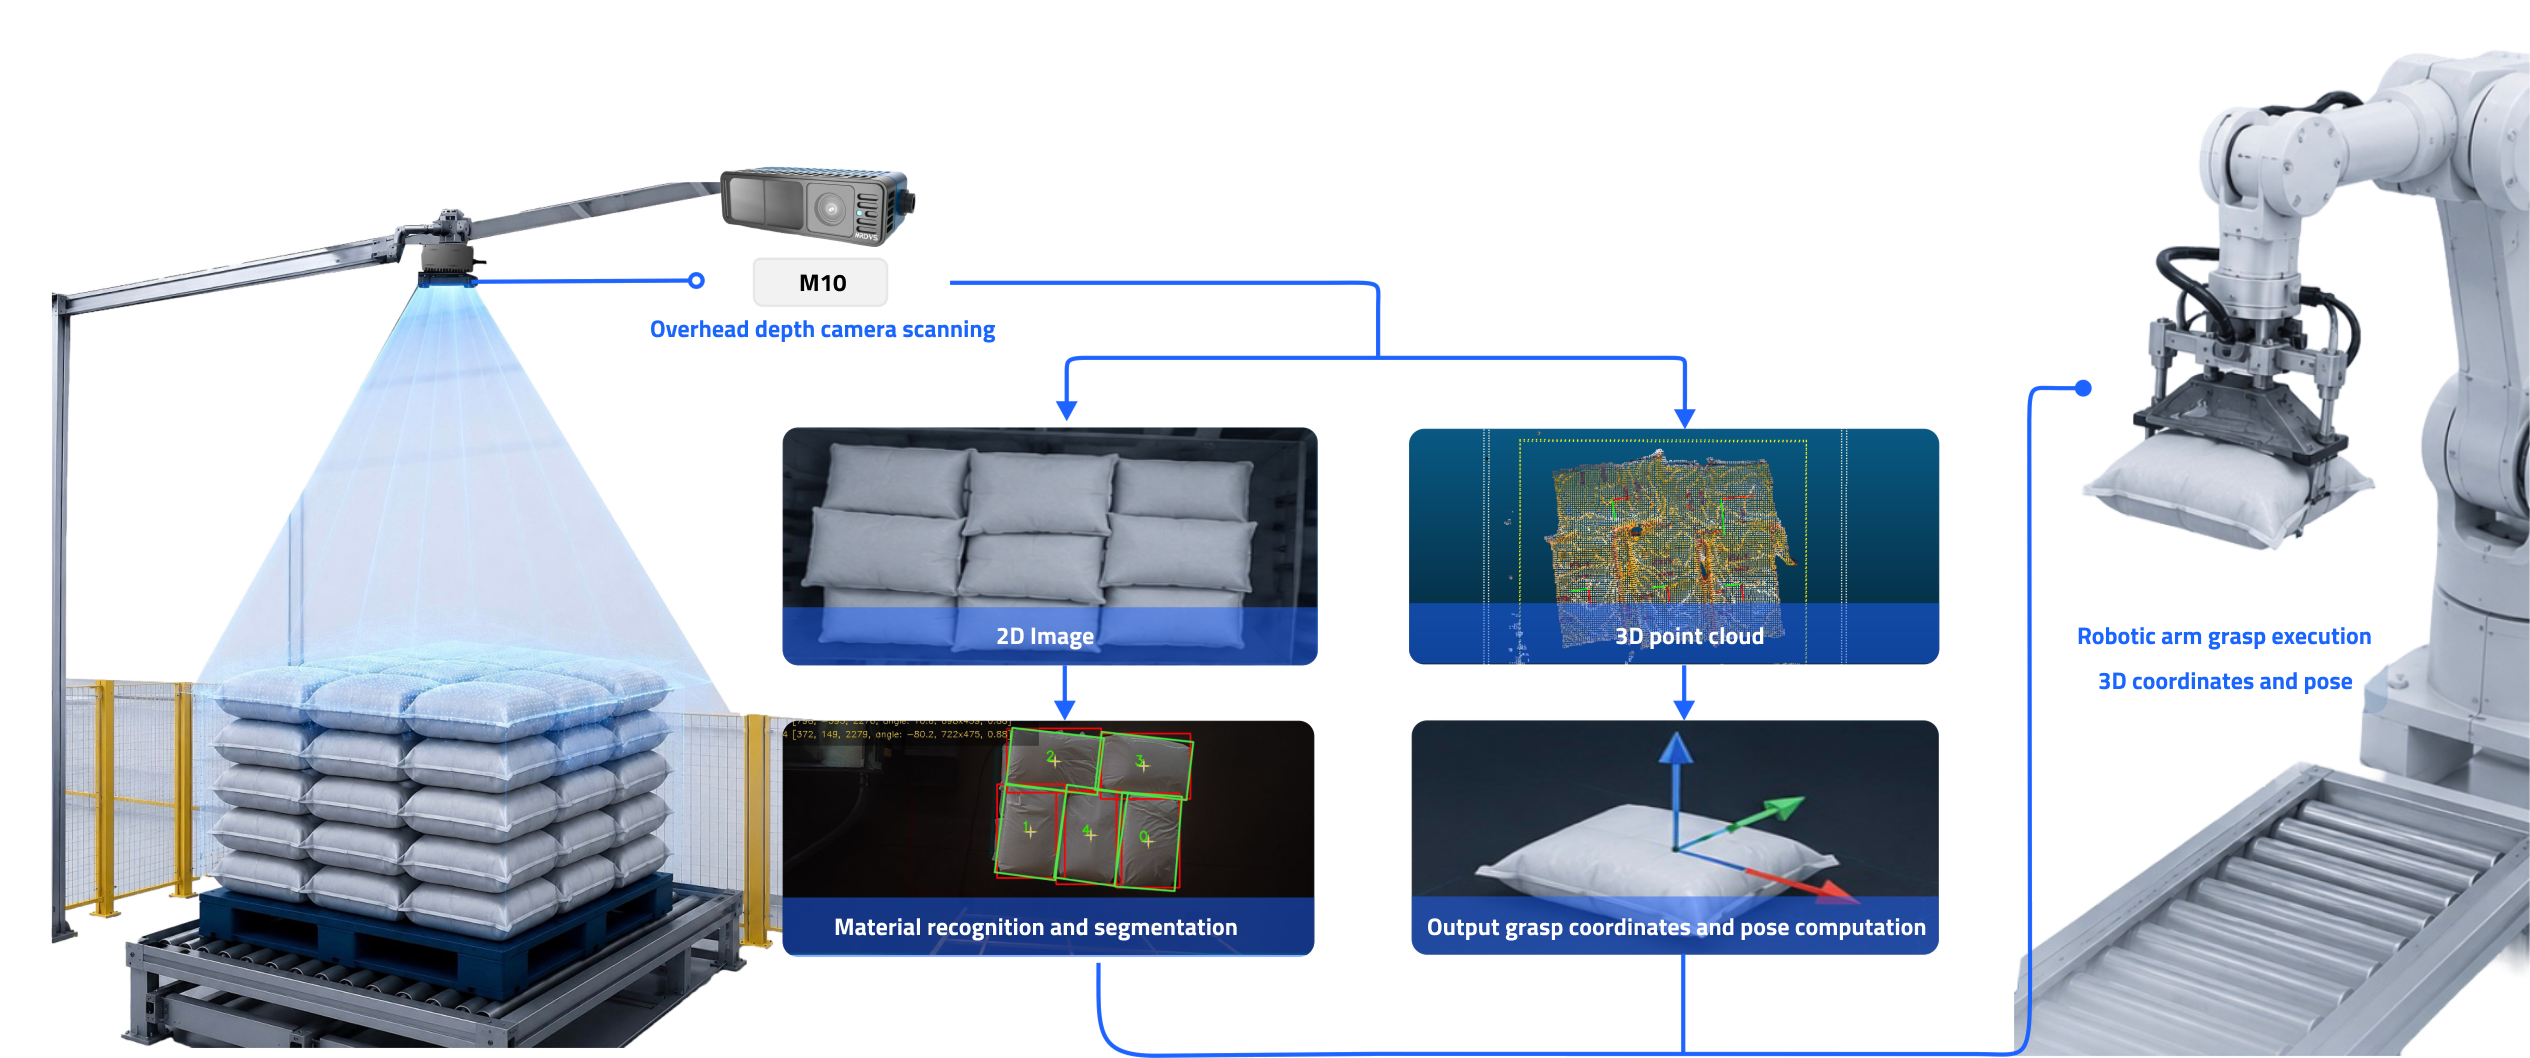
O sistema captura dados 3D da superfície do palete, identifica um saco que pode ser selecionado, calcula a posição e a orientação necessárias para o robô e atualiza a cena após cada coleta para dar suporte a operações contínuas de despaletização.
01. Captura de Cena 3D
Quatro funções essenciais da visão
Captura dados de profundidade e nuvens de pontos 3D da superfície do palete para analisar as posições, contornos e condições de empilhamento das embalagens.
02. Detecção e Segmentação de Sacolas
Identifica sacos individuais em pilhas irregulares, inclinadas ou parcialmente obstruídas e determina qual alvo pode ser selecionado primeiro.
03. Compreender a estimativa de pose
Calcula a posição, a orientação e as informações de coordenadas necessárias para a coleta robótica com base na superfície da embalagem e na localização espacial.
04. Atualização e Redetecção de Cena
Recaptura a superfície do palete após cada coleta, atualiza as posições das sacolas restantes e gera informações para o próximo ciclo de tarefas.
Integração e compatibilidade de sistemas
Um sistema de despaletização requer operação coordenada entre o sensor 3D, a unidade de processamento, o software de percepção, o robô, o atuador final e o sistema de controle da linha. As interfaces, os métodos de instalação e as responsabilidades são definidos de acordo com a configuração do projeto.
01. Integração de Robôs
Quatro áreas de integração
Define a transmissão de dados de pose e a execução de tarefas de acordo com a marca, o modelo, a versão do controlador e as interfaces de tarefas disponíveis do robô.
02. Integração do Efetor Final
Avalia opções de vácuo, fixação ou outros dispositivos de extremidade com base no material da embalagem, peso, características da superfície e direção de coleta.
03. PLC e Comunicação de Linha
Troca dados de tarefas, status, conclusão e exceções com o CLP (Controlador Lógico Programável), o sistema de esteiras e os equipamentos a montante ou a jusante.
04. Calibração e Instalação
Conclui a calibração de coordenadas e confirma a faixa de trabalho acessível de acordo com a posição de montagem do sensor, o sistema de coordenadas do robô e o espaço disponível no local.
Bolsas suportadas e envelope operacional
O material, as dimensões, o peso, as características da superfície e as condições de empilhamento das embalagens afetam diretamente a detecção visual e a coleta robótica. O envelope operacional final deve ser confirmado utilizando amostras representativas das embalagens, imagens dos paletes e condições do local.
| saco Tipo | Embalagens flexíveis, caixas de papelão, sacos de juta |
|---|---|
| Padrão de Palete | Suporta padrões de encaixe de 2, 3, 5 e 6 sacos, além de padrões em forma de catavento e muito mais. |
| Status do pacote | • Pequenas deformações, aderências e preenchimento insuficiente são permitidas. • Deformações graves ou marcas superficiais da correia requerem avaliação separada. |
| Distância de trabalho | 2.8-3.2m |
| Condições de Iluminação | • Mantenha as luzes acesas durante o funcionamento do sistema. • Evite a incidência direta da luz solar na área de despaletização (use cortinas perto das janelas). |
| Empilhamento de paletes | • Coloque em uma superfície plana; ângulo de inclinação ≤3° • Todas as embalagens na mesma pilha devem ter tamanho e acondicionamento idênticos. |
Dados de desempenho e condições de validação
Arquitetura do Sistema
A solução consiste em aquisição de dados 3D, processamento de visão, software de percepção e módulos de execução robótica. O escopo final do fornecimento depende do acordo do projeto e do modelo de integração do sistema.
Como Funciona
O sistema realiza, em sequência, a captura da superfície da palete, a geração de dados 3D, a detecção da bolsa, o cálculo da posição de preensão, a transmissão de dados da tarefa e a atualização da cena.
O papel do M10 na solução de despaletização de sacos
O M10 fornece dados de profundidade, informações de intensidade e nuvens de pontos 3D para o sistema de despaletização, auxiliando o sistema a obter a geometria do palete e a posição dos sacos. A distância de montagem, a área de cobertura e o tempo de ciclo do sistema dependem da configuração do sensor, do espaço disponível e dos requisitos do projeto.
| Tecnologia de profundidade | dToF |
|---|---|
| Saídas de dados | Mapa de Profundidade, Mapa de Intensidade, Nuvem de Pontos 3D, Entrada/Saída |
| Resolução de Profundidade | × 480 320 |
| Taxa de quadros | Até 20 FPS |
| Campo de Visão | 90° × 60° (±3°) |
| Interfaces | JST; E/S, Serial, Ethernet Virtual |
Cenários de Aplicativos
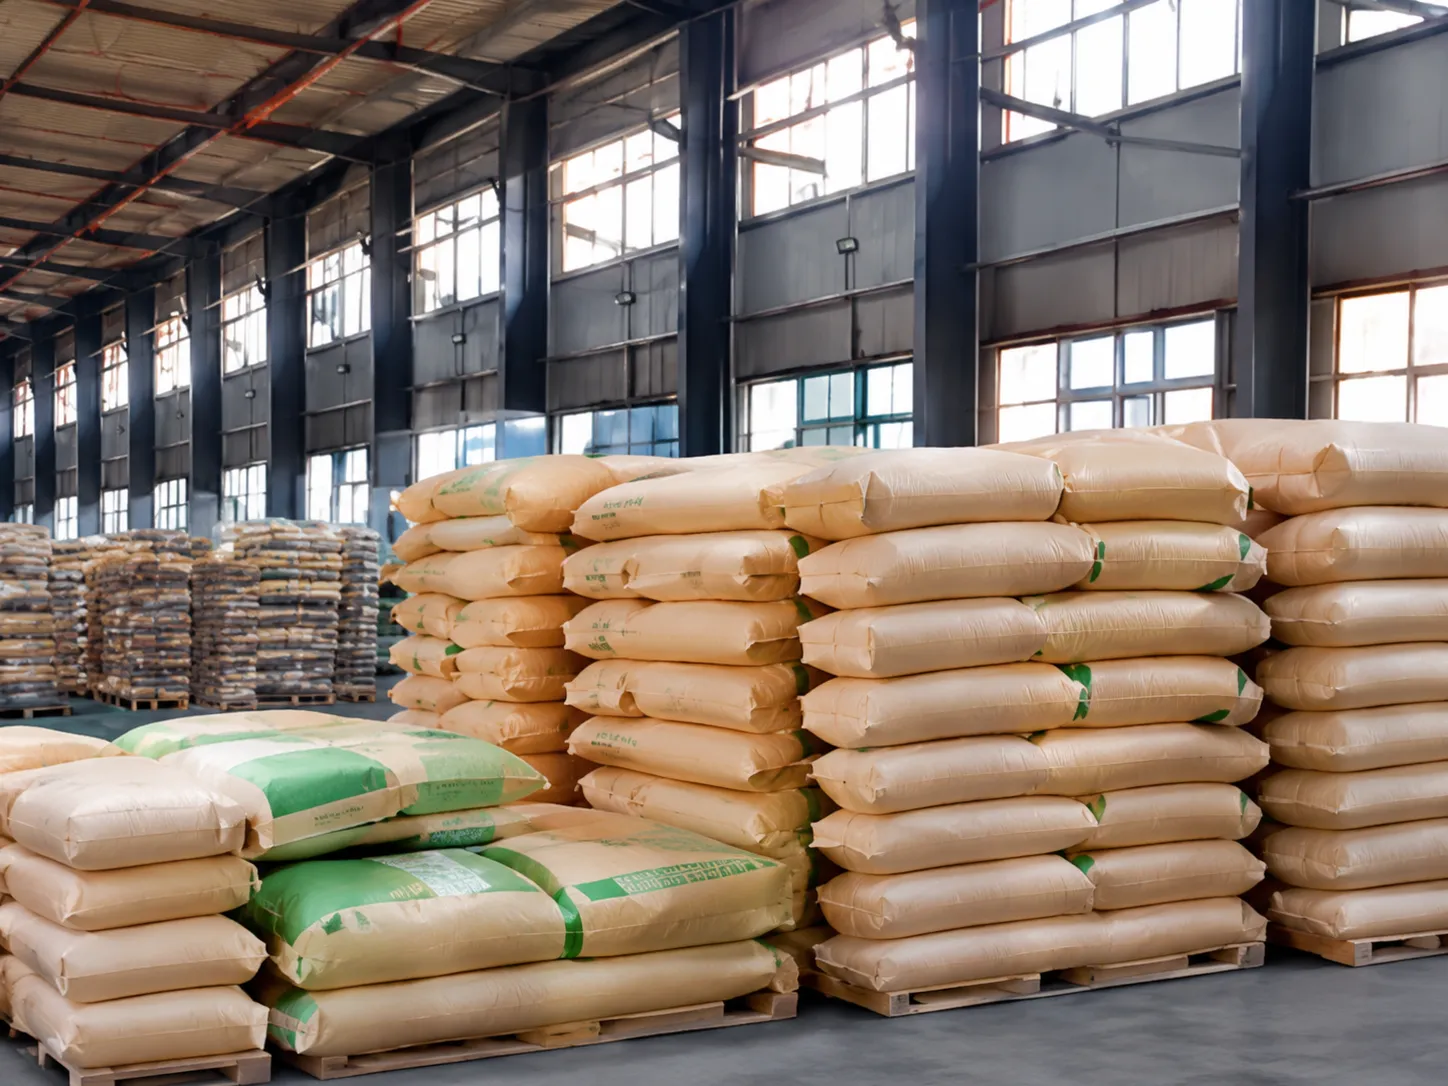
Nutrição Animal
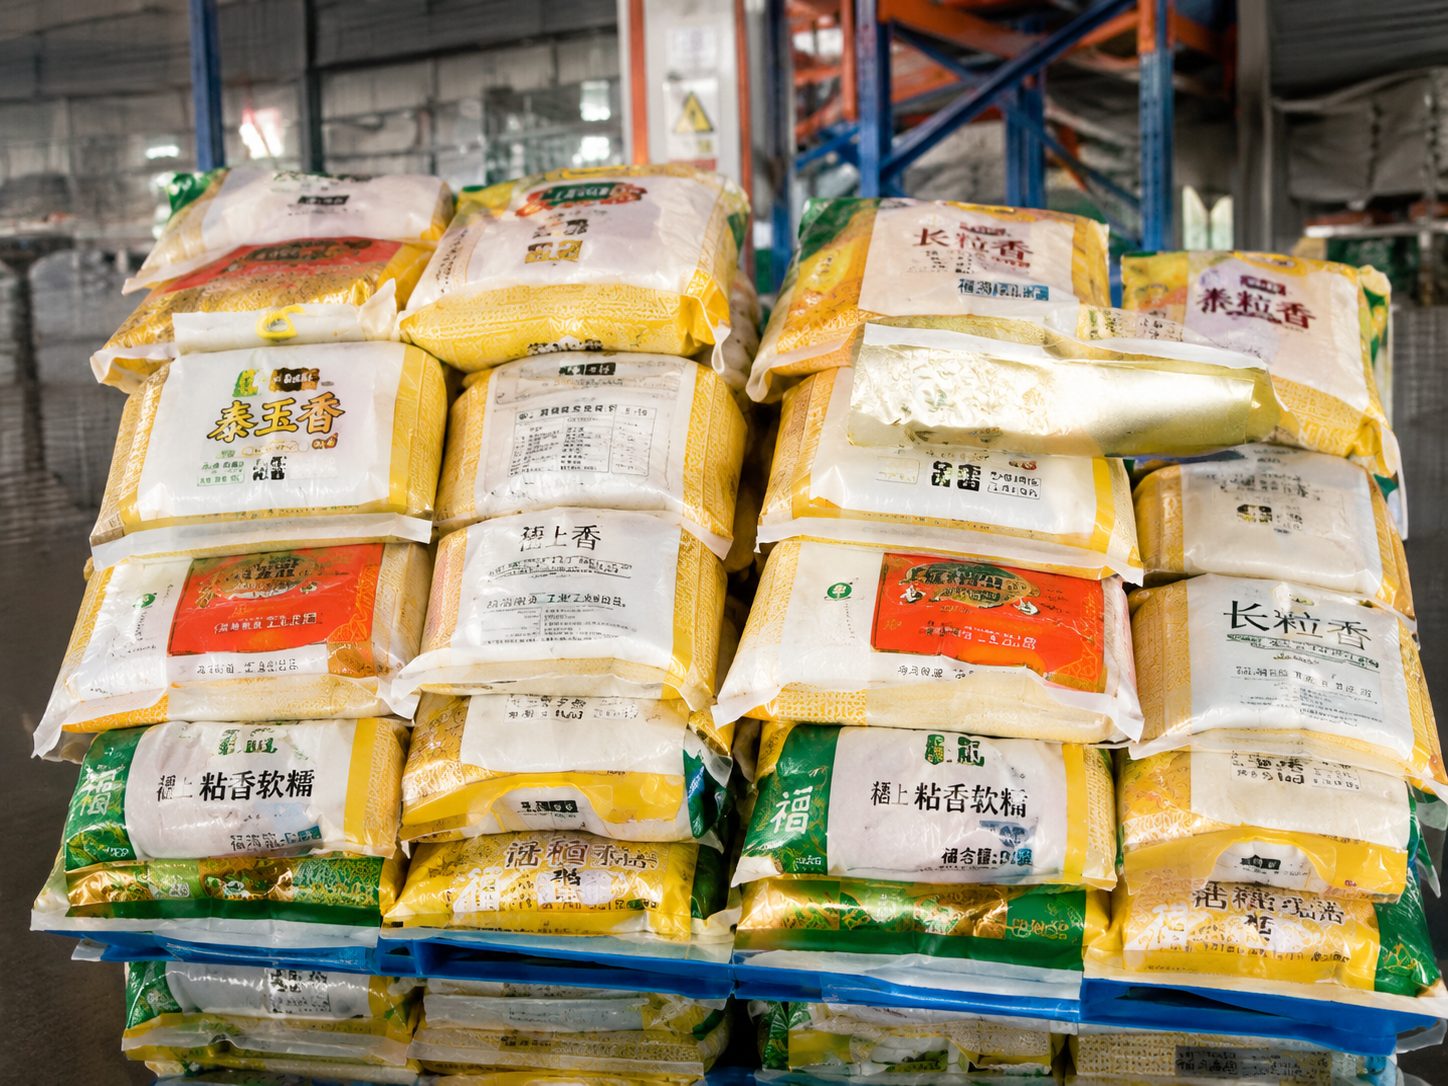
Alimentos e grãos
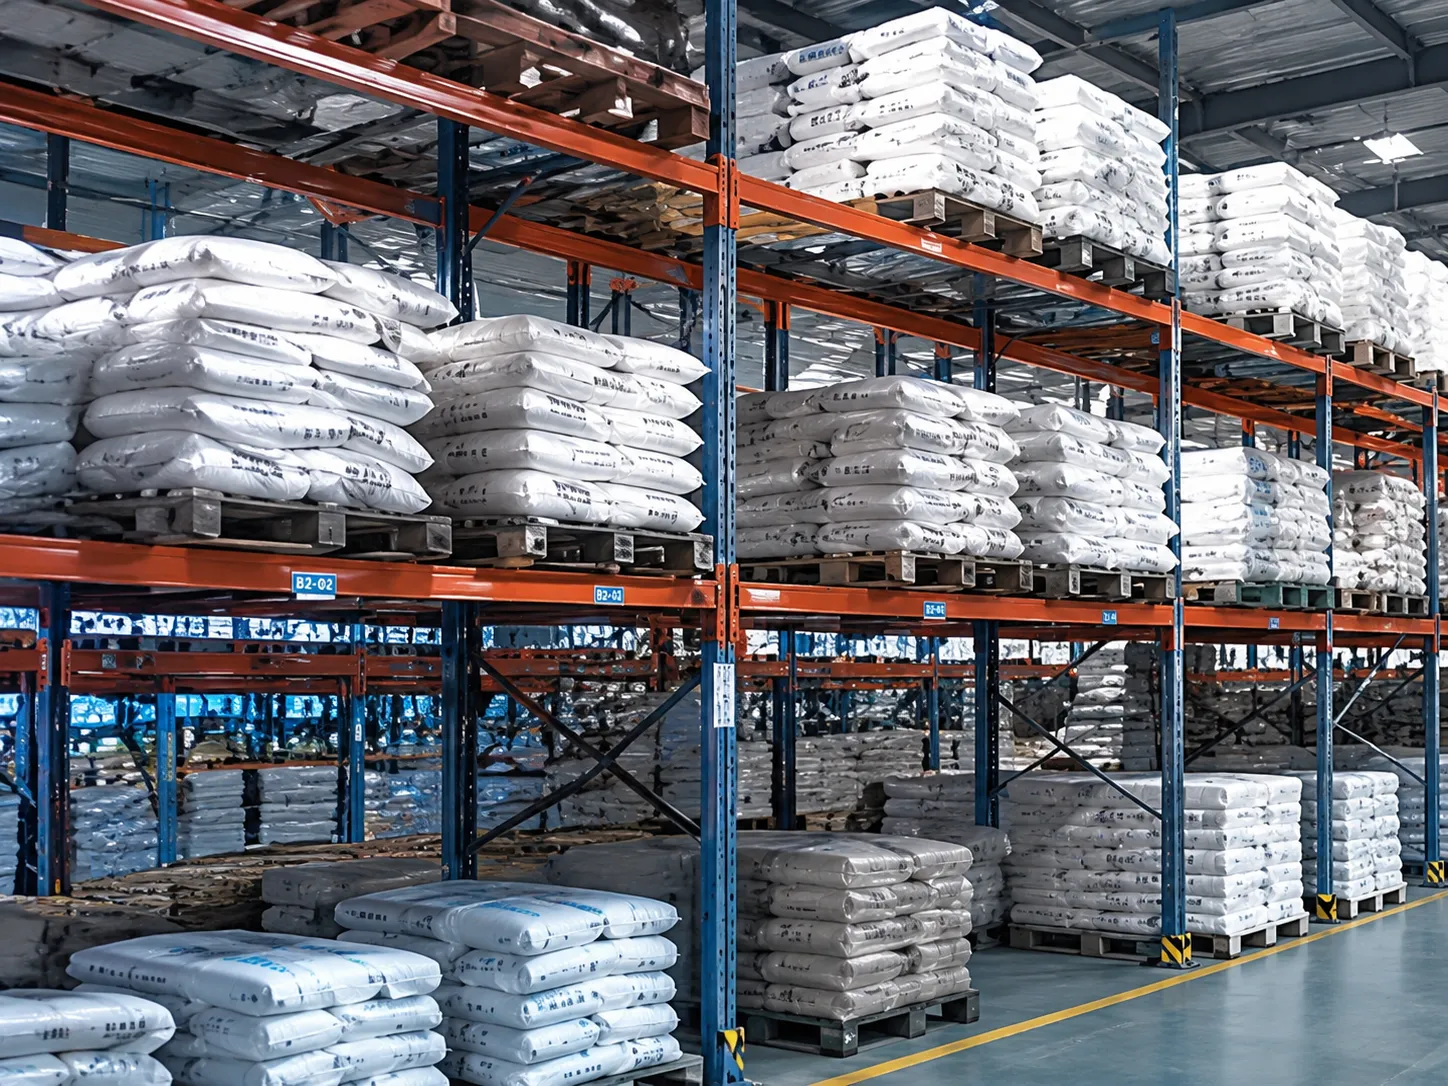
Armazenamento e Logística
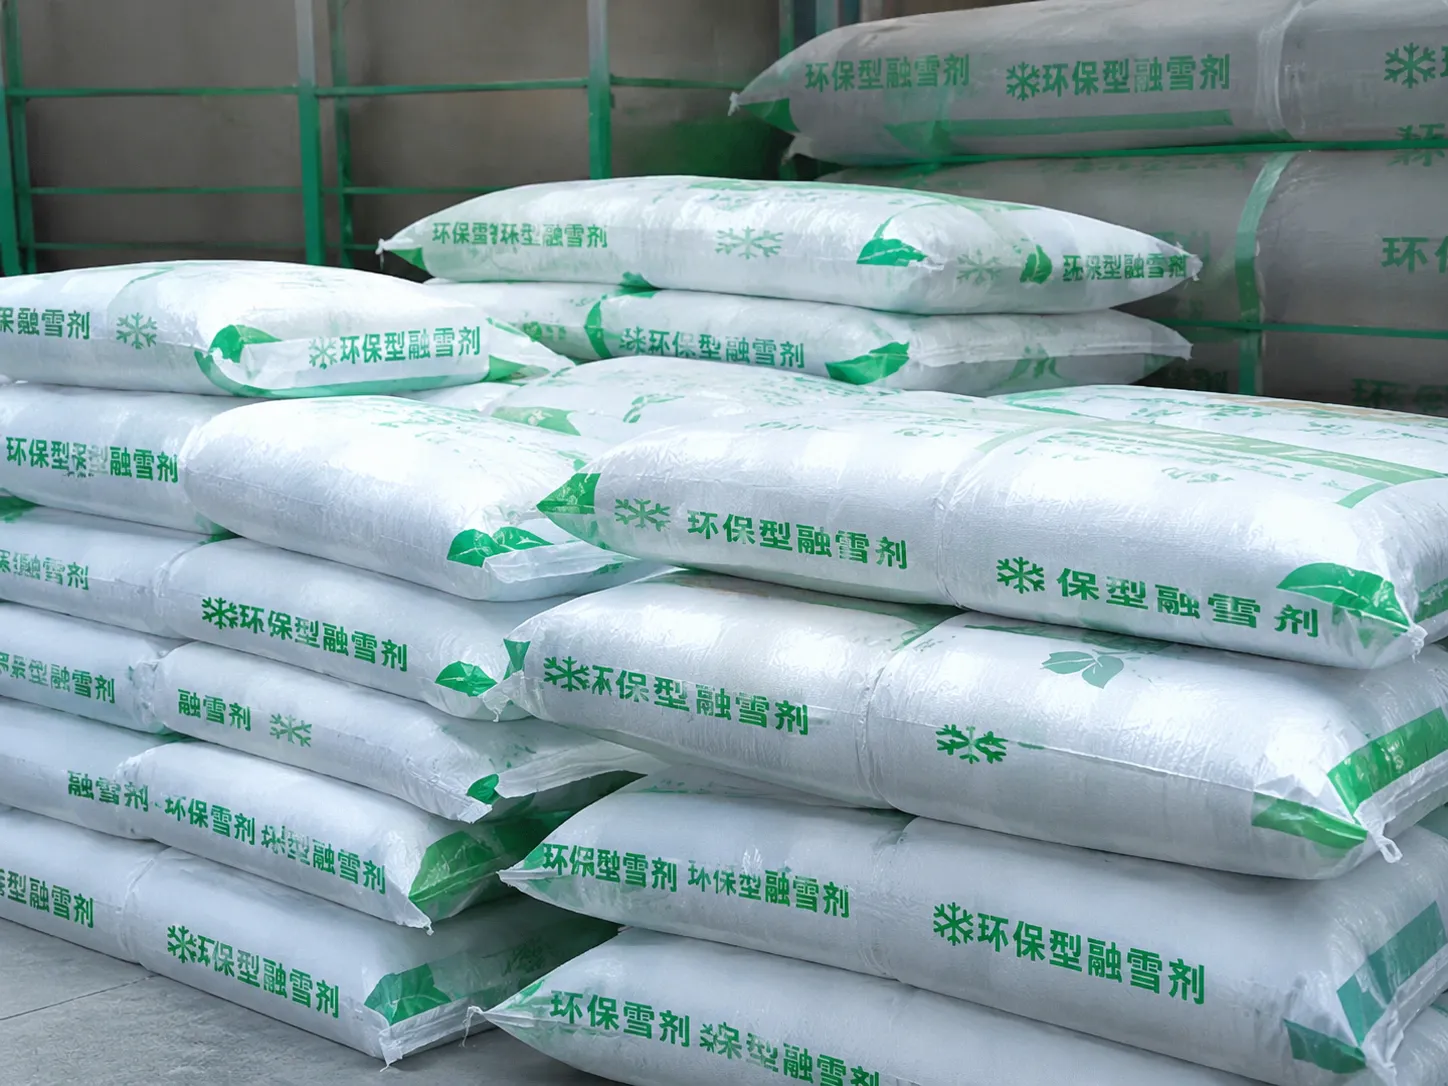
Fertilizantes e produtos químicos
Perguntas frequentes
O que é a despaletização robótica de sacos?
A despaletização robótica de sacos utiliza um sistema de visão para capturar dados do palete, identificar o saco a ser recolhido e calcular sua posição e orientação. As informações resultantes são enviadas ao robô para execução. Um sistema completo normalmente envolve um sensor de visão, uma unidade de processamento, um robô, um atuador final e um sistema de controle do local.
Que tipos de sacos a solução consegue processar?
O material da sacola, suas dimensões, peso, refletividade da superfície, deformação e padrão da paletização podem afetar a percepção e o desempenho da coleta. A adequação de sacolas de tecido, sacolas de papel, sacolas multicamadas e outros tipos de sacolas deve ser avaliada utilizando amostras reais e considerando as condições do local.
Como a visão 3D guia um robô durante a despaletização?
O sistema de visão primeiro captura dados 3D da superfície do palete. Em seguida, identifica uma sacola que pode ser coletada e calcula sua posição e orientação para a coleta. Após a transformação de coordenadas e a comunicação do sistema, as informações são enviadas ao controlador do robô. O robô utiliza seu efetor final para completar a coleta, após o que os dados do palete são atualizados para o próximo ciclo. O fluxo de trabalho exato depende da configuração do projeto.
Quais robôs e atuadores finais são compatíveis?
A compatibilidade com robôs, controladores, PLCs, protocolos de comunicação e atuadores finais deve ser confirmada para cada projeto. Uma avaliação normalmente requer o modelo do robô, a versão do controlador, a interface de comunicação, o tipo de atuador final, a carga útil e a área de trabalho disponível.
Que informações são necessárias para a avaliação de um projeto de despaletização?
Por favor, forneça o material, as dimensões, o peso e fotos da embalagem, juntamente com imagens de paletes cheios, quase vazios e irregulares. A avaliação também requer as dimensões do palete, a altura máxima do palete, o tempo de ciclo desejado, o modelo do robô, o tipo de atuador final, o espaço disponível, a iluminação, as condições de poeira e as interfaces dos equipamentos a montante e a jusante. Amostras reais das embalagens podem auxiliar na validação da viabilidade.