3D-решение для обхода препятствий для мобильных роботов

ВЗГЛЯД НА

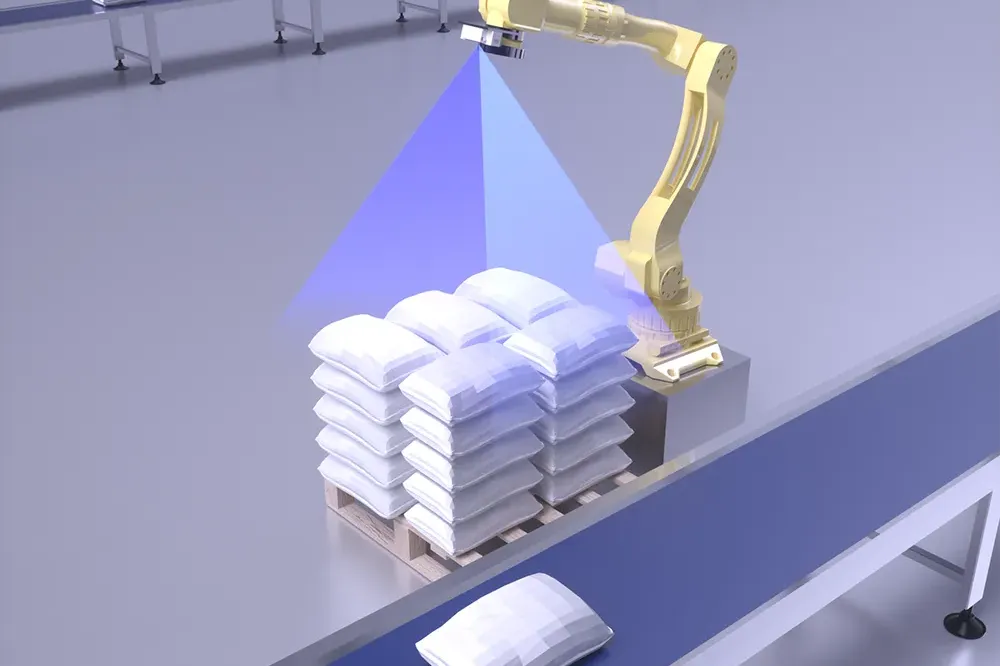
Что такое 3D-обход препятствий?

Объезд препятствий 3D

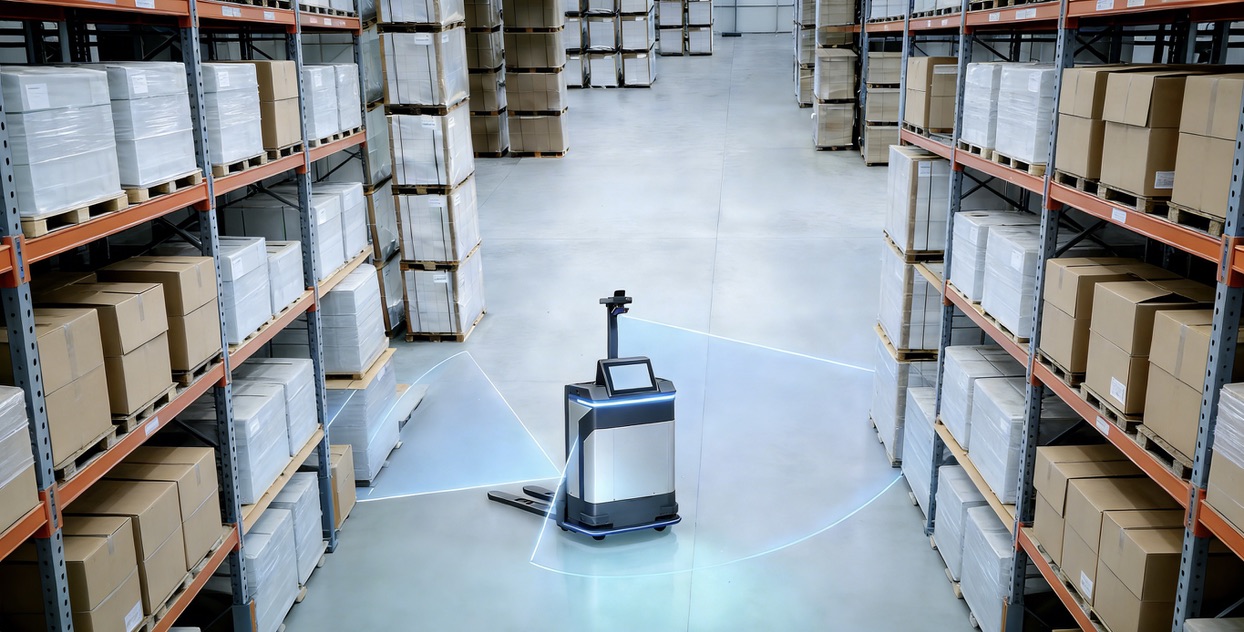
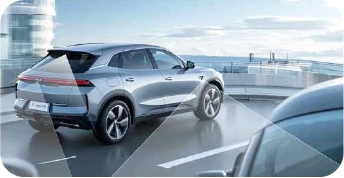
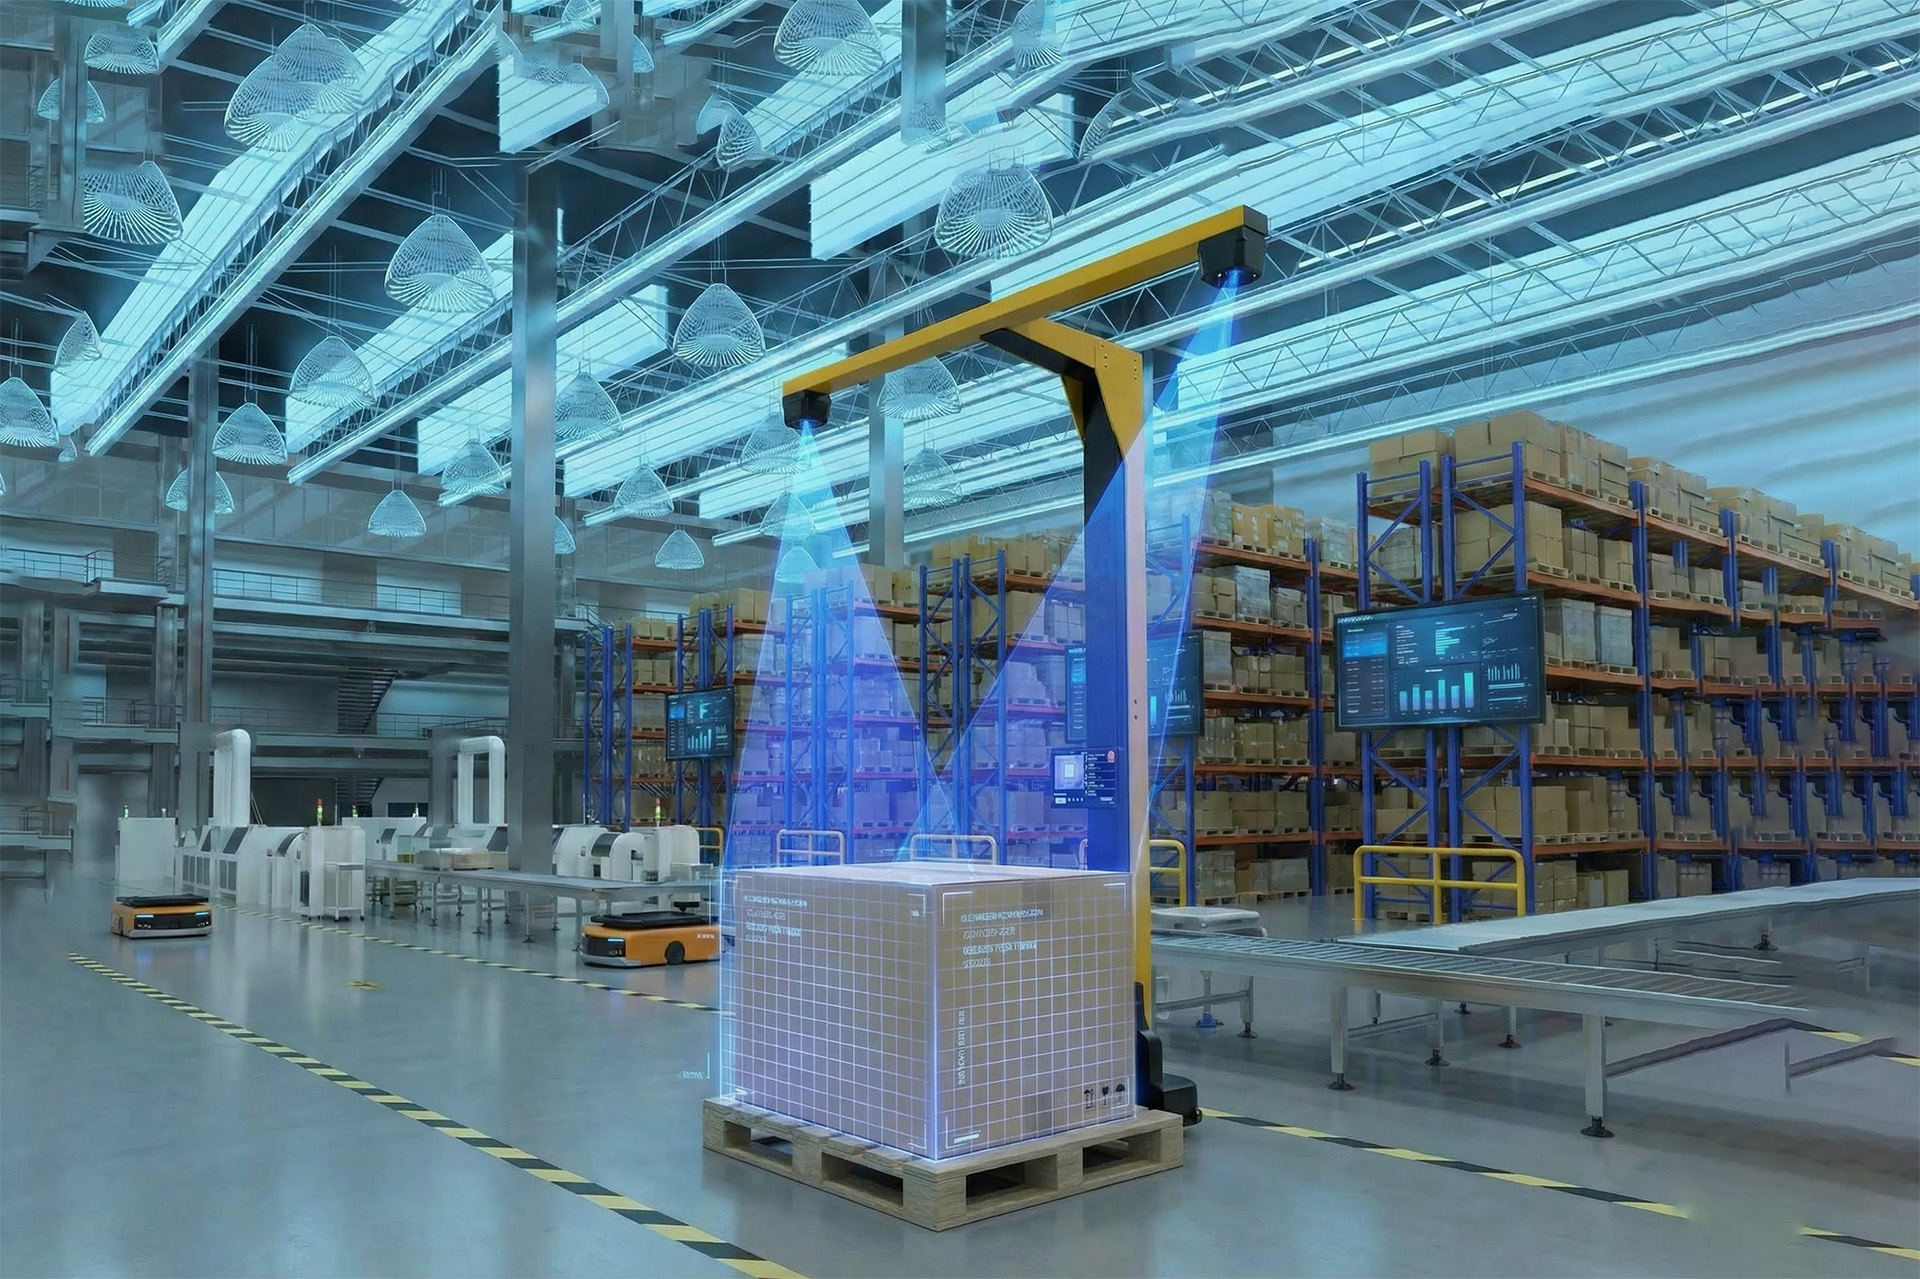
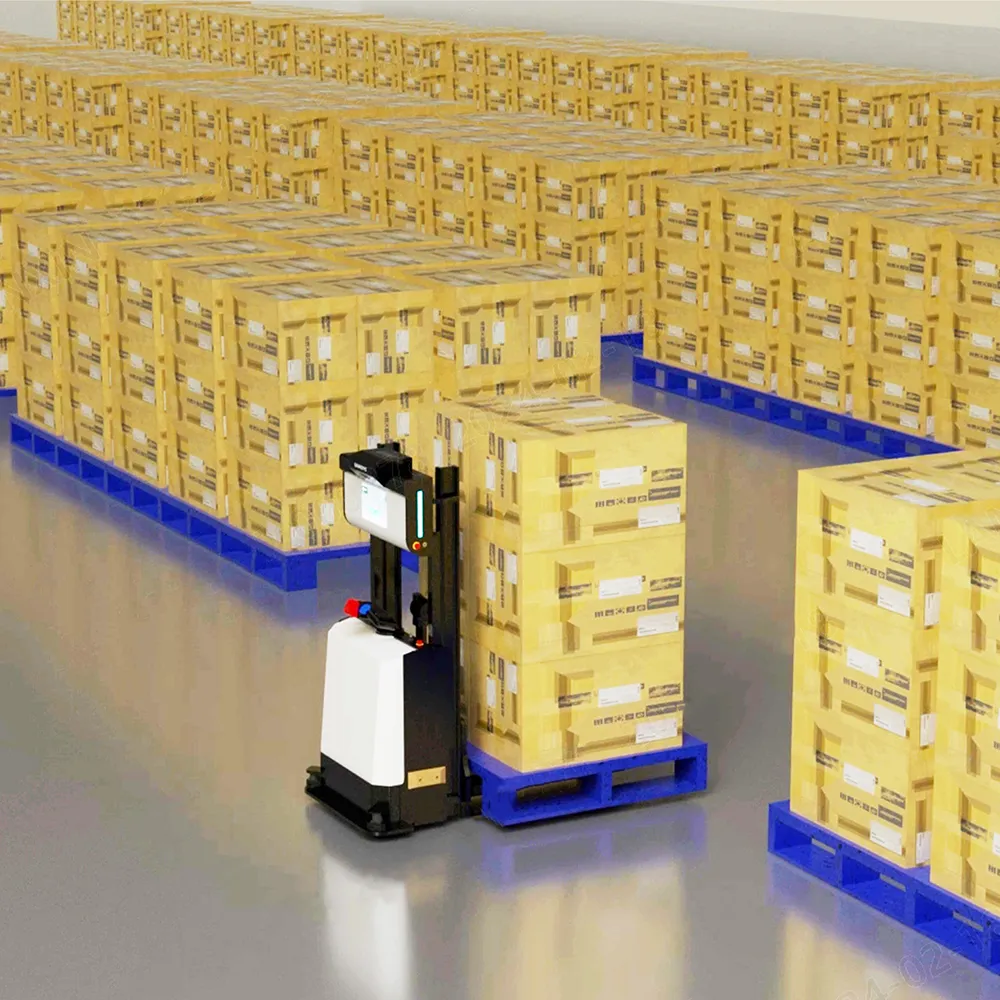
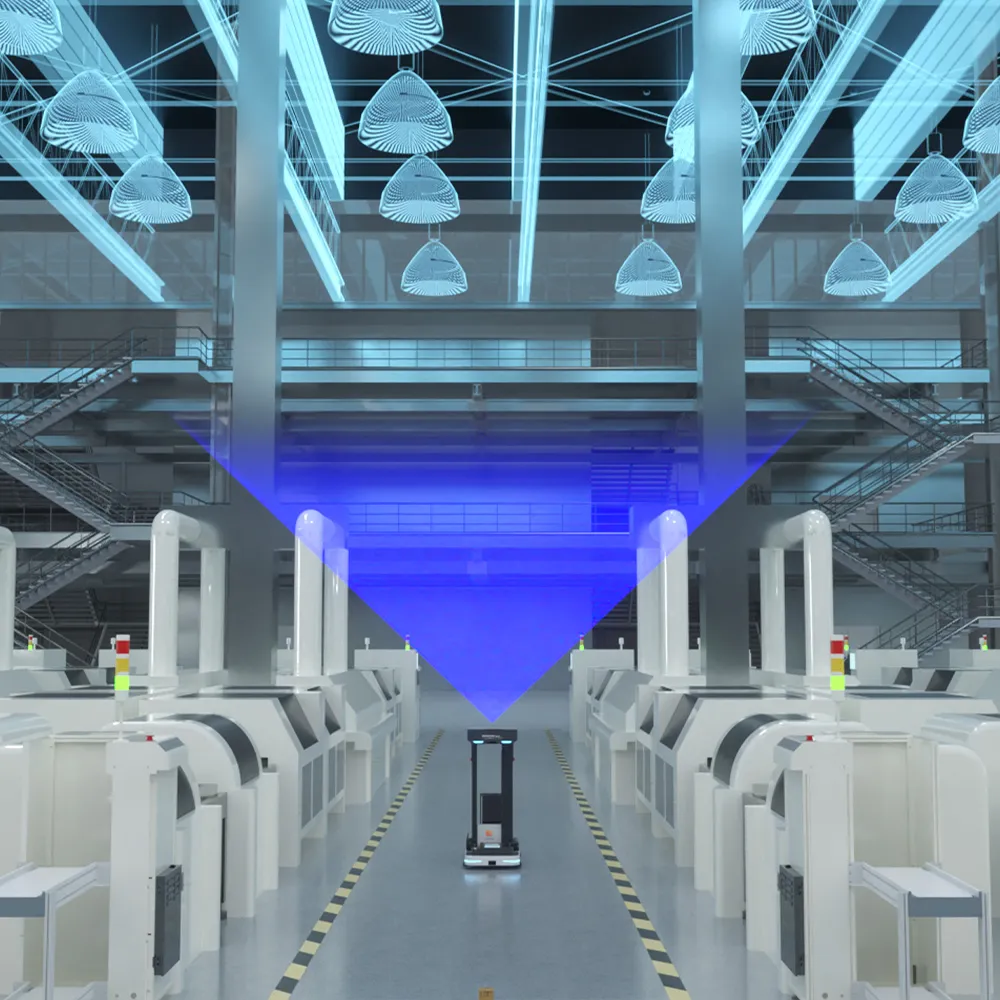
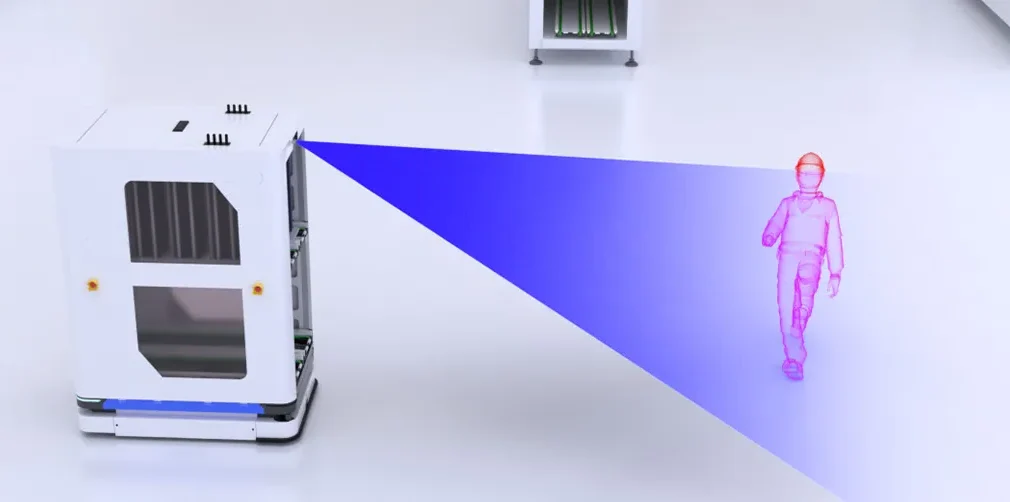
3D-обход препятствий имеет решающее значение для повышения безопасности и эффективности работы мобильных роботов в динамических условиях, таких как логистические центры и медицинские учреждения. В отличие от традиционных решений 2D LiDAR, которые могут испытывать трудности с дифференциацией высоты объектов, системы 3D-зрения превосходно предотвращают столкновения и обеспечивают непрерывную работу. Эти передовые системы разумно различают временные и постоянные препятствия, а также динамические и статические препятствия, снижая необходимость в дорогостоящих вмешательствах и минимизируя угрозы безопасности.

ОБЪЯСНЕНИЕ ПРЕИМУЩЕСТВ

Почему стоит выбрать решение для обхода препятствий MRDVS 3D

Мультимодальное слияние данных

Бесшовная интеграция

Семантическое распознавание объектов

УНИКАЛЬНАЯ ТЕХНОЛОГИЯ

Выходите за рамки границ

 MRDVS CV-SLAMНа основе характеристик 2D LiDAR2D LiDAR на основе рефлектора
Без инфраструктуры-
Быстро меняющаяся среда-
Общественные и многолюдные места-
Рампы--
Большие залы
Длинные коридоры-
Для использования как в помещении, так и на открытом воздухе--

Крытая      Иногда покрыто     - Не имеет

Улучшение пространственного восприятия с помощью семантического распознавания объектов


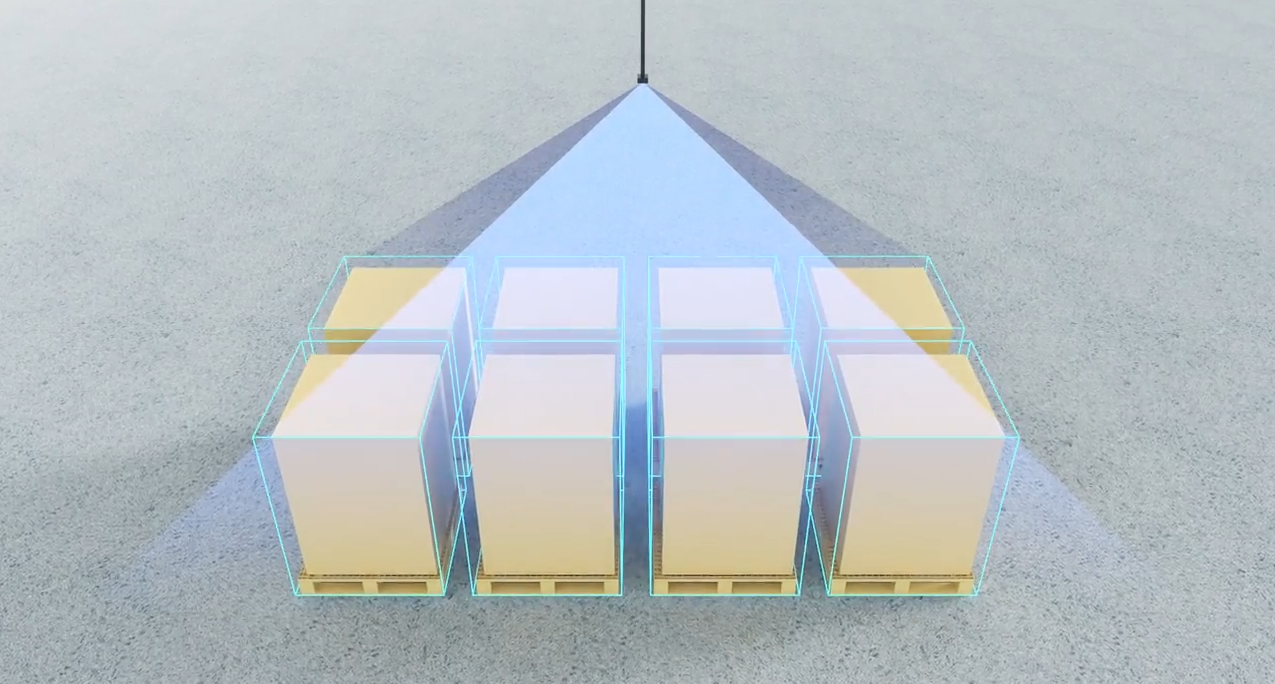
Семантическое распознавание объектов включает в себя идентификацию и классификацию объектов в среде робота. 

Понимая, что представляют собой объекты и где они расположены, мобильные роботы могут принимать обоснованные решения для обхода препятствий.

ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ

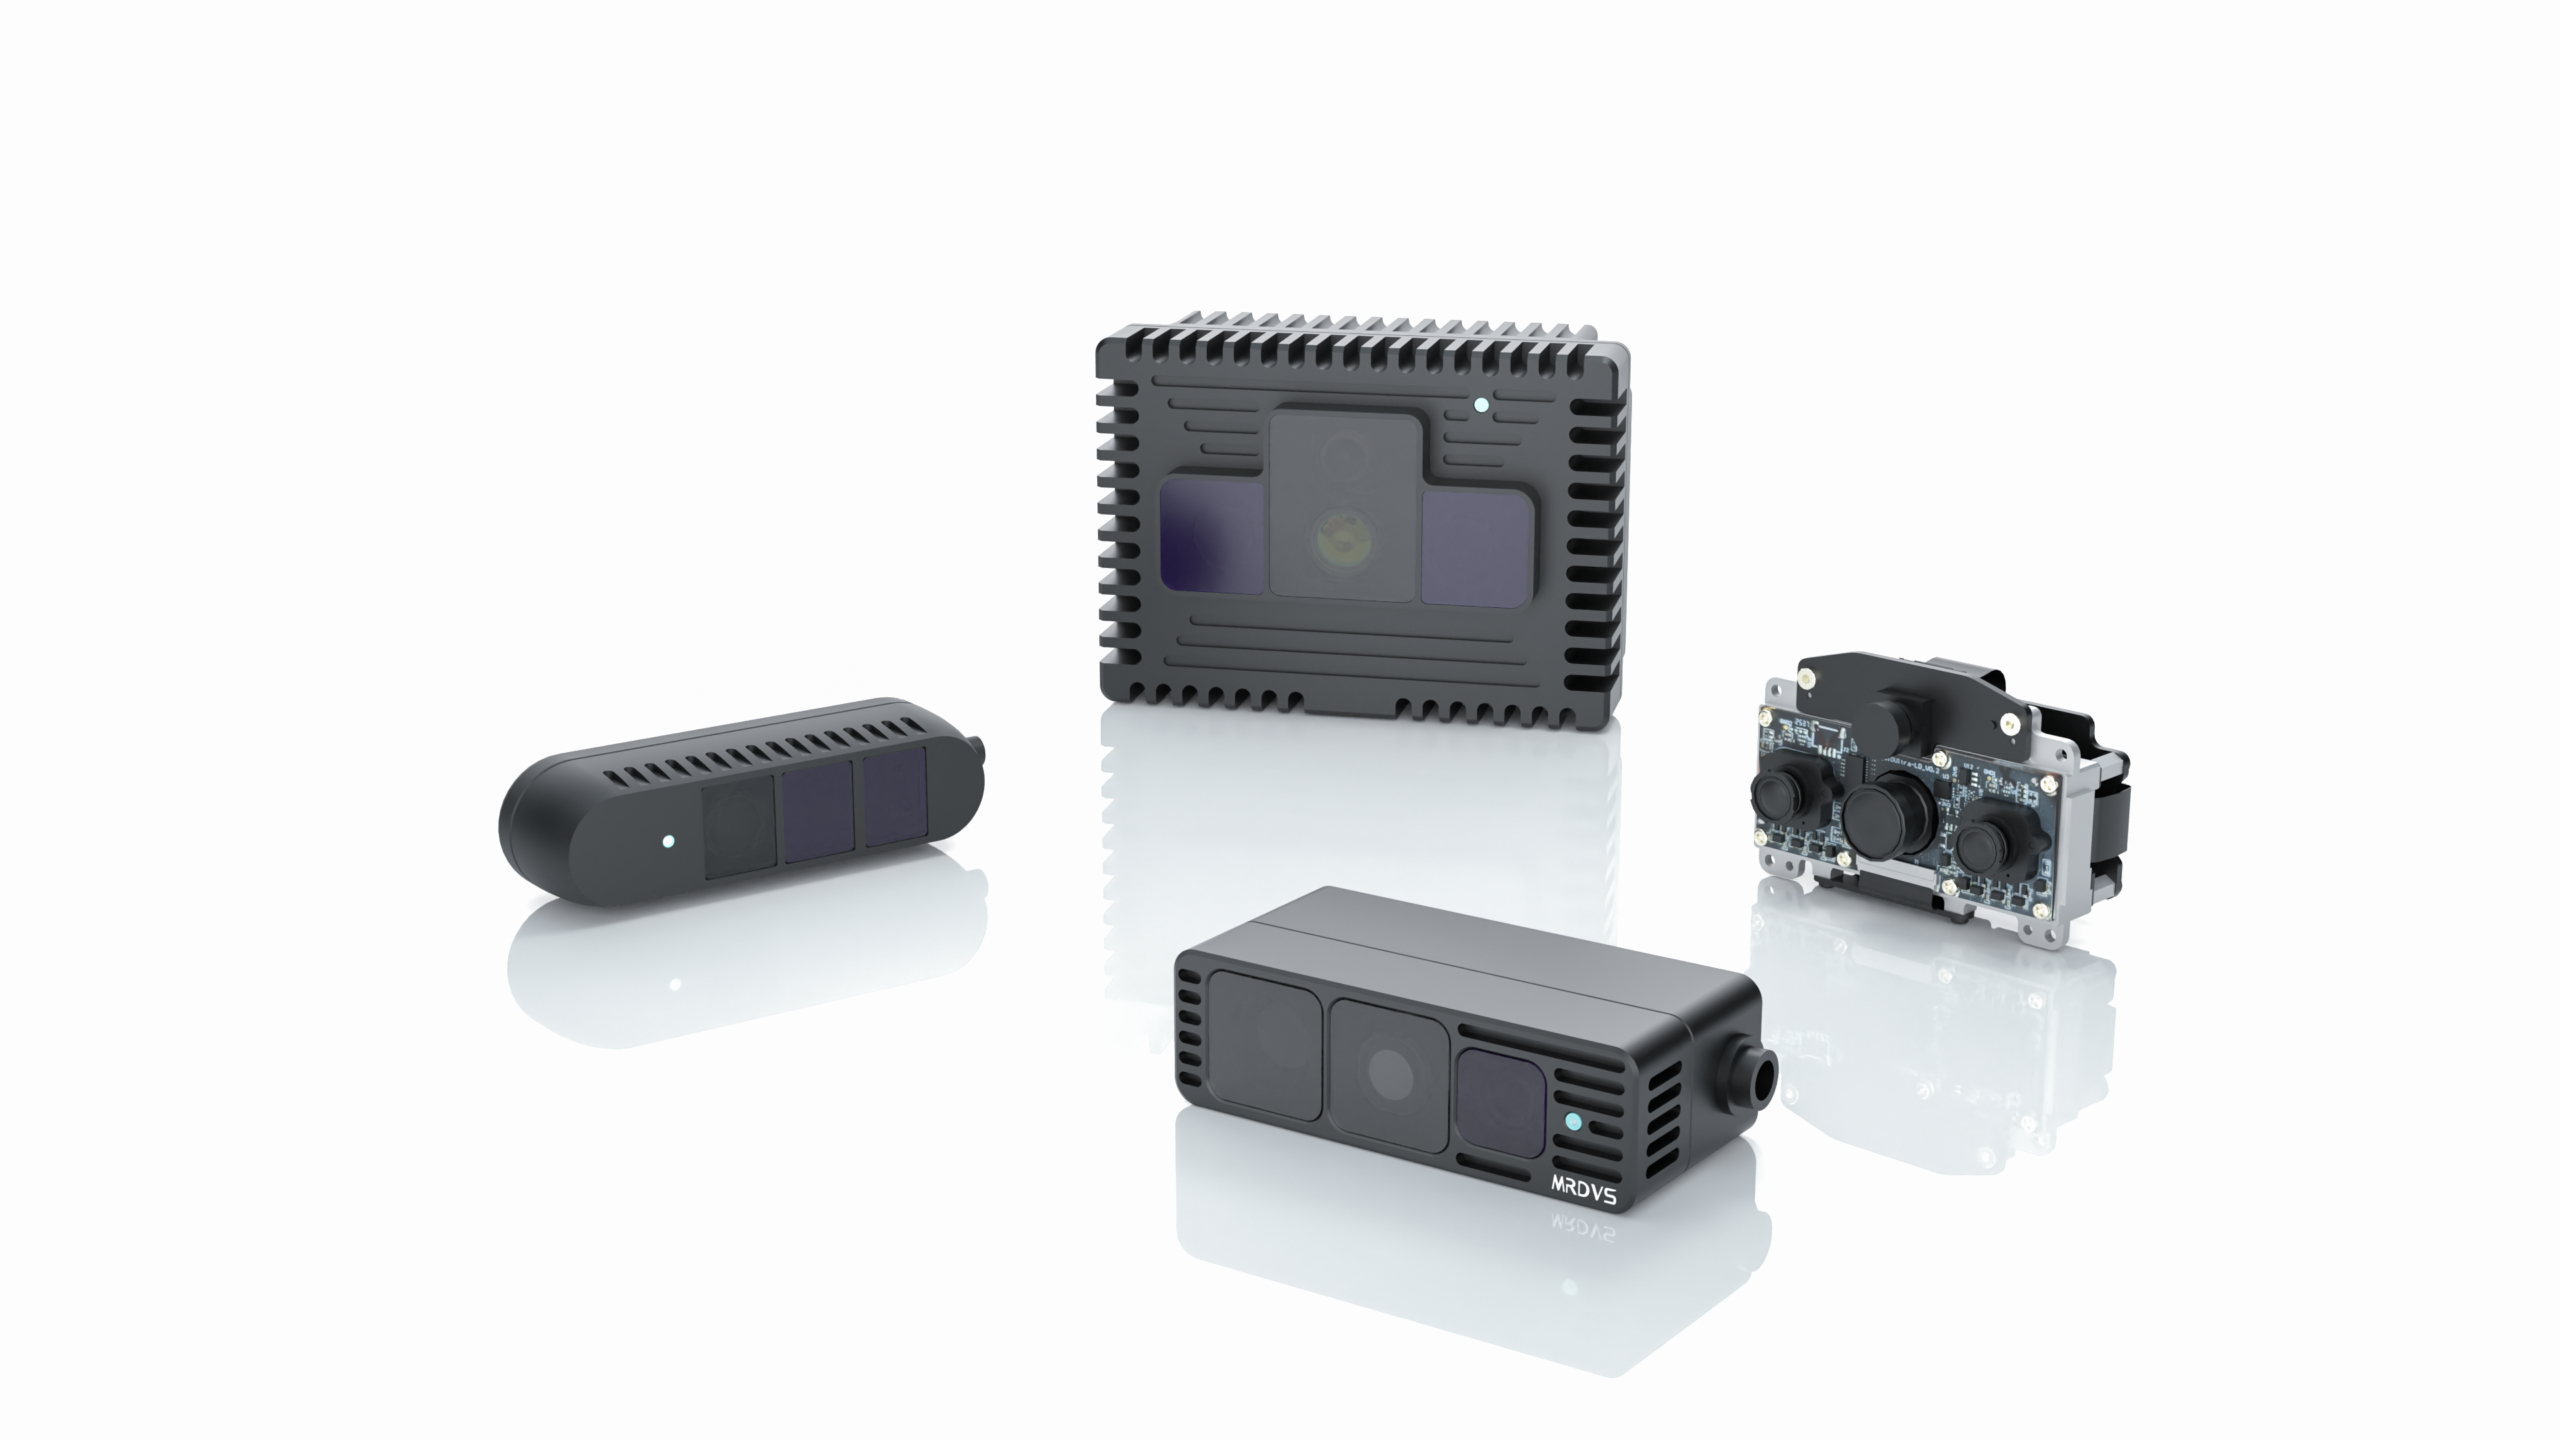
Датчик ToF-камеры для обхода препятствий

RGB-D камера

Мультимодальное слияние данных

Поддержка нескольких камер

Специальный алгоритм и интегрированные фотонные устройства

Высокая частота кадров

До 15 кадров в секунду

Бесшовная интеграция

Поддерживаемые интерфейсы Ethernet

Легкая прочность

Лазер 940 нм для максимального соотношения сигнал/шум

Рабочий диапазон 5 метров

Макс 40 метров

AB2
Встроенный алгоритм

Интеллектуальные решения на периферии сети и многомодальная интеграция

Преобразование координат облака точек

Благодаря применению калиброванных внешних параметров, исходные данные облака точек, полученные с камеры, точно преобразуются в систему координат робота. Это устраняет перспективные отклонения, вызванные углом наклона камеры, и обеспечивает точное позиционирование препятствий.

Система обнаружения вторжений в зону

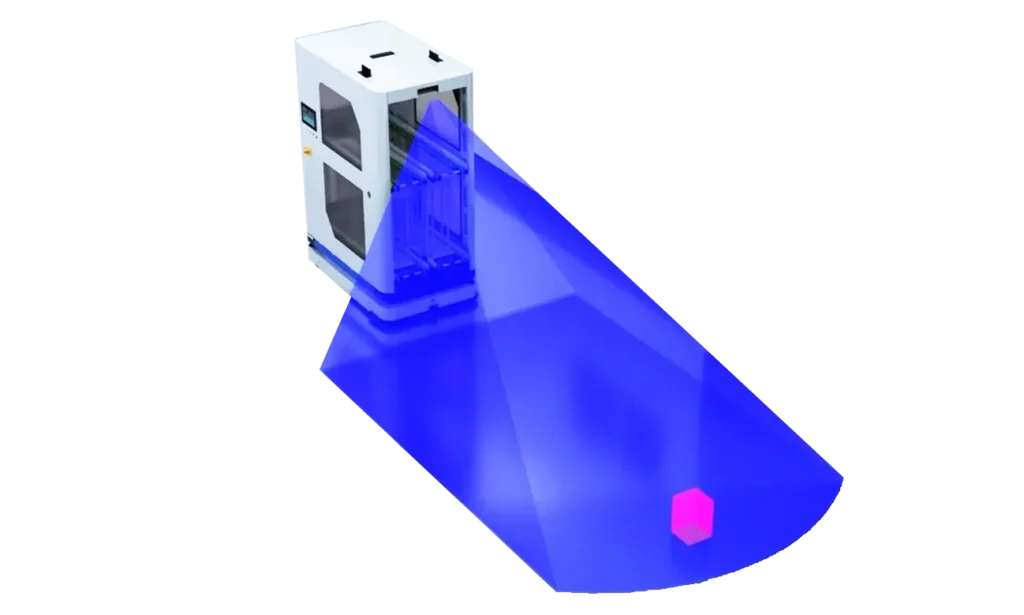
Поддерживаются настраиваемые модели зон обнаружения для предотвращения столкновений с препятствиями, включая прямоугольные ограничивающие рамки и веерообразные зоны. Эти адаптируемые модели подходят для различных сценариев работы, таких как прямолинейное движение, повороты и широкоугольное обнаружение.

Многоуровневый выходной сигнал системы предотвращения препятствий

Система непрерывно в режиме реального времени отслеживает точки проникновения в целевую зону. На основе обнаруженных препятствий она выдает три уровня управляющих сигналов.

FAQ

Традиционные навигационные системы 2D полагаются на плоские представления окружающей среды, которые хорошо работают в контролируемых плоских условиях, но испытывают трудности в реальных условиях с различной высотой препятствий, неровной местностью и динамическими элементами. Это может привести к ошибкам навигации и потенциальным столкновениям. Напротив, системы 3D-обхода препятствий захватывают полную трехмерную структуру окружающей среды, позволяя лучше обнаруживать и обходить препятствия на разных высотах и ​​глубинах. Это приводит к более точной навигации и более безопасной работе в сложных и динамических условиях.

Хотя и 3D-камеры, и 3D-лидары предоставляют информацию о глубине, которая имеет решающее значение для навигации AGV (автоматически управляемое транспортное средство) и AMR (автономный мобильный робот), у них разные сильные и слабые стороны. Как правило, 3D-лидары обеспечивают большую дальность обнаружения, что делает их подходящими для больших сред и использования на открытом воздухе, тогда как 3D-камеры имеют меньшую дальность, что делает их более подходящими для применения внутри помещений. Кроме того, 3D-лидары, как правило, более дороги из-за своих расширенных возможностей обнаружения, в то время как 3D-камеры, как правило, более доступны по цене, обеспечивая экономически эффективное решение для многих приложений.

3D-камера может потенциально заменить 3D-лидар для навигации AGV/AMR в средах, где ее ограничения, такие как дальность и условия освещения, не являются критическими проблемами. Для приложений, требующих детального и дальнего картирования окружающей среды, 3D-лидары все еще могут быть предпочтительными. Выбор между 3D-камерой и 3D-лидаром должен учитывать такие факторы, как особые требования к применению, условия окружающей среды и бюджетные ограничения.
При выборе 3D-камеры для робототехники учитывайте следующие факторы:

– Разрешение и частота кадров: Более высокое разрешение и частота кадров позволяют получать более подробные и своевременные данные.

– Поле зрения (FOV): Более широкое поле зрения позволяет камере захватывать большую часть окружающей среды.

– Диапазон действия: Убедитесь, что камера может точно обнаруживать объекты на требуемых расстояниях.

– Размеры и вес: Камера должна соответствовать размерам и весу робота.

– Интерфейс передачи данных: Совместимость с возможностями обработки данных робота и интерфейсами передачи данных (например, USB, Ethernet).

– Устойчивость к воздействию окружающей среды: Камера должна быть способна работать в ожидаемых условиях окружающей среды, включая освещение, температуру и устойчивость к атмосферным воздействиям.

Читайте также: Датчик обнаружения препятствий: типы, преимущества и как выбрать подходящий

Области применения

AGV

Скрытая система предотвращения столкновений с автоматизированными транспортными средствами

Уличная погрузчик-погрузчик, избегающий препятствий

Уличная погрузчик-погрузчик, избегающий препятствий

Беспилотный летательный аппарат в режиме зависания и избегания препятствий

Обход препятствий при зависании дрона

Система предотвращения столкновений беспилотных летательных аппаратов на низкой скорости

Система предотвращения столкновений беспилотных летательных аппаратов на низких скоростях

Беспилотная подметальная машина с функцией предотвращения столкновений

Беспилотная подметальная машина с функцией предотвращения столкновений

Объезд препятствий при осмотре транспортного средства

Объезд препятствий при осмотре транспортного средства

Обход препятствий газонокосилкой

Обход препятствий газонокосилкой

Защита безопасности автономных транспортных средств

Защита безопасности автономных транспортных средств

3D-обход препятствий
Садись, осознавай и иди

Откройте для себя 3D-решение по предотвращению препятствий уже сегодня!

Больше промышленных решений ИИ

Свяжитесь с нами
* Обязательные для заполнения поля

Отправляя эту форму, вы даете согласие на то, чтобы компания MRDVS (дочерняя компания Hangzhou Lanxin Robotics Co., Ltd.) связывалась с вами по электронной почте или телефону для маркетинговых и деловых целей. Для связи и ведения бизнеса с вашей организацией мы собираем и используем предоставленную вами контактную информацию. Мы обязуемся обеспечивать безопасность и конфиденциальность этой информации и будем хранить ее только до тех пор, пока это необходимо для достижения указанных целей.

Нажимая кнопку «Отправить», вы подтверждаете, что прочитали и поняли данное уведомление о конфиденциальности, и прямо соглашаетесь на сбор и использование ваших персональных данных компаниями Hangzhou Lanxin Robotics Co., Ltd. и MRDVS в целях, описанных в настоящем документе.