Как робот ориентируется на загруженном складе без GPS? В сложных условиях внутри помещений интеллектуальная навигация зависит не только от колес и датчиков — она требует осведомленности в режиме реального времени.
Вот где реального времени локализация Встречайте! Эта мощная технология позволяет роботам непрерывно отслеживать своё местоположение, адаптироваться к изменяющейся обстановке и двигаться с высокой точностью. В этой статье мы рассмотрим, как локализация в реальном времени меняет навигацию роботов в помещениях и открывает возможности для настоящей автономности в динамичных пространствах.
Что такое локализация в реальном времени?
Торговая аналитика в режиме реального времени с полной прозрачностью локализация это процесс, который позволяет мобильному роботу непрерывно определять свое положение При навигации в пространстве, особенно в помещении, где GPS не работает. Это основа безопасного и разумного передвижения.
Вот что это значит и как это работает:
-
Непрерывное отслеживание местоположения Робот обновляет свое точное местоположение в режиме реального времени по мере перемещения, обеспечивая точную навигацию даже в динамичных или многолюдных пространствах.
-
Навигация без GPS В закрытых помещениях, таких как склады или больницы, роботы полагаются на альтернативные датчики вместо сигналов GPS.
-
Локализация на основе датчиков Локализация в реальном времени использует комбинацию датчиков, таких как: – LiDAR или лазерные сканеры – Глубина или
RGB-камеры – Ультразвуковые или инфракрасные датчики – Инерциальные измерительные блоки (ИИБ)
-
Часто часть SLAM Многие системы совмещают локализацию с картографированием (одновременная локализация и картографирование), позволяя роботам исследовать неизвестные области, отслеживая при этом свое собственное местоположение.
-
Мгновенная адаптируемость Поскольку робот работает в режиме реального времени, он может мгновенно реагировать на изменения — например, избегать людей, обходить новые препятствия или оперативно корректировать маршруты.
Распространенные технологии и методы локализации в реальном времени
Локализация в реальном времени использует различные технологии и методы, помогающие роботам точно определять своё местоположение в помещении. Вот наиболее распространённые подходы:
-
LiDAR (обнаружение света и определение дальности)
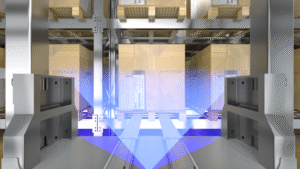
Лидарные системы Лазерные импульсы, отражаясь от окружающих объектов, создают подробные 2D- или 3D-карты. Эта технология отличается высокой точностью и эффективно работает даже в условиях слабого освещения или отсутствия текстур, что делает её популярной на складах и в промышленных роботах. Однако оборудование LiDAR может быть дорогостоящим и испытывать трудности с отражающими поверхностями, искажающими результаты измерений.
-
Visual SLAM (одновременная локализация и картографирование)
Технология Visual SLAM использует камеры для обнаружения и отслеживания визуальных объектов окружающей среды, позволяя роботам одновременно составлять карту окружающей среды и определять местоположение. Это экономичный вариант, обеспечивающий детальное изображение окружающей среды и широко используемый в лёгких роботах и дронах для помещений. Основные ограничения возникают в условиях слабого освещения или в динамичных пространствах, где визуальные сигналы могут быть ненадёжными.
-
Ультразвуковые и инфракрасные датчики
Ультразвуковые и инфракрасные датчики измеряют расстояние, определяя время отражения звуковых волн или инфракрасного света от объектов. Эти датчики доступны по цене и компактны, часто используются в небольших роботах-уборщиках и простых навигационных системах. Однако их точность и дальность действия ограничены, и на них могут влиять мягкие или неровные поверхности.
-
IMU (инерционный измерительный блок)
Инерциальные измерительные блоки (ИИБ) отслеживают ориентацию и движение робота с помощью акселерометров и гироскопов. Они отлично подходят для краткосрочного отслеживания движения и обычно интегрируются с другими датчиками для счисления пути при отсутствии внешних ориентиров. Недостатком является то, что ИИБ со временем дрейфуют, что снижает точность при использовании изолированно.
-
Слияние датчиков
Слияние данных датчиков объединяет данные с нескольких датчиков, таких как лидар, камеры и инерциальные измерительные блоки, для более надежной и точной локализации. Этот подход использует сильные стороны каждого датчика, компенсируя их индивидуальные недостатки. Несмотря на свою эффективность, слияние данных датчиков требует сложных алгоритмов и повышенных вычислительных ресурсов.
-
Локализация на основе ИИ
Искусственный интеллект улучшает локализацию, улучшая интерпретацию данных датчиков, что обеспечивает более точное распознавание объектов и предиктивную навигацию. Системы на базе ИИ более эффективно адаптируются к динамичным и загромождённым помещениям, поддерживая такие задачи, как навигация с учётом действий человека. Однако для оптимальной работы эти методы требуют значительного объёма обучающих данных, вычислительной мощности и тщательной настройки.
Как локализация в реальном времени повышает эффективность навигации
Локализация в реальном времени значительно повышает способность робота ориентироваться в сложных условиях внутри помещений, обеспечивая точное и актуальное позиционирование. Эта постоянная осведомлённость обеспечивает ряд ключевых преимуществ в навигации:
-
Точное отслеживание позиции: Постоянно обновляя своё точное местоположение на карте, робот может избежать дрейфа и ошибок, характерных для менее частых методов локализации. Такая точность гарантирует, что он будет следовать заданному маршруту, уменьшая количество отклонений и столкновений.
-
Динамическое избежание препятствий: В помещениях часто бывает многолюдно и непредсказуемо. Локализация в реальном времени позволяет роботам обнаруживать движущиеся препятствия, такие как люди, тележки или мебель, и быстро корректировать маршрут, предотвращая столкновения, обеспечивая безопасную работу.
-
Эффективное планирование пути и перемаршрутизация: Благодаря актуальным данным о местоположении роботы могут пересчитывать оптимальные маршруты на ходу. Если препятствие блокирует исходный путь или меняется окружающая среда, робот может динамически найти новый, эффективный путь без остановки и вмешательства человека.
-
Улучшенная скорость выполнения задач: Надёжная локализация сокращает количество ошибок и ненужных остановок, позволяя роботам быстрее выполнять такие задачи, как доставка, сбор заказов или уборка. Эта эффективность напрямую повышает общую производительность на складах, в больницах и других закрытых помещениях.
-
Повышенная надежность в зонах, где отсутствует GPS: Поскольку сигналы GPS плохо проникают сквозь здания, локализация в реальном времени является незаменимой альтернативой, обеспечивая плавную навигацию там, где традиционные системы позиционирования не справляются.
Применение локализации в реальном времени в роботах для помещений
Локализация в реальном времени меняет подход к работе роботов в различных помещениях. Ниже перечислены основные области применения, где эта технология играет решающую роль:
Автоматизация складов
На складах локализация в реальном времени позволяет роботам эффективно перемещаться по сложным проходам и полкам. Роботы используют точное позиционирование для подбора, транспортировки и сортировки товаров с минимальными ошибками, даже в загруженных помещениях, где постоянно перемещаются погрузчики и рабочие.
Здравоохранение и больницы
Сервисные роботы в больницах используют локализацию в реальном времени для безопасной доставки лекарств, оборудования и еды. Эти роботы должны перемещаться по переполненным коридорам и динамичным пространствам, заполненным пациентами и персоналом, мгновенно адаптируясь к препятствиям для обеспечения бесперебойной и своевременной работы.
Управление офисами и объектами
Роботы-доставщики в офисных зданиях используют технологию определения местоположения в реальном времени для транспортировки документов, расходных материалов и напитков. Точно отслеживая своё местоположение, эти роботы избегают мест массового скопления людей и оптимизируют маршруты для быстрого выполнения задач, не нарушая привычный рабочий процесс.
Розничная торговля и гостиничный бизнес
Роботы в розничных магазинах и отелях используют функцию локализации в реальном времени, чтобы помогать покупателям, доставлять товары или помогать с уборкой. Перемещение по загруженным, постоянно меняющимся пространствам требует постоянного обновления данных о местоположении для безопасного взаимодействия с покупателями и персоналом и эффективного обслуживания.
Автономные роботы-уборщики
Роботы-пылесосы и поломоечные машины используют данные локализации в режиме реального времени для картирования помещений и отслеживания хода уборки. Это обеспечивает тщательную уборку без повторов и пропусков, а также позволяет избежать столкновения с мебелью и перемещения людей во время уборки.
Почему стоит выбрать MRDVS для локализации в реальном времени?
При выборе технологии для обеспечения локализации в реальном времени в домашних роботах важно сотрудничать с поставщиком, который предлагает точность, гибкость и передовые инновации. Вот почему
МРВДС выделяется как лучший выбор для расширения навигационных возможностей вашего робота:
-
Ведущая в отрасли технология камер глубины: MRDVS оснащена датчиками с превосходной точностью определения глубины и частотой кадров, что позволяет осуществлять плавное сканирование окружающей среды в режиме реального времени.
-
Комплексная поддержка интеграции SLAM и ИИ: Их продукты совместимы с популярными фреймворками SLAM и могут быть улучшены с помощью ИИ для семантического понимания и предиктивной навигации.
-
Настраиваемые и масштабируемые решения: Будь то компактные сервисные роботы или более крупные автоматизированные управляемые транспортные средства, MRDVS предлагает индивидуальные возможности для удовлетворения различных потребностей в локализации.
Инвестиции в технологию MRDVS означают оснащение домашних роботов лучшими инструментами для уверенной и эффективной навигации в сложных, динамичных условиях.
Заключение
Улучшение навигации домашних роботов с помощью локализации в реальном времени — ключ к более интеллектуальной и эффективной автоматизации в сложных условиях. Благодаря интеграции передовых технологий глубинного зондирования и точного позиционирования роботы могут безопасно перемещаться и динамически адаптироваться к изменяющейся обстановке. MRDVS предлагает передовые решения, которые обеспечивают вашим роботам надежную локализацию в реальном времени, обеспечивая бесперебойную работу и повышенную производительность. Узнайте, как MRDVS может вывести вашу домашнюю робототехнику на новый уровень — свяжитесь с нами сегодня, чтобы преобразовать ваши навигационные возможности!