Представьте себе робота, который может не только видеть, но и по-настоящему понимать окружающий мир — ориентироваться на переполненных складах, точно подбирать хрупкие предметы или даже мгновенно распознавать человеческие жесты. В этом и заключается сила камер с датчиками глубины — революционной технологии, которая превращает обычных роботов в умные, сознательные машины. Снимая детальные изображения,
3D-информация об окружающей средеЭти камеры дают роботам необходимое зрение для принятия мгновенных решений и безопасной работы бок о бок с людьми. В этой статье мы подробно рассмотрим, как камеры с датчиками глубины способствуют развитию более интеллектуальной робототехники и преобразуют отрасли по всему миру.
Основные технологии, лежащие в основе камер с датчиками глубины
Камеры с датчиками глубины используют инновационные технологии для получения точной трёхмерной информации об окружающей среде. Понимание этих основных методов помогает объяснить, как роботы получают «глаза» для восприятия глубины и пространственных отношений. Вот основные технологии, лежащие в основе современных камер с датчиками глубины:
-
Время пролета (ToF) Камеры
ToF-камеры излучают инфракрасные световые импульсы и измеряют время, необходимое для отражения света от объектов. Эта временная задержка используется для расчета точных расстояний и создания карт глубины в реальном времени. ToF-системы бывают двух основных типов: прямого ToF (dToF), измеряющего точную временную задержку, и косвенного ToF (iToF), вычисляющего расстояние по фазовым сдвигам. Они превосходно обеспечивают точные данные о глубине с высокой частотой кадров, что делает их идеальными для динамических сред, таких как робототехника. Однако они могут столкнуться с трудностями при работе с отражающими поверхностями и ярким окружающим освещением.
-
Структурированные световые камеры
Эти камеры проецируют на окружающую среду известный инфракрасный рисунок, например, сетку или точки. Затем камера фиксирует, как этот рисунок деформируется на поверхности, чтобы определить глубину. Структурированный свет очень эффективен в помещениях на близком расстоянии, обеспечивая подробные карты глубины с высоким разрешением. Этот метод часто используется для распознавания жестов и сканирования небольших объектов, но менее подходит для наружных или крупных объектов из-за помех от солнечного света.
-
Системы стереозрения
Стереозрение использует две или более камеры, разнесённые друг от друга, имитируя бинокулярное зрение человека. Сравнивая различия (диспаратность) между изображениями, полученными каждой камерой, система вычисляет информацию о глубине. Стереосистемы универсальны и хорошо работают в различных условиях освещения, что делает их подходящими для использования в уличной робототехнике. Однако для обработки окклюзии и поверхностей без текстуры требуются сложные алгоритмы, а также, как правило, более высокие вычислительные ресурсы.
-
Методы пассивного монокулярного измерения глубины
Новые методы предполагают использование одной камеры с передовой оптикой, например, метаобъективами или технологией светового поля, для пассивной оценки глубины без активного освещения. Эти подходы обещают меньшие габариты и меньшее энергопотребление, что выгодно для компактных или работающих от аккумуляторов роботов. Хотя пассивное монокулярное измерение глубины всё ещё находится на стадии разработки, оно может изменить восприятие окружающей среды роботами будущего.
Как камеры с датчиками глубины помогают в 3D-картографировании
3D-картирование — краеугольный камень многих современных робототехнических систем, позволяющий машинам понимать окружающую среду и взаимодействовать с ней, ориентируясь на пространстве. Камеры с датчиками глубины играют ключевую роль в этом процессе, фиксируя точную информацию о расстоянии и преобразуя её в подробные трёхмерные модели.
Точное пространственное восприятие
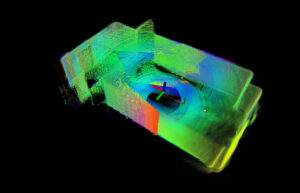
Камеры с датчиками глубины создают карты глубины в реальном времени, измеряя расстояние между датчиком и окружающими объектами. Эти пространственные данные позволяют роботам создавать трёхмерные облака точек — плотные множества точек, представляющих поверхности и структуры окружающей среды. Эти облака точек служат основой для точных трёхмерных карт, помогая роботам определять формы, размеры и относительное положение препятствий или целей.
Содействие одновременной локализации и картографированию (SLAM)
Многие роботизированные системы используют алгоритмы SLAM для построения и обновления карт неизвестной среды, одновременно отслеживая собственное местоположение. Камеры с датчиками глубины предоставляют SLAM важные трёхмерные данные, обеспечивая более точное моделирование среды и повышение точности локализации. Например, MRDVS
RGB-D камеры предоставляют данные о глубине с высоким разрешением, которые повышают производительность SLAM в сложных промышленных условиях, позволяя роботам перемещаться безопасно и эффективно.
Обеспечение детальной реконструкции окружающей среды
Помимо простой навигации, камеры глубины позволяют детально реконструировать окружающую среду для таких задач, как инспекция, контроль качества и приложения дополненной реальности. Роботы, оснащённые этими датчиками, могут обнаруживать мельчайшие дефекты поверхности или изменения структуры, сравнивая трёхмерные карты с течением времени.
Поддержка динамических и неструктурированных сред
Камеры с датчиками глубины особенно ценны в динамичных или неструктурированных средах, где препятствия могут перемещаться или появляться непредсказуемо. Возможность непрерывной съёмки трёхмерных данных позволяет роботам обновлять карты в режиме реального времени, облегчая адаптивное планирование маршрута и обход препятствий.
Стерео против ToF: какая камера с датчиком глубины побеждает?
При выборе камеры для измерения глубины в робототехнике или других приложениях необходимо понимать различия между
стерео зрение и
Время полета (ToF) камеры Это необходимо. У каждой технологии есть свои сильные и слабые стороны, что делает их более подходящими для разных условий и задач.
|
Характеристика
|
Камеры стереозрения
|
Камеры времени пролета (ToF)
|
|
Принцип работы
|
Использует две или более камер для расчета глубины на основе разницы между изображениями.
|
Излучает инфракрасные световые импульсы и измеряет время возвращения для расчета глубины
|
|
Производительность в солнечном свете
|
Хорошо работает на открытом воздухе, не чувствителен к окружающему свету
|
Может быть нарушено ярким солнечным светом или отражающими поверхностями.
|
|
Точность глубины
|
Хорошая точность, но зависит от текстуры и контрастности
|
Высокая точность даже в условиях низкой текстуры или в темноте
|
|
Диапазон
|
Обычно более дальний эффективный диапазон
|
Обычно более короткий диапазон по сравнению со стерео
|
|
Вычислительная нагрузка
|
Высокая – требует сложных алгоритмов для расчета глубины
|
Нижний – обеспечивает прямое измерение глубины
|
|
потребляемая мощность
|
В целом нижняя, пассивная система
|
Выше из-за активного освещения
|
|
годность
|
Лучше всего подходит для наружных, текстурированных и крупномасштабных сред
|
Идеально подходит для съемки в помещении, в динамичных сценах и в условиях низкой освещенности.
|
|
Размер и интеграция
|
Большая система с несколькими камерами
|
Более компактный и простой в интеграции
|
На практике выбор между стереокамерами и ToF-камерами зависит от конкретных потребностей приложения:
-
Уличные автономные роботы часто предпочитают стереовидение за его надежность при естественном освещении и большую дальность действия.
-
Внутренние роботы и быстродвижущиеся системы выгода от ToF-камеры благодаря быстрому, прямому и точному измерению глубины.
Ключевые приложения робототехники с использованием камер глубинного зондирования
Камеры для измерения глубины стали основополагающим инструментом для расширения возможностей современной робототехники. Предоставляя точные трёхмерные данные, они открывают доступ к целому ряду сложных приложений, позволяющих роботам работать более интеллектуально и эффективно в различных отраслях.
-
Навигация и объезд препятствий
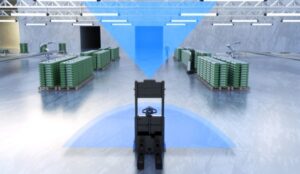
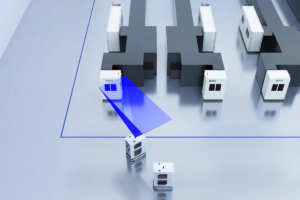
Одной из важнейших функций автономных роботов является безопасная и эффективная навигация. Камеры для измерения глубины, такие как разработанные МРВДС, позволяют таким роботам, как автоматически управляемые транспортные средства (AGV) и автономные мобильные роботы (AMR), создавать трёхмерные карты окружающей среды в реальном времени. Это обеспечивает точное обнаружение препятствий и планирование пути, позволяя роботам динамично маневрировать в переполненных или сложных пространствах без столкновений. Например, складские роботы активно используют камеры MRDVS для избегания препятствий и оптимизации маршрутов.
-
Обнаружение и манипулирование объектами
В промышленных и логистических условиях роботам необходимо точно обнаруживать, идентифицировать и манипулировать объектами различных форм и размеров. Камеры для измерения глубины МРВДС Предоставляют подробную пространственную информацию, которая помогает роботизированным манипуляторам выполнять задачи захвата, сортировки и упаковки. Это повышает эффективность и снижает количество ошибок в таких процессах, как сборка предметов из контейнеров или сборка деталей на производственных линиях.
-
Взаимодействие человека и робота и безопасность
Для роботов, работающих бок о бок с людьми, безопасность превыше всего. Камеры для измерения глубины МРВДС Роботы могут распознавать присутствие человека и его жесты, обеспечивая интуитивное взаимодействие и своевременную реакцию. Датчики приближения позволяют роботам поддерживать безопасную дистанцию, а распознавание жестов облегчает управление без помощи рук. Эта технология особенно важна для сервисных роботов, коллаборативных производственных ячеек и медицинских приложений.
-
Автономное принятие решений
Более умные роботы используют данные о глубине, полученные с помощью современных датчиков, таких как МРВДС для обеспечения работы таких алгоритмов, как одновременная локализация и картографирование (SLAM) и распознавание сцены на основе искусственного интеллекта. Благодаря интеграции трёхмерной пространственной информации роботы могут принимать автономные решения в режиме реального времени — от выбора оптимального маршрута до обнаружения неизвестных препятствий или меняющейся обстановки. Эта способность критически важна для роботов, работающих в динамичных, неструктурированных условиях, таких как сельское хозяйство или ликвидация последствий стихийных бедствий.
Как камеры с датчиками глубины интегрируются с компьютерным зрением и искусственным интеллектом?
Камеры глубинного зондирования играют важнейшую роль в развитии роботизированного интеллекта, предоставляя обширные трёхмерные данные, дополняющие традиционные технологии компьютерного зрения и искусственного интеллекта (ИИ). Их интеграция позволяет роботам лучше понимать, интерпретировать и взаимодействовать с окружающей средой в режиме реального времени.
-
Улучшение восприятия с помощью RGB-D и объединения тепловых данных
Камеры для измерения глубины, такие как те, которые разработаны МРВДС, часто работают совместно с RGB (цветными) и тепловизионными камерами для создания комплексных мультиспектральных изображений окружающей среды. Объединяя данные о глубине с цветовой и тепловой информацией, роботы могут повысить точность обнаружения, сегментации и распознавания объектов — даже в сложных условиях освещения и погодных условиях. Такое мультимодальное сочетание данных позволяет применять такие приложения, как видеонаблюдение, контроль качества и мониторинг окружающей среды.
-
Слияние камеры и лидара для автономной навигации
В современной робототехнике и автономных транспортных средствах объединение данных с камер глубинного сканирования и систем LiDAR позволяет создавать высокодетализированные 3D-карты. Такое сочетание датчиков позволяет роботам использовать преимущества обеих технологий: высокую точность LiDAR и высокое разрешение пространственных данных, обеспечиваемое камерой глубинного сканирования. Алгоритмы искусственного интеллекта обрабатывают эти объединенные данные для улучшения понимания обстановки, обнаружения препятствий и планирования маршрута.
-
Распознавание действий и жестов на основе искусственного интеллекта
Камеры с датчиками глубины позволяют роботам улавливать подробные пространственные сигналы, необходимые для человеческой активности и распознавания жестов. Используя модели искусственного интеллекта и машинного обучения, обученные на данных о глубине, роботы могут интерпретировать позы человека, обнаруживать движения и реагировать соответствующим образом. Эта способность критически важна для взаимодействия человека и робота, мониторинга состояния здоровья и интерактивных развлечений.
-
Принятие решений в реальном времени и периферийные вычисления
Интеграция камер с датчиками глубины и периферийных вычислений на базе искусственного интеллекта позволяет роботам анализировать окружающую среду и реагировать на неё, не полагаясь на подключение к облаку. Такие компании, как МРВДС конструируют свои камеры для поддержки обработки глубинных данных в реальном времени, что обеспечивает более быстрое время отклика и повышенную автономность при выполнении таких задач, как навигация, осмотр и манипуляции.
Запустите камеры с датчиками глубины с помощью MRDVS
Камеры для измерения глубины необходимы для создания более интеллектуальных и эффективных роботов, способных точно ориентироваться, взаимодействовать и адаптироваться. Обеспечивая надежное 3D-восприятие, они открывают возможности для передовых приложений робототехники в различных отраслях. MRDVS предлагает передовые решения для измерения глубины, разработанные для решения этих задач, помогая вашим роботам работать эффективнее и безопаснее. Сделайте следующий шаг в развитии робототехники — откройте для себя камеры для измерения глубины MRDVS и обеспечьте возможности своих умных роботов уже сегодня.