

Для надежного обнаружения препятствий на складе требуется нечто большее, чем просто измерение расстояния. Мобильные роботы должны обнаруживать объекты различной высоты, формы, цвета, текстуры и отражательной способности в условиях изменяющегося освещения.
Камеры глубины MRDVS S-Series используют метод прямого измерения времени пролета (dToF) для получения трехмерной информации о глубине для автоматизированных погрузчиков AGV и автономных мобильных роботов (AMR). В ходе испытаний производительности, проведенных в июле 2026 года, компания MRDVS оценила, как камера S11 справляется с черными, отражающими, перекрывающимися и сильно подсвеченными объектами.
Надежное обнаружение препятствий на работающем складе — это не просто измерение расстояния.
Грузы на складе редко бывают однородными. Поддоны, клетки и товары могут быть матово-черными, обернутыми светоотражающей пленкой или изношенными до серого цвета без текстуры. Любая из этих поверхностей может представлять проблему для датчика, настроенного на лабораторный тестовый образец.
Рабочая среда вносит дополнительные переменные:
Таким образом, практическая задача состоит не только в измерении расстояния, но и в получении полезной трехмерной информации при изменении целей и условий окружающей среды.
Технология прямого измерения времени пролета излучает сверхкороткие импульсы инфракрасного света — обычно в наносекундном масштабе — и регистрирует интервал (Δt) между излучением и возвратом отраженного сигнала. Расстояние определяется напрямую:
Поскольку измерение представляет собой прямое измерение времени возвращаемого импульса, каждый пиксель в поле зрения может возвращать значение глубины в значительной степени независимо от цвета или текстуры объекта. Активная стереосъемка, напротив, проецирует шаблон и триангулирует глубину на основе того, как этот шаблон деформируется на двух линзах — процесс, который зависит от наличия достаточной визуальной информации для сопоставления признаков.
В серии S этот принцип реализуется с помощью трех важных аппаратных решений:
Компания MRDVS объясняет результаты, полученные в приведенных ниже тестах, именно этим базовым методом измерения.
Камера, использованная во время теста:
В рамках программы испытаний были проверены четыре типа целей и сцен:
В ходе тестирования основное внимание уделялось полноте изображения глубины, определению границ, поведению вблизи перекрывающихся объектов, отсутствующим данным облака точек и шуму.
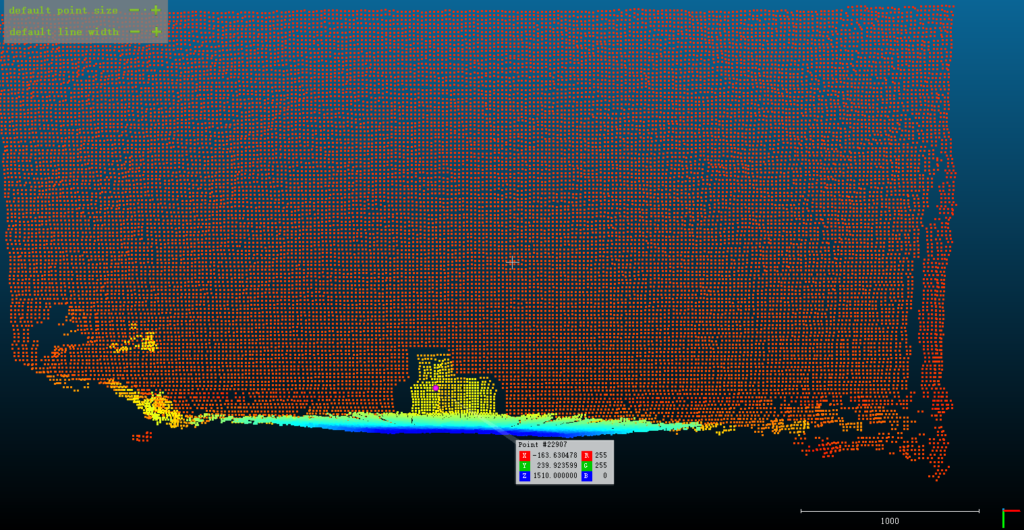
В первом эксперименте черный предмет поместили рядом с белой стеной.
Это простая, но показательная сцена, поскольку камере приходится различать две соседние поверхности, используя только разницу в глубине, даже несмотря на то, что черный объект обеспечивает лишь ограниченную визуальную текстуру.
Результаты показывают, что S11 создал полное изображение глубины, которое затем было преобразовано в трехмерное облако точек с четко очерченными краями, отделяющими объекты от стены. Как показано выше.
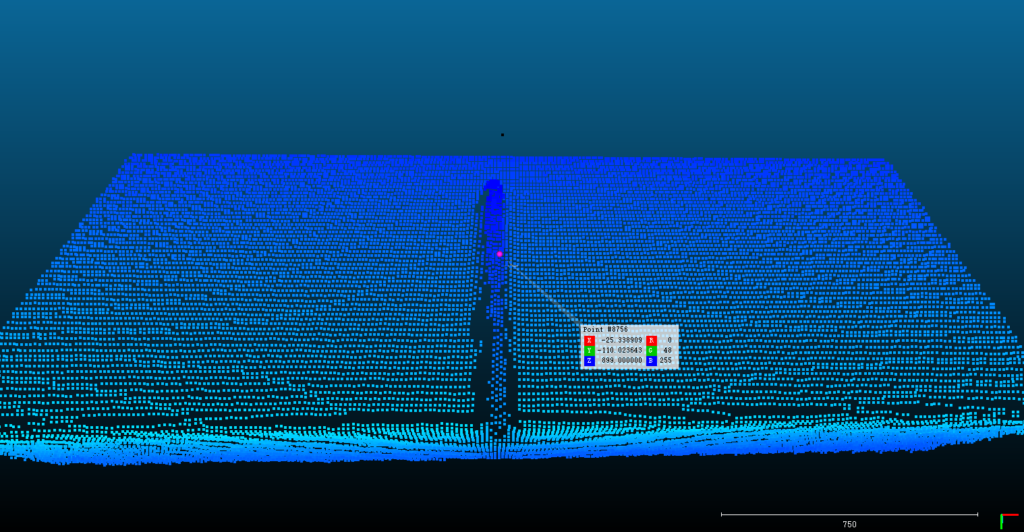
Второй тест оценивал отражающую колонну.
Компания MRDVS сообщает, что прибор S11 позволил получить полное изображение глубины, которое затем было преобразовано в облако точек без пропущенных или разрозненных данных по краям колонны.
Целью этого теста было изучение того, как камера dToF справляется с объектом, который может создавать сложные отражения — распространенная ситуация, когда грузы упакованы в термоусадочную пленку или хранятся в металлических клетках.
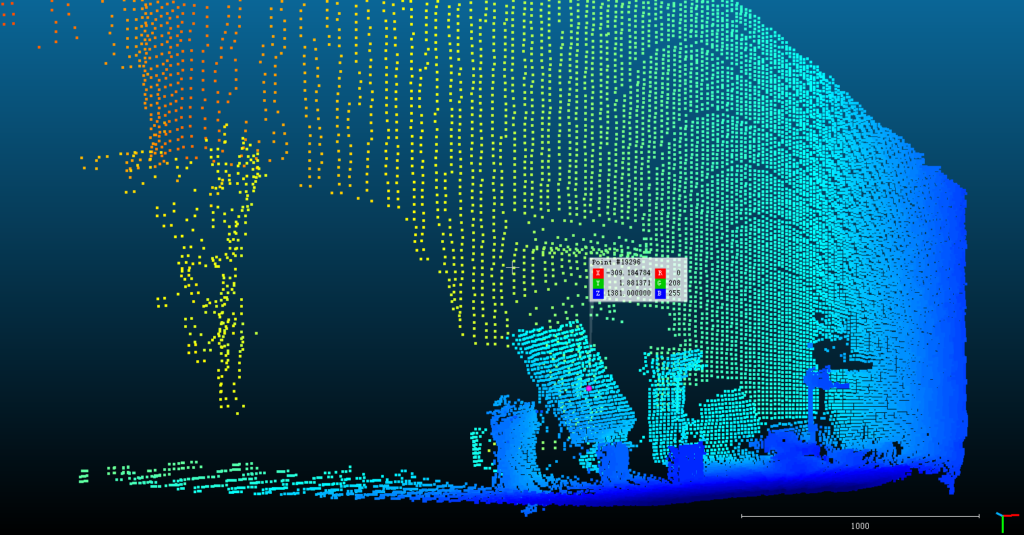
В третьем тесте использовалась сцена в помещении, содержащая несколько сложенных друг на друга объектов, расположенных на разной глубине.
По данным MRDVS, самолет S11 сохранил детализацию на протяжении всей сцены.
Для обнаружения препятствий на складе важно сохранять информацию о глубине вокруг перекрывающихся объектов, поскольку поддоны, грузы, стеллажи и мобильное оборудование могут частично блокировать друг друга. Пробел в облаке точек на границе перекрытия — это именно то место, где роботу необходимы данные, чтобы решить, проходим ли этот пробел.
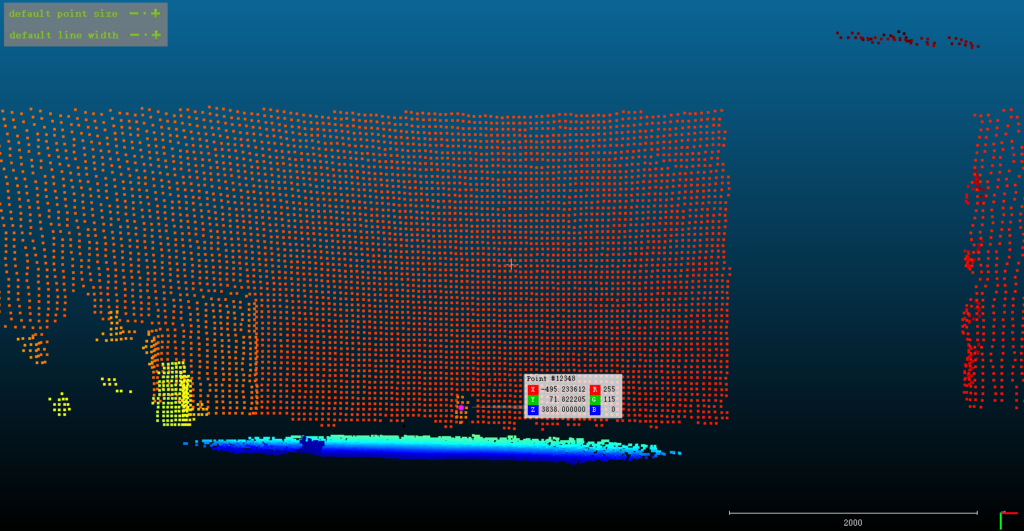
Четвертый тест был направлен на выделение переменной освещения. Четыре объекта с нормальным коэффициентом отражения были расположены позади мощного источника света, направленного в сторону камеры, примерно в 4 м от нее, так что освещение падало на объектив, а не на объекты.
Подобная подсветка воспроизводит одну из наиболее распространенных причин отказа датчика глубины в реальных условиях эксплуатации. Вилочный погрузчик AGV, пересекающий ворота склада, перемещается из зоны примерно в 200 люкс внутри помещения в десятки тысяч люкс на улице в пределах одной длины транспортного средства, часто при этом он движется прямо навстречу источнику света, и у датчика нет возможности перенастроиться между этими двумя условиями.
MRDVS сообщает, что в этих условиях S11 создал полное изображение глубины по всему полю зрения, которое затем было преобразовано в трехмерное облако точек, на котором все четыре объекта были четко отделены друг от друга и от фона.
| Тестовая сцена | MRDVS S11 (dToF) |
| Черные предметы вблизи белой стены | Полное изображение облака точек с четко выраженным разделением между поверхностями. |
| Светоотражающая колонна | Полное изображение облака точек без пропущенных или разрозненных данных по краям. |
| Сложенные друг на друга объекты на разной глубине | Детализация сохранена на протяжении всей сцены. |
| Четыре объекта на фоне яркой подсветки | Полное облако точек, на котором все четыре объекта четко разделены. |
Качество обнаружения обеспечивает безопасность только в том случае, если результат своевременно поступает к контроллеру транспортного средства.
По данным MRDVS, типичная сквозная задержка для S11 составляет от 70 до 100 миллисекунд при стандартных условиях эксплуатации, а минимальное рабочее расстояние — приблизительно 10 см (4 дюйма).
Минимальное рабочее расстояние имеет значение, когда необходимо обнаруживать препятствия вблизи траектории движения автоматизированного погрузчика — например, опору поддона или бордюр непосредственно перед вилами. Фактическая эффективность работы также зависит от размещения датчиков, геометрии транспортного средства, конфигурации зоны обнаружения и скорости движения.
Обнаружение препятствий — это лишь одна часть комплексной системы безопасности и управления мобильным роботом. Роботы серии S поставляются с алгоритмом предотвращения столкновений в реальном времени, который работает непосредственно на камере, без необходимости использования внешнего промышленного ПК.
Основные преимущества встроенной системы предотвращения столкновений с препятствиями.
Поскольку геометрия зоны может быть задана в виде прямоугольного или конусообразного объема, зона обнаружения может следовать направлению движения транспортного средства, а не полагаться на единый фиксированный радиус обнаружения.
Помимо предотвращения столкновений в основных зонах, серия S обеспечивает более высокий уровень восприятия в условиях загроможденных помещений и в местах для совместной работы.
При обнаружении препятствий на складе необходимо учитывать не только расстояние. Цвет цели, текстура, отражательная способность, перекрытие, освещение, расположение датчиков и движение транспортного средства — все это влияет на информацию о глубине, доступную автоматизированной транспортной системе (AGV) или автономному мобильному роботу (AMR).
Описанный здесь тест, проведенный в июле 2026 года, демонстрирует, как прибор MRDVS S11 справился с четырьмя специально созданными сложными сценами: черные объекты на фоне белой стены, отражающая колонна, перекрывающиеся штабелированные грузы и четыре объекта на фоне сильной подсветки. Во всех четырех сценах S11 выдал полные изображения глубины с четко очерченными краями.

