Датчик обнаружения препятствий — это устройство, предназначенное для определения и оповещения о наличии объектов на пути движущегося робота или транспортного средства. Эти датчики имеют решающее значение для обеспечения безопасной и эффективной навигации, позволяя роботам работать автономно без вмешательства человека.
Для энтузиастов робототехники внедрение датчиков избегания препятствий — это кардинальное изменение. Эти датчики повышают производительность робота, предотвращают аварии и позволяют выполнять более сложные задачи. От автономных транспортных средств до дронов и домашних роботов — технология обнаружения препятствий является обязательной для современной робототехники.
В больницах роботы могут безопасно маневрировать вокруг медицинского оборудования и персонала, обеспечивая своевременную доставку материалов, не вызывая сбоев или несчастных случаев.
Оснащенные системами LiDAR и камер, автономные транспортные средства могут обнаруживать и реагировать на другие транспортные средства, пешеходов и дорожные препятствия, обеспечивая безопасную навигацию.
В логистических центрах роботы, оснащенные передовыми датчиками, могут перемещаться по проходам, избегать препятствий, таких как поддоны и погрузчики, а также оптимизировать управление запасами.
В общественных местах сервисные роботы могут оказывать помощь, легко объезжая препятствия, такие как мебель и люди, что повышает удобство использования и безопасность.


Системы обнаружения препятствий на основе камер используют визуальные данные, полученные камерами, для идентификации и классификации препятствий. Эти системы обычно используются в автомобильных приложениях, робототехнике и различных автоматизированных системах из-за их способности предоставлять подробную визуальную информацию. Основные типы систем на основе камер включают:
Эти системы используют одну камеру для захвата визуальной информации. Они используют алгоритмы обработки изображений для обнаружения и классификации препятствий на основе визуальных данных с одной точки зрения.
•Преимущества: Экономичен, прост в установке и может обеспечивать получение изображений высокого разрешения.
•Недостатки: Ограниченное восприятие глубины и трудности при плохом освещении или неблагоприятных погодных условиях.
Системы стереокамер используют две камеры, размещенные на фиксированном расстоянии друг от друга, чтобы имитировать человеческое бинокулярное зрение. Сравнивая изображения с обеих камер, система может вычислять глубину и расстояние до объектов.
•Преимущества: Лучшее восприятие глубины и более точное измерение расстояния по сравнению с монокамерами.
•Недостатки: Более сложная и дорогая система по сравнению с монохромными камерами, и по-прежнему подвержена влиянию освещения и погодных условий.
Эти системы используют несколько камер, расположенных так, чтобы обеспечить обзор на 360 градусов. Они особенно полезны в условиях, когда препятствия могут появиться с любого направления.
•Преимущества: Всестороннее освещение и улучшенная ситуационная осведомленность.
•Недостатки: более высокая стоимость и сложность, а также необходимость использования сложных алгоритмов сшивания изображений.
Камеры глубины, также известные как 3D-камеры или датчики глубины, фиксируют информацию о глубине, измеряя расстояние между камерой и объектами в окружающей среде. Они часто используют такие технологии, как структурированный свет, время пролета (ToF) или стереоскопическое изображение для создания карт глубины.
•Преимущества: Предоставляет точную трехмерную информацию, позволяя точно измерять расстояние и обнаруживать препятствия. Эффективен в различных условиях освещения и сложных средах.
•Недостатки: Повышенные вычислительные требования и чувствительность к условиям окружающей среды, таким как яркий солнечный свет или отражающие поверхности.
Системы обнаружения препятствий на основе датчиков используют различные типы датчиков для обнаружения препятствий путем измерения физических свойств, таких как расстояние, скорость и размер. Эти системы часто используются в промышленных, коммерческих и автомобильных приложениях из-за их надежности и точности. Основные типы систем на основе датчиков включают:
Системы LiDAR используют лазерные лучи для измерения расстояний, вычисляя время, необходимое свету для отражения от объекта и возвращения к датчику.
• Преимущества: Высокая точность измерения расстояний, возможность создания подробных 3D-карт и эффективность в различных условиях освещения.
• Недостатки: высокая стоимость, а также влияние отражающих поверхностей и условий окружающей среды, таких как дождь или пыль.
Инфракрасные датчики обнаруживают препятствия, испуская инфракрасный свет и измеряя отражение. Они могут идентифицировать объекты на основе инфракрасного излучения, которое они испускают или отражают.
• Преимущества: Эффективен в условиях низкой освещенности и способен обнаруживать объекты, излучающие тепло.
• Недостатки: Ограниченная дальность и точность, а также влияние факторов окружающей среды, таких как туман или пыль.
Эти системы используют звуковые волны для обнаружения препятствий. Ультразвуковые датчики излучают высокочастотные звуковые волны и измеряют время, необходимое волнам для отражения после удара об объект.
• Преимущества: экономичность, надежность при обнаружении на близком расстоянии и независимая от условий освещения.
• Недостатки: Ограниченная дальность действия и точность по сравнению с другими датчиками, а также возможность влияния окружающего шума.
Выбор правильного датчика обхода препятствий зависит от конкретных требований вашего проекта. Учитывайте такие факторы, как среда, в которой будет работать ваша система, типы препятствий, с которыми она столкнется, и ваш бюджет. Вот несколько рекомендаций, которые помогут вам принять обоснованное решение:
• Размер и форма: для обнаружения небольших или неровных по форме объектов могут потребоваться камеры глубины с высоким разрешением или лидары из-за их точности.
• Расширенная навигация и картографирование: для более сложных приложений, требующих детального картографирования окружающей среды и навигации, LiDAR или глубинные камеры являются лучшим выбором из-за их высокой точности и возможности создания 3D-карт.
• Высокий бюджет: Если стоимость не является основным ограничением, инвестиции в LiDAR или высококачественные камеры глубины могут обеспечить точное и надежное обнаружение препятствий. Эти технологии обеспечивают высокую точность и позволяют работать в сложных условиях.
• Средний бюджет: Камеры глубины — хороший выбор для тех, кто ищет баланс между стоимостью и производительностью. Они предоставляют подробную 3D-информацию и более доступны по цене, чем высококлассные системы LiDAR.
• Низкий бюджет: Для экономичных решений рассмотрите использование инфракрасных или ультразвуковых датчиков, которые достаточны для простых задач по предотвращению столкновений с препятствиями, но могут быть недостаточно точными для более сложных задач.
Компания MRDVS, специализирующаяся на технологиях машинного зрения для мобильных роботов, выпустила экономичную многомодальную промышленную камеру RGB-D для предотвращения столкновений серии S. Эти камеры нашли широкое применение в различных областях, включая беспилотные погрузчики, штабелеры, скрытые транспортные средства, тележки для грузов, промышленных роботов для уборки, а также медицинских и сервисных роботов.
Объединение данных RGB и глубины улучшает восприятие робота, обеспечивая точную навигацию в сложных условиях.
Простая интеграция с существующими системами управления роботами через интерфейс ввода-вывода, позволяющая настраивать параметры избегания.
Распознает и классифицирует объекты в среде робота, позволяя мобильным роботам принимать обоснованные решения для обхода препятствий.
Поддерживается максимум 18 метров, можно использовать на открытом воздухе.
Выбор правильного датчика обхода препятствий зависит от конкретных требований вашего проекта. Учитывайте такие факторы, как среда, в которой будет работать ваша система, типы препятствий, с которыми она столкнется, и ваш бюджет. Вот несколько рекомендаций, которые помогут вам принять обоснованное решение:
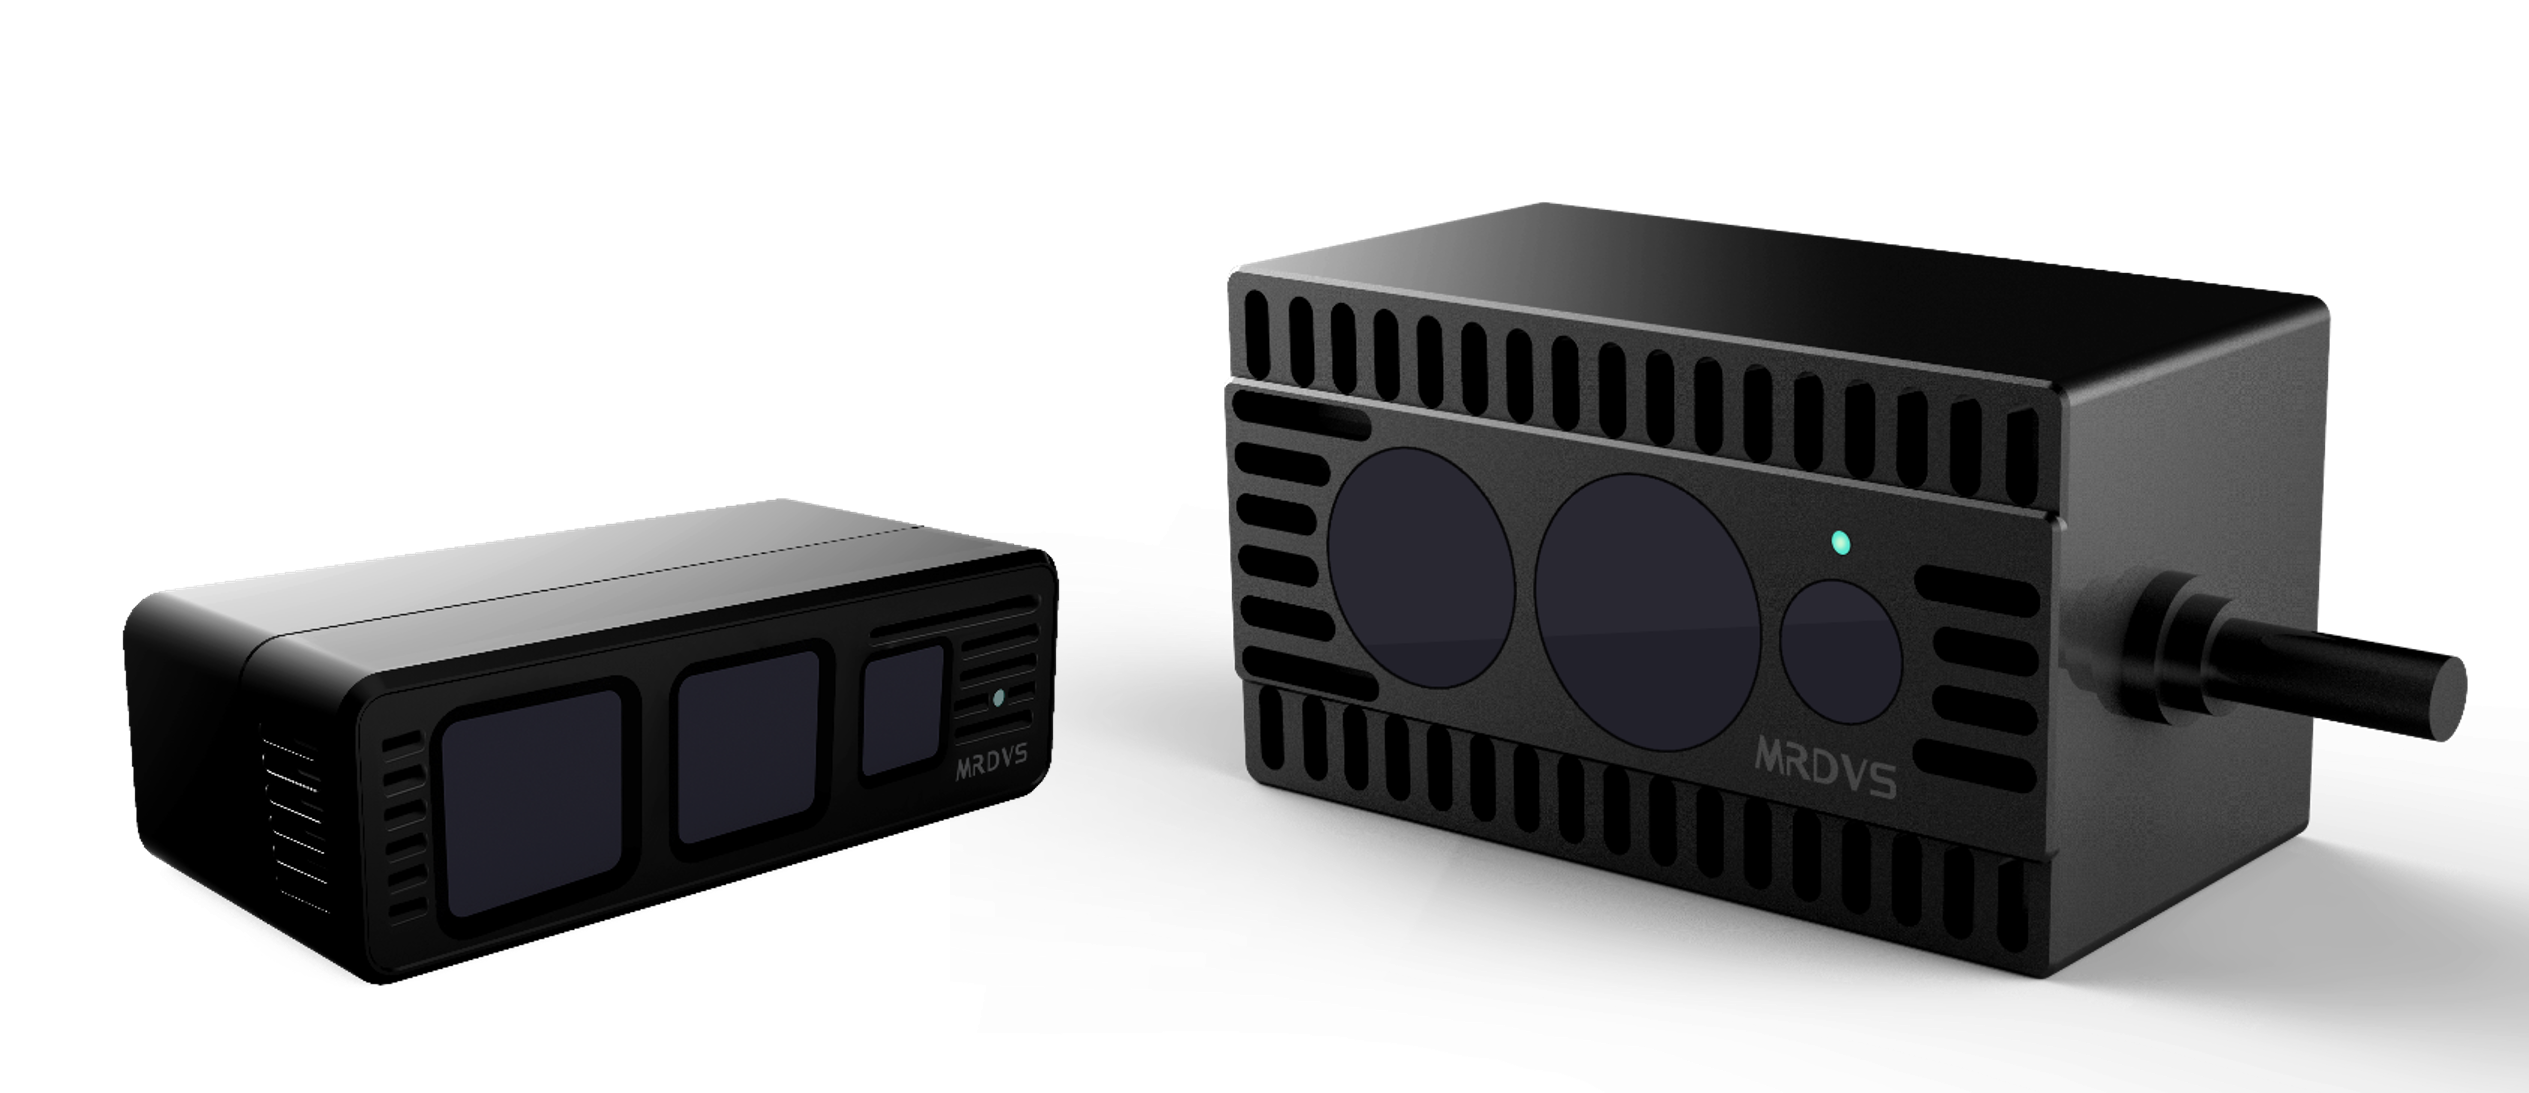
S240 Pro и S160 с разрешением глубины 10 × 10 фиксируют информацию о глубине и текстуре в реальном времени, обеспечивая стабильное восприятие на большом расстоянии (до 18 метров). Разработанные для низкоскоростных беспилотных транспортных средств, беспилотных погрузчиков, дронов, газонокосилок и других устройств, эти продукты обеспечивают надежную работу для широкого спектра применений.
S10 Pro и S10 будут выпущены в апреле.

S2 Max, оснащенный усовершенствованным датчиком Sony IMX570 iToF и зарегистрированным изображением RGB-D, выделяется в серии S. Он обеспечивает разрешение по глубине 320×240 при частоте до 15 кадров в секунду и полное поле зрения 81° x 61°. Используя освещение VCSEL 940 нм, S2 Max обеспечивает безопасное и эффективное восприятие глубины. Его способность выводить карты глубины, RGB и амплитуды делает его идеальным для избегания препятствий в мобильных роботах.
Компания MRDVS уделяет особое внимание мобильной робототехнике и автоматизации логистики, используя передовые технологии 3D-зрения, такие как iToF, dToF и бинокулярный структурированный свет. Благодаря интеграции передовых алгоритмов искусственного интеллекта, MRDVS предоставляет мобильным роботам мощные возможности обхода препятствий, навигации и распознавания, помогая им выполнять более безопасные, стабильные и интеллектуальные операции.
Благодаря многократным итерациям продуктов компания MRDVS разработала высокопроизводительные интегрированные аппаратные и программные решения, широко применяемые ведущими игроками отрасли. Среди наших клиентов более 80% отечественных производителей мобильных роботов. Десятки тысяч единиц продукции были поставлены и проверены ведущими заказчиками, что обеспечило компании прочное признание на рынке.