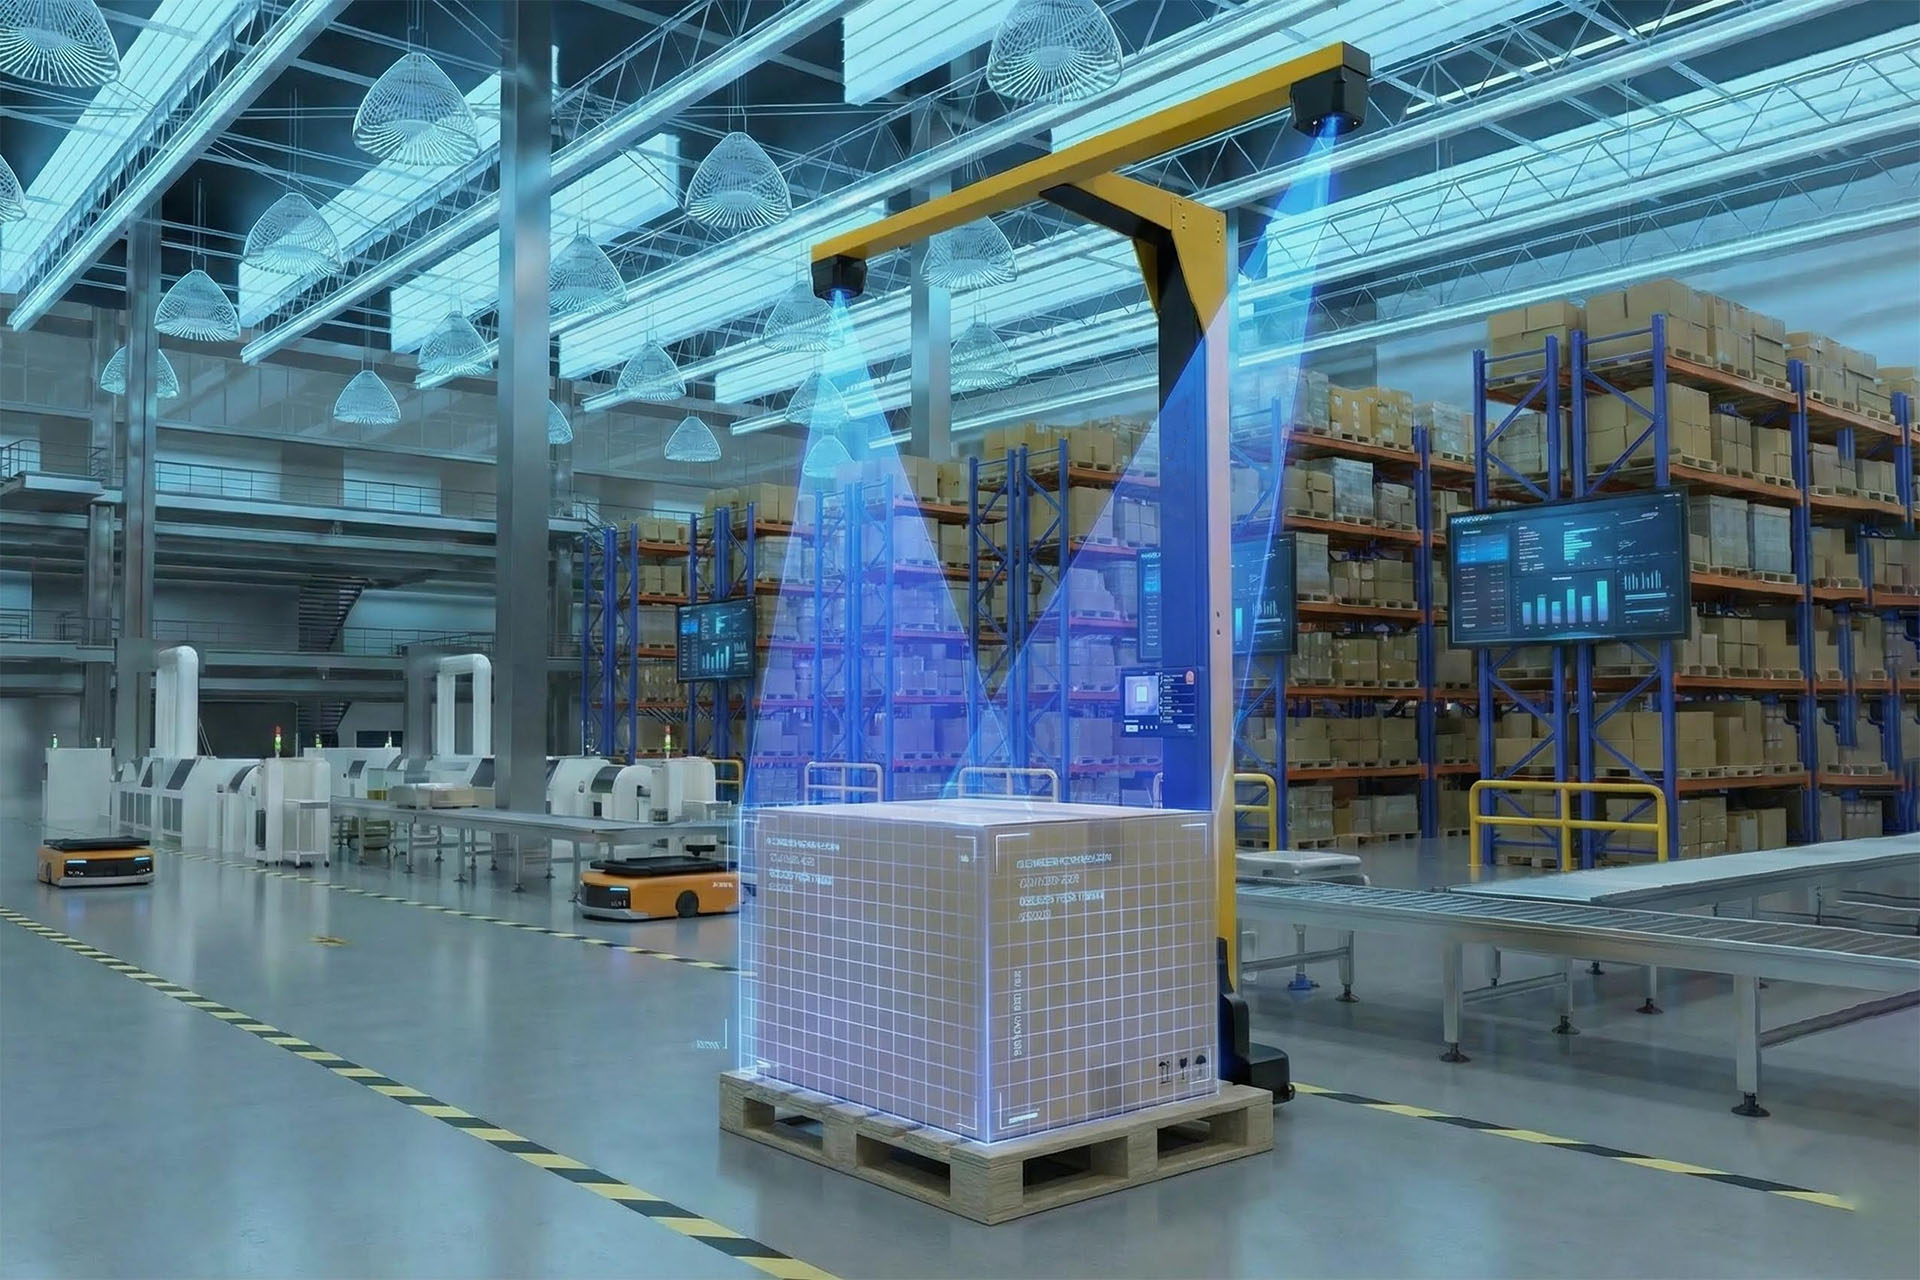
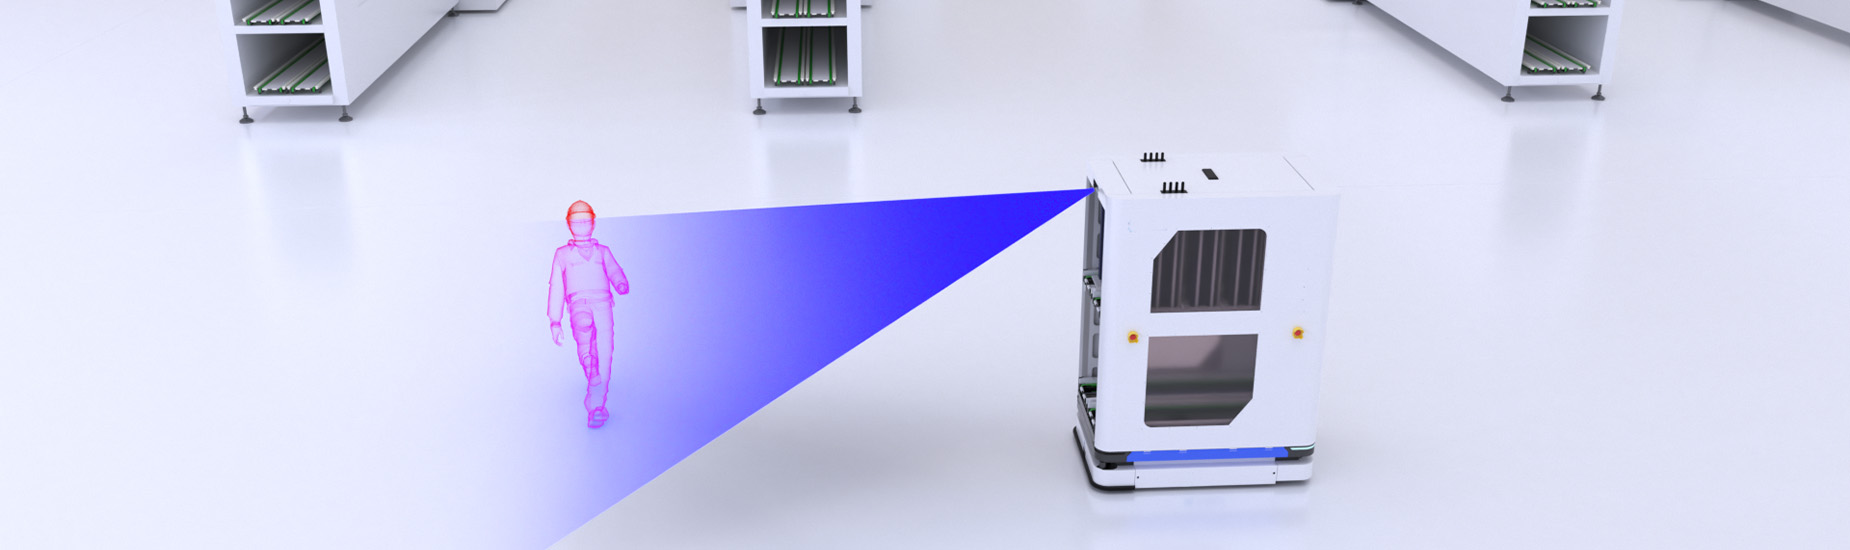
Lidar-Vision Fusion серии S для вездеходной робототехники

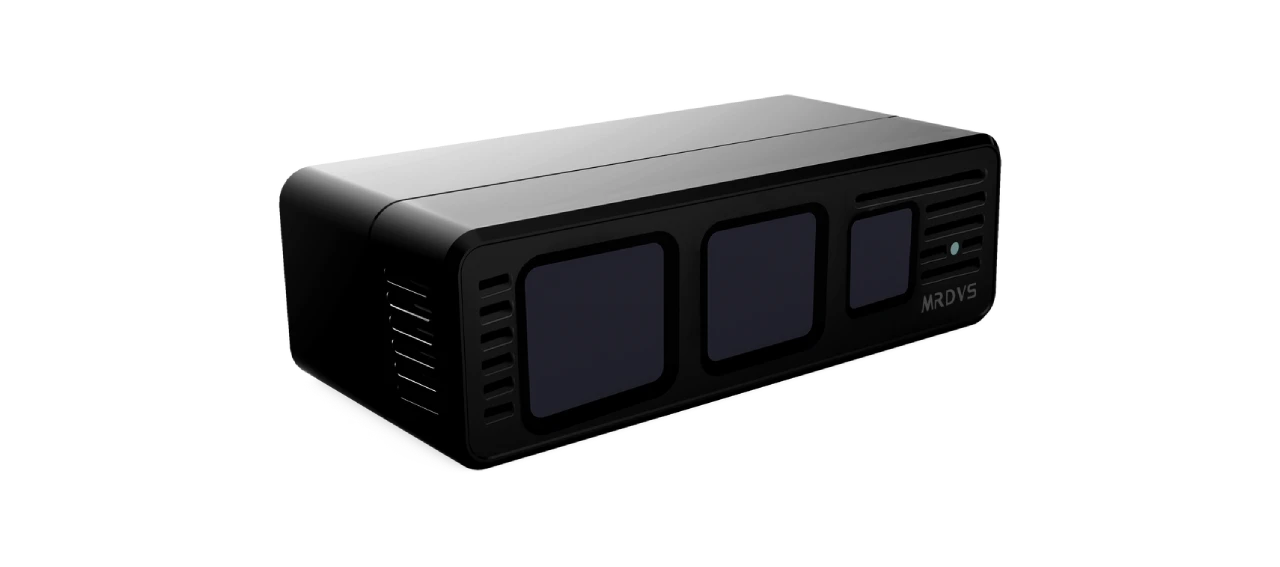
Познакомьтесь с камерами серии MRDVS S, которые обеспечивают дальнобойное высокоточное восприятие dToF со встроенным лидарным датчиком зрения, что позволяет осуществлять надежное картографирование, навигацию и обход препятствий в роботизированных приложениях на открытом воздухе, в помещениях и на любой местности.

Значок MIPI

Доступен интерфейс MIPI

Угол обзора 120° × 80°

Предотвращение препятствий

Ethernet

S10

190 г Легкий корпус
Ethernet и настраиваемые параметры ввода/вывода
Разрешение 240 x 160
Твердотельный dToF лидар
До 42 м при 90% отражательной способности
Разрешение по глубине 240 × 120
S10
S10 Ультра Лайт

42m

Максимальное рабочее расстояние

RGB-Д

Слияние изображений

240*160

Разрешение по глубине

Многосредовое роботизированное решение для работы в помещении и на открытом воздухе

Он преодолевает многолучевые помехи, работает с различными поверхностями (от отражающих до матовых), выдерживает интенсивное освещение (включая прямые солнечные лучи) и обеспечивает широкое покрытие практически без слепых зон, а также работает бесшумно и защищено от пыли.

12401745197233 .pic

Робот-пылесос

12411745197245 .pic

трутень

12421745197252 .pic

AGV

12431745197262 .pic

Коммерческий робот-уборщик

12441745197269 .pic

Инспекционный робот

Роботизированная газонокосилка

Роботизированная газонокосилка

Разница между моделями

МодельS10S10 Ультра Лайт
Освещение940 нм940 нм
РезультатКарта глубины / 3D-облако точек / Карта амплитуды RGB / ИК-излученияКарта глубины / Трехмерное облако точек / Карта амплитуды ИК-излучения
Разрешение по глубине (Г × В)240 × 160 px240 × 120 px
Глубина Частота кадровМакс. 20 кадров в секунду, обычно 15 кадров в секундуОбычно 10 кадров в секунду
Глубина поля зрения (Г × В)120° × 78° ±3°120° × 60° ±3°
Разрешение RGB (Г × В)1632 × 1224 N/A (Без RGB)
Частота кадров RGBМакс. 20 кадров в секунду, обычно 15 кадров в секундуN/A (Без RGB)
RGB-поле зрения (Г × В)120° × 90° ±3°N/A (Без RGB)
Тип затвора RGBРулонный затворN/A (Без RGB)
Рабочий диапазон0.3–8 м (90% отражательная способность); 0.3–3 м (5% отражательная способность)0.2–42 м (90% отражательная способность); 0.2–30 м (10% отражательная способность)
Точность подачи≤3 см≤4 см
потребляемая мощность≤4 Вт (в среднем)
Габаритные размеры (Д × Ш × В)80 мм × 37 мм × 25 мм106 мм × 69 мм × 43 мм
Вес 190 грПрибл. 410 g
Электропитание12 ~ 28V12V ~ 27V
Передача данныхEthernet
*Свяжитесь с нами для заказа индивидуальных решений ввода/вывода
Ethernet
Рейтинг шкафаIP54IP67
Рабочая Температура-20 ° С ~ 60 ° С-20 ° С ~ 75 ° С
Температура хранения-40 ° С ~ 85 ° С-40 ° С ~ 85 ° С
Программирование / SDKC / C++ / ROS SDKC / C++ / ROS SDK
Operating SystemWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Сравнение технологий

dToF против iToF

WechatIMG1247

Принцип dToF

Метод dToF (Direct Time of Flight) напрямую измеряет время пролета (ToF) световых импульсов для расчета расстояния. Он испускает сверхкороткие световые импульсы (обычно наносекунды) и регистрирует временной интервал (Δt) между испусканием импульса и его отражением от целевого объекта. Расстояние вычисляется по формуле: Расстояние = (Скорость света × Δt) / 2 (деление на 2 учитывает полный путь прохождения светового импульса: испускание → цель → приемник). Это прямое измерение времени обеспечивает высокую точность, особенно для применения на больших расстояниях.
WechatIMG1248

Принцип iToF

Метод iToF (Indirect Time of Flight) вычисляет расстояние путем измерения фазового сдвига (Δφ) непрерывно модулированного света (например, синусоидальных или прямоугольных волн). Датчик излучает свет с известной частотой модуляции (f) и длиной волны (λ = c/f, где c = скорость света). При отражении регистрируется разность фаз между излучаемым и принимаемым сигналами. Расстояние рассчитывается по формуле: Расстояние = (Δφ × λ) / (4π) (Δφ — фазовая задержка в радианах, а деление на 4π учитывает полный цикл прохождения сигнала и фазовый цикл в 360°). Этот косвенный метод эффективен для малых и средних расстояний, обеспечивая баланс между разрешением и энергопотреблением.

Основные характеристики серии S

Ядро измерения расстояния с субнаносекундной точностью

Универсальная производительность для любых поверхностей и любых условий освещения.

Высокоэффективное, стабильное лазерное излучение

Синхронизация нескольких камер

Фонд развития продвинутого восприятия

Возможности интеллектуальных систем

Решение ваших реальных задач с помощью настраиваемой безопасности и персонализированного восприятия.

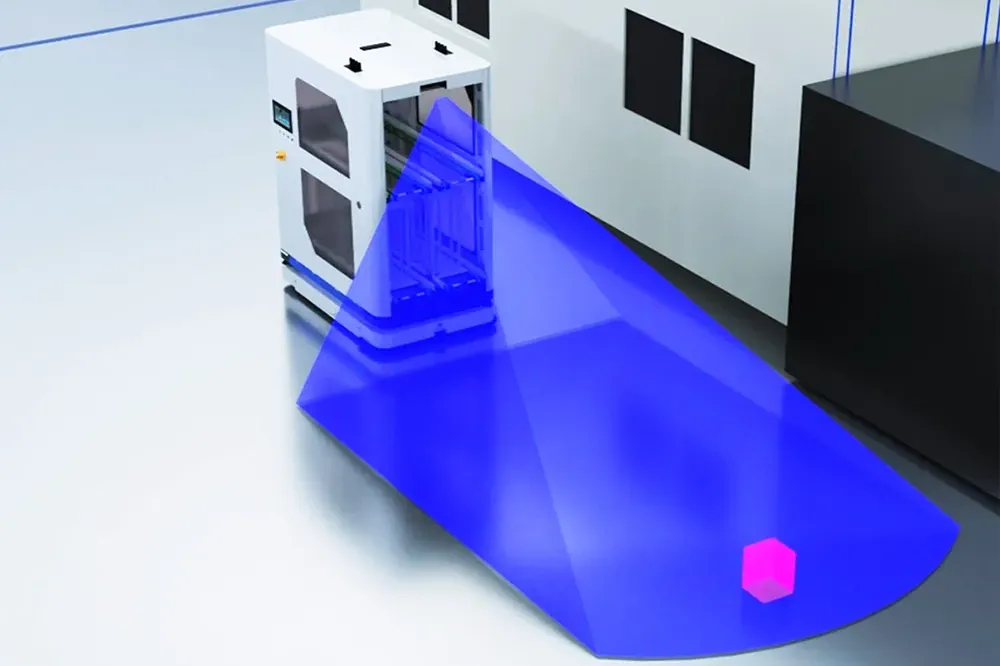
Встроенная и настраиваемая система предотвращения столкновений с препятствиями.

Серия S оснащена алгоритмом предотвращения столкновений в реальном времени, готовым к немедленному применению.
Система обеспечивает до 20 предопределенных зон избеганияПользователи могут динамически переключаться между этими зонами через API по мере перемещения автономного мобильного робота, что позволяет применять контекстно-зависимые политики безопасности в различных зонах эксплуатации.

Возможности интеллектуальных систем

Решение ваших реальных задач с помощью настраиваемой безопасности и персонализированного восприятия.

Расширенные функции, доступные сразу после установки

Помимо предотвращения столкновений с препятствиями, система также поддерживает сложные механизмы распознавания для решения сложных оперативных сценариев:

Услуги индивидуальной разработки

Нужен решение для конкретных объектов или уникальных рабочих процессов? Наша команда предоставляет полный цикл услуг по разработке пользовательских алгоритмов для ускорения вашего проекта. Мы можем создать модули распознавания объектов, адаптированные под ваши конкретные требования, включая:

НАЧНИТЕ РАЗРАБОТКУ С MRDVS LxCamera SDK

LxCamera SDK предлагает комплексные инструменты разработки программного обеспечения, включая основные пакеты C/C++, привязки Python и поддержку ROS 1/ROS 2. Совместимый с системами Windows, Linux и ARM-Linux, он предоставляет удобные API, примеры программ и бинарные файлы для просмотра графического интерфейса (поддерживающие Windows и Ubuntu) — все это доступно для загрузки через канал MRDVS на GitHub, вместе с подробными руководствами пользователя.

Готовое к использованию решение

Объезд препятствий 3D

MRDVS улучшает навигацию робота с помощью усовершенствованной функции обхода препятствий с помощью RGB-D ToF-камеры серии S.

Измерение объема 3D

3D-камеры глубины и передовые алгоритмы позволяют фиксировать объекты для точного вычисления объемов, обеспечивая быструю, недорогую и логистически эффективную обработку данных.

Подробнее о серии S

Все модели серии S

S10

S10 обладает разрешением по глубине 240 × 160, фиксируя информацию о глубине и текстуре в режиме реального времени, чтобы обеспечить стабильное восприятие на большом расстоянии для беспилотных транспортных средств с низкой скоростью, беспилотных погрузчиков, дронов, газонокосилок и других устройств. 

S10 Ultra Lite — это компактный твердотельный dToF LiDAR для роботизированного восприятия в помещениях и на открытом воздухе. Он предоставляет карты глубины, трехмерные облака точек и данные об амплитуде ИК-излучения в диапазоне 0.2–42 м с коэффициентом отражения 90%, что подходит для газонокосилок, четвероногих роботов и многороторных дронов.

Оставайся на связи!

Оставьте нам сообщение

Мы здесь, чтобы помочь! Пожалуйста, используйте форму ниже, чтобы оставить нам сообщение или задать любые вопросы, которые у вас могут быть. Наша команда свяжется с вами как можно скорее.

* Обязательные для заполнения поля
Отправляя эту форму, вы подтверждаете свое согласие с тем, что Mrdvs Technology будет связываться с вами по электронной почте или по телефону, связанным с маркетингом. Веб-сайты и сообщения MRDVS регулируются Условиями использования. 
Логотип МРВДС

Получайте последние новости MRDVS, обновления продуктов, события и многое другое.