


Датчики LiDAR-Vision серии S для автономного восприятия роботами.
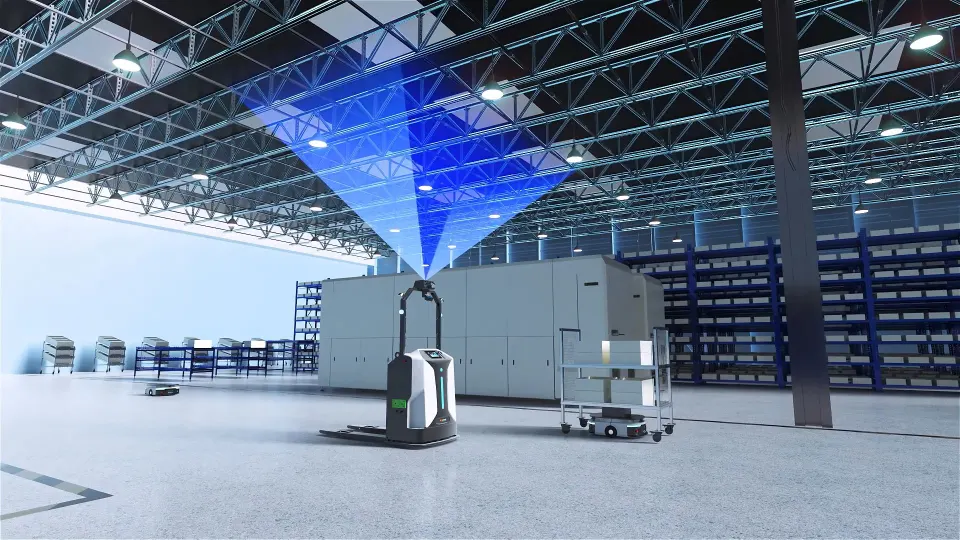
Технология S Series сочетает в себе лидарное определение глубины и RGB-зрение для обеспечения трехмерного восприятия окружающей среды в реальном времени для автономных мобильных роботов, четвероногих роботов, сервисных роботов и беспилотных транспортных средств.
Доступен интерфейс MIPI
Угол обзора 120° × 80°
Предотвращение препятствий
Ethernet
Разберитесь в серии S за одну минуту
Что представляет собой датчик LiDAR-Vision серии S?
Датчик серии S — это трехмерный датчик восприятия, который объединяет лидарное измерение расстояния и RGB-изображение для предоставления точной информации о глубине, облаков точек и визуальных данных для автономных роботов.
Какие проблемы он решает?
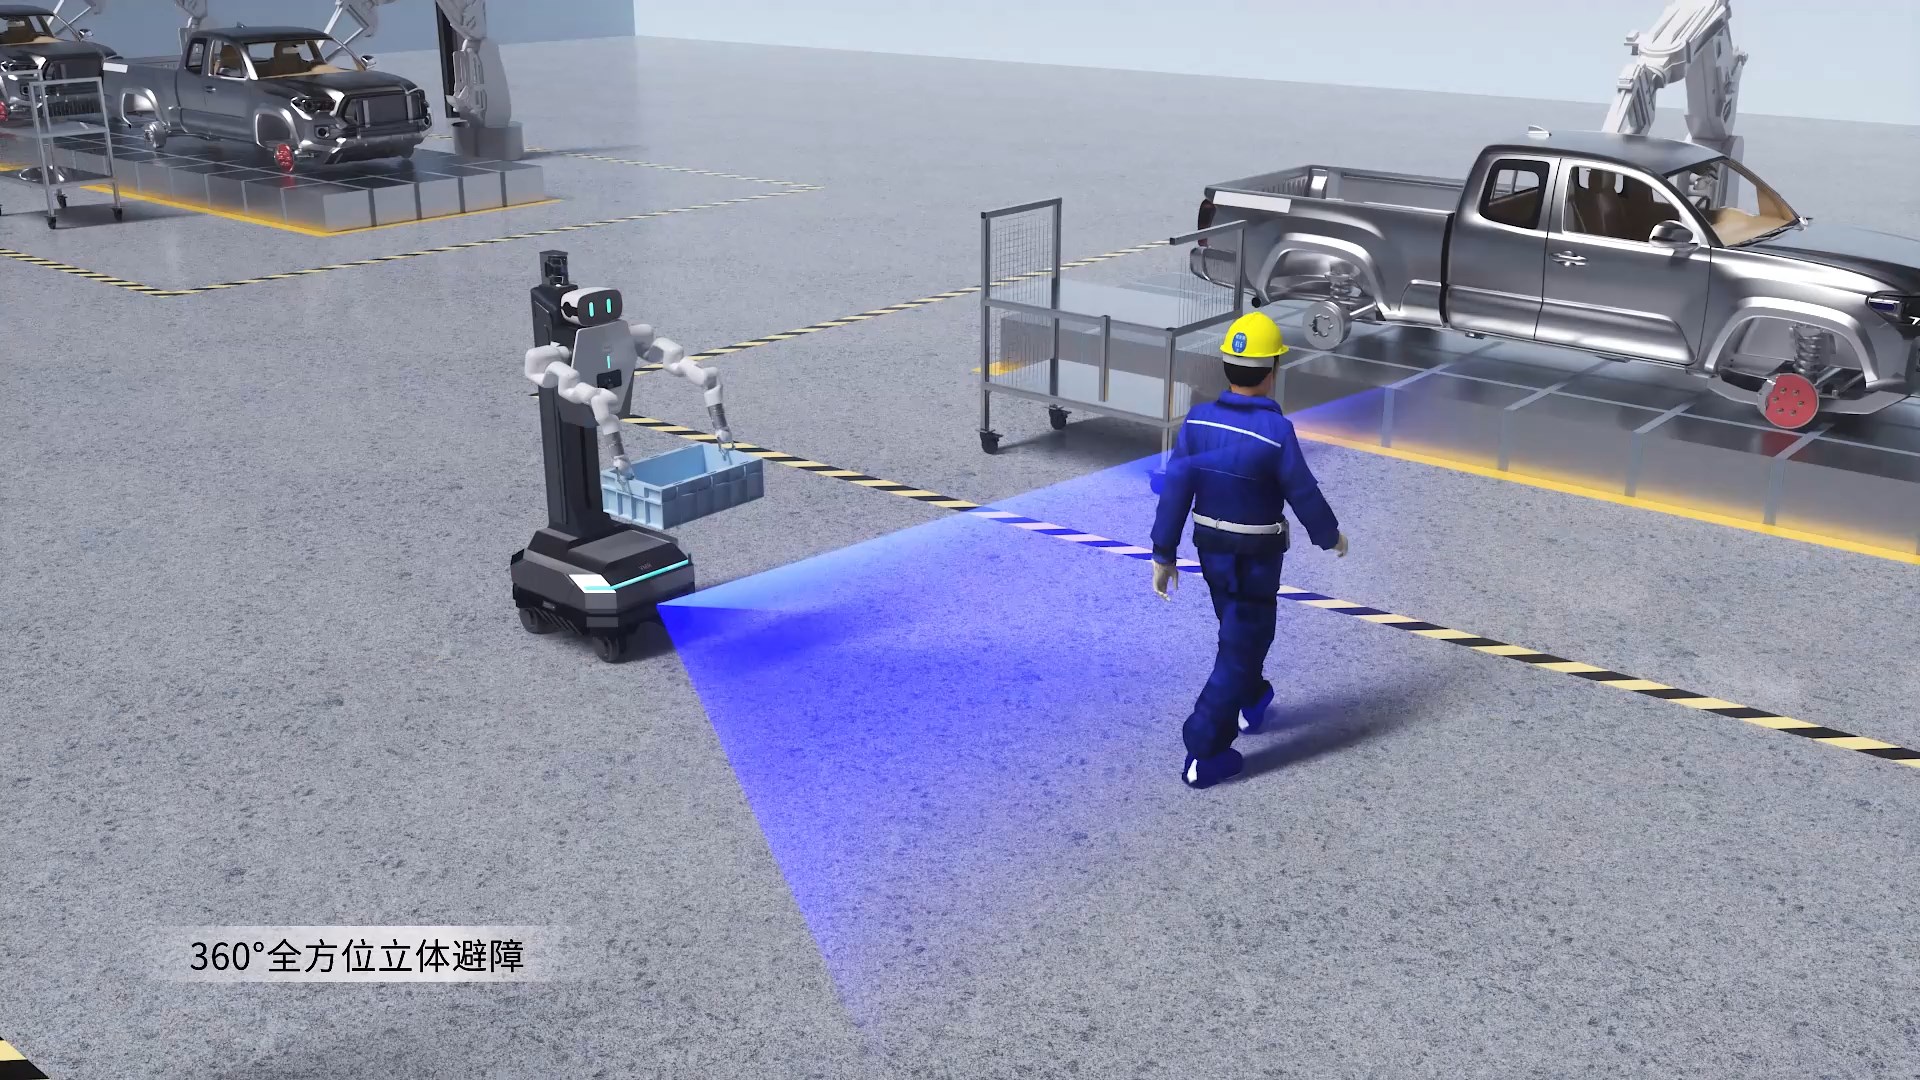
Обнаруживает низкопрофильные, подвесные, неровные и трехмерные препятствия, которые могут быть пропущены обычными плоскими сканирующими датчиками.
Совместимые платформы роботов
Серия S совместима с различными роботизированными платформами, включая автономных мобильных роботов (AMR), четвероногих роботов, сервисных роботов и беспилотные транспортные средства.
Доступные выходные данные
В зависимости от модели, предоставляет карты глубины, облака точек, RGB-изображения или данные, связанные с препятствиями.
Какие роботы совместимы с серией S?
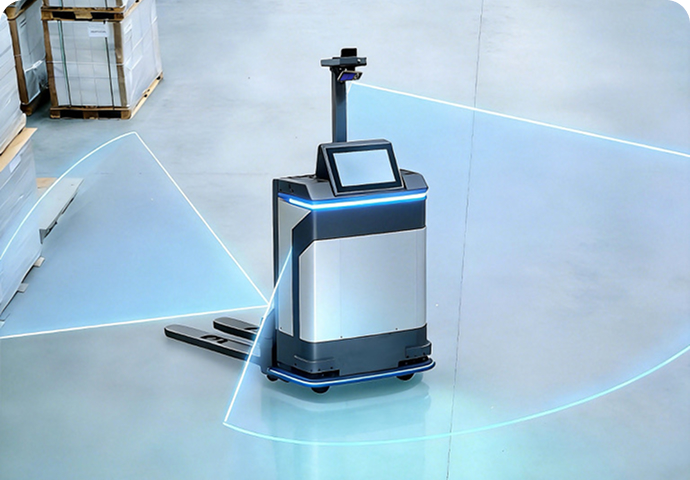
AMR и AGV
• Устанавливается спереди, сзади или по бокам
• Устанавливается на передней, задней и боковых поверхностях робота.
Рекомендуемые модели: S10, S10 Pro
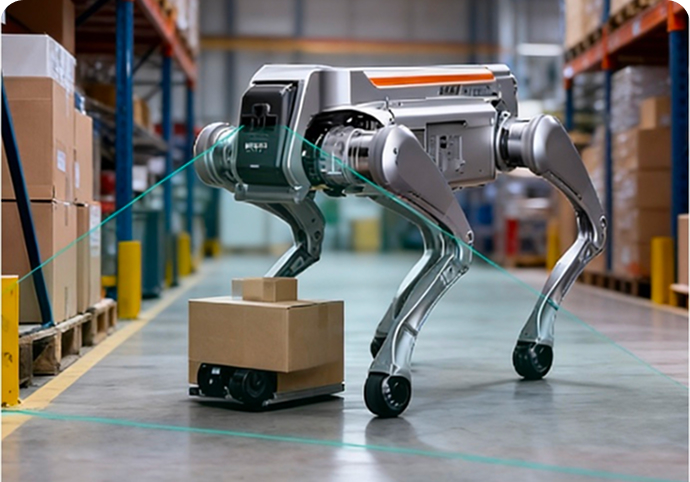
Четвероногие роботы
• Обнаруживает находящиеся поблизости препятствия и сканирует окружающую среду.
• Анализирует сложную местность и окружающую среду.
Рекомендуемые модели: S10 Ultra Lite
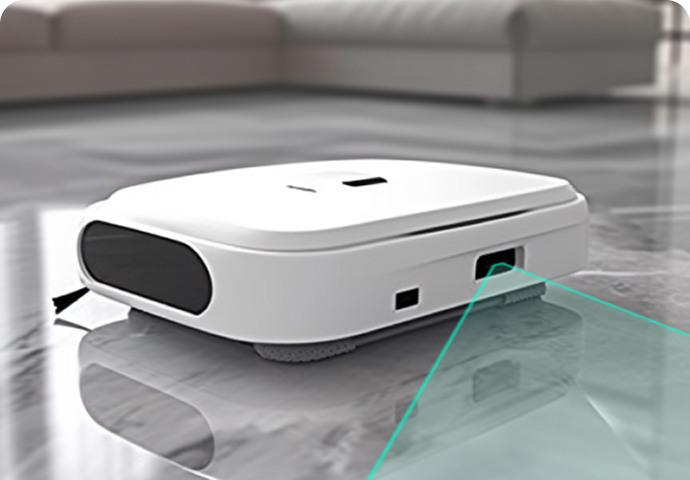
Сервисные роботы
• Способен воспринимать пространственную планировку в обставленных комнатах и коридорах.
• Обходит препятствия и обеспечивает безопасность окружающих людей.
•Рекомендуемые модели: S11
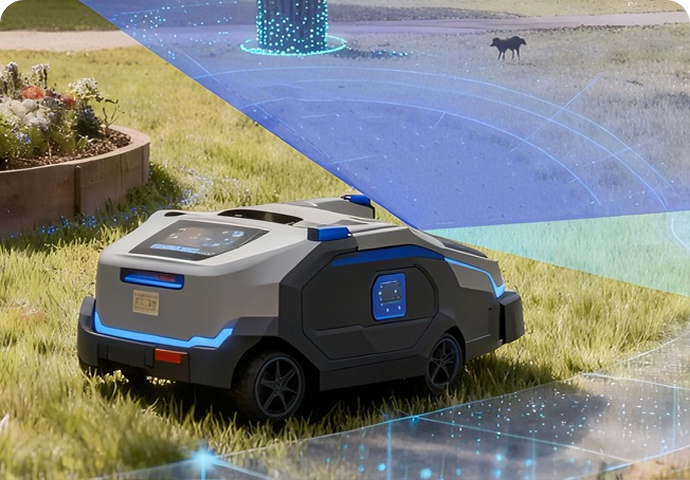
Автономные низкоскоростные машины для наружного применения
• Низкоскоростная автономная робототехника (доставка/осмотр/уборка).
• Оценка производится по степени защиты, освещенности и температуре.
Рекомендуемые модели: S10 Pro
Сравнение и выбор моделей серии S
| Модель | Позиционирование продукта | Рабочий диапазон | FOV | Выходные данные | Рейтинг IP | Рекомендуемое применение |
|---|---|---|---|---|---|---|
| S10 | Динамическое избегание на больших расстояниях | 0.05–8 м (90% отражательной способности) 0.05–5 м (10% отражательной способности) | Поле зрения в глубину: 120° × 80° Угол обзора RGB: 120° × 90° | Карты глубины, RGB и ИК-интенсивности | IP54 | Автономные мобильные роботы/автоматизированные транспортные средства, автономные вилочные погрузчики, низкоскоростные транспортные средства для работы на открытом воздухе, складские и логистические роботы. |
| S10 Ультра Лайт | Дальнее восприятие | 0.2–42 м (90% отражательной способности) 0.2–30 м (10% отражательной способности) | Глубина обзора: 120° × 80° ± 3° | Облака глубины/точек и карты интенсивности ИК-излучения | IP67 | Четвероногие роботы, роботизированные газонокосилки, многороторные дроны, мобильные роботы для работы на открытом воздухе |
| S11 | Избегание столкновений на коротких дистанциях, пространственное зондирование и 3D-моделирование | 0.1–5 м (поле зрения 118°) 0.1–3 м (поле зрения 140°) (Коэффициент отражения: 10%–90%) | Глубина обзора: 136°×56° Угол обзора RGB: 120°×110°±3° | Облака глубины/точек, карты интенсивности RGB и ИК-излучения. | IP54 | Роботы для уборки, автоматизированные мобильные роботы/автономные транспортные средства, сервисные роботы, роботы-помощники для дома. |
Основные технические характеристики и условия эксплуатации
| Параметр | S10 | S10 Ультра-Лайт | S11 |
|---|---|---|---|
| Технология глубины | dToF | dToF | dToF |
| рабочий диапазон | 0.05–8 м при 90% отражательной способности; 0.05–5 м при 10% | 0.2–42 м при 90% отражательной способности; 0.2–30 м при 10% | На открытом воздухе при отражательной способности 10–90% на расстоянии 0.1–5 м. |
| Минимальное расстояние обнаружения | 0.05 м | 0.2 м | 0.1 м |
| Разрешение глубины | 240 × 160 | 240 × 160 | 240 × 96 |
| Разрешение RGB | 1920 × 1080 | - | 1280 × 1080 |
| Частота кадров | Глубина/RGB: Макс. 20 кадров в секунду; Типично 15 кадров в секунду | Глубина: Макс. 10 кадров в секунду, Типичное значение 10 кадров в секунду; RGB: Макс. 20 кадров в секунду, Типичное значение 10 кадров в секунду | Глубина/RGB: Макс. 20 кадров в секунду; Типично 10 кадров в секунду |
| Поле зрения | Глубина: 120° × 80°; RGB: 120° × 90° | Глубина: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Глубина: 136° × 56°; RGB: 120° × 110° ±3° |
| Точность глубины | ≤3 см | ≤4 см | 1 см |
| Диапазон окружающего освещения | До 100 клэкс | 0–100 кЛюкс | До 100 клэкс |
| Интерфейс коммуникации | Ethernet; возможность настройки ввода/вывода. | Ethernet | Ethernet / USB / MIPI |
| Входное напряжение | 12–28 В постоянного тока | 12–27 В постоянного тока | Ethernet: 12–28 В постоянного тока; USB: 5 В; |
| потребляемая мощность | ≤4 Вт в среднем | <4 Вт в среднем; 13 Вт в пике | |
| Габаритные размеры: | 80 × × 37 25 мм | 106 × × 69 43 мм | 90 × × 25 25 мм |
| Вес | 190 гр | Прибл. 440 g | Приблизительно 130 г (Ethernet) / 90 г (USB) |
| Рабочая Температура | От −20 ° C до 60 ° C | От −20 ° C до 75 ° C | От −20 ° C до 60 ° C |
| Температура хранения | От −40 ° C до 85 ° C | От −40 ° C до 85 ° C | От −40 ° C до 70 ° C |
| Рейтинг защиты | IP54 | IP67 | IP54 |
| Поддерживаемые операционные системы | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 или более поздняя версия; Linux; Arm Linux/ROS |
| Поддержка SDK | C / C++ / ROS SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
Примеры применения серии S
Часто задаваемые вопросы по техническим вопросам серии S
Какую технологию определения глубины используют модели S10, S10 Ultra Lite и S11?
Все три модели используют технологию измерения глубины dToF. Камера измеряет время, необходимое лазерному сигналу для прохождения до объекта и возвращения к датчику, затем вычисляет расстояние между объектом и камерой для создания карт глубины и трехмерных облаков точек.
В чём основные отличия между моделями S10, S10 Ultra Lite и S11?
Модель S10 предназначена для стандартного обнаружения объектов на средних расстояниях и предотвращения столкновений с препятствиями в мобильных роботах. Модель S10 Ultra Lite предназначена для локализации, навигации и восприятия окружающей среды на больших расстояниях внутри и вне помещений. Модель S11 отличается меньшей минимальной дальностью обнаружения и более широким полем зрения, что делает её подходящей для предотвращения столкновений с препятствиями на близких расстояниях и пространственного восприятия больших площадей.
Какие типы данных может выводить серия S?
Модели S10, S10 Ultra Lite и версия S11 с поддержкой RGB могут выводить карты глубины, облака точек, изображения RGB и изображения амплитуды ИК-излучения. Роботы могут использовать эти данные для обнаружения препятствий, навигации, пространственного восприятия и картирования окружающей среды.
Возможности вывода данных могут различаться в зависимости от конфигурации интерфейса, поэтому перед интеграцией следует подтвердить конкретные потоки данных.
Можно ли использовать серию S на открытом воздухе?
Фактические характеристики измерения расстояния на открытом воздухе могут зависеть от интенсивности солнечного света, отражательной способности цели, угла падения, дождя, тумана, пыли и состояния оптического окна. Перед развертыванием рекомендуется провести тестирование в реальных условиях эксплуатации.
Как мне выбрать между моделями S10, S10 Ultra Lite и S11?
Выбор модели должен основываться на дальности обнаружения, поле зрения, интерфейсе связи, степени защиты, разрешении по глубине и фактических условиях установки.
- Для стандартного обхода препятствий мобильными роботами рассмотрите модель S10.
- Для наблюдения за окружающей средой на больших расстояниях рассмотрите модель S10 Ultra Lite.
- Для наблюдения на близком расстоянии и с широким полем зрения рассмотрите модель S11.
Технические ресурсы серии S
Центр загрузок
Сферы деятельности
Рекомендации по применению
Экосистемные партнеры
Технические примечания по применению серии S
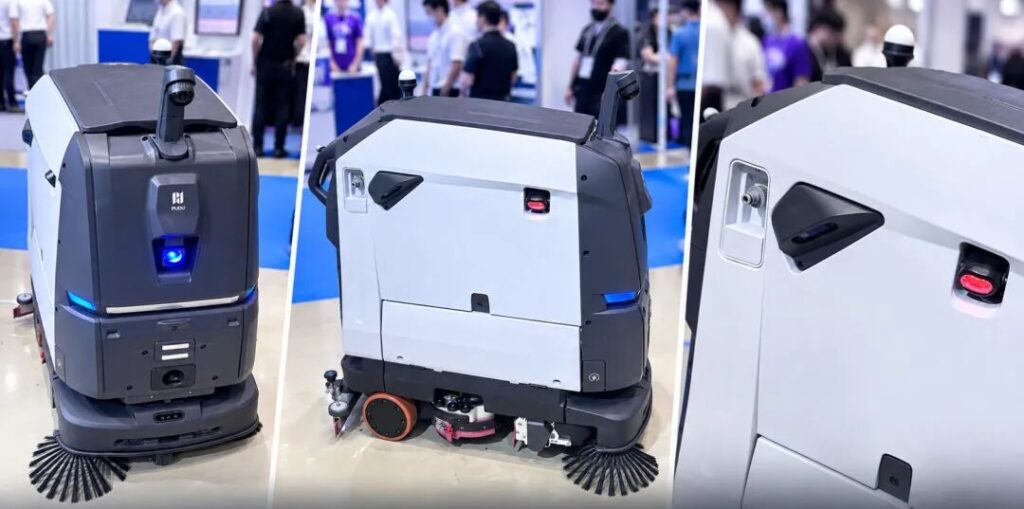
Технология 3D-сканирования MRDVS поддерживается роботами-уборщиками Pudu BG1 и ET1.
Камеры MRDVS S11, модули S11 MIPI и датчики S01 обеспечивают распознавание объектов и обнаружение препятствий в роботах-уборщиках Pudu BG1 и ET1.
-
Шесть решений для 3D-визуализации от MRDVS
Июль 22, 2026