
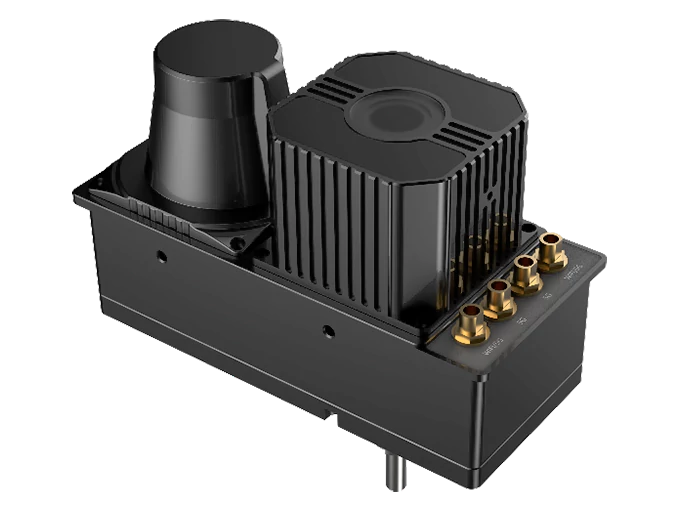
V2 Pro RTLS
Отслеживайте каждый поддон, контролируйте каждый погрузчик.
Посмотреть каждый поддон
Отслеживайте каждый погрузчик
Мультисенсорное слияние
Разработано на основе глубокого обучения.
Слияние датчиков
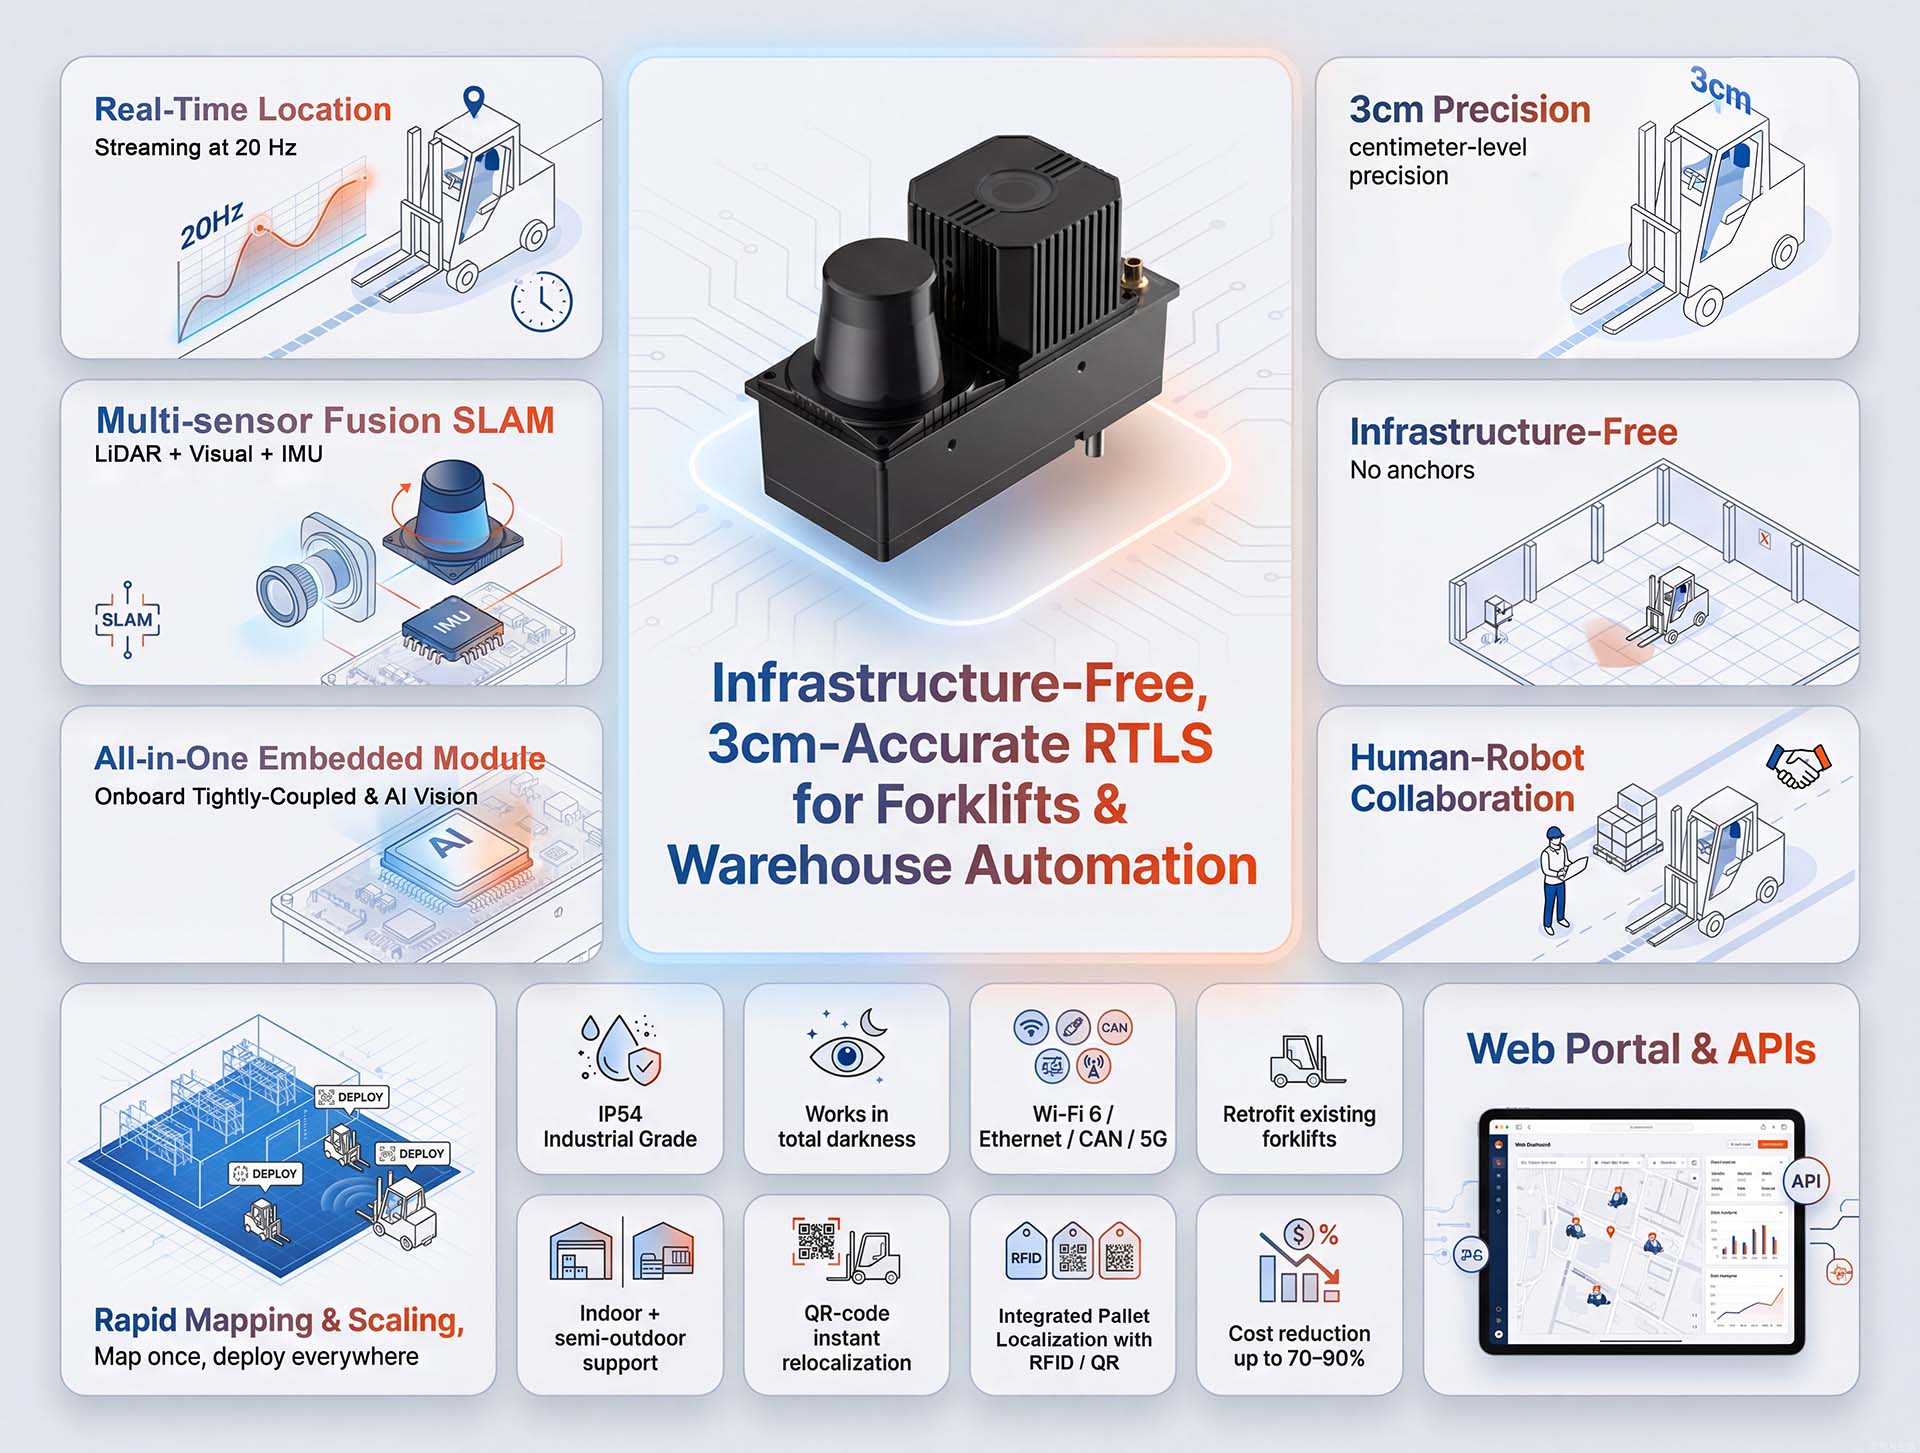
- Точность: ±3 см
- Частота обновления: 20 Гц
- Время переопределения местоположения: <2 с
- Максимальная высота потолка: 15 м.
Универсальное применение для всего вашего автопарка
Основной модуль позиционирования
для автоматизированных транспортных средств и автономных мобильных роботов
Модуль точного оповещения
для ручных MHV
- Предупреждения о приближении к источнику сигнала тревоги
- Точное отслеживание автопарка
- Обширные данные для цифровых двойников
Идеальный комплект для модернизации
Переход от ручного режима к автономному
Робот-уборщик
Это никогда не потеряется
Полностью готовая к использованию система RTLS
Инфраструктура не требуется
Избегите месяцев установки и миллионов долларов затрат.
Превратите имеющиеся у вас вилочные погрузчики в интеллектуальные средства, не меняя при этом производственные мощности.
Готов к использованию с первого дня.
- Подключи и работай. Требуется минимальная настройка, устройство готово к использованию сразу после распаковки.
- Составьте карту, и каждый погрузчик готов к работе — без инфраструктуры и простоев.
Снизить затраты на 90%
- Никаких якорей. Никаких маяков. Никакой инфраструктуры стоимостью в сотни тысяч долларов.
- Традиционные системы масштабируются в зависимости от размера склада. Мы же масштабируемся в зависимости от количества транспортных средств. Для крупных складов это меняет всё.
Адаптируется к любой среде
- От узких проходов до динамичных конфигураций складских помещений и высотных стеллажей — он обеспечивает надежную точность ±3 см.
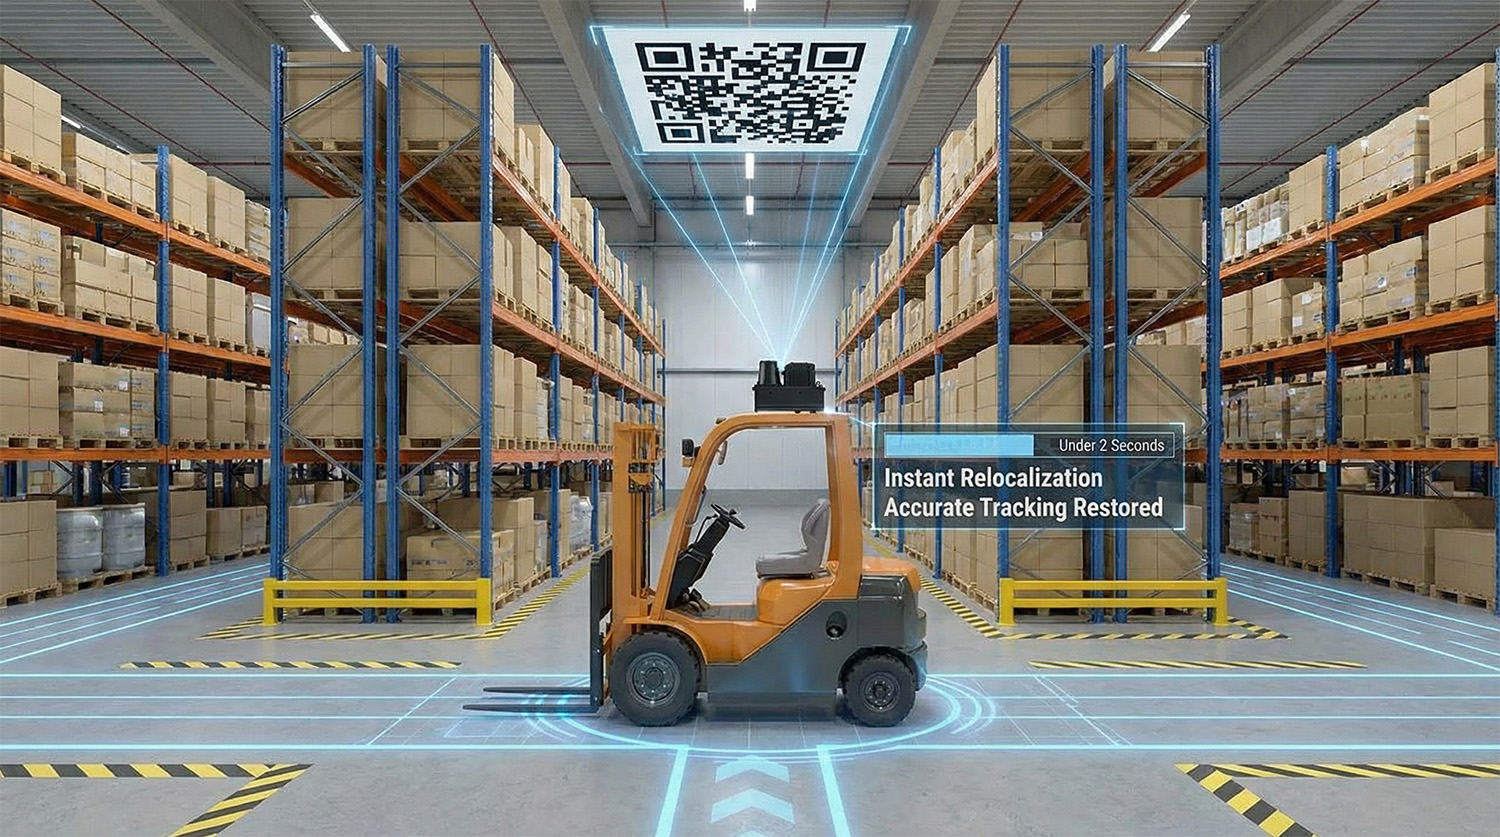
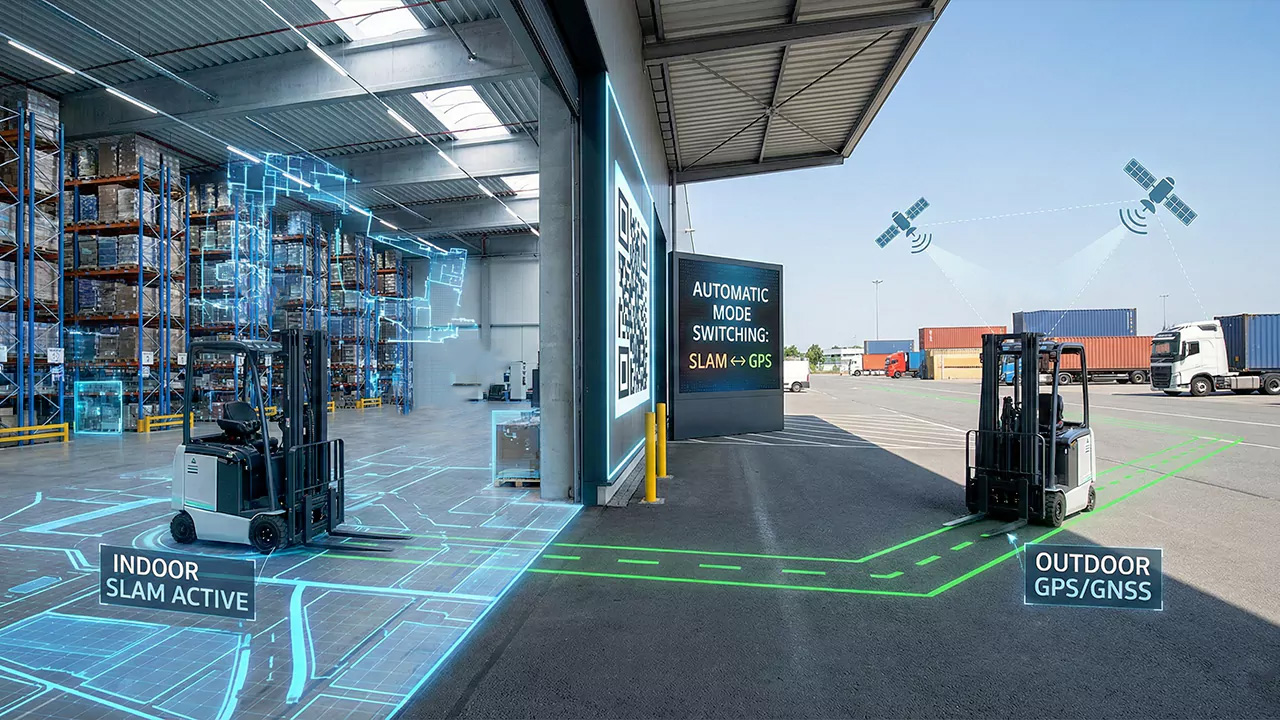
- При перемещении между зданиями или зонами достаточно отсканировать QR-код на входе, и система мгновенно определит свое местоположение.
Отсутствие дрейфа. Отсутствие зависимости от одометрии.
- Технология Fusion-SLAM™ выполняет абсолютную локализацию по фиксированной карте, полностью исключая кумулятивный дрейф.
- Не требуются колесные энкодеры — стабильное позиционирование с точностью до сантиметра на любом транспортном средстве, независимо от расстояния или продолжительности.
Проверенная в полевых условиях, готовая к эксплуатации в флоте.
- Благодаря технологиям глубокого обучения и проверенной на сотнях реальных объектов, от производственных площадок до логистических центров, Fusion-SLAM™ обеспечивает надежное позиционирование.
- Проверенная на тысячах автономных мобильных роботов, теперь разработанная для всего вашего парка техники: вилочных погрузчиков, автоматизированных транспортных средств и многого другого.
Позиционирование на открытом воздухе и в смешанной среде
Только в помещениях
Для рабочих процессов, где обработка товаров происходит внутри помещений, а транспортные средства перемещаются только между зданиями, стандартного решения для внутренних работ вполне достаточно. Достаточно отсканировать QR-код на входе в здание, и система мгновенно определит свое местоположение при въезде. Отслеживание на открытом воздухе не требуется.
Полуструктурированные территории
Погрузочные площадки, крытые доки, дворы с расположенными рядом постройками, закрытые пешеходные дорожки.
- Комплексный 2D-лидар + ИДУ – обеспечивает надежную работу, используя существующие конструктивные особенности.
Открытые площадки
- интегрировать внешний GPS or РТК – обеспечивает высокую точность на больших территориях, где природные особенности ограничены.
Промежуточные среды
- Обновитесь до 360° 3D LiDAR от наших модуль V2H
обеспечивает более детальное изучение пространственных характеристик для повышения надежности.
Архитектура объединения данных с датчиков
Создан для надежности
V2 Pro сочетает в себе 2D-лидар, видение и ИДУ данные в специально разработанной системе
для обеспечения стабильной и высокоточной локализации в реальных условиях.
Интеграция трех датчиков
- 2D-лидарВыполняет точное планарное картирование и обнаружение препятствий.
- Датчик зренияУстановлен на потолке для фиксации характерных конструктивных особенностей, что обеспечивает стабильную работу в динамичных условиях.
- ИДУОбеспечивает передачу высокочастотных данных о движении для уменьшения задержки.
Встроенные граничные вычисления
- Все алгоритмы локализации, включая SLAM, работают непосредственно на модуле — внешние компьютеры не требуются.
- Встроенные вычислительные компоненты обеспечивают быструю реакцию с задержкой менее 20 мс, что идеально подходит для навигации и отслеживания в реальном времени.
- Встроенная обработка данных предотвращает узкие места и обеспечивает надежную работу системы.
Точность на уровне сантиметров
- Обеспечивает воспроизводимую точность измерений. ± 3 см, обеспечивая точность даже в любых условиях.
- 20 Гц Обновления для плавного и непрерывного позиционирования.
- Надежная работа до 15 м Высота потолков делает его подходящим для больших промышленных или коммерческих помещений.
Надежно в реальных условиях
- Надёжно работает даже в полной темноте.
- Сохраняет работоспособность при переменчивом или сложном освещении в помещении.
- Разработан для противодействия оптическим шумам, обеспечивая стабильное отслеживание в сложных условиях.
Основные технические характеристики
Откройте для себя преимущества V2 Pro. Узнайте, как наше комплексное решение, не требующее собственной инфраструктуры, обеспечивает точное отслеживание в режиме реального времени и надежную работу для современной автоматизации складских операций.
От распаковки до отслеживания за считанные минуты
Интеллектуальный веб-портал и API
Универсальная веб-платформа
- Веб-портал сочетает в себе интуитивно понятную настройку, мониторинг в реальном времени и удаленную конфигурацию, не требуя дополнительного программного обеспечения. Графический интерфейс с пошаговыми инструкциями исключает сложные командные строки, обеспечивая сопоставление без написания кода и мониторинг сканирования в реальном времени.
Удобная для разработчиков интеграция
- Надежные HTTP API, связь по протоколу UDP и пакеты ROS/ROS 2 обеспечивают бесперебойное подключение к WMS, FMS и другим корпоративным системам. Модуль также поддерживает CAN (CANopen) и Ethernet для гибкой интеграции на системном уровне.
Гибкость и устойчивость
Мгновенная релокализация
- Если транспортное средство перемещается при выключенном питании, традиционные системы теряют отслеживание. V2 Pro использует визуальную перелокализацию с помощью QR-кодов, чтобы мгновенно определить его положение и восстановить точное отслеживание менее чем за две секунды.
Единый идентификатор местоположения
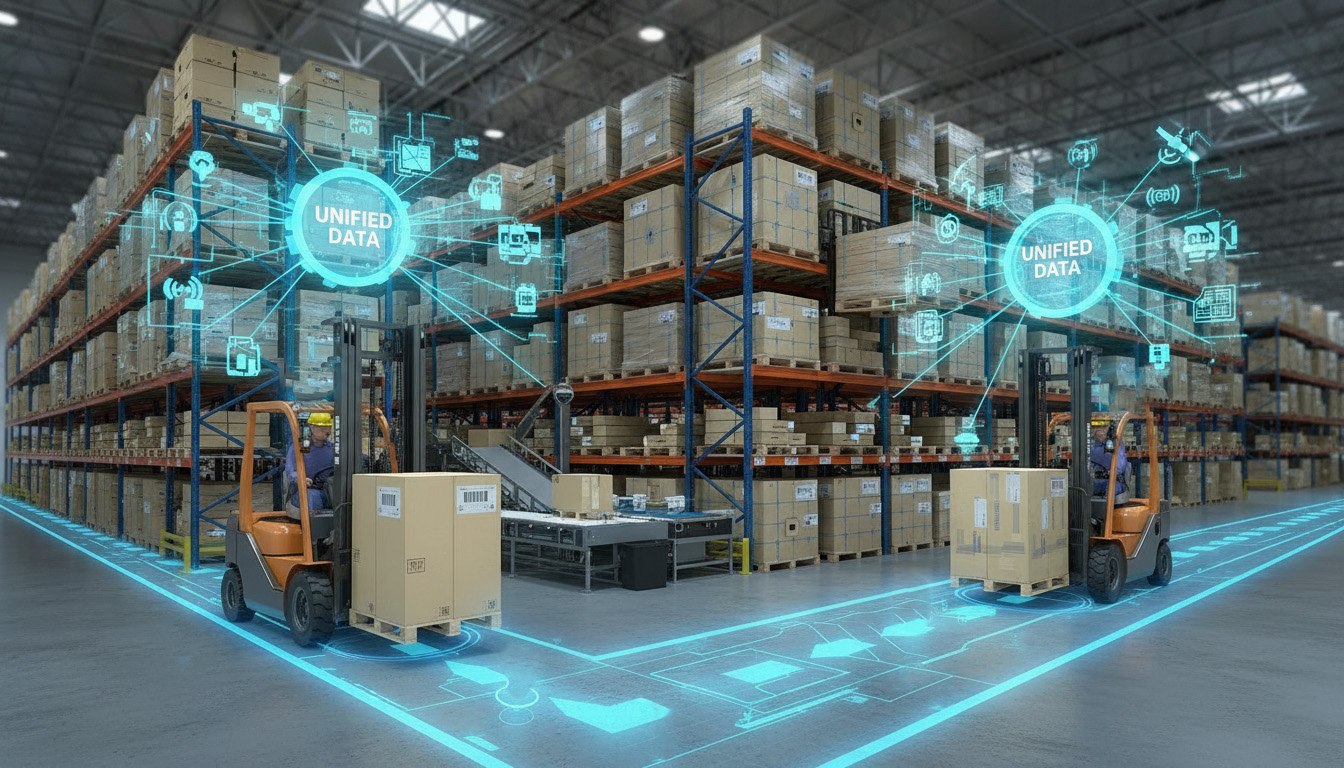
- Интегрируйте данные о местоположении без проблем с системами RFID или штрих-кодов. Эта независимая от типа метки конструкция обеспечивает единый, унифицированный поток данных, четко показывающий, где находится каждое транспортное средство и что именно оно перевозит.
Бесшовное внутреннее и наружное пространство
- Расширьте возможности своей деятельности за пределы склада. Система интегрируется с внешними GPS- и QR-шлюзами для автоматического переключения между внутренним SLAM-позиционированием и внешним спутниковым позиционированием, обеспечивая непрерывное покрытие.
Мгновенное восстановление
Всегда знай, где ты находишься
Восстановление вручную на основе карты
- Подъезжайте к месту с характерными особенностями (например, углам багажника, опорам), затем выберите соответствующую точку на карте, чтобы восстановить местоположение.
Восстановление QR-кода
- Разместите QR-коды AprilTag на потолках, стенах или колоннах. Просто проедьте под любым кодом, и система восстановит его точное местоположение менее чем за 2 секунды.
Помимо позиционирования, обеспечивается более интеллектуальная видимость.
Отслеживание паллет и активов
Для привязки конкретного поддона или груза к определенному местоположению интеграторы или клиенты могут объединить эти данные с широко распространенными технологиями идентификации, такими как RFID-считыватели или сканеры штрих-кодов. В результате получается единый поток данных, точно показывающий, где находится каждое транспортное средство и что оно перевозит.
360° Пространственное восприятие
Загрузка ресурса
Техническая документация
История разработки · Примеры успешных проектов · Системная архитектура · Руководство пользователя · Справочник по API · и многое другое.
Скачать Whitepaper
Наши партнеры
Что говорят наши клиенты
Часто задаваемый вопрос
Fusion-SLAM™ — это наша полностью запатентованная и собственная технология. Она возникла в результате фундаментальных исследований в области визуального восприятия и глубокого обучения, проведенных нашим соучредителем, доктором Сюаньхао Чжоу. Благодаря более чем десятилетней целенаправленной работе собственных подразделений, технология была тщательно усовершенствована и проверена в сотнях реальных внедрений, в частности, в качестве основного механизма позиционирования для автономных мобильных роботов и автоматизированных погрузчиков в нашей материнской компании Lanxin Robotics.
Этот же проверенный на практике модуль теперь используется в модуле MRDVS V2 Pro. Он обеспечивает тесное взаимодействие датчиков: 2D-данные LiDAR, визуальные данные о потолке и данные IMU. Благодаря нашим специально обученным моделям глубокого обучения, он обеспечивает абсолютное позиционирование с точностью до сантиметра, которое значительно стабильнее и надежнее, чем решения с одним датчиком.
Теперь мы воплотили эту промышленную надежность в V2 Pro — автономном аппаратном модуле, что делает его доступным для модернизации ручных вилочных погрузчиков и позволяет осуществлять переоборудование автоматизированных транспортных средств (AGV). Это обеспечивает проверенную и надежную автономность для более широкого спектра транспортных средств и промышленных применений.
Алгоритм не является открытым исходным кодом и остается ключевой частью нашего портфеля интеллектуальной собственности, обеспечивая непрерывные инновации и надежную работу для наших клиентов.
Наше решение обладает тремя фундаментальными преимуществами по сравнению с традиционными системами:
- Базовая система без использования маркеров и быстрое развертывание: По своей сути, система не требует предварительной установки маркеров, маяков или инфраструктуры (например, UWB-креплений, отражающих стен), что позволяет развернуть её за несколько дней, а не недель. В случаях, когда клиенты предпочитают дополнительную защиту для быстрой перелокализации, можно дополнительно установить ограниченное количество QR-кодов, не нарушая при этом принципиальное преимущество системы, не требующей инфраструктуры.
- Радикально отличающаяся и масштабируемая модель ценообразования: В отличие от систем UWB, стоимость которых зависит от площади склада (требующих обширных сетей крепления, которые могут стоить сотни тысяч долларов США для крупных объектов), наше решение масштабируется в первую очередь в зависимости от количества транспортных средств. Это приводит к значительному снижению первоначальных инвестиций и гораздо более предсказуемому, линейному росту затрат для крупномасштабных или расширяющихся операций.
- Доказанная устойчивость в условиях ухудшения качества изображения при использовании лидара: В отличие от систем, использующих только 2D LiDAR или VSLAM, наша технология Fusion-SLAM™ обеспечивает стабильную работу с точностью до сантиметра в сложных условиях, включая стальные конструкции, открытые пространства, динамичные складские помещения и проходы с интенсивным движением, благодаря тесному объединению данных визуального контроля потолка и инерциальных данных.
Нет. Система использует абсолютный SLAM, основанный на естественных особенностях местности, а не на относительной одометрии колес. Это полностью исключает кумулятивный дрейф. Нет необходимости в периодической ручной коррекции — обеспечивается стабильное позиционирование без дрейфа на глобальной карте.
Система разработана для оптимальной работы при высоте потолка до 15 метров, что является эффективным диапазоном для визуального компонента, обеспечивающим надежную и многофункциональную локализацию. В этом диапазоне точность позиционирования составляет ±1-3 см и остается в пределах ±4 см на высоте 15 метров.
Встроенный 2D-лидар обеспечивает максимальную дальность обнаружения до 40 метров для целей с высокой отражательной способностью (90%) и около 15 метров для стандартных целей с низкой отражательной способностью (10%), предоставляя надежные данные планарного картирования в рамках решения Fusion-SLAM™.
Полный набор параметров оборудования и допустимых значений воздействия окружающей среды представлен в Приложении A: Спецификация оборудования V2 Pro.
Самый быстрый и надежный метод — визуальное определение местоположения с помощью QR-кодов AprilTag, которые можно разместить на потолках, стенах или колоннах. Если транспортное средство перемещается в выключенном состоянии (например, буксируется в новый бокс), просто подъезжайте к любому предварительно установленному QR-коду на объекте. Бортовая камера отсканирует код, и система в течение 2 секунд восстановит его точное местоположение , мгновенно возобновив нормальную работу. Для надежного сканирования убедитесь, что размер QR-кода соответствует расстоянию просмотра (общее правило: длина стороны кода должна быть как минимум в 10 раз больше разницы высот в метрах). Мы рекомендуем размещать несколько уникальных кодов в ключевых зонах (например, у погрузочных ворот, на входах в зоны) для оптимального охвата.
Система в первую очередь предназначена для точного позиционирования внутри помещений. Ее пригодность для использования на открытом воздухе полностью зависит от ваших конкретных эксплуатационных требований, которые можно разделить на два основных сценария:
Сценарий 1: Если размещение на открытом воздухе не требуется
Это типично для рабочих процессов, где обработка товаров происходит внутри помещений, а транспортные средства перемещаются только между зданиями, без необходимости определения местоположения в реальном времени на открытом воздухе. Стандартного решения для внутренних перевозок вполне достаточно. Транспортное средство точно определяет свое местоположение при въезде в каждое здание, сканируя QR-код, установленный на входе (на стене или потолке), что позволяет осуществлять точную навигацию внутри помещений в дальнейшем.
Сценарий 2: Если требуется непрерывное и надежное позиционирование на открытом воздухе.
Для операций, требующих надежной локализации на открытом воздухе, система предлагает настраиваемые решения, адаптированные к условиям окружающей среды.
In полуструктурированные зоны с четкими границами – например, погрузочные площадки, крытые доки, площадки приема грузов со зданиями, расположенными на расстоянии нескольких метров друг от друга, или закрытые пешеходные дорожки (которые функционируют как внутренние помещения благодаря навесу) – интегрированная конфигурация 2D LiDAR + IMU обеспечивает надежную работу.
До открытые, интересные – малозанятые пространства (например, для больших дворов, парковок) мы рекомендуем интегрировать внешний модуль GPS или RTK для обеспечения точного позиционирования в больших масштабах.
Внешний сервер не требуется. Все вычисления позиционирования и обработка данных выполняются на борту модуля V2 Pro , что обеспечивает работу в режиме реального времени и независимость от внешней инфраструктуры. Это исключает задержки при обмене данными с сервером и упрощает развертывание в промышленных условиях с ограниченными сетевыми ресурсами.
Для освещения: направленная на потолок ИК-камера, оснащенная 8 встроенными ИК-излучателями, обеспечивает стабильную работу в полной темноте, при обычном освещении в помещении или в сложных условиях (включая интенсивное освещение в помещении и блики от окон на больших площадях);
Для защиты от вибрации и окклюзии: Промышленная механическая конструкция выдерживает типичные вибрации вилочных погрузчиков/автоматизированных транспортных средств. Для экстремальных вибрационных условий рекомендуется установка с помощью амортизирующих кронштейнов (подробные данные о допустимой вибрации, включая диапазон частот и пороговые значения ускорения, см. в [Отчете об испытаниях на надежность]).
В одном из будущих обновлений продукта планируется добавить функцию оценки достоверности в реальном времени, которая будет указывать на надежность каждого результата локализации.
Для усовершенствованного, упреждающего обнаружения сбоев, таких как оповещения о неисправности датчиков или потере местоположения, эти расширенные функции доступны посредством пользовательской интеграции и также запланированы к включению в последующий релиз системы.
Мы будем рады, если вы свяжетесь с нами, чтобы обсудить ваши конкретные требования. Ваши отзывы бесценны для определения стратегии оптимизации нашего продукта.
Да, безусловно. Система разработана для стационарной установки на движущихся транспортных средствах и имеет компактную конструкцию, обеспечивающую долговременную надежность при использовании на вилочных погрузчиках, автоматизированных транспортных средствах (AGV) и мобильных мобильных роботах (AMR).
Для автономных мобильных роботов, движущихся под землёй: При использовании в автономных мобильных роботах, движущихся под землёй (скрытых), требуется специальная конструкция, предотвращающая полное перекрытие камерой, направленной вверх, переносимой нагрузкой. Обычно это достигается с помощью поднятой мачты или рамы, обеспечивающих необходимую видимость с потолка.
Место установки: Установите устройство вдоль верхней части транспортного средства (точное расположение по центральной линии не обязательно, так как смещение можно откалибровать с помощью внешних параметров). Убедитесь, что ни конструкция самого транспортного средства (например, мачта, защитное ограждение), ни типичные нагрузки постоянно не загораживают поле зрения камеры или лидара. Если частичное перекрытие неизбежно (например, из-за высокой мачты или нагруженных конструкций), выберите место установки, которое минимизирует зону перекрытия обоих датчиков.
Ориентация: Рекомендуется устанавливать модуль так, чтобы его длинная ось была перпендикулярна направлению движения транспортного средства . Такая ориентация выравнивает поле зрения камеры 108° (по горизонтали) × 57° (по вертикали), обеспечивая максимальный горизонтальный охват потолка и захватывая больше деталей окружающей среды для стабильной и надежной локализации.
Если установка модуля перпендикулярно длинной оси невозможна, допустимо также расположить модуль так, чтобы его короткая ось была перпендикулярна направлению движения , хотя это может уменьшить эффективное горизонтальное поле зрения для захвата особенностей потолка.
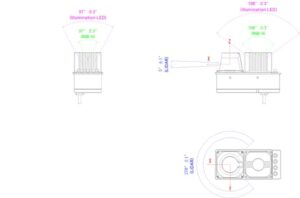
Угол установки (выравнивание): Почти горизонтальный угол (обычно в пределах ± 2 °Рекомендуется использовать этот метод, не требующий прецизионных нивелирных инструментов. Если отклонение угла превышает... ± 2 °Особенно в помещениях с высокими потолками это может привести к увеличению ошибок позиционирования.
Нет . Модуль предназначен для непосредственной интеграции с системой питания автомобиля и работает от стандартного источника постоянного тока 24 В.
Наша система предоставляет базовые технологии для отслеживания местоположения паллет или грузов, но она не является полноценной автономной системой отслеживания. Надежное отслеживание паллет достигается за счет объединения двух ключевых элементов информации:
- Точное местоположение транспортного средства (которое мы предоставляем);
- Идентификатор конкретного поддона (который вы интегрируете) с некоторыми технологиями идентификации (такими как RFID-считыватели или сканеры штрих-кодов).
Реализация:
Тогда логика вашей системы объединяет данные о местоположении транспортного средства в режиме реального времени с идентификатором отсканированного поддона. в момент взаимодействия (например, при получении или доставке) для создания полной и точной записи о местонахождении груза.
Важное уточнение: Технологии идентификации паллет (RFID, сканирование и т. д.) не включены в наш модуль позиционирования. Это проверенные, готовые компоненты, которые вы выбираете и интегрируете в зависимости от вашего конкретного рабочего процесса.
Если вам потребуется помощь в интеграции подобных технологий с нашей системой позиционирования, мы можем направить вас к нашим сертифицированным партнерам по интеграции в вашем регионе. Для получения дополнительной помощи, пожалуйста, свяжитесь с нашим отделом продаж или службой поддержки.
Да. Для передачи данных о местоположении в реальном времени на контроллер транспортного средства или в систему управления автопарком требуется подключение к локальной сети. Система поддерживает несколько способов подключения, подходящих для различных условий эксплуатации:
- Ethernet (проводное соединение): Основной и рекомендуемый интерфейс для обеспечения максимальной надежности и пропускной способности.
- Wi-Fi (беспроводной): Встроенная поддержка Wi-Fi обеспечивает гибкость там, где прокладка кабелей нецелесообразна. Модуль включает стандартный антенный порт для подключения внешней Wi-Fi-антенны. Инструкции по настройке Wi-Fi см. ниже.
- Подключение к сети 5G (опционально): Для обеспечения мобильной связи на больших территориях или на объектах без локального покрытия Wi-Fi можно дополнительно интегрировать модуль 5G. Устройство имеет как выделенный антенный порт, так и слот для SIM-карты для поддержки этой возможности.
Интеллектуальный веб-портал ориентирован на основное оперативное управление, включая картографирование, мониторинг в реальном времени, управление автопарком и диагностику системы. Он регистрирует оперативные данные (например, траектории движения транспортных средств), но не выполняет расширенную бизнес-аналитику , такую как оптимизация маршрутов, отчеты об эффективности или углубленный анализ производительности. Эти функции более высокого уровня обычно обрабатываются системами верхнего уровня (например, WMS или ERP), которые получают данные через наши открытые API.
Если вам требуются такие передовые аналитические возможности, мы можем порекомендовать вам сторонних партнеров, специализирующихся на логистической аналитике и оптимизации, которые смогут интегрироваться с нашей системой и предоставить необходимые данные.