Решение для роботизированной депаллетизации мешков с 3D-визуальным управлением
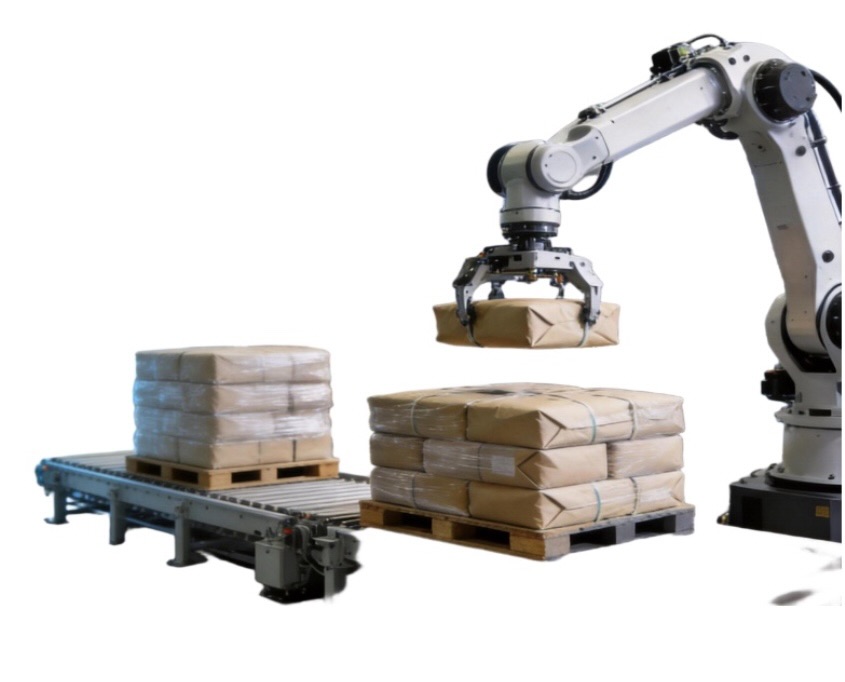
MRDVS предлагает решение с трехмерным визуальным управлением для обнаружения, определения местоположения и снятия мешков с поддонов. Решение сочетает в себе трехмерное зондирование, обнаружение мешков, оценку положения захвата и координацию задач робота. Поддерживаемые типы мешков, рабочее расстояние, время цикла и производительность захвата оцениваются в соответствии со спецификациями мешков, схемой поддонов, роботом, концевым захватом и условиями эксплуатации.
Основные возможности системы машинного зрения для депаллетизации мешков
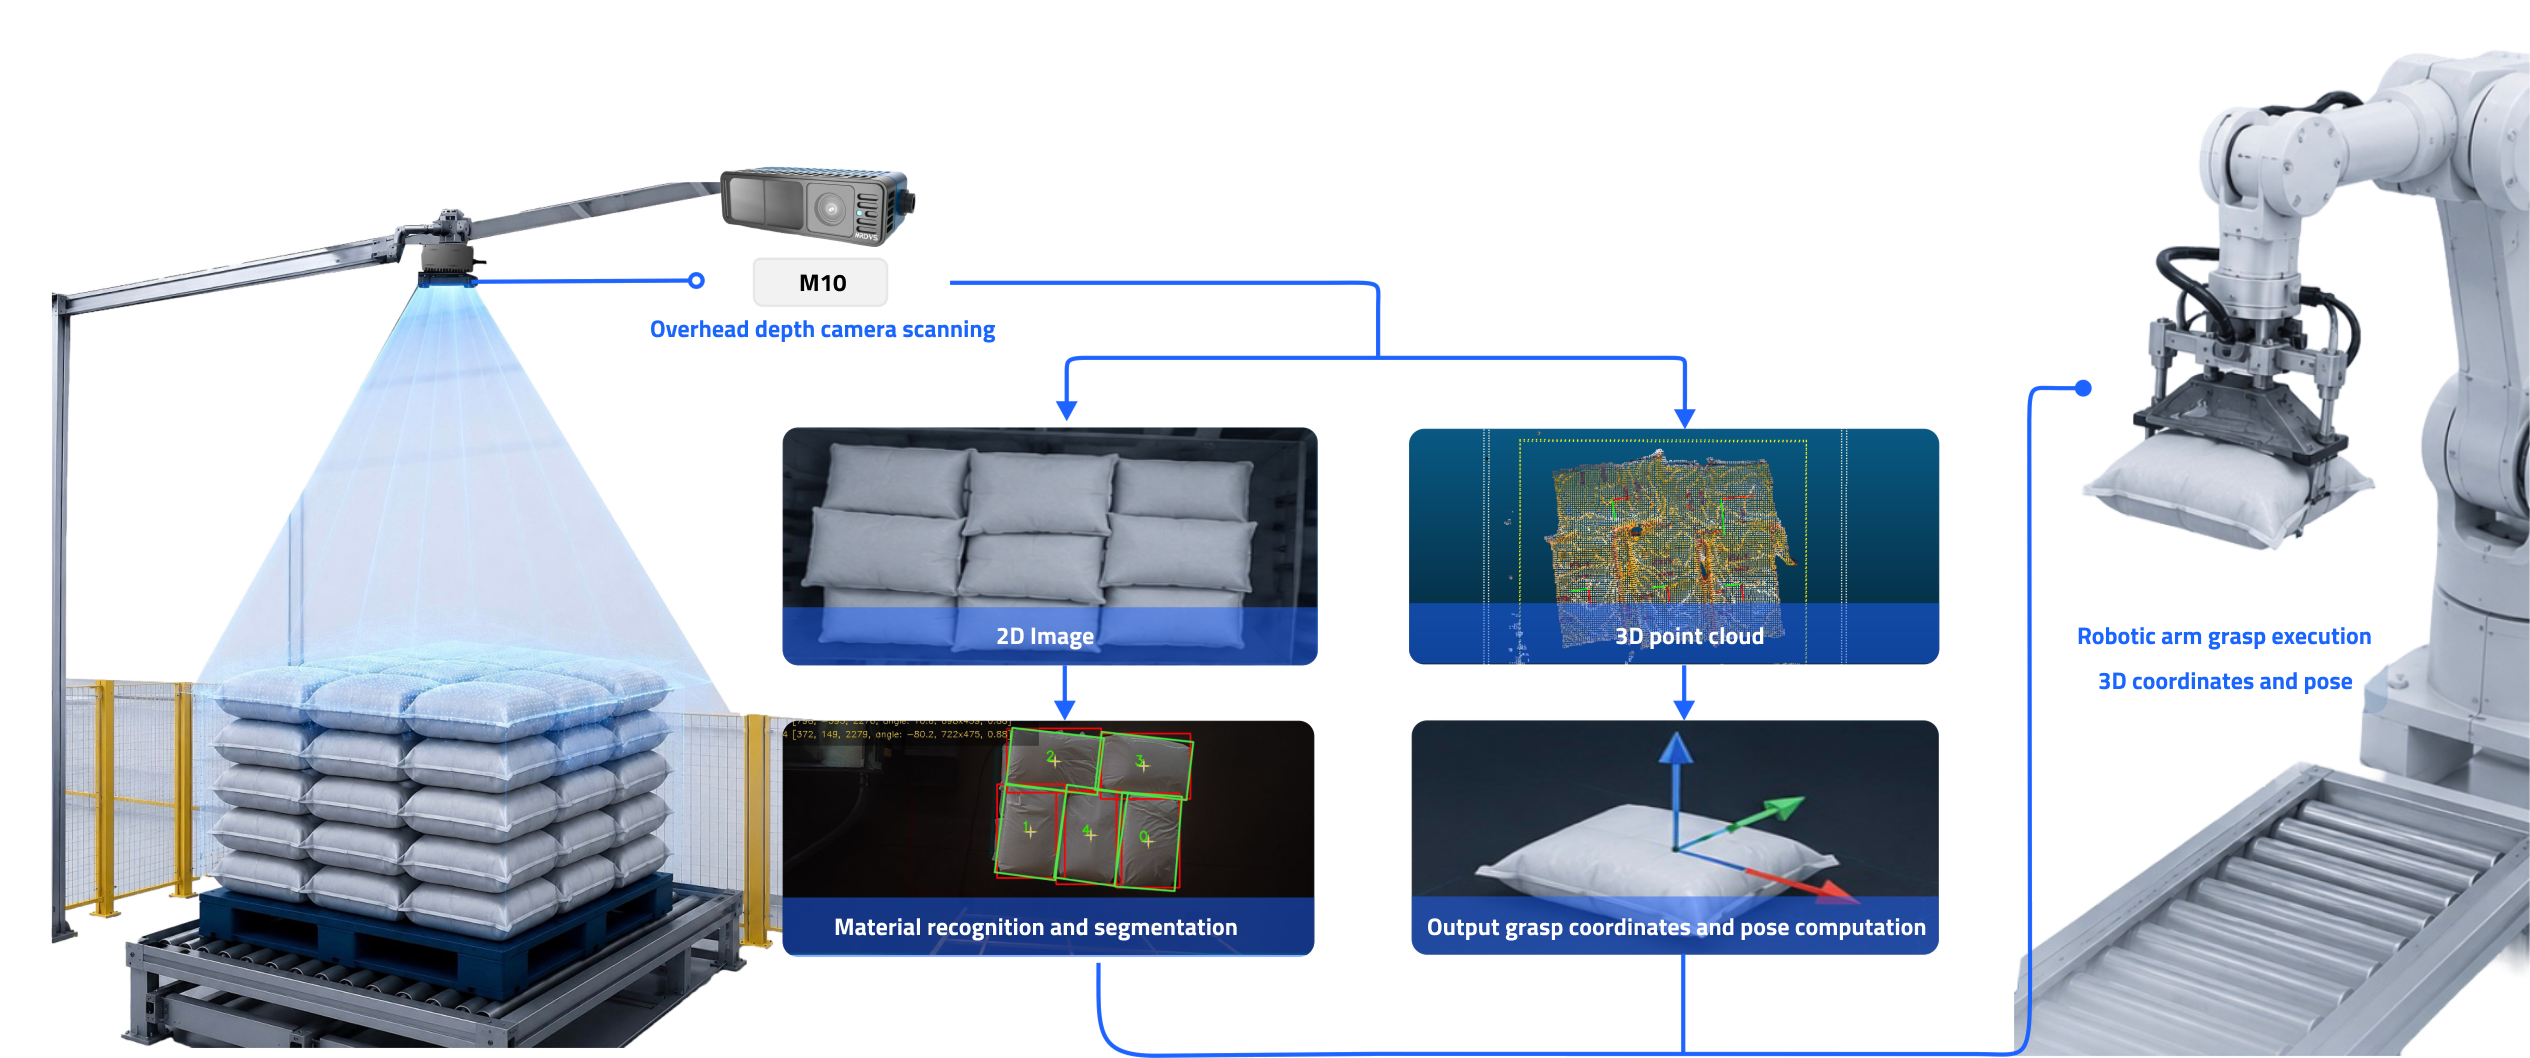
Система захватывает 3D-данные с поверхности поддона, идентифицирует мешок, пригодный для захвата, вычисляет положение и ориентацию, необходимые роботу, и обновляет сцену после каждого захвата для поддержки непрерывных операций по депаллетизации.
01. Захват 3D-сцены
Четыре основные функции зрения
Система собирает данные о глубине и трехмерные облака точек с поверхности поддона для анализа положения мешков, их контуров и условий штабелирования.
02. Обнаружение и сегментация сумок
Идентифицирует отдельные мешки в неровных, наклонных или частично перекрытых стопках и определяет, какой целевой объект можно выбрать первым.
03. Оценка положения захвата
Вычисляет информацию о положении, ориентации и координатах, необходимую для роботизированного захвата груза, на основе поверхности мешка и его пространственного расположения.
04. Обновление сцены и повторное обнаружение
После каждого отбора товара система повторно фиксирует поверхность поддона, обновляет положение оставшихся мешков и генерирует информацию для следующего цикла выполнения задачи.
Системная интеграция и совместимость
Для работы системы депаллетизации требуется скоординированная работа 3D-датчика, блока обработки данных, программного обеспечения для распознавания объектов, робота, исполнительного механизма и системы управления линией. Интерфейсы, методы установки и круг обязанностей определяются в соответствии с конфигурацией проекта.
01. Интеграция роботов
Четыре области интеграции
Определяет передачу данных о положении и выполнение задач в соответствии с маркой, моделью, версией контроллера робота и доступными интерфейсами задач.
02. Интеграция концевого эффектора
Оценивает варианты вакуумного, зажимного или другого захватного устройства в зависимости от материала мешка, его веса, характеристик поверхности и направления захвата.
03. ПЛК и линейная связь
Обменивается данными о задачах, состоянии, завершении и исключениях с ПЛК, конвейерной системой и оборудованием, расположенным выше или ниже по потоку.
04. Калибровка и установка
Выполняет калибровку координат и подтверждает доступный рабочий диапазон в соответствии с положением крепления датчика, системой координат робота и имеющимся пространством на площадке.
Поддерживаемые сумки и рабочая зона
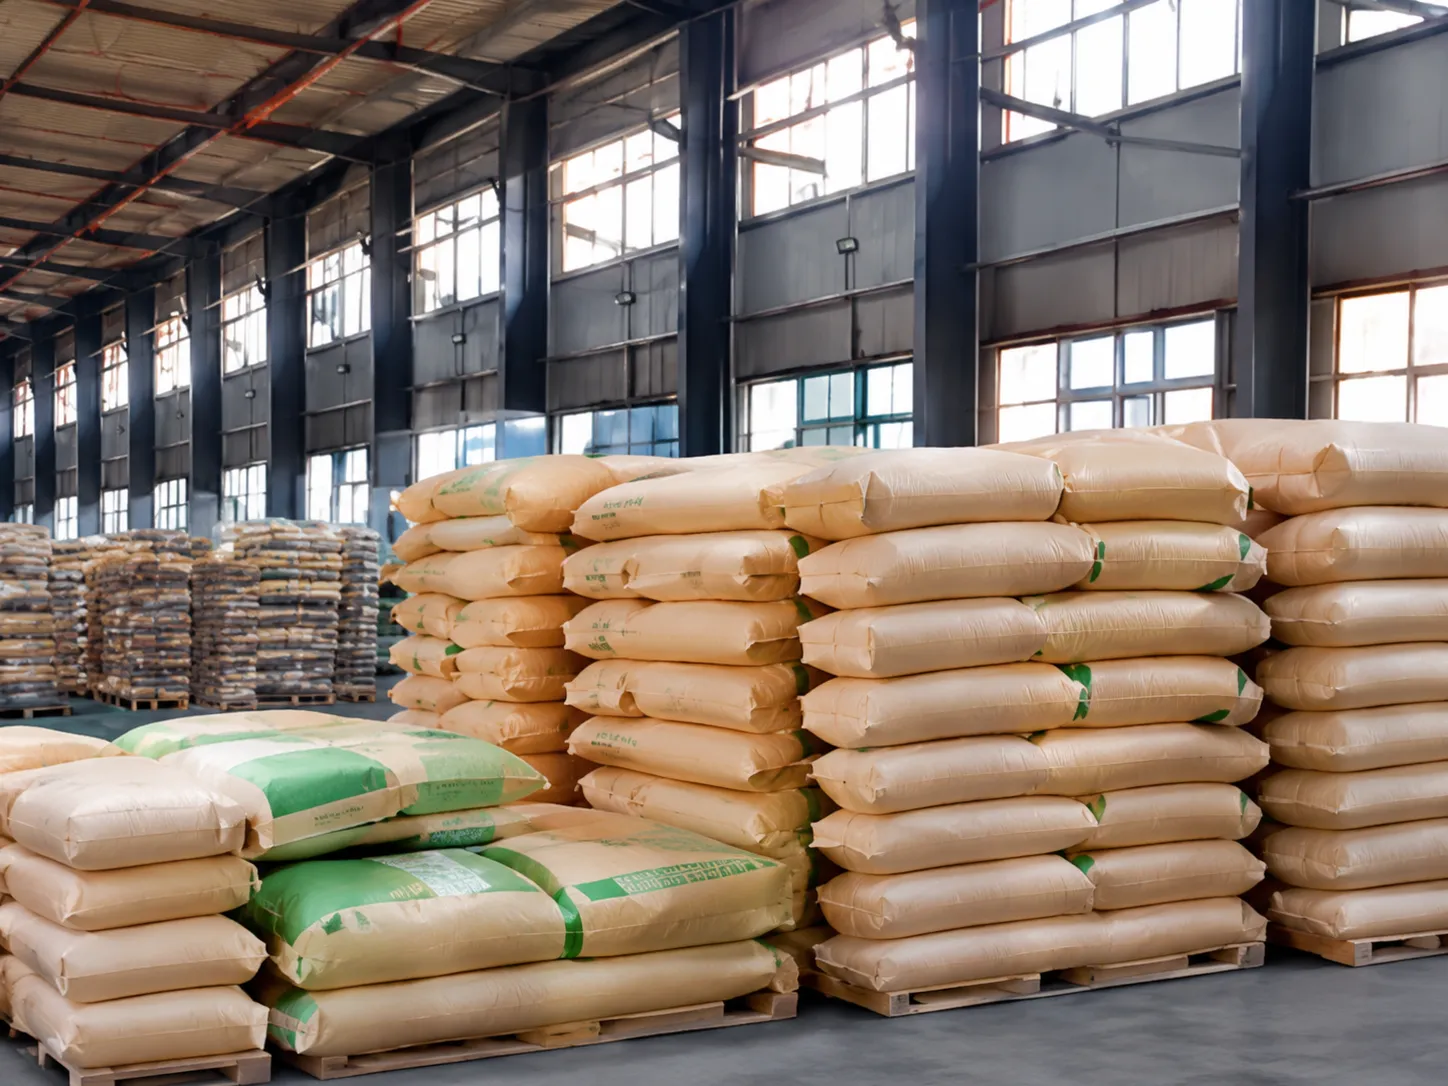
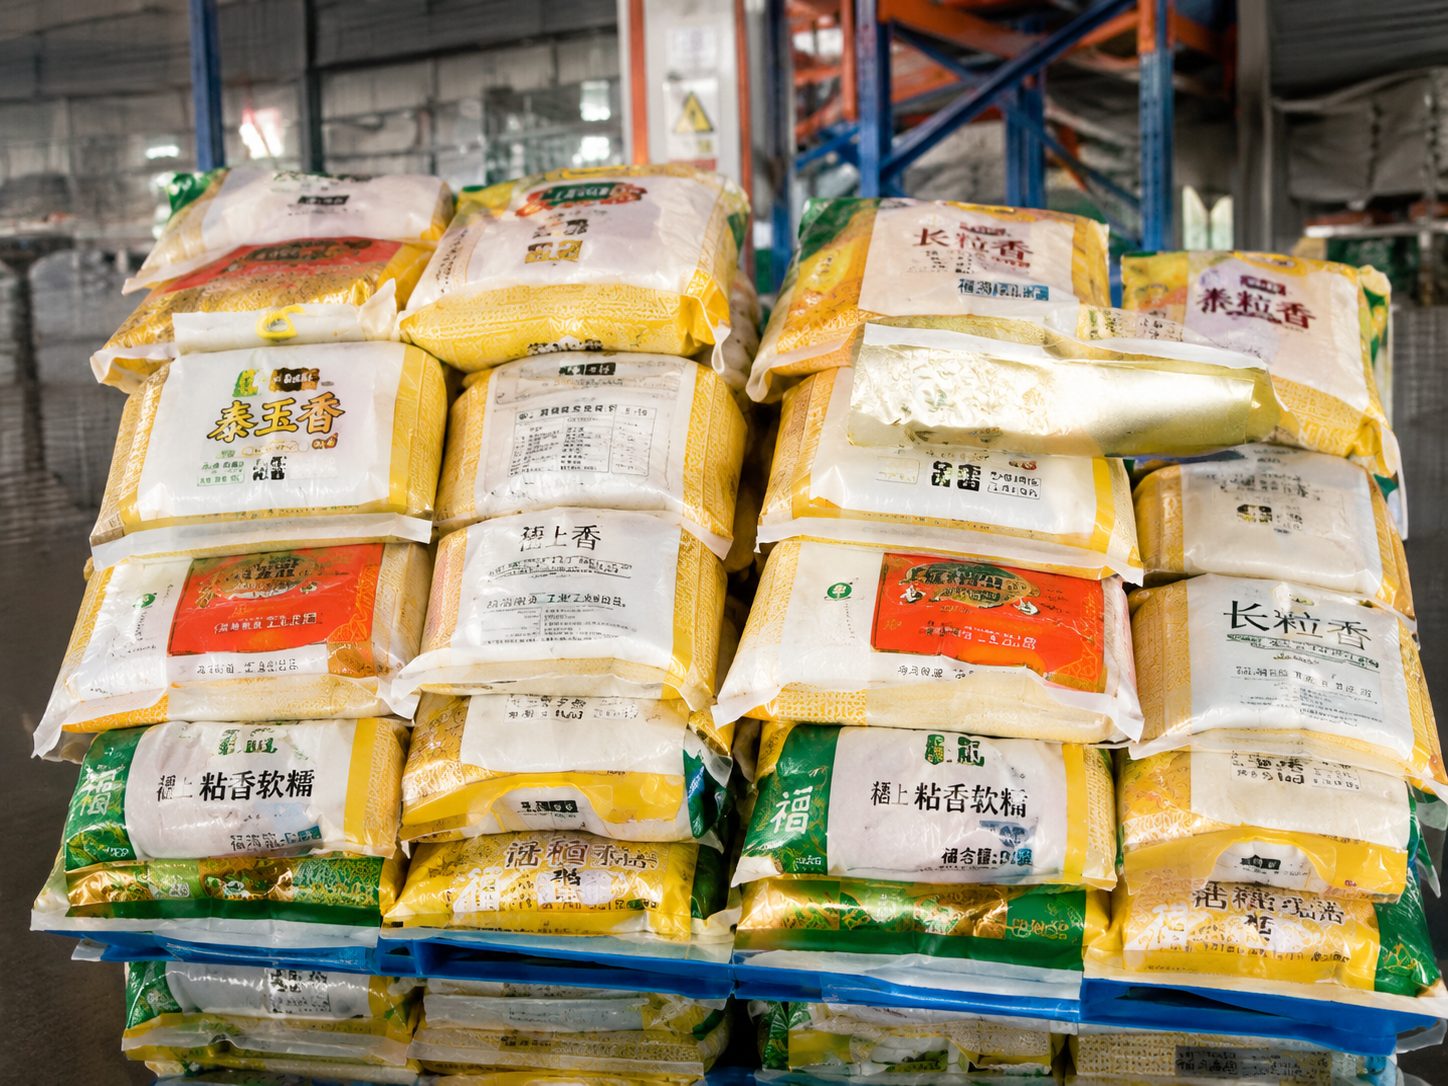
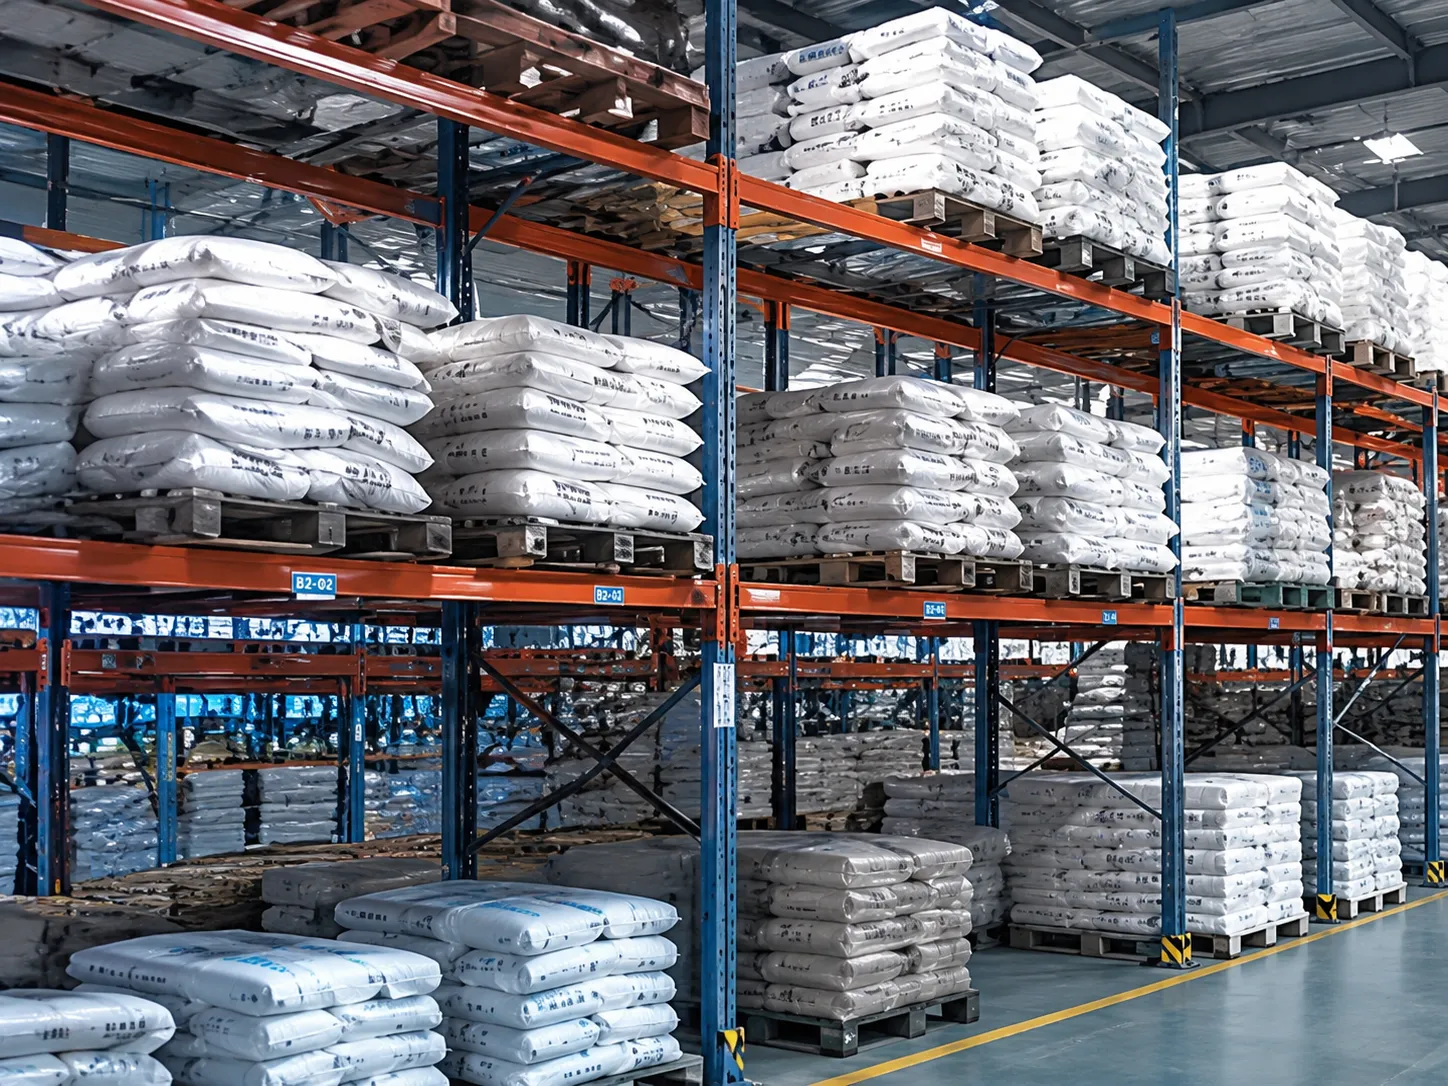
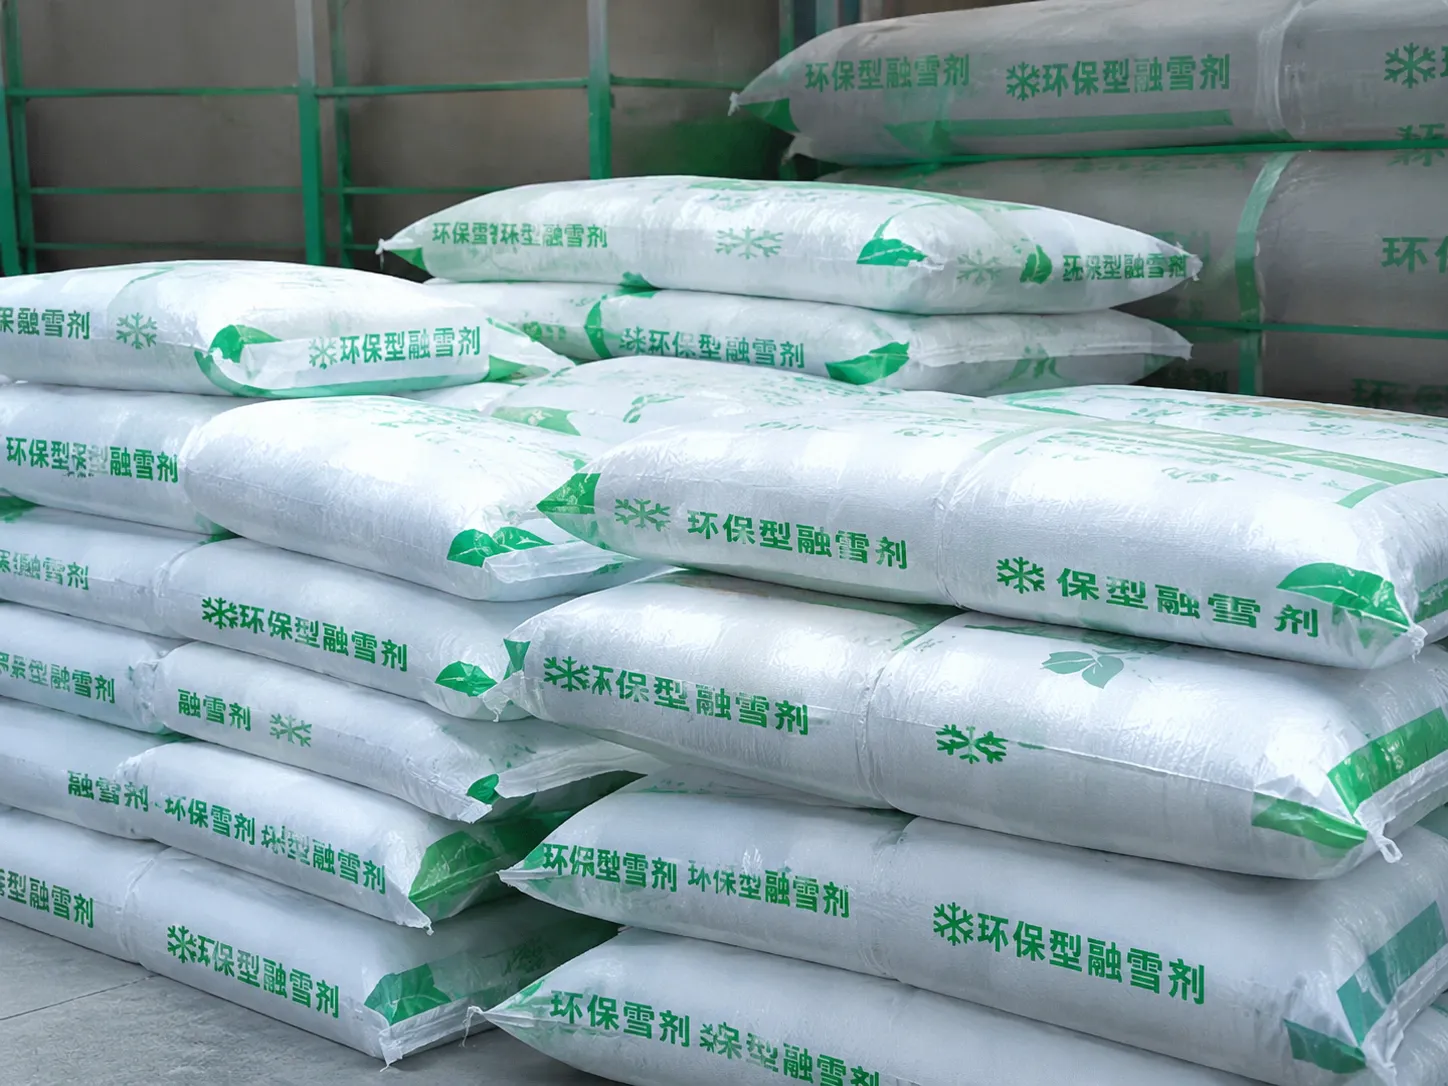
Материал мешков, их размеры, вес, характеристики поверхности и условия штабелирования напрямую влияют на работу системы визуального обнаружения и роботизированного комплектования. Окончательные рабочие параметры следует подтвердить с помощью репрезентативных образцов мешков, изображений поддонов и условий на объекте.
| Тип мешка | Гибкая упаковка, картонные коробки, джутовые мешки. |
|---|---|
| Схема поддона | Поддерживает схемы соединения 2, 3, 5 и 6 мешков, а также схему «вертушка» и многое другое. |
| Статус пакета | • Допускаются незначительные деформации, слипание и недостаточное заполнение. • Сильные деформации или следы от ремешков на поверхности требуют отдельной оценки. |
| Рабочее расстояние | 2.8-3.2m |
| Условия освещения | • Подсветка должна оставаться включенной во время работы системы. • Избегайте попадания прямых солнечных лучей в зону разгрузки паллет (используйте шторы возле окон). |
| Укладка поддонов | • Установите на ровной поверхности; угол наклона ≤3° • Все упаковки в одной стопке должны иметь одинаковый размер и тип упаковки. |
Данные о производительности и условия проверки
Архитектура системы
Решение включает в себя модули сбора 3D-данных, обработки изображений, программного обеспечения для распознавания объектов и управления роботом. Окончательный объем поставок зависит от условий проектного соглашения и модели системной интеграции.
Как это работает
Система последовательно выполняет захват поверхности поддона, генерацию 3D-данных, обнаружение мешка, расчет положения захвата, передачу данных о задании и обновление сцены.
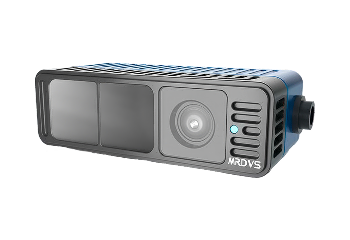
Роль устройства M10 в решении для депаллетизации мешков
Датчик M10 предоставляет данные о глубине, информацию об интенсивности и трехмерные облака точек для системы депаллетизации, помогая системе определять геометрию паллет и положение мешков. Фактическое расстояние установки, зона покрытия и время цикла работы системы зависят от конфигурации датчика, площади площадки и требований проекта.
| Технология глубины | dToF |
|---|---|
| Вывод данных | Карта глубины, карта интенсивности, трехмерное облако точек, ввод/вывод. |
| Разрешение глубины | 480 × 320 |
| Частота кадров | До 20 кадров в секунду |
| Поле зрения | 90° × 60° (±3°) |
| Интерфейсы | JST; ввод/вывод, последовательный порт, виртуальный Ethernet |
Сценарии приложений
Корма для животных
Продовольствие и зерно
Складирование и логистика
Удобрения и химикаты
FAQ
Что такое роботизированная депаллетизация мешков?
Роботизированная система депаллетизации мешков использует систему машинного зрения для сбора данных о паллетах, идентификации мешка, подлежащего захвату, и расчета его положения и ориентации для захвата. Полученная информация передается роботу для выполнения операции. Полная система обычно включает в себя датчик машинного зрения, блок обработки данных, робота, исполнительный механизм и систему управления на объекте.
С какими типами пакетов может работать данное решение?
Материал мешков, их размеры, вес, отражательная способность поверхности, деформация и схема расположения на поддонах — все это может влиять на восприятие и эффективность комплектации заказов. Пригодность тканых мешков, бумажных мешков, многослойных мешков и других типов мешков следует оценивать с использованием реальных образцов и в условиях конкретного места.
Как трехмерное зрение направляет робота во время депаллетизации?
Система машинного зрения сначала получает 3D-данные с поверхности поддона. Затем она идентифицирует мешок, пригодный для захвата, и вычисляет его положение и ориентацию для захвата. После преобразования координат и обмена данными между системами информация передается в контроллер робота. Робот использует свой концевой захват для завершения захвата, после чего данные о поддоне обновляются для следующего цикла. Точный алгоритм работы зависит от конфигурации проекта.
Какие роботы и исполнительные механизмы совместимы?
Для каждого проекта необходимо подтвердить совместимость с роботами, контроллерами, ПЛК, протоколами связи и исполнительными механизмами. Оценка обычно включает в себя модель робота, версию контроллера, интерфейс связи, тип исполнительного механизма, полезную нагрузку и доступную рабочую зону.
Какая информация необходима для оценки проекта по депаллетизации?
Пожалуйста, предоставьте информацию о материале мешков, их размерах, весе и фотографии, а также изображения полных, почти пустых и нестандартных поддонов. Для оценки также необходимы данные о размерах поддона, максимальной высоте поддона, целевом времени цикла, модели робота, типе концевого захвата, доступном пространстве, освещенности, пылеобразовании, а также интерфейсах оборудования на входе и выходе. Для дальнейшей проверки осуществимости можно использовать образцы мешков.