В большинстве автоматизированных складов, которые я посещал за последние годы, наблюдалась схожая повторяющаяся проблема, приводящая к сбоям.
Система управления складом (WMS) сообщает, что место для размещения груза на полу свободно. Автоматизированный транспортер (AGV) подтверждает выгрузку груза. AGV прибывает. Место для размещения груза оказывается свободным.
Затем полоса движения обрывается. Вызывается оператор. Начинается обходной путь.
Это не программная ошибка. Это ошибка в системе распознавания.
Система управления складом (WMS) знает только то, что ей сообщили. Она ничего не видит. А когда вы используете смешанный парк техники, где автоматизированные машины работают наряду с ручными погрузчиками, разрыв быстро увеличивается. Операторы погрузчиков не всегда сканируют. Передача смены не всегда синхронизируется. И к тому моменту, когда это несоответствие выявляется, вы уже теряете значительную часть производительности.
В большинстве рассмотренных мной развертываний используется один из двух подходов:
Проверяет по одному месту на каждый слот. В теории это работает. На практике же поддоны смещаются от центра во время транспортировки. Луч не срабатывает, датчик сообщает «пусто», и автоматизированная транспортная система все равно натыкается на препятствие. Я наблюдал подобные сбои на нескольких объектах с точно такой же схемой.
Даёт цветное изображение. Без глубины. При складском освещении тёмные поддоны сливаются с полом. Тени от стеллажей вызывают ложные срабатывания. На одном из объектов, которые я посетил, количество ошибок заметно возросло во время дневных смен, когда солнечный свет попадал на световые люки. Это ненадёжно.
Оба подхода заставляют систему управления складом (WMS) определять занятость на основе неполных данных. А по моему опыту, именно такие выводы без прямого наблюдения обрекают проекты автоматизации на провал.
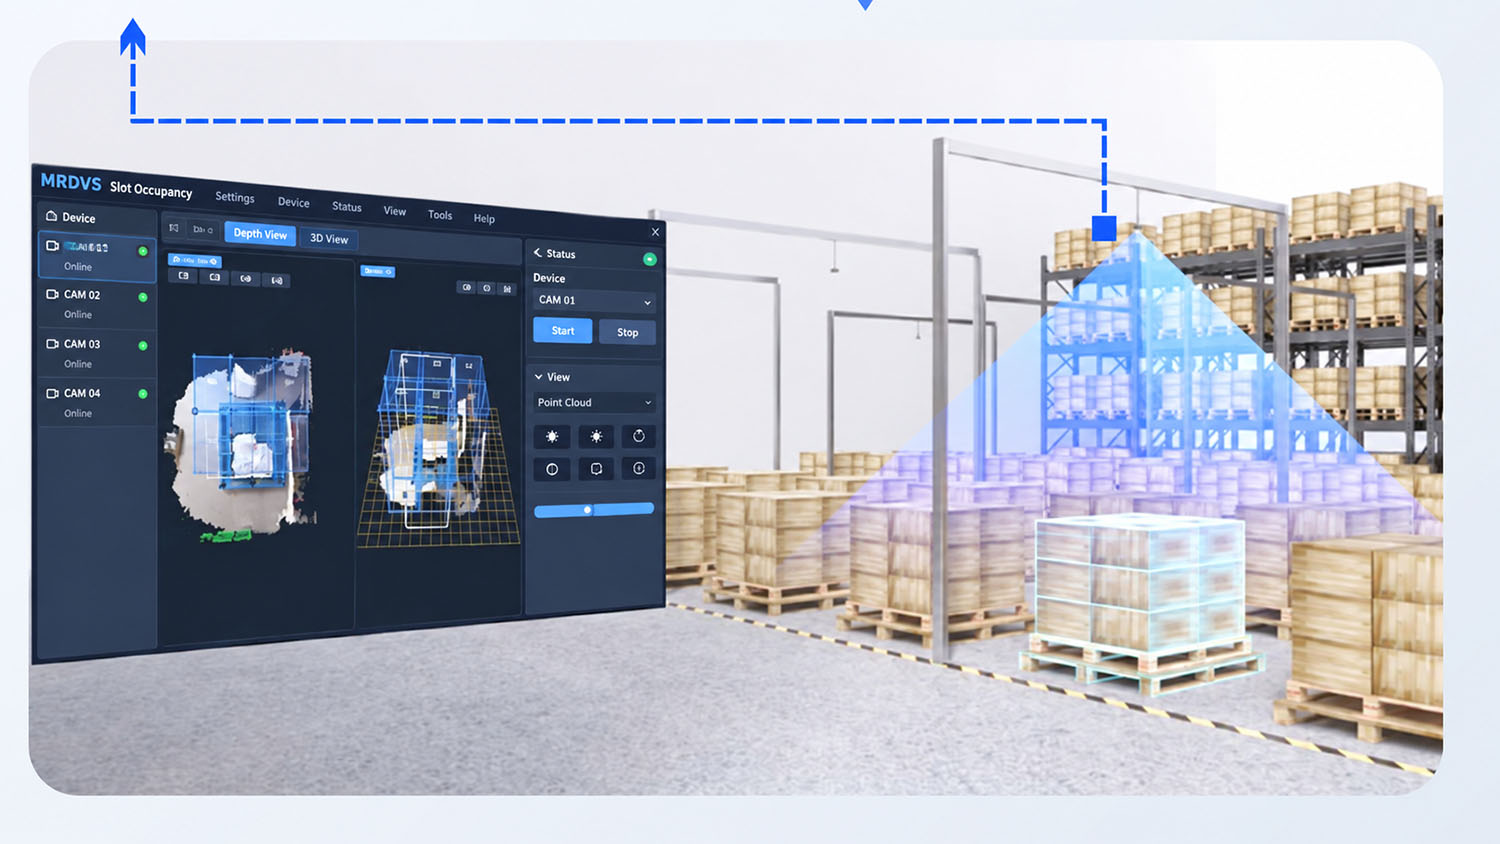
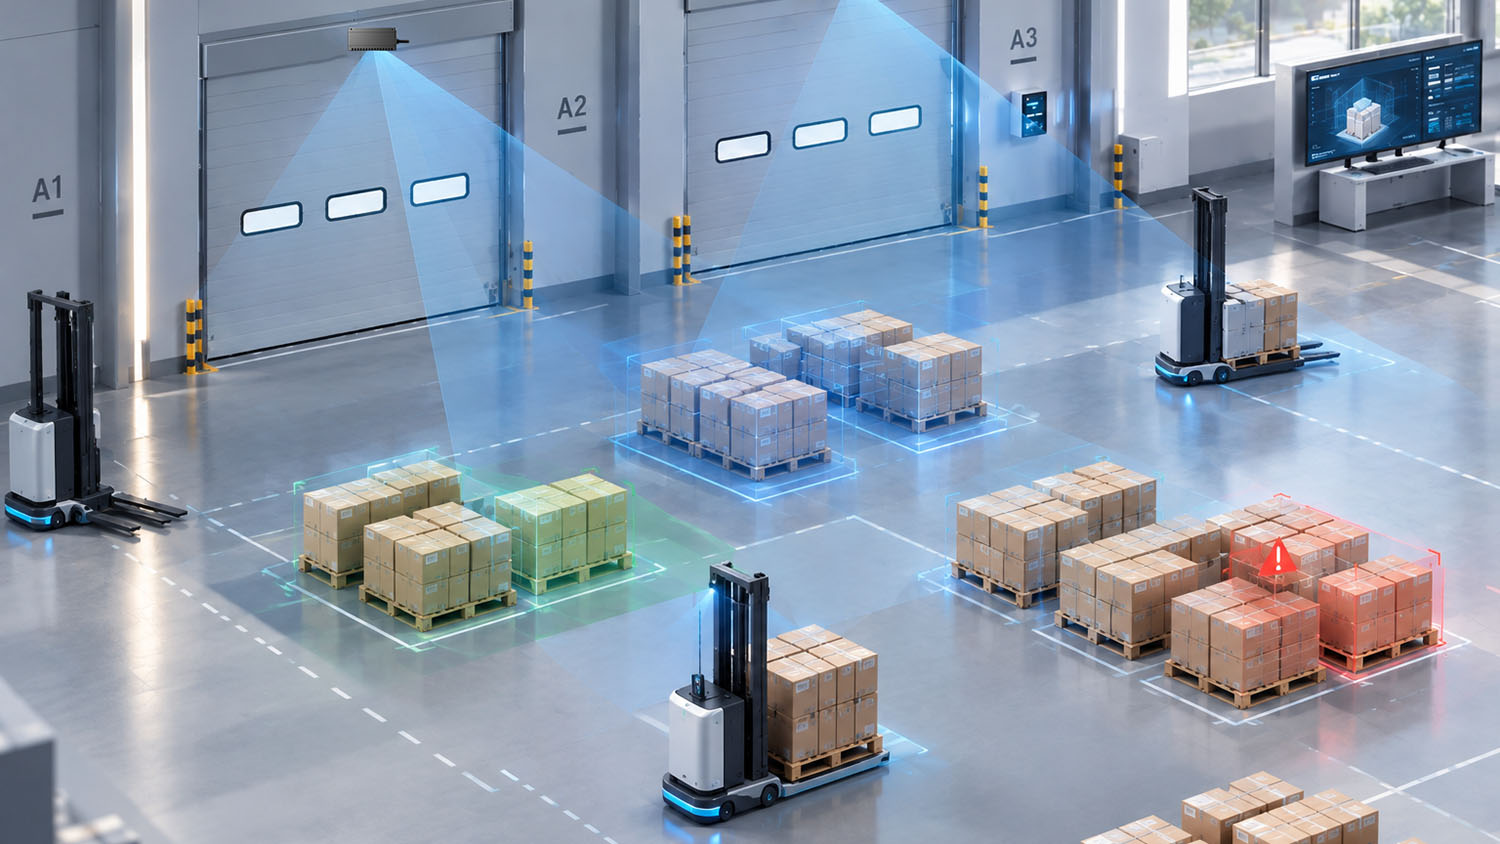
Мы перешли на использование потолочных RGB-D камер — цвет и карта глубины в одном потоке.
Разница заключается не только в «улучшении обнаружения». Это фундаментальный сдвиг:
Если вы сегодня выбираете датчики уровня пола, вот моё эмпирическое правило:
Трехмерное зрение со встроенной обработкой данных больше не является дорогостоящим вариантом. Это безопасный вариант. А в этой отрасли безопасный вариант, сокращающий время развертывания и исключающий неожиданности на последнем этапе, — это тот, который сохраняет доверие клиента.
Цель состоит не в том, чтобы сделать систему управления складом (WMS) умнее. Цель — создать систему, которая перестанет гадать.