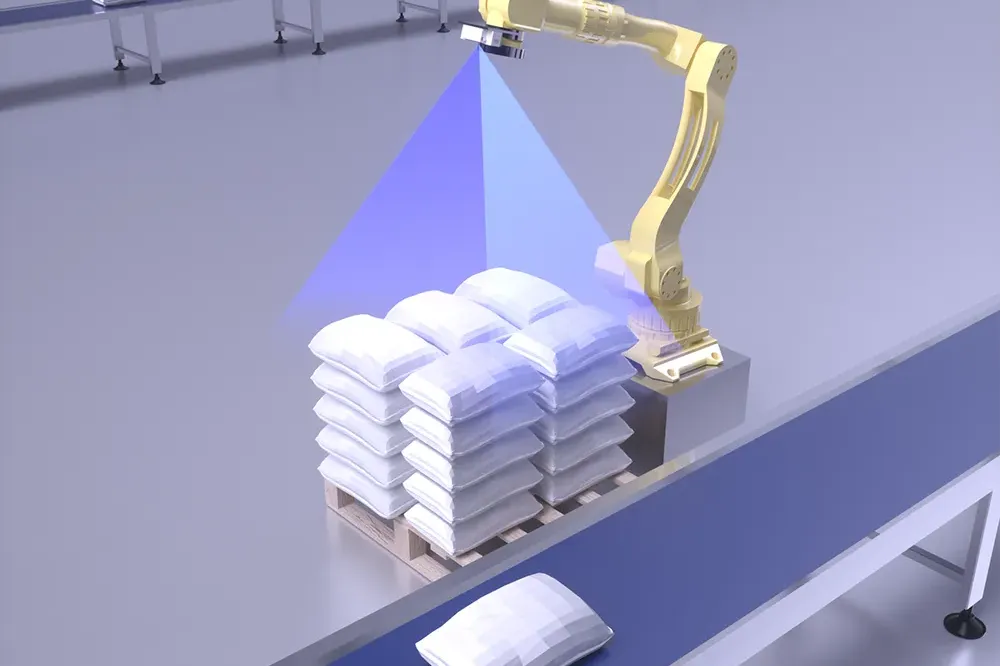
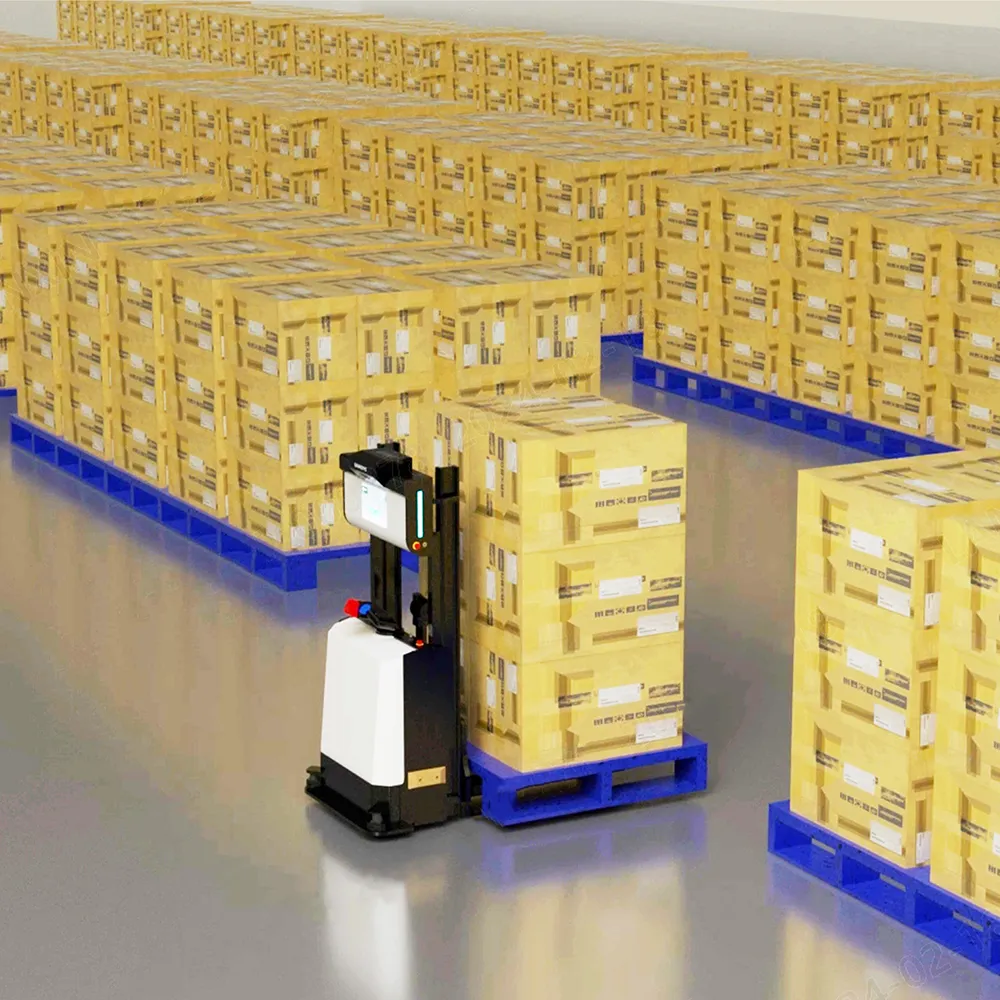
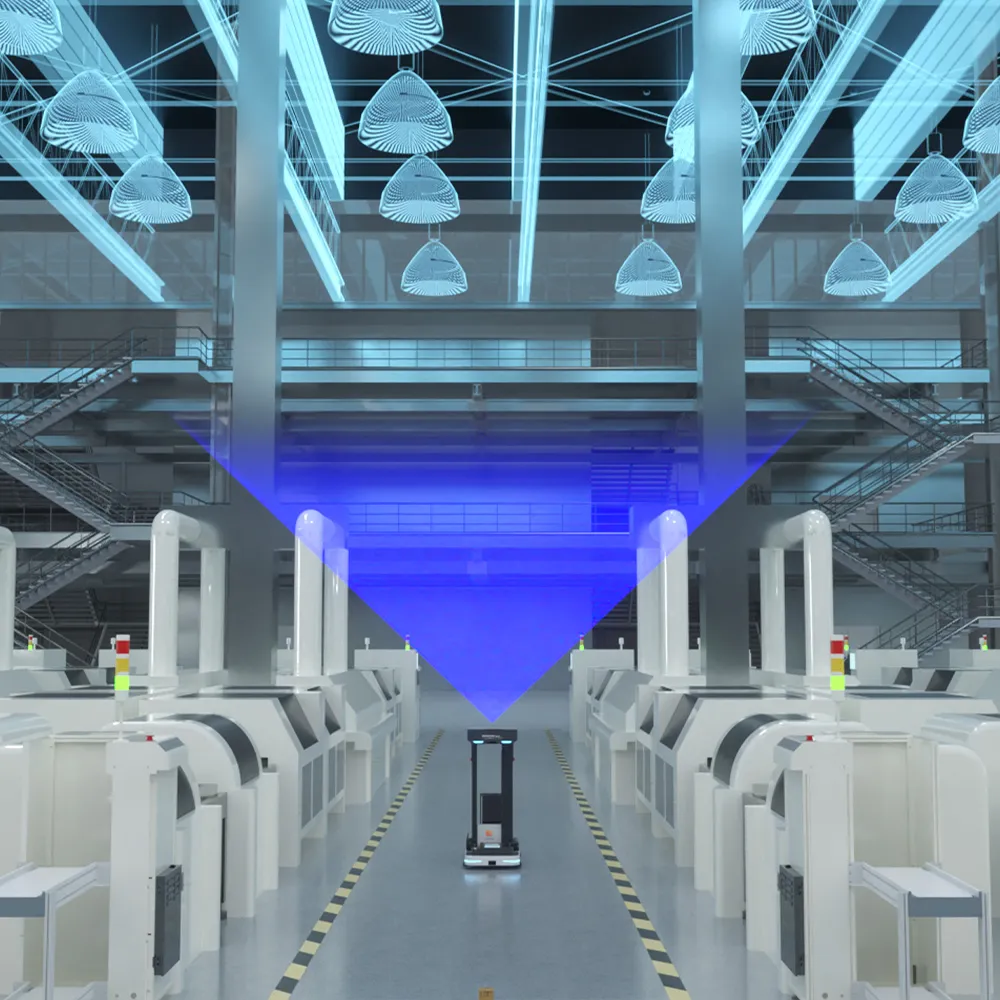
3D riešenie na predchádzanie prekážkam pre mobilné roboty

NA POHĽAD

Čo je 3D vyhýbanie sa prekážkam

3D vyhýbanie sa prekážkam

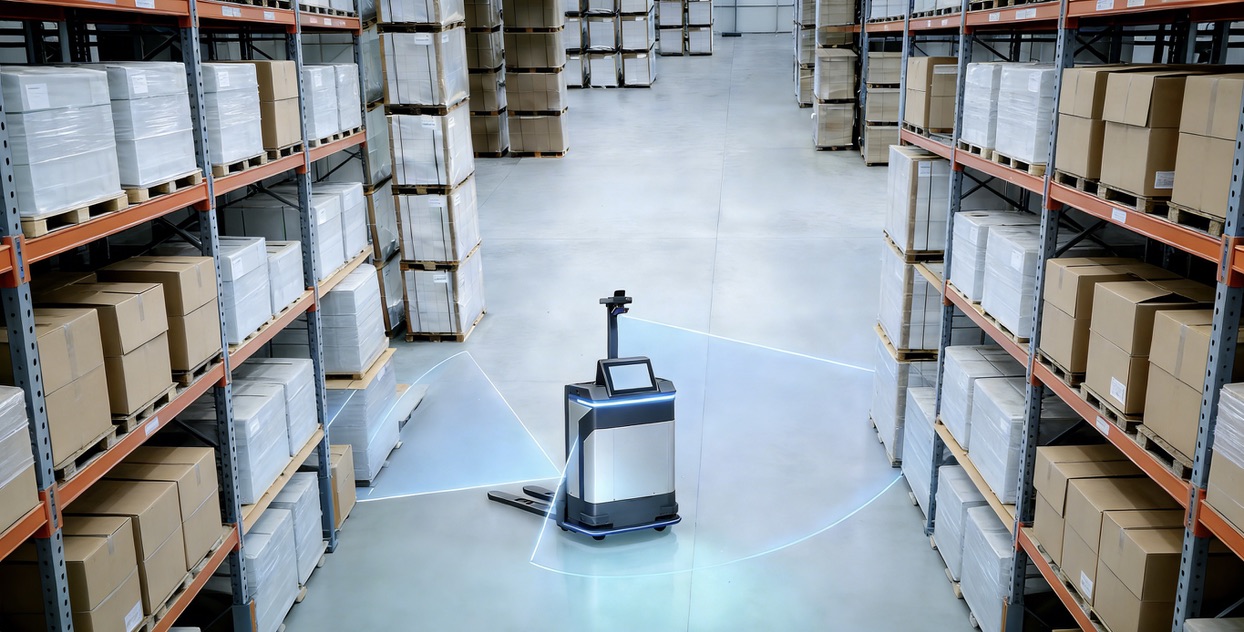
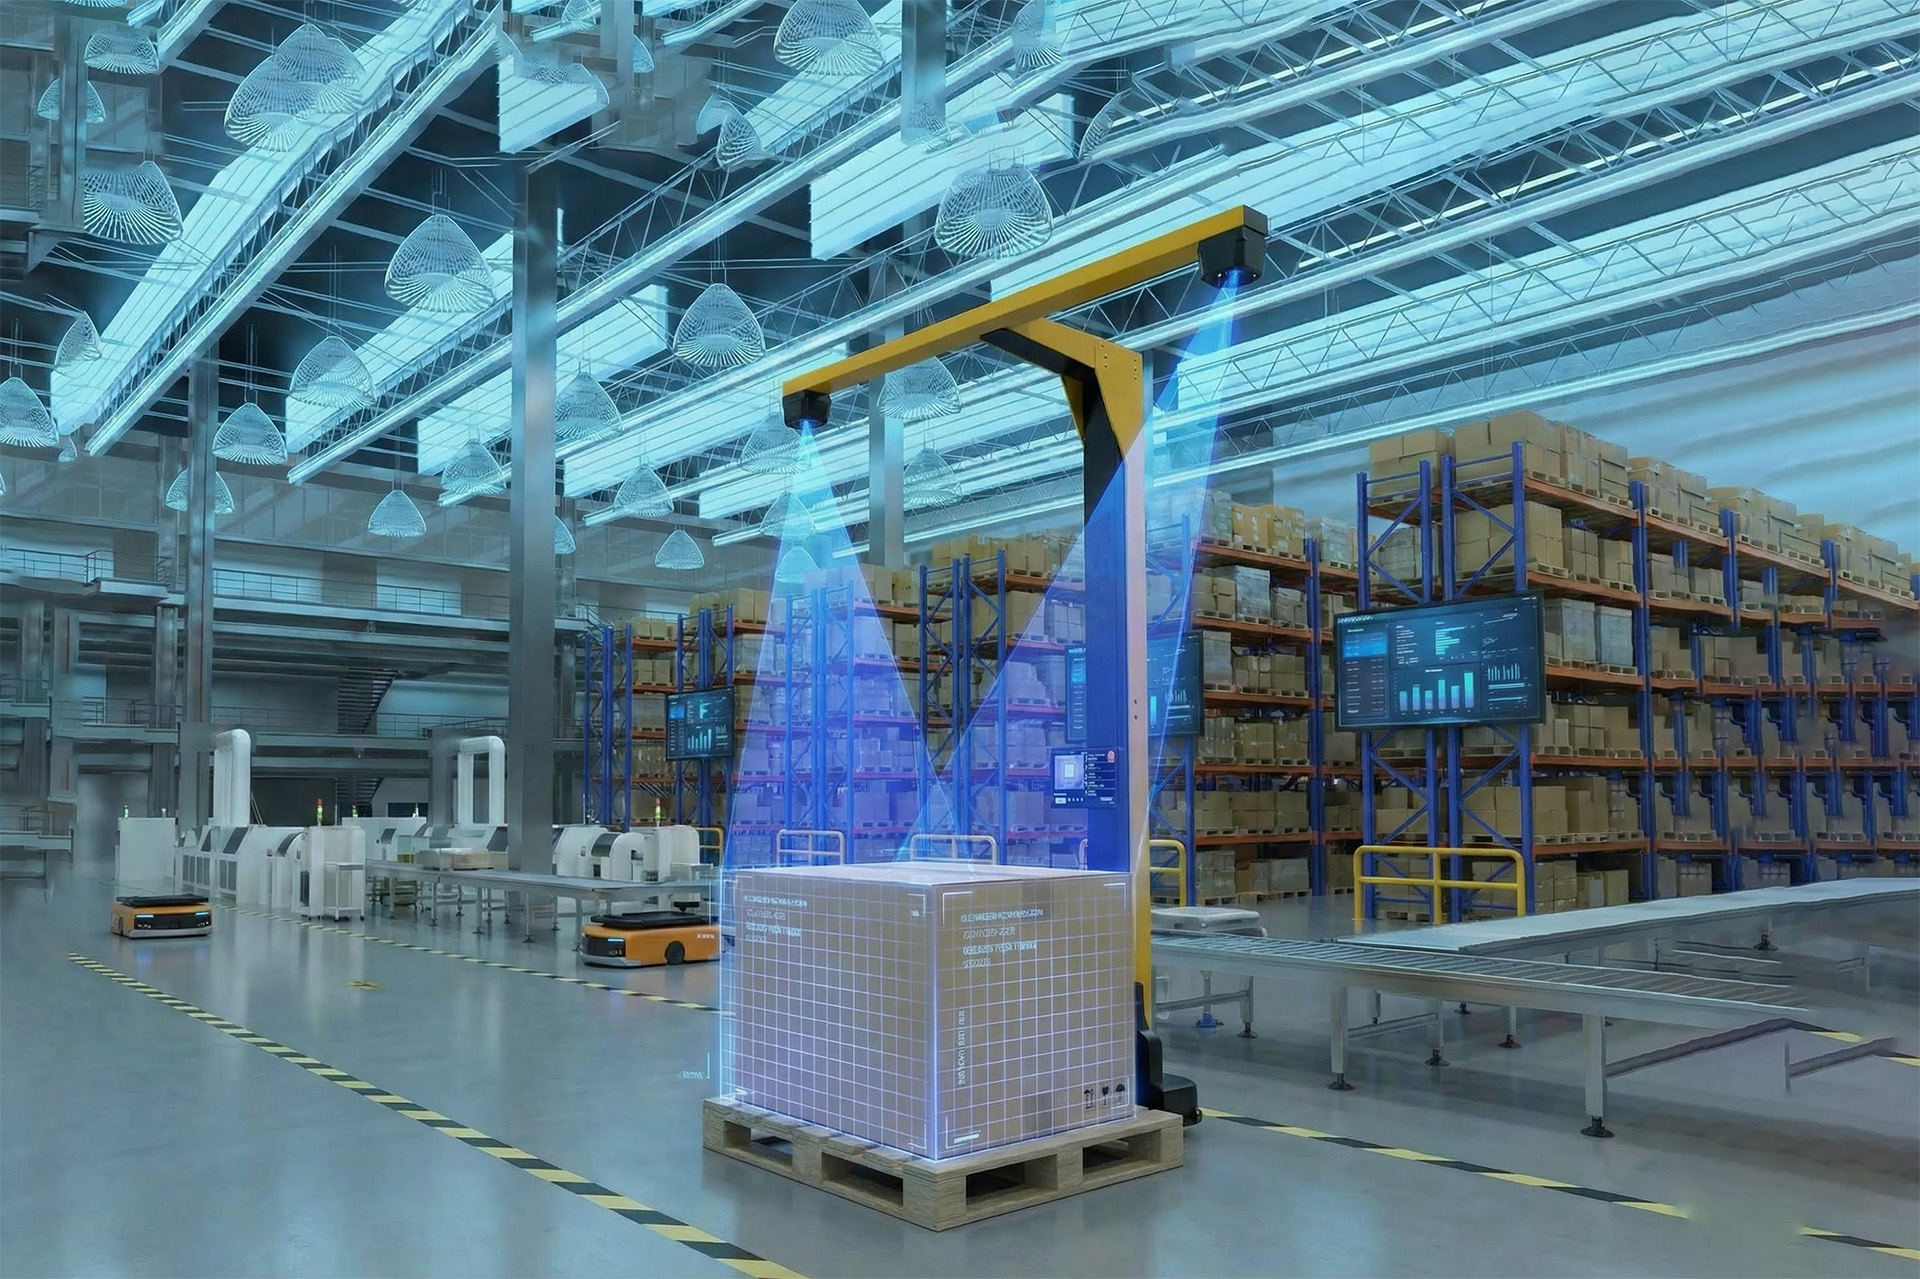
3D vyhýbanie sa prekážkam je kľúčové pre zvýšenie bezpečnosti a prevádzkovej efektivity mobilných robotov v dynamických prostrediach, ako sú logistické centrá a zdravotnícke zariadenia. Na rozdiel od tradičných 2D LiDAR riešení, ktoré dokážu bojovať s diferenciáciou výšok objektov, systémy 3D videnia vynikajú v prevencii kolízií a zabezpečení nepretržitej prevádzky. Tieto pokročilé systémy inteligentne rozlišujú medzi dočasnými a trvalými prekážkami, ako aj dynamickými a statickými prekážkami, čím znižujú potrebu nákladných zásahov a minimalizujú bezpečnostné riziká.

VYSVETLENÉ VÝHODY

Prečo si vybrať MRDVS 3D riešenie na vyhýbanie sa prekážkam

Multimodálna fúzia dát

Bezproblémová integrácia

Sémantické rozpoznávanie objektov

UNIKÁTNA TECH

Posuňte sa za hranice

 MRDVS CV-SLAM2D LiDAR založený na funkciách2D LiDAR založený na reflektore
Bez infraštruktúry-
Rýchlo sa meniace prostredia-
Verejné a preplnené priestory-
rampy--
Veľké sály
Dlhé chodby-
Použitie vo vnútri aj vonku--

Pokrytý      Niekedy zakryté     - Nie je v cene

Zlepšenie priestorového vnímania pomocou sémantického rozpoznávania objektov


Sémantické rozpoznávanie objektov zahŕňa identifikáciu a klasifikáciu objektov v prostredí robota. 

Vďaka pochopeniu toho, čo sú objekty a kde sa nachádzajú, môžu mobilné roboty prijímať informované rozhodnutia o navigácii okolo prekážok.

TECHNICKÉ ŠPECIFIKÁCIE

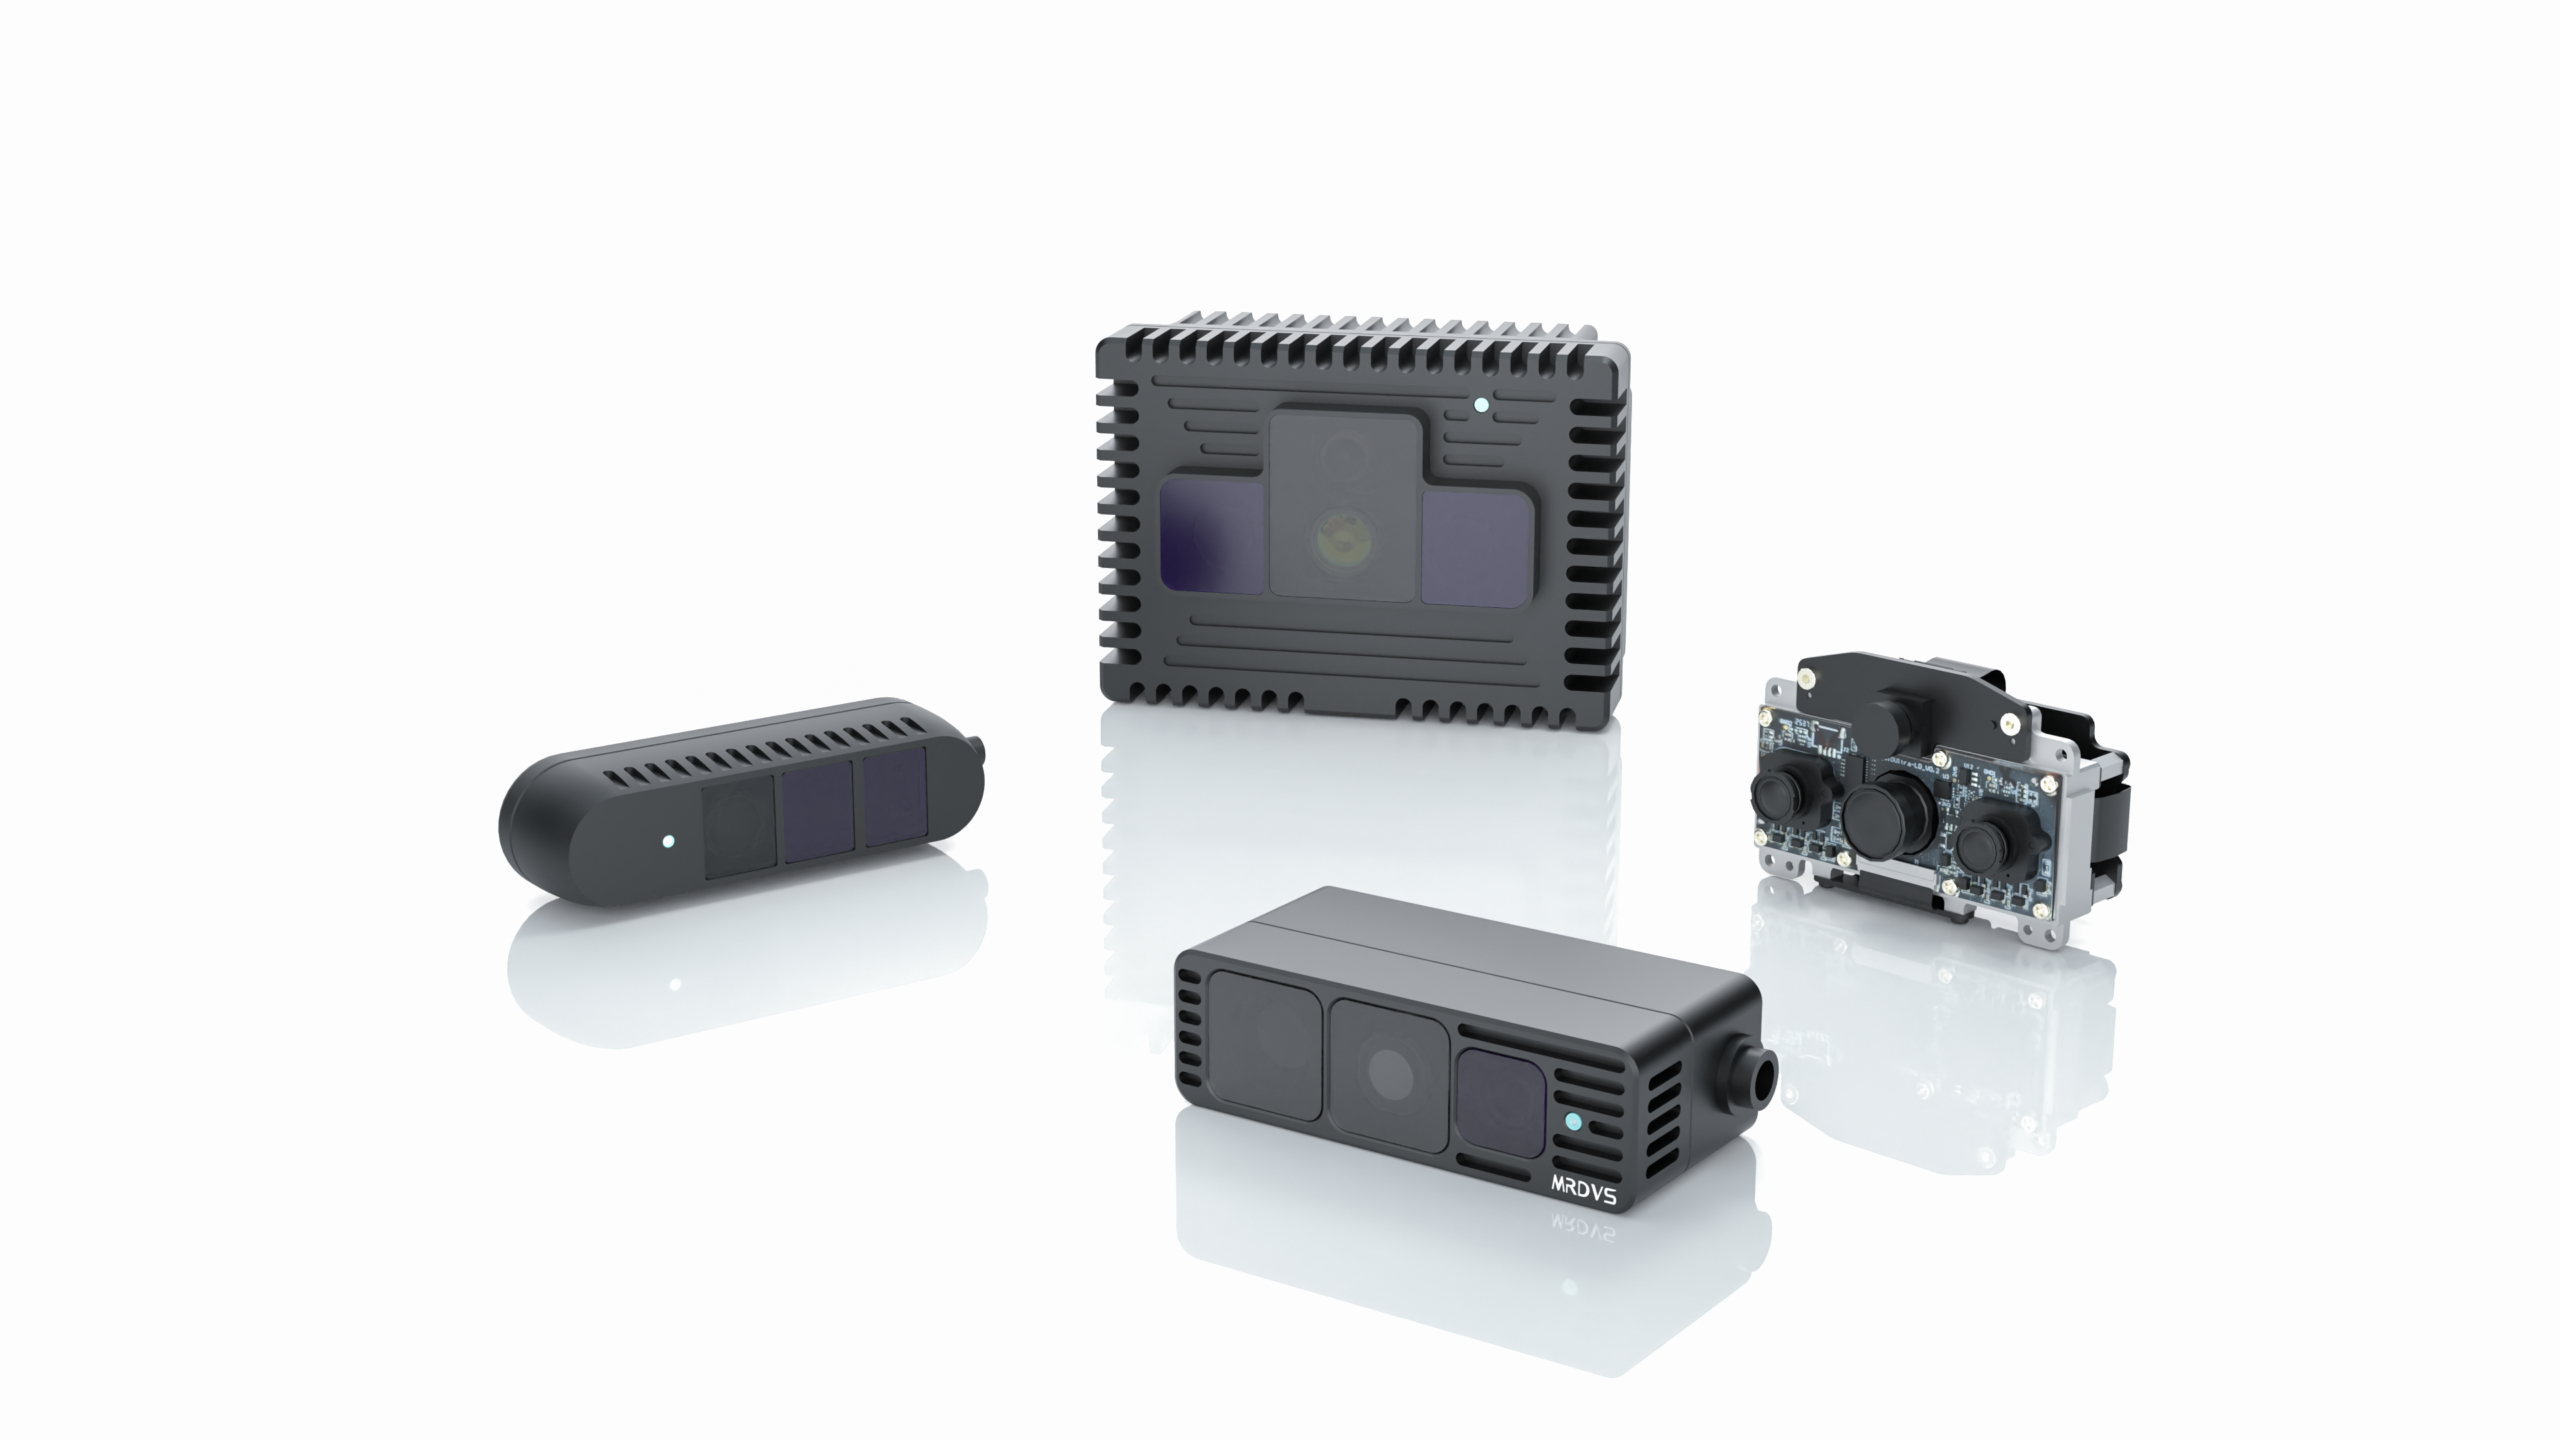
Kamerový snímač ToF na vyhýbanie sa prekážkam

Kamera RGB-D

Multimodálna fúzia dát

Viacero kamier je zapnuté

Integrovaný špeciálny algoritmus a fotonické zariadenia

Vysoká snímková frekvencia

Až 15 snímok za sekundu

Bezproblémová integrácia

Podporované ethernetové rozhrania

Svetelná robustnosť

940nm laser na maximalizáciu SNR

Pracovný rozsah 5 metrov

Maximálne 40 metrov

AB2
Palubný algoritmus

Edge Intelligence a multimodálna fúzia

Transformácia súradníc mračna bodov

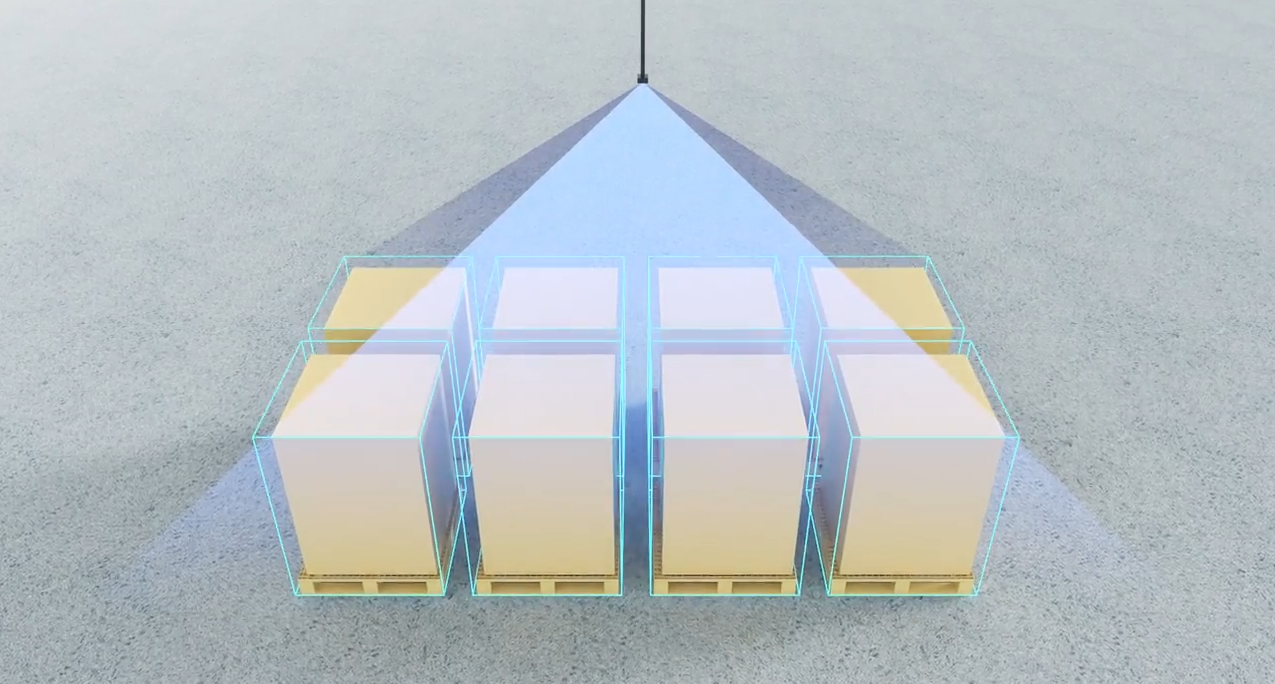
Použitím kalibrovaných vonkajších parametrov sa surové dáta z mračna bodov zachytené kamerou presne transformujú do súradnicového systému robota. Tým sa eliminujú odchýlky perspektívy spôsobené uhlom kamery a zabezpečuje sa presné umiestnenie prekážky.

Detekcia narušenia zóny

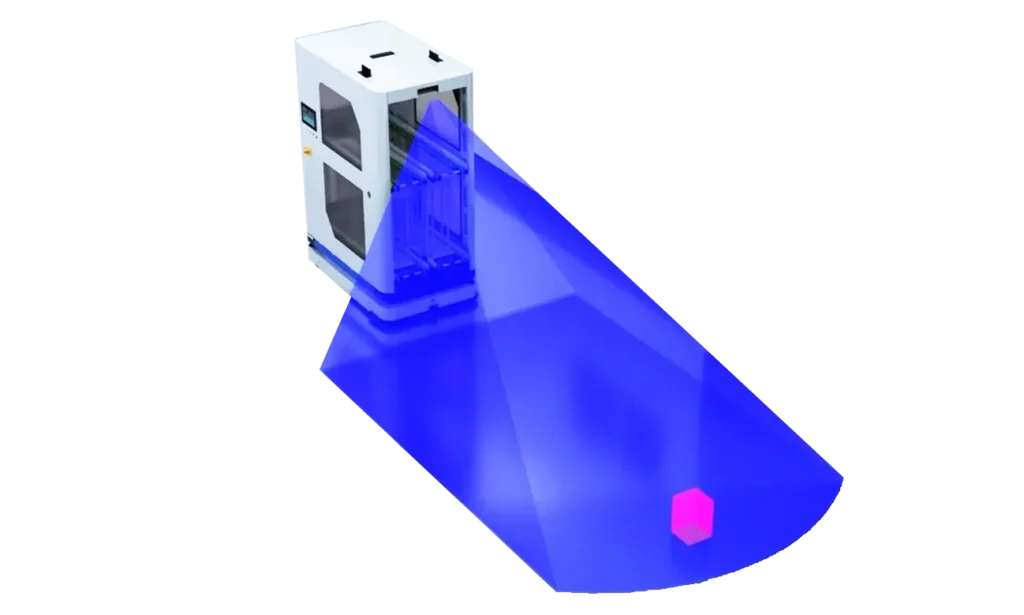
Podporuje prispôsobiteľné modely detekčných zón na vyhýbanie sa prekážkam vrátane obdĺžnikových ohraničujúcich rámčekov a vejárovitých zón. Tieto prispôsobivé modely sa prispôsobujú rôznym prevádzkovým scenárom, ako je napríklad priamočiara navigácia, otáčanie a širokouhlá detekcia.

Výstupný signál viacúrovňového obchádzania prekážok

Systém nepretržite monitoruje body narušenia v cieľovej oblasti v reálnom čase. Na základe detekovaných prekážok vydáva tri úrovne riadiacich signálov.

Často kladené otázky

Tradičné 2D navigačné systémy sa spoliehajú na rovinné znázornenia prostredia, ktoré dobre fungujú v kontrolovaných plochých nastaveniach, ale zápasia v reálnych prostrediach s rôznymi výškami prekážok, nerovným terénom a dynamickými prvkami. To môže viesť k chybám navigácie a možným kolíziám. Naproti tomu 3D systémy vyhýbania sa prekážkam zachytávajú celú trojrozmernú štruktúru prostredia, čo umožňuje lepšiu detekciu a vyhýbanie sa prekážkam v rôznych výškach a hĺbkach. Výsledkom je presnejšia navigácia a bezpečnejšia prevádzka v zložitých a dynamických prostrediach.

Zatiaľ čo 3D kamery aj 3D Lidary poskytujú informácie o hĺbke, ktoré sú kľúčové pre navigáciu AGV (Automated Guided Vehicle) a AMR (autonómny mobilný robot), majú rôzne silné stránky a obmedzenia. Vo všeobecnosti 3D Lidary ponúkajú dlhší dosah detekcie, vďaka čomu sú vhodné pre veľké prostredia a vonkajšie použitie, zatiaľ čo 3D kamery majú kratší dosah, vďaka čomu sú vhodnejšie pre vnútorné aplikácie. Okrem toho sú 3D Lidary vo všeobecnosti drahšie kvôli svojim pokročilým schopnostiam snímania, zatiaľ čo 3D kamery sú zvyčajne cenovo dostupnejšie a poskytujú nákladovo efektívne riešenie pre mnohé aplikácie.

3D kamera môže potenciálne nahradiť 3D Lidar pre navigáciu AGV/AMR v prostrediach, kde jej obmedzenia, ako je dosah a svetelné podmienky, nie sú kritickými problémami. Pre aplikácie vyžadujúce podrobné a dlhodobé mapovanie prostredia môžu byť stále preferované 3D lidary. Výber medzi 3D kamerou a 3D Lidarom by mal brať do úvahy faktory, ako sú špecifické požiadavky aplikácie, podmienky prostredia a rozpočtové obmedzenia.

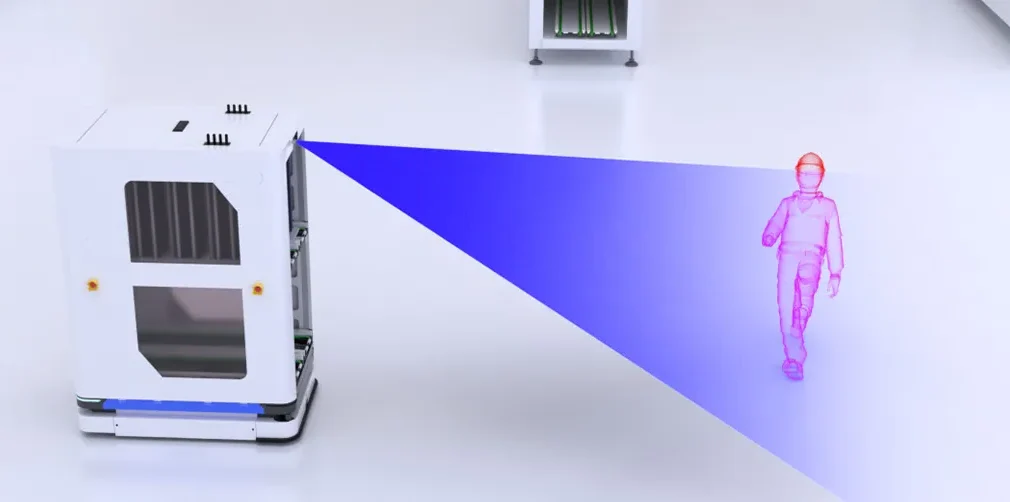
Pri výbere 3D kamery pre robotiku zvážte nasledujúce faktory:

– Rozlíšenie a snímková frekvencia: Vyššie rozlíšenie a snímková frekvencia môžu poskytnúť podrobnejšie a aktuálnejšie údaje.

– Zorné pole (FOV): Širšie FOV umožňuje kamere zachytiť viac z prostredia.

– Dosah: Zabezpečte, aby kamera dokázala presne detekovať objekty v požadovaných vzdialenostiach.

– Veľkosť a hmotnosť: Kamera by mala byť vhodná pre obmedzenia veľkosti a hmotnosti robota.

– Dátové rozhranie: Kompatibilita so spracovateľskými schopnosťami robota a dátovými rozhraniami (napr. USB, Ethernet).

– Odolnosť voči prostrediu: Kamera by mala byť schopná fungovať v očakávaných podmienkach prostredia vrátane osvetlenia, teploty a odolnosti voči poveternostným vplyvom.

Čítajte viac: Senzor detekcie prekážok: Typy, výhody a ako si vybrať ten správny

použitie

AGV

Latentné vyhýbanie sa prekážkam AGV

Vyhýbanie sa prekážkam pre vonkajší vysokozdvižný vozík

Vyhýbanie sa prekážkam pre vonkajší vysokozdvižný vozík

Vyhýbanie sa prekážkam pri vznášaní sa UAV

Vyhýbanie sa prekážkam pri vznášaní sa dronom

Bezpilotné vozidlo s nízkou rýchlosťou, vyhýbanie sa prekážkam

Vyhýbanie sa prekážkam bezpilotným vozidlom pri nízkej rýchlosti

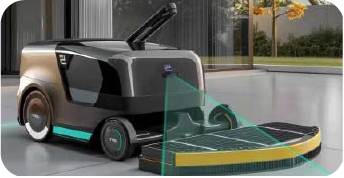
Bezpilotný zametač - vyhýbanie sa prekážkam

Bezpilotný zametač - vyhýbanie sa prekážkam

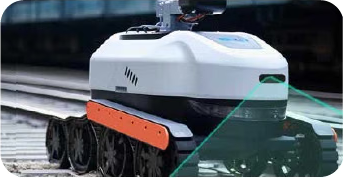
Vyhýbanie sa prekážkam pri inšpekčnom vozidle

Vyhýbanie sa prekážkam pri inšpekčnom vozidle

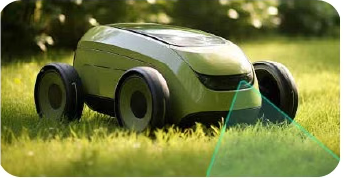
Vyhýbanie sa prekážkam kosačkou na trávu

Vyhýbanie sa prekážkam kosačkou na trávu

Bezpečnosť autonómnych vozidiel

Bezpečnosť autonómnych vozidiel

3D vyhýbanie sa prekážkam
Mount, Aware, and Go

Objavte 3D riešenie na vyhýbanie sa prekážkam ešte dnes!

Viac priemyselných riešení AI

Kontaktujte nás
* Povinné políčka

Odoslaním tohto formulára súhlasíte s tým, aby vás spoločnosť MRDVS (dcérska spoločnosť Hangzhou Lanxin Robotics Co., Ltd.) kontaktovala e-mailom alebo telefonicky za účelom marketingovej a obchodnej komunikácie. Na komunikáciu a obchodovanie s vašou organizáciou zhromažďujeme a používame kontaktné informácie, ktoré uvediete vyššie. Zaväzujeme sa, že tieto informácie budeme uchovávať bezpečne a dôverne a budeme ich uchovávať len tak dlho, ako je potrebné na splnenie týchto uvedených účelov.

Kliknutím na tlačidlo Odoslať potvrdzujete, že ste si prečítali a porozumeli tomuto oznámeniu o ochrane osobných údajov a výslovne súhlasíte so zhromažďovaním a používaním vašich osobných údajov spoločnosťami Hangzhou Lanxin Robotics Co., Ltd. a MRDVS na účely opísané v tomto dokumente.