Ako si robot nájde cestu v rušnom sklade bez GPS? V zložitých vnútorných prostrediach závisí inteligentná navigácia od viac než len kolies a senzorov – vyžaduje si pozornosť v reálnom čase.
To je kde real-time lokalizácia prichádza. Táto výkonná technológia umožňuje robotom nepretržite sledovať svoju polohu, prispôsobovať sa meniacemu sa prostrediu a pohybovať sa s presnosťou. V tomto článku preskúmame, ako lokalizácia v reálnom čase transformuje navigáciu robotov v interiéri a odomyká skutočnú autonómiu v dynamických priestoroch.
Čo je lokalizácia v reálnom čase?
Real-time lokalizácia je proces, ktorý umožňuje mobilnému robotovi neustále určuje svoju polohu pri navigácii v prostredí, najmä v interiéri, kde GPS nefunguje. Je to jadro bezpečného a inteligentného pohybu.
Tu je to, čo to znamená a ako to funguje:
-
Nepretržité sledovanie polohy Robot aktualizuje svoju presnú polohu v reálnom čase počas pohybu, čo zaisťuje presnú navigáciu aj v dynamických alebo preplnených priestoroch.
-
Navigácia bez GPS Vo vnútorných priestoroch, ako sú sklady alebo nemocnice, sa roboty namiesto signálov GPS spoliehajú na alternatívne senzory.
-
Lokalizácia na základe senzorov Lokalizácia v reálnom čase využíva kombináciu senzorov, ako napríklad: – LiDAR alebo laserové skenery – Hĺbkové alebo
RGB kamery – Ultrazvukové alebo infračervené senzory – Inerciálne meracie jednotky (IMU)
-
Často súčasť SLAM Mnohé systémy kombinujú lokalizáciu s mapovaním (simultánna lokalizácia a mapovanie), čo umožňuje robotom skúmať neznáme oblasti a zároveň sledovať svoju vlastnú polohu.
-
Okamžitá prispôsobivosť Vďaka fungovaniu v reálnom čase dokáže robot okamžite reagovať na zmeny – napríklad sa vyhýbať ľuďom, obchádzať nové prekážky alebo upravovať trasy za pochodu.
Bežné technológie a metódy lokalizácie v reálnom čase
Lokalizácia v reálnom čase využíva rôzne technológie a metódy, ktoré pomáhajú robotom presne určiť ich polohu v interiéri. Tu sú najbežnejšie prístupy:
-
LiDAR (detekcia a meranie svetla)
LiDAR systémy vysielajú laserové impulzy, ktoré sa odrážajú od okolitých objektov a vytvárajú tak detailné 2D alebo 3D mapy. Táto technológia je vysoko presná a funguje dobre aj v prostredí so slabým osvetlením alebo bez textúr, vďaka čomu je obľúbená v skladoch a priemyselných robotoch. Hardvér LiDAR však môže byť drahý a môže mať problémy s reflexnými povrchmi, ktoré skresľujú merania.
-
Vizuálna SLAM (Simultánna lokalizácia a mapovanie)
Vizuálny SLAM využíva kamery na detekciu a sledovanie vizuálnych prvkov v prostredí, čo umožňuje robotom mapovať okolie a súčasne sa lokalizovať. Je to cenovo výhodná možnosť, ktorá poskytuje bohaté detaily prostredia a je bežná u ľahkých vnútorných robotov a dronov. Jeho hlavné obmedzenia vznikajú pri slabom osvetlení alebo vysoko dynamických priestoroch, kde vizuálne podnety môžu byť nespoľahlivé.
-
Ultrazvukové a infračervené senzory
Ultrazvukové a infračervené senzory merajú vzdialenosti načasovaním odrazu zvukových vĺn alebo infračerveného svetla od objektov. Tieto senzory sú cenovo dostupné a kompaktné, často sa nachádzajú v menších čistiacich robotoch a jednoduchých navigačných systémoch. Ich presnosť a efektívny dosah sú však obmedzené a môžu byť ovplyvnené mäkkými alebo nerovnými povrchmi.
-
IMU (Inertial Measurement Unit)
IMU sledujú orientáciu a pohyb robota pomocou akcelerometrov a gyroskopov. Vynikajú v krátkodobom sledovaní pohybu a bežne sa integrujú s inými senzormi na účely odhadu polohy, keď nie sú k dispozícii externé referencie. Nevýhodou je, že IMU trpia časovým driftom, čo znižuje presnosť, ak sa používajú izolovane.
-
Fúzia senzora
Fúzia senzorov kombinuje dáta z viacerých senzorov – ako sú LiDAR, kamery a IMU – aby poskytovala spoľahlivejšiu a presnejšiu lokalizáciu. Tento prístup využíva silné stránky každého senzora a zároveň kompenzuje jeho individuálne slabé stránky. Hoci je fúzia senzorov výkonná, vyžaduje si sofistikované algoritmy a zvýšené výpočtové zdroje.
-
Lokalizácia založená na umelej inteligencii
Umelá inteligencia zlepšuje lokalizáciu zlepšením interpretácie údajov zo senzorov, čo umožňuje lepšie rozpoznávanie prvkov a prediktívnu navigáciu. Systémy založené na umelej inteligencii sa efektívnejšie prispôsobujú dynamickému a preplnenému vnútornému prostrediu a podporujú úlohy, ako je navigácia s uvedomením si človeka. Tieto metódy však vyžadujú značné trénovacie údaje, výpočtový výkon a starostlivé ladenie, aby fungovali optimálne.
Ako lokalizácia v reálnom čase zvyšuje výkon navigácie
Lokalizácia v reálnom čase dramaticky zlepšuje schopnosť robota orientovať sa v zložitých vnútorných prostrediach tým, že poskytuje presné a aktuálne určovanie polohy. Toto nepretržité uvedomenie si situácie sa premieta do niekoľkých kľúčových výhod navigácie:
-
Presné sledovanie polohy: Neustálou aktualizáciou svojej presnej polohy na mape sa robot môže vyhnúť driftu a chybám, ktoré sú bežné pri menej častých metódach lokalizácie. Táto presnosť zabezpečuje, že zostane na zamýšľanej trase, čím sa znižuje počet obchádzok alebo kolízií.
-
Dynamické vyhýbanie sa prekážkam: Vnútorné prostredie je často rušné a nepredvídateľné. Lokalizácia v reálnom čase umožňuje robotom detekovať pohybujúce sa prekážky, ako sú ľudia, vozíky alebo nábytok, a rýchlo upraviť svoje trasy, aby sa predišlo kolíziám, čím sa zabezpečí bezpečná prevádzka.
-
Efektívne plánovanie trasy a zmena trasy: Vďaka aktuálnym údajom o polohe dokážu roboty za chodu prepočítavať optimálne trasy. Ak pôvodnú trasu blokuje prekážka alebo sa zmení prostredie, robot dokáže dynamicky nájsť novú, efektívnejšiu trasu bez zastavenia alebo ľudského zásahu.
-
Zlepšená rýchlosť dokončenia úloh: Spoľahlivá lokalizácia znižuje počet chýb a zbytočných zastavení, čo umožňuje robotom vykonávať úlohy, ako je doručovanie, vychystávanie alebo upratovanie, rýchlejšie. Táto efektívnosť priamo zvyšuje celkovú produktivitu v skladoch, nemocniciach a iných vnútorných priestoroch.
-
Zvýšená spoľahlivosť v oblastiach bez signálu GPS: Keďže signály GPS dobre neprenikajú do budov, lokalizácia v reálnom čase poskytuje základnú alternatívu, ktorá umožňuje plynulú navigáciu tam, kde tradičné systémy určovania polohy zlyhávajú.
Aplikácie lokalizácie v reálnom čase v interiérových robotoch
Lokalizácia v reálnom čase mení spôsob, akým roboty fungujú v rôznych vnútorných prostrediach. Nižšie sú uvedené kľúčové aplikácie, kde táto technológia zohráva kľúčovú úlohu:
Automatizácia skladu
V skladoch umožňuje lokalizácia v reálnom čase robotom efektívne sa pohybovať v zložitých uličkách a regáloch. Roboty využívajú presné polohovanie na vychystávanie, prepravu a triedenie zásob s minimálnymi chybami, a to aj v rušnom prostredí, kde sa neustále pohybujú vysokozdvižné vozíky a ľudskí pracovníci.
Zdravotníctvo a nemocnice
Servisné roboty v nemocniciach sa spoliehajú na lokalizáciu v reálnom čase, aby bezpečne doručovali lieky, vybavenie a jedlá. Tieto roboty sa musia pohybovať v preplnených chodbách a dynamickom prostredí plnom pacientov a personálu a okamžite sa prispôsobovať prekážkam, aby zabezpečili plynulý a včasný chod prevádzky.
Správa kancelárií a zariadení
Doručovacie roboty v interiéroch kancelárskych budov využívajú lokalizáciu v reálnom čase na prepravu dokumentov, zásob a občerstvenia. Presným sledovaním svojej polohy sa tieto roboty vyhýbajú preplneným miestam a optimalizujú trasy na rýchle dokončenie úloh bez narušenia každodenných pracovných postupov.
Maloobchod a pohostinstvo
Roboty v maloobchodných predajniach a hoteloch využívajú lokalizáciu v reálnom čase na navádzanie zákazníkov, doručovanie tovaru alebo pomoc s upratovaním. Navigácia v rušných a neustále sa meniacich priestoroch si vyžaduje neustále aktualizácie polohy, aby bolo možné bezpečne komunikovať so zákazníkmi a zamestnancami a zároveň poskytovať efektívne služby.
Autonómne čistiace roboty
Robotické vysávače a umývačky podláh využívajú lokalizáciu v reálnom čase na mapovanie miestností a sledovanie postupu. To zaisťuje dôkladné čistenie bez opakovania alebo vynechávania miest a pomáha im vyhnúť sa premiestňovaniu nábytku a ľudí počas prevádzky.
Prečo si vybrať MRDVS pre lokalizáciu v reálnom čase?
Pri výbere technológie na zabezpečenie lokalizácie v reálnom čase v interiérových robotoch je nevyhnutné spolupracovať s poskytovateľom, ktorý ponúka presnosť, flexibilitu a najmodernejšie inovácie. Tu je dôvod
MRDVS vyniká ako najlepšia voľba pre zlepšenie navigačných schopností vášho robota:
-
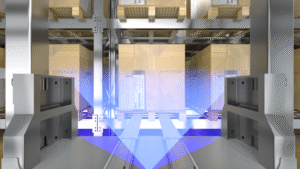
Špičková technológia hĺbkovej kameryMRDVS poskytuje senzorom vynikajúcu presnosť hĺbky a snímkovú frekvenciu, čo umožňuje plynulé skenovanie prostredia v reálnom čase.
-
Komplexná podpora pre SLAM a integráciu AIIch produkty sú kompatibilné s populárnymi SLAM frameworkami a možno ich vylepšiť o umelú inteligenciu pre sémantické porozumenie a prediktívnu navigáciu.
-
Prispôsobiteľné a škálovateľné riešeniaČi už ide o kompaktné servisné roboty alebo väčšie automaticky riadené vozidlá, MRDVS ponúka prispôsobené možnosti, ktoré spĺňajú rôzne potreby lokalizácie.
Investovanie do technológie MRDVS znamená vybavenie vnútorných robotov najlepšími nástrojmi na sebavedomú a efektívnu navigáciu v zložitých, dynamických prostrediach.
Záver
Zlepšenie navigácie robotov v interiéri pomocou lokalizácie v reálnom čase je kľúčom k inteligentnejšej a efektívnejšej automatizácii v zložitých prostrediach. Integráciou pokročilých technológií snímania hĺbky a presného určovania polohy sa roboty dokážu bezpečne pohybovať a dynamicky sa prispôsobovať meniacemu sa prostrediu. MRDVS ponúka špičkové riešenia, ktoré vašim robotom poskytnú spoľahlivú lokalizáciu v reálnom čase, zabezpečia bezproblémovú prevádzku a zvýšenú produktivitu. Zistite, ako môže MRDVS vylepšiť vašu vnútornú robotiku – kontaktujte nás ešte dnes a transformujte svoje navigačné schopnosti!