

Spoľahlivá detekcia prekážok v sklade si vyžaduje viac než len meranie vzdialenosti. Mobilné roboty musia detekovať objekty s rôznou výškou, tvarom, farbou, textúrou a odrazivosťou za meniacich sa svetelných podmienok.
Hĺbkové kamery MRDVS série S využívajú priame snímanie času letu (dToF) na generovanie 3D hĺbkových informácií pre vysokozdvižné vozíky AGV a AMR. V teste výkonu v júli 2026 spoločnosť MRDVS vyhodnotila, ako si kamera S11 poradila s čiernymi, reflexnými, prekrývajúcimi sa a silne protisvetlými cieľmi.
Spoľahlivá detekcia prekážok v fungujúcom sklade nie je len otázkou merania vzdialenosti.
Zaťaženie skladu je zriedkavo rovnomerné. Palety, klietky a tovar môžu byť matne čierne, zabalené v reflexnej fólii alebo opotrebované do beztextúrnej sivej farby. Ktorýkoľvek z týchto povrchov môže byť výzvou pre senzor naladený na laboratórnom testovacom cieli.
Pracovné prostredie prináša ďalšie premenné:
Praktickou požiadavkou preto nie je len meranie vzdialenosti, ale aj vytváranie použiteľných 3D informácií naprieč meniacimi sa cieľmi a podmienkami prostredia.
Technológia priameho merania doby letu vysiela ultrakrátke impulzy infračerveného svetla – zvyčajne v nanosekundovom meradle – a zaznamenáva interval (Δt) medzi emisiou a návratom odrazeného signálu. Vzdialenosť sa odvodzuje priamo:
Keďže meranie je priamym načasovaním vráteného impulzu, každý pixel v zornom poli môže vrátiť hodnotu hĺbky do značnej miery nezávisle od farby alebo textúry cieľa. Aktívne stereo naopak premieta vzor a trianguluje hĺbku z toho, ako sa tento vzor deformuje naprieč dvoma šošovkami – proces, ktorý závisí od dostatočných vizuálnych informácií na porovnanie prvkov.
Séria S implementuje tento princíp s tromi hardvérovými možnosťami, ktoré sú v praxi dôležité:
MRDVS pripisuje výsledky pozorované v nižšie uvedených testoch tejto základnej metóde snímania.
Kamera použitá počas testu:
Testovací program skúmal štyri typy cieľov a scén:
Test sa zameral na úplnosť hĺbkového obrazu, definíciu hrán, správanie sa okolo prekrývajúcich sa objektov, chýbajúce údaje z mračna bodov a šum.
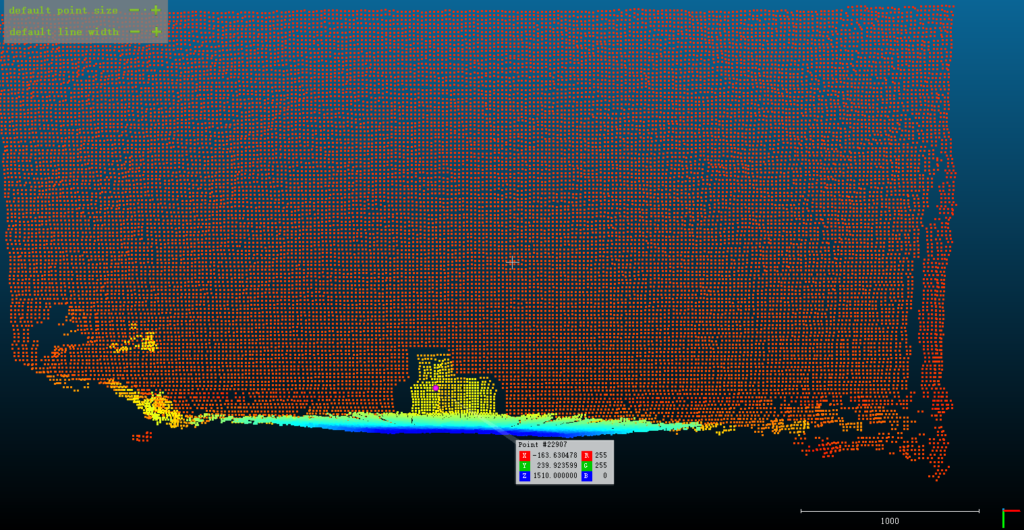
Prvý test umiestnil čierny predmet blízko bielej steny.
Je to jednoduchá, ale výstižná scéna, pretože kamera musí rozlíšiť dva susedné povrchy iba pomocou ich rozdielu hĺbky, aj keď čierny objekt poskytuje obmedzenú vizuálnu textúru.
Výsledky ukazujú, že S11 vytvoril kompletný hĺbkový obraz, ktorý bol následne transformovaný do 3D obrazu mračna bodov s jasne definovanými okrajmi oddeľujúcimi objekty od steny. Ako je znázornené vyššie.
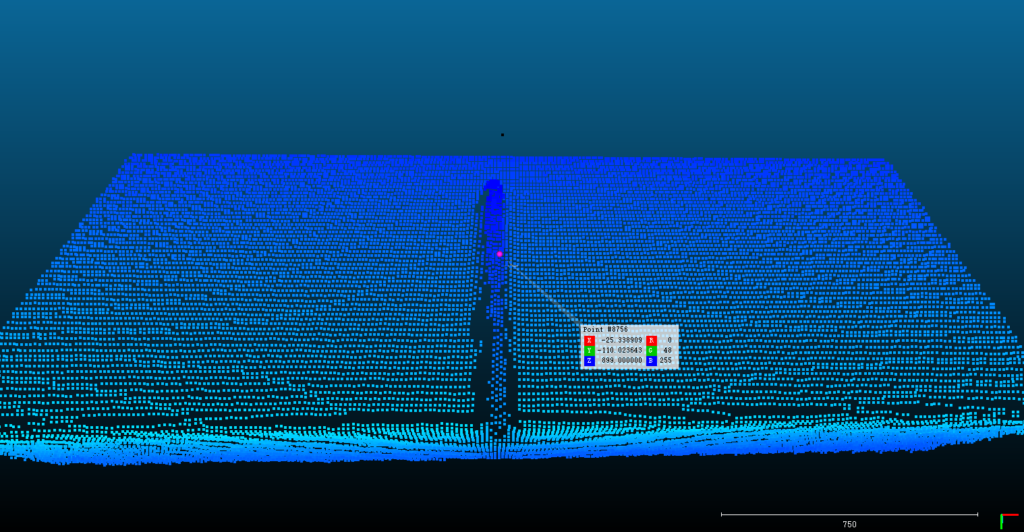
Druhý test hodnotil reflexný stĺp.
MRDVS uvádza, že S11 vytvoril kompletný hĺbkový obraz, ktorý bol následne transformovaný do obrazu mračna bodov bez chýbajúcich alebo rozptýlených údajov okolo okrajov stĺpca.
Tento test mal preskúmať, ako si kamera dToF poradí s cieľom, ktorý by mohol vytvárať náročné odrazy – čo je bežný stav, keď sú záťaže zabalené v zmršťovacej fólii alebo uložené v kovových klietkach.
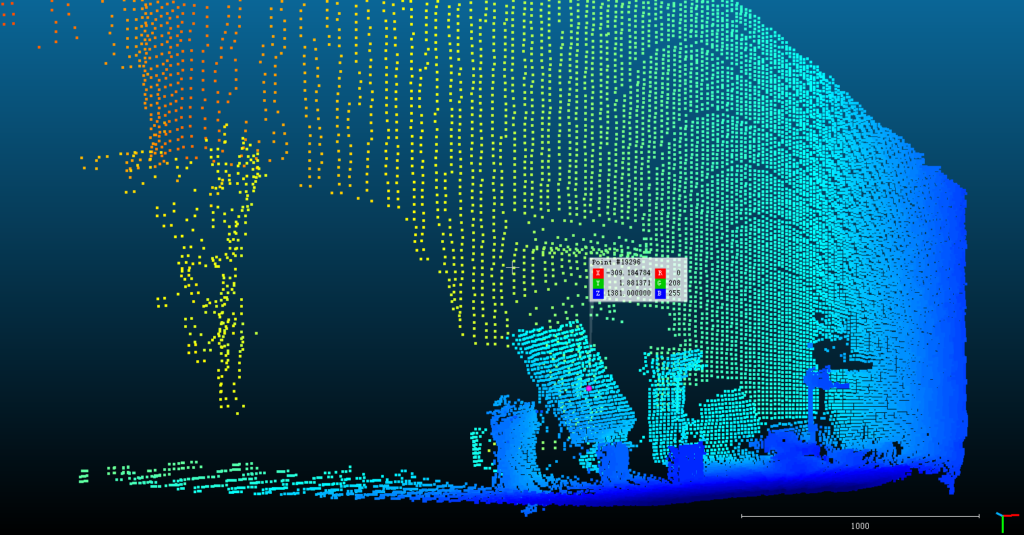
Tretí test použil vnútornú scénu obsahujúcu viacero naskladaných objektov umiestnených v rôznych hĺbkach.
MRDVS uvádza, že S11 si zachoval detaily v celej scéne.
Pre detekciu prekážok v sklade je dôležité uchovávať informácie o hĺbke okolo prekrývajúcich sa objektov, pretože palety, bremená, regály a mobilné zariadenia sa môžu čiastočne navzájom blokovať. Medzera v mračne bodov na hranici prekrytia je presne miesto, kde robot potrebuje údaje na rozhodnutie, či je medzera prechodná.
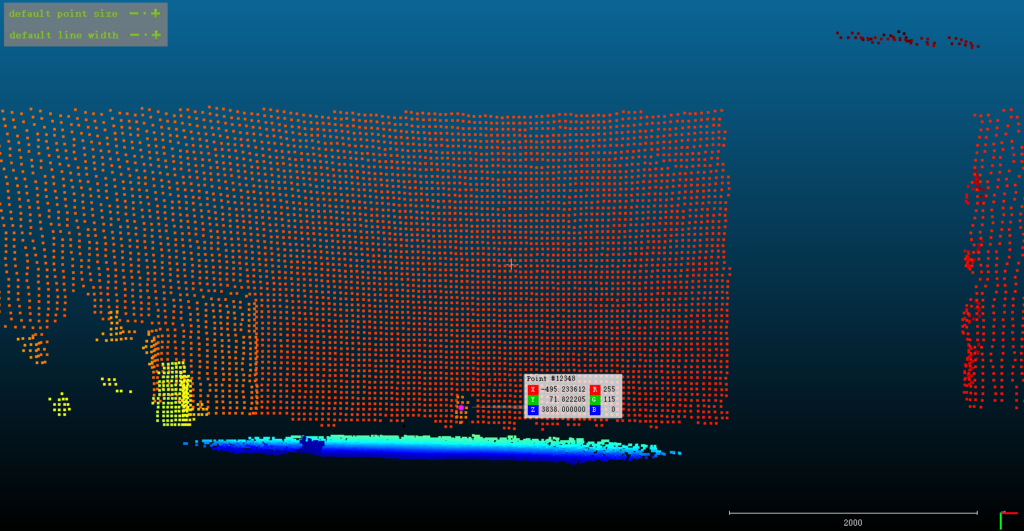
Štvrtý test izoloval svetelnú premennú. Štyri objekty s normálnym odrazom boli umiestnené za silným zdrojom svetla namiereným na kameru a približne 4 m od nej, takže osvetlenie dopadalo na objektív a nie na ciele.
Podsvietenie tohto druhu reprodukuje jednu z najčastejších príčin hĺbkového zlyhania v reálnych nasadeniach. Vysokozdvižný vozík AGV prechádzajúci cez dvere rampy sa v rámci jednej dĺžky vozidla pohybuje z približne 200 luxov v interiéri na desiatky tisíc luxov vonku, pričom často smeruje priamo do svetla a senzor nemá možnosť preladiť sa medzi týmito dvoma podmienkami.
MRDVS uvádza, že za týchto podmienok S11 vytvoril kompletný hĺbkový obraz v celom zornom poli, ktorý bol potom transformovaný do 3D obrazu mračna bodov, kde boli všetky štyri objekty jasne oddelené od seba a od pozadia.
| Testovacia scéna | MRDVS S11 (dToF) |
| Čierne predmety blízko bielej steny | Kompletný obraz mračna bodov s dobre definovaným oddelením medzi povrchmi |
| Reflexný stĺp | Kompletný obraz mračna bodov bez chýbajúcich alebo rozptýlených údajov o okrajoch |
| Naukladané predmety v rôznych hĺbkach | Detaily zachované v celej scéne |
| Štyri objekty proti silnému protisvetlu | Kompletný obraz mračna bodov so všetkými štyrmi jasne oddelenými objektmi |
Kvalita detekcie sa premieta do bezpečnosti iba vtedy, ak sa výsledok včas dostane k riadiacej jednotke vozidla.
MRDVS hlási typickú latenciu medzi koncovými bodmi 70 až 100 milisekúnd pre S11 za štandardných prevádzkových podmienok a minimálnu pracovnú vzdialenosť približne 10 cm (4 palce).
Minimálna pracovná vzdialenosť je relevantná, keď je potrebné detekovať prekážky v blízkosti dráhy vysokozdvižného vozíka AGV – napríklad pätu palety alebo obrubník bezprostredne pred vidlicami. Skutočný výkon nasadenia závisí aj od umiestnenia senzora, geometrie vozidla, konfigurácie detekčnej zóny a prevádzkovej rýchlosti.
Detekcia prekážok je len jednou časťou kompletného bezpečnostného a riadiaceho systému mobilných robotov. Séria S sa dodáva s algoritmom na vyhýbanie sa prekážkam v reálnom čase, ktorý beží priamo na kamere, bez potreby externého priemyselného počítača.
Hlavné vlastnosti vstavaného riešenia na vyhýbanie sa prekážkam
Keďže geometriu zóny možno konfigurovať ako obdĺžnikový alebo kužeľovitý objem, detekčná oblasť môže sledovať smer jazdy vozidla namiesto toho, aby sa spoliehala na jeden pevný polomer snímania.
Okrem vyhýbania sa rušeniu na základe základných zón podporuje séria S vnímanie na vyššej úrovni v preplnených a kolaboratívnych prostrediach.
Detekcia prekážok v sklade musí zohľadňovať viac než len vzdialenosť. Farba cieľa, textúra, odrazivosť, prekrytie, osvetlenie, umiestnenie senzorov a pohyb vozidla ovplyvňujú informácie o hĺbke dostupné pre AGV alebo AMR.
Test z júla 2026 opísaný v tomto dokumente ukazuje, ako si MRDVS S11 poradil so štyrmi zámerne náročnými scénami – čiernymi objektmi na bielej stene, reflexným stĺpom, prekrývajúcimi sa naskladanými záťažami a štyrmi objektmi na pozadí silného protisvetla. Vo všetkých štyroch scénach S11 vrátil obrazy s úplnou hĺbkou a jasne definovanými okrajmi.

