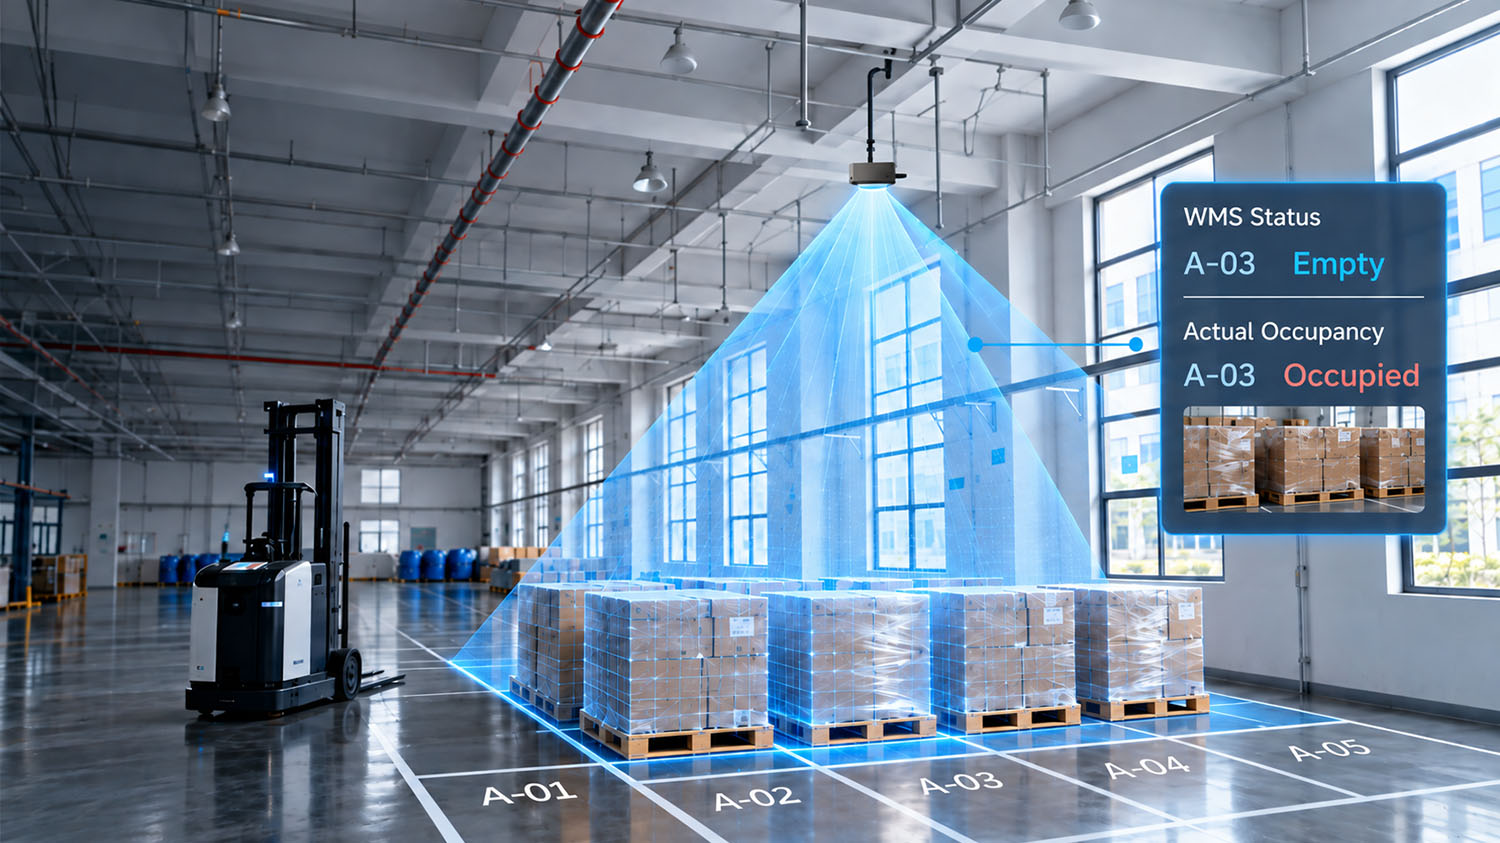
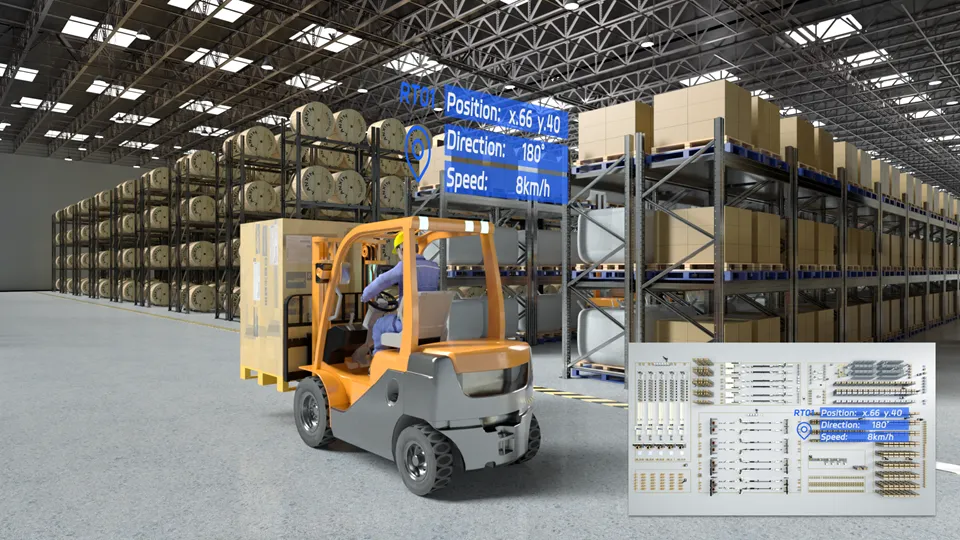
Predstavte si robota, ktorý sa pohybuje v rušnom sklade bez toho, aby sa zastavil alebo narazil do prekážok – a to všetko v reálnom čase. Toto je sila... real-time vyhýbanie sa prekážkam, čo umožňuje mobilným robotom rýchlo a bezpečne sa pohybovať v zložitých prostrediach.
MRDVS je lídrom v oblasti pokročilých kamier na snímanie hĺbky a technológií inteligentného videnia, ktoré robotom poskytujú okamžitý prehľad, ktorý potrebujú. Pozrime sa, ako riešenia MRDVS na vyhýbanie sa prekážkam v reálnom čase prinášajú revolúciu do mobilnej robotiky.
Čo je to vyhýbanie sa prekážkam v reálnom čase?
Vyhýbanie sa prekážkam v reálnom čase sa vzťahuje na schopnosť robota okamžite detekovať a reagovať na prekážky počas pohybu v prostredí. Na rozdiel od tradičných metód, ktoré vyžadujú, aby robot zastavil a skenoval, systémy v reálnom čase nepretržite spracovávajú údaje zo senzorov, aby sa pohybovali plynule a bezpečne bez prerušení.
Táto schopnosť sa spolieha na pokročilé senzory – ako sú ultrazvukové senzory, LIDAR a hĺbkové kamery – ktoré poskytujú presné a aktuálne informácie o okolí robota. Dáta sa spracovávajú pomocou algoritmov, ktoré pomáhajú robotovi identifikovať prekážky, predpovedať potenciálne kolízie a okamžite upraviť jeho dráhu.
Vďaka umožneniu nepretržitého pohybu a rýchleho rozhodovania je vyhýbanie sa prekážkam v reálnom čase nevyhnutné pre mobilné roboty pracujúce v dynamickom a nepredvídateľnom prostredí – či už ide o pohyb v preplnených skladoch v interiéri alebo o prejazd nerovným terénom vonku.
Vyhýbanie sa prekážkam vo vnútorných robotoch
Vnútorné prostredie predstavuje pre mobilné roboty jedinečné výzvy vrátane preplnených priestorov, úzkych chodieb a pohyblivých prekážok, ako sú ľudia. Pre efektívnu navigáciu sa vnútorné roboty spoliehajú na pokročilé systémy na vyhýbanie sa prekážkam, ktoré kombinujú presné snímanie a inteligentné spracovanie.
-
Bežné senzory: Ultrazvukové senzory sa široko používajú v interiéri na meranie vzdialeností vyžarovaním zvukových vĺn a detekciou ozvien. Senzory LIDAR vytvárajú podrobné 3D mapy skenovaním prostredia laserovými lúčmi, čím poskytujú presné priestorové informácie. Hĺbkové kamery RGB-D zachytávajú údaje o farbe aj hĺbke, čo robotom poskytuje bohaté znalosti o ich okolí pre presnejšiu detekciu prekážok.
-
Typické prekážky: Vnútorné roboty sa musia vyrovnávať s rôznymi prekážkami, ako je nábytok, police a vybavenie, ktoré im môžu blokovať cestu. Navigácia v úzkych chodníkoch a dverách si vyžaduje opatrné manévrovanie, aby sa predišlo kolíziám. Okrem toho pohybujúce sa prekážky, ako sú ľudia a iné roboty, prinášajú nepredvídateľnosť a vyžadujú si rýchle a spoľahlivé vyhýbanie sa prekážkam.
-
Techniky na riešenie obmedzení senzorov: Senzory môžu niekedy produkovať zašumené alebo nepresné údaje v dôsledku odrazov, rušenia alebo faktorov prostredia. Na riešenie tohto problému sa používajú mriežky istoty, ktoré reprezentujú prekážky s rôznymi úrovňami spoľahlivosti, čo umožňuje robotovi filtrovať nespoľahlivé údaje a udržiavať spoľahlivú mapu prekážok. Nepretržité vzorkovanie zo senzorov ďalej zvyšuje presnosť aktualizáciou informácií o prekážkach v reálnom čase počas pohybu robota.
-
Pokročilé algoritmy: Algoritmus virtuálneho silového poľa (VFF) je populárna metóda, ktorá vníma prekážky ako virtuálne sily tlačiace robota preč, čo mu pomáha plynule sa pohybovať bez zastavenia. Tento prístup umožňuje robotom priebežne reagovať na dynamické prostredie. Integrácia so systémami SLAM (Simultánna lokalizácia a mapovanie) navyše umožňuje robotom vytvárať a aktualizovať podrobné mapy vnútorných priestorov, čím sa zlepšuje plánovanie trás a vyhýbanie sa prekážkam.
Vyhýbanie sa prekážkam vo vonkajších robotoch
Prevádzka vo vonkajšom prostredí predstavuje pre mobilné roboty jedinečné výzvy. Tieto prostredia sú nepredvídateľnejšie a rozmanitejšie ako vnútorné priestory, čo si vyžaduje sofistikované riešenia na vyhýbanie sa prekážkam, aby sa zabezpečila bezpečnosť a efektívnosť.
-
Rôzne senzorové technológie: Vonkajšie roboty zvyčajne používajú kombináciu GPS na presné globálne určovanie polohy, radarových systémov na detekciu objektov na veľké vzdialenosti a stereoskopických alebo hĺbkových kamier na zachytávanie detailných 3D informácií. Tieto senzory sú navrhnuté tak, aby zvládali rôzne svetelné a poveternostné podmienky, ako je dážď, hmla alebo priame slnečné svetlo, čo môže ovplyvniť presnosť senzorov.
-
Široká škála prekážok: Vonkajšie prekážky siahajú od statických objektov, ako sú stromy, skaly a obrubníky, až po dynamické, ako sú vozidlá, bicykle a chodci. Táto rozmanitosť vyžaduje, aby roboty neustále analyzovali svoje okolie a upravovali svoje dráhy v reálnom čase, aby sa predišlo kolíziám.
-
Environmentálne výzvy: Na rozdiel od kontrolovaných vnútorných priestorov sa vonkajšie prostredie vyznačuje nerovným terénom, svahmi a povrchovými nerovnosťami, ktoré musia roboty prekonávať. Poveternostné podmienky, ako je vietor, dážď a prach, ďalej komplikujú detekciu a pohyb prekážok, čo si vyžaduje robustnú kalibráciu senzorov a adaptívne algoritmy.
-
Fúzia senzorov a integrácia dát: Na prekonanie obmedzení jednotlivých senzorov používajú vonkajšie roboty techniky fúzie senzorov, ktoré kombinujú údaje z GPS, radaru, kamier a ďalších zariadení s cieľom vytvoriť komplexný a presný model prostredia. Táto integrácia údajov z viacerých zdrojov zvyšuje spoľahlivosť detekcie prekážok a rozhodovanie.
-
Pokročilé navigačné algoritmy: Algoritmy na vyhýbanie sa prekážkam pre vonkajšie roboty sú navrhnuté tak, aby bezproblémovo fungovali so systémami SLAM a plánovania trás. Tieto algoritmy spracovávajú zlúčené dáta zo senzorov v reálnom čase, čo umožňuje robotovi plánovať bezpečné a efektívne trasy okolo prekážok a zároveň sa prispôsobovať meniacemu sa terénu a neočakávaným objektom.

Výzvy v oblasti vyhýbania sa prekážkam v reálnom čase v rôznych prostrediach
Vyhýbanie sa prekážkam v reálnom čase je pre mobilné roboty kľúčové, ale jeho efektívna implementácia si vyžaduje prekonanie niekoľkých výziev, ktoré sa líšia v závislosti od vnútorného a vonkajšieho prostredia. Tieto výzvy ovplyvňujú, ako presne a rýchlo dokáže robot detekovať a reagovať na prekážky.
-
Obmedzenia senzora a šum: Senzory ako ultrazvukové zariadenia, LIDAR a kamery často produkujú zašumené alebo nepresné údaje v dôsledku odrazov, rušenia alebo podmienok prostredia. Napríklad ultrazvukové senzory môžu trpieť zrkadlovými odrazmi, ktoré spôsobujú zmeškané detekcie, zatiaľ čo kamery môžu mať problémy pri slabom osvetlení alebo oslnení. Tieto nepresnosti komplikujú spoľahlivú detekciu prekážok a vyžadujú si sofistikované techniky filtrovania a fúzie údajov.
-
Dynamické a nepredvídateľné prekážky: Roboty pre vnútorné aj vonkajšie použitie sa musia vysporiadať s pohybujúcimi sa prekážkami, ako sú ľudia v interiéri alebo vozidlá vonku. Predpovedanie pohybu týchto prekážok a úprava trás v reálnom čase je náročné, najmä keď sa údaje zo senzorov rýchlo aktualizujú alebo sú neúplné.
-
Enviromentálne faktory: Vnútorné priestory môžu mať preplnené priestory s úzkymi priechodmi, zatiaľ čo vonkajšie prostredie zahŕňa nerovný terén, meniace sa počasie a svetelné podmienky. Tieto faktory ovplyvňujú výkon senzorov a schopnosť robota bezpečne vnímať a navigovať.
-
Výpočtové nároky: Spracovanie údajov zo senzorov v reálnom čase, spúšťanie zložitých algoritmov, ako je virtuálne silové pole alebo SLAM, a prijímanie navigačných rozhodnutí v zlomku sekundy si vyžadujú značný výpočtový výkon. Vyváženie tohto spracovania s energetickou účinnosťou a hardvérovými obmedzeniami je neustálou výzvou.
-
Integrácia s navigačnými systémami: Vyhýbanie sa prekážkam musí bezproblémovo fungovať so systémami lokalizácie a plánovania trasy. Nepresná lokalizácia alebo oneskorená komunikácia medzi modulmi môže viesť k neoptimálnym rozhodnutiam alebo kolíziám.
Ako MRDVS udáva smer v technológii vyhýbania sa prekážkam v reálnom čase
MRDVS je v popredí v oblasti zlepšovania vyhýbania sa prekážkam v reálnom čase a poskytuje mobilným robotom víziu a inteligenciu potrebnú na bezpečnú a efektívnu navigáciu v zložitých prostrediach. Tu je niekoľko výhod, v ktorých MRDVS vyniká:
Špičkové kamery na snímanie hĺbky
Spoločnosť MRDVS vyvíja vysoko presné kamery na snímanie hĺbky, ktoré poskytujú presné 3D dáta v reálnom čase. Tieto kamery zachytávajú detailné priestorové informácie, čo umožňuje robotom detekovať prekážky s pozoruhodnou presnosťou – a to aj v náročnom osvetlení alebo preplnenom prostredí. Pokročilé senzory minimalizujú mŕtve miesta a zlepšujú celkovú spoľahlivosť vnímania.
Pokročilá fúzia senzorov a spracovanie dát
MRDVS bezproblémovo integruje dáta z viacerých senzorov, kombinuje hĺbkové kamery, RGB zobrazovanie a ďalšie vstupy, aby vytvoril komplexný model prostredia. Tento prístup fúzie senzorov pomáha filtrovať šum a nepresnosti, čím zabezpečuje, že algoritmy na vyhýbanie sa prekážkam fungujú s čistými a spoľahlivými dátami.
Optimalizované algoritmy v reálnom čase
MRDVS navrhuje a implementuje efektívne algoritmy optimalizované pre spracovanie v reálnom čase. Tieto algoritmy rýchlo analyzujú dáta zo senzorov, čo umožňuje mobilným robotom okamžite reagovať na dynamické prekážky bez nutnosti zastavenia. Táto schopnosť je kľúčová pre udržanie plynulej navigácie a predchádzanie kolíziám.
Všestrannosť pre vnútorné aj vonkajšie použitie
Riešenia MRDVS sú navrhnuté tak, aby spoľahlivo fungovali v interiéri aj exteriéri. Či už ide o navigáciu v preplnenom sklade alebo v nerovnom vonkajšom teréne, kamery a algoritmy MRDVS sa prispôsobujú rôznym podmienkam – zvládajú rôzne svetelné podmienky, počasie a typy prekážok.
Bezproblémová integrácia so systémami SLAM a navigačnými systémami
Produkty MRDVS sú plne kompatibilné s populárnymi SLAM a navigačnými rámcami. Táto integrácia umožňuje robotom kombinovať vyhýbanie sa prekážkam v reálnom čase s presnou lokalizáciou a plánovaním trasy, čo vedie k inteligentnejšej a autonómnejšej navigácii.
Záver
Vyhýbanie sa prekážkam v reálnom čase je nevyhnutné pre bezpečnú a efektívnu navigáciu mobilných robotov v zložitých prostrediach. MRDVS je lídrom v tomto odvetví vďaka pokročilým kamerám na snímanie hĺbky a inteligentným algoritmom, ktoré poskytujú presnú a spoľahlivú detekciu prekážok. Integráciou riešení MRDVS môžete zlepšiť výkon a bezpečnosť svojich robotov v interiéri aj exteriéri. Zistite, ako vám MRDVS môže pomôcť dosiahnuť bezproblémovú navigáciu v reálnom čase – kontaktujte nás ešte dnes a dozviete sa viac.