


Senzory LiDAR-Vision Fusion série S pre autonómne vnímanie robotov
Séria S kombinuje hĺbkové snímanie LiDAR a RGB videnie, aby poskytovala 3D vnímanie prostredia v reálnom čase pre AMR, štvornohé roboty, servisné roboty a autonómne vozidlá.
Dostupné rozhranie MIPI
FOV 120° × 80°
Prekážka prekážky
Ethernet
Pochopte sériu S za jednu minútu
Čo je snímač LiDAR-Vision série S?
Séria S je 3D senzor, ktorý integruje LiDAR meranie vzdialenosti a RGB zobrazovanie, aby poskytoval presné informácie o hĺbke, mračná bodov a vizuálne údaje pre autonómne roboty.
Aké problémy rieši?
Detekuje nízkoprofilové, zavesené, nepravidelné a trojrozmerné prekážky, ktoré môžu byť prehliadnuté konvenčnými planárnymi skenovacími senzormi.
Kompatibilné robotické platformy
Séria S je kompatibilná s viacerými robotickými platformami vrátane AMR, štvornohých robotov, servisných robotov a autonómnych vozidiel.
Dostupné dátové výstupy
Poskytuje hĺbkové mapy, bodové mračná, RGB obrázky alebo údaje o prekážkach v závislosti od modelu.
Ktoré roboty sú kompatibilné so sériou S?
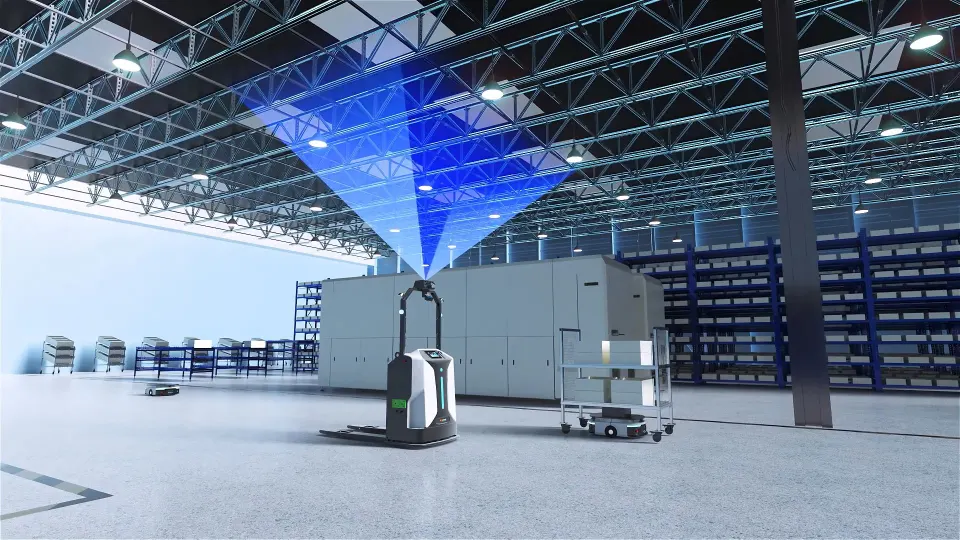
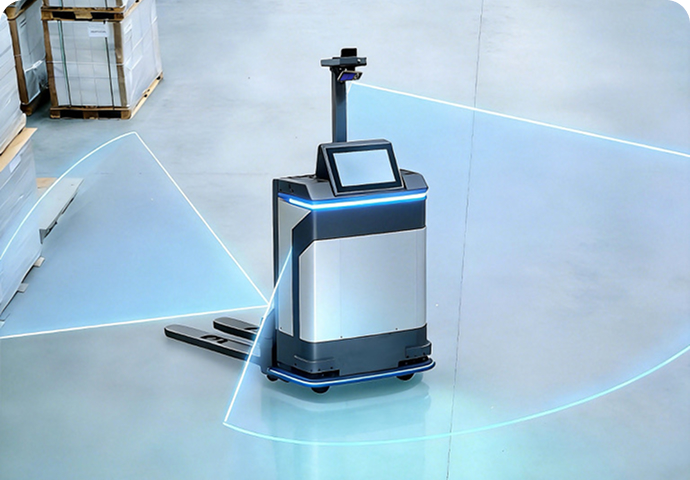
AMR a AGV
·Montované na prednej, zadnej alebo bočnej strane
·Namontovaný na prednej, zadnej a bočných stranách robota.
· Odporúčané modely:S10, S10 Pro
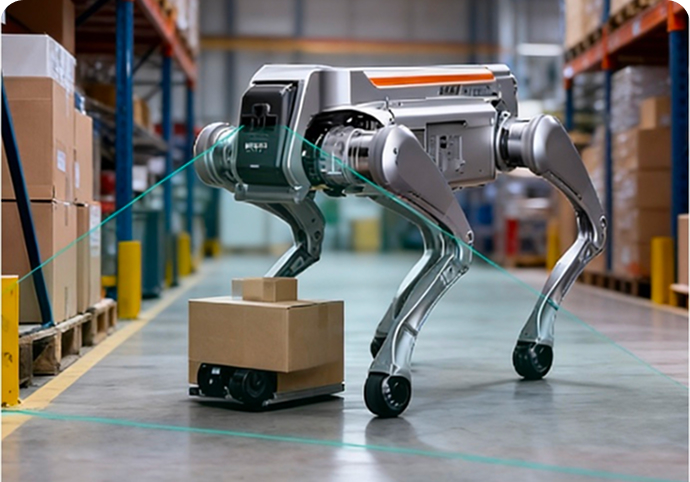
Štvornohé roboty
· Detekuje blízke prekážky a skenuje okolie pred vozidlom.
·Analyzuje zložitý terén a okolie.
·Odporúčané modely:S10 Ultra Lite
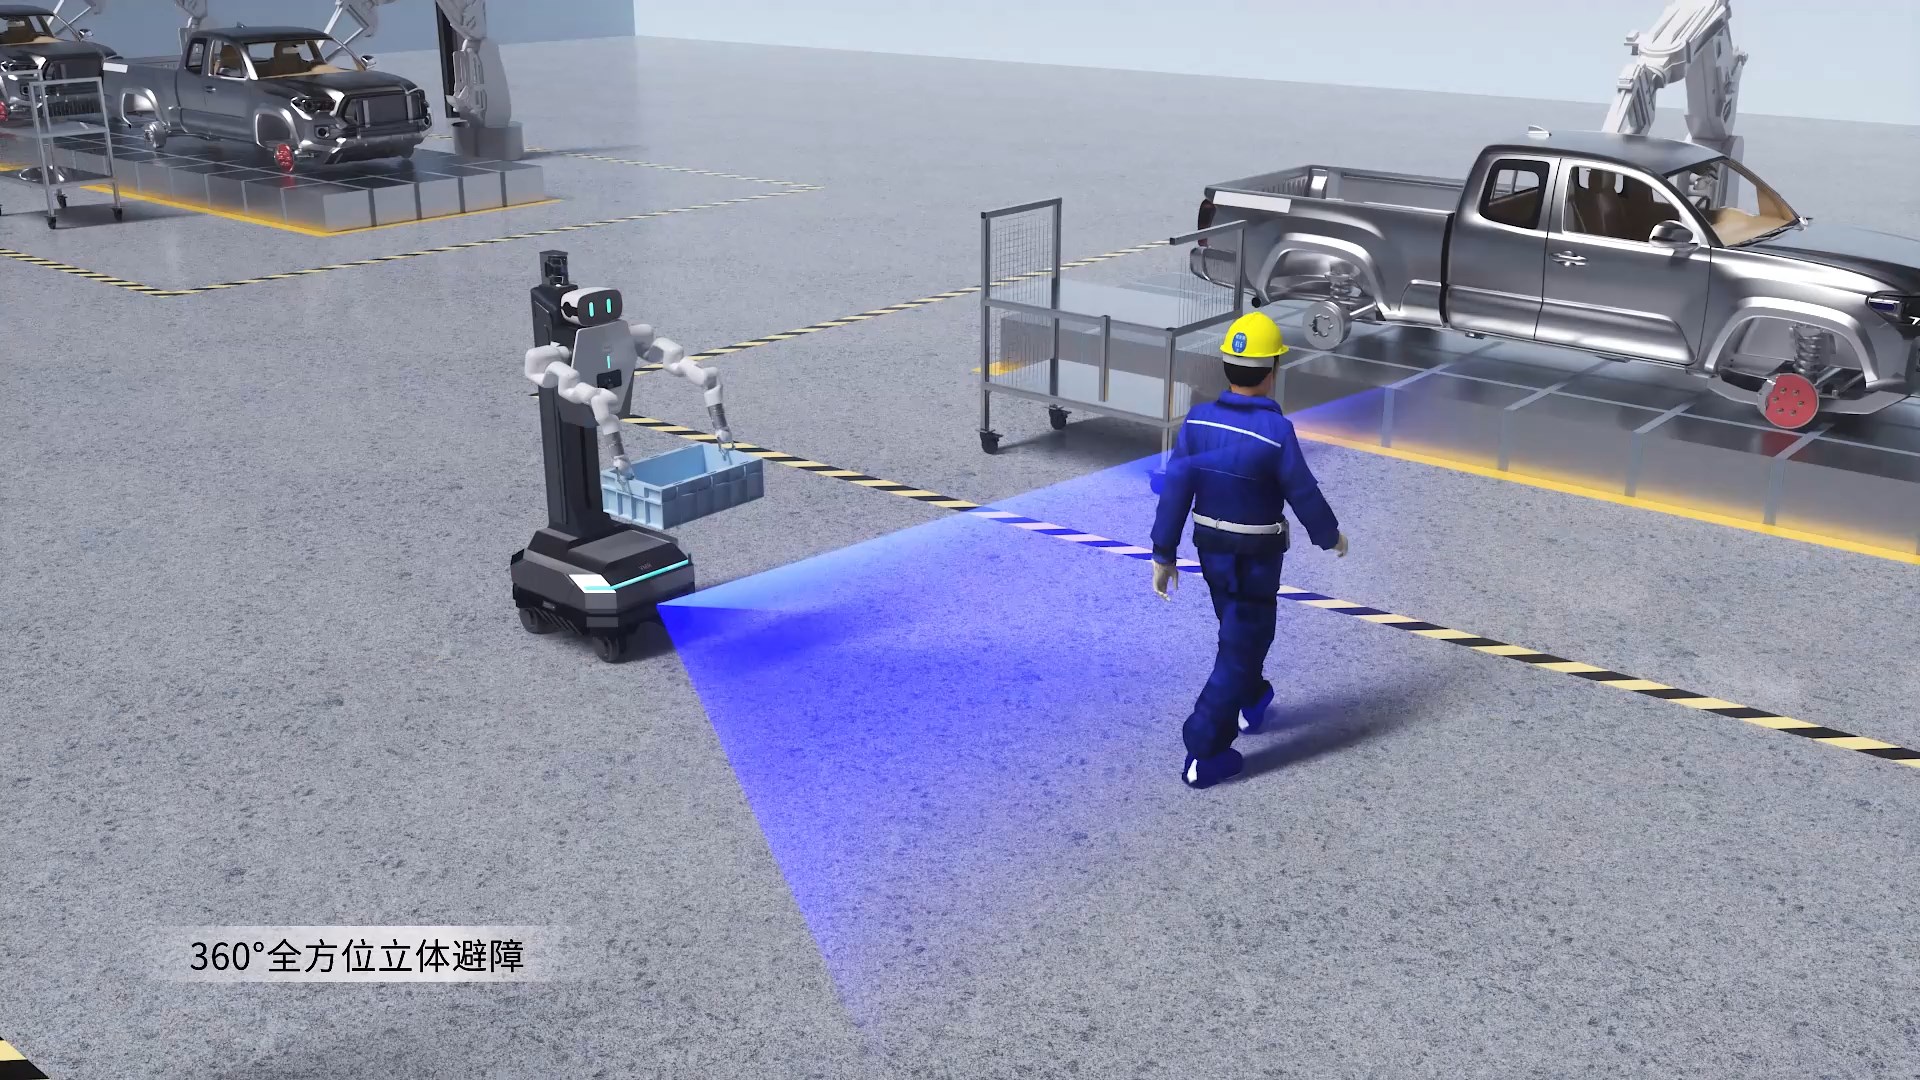
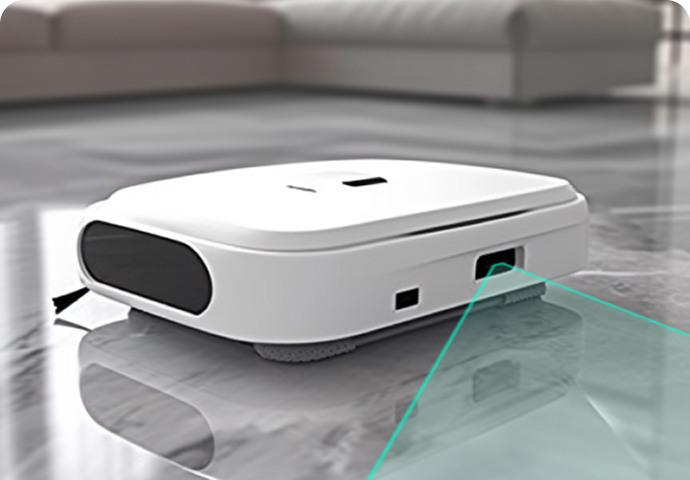
Servisné roboty
·Vníma priestorové rozloženie v zariadených izbách a chodbách.
· Vyhýba sa prekážkam a zaisťuje bezpečnosť okolo ľudí.
· Odporúčané modely:S11
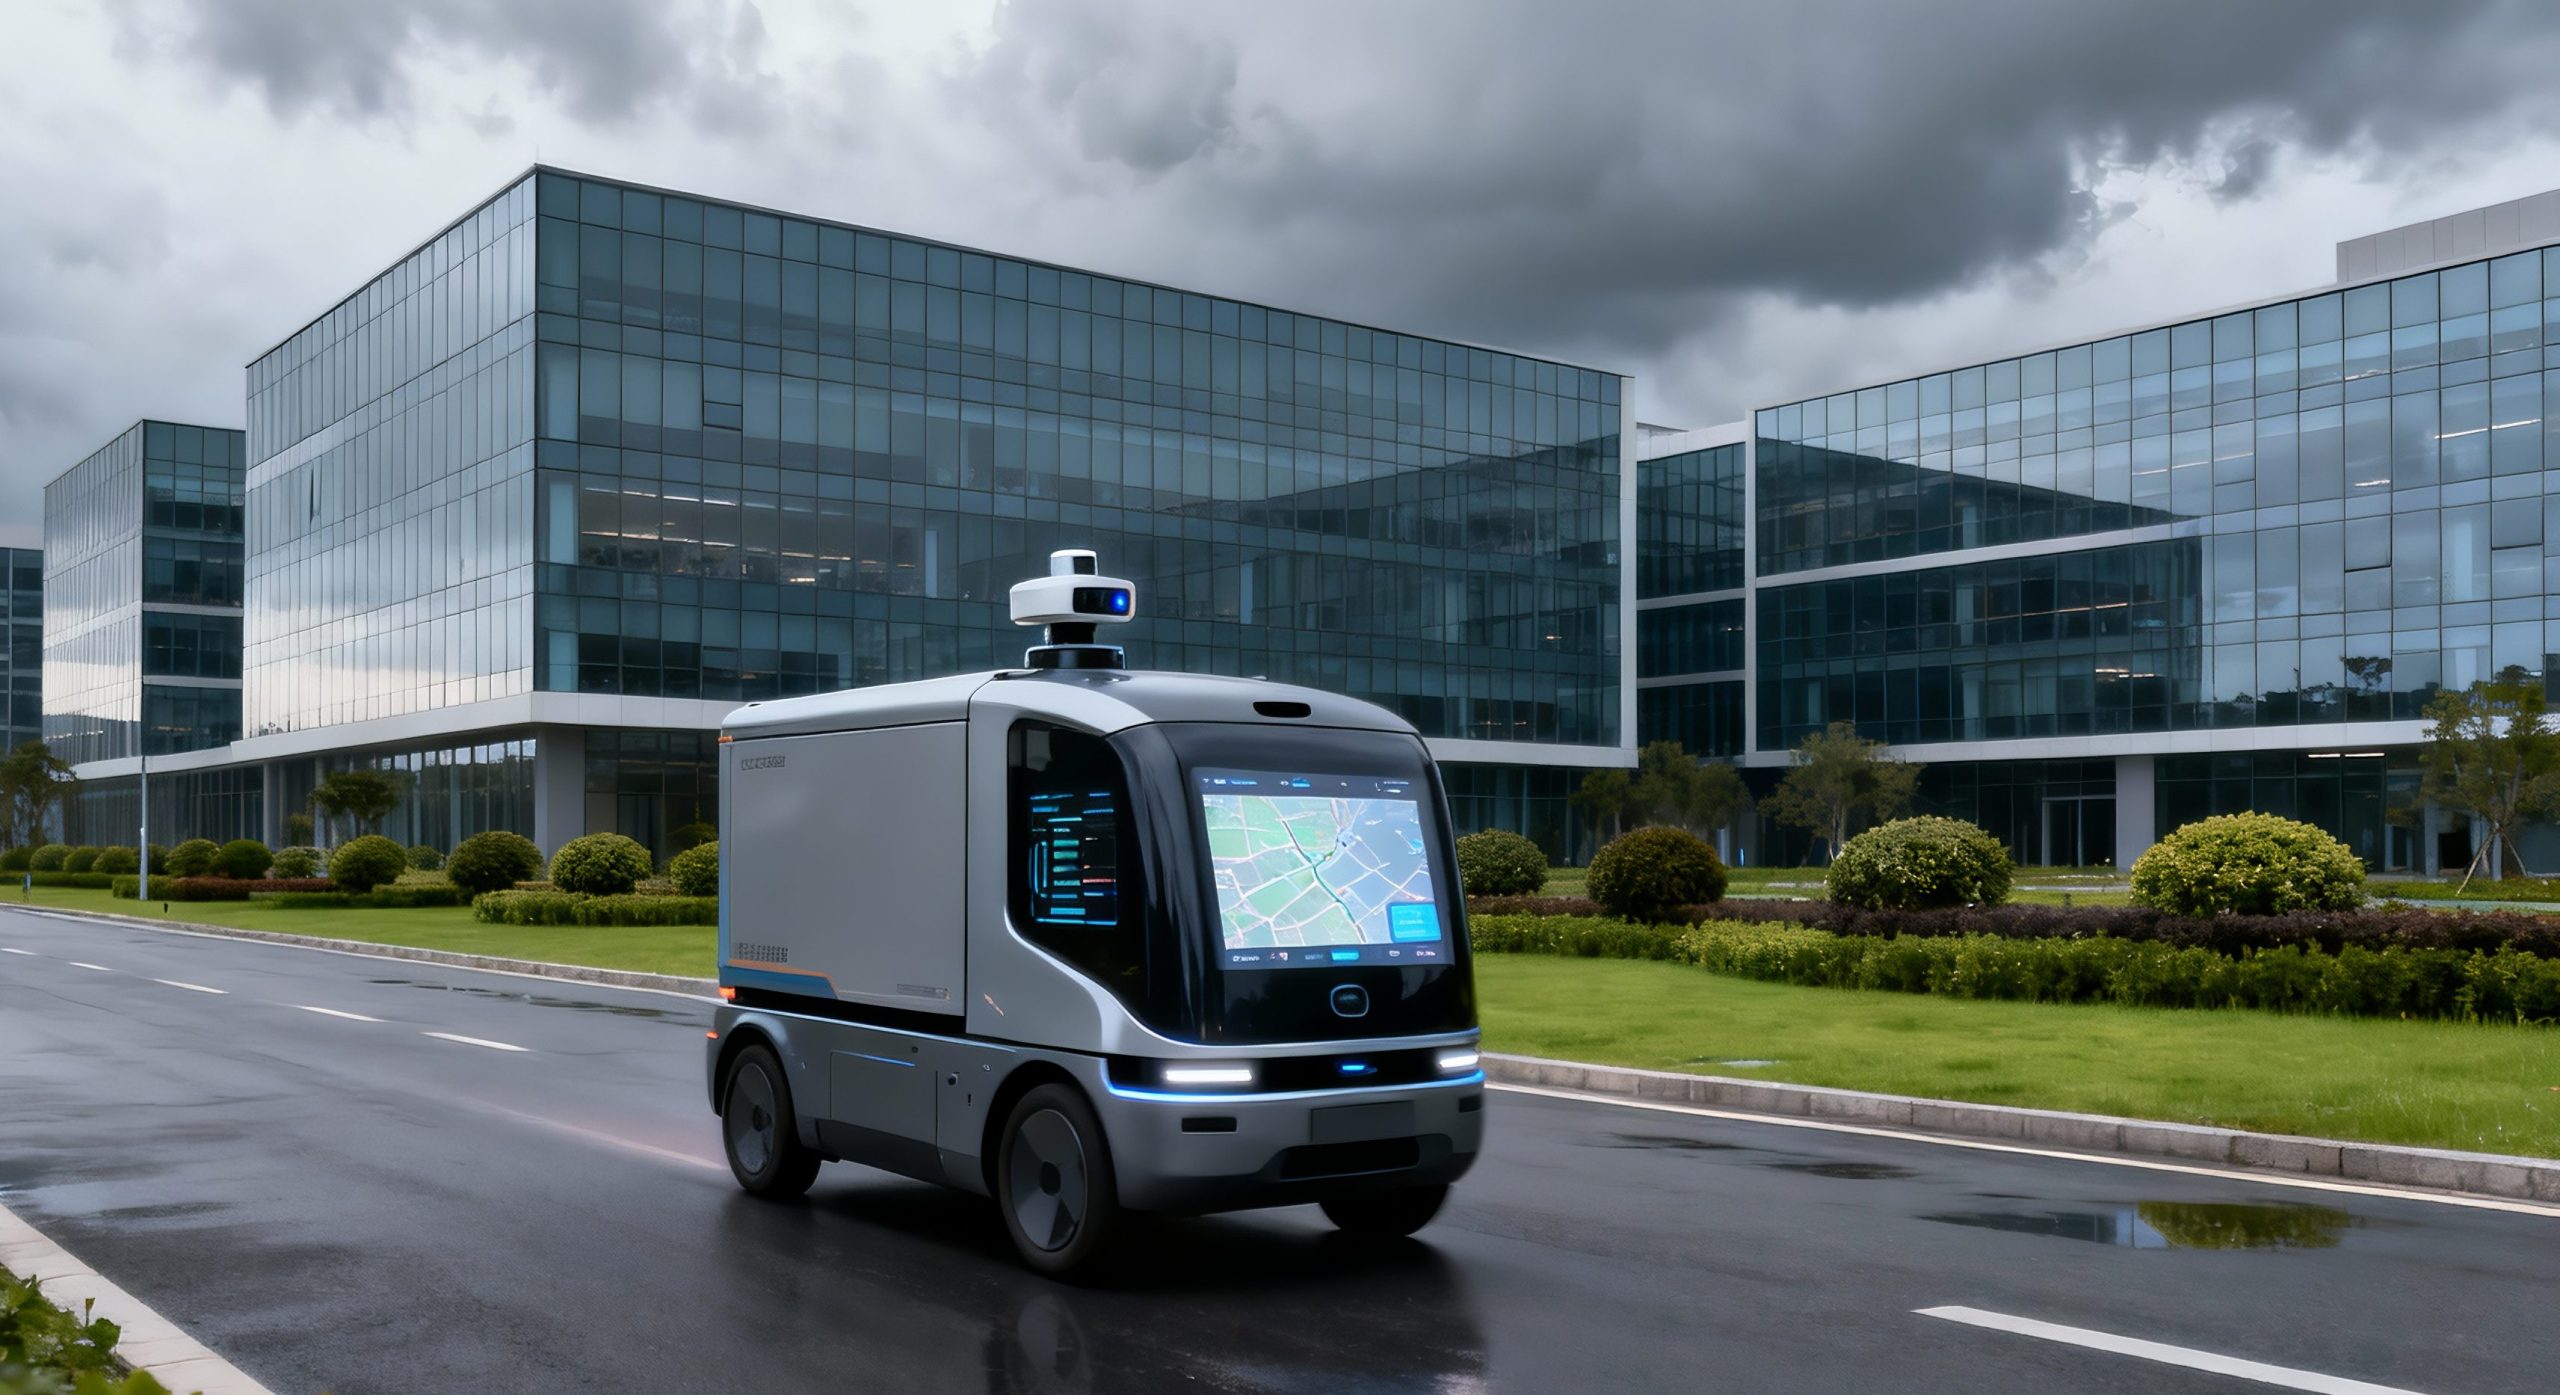
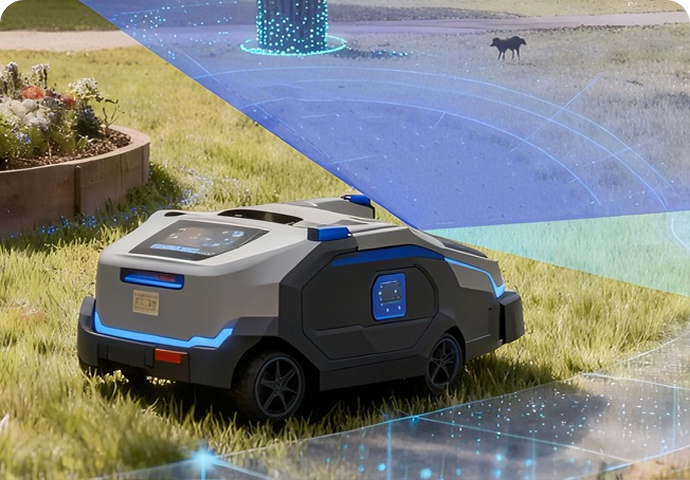
Vonkajšie nízkorýchlostné autonómne stroje
·Pomalorýchlostná autonómna robotika (dodávanie/inšpekcia/čistenie).
·Hodnotené podľa stupňa ochrany, svetla a teploty.
·Odporúčané modely:S10 Pro
Porovnanie a výber modelov série S
| Modelka | Umiestnenie produktu | Pracovný rozsah | FOV | Výstup údajov | IP Rating | Odporúčané aplikácie |
|---|---|---|---|---|---|---|
| S10 | Dynamické vyhýbanie sa na dlhé vzdialenosti | 0.05–8 m (90 % odrazivosť) 0.05–5 m (10 % odrazivosť) | Hĺbkové zorné pole: 120° × 80° RGB FOV: 120° × 90° | Mapy hĺbky, RGB a intenzity IR | IP54 | AMR/AGV, autonómne vysokozdvižné vozíky, nízkorýchlostné vonkajšie vozidlá, skladovacie a logistické roboty |
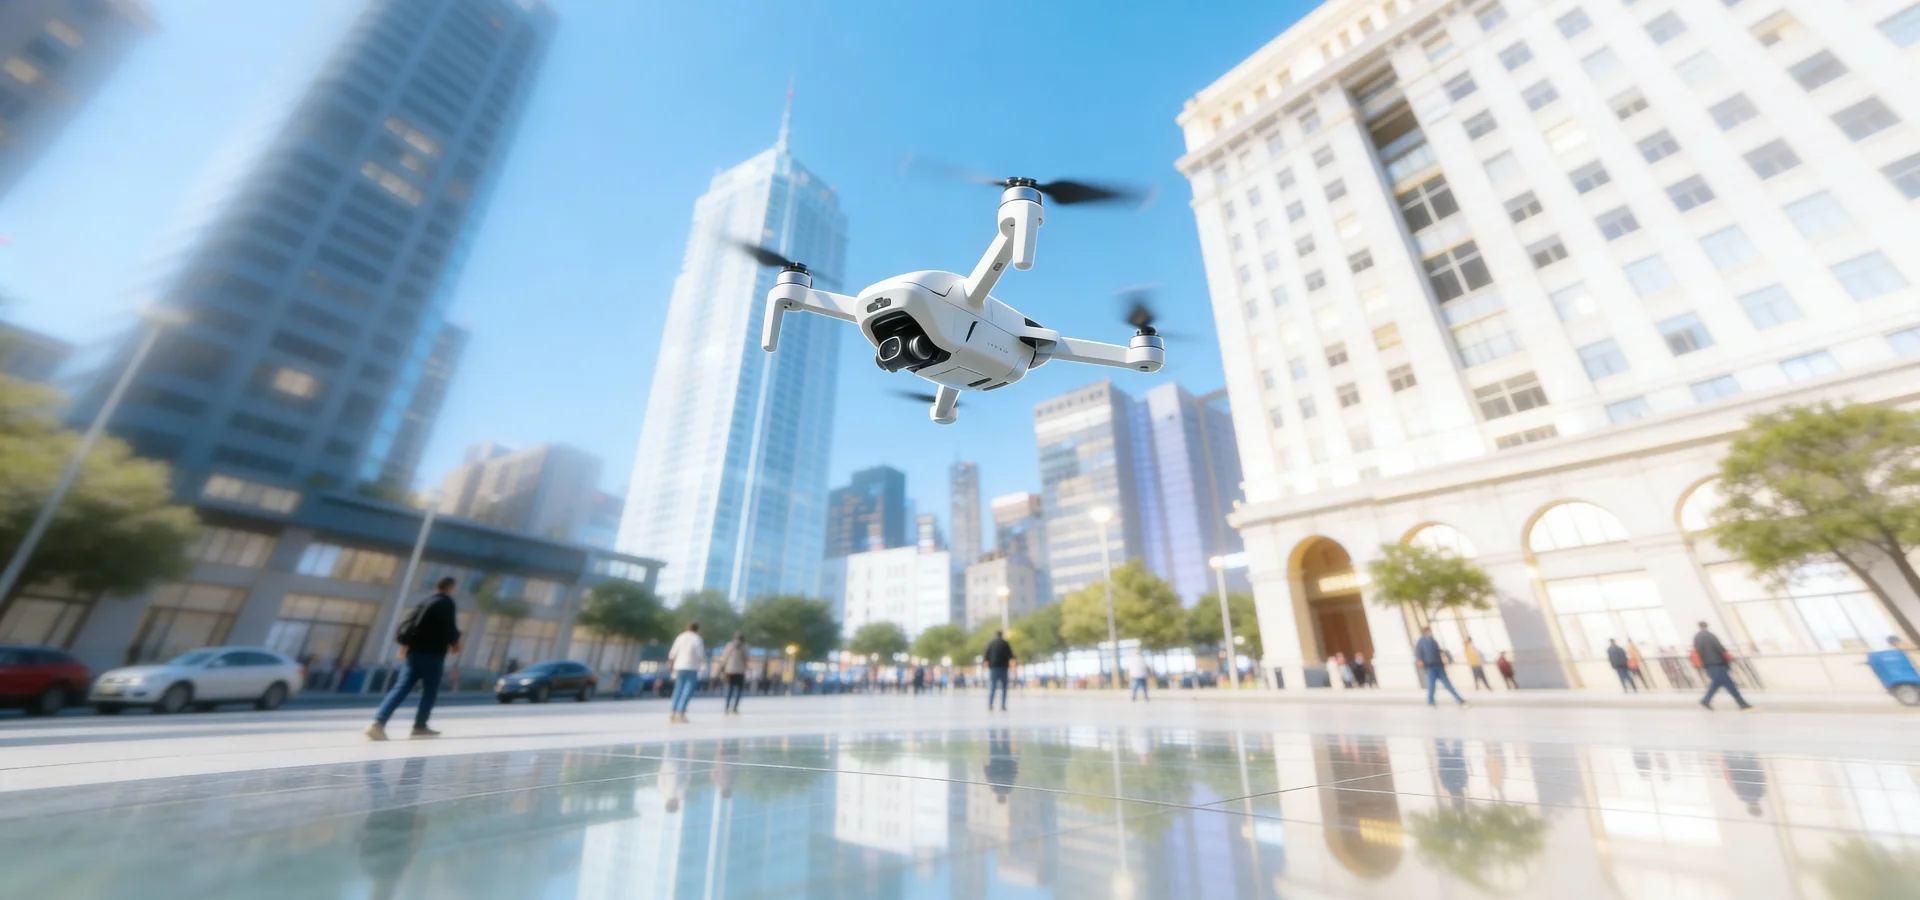
| S10 Ultra Lite | Vnímanie na diaľku | 0.2–42 m (90 % odrazivosť) 0.2–30 m (10 % odrazivosť) | Hĺbkové zorné pole: 120° × 80° ± 3° | Hĺbkové/bodové mračná a mapy intenzity infračerveného žiarenia | IP67 | Štvornožce, robotické kosačky, viacrotorové drony, vonkajšie mobilné roboty |
| S11 | Vyhýbanie sa stretom na krátku vzdialenosť, priestorové snímanie a 3D modelovanie | 0.1–5 m (zorné pole 118°) 0.1–3 m (zorné pole 140°) (Odrazivosť: 10 % – 90 %) | Hĺbkové zorné pole: 136° × 56° Zorné pole RGB: 120° × 110° ± 3° | Mraky hĺbky/bodov, mapy intenzity RGB a IR | IP54 | Čistiace roboty, AMR/AGV, servisné roboty, domáce roboty |
Kľúčové špecifikácie a prevádzkové podmienky
| špecifikácia | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Technológia hĺbky | dToF | dToF | dToF |
| Prevádzkový rozsah | 0.05 – 8 m pri 90 % odrazivosti; 0.05 – 5 m pri 10 % odrazivosti | 0.2 – 42 m pri 90 % odrazivosti; 0.2 – 30 m pri 10 % odrazivosti | 0.1–5 m vonku pri odrazivosti 10 % – 90 % |
| Minimálna detekčná vzdialenosť | 0.05 m | 0.2 m | 0.1 m |
| Hĺbkové rozlíšenie | 240 × 160 | 240 × 160 | 240 × 96 |
| Rozlíšenie RGB | 1920 × 1080 | - | 1280 × 1080 |
| Snímok za sekundu | Hĺbka/RGB: Max. 20 snímok za sekundu; Typicky 15 snímok za sekundu | Hĺbka: Max. 10 snímok za sekundu, typicky 10 snímok za sekundu; RGB: Max. 20 snímok za sekundu, typicky 10 snímok za sekundu | Hĺbka/RGB: Max. 20 snímok za sekundu; Typicky 10 snímok za sekundu |
| Zorné pole | Hĺbka: 120° × 80°; RGB: 120° × 90° | Hĺbka: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Hĺbka: 136° × 56°; RGB: 120° × 110° ±3° |
| Presnosť hĺbky | ≤ 3 cm | ≤ 4 cm | 1 cm |
| Rozsah okolitého svetla | Až 100 kLux | 0–100 kLux | Až 100 kLux |
| Komunikačné rozhranie | Ethernet; voliteľné vlastné I/O | Ethernet | Ethernet / USB / MIPI |
| Vstupné napätie | 12–28 V jednosmerný prúd | 12–27 V jednosmerný prúd | Ethernet: 12 – 28 V DC; USB: 5 V; |
| Spotreba energie | Priemerne ≤4 W | <9 W | <4 W priemer; 13 W špička |
| Rozmery | × × 80 37 25 mm | × × 106 69 43 mm | × × 90 25 25 mm |
| Váha | 190 g | Približne. 440 g | Približne 130 g (Ethernet) / 90 g (USB) |
| Prevádzková teplota | -20 °C až 60 °C | -20 °C až 75 °C | -20 °C až 60 °C |
| Skladovacia teplota | -40 °C až 85 °C | -40 °C až 85 °C | -40 °C až 70 °C |
| Stupeň ochrany | IP54 | IP67 | IP54 |
| Podporované operačné systémy | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 alebo novší; Linux; Arm Linux/ROS |
| Podpora SDK | SDK pre jazyky C / C++ / ROS | SDK pre jazyky C / C++ / ROS | SDK pre jazyky C / C++ / ROS |
Prípady použitia série S
Technické najčastejšie otázky k sérii S
Akú technológiu hĺbkového snímania používajú S10, S10 Ultra Lite a S11?
Všetky tri modely využívajú technológiu snímania hĺbky dToF. Kamera meria čas potrebný na to, aby laserový signál prešiel k objektu a vrátil sa späť k senzoru, a potom vypočíta vzdialenosť medzi objektom a kamerou, aby vygenerovala hĺbkové mapy a 3D mračná bodov.
Aké sú hlavné rozdiely medzi S10, S10 Ultra Lite a S11?
Model S10 je navrhnutý pre štandardné vnímanie v strednom dosahu a vyhýbanie sa prekážkam v mobilných robotoch. S10 Ultra Lite je určený pre lokalizáciu, navigáciu a vnímanie prostredia v interiéri aj exteriéri na dlhšie vzdialenosti. S11 sa vyznačuje kratšou minimálnou detekčnou vzdialenosťou a širším zorným poľom, vďaka čomu je vhodný na vyhýbanie sa prekážkam v blízkej vzdialenosti a priestorové vnímanie v širokom okolí.
Aké typy údajov dokáže séria S vygenerovať?
Verzie robota S11 s podporou S10, S10 Ultra Lite a RGB dokážu vytvárať hĺbkové mapy, mračná bodov, RGB obrázky a IR amplitúdové obrázky. Roboty môžu tieto údaje použiť na detekciu prekážok, navigáciu, priestorové vnímanie a mapovanie prostredia.
Výstupné možnosti sa môžu líšiť v závislosti od konfigurácie rozhrania, preto je potrebné pred integráciou potvrdiť konkrétne dátové toky.
Dá sa séria S používať vonku?
Skutočný výkon vonkajšieho merania vzdialenosti môže byť ovplyvnený intenzitou slnečného žiarenia, odrazivosťou cieľa, uhlom dopadu, dažďom, hmlou, prachom a stavom optického okna. Pred nasadením sa odporúča testovanie v skutočnom prevádzkovom prostredí.
Ako si mám vybrať medzi S10, S10 Ultra Lite a S11?
Výber modelu by mal byť založený na detekčnom dosahu, zornom poli, komunikačnom rozhraní, stupni ochrany, hĺbkovom rozlíšení a skutočnom prostredí inštalácie.
- Pre štandardné vyhýbanie sa prekážkam mobilným robotom zvážte S10.
- Pre vnímanie prostredia na dlhé vzdialenosti zvážte S10 Ultra Lite.
- Pre vnímanie zblízka a so širokým poľom zvážte S11.
Technické zdroje pre sériu S
Download Center
Prípadové štúdie
Poznámky k aplikácii
Ekosystémoví partneri
Technické poznámky k aplikácii série S
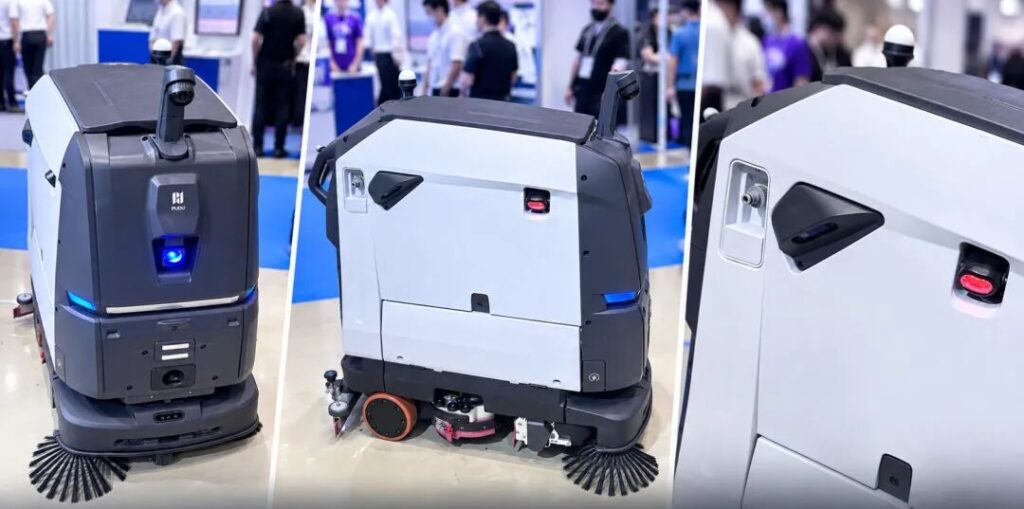
3D snímanie MRDVS podporuje čistiace roboty Pudu BG1 a ET1
Kamery MRDVS S11, moduly S11 MIPI a senzory S01 podporujú vnímanie a detekciu prekážok v čistiacich robotoch Pudu BG1 a ET1.
-
Prečo váš WMS stále háda obsadenosť slotov?
September 17, 2026 -
Šesť riešení 3D videnia od spoločnosti MRDVS
Júla 22, 2026