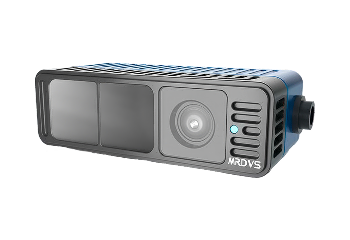
Riešenie robotickej depaletizácie vriec s 3D vizuálnym navádzaním

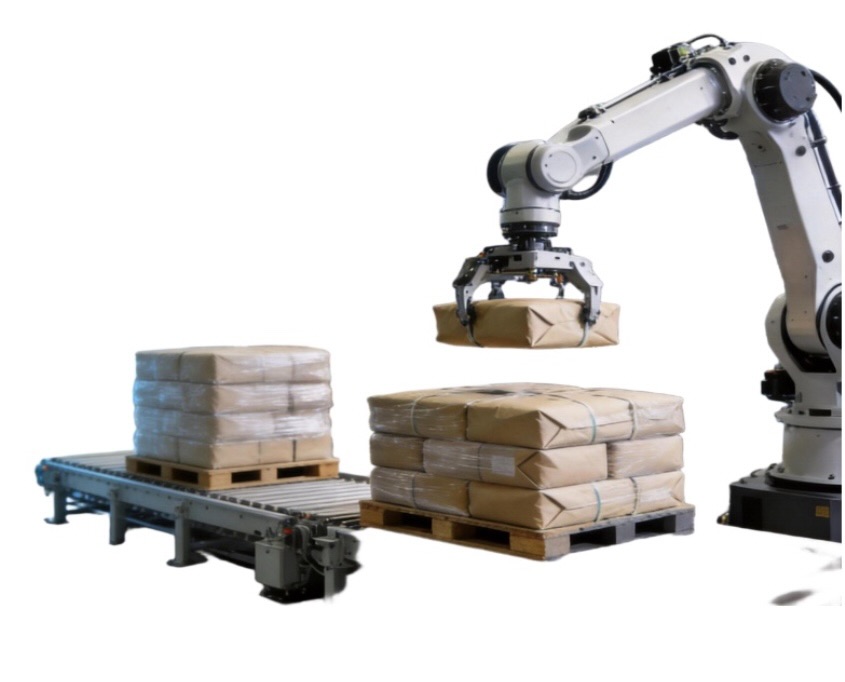
MRDVS poskytuje 3D kamerové riešenie na detekciu, lokalizáciu a depaletizáciu vriec z paliet. Riešenie kombinuje 3D snímanie, detekciu vriec, odhad polohy uchopenia a koordináciu úloh robota. Podporované typy vriec, pracovná vzdialenosť, čas cyklu a výkon vychystávania sa vyhodnocujú podľa špecifikácií vriec, vzoru palety, robota, koncového efektoru a operačného prostredia.

Základné možnosti vízie pre depaletizáciu vriec

Systém zachytáva 3D dáta z povrchu palety, identifikuje vrecko, ktoré je možné vyzdvihnúť, vypočíta polohu a orientáciu požadovanú robotom a aktualizuje scénu po každom vyzdvihnutí, aby podporil nepretržité operácie depaletizácie.

01. Zachytenie 3D scény

Štyri základné funkcie videnia

Zachytáva hĺbkové údaje a 3D mračná bodov z povrchu palety na analýzu polôh vriec, kontúr a podmienok stohovania.

02. Detekcia a segmentácia vreciek

Identifikuje jednotlivé vrecia v nepravidelných, naklonených alebo čiastočne zakrytých stohoch a určuje, ktorý cieľ je možné vybrať ako prvý.

03. Odhad úchopovej pozície

Vypočítava informácie o polohe, orientácii a súradniciach potrebné pre robotické vychystávanie na základe povrchu vreca a priestorovej polohy.

04. Aktualizácia scény a opätovná detekcia

Po každom vychystávaní znova zachytí povrch palety, aktualizuje zostávajúce polohy vriec a generuje informácie pre ďalší cyklus úlohy.

Systémová integrácia a kompatibilita

Depaletizačný systém vyžaduje koordinovanú prevádzku medzi 3D senzorom, procesorovou jednotkou, softvérom na snímanie, robotom, koncovým efektorom a systémom riadenia linky. Rozhrania, spôsoby inštalácie a rozsah zodpovedností sú definované podľa konfigurácie projektu.

01. Integrácia robotov

Štyri oblasti integrácie

Definuje prenos údajov o polohe a vykonávanie úlohy podľa značky robota, modelu, verzie ovládača a dostupných rozhraní úloh.

02. Integrácia koncového efektora

Vyhodnocuje možnosti vákua, upínania alebo iných koncových efektorov na základe materiálu vrecka, hmotnosti, charakteristík povrchu a smeru vyberania.

03. PLC a linková komunikácia

Vymieňa si údaje o úlohách, stave, dokončení a výnimkách s PLC, dopravníkovým systémom a predradeným alebo následným zariadením.

04. Kalibrácia a inštalácia

Dokončí kalibráciu súradníc a potvrdí dostupný pracovný rozsah podľa montážnej polohy senzora, súradnicového systému robota a dostupného priestoru na stavenisku.

Podporované tašky a prevádzkový obal

Materiál vriec, rozmery, hmotnosť, povrchové vlastnosti a podmienky stohovania priamo ovplyvňujú detekciu zrakom a robotické vychystávanie. Konečný prevádzkový rozsah by sa mal potvrdiť pomocou reprezentatívnych vzoriek vriec, obrázkov paliet a podmienok na mieste.

bag TypeFlexibilné obaly, kartóny, jutové vrecia
Vzor paletyPodporuje prepojené vzory s 2, 3, 5, 6 vreckami, veterník a ďalšie.
Stav balíka• Povolená je menšia deformácia, priľnavosť a nedostatočné vyplnenie
• Silná deformácia alebo povrchové stopy po pásoch vyžadujú samostatné posúdenie
Pracovná vzdialenosť2.8-3.2m
Svetelné podmienky• Počas prevádzky systému majte svetlá zapnuté
• Zabráňte priamemu slnečnému žiareniu v priestore na depaletizáciu (používajte závesy v blízkosti okien)
Stohovanie paliet• Umiestnite na rovný povrch; uhol sklonu ≤3°
• Všetky balíky v tom istom stohu musia mať rovnakú veľkosť a balenie

Údaje o výkonnosti a podmienky validácie

Snímková frekvencia spracovania obrazu
Až 20 FPS
Presnosť lokalizácie
± 10mm
Miera úspešnosti detekcie tašky
99.9%
Úspešné tipy / Celkový počet pokusov o tip
≥ 99.5%
Test nepretržitej prevádzky
24 hodín

Architektúra systému

Riešenie pozostáva z modulov na zber 3D dát, spracovanie obrazu, softvér na vnímanie a modulov na vykonávanie robotov. Konečný rozsah dodávky závisí od projektovej zmluvy a modelu systémovej integrácie.

Ako to funguje

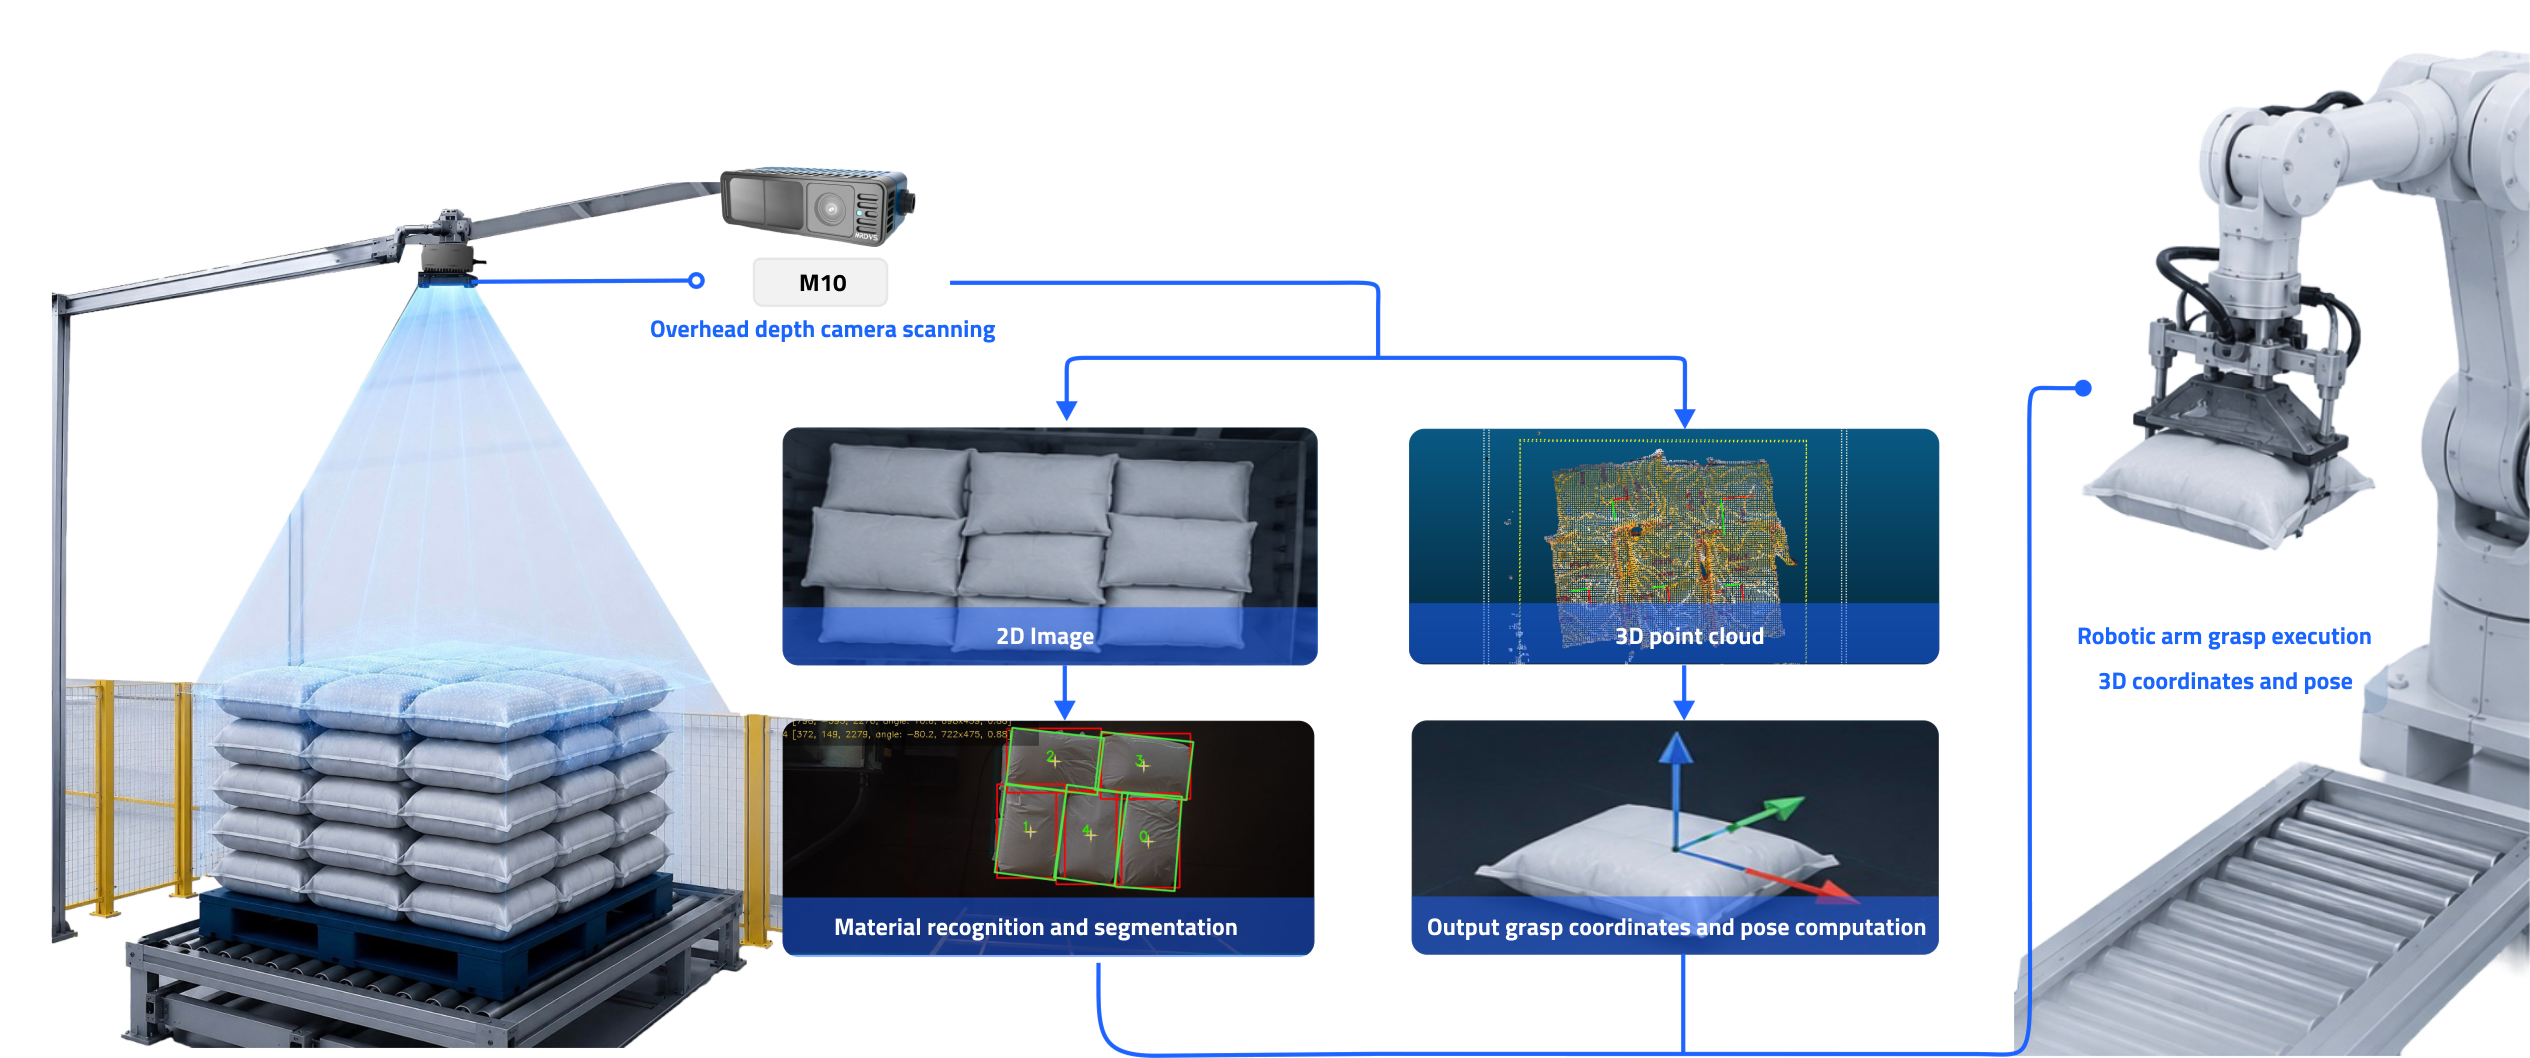
Systém postupne vykonáva snímanie povrchu palety, generovanie 3D údajov, detekciu vreca, výpočet polohy uchopenia, prenos údajov o úlohe a aktualizáciu scény.

Ako to funguje

Úloha M10 v riešení depaletizácie vriec

M10 poskytuje údaje o hĺbke, informácie o intenzite a 3D mračná bodov pre systém depaletizácie, čo pomáha systému získať geometriu paliet a polohy vriec. Skutočná montážna vzdialenosť, oblasť pokrytia a čas cyklu systému závisia od konfigurácie senzora, priestoru na mieste a požiadaviek projektu.

Technológia hĺbkydToF
Dátové výstupyMapa hĺbky, mapa intenzity, 3D mračno bodov, I/O
Hĺbkové rozlíšenie480 × 320
Snímok za sekunduAž 20 FPS
Zorné pole90° × 60° (±3°)
rozhranieJST; I/O, sériový, virtuálny Ethernet

Aplikačné scenáre

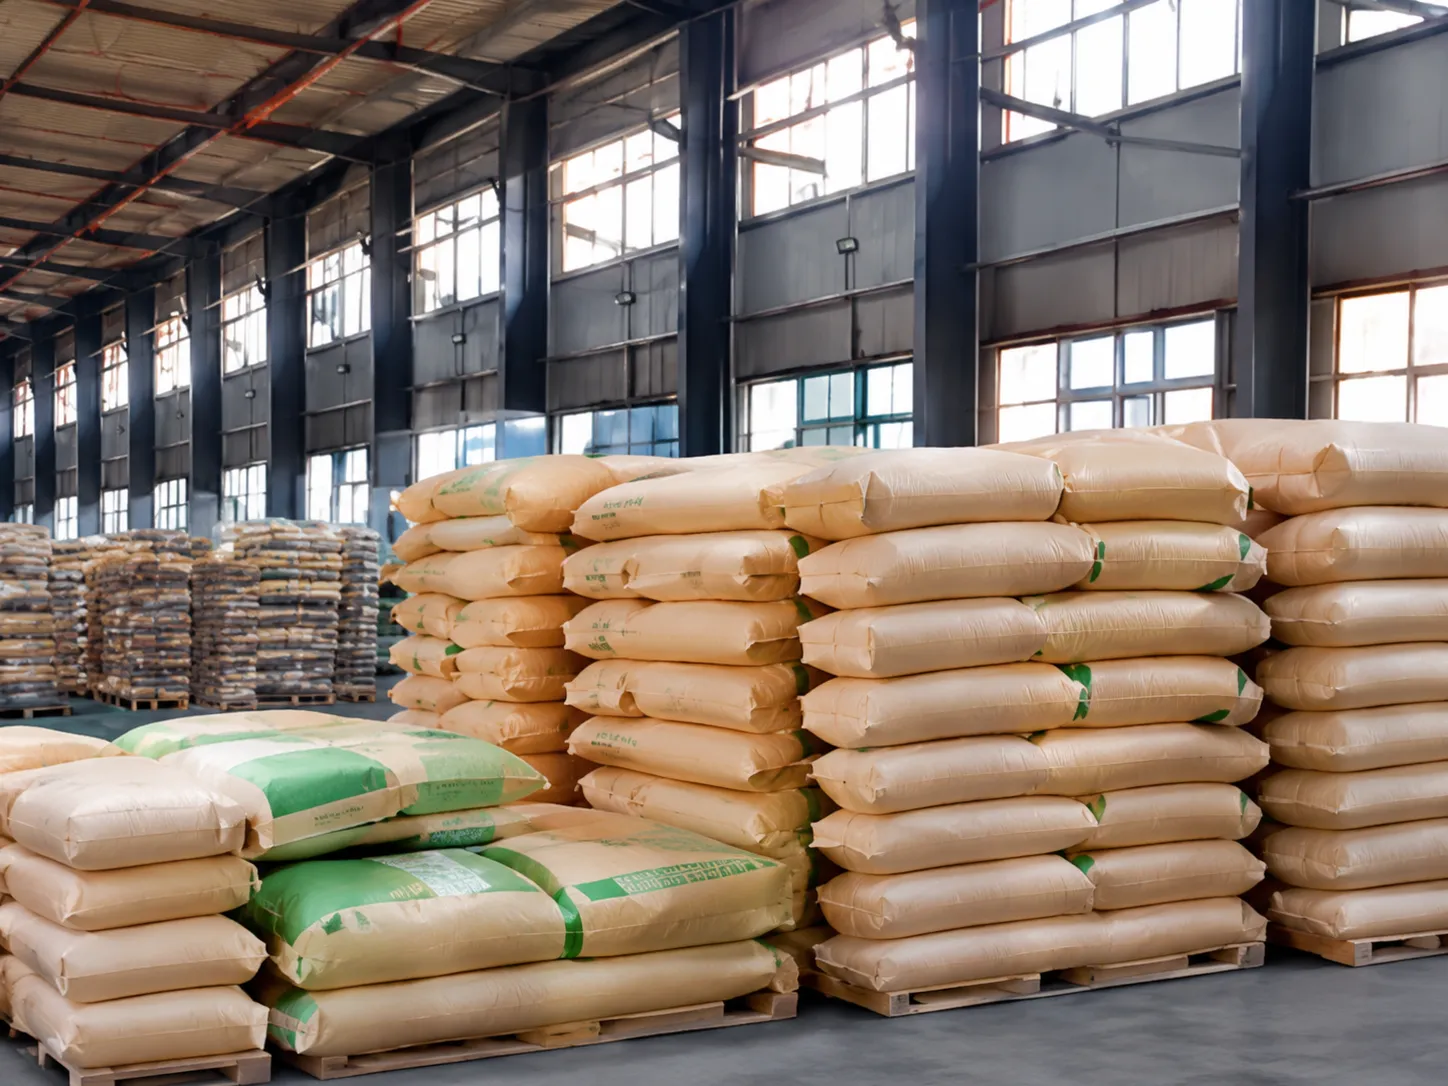
Krmivo pre zvieratá.webp

Jedlo pre zvieratá

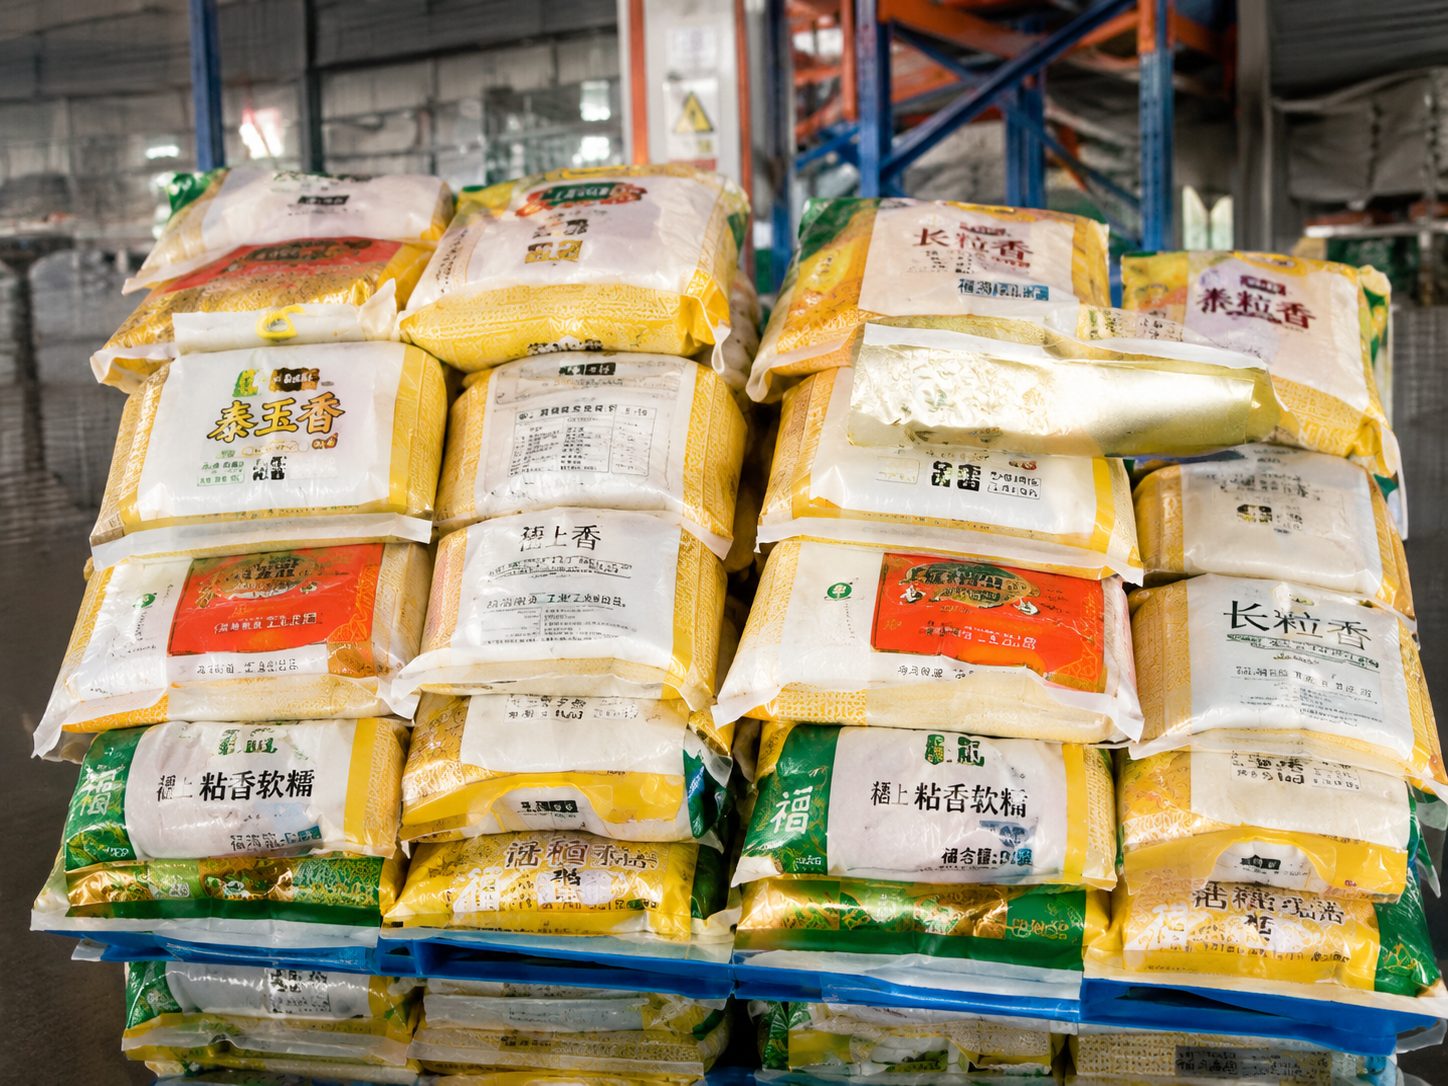
Jedlo a obilie.jpg

Potraviny a obilie

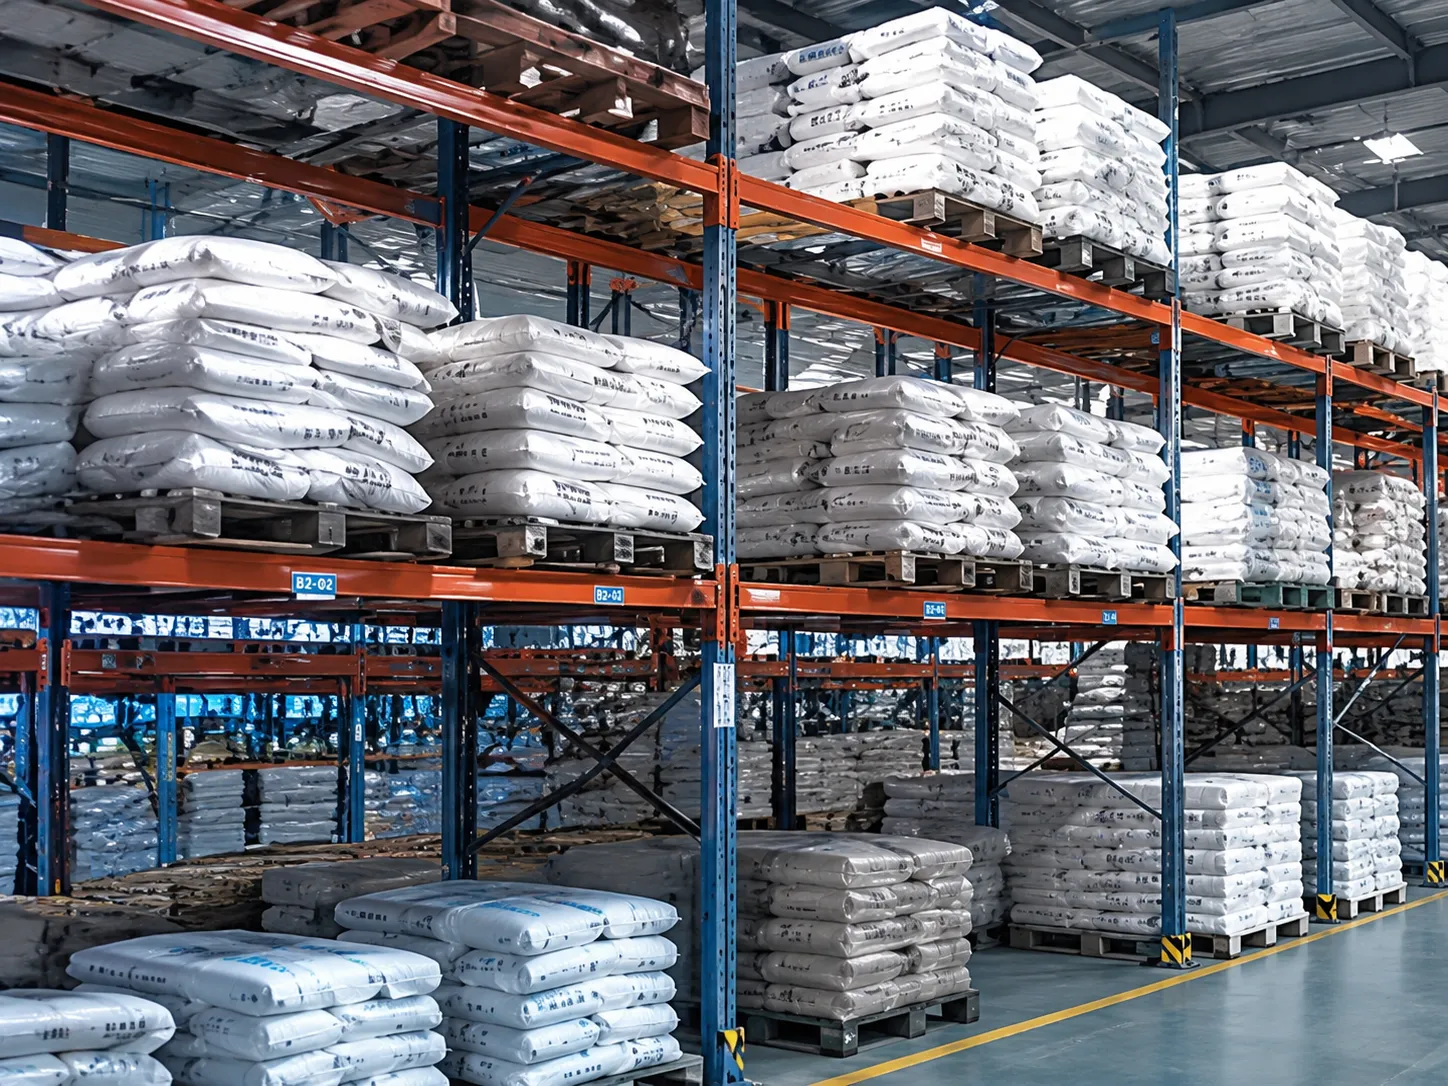
Skladovanie a logistika.webp

Skladovanie a logistika

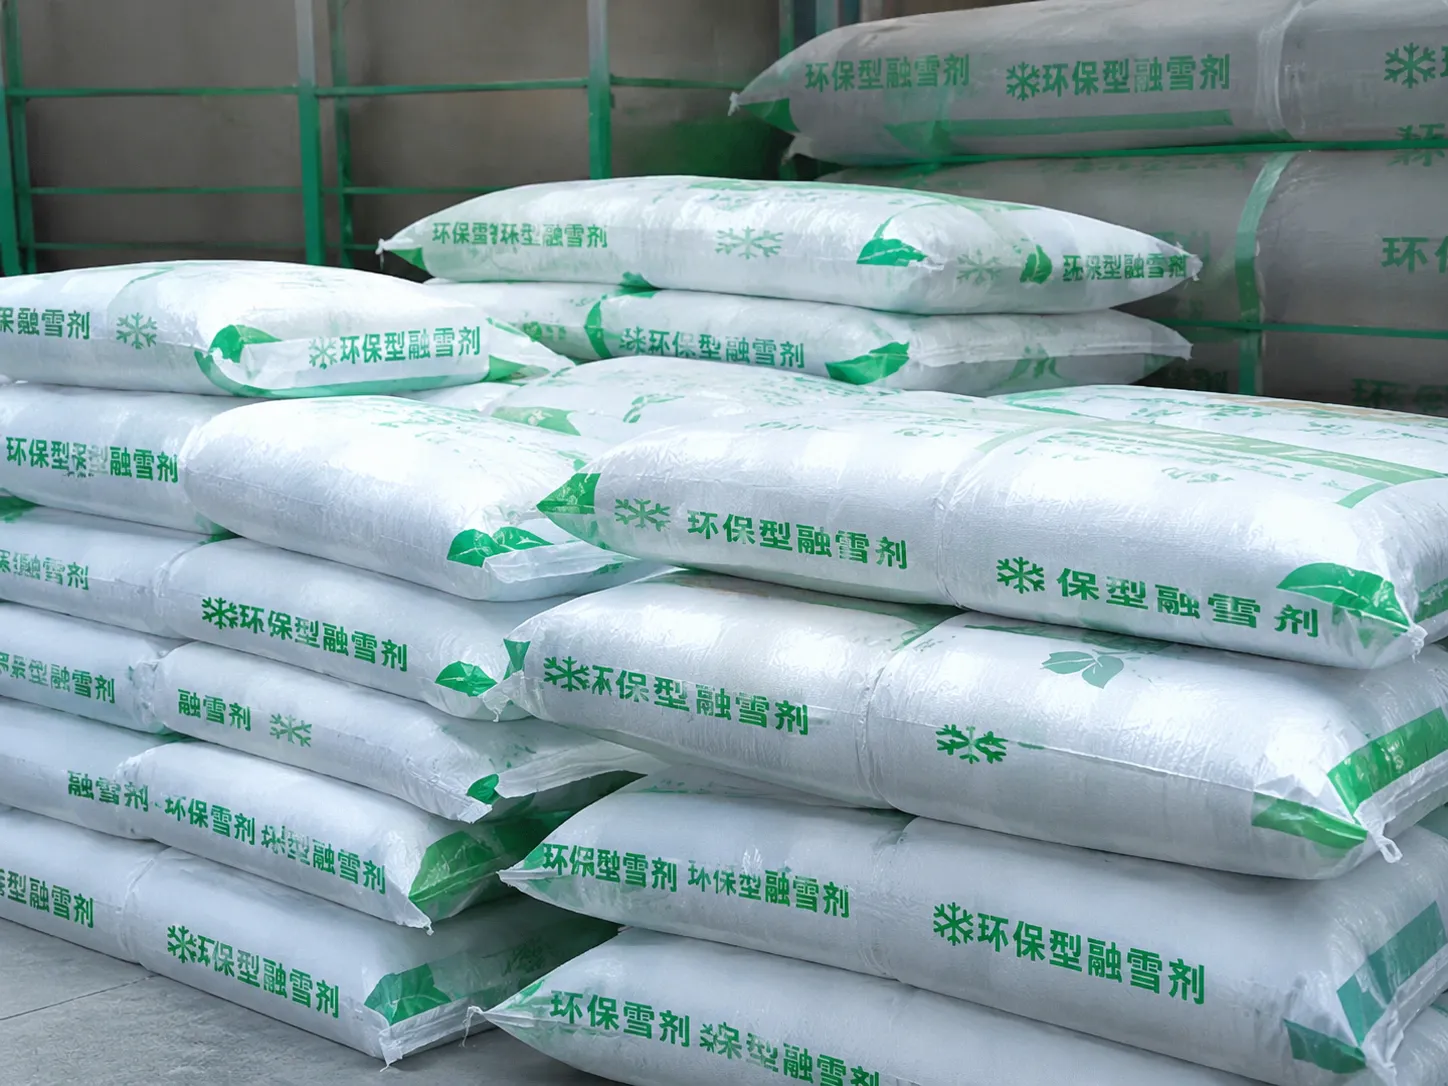
Hnojivá a chemikálie.webp

Hnojivá a chemikálie

Často kladené otázky

Čo je robotická depaletizácia vriec?

Robotická depaletizácia vriec využíva systém videnia na zachytávanie údajov o paletách, identifikáciu vreca, ktoré sa má odobrať, a výpočet jeho polohy a držania pri odbere. Výsledné informácie sa odosielajú robotovi na vykonanie. Kompletný systém zvyčajne zahŕňa senzor videnia, procesorovú jednotku, robota, koncový efektor a systém riadenia pracoviska.


Materiál tašiek, rozmery, hmotnosť, odrazivosť povrchu, deformácia a vzor palety môžu ovplyvniť vnímanie a výkon vychystávania. Vhodnosť tkaných tašiek, papierových tašiek, viacvrstvových tašiek a iných typov tašiek by sa mala posúdiť pomocou skutočných vzoriek a podmienok na mieste.

Systém videnia najprv zachytí 3D dáta z povrchu palety. Potom identifikuje vrece, ktoré je možné vyzdvihnúť, a vypočíta jeho polohu a polohu pri vyzdvihnutí. Po transformácii súradníc a komunikácii so systémom sa informácie odošlú do riadiacej jednotky robota. Robot použije svoj koncový efektor na dokončenie vyzdvihnutia, po čom sa dáta palety aktualizujú pre ďalší cyklus. Presný pracovný postup závisí od konfigurácie projektu.

Kompatibilita s robotmi, riadiacimi jednotkami, PLC, komunikačnými protokolmi a koncovými efektormi musí byť potvrdená pre každý projekt. Vyhodnotenie zvyčajne vyžaduje model robota, verziu riadiacej jednotky, komunikačné rozhranie, typ koncového efektora, užitočné zaťaženie a dostupnú pracovnú obálku.

Poskytnite materiál vriec, rozmery, hmotnosť a fotografie spolu s obrázkami plných, takmer prázdnych a nepravidelných paliet. Vyhodnotenie tiež vyžaduje rozmery paliet, maximálnu výšku paliet, cieľový čas cyklu, model robota, typ koncového efektoru, dostupný priestor, osvetlenie, prašné podmienky a rozhrania zariadení pred a za nimi. Skutočné vzorky vriec môžu podporiť ďalšie overenie uskutočniteľnosti.

Zhodnoťte svoj projekt depaletizácie tašiek

* Povinné políčka

Odoslaním tohto formulára súhlasíte s tým, aby vás spoločnosť MRDVS (dcérska spoločnosť Hangzhou Lanxin Robotics Co., Ltd.) kontaktovala e-mailom alebo telefonicky za účelom marketingovej a obchodnej komunikácie. Na komunikáciu a obchodovanie s vašou organizáciou zhromažďujeme a používame kontaktné informácie, ktoré uvediete vyššie. Zaväzujeme sa, že tieto informácie budeme uchovávať bezpečne a dôverne a budeme ich uchovávať len tak dlho, ako je potrebné na splnenie týchto uvedených účelov.

Kliknutím na tlačidlo Odoslať potvrdzujete, že ste si prečítali a porozumeli tomuto oznámeniu o ochrane osobných údajov a výslovne súhlasíte so zhromažďovaním a používaním vašich osobných údajov spoločnosťami Hangzhou Lanxin Robotics Co., Ltd. a MRDVS na účely opísané v tomto dokumente.