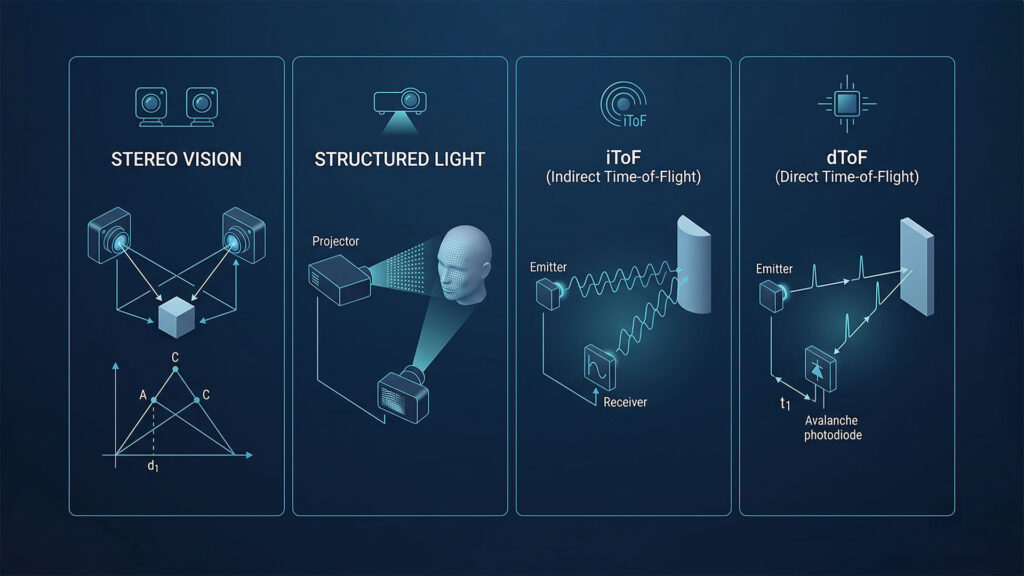
För att hjälpa användare att fatta välgrundade beslut när de väljer mellan olika hårdvarulösningar för 3D-vision har vi sammanställt detta dokument som referens. Det ger en allmän analys av principerna, fördelarna, nackdelarna och tillämpningsscenarierna för de fyra vanliga 3D-visionssensorerna: Stereo Vision , Structured Light , iToF och dToF.
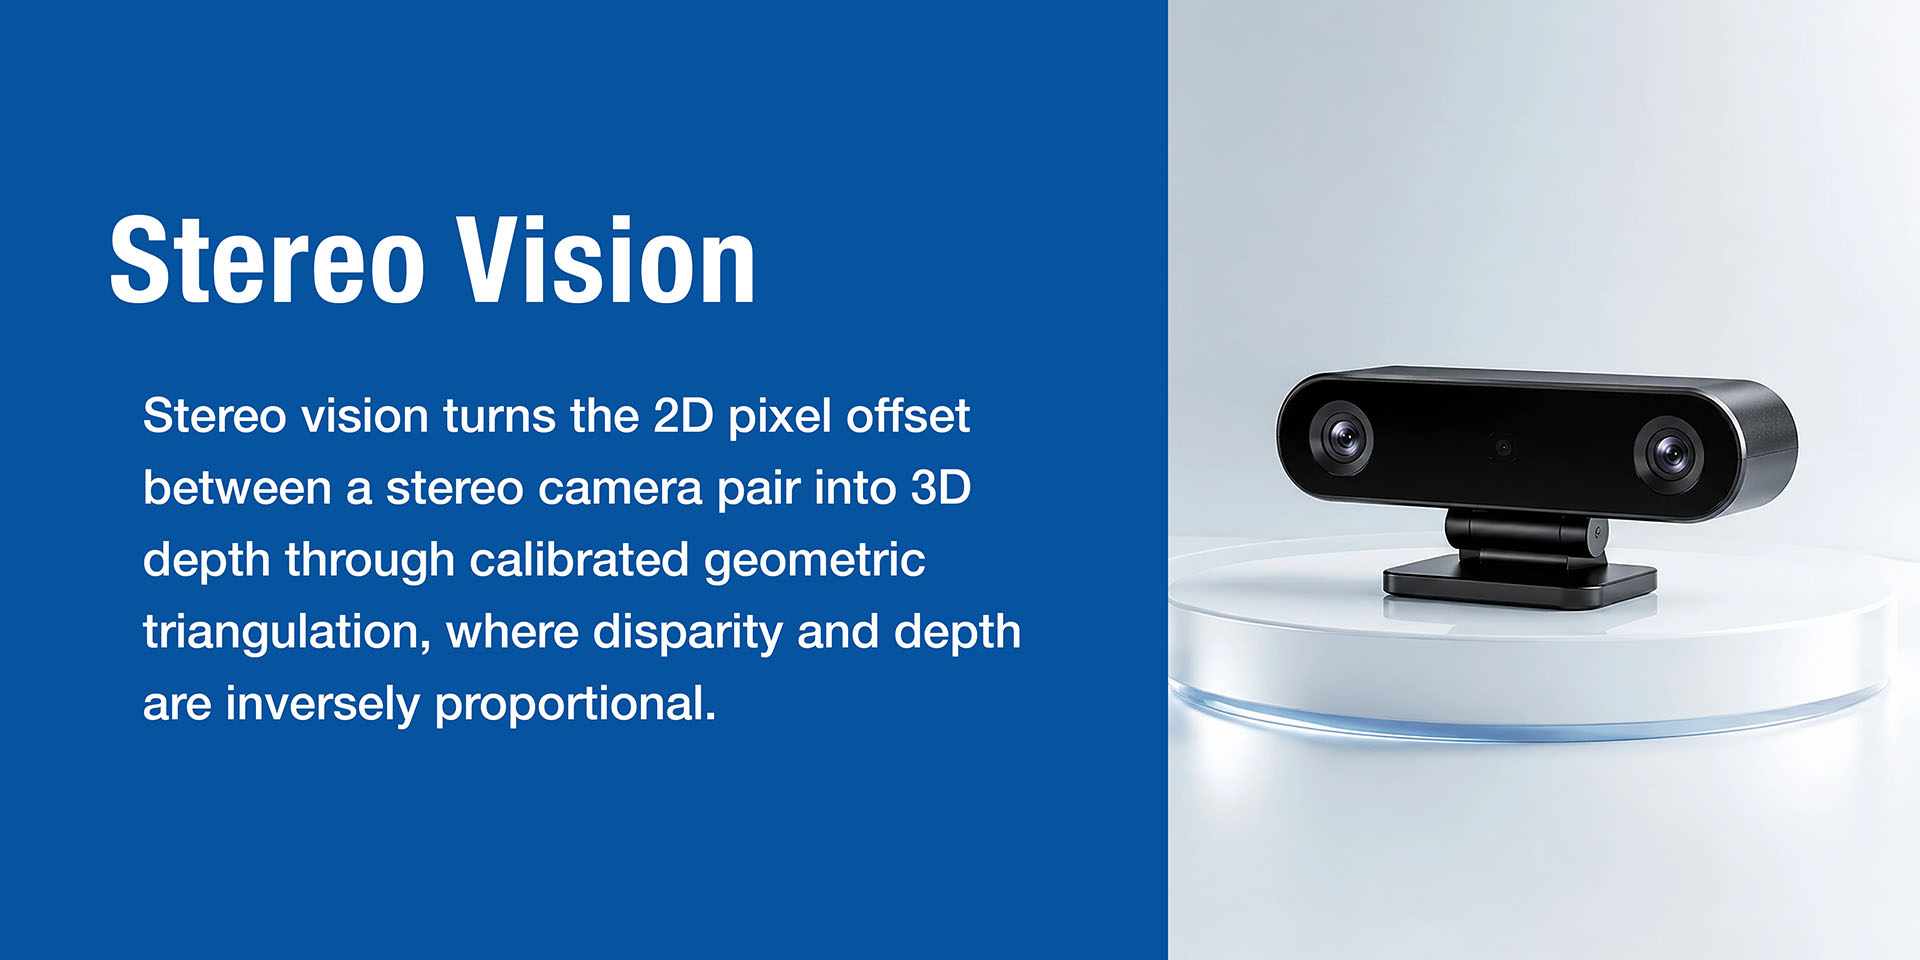
En passiv avståndsmätningsteknik som efterliknar det mänskliga ögats disparitetsprincip. Den är uppdelad i passiv stereo och aktiv stereo.
Stereodjuprekonstruktion använder triangulering för att beräkna avståndet från det mätta objektet till kameran. När två kameror observerar samma objekt kallas objektets positionsskillnad i de två bilderna för disparitet . Ju närmare objektet är kameran, desto större är dispariteten; ju längre bort, desto mindre är dispariteten.
Givet det kända relativa positionsförhållandet (t.ex. avståndet mellan de två kamerorna) kan avståndet beräknas med hjälp av liknande triangelprinciper.
| Aspect | Passiv stereo | Aktiv stereo |
|---|---|---|
| Princip | Förlitar sig enbart på naturlig textur från omgivande ljus; beräknar skillnader genom bildmatchning | Lägger till en infraröd laserprojektor (punktmatris/fläckig/linje) för att aktivt projicera textur, vilket förbättrar matchningen i områden med låg textur |
| Fördelar | Låg kostnad, låg strömförbrukning, ingen aktiv ljusstörning, flera enheter kan arbeta samtidigt | Användbar i svagt ljus eller texturlösa scener; stabilare prestanda än passiv stereo |
| Nackdelar | I princip oanvändbar på ytor med låg textur (vita väggar) eller i svagt ljus | Projektionsmönster stör varandra när flera enheter arbetar tillsammans, vilket orsakar matchningsfel; mönstret överväldigas lätt av starkt solljus utomhus, vilket försämrar djupprestanda. |
| Typiska representanter | Stereolabs ZED-serien, Senseno | RealSense D400-serien, Luxonis OAK-serien, Orbbec Gemini-serien |
Aktiv stereo är en förbättrad version av passiv stereo. Det infraröda fyllnadsljuset löser problemområdena med svagt ljus och låg textur. Det förbättrar dock inte i grunden problem som noggrannhet på långa avstånd eller stark ljusinterferens. Aktiv stereo lider fortfarande av den inversa kvadratiska försämringen av noggrannheten som är inneboende i trianguleringsmetoder. Dessutom, när flera aktiva stereoenheter arbetar samtidigt, stör projicerade mönster varandra, vilket leder till matchningsfel.
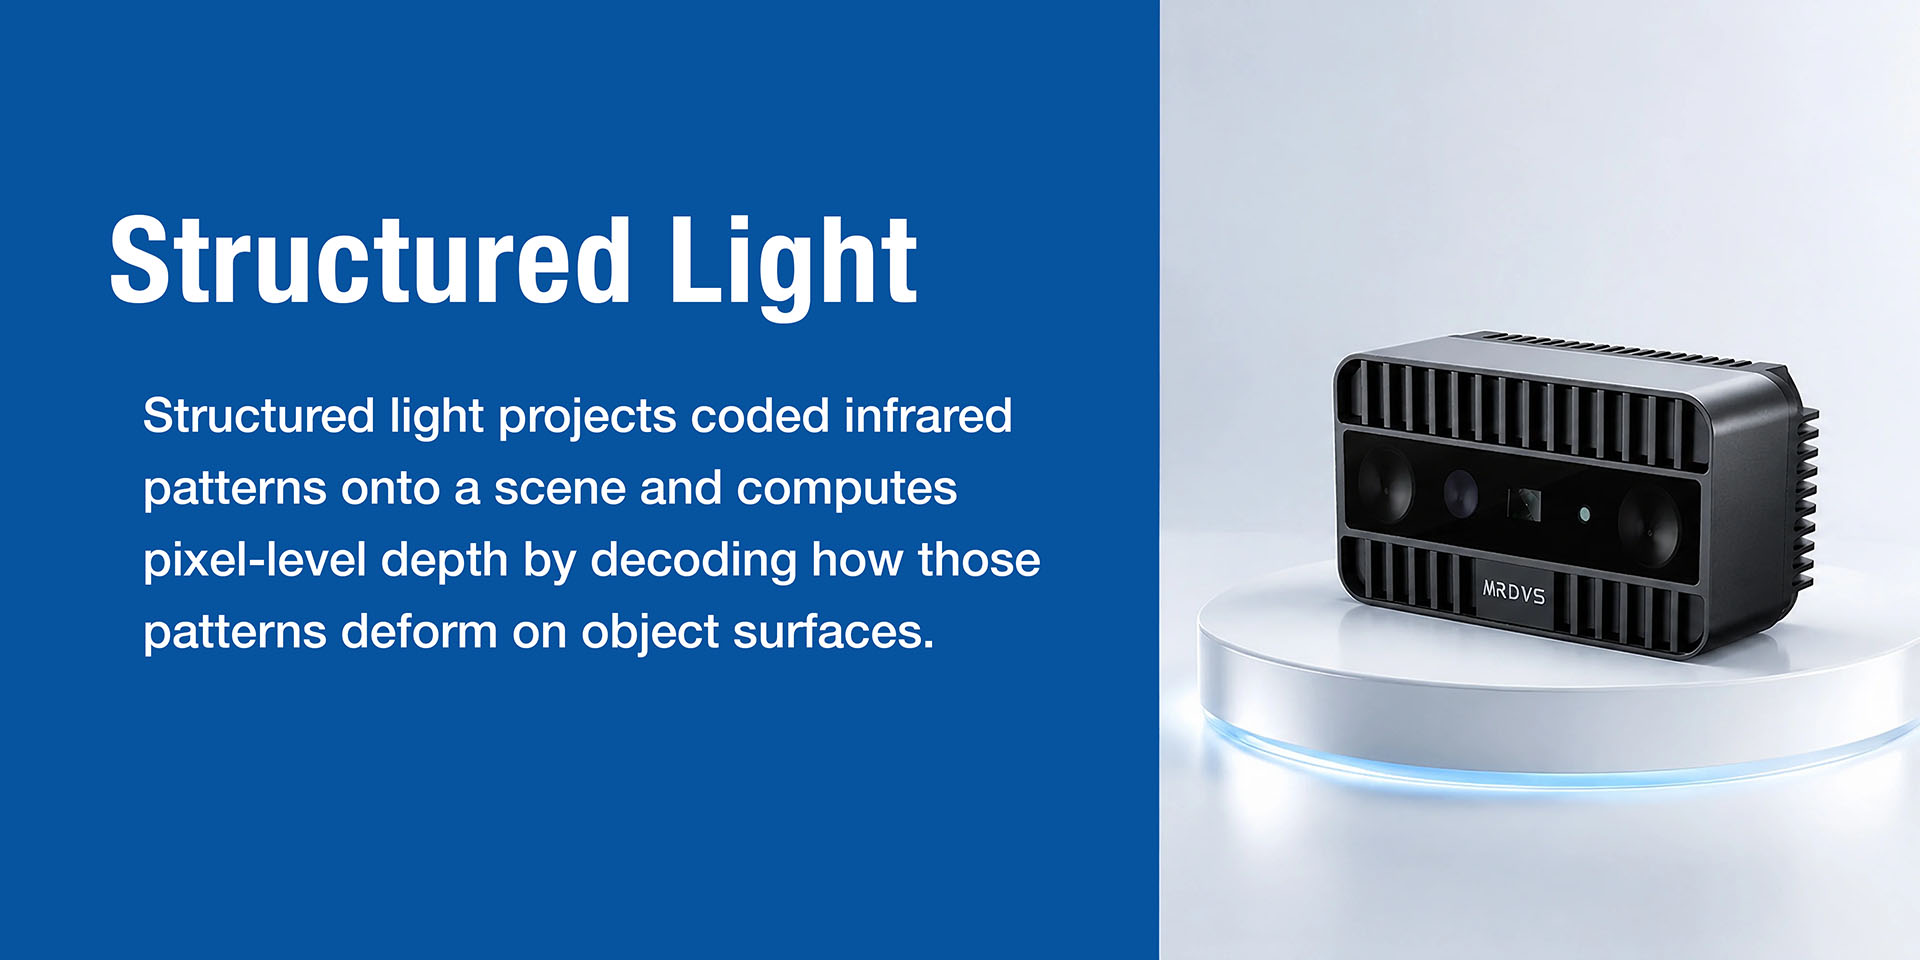
En aktiv trianguleringsteknik som aktivt projicerar ett kodat mönster och direkt löser djup genom mönsterdeformation.
Strukturerat ljus är en mätteknik för aktiv triangulering som tillhör samma bredare kategori som aktiv stereoseende.
Arbetsmetoden är följande: en infraröd laserprojektor kastar ett strukturerat ljusmönster som innehåller kodad information (såsom ränder, rutnät eller pseudoslumpmässiga punktmatriser) på det objekt som observeras. Dessa mönster deformeras (t.ex. ränder böjs, punkter förskjuts) beroende på objektets geometri och avstånd. En infraröd kamera fångar dessa deformerade mönster, och systemet avkodar deformationsgraden för att direkt beräkna djupinformationen för varje pixel.
| Aspect | Aktiv stereo | Strukturerat ljus |
|---|---|---|
| Djupberäkning | Beräknar skillnad genom att matcha motsvarande punkter i vänster och höger bild, baserat på korrespondensen mellan bilderna. | Erhåller direkt djup genom att avkoda mönsterdeformation; varje projicerad funktionspunkt bär sin egen "identitetstagg" och är inte beroende av stereomatchning. |
Konsument Apple Face ID-modul , Orbbec Astra-serien (används främst för ansiktsigenkänning på nära håll, 3D-modellering etc.)
Industrial Photoneo MotionCam-3D-serien , Mech-Mind Mech-Eye-serien, Zivid-produkter
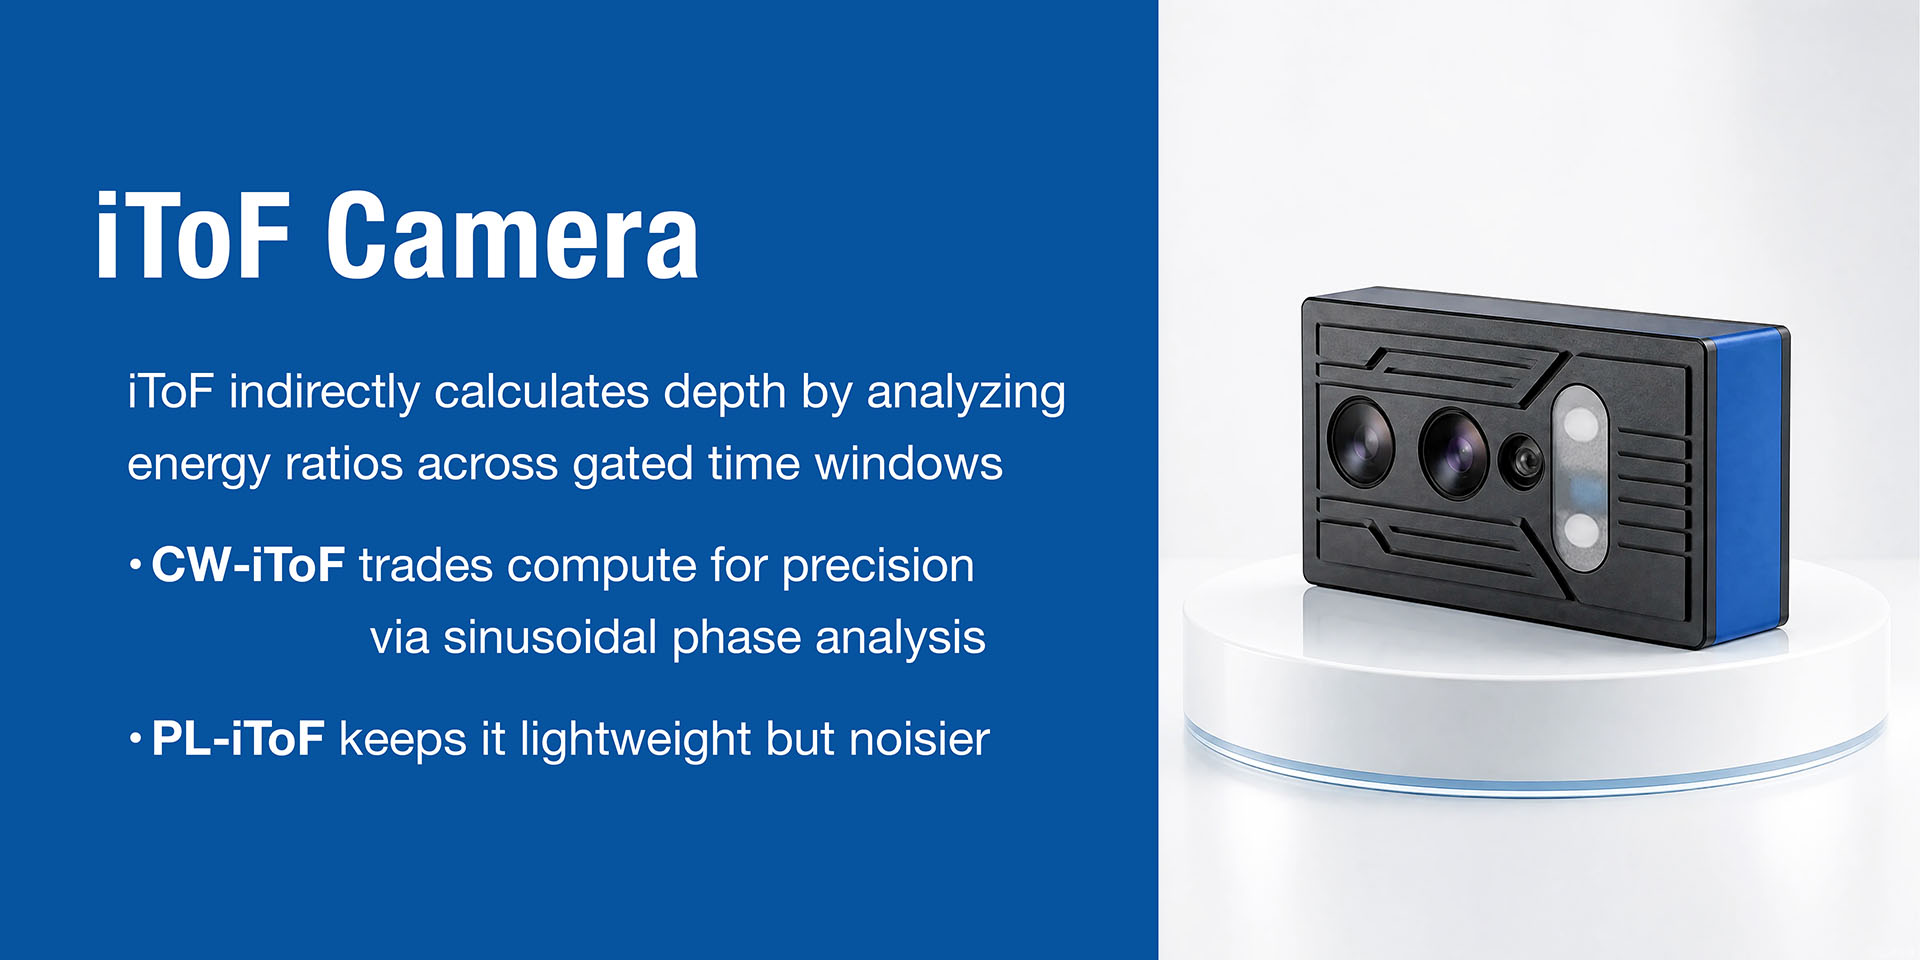
En avståndsmätningsteknik som indirekt beräknar flygtid genom fasskillnad.
iToF (indirekt Time-of-Flight) samlar in energivärden vid olika tidsfönster, analyserar proportionen mellan dessa värden och mäter indirekt tidsskillnaden mellan de sända och mottagna signalerna. Den är huvudsakligen uppdelad i två moduleringsmetoder:
CW-iToF (kontinuerlig våg): Använder sinusvågsmodulering. Fasförskjutningen mellan de mottagna och sända sinusvågorna är proportionell mot objektets avstånd. Noggrannheten begränsas av slumpmässigt brus och kvantiseringsbrus. För att förbättra noggrannheten används vanligtvis högpresterande sampling med kort integrationstid i kombination med hög moduleringsfrekvens.
PL-iToF (Pulsmodulering): Avger ljuspulser med amplitud- och tidsinformation. Använder dubbelsamplingstekniker för att förbättra noggrannheten. Beräkningen är enklare och har lägre beräkningsbelastning, men noggrannheten är svagare än CW-iToF, och den är mer känslig för bakgrundsbrus.
Tillverkare av iToF-chip: Sony, Infineon, PMD.
Modultillverkare: Lucid Helios2-serien, SICK Visionary-T Mini, MRDVS M-serien , IFM 3D-kameror.
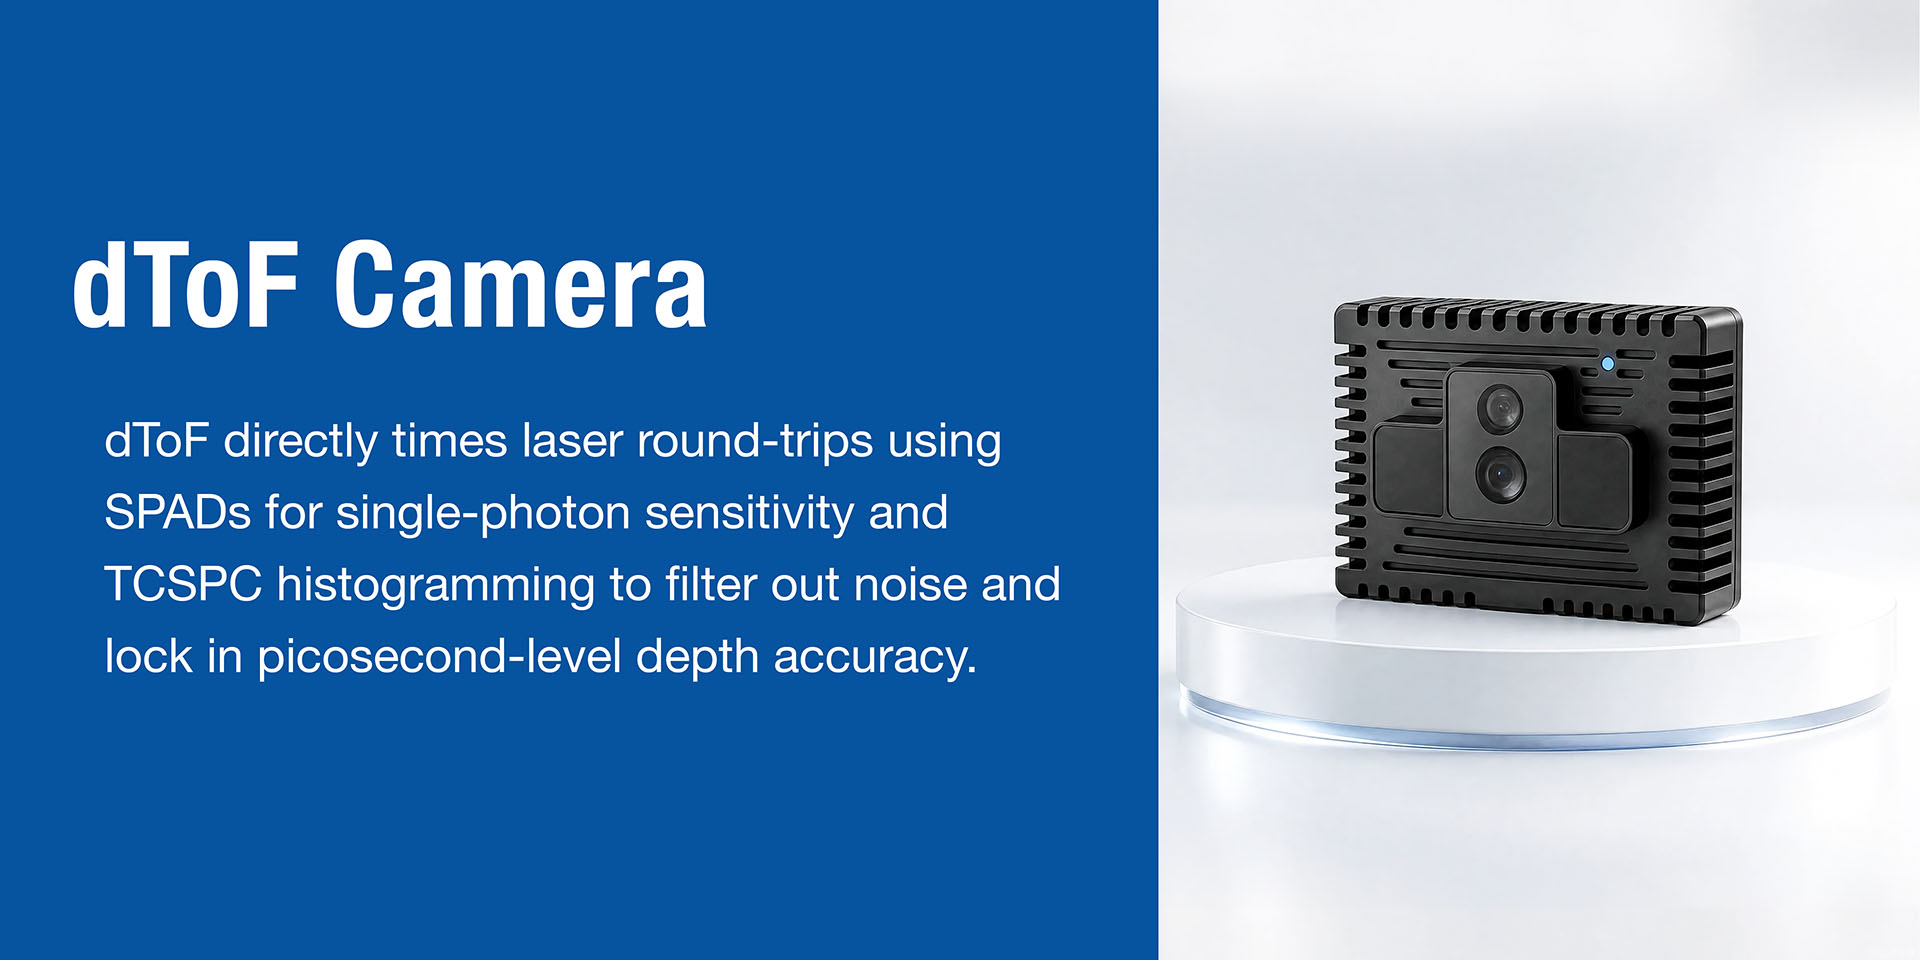
Den ultimata avståndstagningstekniken som direkt mäter fotoners tur-retur-tid.
dToF-tekniken (direct Time-of-Flight) mäter direkt tidsskillnaden mellan att sända ut och ta emot en ljuspuls. På grund av säkerhetsbegränsningar för lasern och begränsningar i konsumentprodukters strömförbrukning är pulsenergin som sänds ut av ToF-kameror begränsad. När ljuset återvänder till mottagaren har energitätheten minskat med mer än en biljon gånger. Omgivande ljus fungerar som brus och stör signaldetekteringen kraftigt.
Därför kräver dToF extremt känsliga fotodetektorer: enkelfotonlavindioder (SPAD) . När en SPAD är i drift är den förspänd med en hög backspänning. När en foton absorberas och omvandlas till en fri elektron accelererar det starka interna elektriska fältet denna elektron, som kolliderar för att generera fler bärvågor, vilket skapar en geometriskt förstärkt lavineffekt, varigenom en stor strömpuls avges och enfotondetektering uppnås.
dToF använder metoden Time-Correlated Single-Photon Counting (TCSPC) för att uppnå tidsprecision på pikosekundernivå. Systemet upprepar emissionsdetekteringen av samma pulssignal tusentals till hundratusentals gånger, erhåller ett statistiskt fördelningshistogram från varje detektering, rekonstruerar kurvan för ljuspulsenergi över tid och härleder därmed den exakta flygtiden.
Konsument/Mobil Apple LiDAR (iPad Pro/iPhone Pro-serien).
Industriell RoboSense E1/E1R , MRDVS S-serien.