Hur hittar en robot vägen genom ett hektiskt lager utan GPS? I komplexa inomhusmiljöer är smart navigering beroende av mer än bara hjul och sensorer – det kräver medvetenhet i realtid.
Det är där realtid lokalisering kommer in. Denna kraftfulla teknik gör det möjligt för robotar att kontinuerligt spåra sin position, anpassa sig till föränderliga omgivningar och röra sig med precision. I den här artikeln ska vi utforska hur realtidslokalisering förändrar inomhusrobotarnas navigering och frigör verklig autonomi i dynamiska utrymmen.
Vad är realtidslokalisering?
Realtid lokalisering är den process som gör det möjligt för en mobil robot att kontinuerligt bestämma sin position när man navigerar i en miljö, särskilt inomhus där GPS inte fungerar. Det är kärnan i säker och intelligent förflyttning.
Här är vad det betyder och hur det fungerar:
-
Kontinuerlig positionsspårning Roboten uppdaterar sin exakta position i realtid allt eftersom den rör sig, vilket säkerställer korrekt navigering även i dynamiska eller trånga utrymmen.
-
GPS-fri navigering I inomhusmiljöer som lager eller sjukhus förlitar sig robotar på alternativa sensorer istället för GPS-signaler.
-
Sensorbaserad lokalisering Realtidslokalisering använder en kombination av sensorer såsom: – LiDAR- eller laserskannrar – Djup eller
RGB-kameror – Ultraljuds- eller infraröda sensorer – Tröghetsmätningsenheter (IMU)
-
Ofta en del av SLAM Många system kombinerar lokalisering med kartläggning (Simultaneous Localization and Mapping), vilket gör att robotar kan utforska okända områden samtidigt som de spårar sin egen position.
-
Omedelbar anpassningsförmåga Eftersom det är realtidsstyrt kan roboten reagera omedelbart på förändringar – som att undvika människor, navigera runt nya hinder eller justera rutter i farten.
Vanliga tekniker och metoder för lokalisering i realtid
Realtidslokalisering använder olika tekniker och metoder för att hjälpa robotar att exakt bestämma sin position inomhus. Här är de vanligaste metoderna:
-
LiDAR (Ljusdetektion och avstånd)
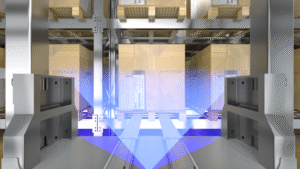
LiDAR-system avger laserpulser som studsar mot omgivande objekt för att skapa detaljerade 2D- eller 3D-kartor. Denna teknik är mycket noggrann och fungerar bra även i miljöer med svagt ljus eller utan textur, vilket gör den populär i lager och industrirobotar. LiDAR-hårdvara kan dock vara dyr och kan ha problem med reflekterande ytor som förvränger mätningarna.
-
Visuell SLAM (Samtidig lokalisering och mappning)
Visuell SLAM använder kameror för att upptäcka och spåra visuella funktioner i miljön, vilket gör att robotar kan kartlägga omgivningen och lokalisera samtidigt. Det är ett kostnadseffektivt alternativ som ger rika miljödetaljer och är vanligt i lätta inomhusrobotar och drönare. Dess huvudsakliga begränsningar uppstår i dålig belysning eller mycket dynamiska utrymmen, där visuella signaler kan vara otillförlitliga.
-
Ultraljuds- och infraröda sensorer
Ultraljuds- och infraröda sensorer mäter avstånd genom att tidsbestämma reflektionen av ljudvågor eller infrarött ljus från objekt. Dessa sensorer är prisvärda och kompakta och finns ofta i mindre städrobotar och enkla navigationssystem. Deras noggrannhet och effektiva räckvidd är dock begränsad, och de kan påverkas av mjuka eller ojämna ytor.
-
IMU (tröghetsmätningsenhet)
IMU:er spårar en robots orientering och rörelse med hjälp av accelerometrar och gyroskop. De är utmärkta på kortsiktig rörelsespårning och integreras ofta med andra sensorer för beräkning när externa referenser inte är tillgängliga. Nackdelen är att IMU:er lider av drift över tid, vilket minskar noggrannheten om de används isolerat.
-
Sensor Fusion
Sensorfusion kombinerar data från flera sensorer – såsom LiDAR, kameror och IMU:er – för att ge mer tillförlitlig och exakt lokalisering. Denna metod utnyttjar styrkorna hos varje sensor samtidigt som den kompenserar för deras individuella svagheter. Även om den är kraftfull kräver sensorfusion sofistikerade algoritmer och ökade beräkningsresurser.
-
AI-baserad lokalisering
Artificiell intelligens förbättrar lokalisering genom att förbättra tolkningen av sensordata, vilket möjliggör bättre funktionsigenkänning och prediktiv navigering. AI-drivna system anpassar sig mer effektivt till dynamiska och röriga inomhusmiljöer och stöder uppgifter som människomedveten navigering. Dessa metoder kräver dock betydande träningsdata, processorkraft och noggrann anpassning för att fungera optimalt.
Hur realtidslokalisering förbättrar navigationsprestanda
Lokalisering i realtid förbättrar dramatiskt en robots förmåga att navigera i komplexa inomhusmiljöer genom att ge korrekt och aktuell positionering. Denna kontinuerliga medvetenhet leder till flera viktiga navigeringsfördelar:
-
Noggrann positionsspårning: Genom att ständigt uppdatera sin exakta position på en karta kan roboten undvika avdrift och fel som är vanliga med mindre frekventa lokaliseringsmetoder. Denna noggrannhet säkerställer att den håller sig på den avsedda vägen, vilket minskar omvägar eller kollisioner.
-
Dynamisk hinderundvikning: Inomhusmiljöer är ofta hektiska och oförutsägbara. Lokalisering i realtid gör det möjligt för robotar att upptäcka rörliga hinder som människor, vagnar eller möbler och snabbt justera sina rutter för att förhindra kollisioner, vilket garanterar säker drift.
-
Effektiv vägplanering och omdirigering: Med aktuell platsdata kan robotar beräkna om optimala rutter i realtid. Om ett hinder blockerar den ursprungliga vägen eller omgivningen förändras kan roboten dynamiskt hitta en ny, effektiv väg utan att stanna eller mänsklig inblandning.
-
Förbättrad hastighet för att slutföra uppgifter: Tillförlitlig lokalisering minskar fel och onödiga stopp, vilket gör att robotar kan utföra uppgifter som leverans, plockning eller städning snabbare. Denna effektivitet ökar direkt den totala produktiviteten i lager, sjukhus och andra inomhusmiljöer.
-
Förbättrad tillförlitlighet i områden med GPS-störningar: Eftersom GPS-signaler inte tränger igenom byggnader så bra, erbjuder realtidslokalisering ett viktigt alternativ som möjliggör smidig navigering där traditionella positioneringssystem misslyckas.
Tillämpningar av realtidslokalisering i inomhusrobotar
Realtidslokalisering förändrar hur robotar arbetar i en mängd olika inomhusmiljöer. Nedan följer viktiga tillämpningar där denna teknik spelar en avgörande roll:
Lagerautomation
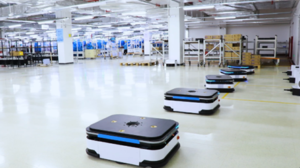
I lager gör realtidslokalisering det möjligt för robotar att navigera komplexa gångar och hyllor effektivt. Robotar använder exakt positionering för att plocka, transportera och sortera varor med minimala fel, även i hektiska miljöer där gaffeltruckar och mänskliga arbetare rör sig ständigt.
Sjukvård och sjukhus
Servicerobotar på sjukhus förlitar sig på realtidslokalisering för att säkert leverera mediciner, utrustning och måltider. Dessa robotar måste navigera i trånga korridorer och dynamiska miljöer fyllda med patienter och personal, och anpassa sig omedelbart till hinder för att upprätthålla smidig och snabb drift.
Kontors- och fastighetsförvaltning
Inomhusleveransrobotar i kontorsbyggnader använder realtidslokalisering för att transportera dokument, förnödenheter och förfriskningar. Genom att exakt spåra deras plats undviker dessa robotar trånga områden och optimerar rutter för att snabbt slutföra uppgifter utan att störa dagliga arbetsflöden.
Detaljhandel och gästfrihet
Robotar i butiker och hotell använder realtidslokalisering för att vägleda kunder, leverera varor eller hjälpa till med städning. Att navigera i hektiska, ständigt föränderliga utrymmen kräver ständiga positionsuppdateringar för att interagera säkert med kunder och personal samtidigt som effektiva tjänster tillhandahålls.
Autonoma rengöringsrobotar
Robotdammsugare och golvskrubbare använder realtidslokalisering för att kartlägga rum och följa framstegen. Detta säkerställer noggrann rengöring utan upprepning eller missade fläckar, och hjälper dem att undvika möbler och att flytta människor under arbetets gång.
Varför välja MRDVS för lokalisering i realtid?
När man väljer teknik för realtidslokalisering i inomhusrobotar är det viktigt att samarbeta med en leverantör som erbjuder precision, flexibilitet och banbrytande innovation. Här är varför
MRDVS sticker ut som ett toppval för att förbättra din robots navigationsförmåga:
-
Branschledande djupkamerateknikMRDVS tillhandahåller sensorer med utmärkt djupnoggrannhet och bildfrekvenser, vilket möjliggör smidig skanning av omgivningen i realtid.
-
Omfattande stöd för SLAM- och AI-integrationDeras produkter är kompatibla med populära SLAM-ramverk och kan förbättras med AI för semantisk förståelse och prediktiv navigering.
-
Anpassningsbara och skalbara lösningarOavsett om det gäller kompakta servicerobotar eller större automatiskt styrda fordon, erbjuder MRDVS skräddarsydda alternativ för att möta olika lokaliseringsbehov.
Att investera i MRDVS-teknik innebär att utrusta inomhusrobotar med de bästa verktygen för att navigera i komplexa, dynamiska miljöer säkert och effektivt.
Konklusion
Att förbättra navigeringen av inomhusrobotar med realtidslokalisering är nyckeln till att låsa upp smartare och effektivare automation i komplexa miljöer. Genom att integrera avancerad djupavkänning och exakt positioneringsteknik kan robotar navigera säkert och anpassa sig dynamiskt till föränderliga omgivningar. MRDVS erbjuder banbrytande lösningar som ger dina robotar tillförlitlig realtidslokalisering, vilket säkerställer sömlös drift och förbättrad produktivitet. Upptäck hur MRDVS kan förbättra din inomhusrobotteknik – kontakta oss idag för att omvandla dina navigeringsmöjligheter!