Tänk dig en robot som inte bara kan se utan verkligen förstå världen runt omkring sig – navigera i trånga lager, plocka ömtåliga föremål med precision eller till och med känna igen mänskliga gester direkt. Detta är kraften hos djupavkännande kameror, den banbrytande tekniken som förvandlar vanliga robotar till smarta, medvetna maskiner. Genom att fånga detaljerade
3D-information om deras omgivning, dessa kameror ger robotar den vision de behöver för att fatta beslut på bråkdelen av en sekund och arbeta säkert tillsammans med människor. I den här artikeln ska vi dyka in i hur djupsensorkameror driver uppkomsten av smartare robotteknik och omformar industrier över hela världen.
Kärnteknologier som driver djupkännande kameror
Djupsensorkameror använder innovativa tekniker för att fånga korrekt tredimensionell information om sin omgivning. Att förstå dessa kärnmetoder hjälper till att förklara hur robotar får "ögonen" för att uppfatta djup och rumsliga relationer. Här är de primära teknikerna bakom moderna djupsensorkameror:
-
Flygtid (ToFKameror
ToF-kameror avger infraröda ljuspulser och mäter den tid det tar för ljuset att reflekteras tillbaka från objekt. Denna tidsfördröjning används för att beräkna exakta avstånd och skapa djupkartor i realtid. ToF-system finns i två huvudtyper: direkt ToF (dToF), som mäter den exakta tidsfördröjningen, och indirekt ToF (iToF), som härleder avståndet från fasförskjutningar. De utmärker sig genom att tillhandahålla exakta djupdata med höga bildfrekvenser, vilket gör dem idealiska för dynamiska miljöer som robotteknik. De kan dock möta utmaningar med reflekterande ytor och starkt omgivande ljus.
-
Strukturerade ljuskameror
Dessa kameror projicerar ett känt infrarött mönster – såsom rutnät eller prickar – på omgivningen. Kameran fångar sedan hur detta mönster deformeras över ytor för att ge djupinformation. Strukturerat ljus är mycket effektivt inomhus på nära håll och erbjuder detaljerade djupkartor med hög upplösning. Denna metod används ofta vid gestigenkänning och skanning av små objekt men är mindre lämpad för utomhus- eller storskaliga miljöer på grund av solljusstörningar.
-
Stereo Vision-system
Stereoseende använder två eller flera kameror placerade ifrån varandra för att efterlikna mänskligt binokulärt synfält. Genom att jämföra skillnader (ojämnheter) mellan bilder som tagits av varje kamera beräknas djupinformation. Stereosystem är mångsidiga och kan fungera bra i olika ljusförhållanden, vilket gör dem lämpliga för utomhusrobotik. De kräver dock sofistikerade algoritmer för att hantera ocklusioner och texturlösa ytor och har vanligtvis högre beräkningskrav.
-
Passiva monokulära djuptekniker
Nya metoder innebär att man använder en enda kamera med avancerad optik – som metaavbildningslinser eller ljusfältsteknik – för att passivt uppskatta djupet utan aktiv belysning. Dessa metoder lovar mindre formfaktorer och lägre strömförbrukning, vilket är fördelaktigt för kompakta eller batteridrivna robotar. Även om den fortfarande är under utveckling skulle passiv monokulär djupavkänning kunna omforma hur framtida robotar uppfattar sin omgivning.
Hur djupsensorkameror hjälper till vid 3D-kartläggning
3D-kartläggning är en hörnsten i många avancerade robotsystem, vilket gör det möjligt för maskiner att förstå och interagera med sin omgivning på ett rumsligt medvetet sätt. Djupavkännande kameror spelar en avgörande roll i denna process genom att fånga exakt avståndsinformation och omvandla den till detaljerade tredimensionella modeller.
Noggrann rumslig medvetenhet
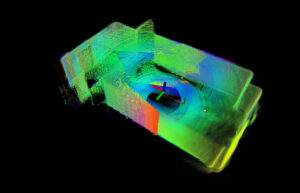
Djupmätande kameror genererar djupkartor i realtid genom att mäta avståndet mellan sensorn och omgivande objekt. Denna rumsliga data gör det möjligt för robotar att konstruera 3D-punktmoln – täta uppsättningar av punkter som representerar ytor och strukturer i omgivningen. Dessa punktmoln fungerar som grund för exakta 3D-kartor, vilket hjälper robotar att uppfatta former, storlekar och relativa positioner för hinder eller mål.
Underlätta samtidig lokalisering och mappning (SLAM)
Många robotsystem förlitar sig på SLAM-algoritmer för att bygga och uppdatera kartor över okända miljöer samtidigt som de spårar sin egen position. Djupavkännande kameror ger viktig 3D-input till SLAM, vilket möjliggör bättre miljömodellering och förbättrad lokaliseringsnoggrannhet. Till exempel MRDVS:s
RGB-D kameror levererar högupplösta djupdata som förbättrar SLAM-prestanda i komplexa industriella miljöer, vilket gör att robotar kan navigera säkert och effektivt.
Möjliggör detaljerad miljörekonstruktion
Utöver enkel navigering möjliggör djupkameror detaljerad rekonstruktion av miljön för uppgifter som inspektion, kvalitetskontroll och tillämpningar med förstärkt verklighet. Robotar utrustade med dessa sensorer kan upptäcka små ytdefekter eller strukturförändringar genom att jämföra 3D-kartor över tid.
Stödja dynamiska och ostrukturerade miljöer
Djupkännande kameror är särskilt värdefulla i dynamiska eller ostrukturerade miljöer där hinder kan röra sig eller uppstå oförutsägbart. Möjligheten att samla in kontinuerlig 3D-data gör det möjligt för robotar att uppdatera kartor i realtid, vilket underlättar adaptiv vägplanering och hinderundvikande.
Stereo vs. ToF: Vilken djupsensorkamera vinner?
När du väljer en djupsensorkamera för robotteknik eller andra tillämpningar, förstå skillnaderna mellan
stereovision och
Time-of-Flight (ToF) kameror är avgörande. Varje teknik har sina styrkor och svagheter, vilket gör dem bättre lämpade för olika miljöer och uppgifter.
|
Leverans
|
Stereovisionskameror
|
Time-of-Flight (ToF) kameror
|
|
arbets~~POS=TRUNC
|
Använder två eller fler kameror för att beräkna djup från skillnader mellan bilder
|
Avger infraröda ljuspulser och mäter återkomsttiden för att beräkna djupet
|
|
Prestanda i solljus
|
Fungerar bra utomhus, opåverkad av omgivande ljus
|
Kan störas av starkt solljus eller reflekterande ytor
|
|
Djup noggrannhet
|
Bra noggrannhet men beroende på textur och kontrast
|
Hög noggrannhet även i miljöer med låg textur eller mörka
|
|
Mätområde
|
Vanligtvis längre effektiv räckvidd
|
Vanligtvis kortare räckvidd jämfört med stereo
|
|
Beräkningsbelastning
|
Hög – kräver komplexa algoritmer för djupberäkning
|
Nedre – ger direkt djupmätning
|
|
Energiförbrukning
|
Generellt lägre, passivt system
|
Högre på grund av aktiv belysning
|
|
Lämplighet
|
Bäst för utomhusmiljöer, strukturerade miljöer och storskaliga miljöer
|
Idealisk för inomhusmiljöer, dynamiska scener och svagt ljus
|
|
Storlek och integration
|
Större system med flera kameror
|
Mer kompakt och enklare att integrera
|
I praktiken beror valet mellan stereo- och ToF-kameror på applikationens specifika behov:
-
Autonoma utomhusrobotar ofta föredrar stereoseende för dess robusthet i naturligt ljus och längre räckvidd.
-
Inomhusrobotar och snabbrörliga system dra nytta av ToF-kameror på grund av deras snabba, direkta och exakta djupavkänning.
Viktiga robotapplikationer drivna av djupkännande kameror
Djupkännande kameror har blivit grundläggande för att utveckla modern robotteknik. Genom att tillhandahålla exakt tredimensionell data låser de upp en rad sofistikerade tillämpningar som gör det möjligt för robotar att arbeta mer intelligent och effektivt inom olika branscher.
-
Navigering och undvikande av hinder
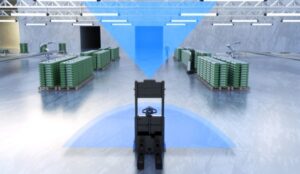
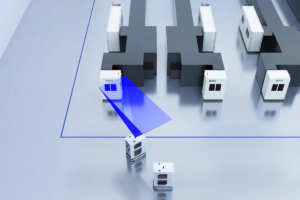
En av de viktigaste funktionerna för autonoma robotar är säker och effektiv navigering. Djupsensorkameror, som de som utvecklats av MRDVS, gör det möjligt för robotar som automatiskt styrda fordon (AGV) och autonoma mobila robotar (AMR) att bygga 3D-kartor i realtid över sin omgivning. Detta möjliggör exakt hinderdetektering och vägplanering, vilket gör att robotar kan manövrera dynamiskt i trånga eller komplexa utrymmen utan kollisioner. Till exempel är lagerrobotar starkt beroende av MRDVS-kameror för att undvika hinder och optimera rutter.
-
Objektdetektering och manipulation
I industriella och logistiska miljöer behöver robotar noggrant detektera, identifiera och manipulera objekt av olika former och storlekar. Djupmätande kameror från MRDVS ger detaljerad spatial information som hjälper robotarmar vid gripande, sortering och paketering. Detta förbättrar effektiviteten och minskar fel i processer som att plocka varor från lådor eller montera delar på produktionslinjer.
-
Människa-robotinteraktion och säkerhet
För robotar som arbetar sida vid sida med människor är säkerhet av största vikt. Djupsensorkameror från MRDVS göra det möjligt för robotar att känna igen mänsklig närvaro och gester, vilket möjliggör intuitiv interaktion och snabba svar. Närhetsavkänning säkerställer att robotar upprätthåller säkra avstånd, medan gestigenkänning kan underlätta handsfree-styrning. Denna teknik är särskilt viktig i servicerobotar, kollaborativa tillverkningsceller och hälsovårdsapplikationer.
-
Autonomt beslutsfattande
Smartare robotar använder djupdata från avancerade sensorer som de från MRDVS att mata algoritmer som Simultaneous Localization and Mapping (SLAM) och AI-driven scenförståelse. Genom att integrera 3D-spatial information kan robotar fatta autonoma beslut i realtid – från att välja den bästa rutten till att identifiera okända hinder eller förändrade miljöer. Denna förmåga är avgörande för robotar som arbetar i dynamiska, ostrukturerade miljöer som jordbruk eller katastrofinsatser.
Hur integreras djupsensorkameror med datorseende och AI?
Djupsensorkameror spelar en viktig roll i att utveckla robotintelligens genom att tillhandahålla omfattande 3D-data som kompletterar traditionell datorseende och artificiell intelligens (AI). Integrationen av dem gör det möjligt för robotar att bättre förstå, tolka och interagera med sin omgivning i realtid.
-
Förbättra uppfattningen med RGB-D och Thermal Data Fusion
Djupsensorkameror, såsom de som utvecklats av MRDVS, arbetar ofta tillsammans med RGB (färg) och värmekameror för att skapa heltäckande multispektrala vyer av miljön. Genom att kombinera djupdata med färg- och värmeinformation kan robotar förbättra objektdetektering, segmentering och noggrannhet i igenkänning – även i utmanande ljus- eller väderförhållanden. Denna multimodala sammansmältning möjliggör tillämpningar som övervakning, kvalitetsinspektion och miljöövervakning.
-
Kamera-LiDAR-fusion för autonom navigering
Inom avancerad robotteknik och autonoma fordon bidrar kombinationen av data från djupsensorkameror med LiDAR-system till att skapa mycket detaljerade 3D-kartor. Denna sensorfusion gör det möjligt för robotar att utnyttja styrkorna hos båda teknikerna – LiDAR:s noggrannhet över långa avstånd och djupkamerans högupplösta rumsliga detaljer. AI-algoritmer bearbetar dessa kombinerade data för att förbättra scenförståelse, hinderdetektering och vägplanering.
-
AI-driven aktivitets- och gestigenkänning
Djupkännande kameror gör det möjligt för robotar att fånga detaljerade rumsliga signaler som är nödvändiga för mänsklig aktivitet och gestigenkänning. Med hjälp av AI och maskininlärningsmodeller som tränas på djupdata kan robotar tolka mänskliga poser, upptäcka rörelser och reagera på lämpligt sätt. Denna förmåga är avgörande för samarbete mellan människa och robot, vårdövervakning och interaktiv underhållning.
-
Beslutsfattande i realtid och Edge Computing
Integreringen av djupkännande kameror med AI-driven edge computing gör det möjligt för robotar att analysera och reagera på sin omgivning utan att förlita sig på molnanslutning. Företag som MRDVS utforma sina kameror för att stödja djupdatabehandling i realtid, vilket möjliggör snabbare svarstider och förbättrad autonomi i uppgifter som navigering, inspektion och manipulation.
Starta djupsensorkameror med MRDVS
Djupsensorkameror är avgörande för att bygga smartare och mer kapabla robotar som navigerar, interagerar och anpassar sig med precision. Genom att leverera tillförlitlig 3D-uppfattning låser de upp avancerade robotapplikationer inom olika branscher. MRDVS erbjuder toppmoderna djupsensorlösningar utformade för att hantera dessa utmaningar och hjälpa dina robotar att prestera mer effektivt och säkert. Ta nästa steg inom robotinnovation – upptäck MRDVS djupsensorkameror och stärk dina smarta robotar idag.