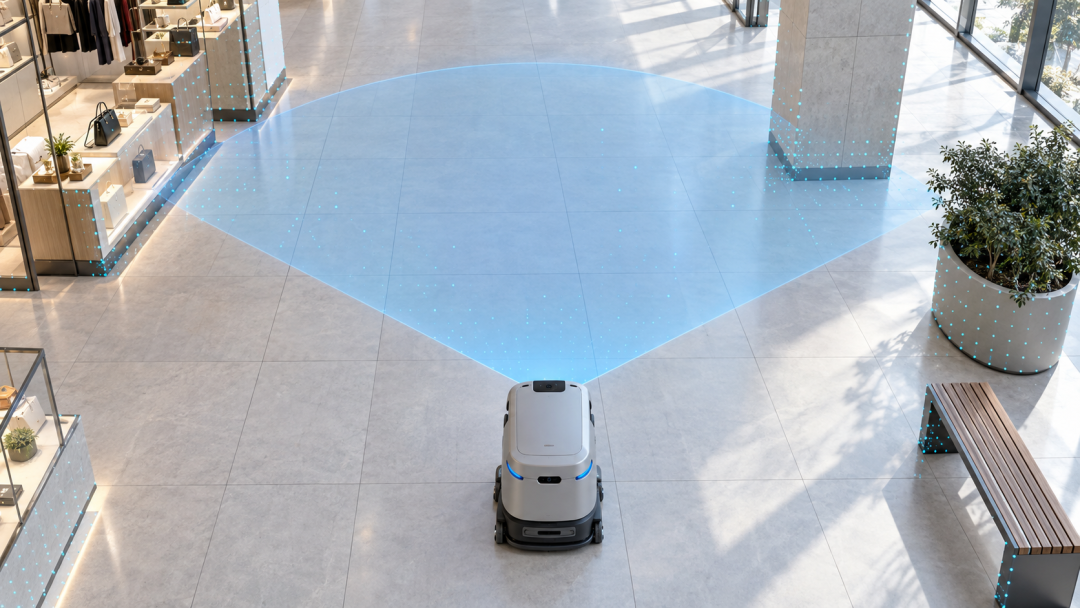
Pudu Robotics städrobotar BG1 och ET1 använder MRDVS 3D-sensorer för att stödja miljöuppfattning och undvikande av hinder. Varje plattform använder en unik sensorlayout för att passa de utrymmen den är utformad för att rengöra.
Pudu Robotics rapporterade förbeställningar på mer än 100 miljoner CNY för BG1-serien under dess första månad på marknaden. MRDVS bidrar med djupavkännande hårdvara till BG1 och ET1, vilket tillhandahåller data som hjälper robotarna att upptäcka hinder och förstå sin omgivning.
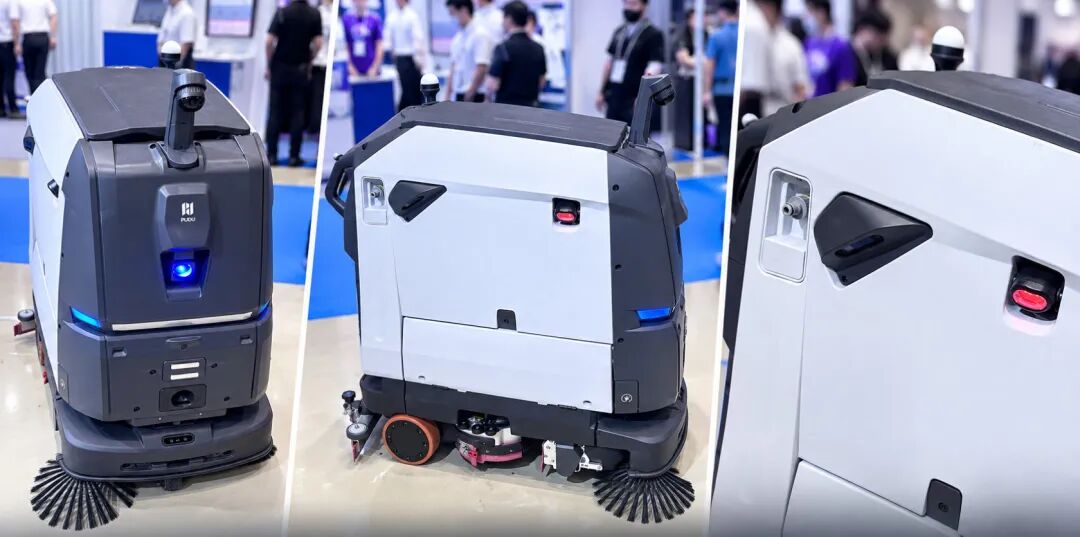
Olika robotar, olika sensorlayouter
BG1: sidobevakning för stora utrymmen
BG1 är utformad för köpcentra, lager och parkeringsanläggningar och har en S11 3D-kamera på varje sida av kroppen. Dessa kameror utökar vyn över omgivningen när man vänder sig, städar längs väggar eller rör sig nära hyllor.
ET1: kompakt avkänning för trånga utrymmen
Den mindre ET1 är utformad för smala gångar och kommersiella utrymmen med tätt placerade bord och stolar. Den kombinerar S11 MIPI-moduler med kompakta S01 dToF-sensorer, vilket ger 3D-djupdata och ytterligare täckning på nära håll i ett mindre chassi.
Vidvinkelavkänning och täckning på nära håll
Städrobotar delar sina rutter med människor och vagnar medan de arbetar runt möbler, hyllor och låga hinder. De behöver djupinformation över ett brett område, samt en närmare bild av föremål nära chassit.
S11 kombinerar tre funktioner för denna uppgift:
- Ett horisontellt synfält på 136° för bred geografisk täckning.
- En avkänningsräckvidd på 0.1–5 m för att upptäcka närliggande hinder och rörliga föremål.
- Centimeternivåavståndsnoggrannhet för detaljerade djupmätningar.
S01 ger ökad täckning i områden som chassits sidor. Den detekterar låga hinder och förändringar i golvhöjd, vilket hjälper till att åtgärda avkänningsluckor när roboten rör sig genom trånga passager, svängar eller närmar sig stup.
Utformad för växlande ljusförhållanden
S11 och S01 har stöd för avkänning vid omgivande ljusnivåer på upp till 100 000 lux och kan detektera objekt med begränsad textur eller låg visuell kontrast. Detta hjälper dem att hantera förändringar i belysningen längs städvägar, från solbelysta entréer till dunkla inomhusmiljöer och nattetid.
IP67-klassade konfigurationer finns tillgängliga för tillämpningar som kräver extra damm- och vattentålighet.
Kompakta moduler, enklare integration
S11 och S01 finns tillgängliga i standard- och MIPI-modulversioner. De kompakta modulerna ger konstruktörer mer flexibilitet vid placering av flera sensorer inuti mindre robotar, med mindre påverkan på den övergripande kroppsdesignen.
Sensorlösningen stöder även kamerabaserad hinderdetektering. Detta minskar arbetsbelastningen på robotens huvudstyrenhet och förenklar hårdvaru- och mjukvaruintegration.
3D-uppfattning för städrobotar och mer därtill
BG1- och ET1-implementeringarna visar hur MRDVS-sensorer kan uppfylla olika utrymmes- och täckningskrav. MRDVS 3D-sensorprodukter används även av tillverkare av andra kommersiella rengöringsrobotar och robotgräsklippare.