

Tillförlitlig detektering av hinder i lager kräver mer än avståndsmätning. Mobila robotar måste upptäcka objekt med olika höjder, former, färger, texturer och reflektionsförmåga under förändrade ljusförhållanden.
MRDVS S-seriens djupkameror använder direkt flygtid (dToF) för att generera 3D-djupinformation för AGV-gaffeltruckar och AMR-fordon. I ett prestandatest i juli 2026 utvärderade MRDVS hur S11 hanterade svarta, reflekterande, överlappande och starkt bakgrundsbelysta mål.
Att tillförlitligt upptäcka hinder i ett fungerande lager handlar inte bara om att mäta avstånd.
Lagerlaster är sällan enhetliga. Pallar, burar och varor kan vara mattsvarta, inslagna i reflekterande film eller slitna till en texturlös grå yta. Vilken som helst av dessa ytor kan utmana en sensor som är inställd på ett laboratorietestmål.
Arbetsmiljön introducerar ytterligare variabler:
Det praktiska kravet är därför inte bara att mäta avstånd, utan också att producera användbar 3D-information över förändrade mål och miljöförhållanden.
Direkt time-of-flight-teknik avger ultrakorta pulser av infrarött ljus – vanligtvis på nanosekundskala – och registrerar intervallet (Δt) mellan utsändning och återkomst av den reflekterade signalen. Avståndet härleds direkt:
Eftersom mätningen är en direkt tidsbestämning av den returnerade pulsen kan varje pixel inom synfältet returnera ett djupvärde i stort sett oberoende av målets färg eller textur. Aktiv stereo, däremot, projicerar ett mönster och triangulerar djupet utifrån hur mönstret deformeras över två linser – en process som är beroende av att ha tillräcklig visuell information för funktionsmatchning.
S-serien implementerar denna princip med tre hårdvaruval som är viktiga i fält:
MRDVS tillskriver resultaten som observerats i testerna nedan till denna underliggande avkänningsmetod.
Kamera som användes under testet:
Testprogrammet undersökte fyra typer av mål och scener:
Testet fokuserade på djupbildens fullständighet, kantdefinition, beteende runt överlappande objekt, saknade punktmolnsdata och brus.
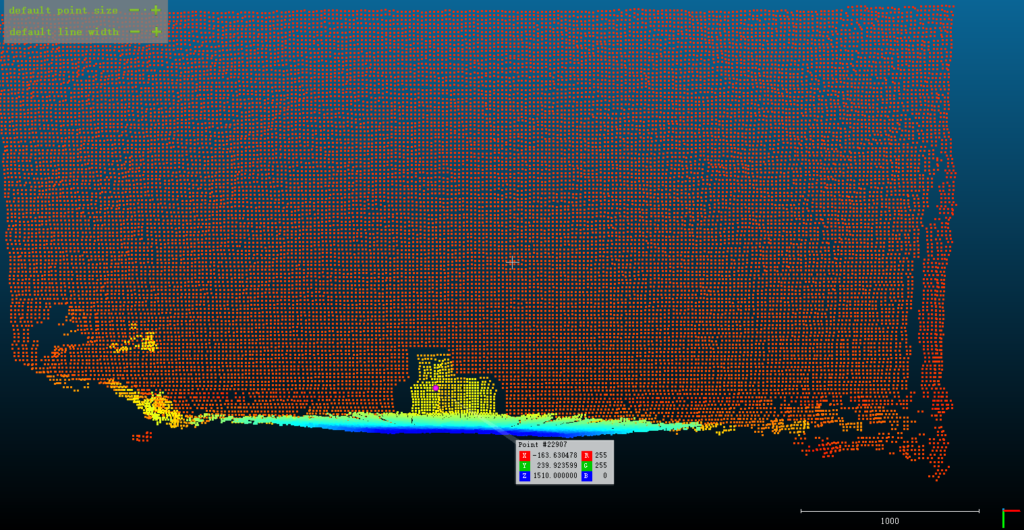
Det första testet placerade ett svart föremål nära en vit vägg.
Detta är en enkel men avslöjande scen eftersom kameran måste skilja på två angränsande ytor enbart med hjälp av deras djupskillnad, även om det svarta objektet ger begränsad visuell textur.
Resultaten visar att S11 producerade en komplett djupbild, som sedan omvandlades till en 3D-punktmolnsbild med tydligt definierade kanter som separerar objekten från väggen. Som visas ovan.
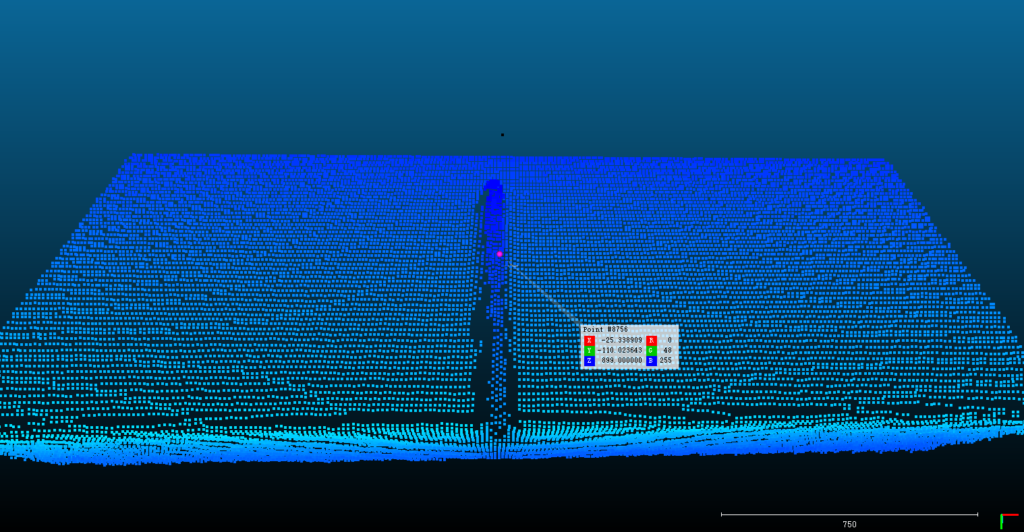
Det andra testet utvärderade en reflekterande kolumn.
MRDVS rapporterar att S11 producerade en komplett djupbild, som sedan omvandlades till en punktmolnsbild utan saknade eller spridda data runt kolonnens kanter.
Detta test var avsett att undersöka hur dToF-kameran hanterade ett mål som kunde producera utmanande reflektioner – ett vanligt tillstånd där laster krympplastförpackas eller förvaras i metallburar.
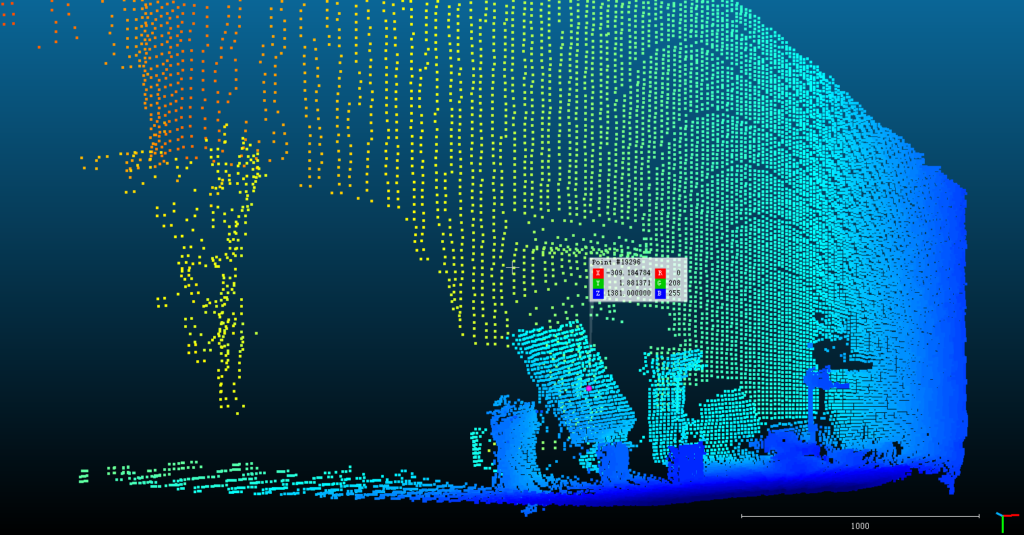
Det tredje testet använde en inomhusscen med flera staplade objekt placerade på olika djup.
MRDVS rapporterar att S11 behöll detaljerna genom hela scenen.
För att upptäcka hinder i lagerlokaler är det relevant att behålla djupinformation runt överlappande objekt eftersom pallar, laster, ställ och mobil utrustning delvis kan blockera varandra. Ett mellanrum i punktmolnet vid en överlappningsgräns är just där en robot behöver data för att avgöra om ett mellanrum är korsbart.
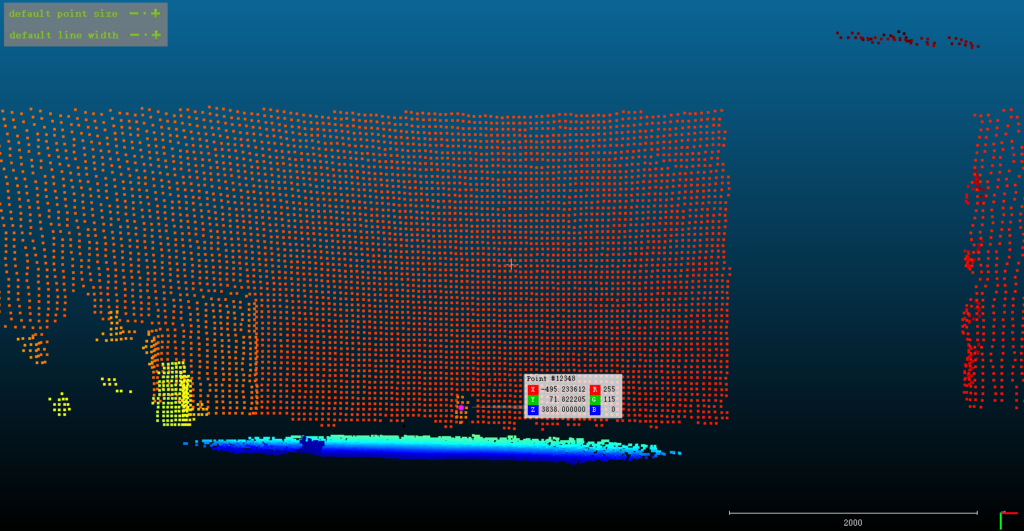
Det fjärde testet isolerade ljusvariabeln. Fyra normalreflekterande objekt placerades bakom en stark ljuskälla riktad mot kameran och cirka 4 m från den, så att ljuset föll på linsen snarare än på måltavlorna.
Bakgrundsbelysning av detta slag återskapar en av de vanligaste orsakerna till djupfel i verkliga driftsättningar. En AGV-gaffeltruck som korsar en port för en vagn går från ungefär 200 lux inomhus till tiotusentals lux utomhus inom en enda fordonslängd, ofta vänd direkt mot ljuset under tiden, och sensorn har ingen möjlighet att justeras mellan de två förhållandena.
MRDVS rapporterar att S11 under dessa förhållanden producerade en komplett djupbild över hela synfältet, vilken sedan omvandlades till en 3D-punktmolnsbild med alla fyra objekt tydligt separerade från varandra och från bakgrunden.
| Testscen | MRDVS S11 (dToF) |
| Svarta föremål nära en vit vägg | Komplett punktmolnsbild med väldefinierad separation mellan ytorna |
| Reflekterande kolumn | Komplett punktmolnsbild utan saknade eller spridda kantdata |
| Staplade föremål på olika djup | Detaljer bibehållna genom hela scenen |
| Fyra föremål mot starkt motljus | Komplett punktmolnsbild, med alla fyra objekt tydligt separerade |
Detektionskvalitet leder endast till säkerhet om resultatet når fordonets kontrollenhet i tid.
MRDVS rapporterar en typisk end-to-end-latens på 70 till 100 millisekunder för S11 under standarddriftsförhållanden och ett minsta arbetsavstånd på cirka 10 cm (4 tum).
Det minsta arbetsavståndet är relevant när hinder behöver detekteras nära en AGV-gaffeltrucks väg – till exempel en pallfot eller en trottoarkant omedelbart framför gafflarna. Faktisk prestanda vid utplacering beror också på sensorplacering, fordonsgeometri, detekteringszonens konfiguration och driftshastighet.
Hinderdetektering är bara en del av ett komplett säkerhets- och styrsystem för mobila robotar. S-serien levereras med en realtidsalgoritm för att undvika hinder som körs direkt på kameran, utan att någon extern industridator krävs.
Höjdpunkter i den inbyggda lösningen för att undvika hinder
Eftersom zongeometrin kan konfigureras som en rektangulär eller konformad volym kan detekteringsområdet följa fordonets färdriktning istället för att förlita sig på en enda fast avkänningsradie.
Utöver undvikande av kärnzoner stöder S-serien högre uppfattningsnivåer för röriga och samarbetsinriktade miljöer.
Detektering av hinder i lagerlokaler måste ta hänsyn till mer än bara avstånd. Målets färg, textur, reflektionsförmåga, överlappning, belysning, sensorplacering och fordonsrörelser påverkar alla den djupinformation som är tillgänglig för en AGV eller AMR.
Testet från juli 2026 som beskrivs här visar hur MRDVS S11 hanterade fyra avsiktligt svåra scener – svarta objekt mot en vit vägg, en reflekterande pelare, överlappande staplade laster och fyra objekt mot starkt bakgrundsbelysning. Över alla fyra scenerna returnerade S11 kompletta djupbilder med tydligt definierade kanter.

