
Teknik för pallidentifiering Leder till effektiv logistik
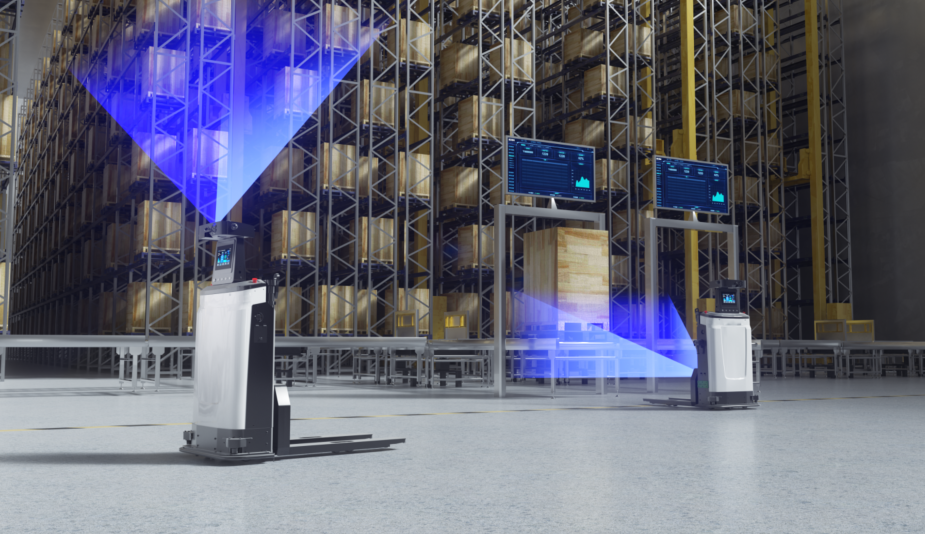
Med den snabba utvecklingen av Industri 4.0 och smart tillverkning har automatiserad lagerhållning blivit ett viktigt sätt för företag att förbättra effektiviteten och minska kostnaderna. Obemannade gaffeltruckar (AGV) spelar en viktig roll i att utveckla lagerautomation. Kärnan i deras effektiva och precisa drift ligger noggrann visuell pallidentifieringsteknik.
Automatiserad pallidentifieringsteknik använder avancerade visuella sensorer och bildbehandlingsteknik för att ge korrekt information om pallarnas position och position i realtid, vilket avsevärt förbättrar navigerings- och hanteringseffektiviteten för obemannade gaffeltruckar.
Genom att tillämpa denna teknik kan obemannade gaffeltruckar övervinna problem som instabila pallpositioner och oregelbundna vinklar, vilket säkerställer korrekt dockning i komplexa miljöer och främjar intelligent och effektiv lagerhantering.
Andra lösningar
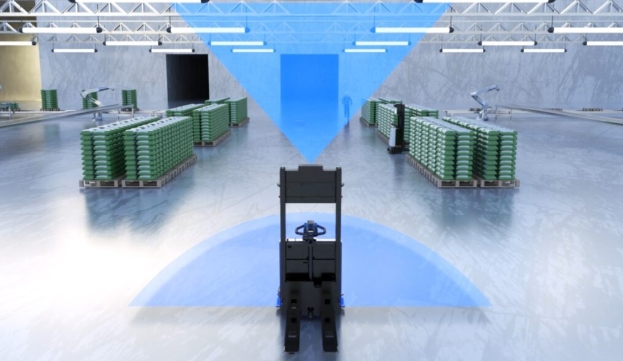


MRDVS PalletPro-pall Igenkänningslösning
10 bilder per sekund (10 FPS) bearbetningshastighet
Tillhandahåll pallidentifieringsresultat i realtid
Lätt att driftsätta, snabb att komma igång
Anpassar sig till mer än 90 % av alla palltyper
- Speciellt utformad för pallidentifieringsbehov i komplexa lagermiljöer
- Baserad på 3D ToF (time-of-flight) visionsteknik kombineras 3D-kameran med intelligenta algoritmer för att korrekt identifiera
- Pallens position och hållning anpassar sig till komplexa ljusmiljöer utan tryck och är enkel att använda.
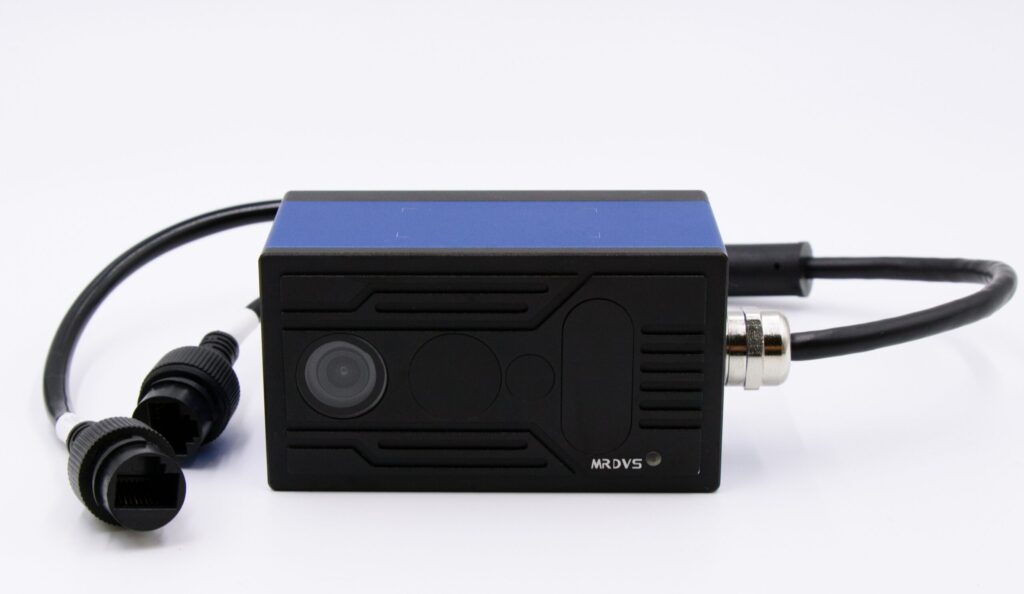
Hårdvaru Support
Högprecisionskamera, egenutvecklad
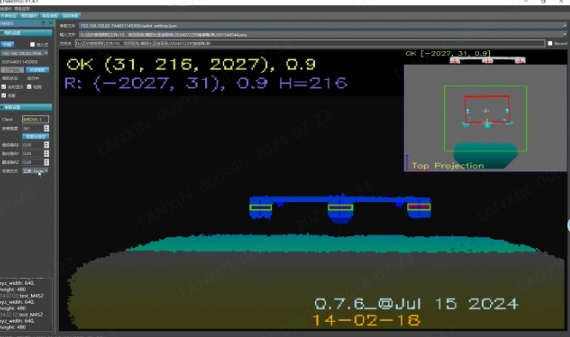
Programvarukontroll
Bekväm användning av intelligent programvara
Lösningsjämförelse
PalletPros pallidentifieringslösning har en inbyggd gratis standardalgoritm för pallidentifiering, så användare behöver inte investera i utvecklingskostnader eller köpa ytterligare algoritmer. Samtidigt stöds MRDVS av ett erfaret och dedikerat tekniskt team med omfattande expertis inom batchimplementering. Detta gör det möjligt för företaget att leverera effektiva, skräddarsydda tjänster, fullt ut uppfylla kraven för snabb driftsättning och säkerställa långsiktig applikationsstabilitet.
MRDVS-pallidentifieringslösning |
Övrigt |
|
|---|---|---|
|
Algoritmstöd och implementering |
Kameran har en mogen och mycket kompatibel algoritm för pallidentifiering, vilket eliminerar behovet av ytterligare utveckling. Den stöder flera gränssnittsprotokoll och möjliggör flexibel och effektiv driftsättning. |
Ingen algoritm eller endast en demo tillhandahålls; användarna måste utveckla och optimera sig själva. Distributionscykeln är lång och felsökningsprocessen är komplex. |
|
Hårdvaruteknikens färdplan |
Baserad på 3D ToF-teknik uppnår den millimeternoggrannhet inom ett intervall på 1–2 meter och anpassar sig till olika komplexa ljusmiljöer. |
2D LiDAR: Fångar endast planär information, med dålig kompatibilitet och högre risk för felbedömning. Stereostrukturerat ljus har betydande begränsningar i noggrannhet och stabilitet inom ett intervall på 1–2 meter. |
|
Miljöanpassningsförmåga |
Lämplig för både inomhus- och utomhusmiljöer och bibehåller hög prestanda även i svagt ljus eller snabbt föränderliga ljusförhållanden. |
Ej lämplig för utomhusmiljöer och har dålig anpassningsförmåga till svagt ljus eller starka ljusvariationer. |
|
Teknisk Support Team |
Utrustad med ett dedikerat tekniskt supportteam med specialiserad expertis, omfattande erfarenhet och erfarenhet av massdistribution, erbjuder vi effektivt och riktat helhetslösningsstöd med djupgående förståelse för både scenarier och algoritmer. |
Ger endast stöd för sin egen hårdvara, med begränsad förståelse för scenarier och algoritmer, vilket gör det svårt att effektivt lösa problem i komplexa applikationer. |
|
Massdistributionsfall |
Framgångsrikt implementerat i över 100 kundgrupper för AGV (automatiskt styrda fordon). |
Få framgångsrika fall av massdistribution av industriell kvalitet. |
|
Applikationsutökning och anpassning |
Stöder expansion till flera applikationer, såsom automatiserad verifiering av lagerpallars position och identifiering av kabeltrummors position. Den erbjuder även anpassningsmöjligheter för icke-standardpallar. |
Begränsade expansionsmöjligheter och inga anpassningsmöjligheter för utveckling. |
Lösningsfördelar
Integration och effektivitetsförbättring
Genom att integrera igenkänningsalgoritmen i kameran kan PalletPro-systemet bearbeta djupdata i realtid, vilket avsevärt förbättrar beräkningseffektiviteten och svarshastigheten. Systemet kan ge resultat från palligenkänning i realtid med en bearbetningshastighet på 10 bilder per sekund (10 FPS), vilket säkerställer att obemannade gaffeltruckar snabbt och exakt kan gripa och flytta pallar.
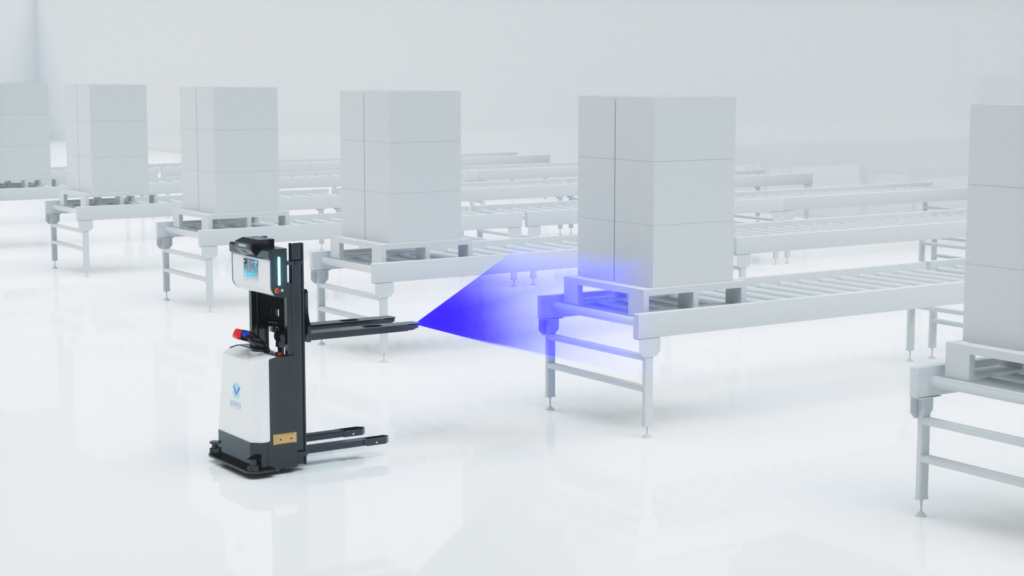
Implementering och intelligent anslutning
3D-kameran är monterad mellan gaffeltruckarnas gafflar. PalletPro-systemet använder automatisk kalibrering för att lokalisera pallar och rikta in gaffeltruckar för snabb och intelligent dockning. Dess algoritm känner igen pallben och tvärbalkar från djuppunktmoln, stöder tvåvägs-, fyrvägs- och staplade pallar och kan anpassas för benlösa eller specialformer. Den anpassar sig till över 90 % av palltyperna på marknaden utan extra dataträning.
Användarvänlighet och kompatibilitet
PalletPro-systemet är enkelt att driftsätta, och användare kan snabbt komma igång genom den introduktionshandledningen utan erfarenhet av algoritmutveckling. Systemet är kompatibelt med europeiska standardpallar och är lämpligt för lagring på hög nivå, komplex stapling och andra scenarier. Det ger resultat i realtid för palettidentifiering och kan fungera stabilt i olika lagringsmiljöer, vilket säkerställer att obemannade gaffeltruckar kan arbeta effektivt under en mängd olika pallförhållanden.

Stöd för flera gränssnittskommunikationsmetoder
För att ge användarna produkter som är enklare att integrera stöder lösningen TCP, UDP, CAN, 485, API och andra gränssnitt, och kan växla mellan igenkänningsalgoritmer och hinderundvikningsalgoritmer för att uppnå effektiv, noggrann och universell automatisering av palligenkänning.
Anpassningsförmåga och robusthet i flera förhållanden
För utomhusmiljöer med stark belysning är M-seriens ToF-djupkamera från MRDVS PalletProx utrustad med en 940 nm infraröd sändare, som effektivt kan hantera komplexa ljusförhållanden. 940 nm-våglängden tillhör nära-infrarött ljus, vilket har starkare anti-interferensförmåga i starka ljusmiljöer och påverkas inte lätt av synligt ljus, vilket säkerställer stabilitet och noggrannhet i djupdata.
Mätning av utomhusscen
Identifiering av pallar med flera färger
Maskinvarudrift
Uppföljningsinstallation
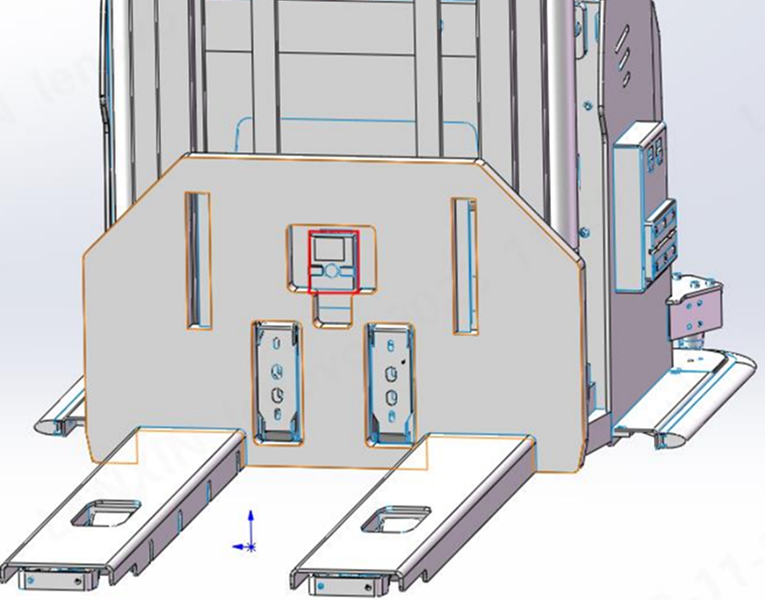
Kameran placeras på gaffelarmens rotpanel på en viss höjd från gaffelarmens övre yta (den specifika höjden kan utvärderas genom att kontakta MRDVS-försäljningspersonalen), så nära mitten av de två gaffeltänderna som möjligt (avvikelsen åt vänster och höger bör inte överstiga 5 cm), och kameraspegeln ska hållas vertikal mot marken, horisontellt centrerad så mycket som möjligt, utan lutningsvinkel och inga andra föremål i synfältet som stör avbildningen av det detekterade objektet.
Droppinstallation
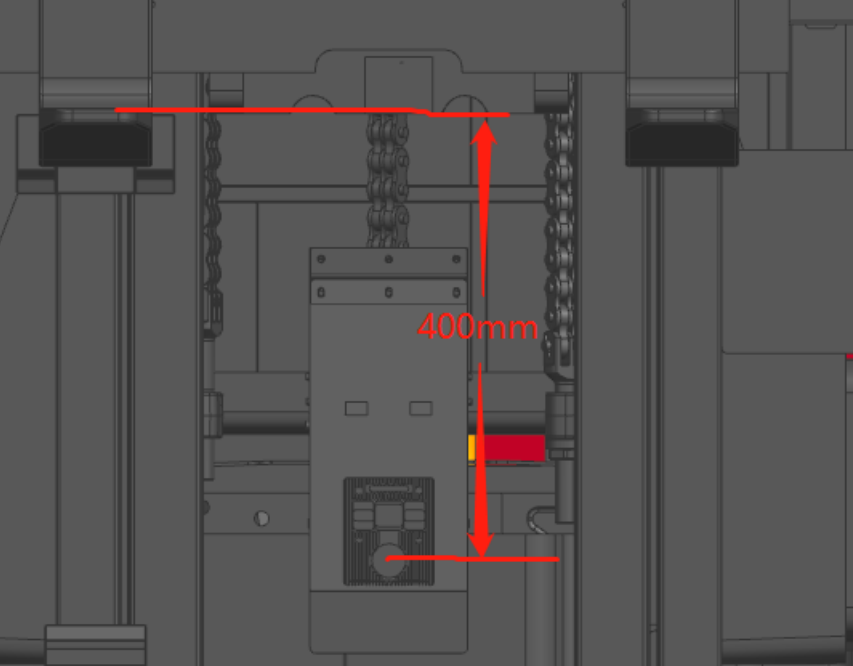
Kameran monteras cirka 400 mm under gaffelarmen med hjälp av ett flytande verktyg och sänks helt innan den rör sig med armen. För mark- eller pallidentifiering måste gafflarna först lyftas till en position före dockning för att säkerställa korrekt avstånd mellan kamerans optiska centrum och pallbenens undersida innan visuell dockning utlöses. För installation måste kameran vara centrerad mellan gafflarna inom 5 cm, hållas strikt vertikal och ha ett fritt synfält.
Installationsinstruktioner
Pallidentifiering och dockning
MRDVS M-seriens kamera är installerad mellan gaffeltruckens två gaffelarmar. När gaffeltrucken tar emot ett uppdrag från dispatchsystemet rör den sig till dockningspunkten framför pallen. På ett avstånd av cirka 2 meter från pallens framkant utför gaffeltrucken en preliminär positionering, och 3D-visionssystemet matar ut positionsinformationen för att hjälpa gaffeltrucken att justera vinkelavvikelsen. Gaffeltrucken fortsätter att röra sig framåt till en position på 1.5 meter för exakt positionering. 3D-visionssystemet matar ut pallens positionsinformation igen för att hjälpa gaffeltrucken att justera vänster- och högeravvikelserna för att säkerställa noggrannheten i dockningsprocessen.

Stöd för 2 dockningslägen
Dubbel dockningsläge
Positionering i fjärränden: Efter att ha mottagit uppdraget förflyttas gaffeltrucken till dockningspunkten och aktiverar kameran för att identifiera palldata. Genom rörelsestyrningssystemet justerar gaffeltrucken vinkeln och sidoförskjutningen inom intervallet 1 800 mm till 2 800 mm från pallen.
Nära-ändeverifiering: När gaffelspetsen är cirka 200 mm från pallens framkant hämtas kamerans igenkänningsdata för att verifiera om dockningsnoggrannheten uppfyller kraven för gaffelplockning. Om den uppfyller kraven kommer gaffeltrucken att plocka upp pallen, annars justerar den den på plats innan pallen plockas upp.
Dockningsläge i realtid
Dockningsläget i realtid justerar dynamiskt positionen genom att kontinuerligt hämta kameraidentifieringsdata. När gaffeltrucken rör sig cirka 200 mm från pallens framkant gör systemet finjusteringar och slutför gaffelupphämtningen. Detta läge förlitar sig på tidsstämpeln för data för att uppdateras för att undvika felaktiga justeringar orsakade av förseningar.
Framgångsrika fall
Fler applikationsscenarier
När systemet upptäcker att det finns risk för att pallen i det vertikala lagret förskjuts eller dockas felaktigt, kommer systemet att ge feedback till staplingssystemet och automatiskt avbryta gaffelplockningsoperationen för att undvika felaktig användning eller potentiella säkerhetsrisker orsakade av positionsavvikelser.





M-seriens ToF-kameror
MRDVS M-seriens djupsensor, med ToF-kamerateknik , är utformad för att hantera de utmaningar som olika ljusförhållanden, objektstrukturer och kravet på objektdetektering i realtid medför. Denna Time-of-Flight-kamera är särskilt effektiv i både inomhus- och utomhusmiljöer. Den är optimerad för målarbetsavstånd på upp till 5 meter. M-seriens 3D-visionskamera utmärker sig med sin kompakta design och effektiva prestanda, vilket gör den till ett idealiskt val för en rad olika tillämpningar där dessa faktorer är avgörande.
Om du har några frågor är du välkommen att kontakta oss
- [e-postskyddad]
- +86 13370882355 (WhatsApp)
MRDVS fokuserar djupt på områdena mobil robotik och logistikautomation och utnyttjar avancerade 3D-visionstekniker som iToF, dToF och binokulärt strukturerat ljus. Genom att integrera banbrytande AI-algoritmer förser MRDVS mobila robotar med kraftfulla funktioner för att undvika hinder, navigera och identifiera dem, vilket hjälper dem att uppnå säkrare, stabilare och intelligentare operationer.
Genom flera omgångar av produktiterationer har MRDVS utvecklat högpresterande, integrerade hårdvaru- och mjukvarulösningar som är allmänt accepterade av ledande aktörer i branschen. Bland våra kunder finns över 80 % av de inhemska varumärkena för mobila robotar, med tiotusentals enheter som levererats och validerats av toppkunder – vilket ger ett starkt erkännande över hela marknaden.