S-serien Lidar-Vision Fusion för terrängrobotar

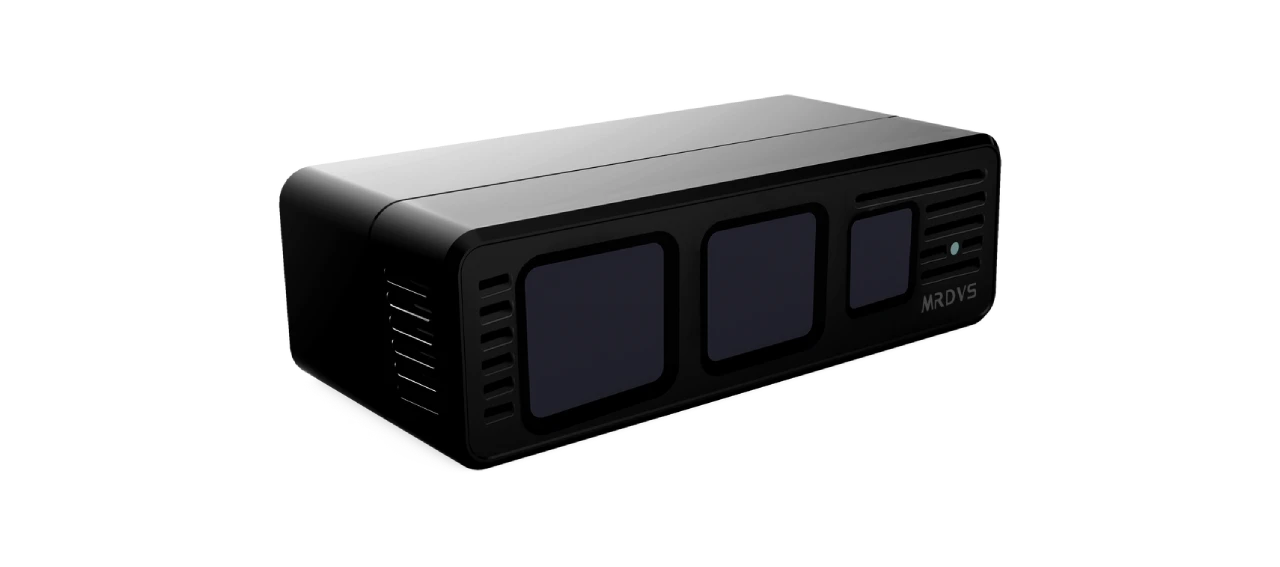
Möt MRDVS S-serien – kameror levererar dToF-uppfattning med lång räckvidd och hög precision med integrerad vision-lidar-avkänning, vilket möjliggör tillförlitlig kartläggning, navigering och hinderundvikning i robotapplikationer utomhus, inomhus och i all terräng.

MIPI-ikon

MIPI-gränssnitt tillgängligt

FOV 120° × 80°

Hindring Undvikande

ethernet

S10

190g Lättviktskropp
Ethernet och anpassningsbara I/O-alternativ
240 x 160 upplösning
Solid-state dToF LiDAR
Upp till 42 m vid 90 % reflektivitet
240 × 120 djupupplösning
S10
S10 Ultra Lite

Ner till 42m

Maximalt arbetsavstånd

RGB-D

Bildfusion

240*160

Djupupplösning

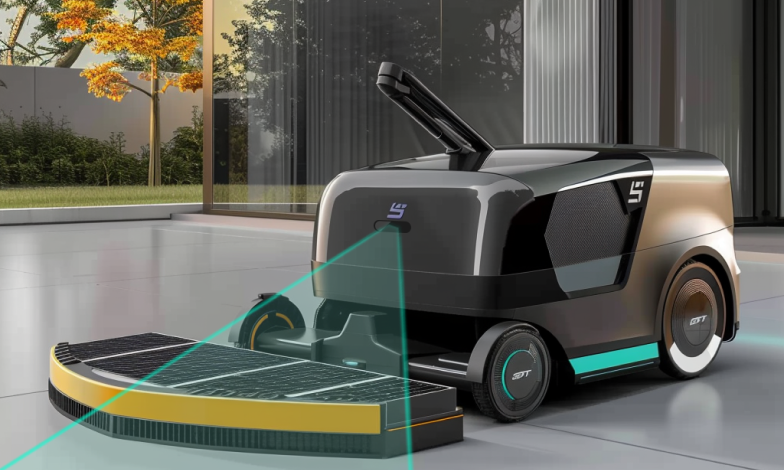
Robotlösning för inomhus och utomhusbruk för flera miljöer

Den övervinner flervägsinterferens, hanterar olika ytor (från reflekterande till matta), motstår intensivt ljus (inklusive direkt solljus) och erbjuder omfattande täckning med praktiskt taget inga blinda fläckar, kompletterat med tyst, dammtålig drift.

12401745197233 .pic

Robotvakuum

12411745197245 .pic

Drönare

12421745197252 .pic

AGV

12431745197262 .pic

Kommersiell rengöringsrobot

12441745197269 .pic

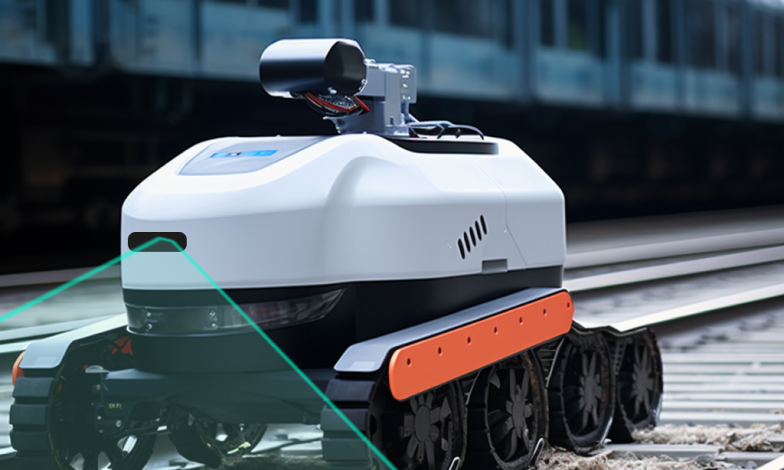
Inspektionsrobot

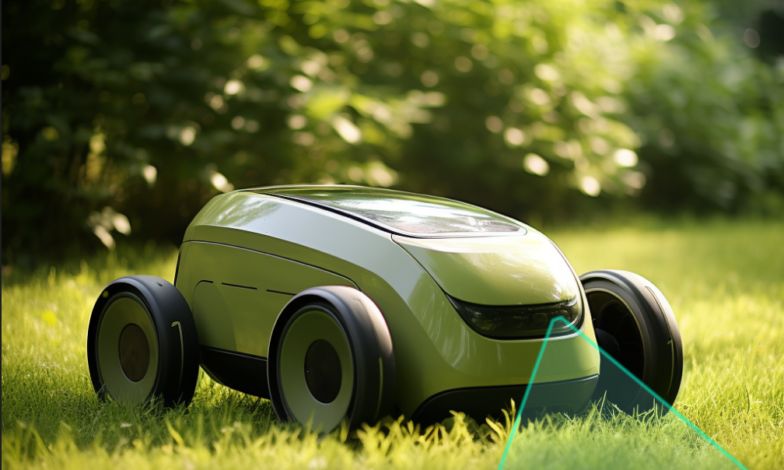
Robotgräsklippare

Robotgräsklippare

Skillnad mellan modeller

ModellS10S10 Ultra Lite
Belysning940 nm940 nm
ProduktionDjupkarta / 3D-punktmoln / RGB / IR-amplitudkartaDjupkarta / 3D-punktmoln / IR-amplitudkarta
Djupupplösning (H × V)240 × 160 px240 × 120 px
Depth Frame RateMax. 20 fps, vanligtvis 15 fpsVanligtvis 10 fps
Djup FoV (H × V)120° × 78° ±3°120° × 60° ±3°
RGB-upplösning (H × V)1632 × 1224 Ej tillämpligt (Ingen RGB)
RGB-bildhastighetMax. 20 fps, typiskt 15 fpsEj tillämpligt (Ingen RGB)
RGB FoV (H × V)120° × 90° ±3°Ej tillämpligt (Ingen RGB)
RGB slutartypRullande slutareEj tillämpligt (Ingen RGB)
Arbetsområde0.3–8 m (90 % reflektivitet); 0.3–3 m (5 % reflektivitet)0.2–42 m (90 % reflektivitet); 0.2–30 m (10 % reflektivitet)
Noggrannhet≤3 cm≤4 cm
Energiförbrukning≤4 W (genomsnitt)
Mått (L × B × H)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Vikt 190 gUngefär. 410 g
Strömförsörjning12 ~ 28V12V ~ 27V
Datakommunikationethernet
*Kontakta oss för anpassade I/O-lösningar
ethernet
KapslingsklassificeringIP54IP67
drifttemperatur-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Förvaringstemperatur-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programmering / SDKC/C++/ROS SDKC/C++/ROS SDK
Operativ systemWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Teknikjämförelse

dToF kontra iToF

WechatIMG1247

dToF-principen

dToF (Direct Time of Flight) mäter direkt flygtiden (ToF) för ljuspulser för att beräkna avstånd. Den avger ultrakorta ljuspulser (vanligtvis nanosekunder) och registrerar tidsintervallet (Δt) mellan pulsutsläpp och reflektion från målobjektet. Avståndet beräknas med hjälp av formeln: Avstånd = (Ljusets hastighet × Δt) / 2 (Divisionen med 2 tar hänsyn till ljuspulsens tur och retur: utsläpp → mål → mottagare.) Denna direkta tidsmätning möjliggör hög precision, särskilt för tillämpningar med långa avstånd.
WechatIMG1248

iToF-principen

iToF (Indirect Time of Flight) beräknar avståndet genom att mäta fasförskjutningen (Δφ) för kontinuerligt modulerat ljus (t.ex. sinusvågor eller fyrkantsvågor). Sensorn avger ljus med en känd moduleringsfrekvens (f) och våglängd (λ = c/f, där c = ljusets hastighet). Vid reflektion detekteras fasskillnaden mellan de avgivna och mottagna signalerna. Avståndet beräknas med hjälp av: Avstånd = (Δφ × λ) / (4π) (Δφ är fasfördröjningen i radianer, och divisionen med 4π tar hänsyn till tur- och returresan och 360° fascykel.) Denna indirekta metod är effektiv för korta till medellånga avstånd, och balanserar upplösning och strömförbrukning.

S-seriens höjdpunkter

Sub-nanosekund precisionsavståndskärna

Prestanda på alla ytor, i alla ljusförhållanden

Högeffektiv, stabil laseremission

Synkronisering med flera kameror

Grunden för avancerad perception

Intelligenta systemfunktioner

Löser dina verkliga behov med konfigurerbar säkerhet och skräddarsydd uppfattning

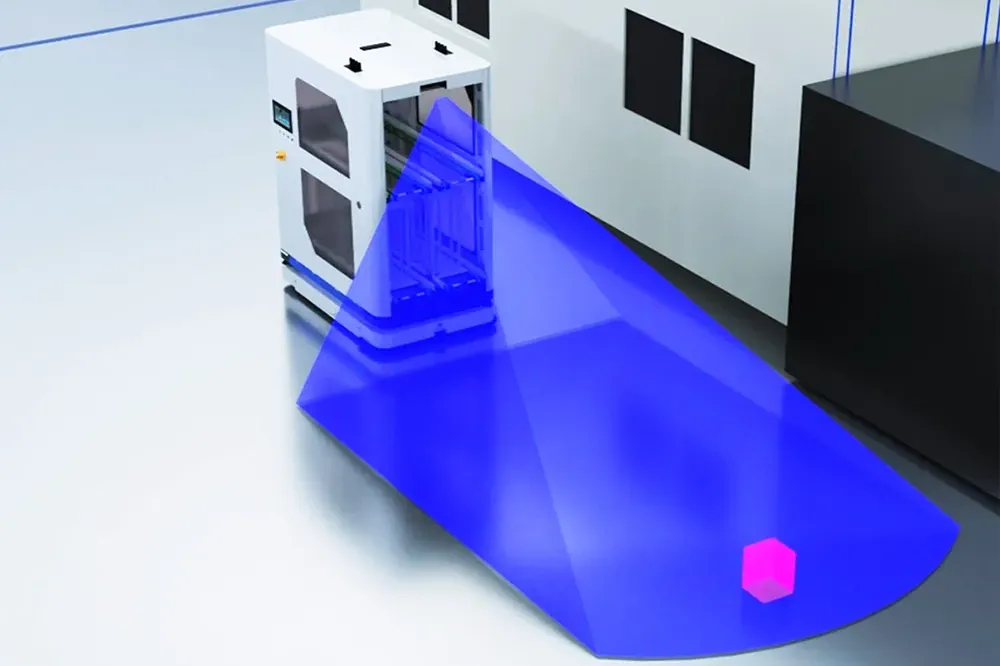
Inbyggd och konfigurerbar hinderundvikning

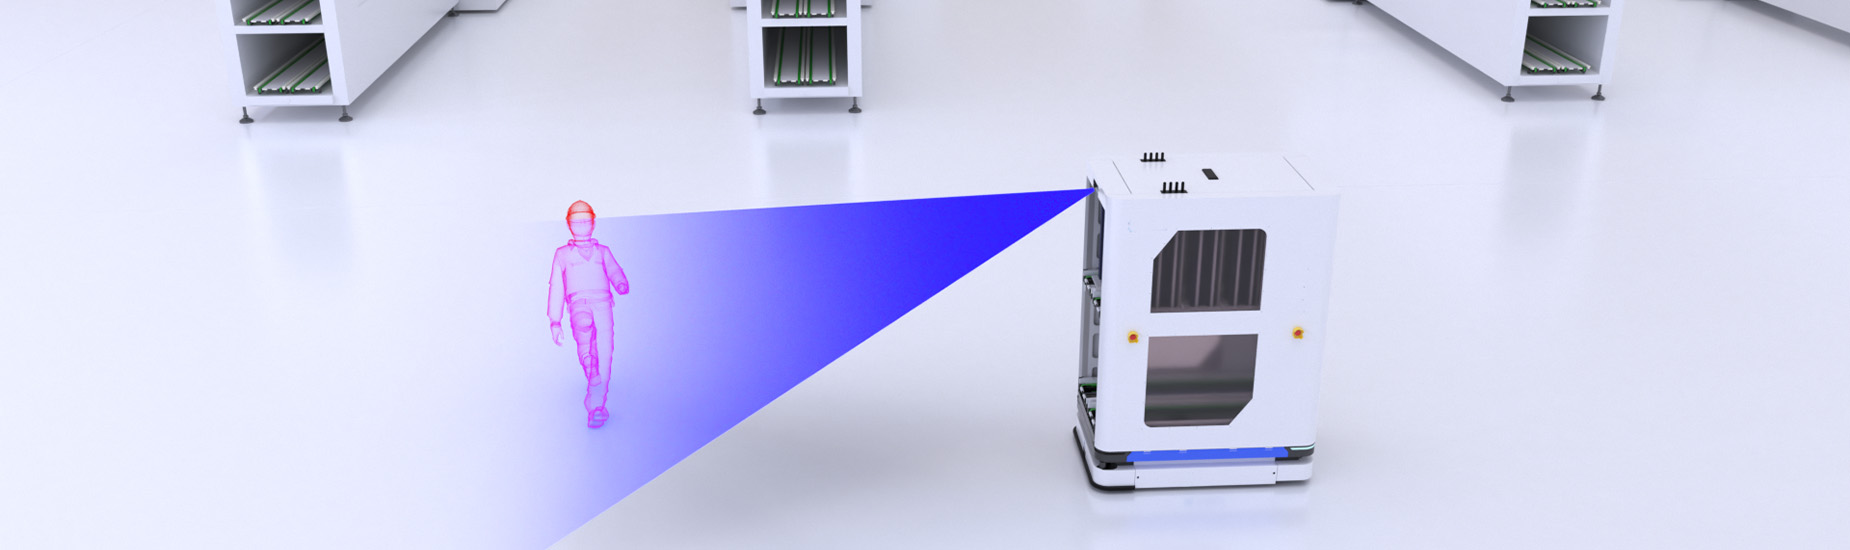
S-serien är utrustad med en realtidsalgoritm för att undvika hinder, redo för omedelbar driftsättning.
Systemet tillhandahåller upp till 20 fördefinierade undvikningszonerAnvändare kan dynamiskt växla mellan dessa zoner via API allt eftersom AMR rör sig, vilket möjliggör kontextmedvetna säkerhetspolicyer över olika verksamhetsområden.

Intelligenta systemfunktioner

Löser dina verkliga behov med konfigurerbar säkerhet och skräddarsydd uppfattning

Avancerade funktioner direkt från lådan

Utöver kärnundvikande stöder systemet även sofistikerad perception för att hantera komplexa operativa scenarier:

Skräddarsydda utvecklingstjänster

Behöver du en lösning för specifika objekt eller unika arbetsflöden? Vårt team erbjuder kompletta algoritmutvecklingstjänster för att accelerera ditt projekt. Vi kan bygga skräddarsydda perceptionsmoduler baserat på dina exakta krav, inklusive:

BÖRJA UTVECKLA MED MRDVS LxCamera SDK

LxCamera SDK erbjuder omfattande verktyg för mjukvaruutveckling, inklusive C/C++-kärnpaket, Python-bindningar och stöd för ROS 1/ROS 2. Det är kompatibelt med Windows-, Linux- och ARM-Linux-system och tillhandahåller användarvänliga API:er, exempelprogram och GUI-visningsbinärfiler (med stöd för Windows och Ubuntu) – allt tillgängligt för nedladdning via MRDVS GitHub-kanal, tillsammans med detaljerade användarmanualer.

Lösning färdig för användning

3D-hinderundvikande

MRDVS förbättrar robotnavigering med avancerad undvikande av hinder med hjälp av RGB-D ToF-kamera S-serien.

3D-volymmätning

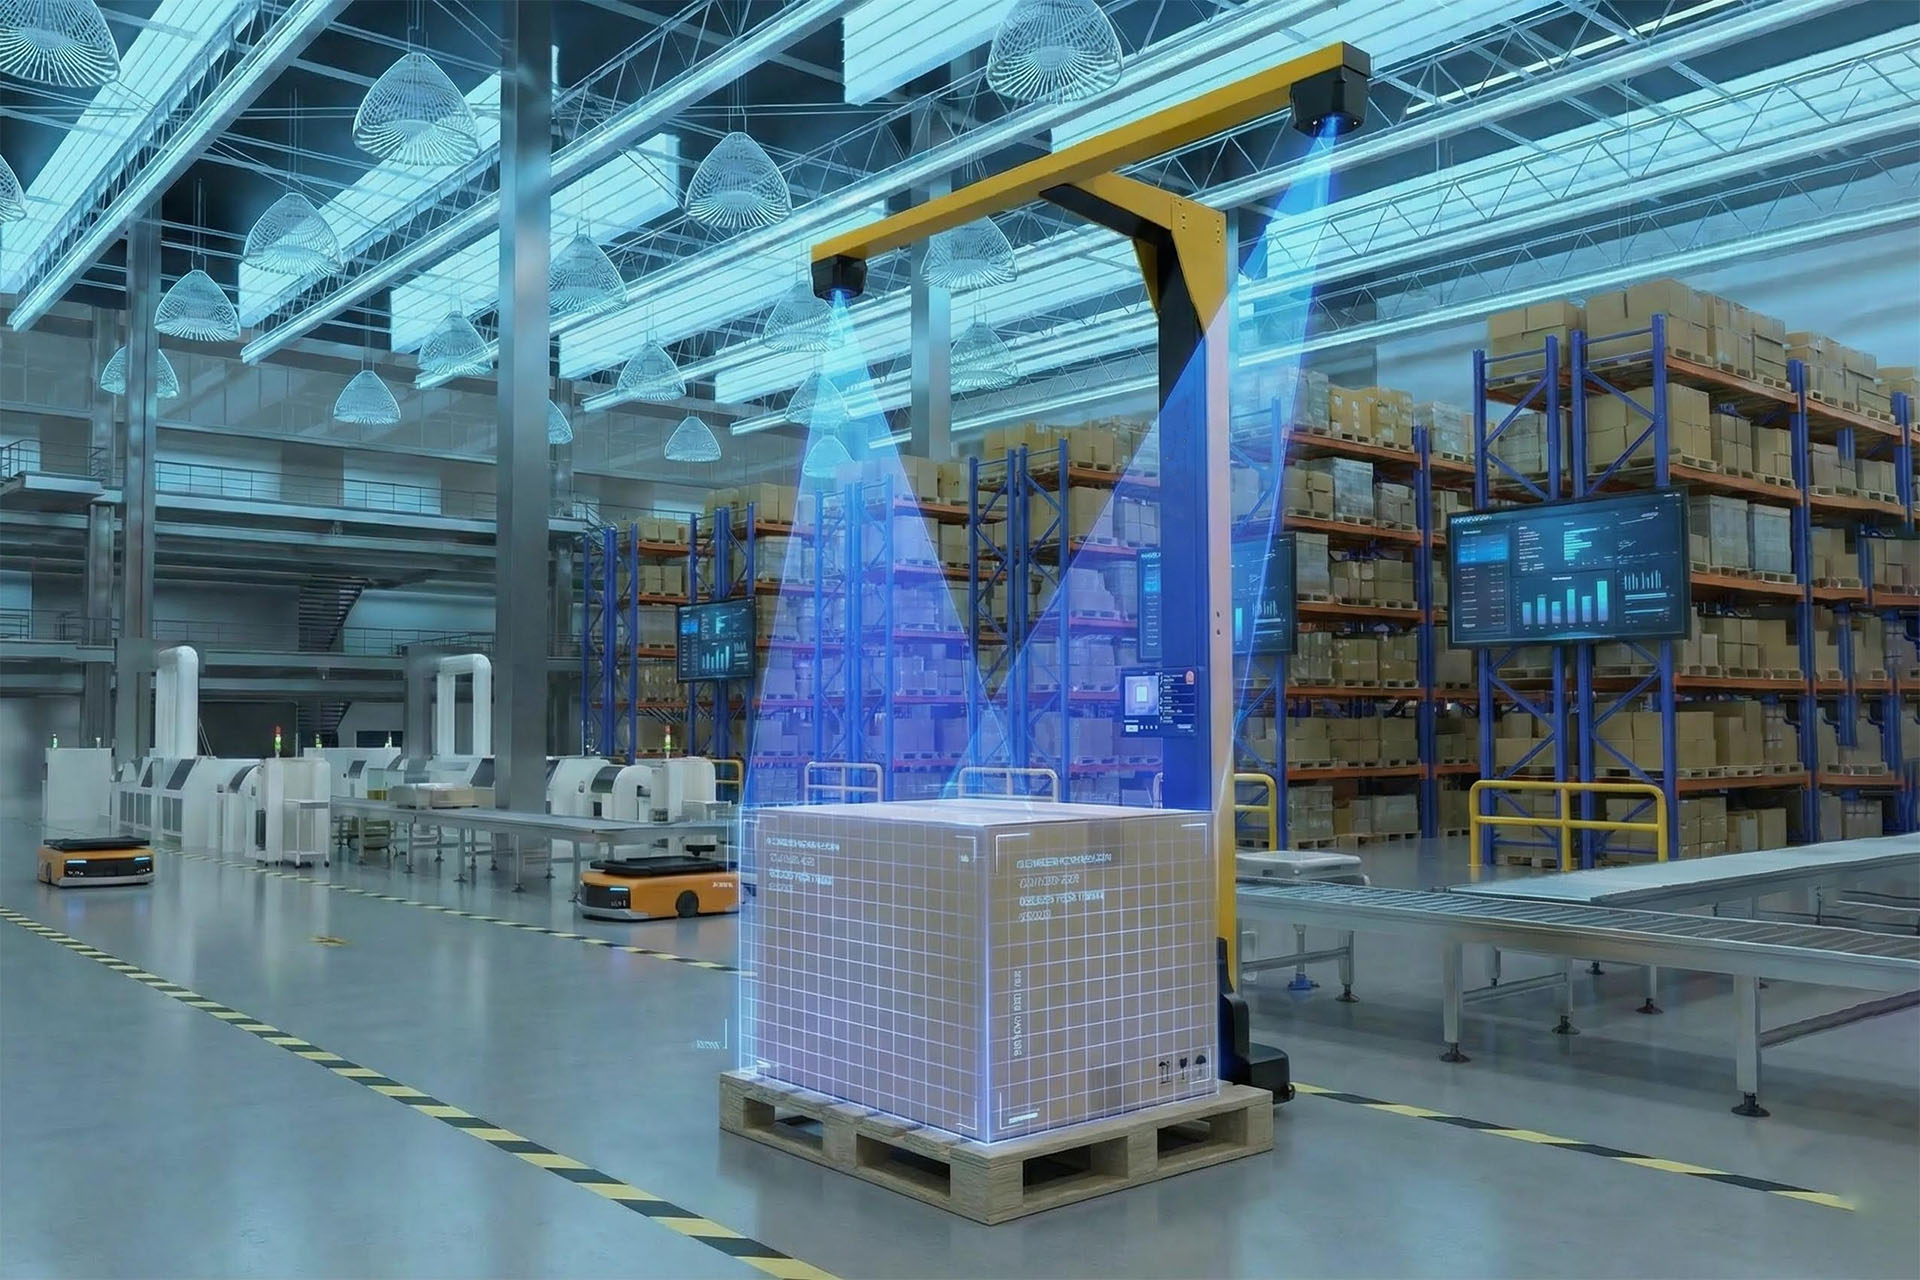
3D-djupkameror och avancerade algoritmer fångar objekt för att beräkna exakta volymer – vilket ger snabb, kostnadseffektiv och logistikanpassad precision.

Mer om S-serien

Alla modeller i S-serien

S10

S10 har en djupupplösning på 240 × 160, som fångar djup- och texturinformation i realtid för att ge stabil långdistansuppfattning för obemannade fordon, obemannade gaffeltruckar, drönare, gräsklippare och andra enheter med låg hastighet. 

S10 Ultra Lite är en kompakt solid-state dToF LiDAR för robotperception inomhus och utomhus. Den tillhandahåller djupkartor, 3D-punktmoln och IR-amplituddata över ett intervall på 0.2–42 m med 90 % reflektivitet för gräsklippare, fyrfotade robotar och multirotordrönare.

Håll dig uppkopplad!

Lämna oss ett meddelande

Vi är här för att hjälpa dig! Använd formuläret nedan för att lämna ett meddelande till oss eller ställa några frågor du kan ha. Vårt team kommer att återkomma till dig så snart som möjligt.

* Obligatoriska fält
Genom att skicka in detta formulär bekräftar du att du godkänner att Mrdvs Technology kontaktar dig med marknadsföringsrelaterade e-postmeddelanden eller per telefon. MRDVS webbplatser och kommunikation är föremål för användarvillkor. 
MRDVS logotyp

Få de senaste MRDVS-nyheterna, produktuppdateringarna, evenemang och mer.