


S-serien LiDAR-Vision Fusion-sensorer för autonom robotuppfattning
S-serien kombinerar LiDAR-djupavkänning och RGB-vision för att ge realtids 3D-miljöuppfattning för AMR:er, fyrfotade robotar, servicerobotar och autonoma fordon.
MIPI-gränssnitt tillgängligt
FOV 120° × 80°
Hindring Undvikande
ethernet
Förstå S-serien på en minut
Vad är S-seriens LiDAR-Vision-sensor?
S-serien är en 3D-perceptionssensor som integrerar LiDAR-avståndsmätning och RGB-avbildning för att ge korrekt djupinformation, punktmoln och visuell data för autonoma robotar.
Vilka problem löser det?
Detekterar lågprofilerade, svävande, oregelbundna och tredimensionella hinder som kan missas av konventionella planära skanningssensorer.
Kompatibla robotplattformar
S-serien är kompatibel med flera robotplattformar, inklusive AMR:er, fyrfotade robotar, servicerobotar och autonoma fordon.
Tillgängliga datautgångar
Tillhandahåller djupkartor, punktmoln, RGB-bilder eller hinderrelaterad data beroende på modell.
Vilka robotar är kompatibla med S-serien?
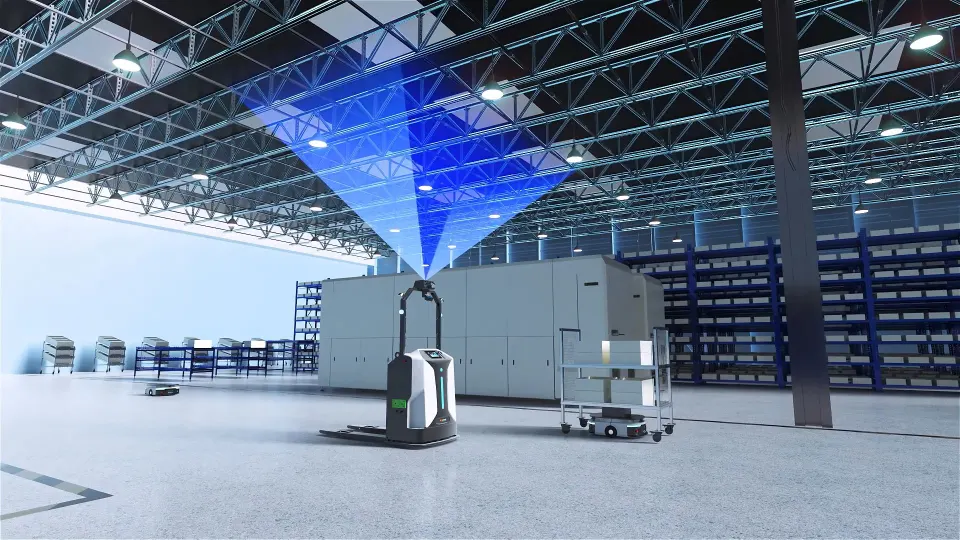
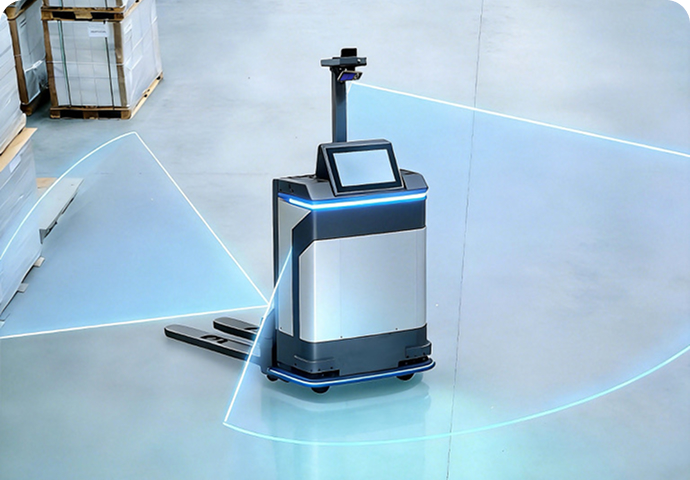
AMR och AGV
·Monterad framtill, baktill eller på sidorna
·Monterad på robotens framsida, baksida och sidor.
·Rekommenderade modeller: S10, S10 Pro
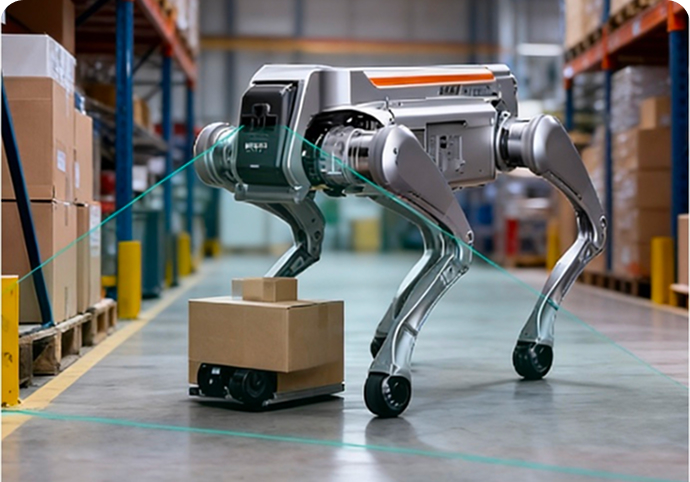
Fyrfotade robotar
· Upptäcker närliggande hinder och skannar omgivningen framåt.
·Analyserar komplex mark och omgivning.
·Rekommenderade modeller: S10 Ultra Lite
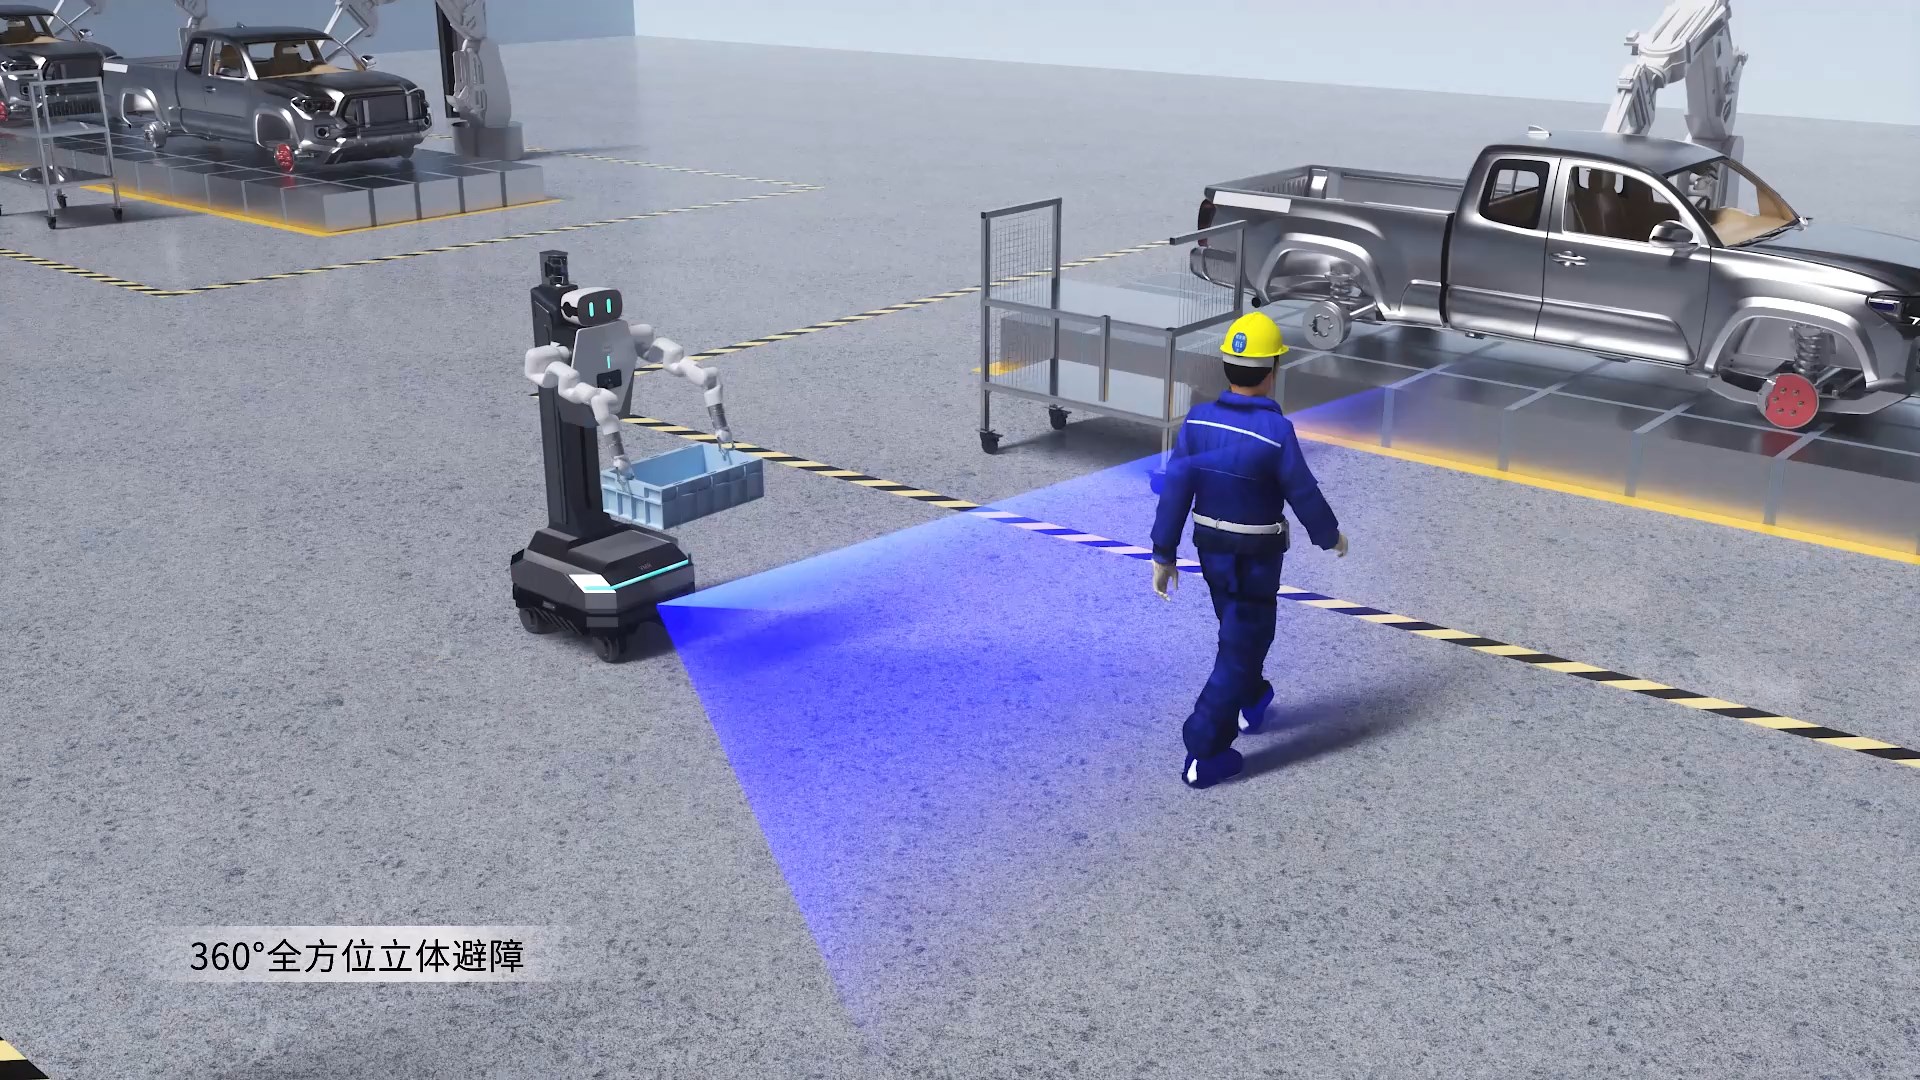
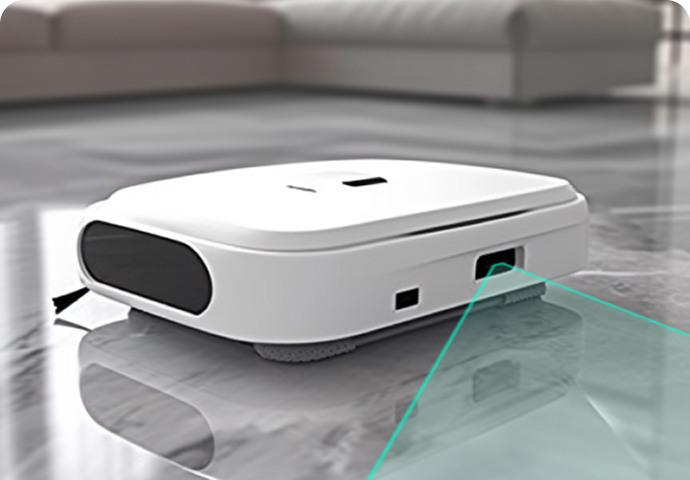
Servicrobotar
· Känner av rumsliga layouter i möblerade rum och korridorer.
· Undviker hinder och säkerställer säkerheten runt människor.
·Rekommenderade modeller: S11
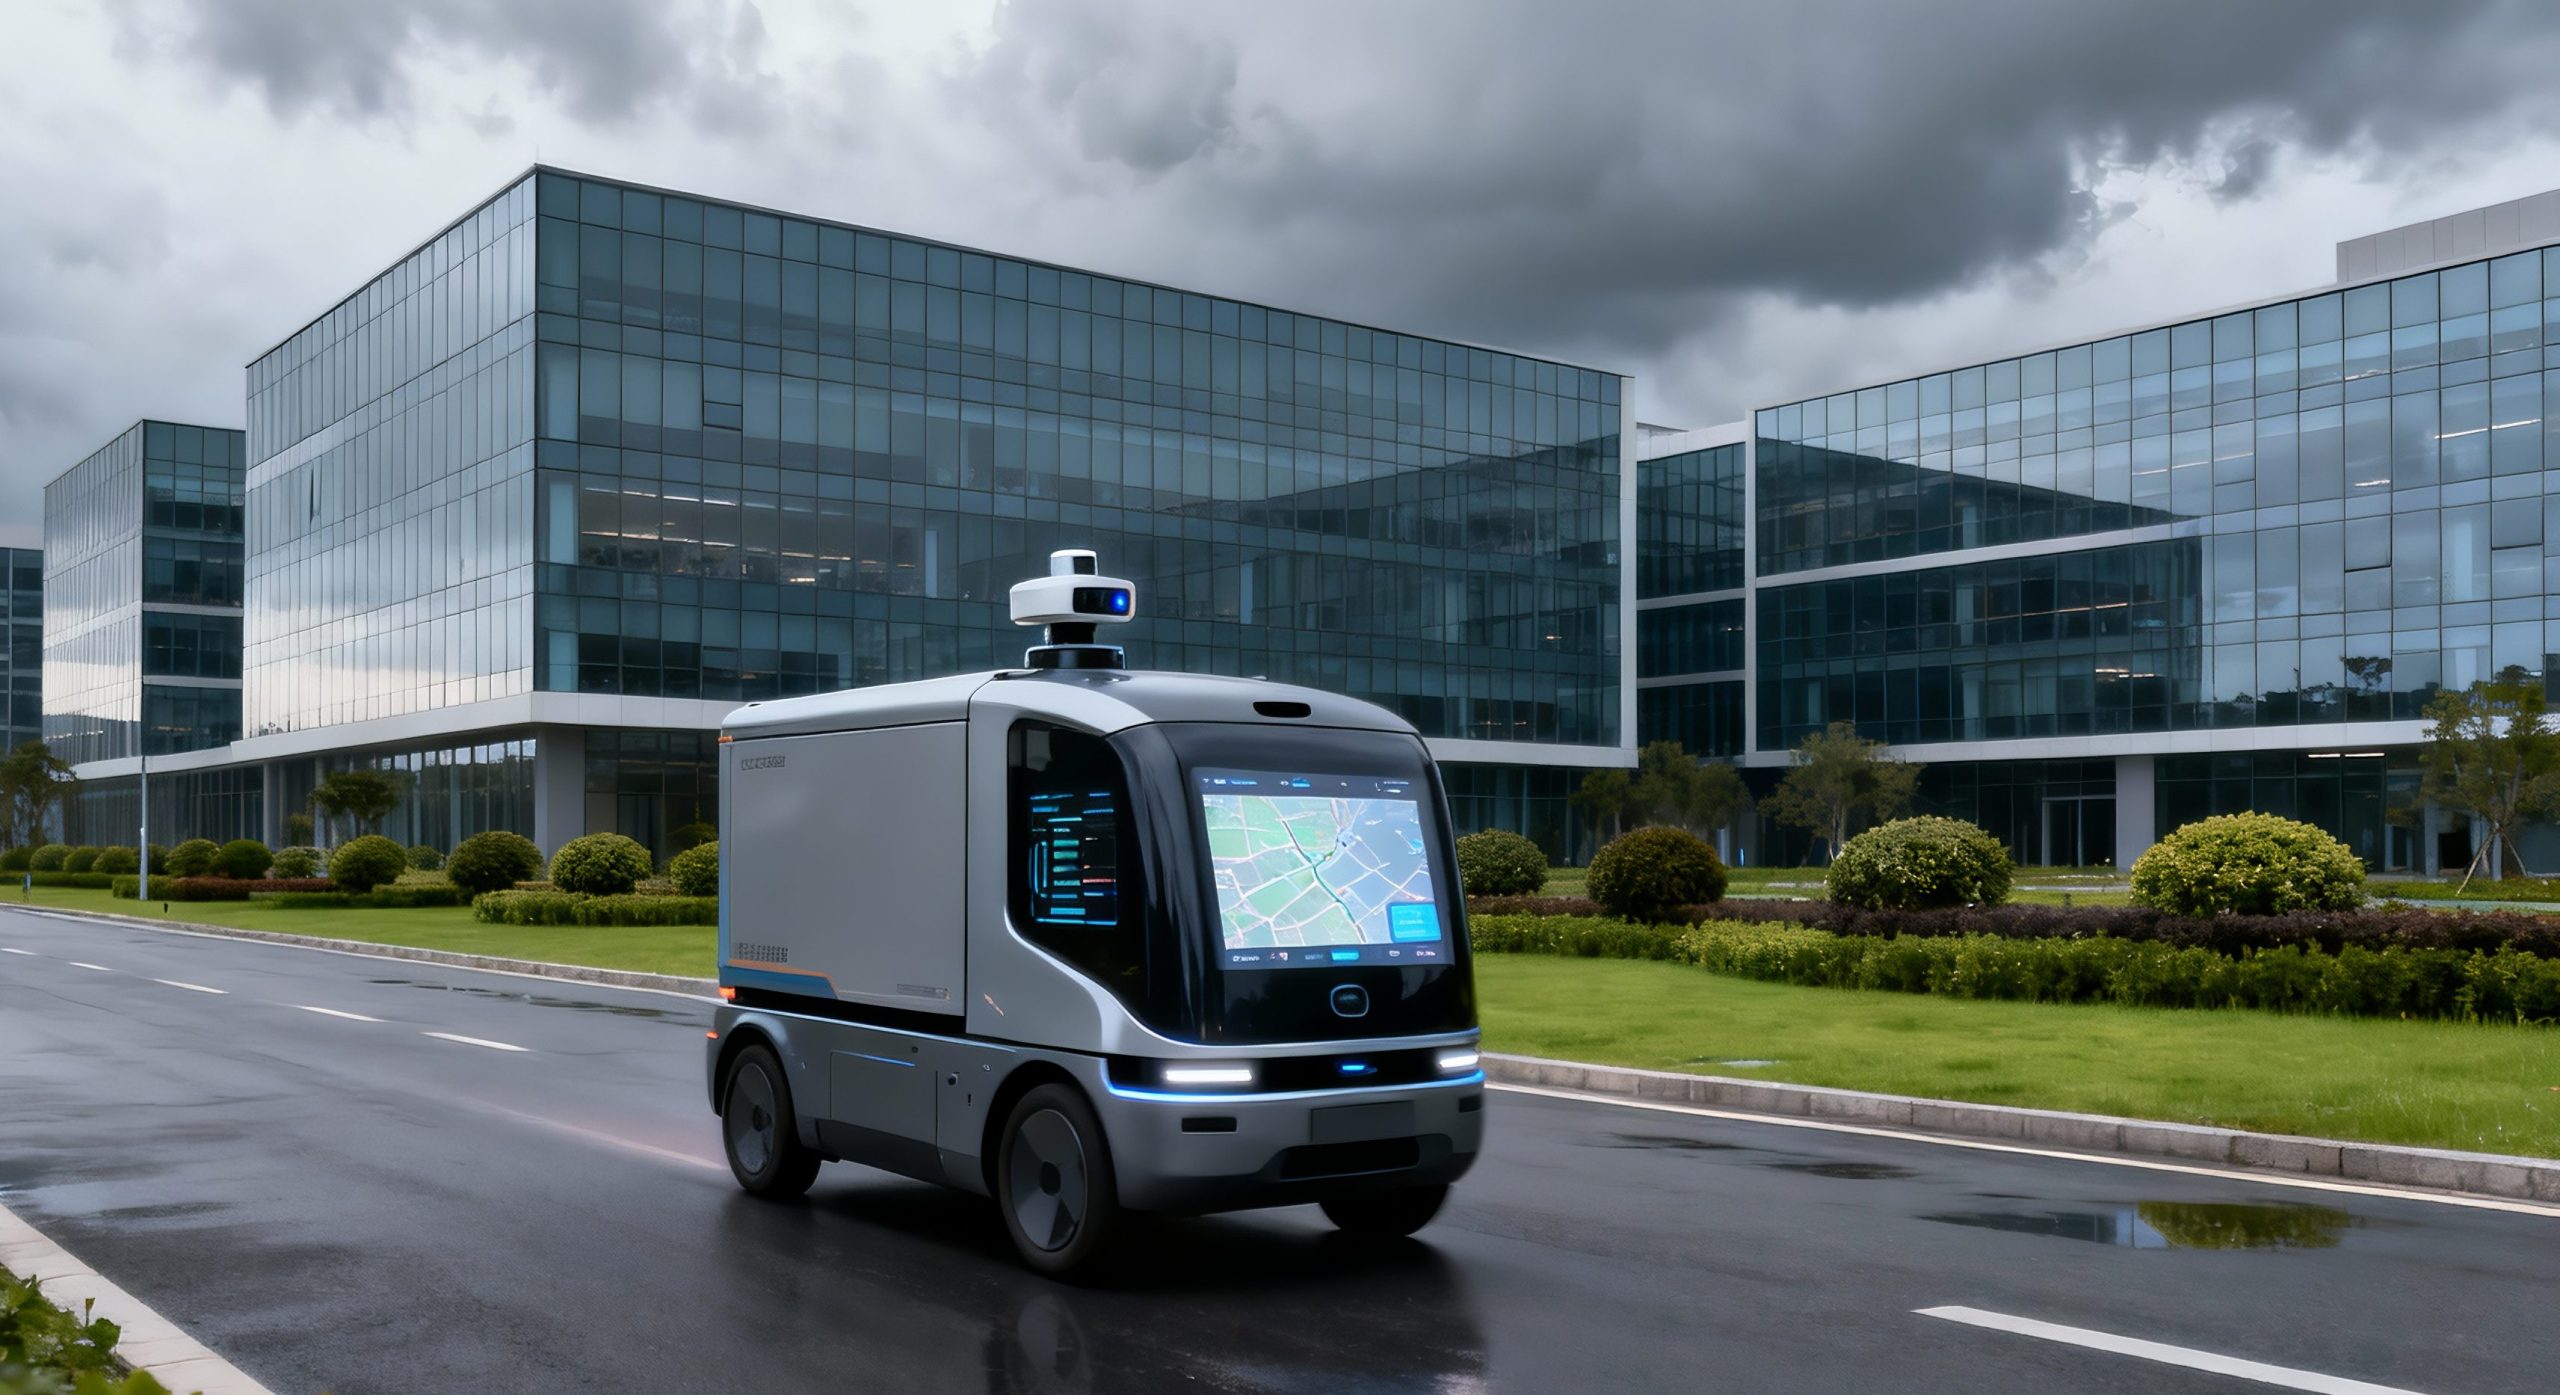
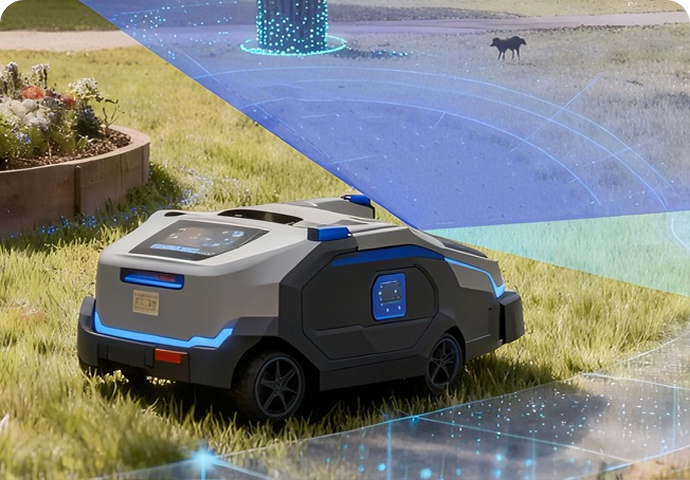
Låghastighets autonoma maskiner för utomhusbruk
· Låghastighets autonom robotik (leverans/inspektion/rengöring).
·Utvärderas utifrån skyddsklassning, ljus och temperatur.
·Rekommenderade modeller: S10 Pro
Jämförelse och val av modell i S-serien
| Modell | Produkt placering | Arbetsområde | FOV | Dataoutput | IP-värde | Rekommenderade Applikationer |
|---|---|---|---|---|---|---|
| S10 | Dynamisk undvikande på lång räckvidd | 0.05–8 m (90 % reflektivitet) 0.05–5 m (10 % reflektivitet) | Djup FOV: 120° × 80° RGB-synvinkel: 120° × 90° | Djup-, RGB- och IR-intensitetskartor | IP54 | AMR/AGV, autonoma gaffeltruckar, låghastighetsfordon utomhus, lager- och logistikrobotar |
| S10 Ultra Lite | Långdistansuppfattning | 0.2–42 m (90 % reflektivitet) 0.2–30 m (10 % reflektivitet) | Djup FOV: 120° × 80° ± 3° | Djup-/punktmoln och IR-intensitetskartor | IP67 | Fyrfotade robotar, robotgräsklippare, drönare med flera rotorer, mobila utomhusrobotar |
| S11 | Undvikande på kort avstånd, rumslig avkänning och 3D-modellering | 0.1–5 m (118° synfält) 0.1–3 m (140° synfält) (Reflektionsförmåga: 10 %–90 %) | Djup FOV: 136°×56° RGB-synvinkel: 120°×110°±3° | Djup-/punktmoln, RGB- och IR-intensitetskartor | IP54 | Städrobotar, AMR/AGV, servicerobotar, hemtjänstrobotar |
Viktiga specifikationer och driftsförhållanden
| Specifikation | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Djupteknologi | dToF | dToF | dToF |
| Driftsområde | 0.05–8 m vid 90 % reflektivitet; 0.05–5 m vid 10 % | 0.2–42 m vid 90 % reflektivitet; 0.2–30 m vid 10 % | 0.1–5 m utomhus vid 10–90 % reflektivitet |
| Minsta detektionsavstånd | 0.05 m | 0.2 m | 0.1 m |
| Djupupplösning | 240 × 160 | 240 × 160 | 240 × 96 |
| RGB-upplösning | 1920 × 1080 | - | 1280 × 1080 |
| Bildhastighet | Djup/RGB: Max. 20 fps; Typiskt 15 fps | Djup: Max. 10 fps, Typiskt 10 fps; RGB: Max. 20 fps, Typiskt 10 fps | Djup/RGB: Max. 20 fps; Typiskt 10 fps |
| Synfält | Djup: 120° × 80°; RGB: 120° × 90° | Djup: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Djup: 136° × 56°; RGB: 120° × 110° ±3° |
| Djup noggrannhet | ≤3 cm | ≤4 cm | 1 cm |
| Omgivande ljusområde | Upp till 100 kLux | 0–100 kLux | Upp till 100 kLux |
| Kommunikationsgränssnitt | Ethernet; Anpassad I/O som tillval | ethernet | Ethernet / USB / MIPI |
| Inspänning | 12–28 V DC | 12–27 V DC | Ethernet: 12–28 V DC; USB: 5 V; |
| Energiförbrukning | ≤4 W i genomsnitt | <4 W i genomsnitt; 13 W i topp | |
| Mått | 80 × 37 × 25 mm | 106 × 69 × 43 mm | 90 × 25 × 25 mm |
| Vikt | 190 g | Ungefär. 440 g | Cirka 130 g (Ethernet)/ 90 g (USB) |
| drifttemperatur | −20°C till 60°C | −20°C till 75°C | −20°C till 60°C |
| Förvaringstemperatur | −40°C till 85°C | −40°C till 85°C | −40°C till 70°C |
| Skyddsklassificering | IP54 | IP67 | IP54 |
| Operativsystem som stöds | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 eller senare; Linux; Arm Linux/ROS |
| SDK-stöd | C/C++/ROS SDK | C/C++/ROS SDK | C/C++/ROS SDK |
S-seriens applikationsfall
S-seriens tekniska frågor
Vilken djupavkänningsteknik använder S10, S10 Ultra Lite och S11?
Alla tre modellerna använder dToF-djupavkänningsteknik. Kameran mäter den tid det tar för en lasersignal att nå ett objekt och återvända till sensorn, och beräknar sedan avståndet mellan objektet och kameran för att generera djupkartor och 3D-punktmoln.
Vilka är de största skillnaderna mellan S10, S10 Ultra Lite och S11?
S10 är utformad för standardmässig uppfattning av hinder på mellanavstånd och för att undvika hinder i mobila robotar. S10 Ultra Lite är avsedd för lokalisering, navigering och miljöuppfattning på längre avstånd inomhus och utomhus. S11 har ett kortare minsta detekteringsavstånd och ett bredare synfält, vilket gör den lämplig för att undvika hinder på nära håll och för att uppfatta hinder i ett brett område.
Vilka typer av data kan S-serien mata ut?
S10, S10 Ultra Lite och RGB-aktiverade versioner av S11 kan mata ut djupkartor, punktmoln, RGB-bilder och IR-amplitudbilder. Robotar kan använda dessa data för hinderdetektering, navigering, rumslig uppfattning och kartläggning av omgivningen.
Utdatafunktionerna kan variera beroende på gränssnittskonfiguration, så de specifika dataströmmarna bör bekräftas före integration.
Kan S-serien användas utomhus?
Faktisk prestanda för utomhusavståndsmätning kan påverkas av solljusintensitet, målreflektionsförmåga, infallsvinkel, regn, dimma, damm och det optiska fönstrets skick. Testning i faktisk driftsmiljö rekommenderas före användning.
Hur ska jag välja mellan S10, S10 Ultra Lite och S11?
Modellvalet bör baseras på detekteringsområde, synfält, kommunikationsgränssnitt, skyddsklassning, djupupplösning och den faktiska installationsmiljön.
- För att undvika hinder med standardmässig mobil robot, överväg S10.
- För långsiktig miljöuppfattning, överväg S10 Ultra Lite.
- För närbild och vidvinkeluppfattning, överväg S11.
S-seriens tekniska resurser
Download Center
Kund-case
Applikationsanmärkningar
Ekosystempartners
Tekniska anmärkningar för S-serien
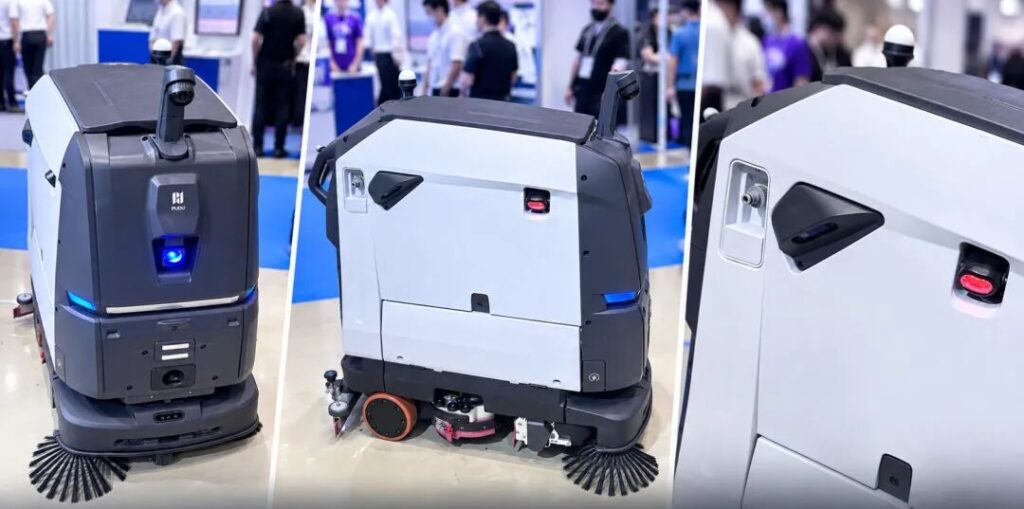
MRDVS 3D-avkänning stöder Pudus städrobotar BG1 och ET1
MRDVS S11-kameror, S11 MIPI-moduler och S01-sensorer stöder perception och hinderdetektering i Pudus städrobotar BG1 och ET1.
-
Varför fortsätter ert WMS att gissa hur många platser som är belagda?
September 17, 2026 -
Sex 3D-visionslösningar från MRDVS
July 22, 2026