
V2 Pro RTLS

Se varje pall, spåra varje gaffeltruck.

Se varje pall
Spåra varje gaffeltruck

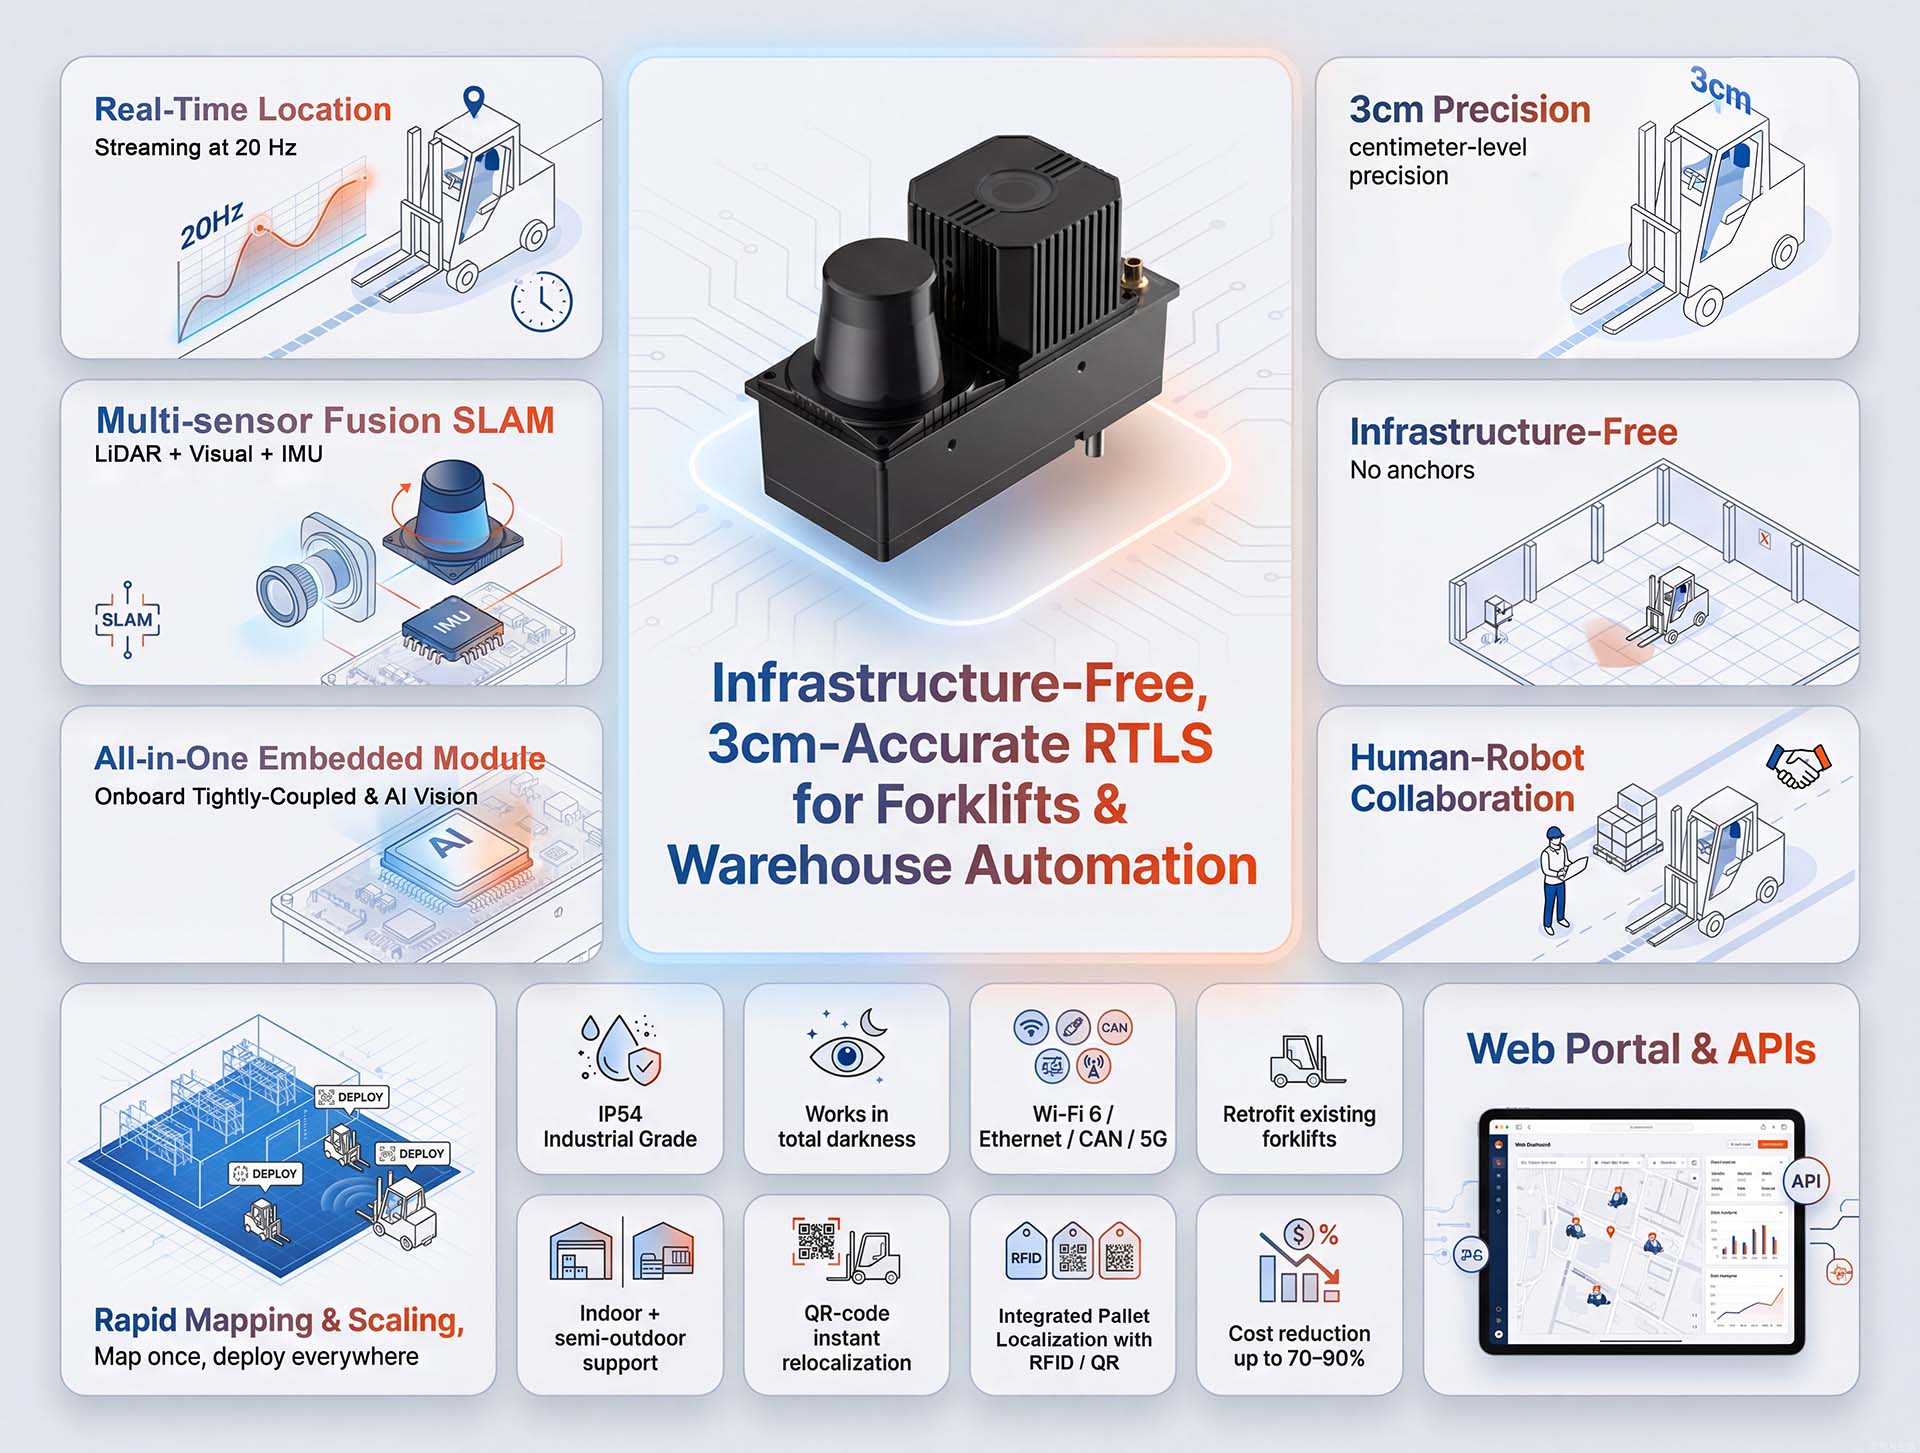
Infrastrukturfri, 3 cm precision, Fusion-SLAM RTLS för alla lagerfordon. Spårning av fordonsflottan i realtid för varje gaffeltruck eller AGV. Konvertera befintlig utrustning till autonoma fordon med en positioneringsenhet. Snabb och prisvärd automatisering.
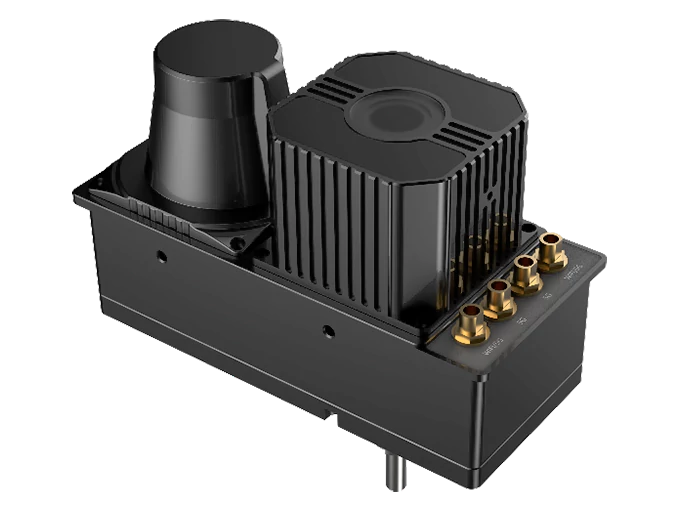
V2 Pro Gaffeltruck RTLS

Multi-Sensor Fusion
Drivs av djupinlärning

Sensor Fusion

2D LiDAR + Takmonterad kamera + IMU, tätt integrerad med en lokaliseringsmotor för djupinlärning för oöverträffad robusthet i komplexa miljöer.

Universell tillämpning i hela din flotta

Byggd på denna robusta prestanda är V2 Pro konstruerad för tre centrala operativa behov

Kärnpositioneringsmodulen
för AGV:er och AMR:er

V2 Pro ger den centimeternoggranna, infrastrukturfria positionering som är avgörande för att autonoma styrda fordon (AGV) och autonoma mobila robotar (AMR) ska kunna utföra kärnuppgifter – såsom materialtransport, anläggningsinspektion och industriell rengöring – med full tillförlitlighet.

Precisionsmedvetenhetsmodulen
för manuella MHV:er

Högprecisionspositionering i realtid för hela din MHV-flotta – skjutstativtruckar, pallyftare, plocktruckar, dragtruckar och mer.
  • Närhetssäkerhetsvarningar
  • Noggrann flottspårning
  • Rik data för digitala tvillingar
Driv det intelligenta lagret.

Det perfekta eftermonteringspaketet för
Manuell till autonom konvertering

Den fungerar som en komplett positionerings- och navigationsenhet för att omvandla manuella gaffeltruckar till autonoma AGV:er. Detta möjliggör snabb och kostnadseffektiv automatisering av befintliga anläggningar.
V2 Pro utrustar industriella rengöringsrobotar med självförsörjande, infrastrukturfri positionering – så att de kartlägger, navigerar och utför sina uppgifter autonomt från dag ett, även i anläggningar som förändras dagligen.

Rengöringsrobot
Som aldrig går förlorad

Äkta Plug-and-Play RTLS
Noll infrastruktur krävs

Slipp månader av installation och miljontals i kostnader.
Förvandla dina befintliga gaffeltruckar till intelligenta tillgångar utan att ändra din anläggning.

Klar att använda på dag ett

Minska kostnaderna med 90 %

Anpassningsbar till alla miljöer

Ingen avdrift. Inget beroende av vägmätare.

Fältbeprövad, flottklar

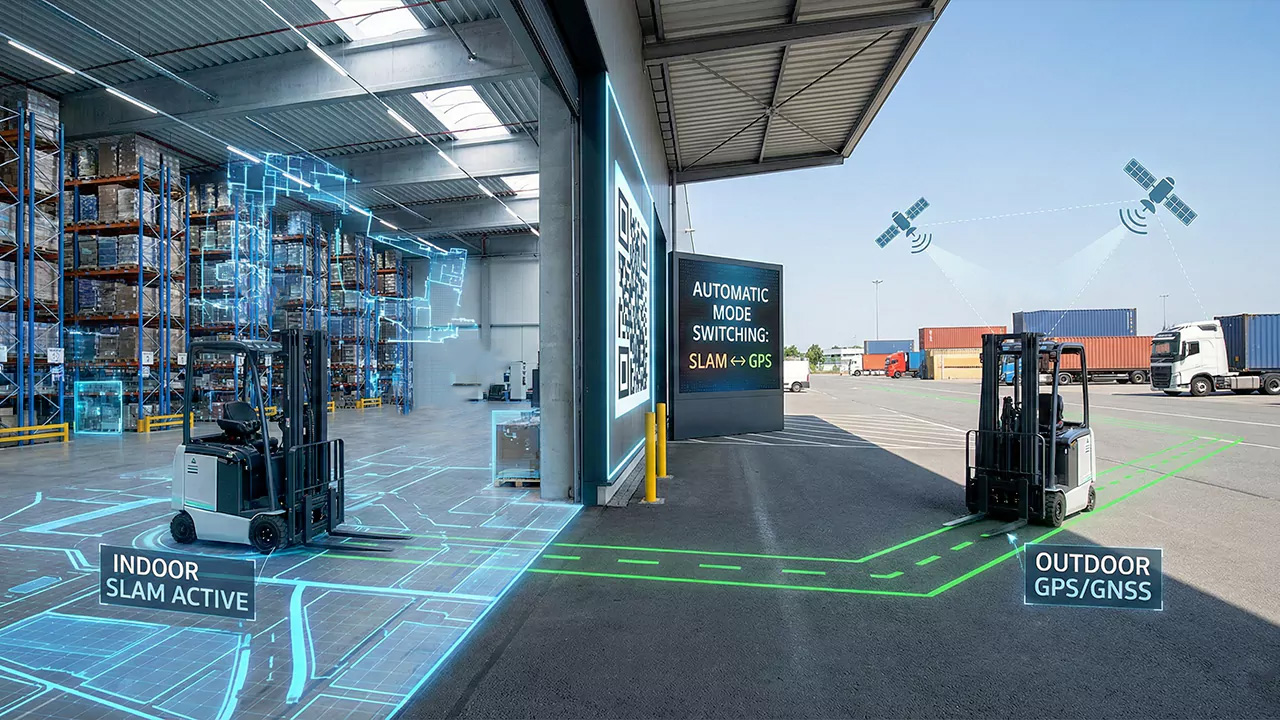
Positionering utomhus och i blandade miljöer

När din verksamhet sträcker sig utomhus anpassar sig systemet till dina specifika behov

Endast inomhusområden

För arbetsflöden där varor hanteras inomhus och fordon endast rör sig mellan byggnader är standardlösningen för inomhusbruk fullt tillräcklig. Skanna bara en QR-kod vid byggnadens entré, så lokaliseras systemet omedelbart igen vid inträde. Ingen spårning utomhus behövs.

Semistrukturerade områden

Lastkajer, täckta dockor, gårdar med närliggande strukturer, slutna gångvägar.

  • Integrerade 2D LiDAR + IMU – levererar tillförlitlig prestanda med befintliga strukturella egenskaper

Öppna områden

Stora gårdar, parkeringsplatser.
  • Integrera extern GPS or RTK – säkerställer precision över stora områden där naturliga egenskaper är begränsade

Miljöer däremellan

Viss struktur finns, men 2D LiDAR ensamt kan ha svårt. Stora gårdar, parkeringsplatser.
  • Uppgradera till 360° 3D LiDAR med vår V2H-modul
    fångar rikare rumsliga egenskaper för ökad robusthet

Sensorfusionsarkitektur
Utformad för tillförlitlighet

V2 Pro-tröskor 2D LiDAR, synoch IMU data i ett specialbyggt system
för att leverera stabil, högprecisionslokalisering i verkliga miljöer.

Lidar-ikon

Tre-sensorintegration

Edge Computing

Inbyggd Edge Computing

Orubblig noggrannhet

Noggrannhet på centimeternivå

Synlighet för alla tillstånd

Tillförlitlig i verkligheten

Tekniska specifikationer i fokus

Upptäck V2 Pro-fördelen. Lär dig hur vår allt-i-ett-lösning, utan infrastruktur, levererar exakt spårning i realtid med tillförlitlig prestanda för modern lagerautomation.

V2 Pro Bento Grid Neo

Från uppackning till spårning på några minuter

Intelligent webbportal och API:er

Allt-i-ett-webbplattform

Utvecklarvänlig integration

Flexibilitet och motståndskraft

v2 pro rtls Omedelbar återställning Omlokalisering0206

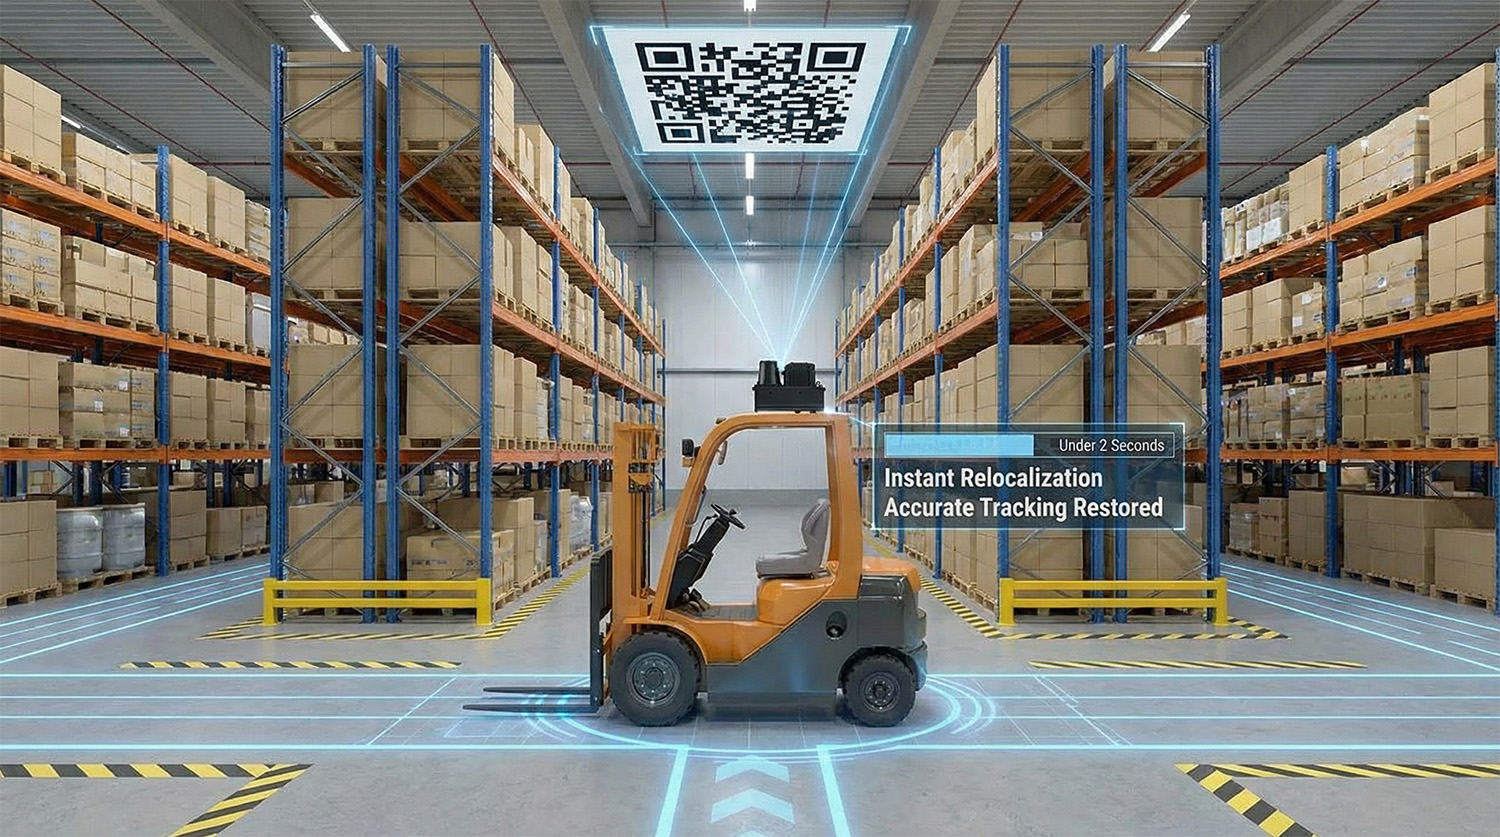
Omedelbar omlokalisering

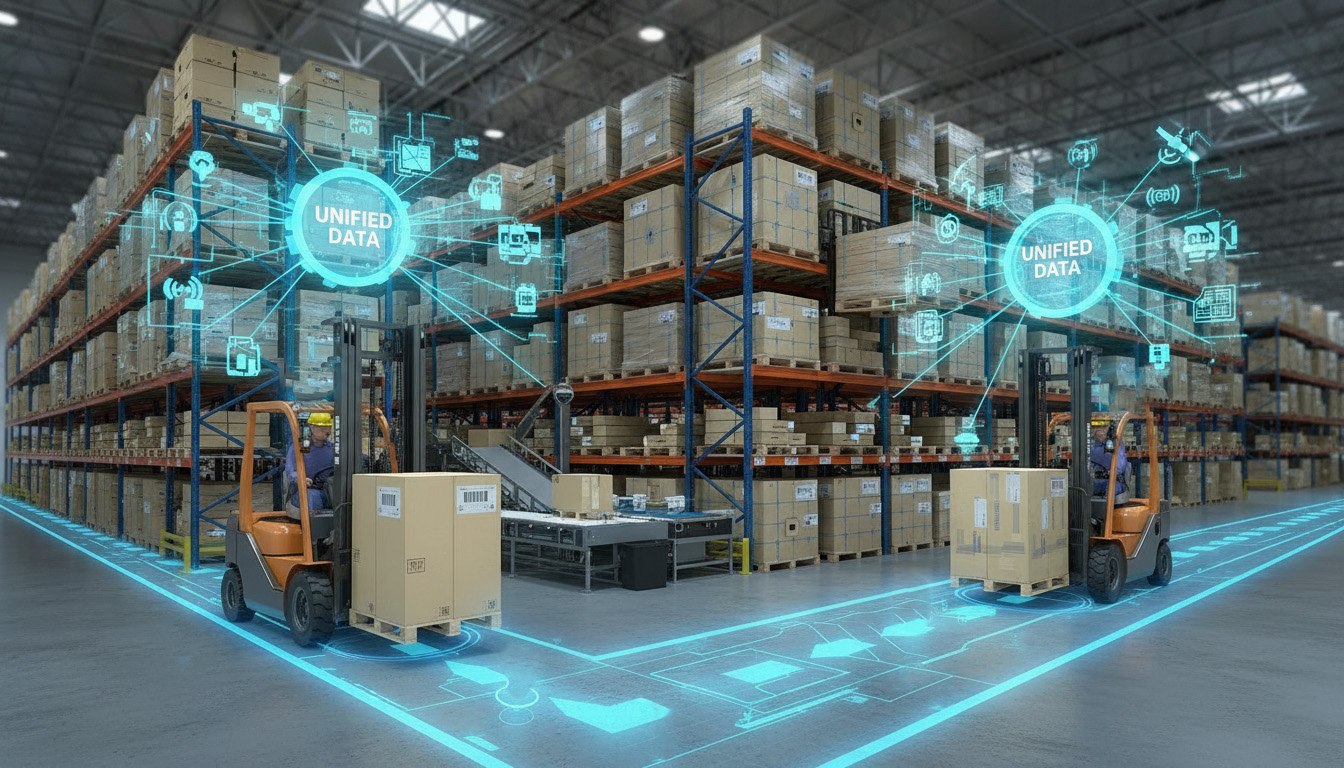
V2 Pro enhetligt plats-ID

Enhetligt plats-ID

Sömlös övergång inomhus och utomhus0206

Sömlös inomhus- och utomhusbruk

Omedelbar återhämtning
Vet alltid var du är

Om ett fordon flyttas medan det är avstängt finns det två sätt att återhämta sig

Mer än positionering Smartare synlighet

Löser dina verkliga behov med konfigurerbar säkerhet och skräddarsydd uppfattning

Pall- och tillgångsspårning

För att koppla en specifik pall eller last till den platsen kan integratörer eller kunder kombinera dessa data med allmänt tillgängliga identifieringstekniker som RFID-läsare eller streckkodsläsare. Resultatet är en enhetlig dataström som visar exakt var varje fordon befinner sig och vad det hanterar.

360° rumslig uppfattning

Utöver att spåra tillgångar innebär verklig synlighet att förstå miljön. MRDVS egenutvecklade S-serie integrerar solid-state LiDAR med RGB-D-data för 360°-medvetenhet, och klassificerar människor, gaffeltruckar och pallar i realtid för att möjliggöra dynamiska säkerhetszoner och samarbete mellan människa och robot.

Nedladdning av resurser

Teknisk vitbok

Utvecklingsberättelse · Fallstudier · Systemarkitektur · Användarmanual · API-referenser · och mer.
Ladda ner whitepaper

Våra partners

Vårt globala partnernätverk kombinerar lokal expertis med RTLS-integrationsfunktioner för att stödja implementeringen av V2 Pro. Från exakt lokalisering för AGV:er och industrifordon till automatiseringsuppgraderingar, säkerhetsvarningar i realtid och digitala tvillingapplikationer, hjälper våra partners kunder att omvandla platsdata till praktiska, skalbara lösningar.
LocaXion
LocaXion
Sverige
RTLS Digital Twin-systemintegratör specialiserad på sjukvård, tillverkning och industrimiljöer
DetektivX
DetektivX
Spanien
Industriell IoT-integration, realtidslokaliseringssystem (RTLS), sydeuropeisk marknad
GTP-automatisering
GTP-automatisering
Brasilien
Logistik 4.0, Lagerautomation, Realtidslokaliseringssystem (RTLS), Sydamerikanska marknaden
Movel AI
Movel AI
Singapore
Singapore-baserad robotik-SaaS, WMS/FMS och robotintegration, SEA och Indiens marknad

Vad våra kunder har att säga

Efter att ha utvärderat flera konkurrerande system valde vi den här lösningen för intensiv fältvalidering. Den tillförlitlighet den visade under komplexa, verkliga driftsförhållanden gav oss fullt förtroende att integrera den som en grundläggande komponent i vår lagerautomationsritning.
sleuthx-logotypen
Juan Carlos
VD för SleuthX
"Kompromisslös tillförlitlighet inom verklig logistik" V2 Pros multisensorfusion levererade sömlös kartläggning och 3 cm noggrannhet i vår anläggning. Den förblev helt stabil under höghastighetsmanövrar och lyftoperationer. En robust, driftklar lösning som effektivt överbryggar manuell gaffeltruckspårning med digital flotthantering i krävande miljöer.
Gensurv Robotics logotyp
Pasan Jump
Teknisk chef för Gensurv Robotics

Vanliga frågor och svar

Vad är Fusion-SLAM™? Är algoritmen öppen källkod?

Fusion-SLAM™ är vår helt egenutvecklade och patenterade kärnteknik. Den har sitt ursprung i grundforskning inom visuell perception och djupinlärning, ledd av vår medgrundare, Dr. Xuanhao Zhou. Genom över ett decennium av dedikerad intern forskning och utveckling har tekniken rigoröst förfinats och validerats i hundratals verkliga implementeringar, framför allt som den centrala positioneringsmotorn för AMR-truckar och automatiserade gaffeltruckar inom vårt moderbolag, Lanxin Robotics.

Samma, fältbeprövade kärna driver nu MRDVS V2 Pro-modulen. Den uppnår en tätt kopplad sensorfusion av 2D LiDAR, visuella takfunktioner och IMU-data. Drivs av våra domäntränade djupinlärningsmodeller levererar den absolut positionering på centimeternivå som är betydligt mer stabil och tillförlitlig än lösningar med en enda sensor.

Vi har nu produktifierat denna robusthet av industriell kvalitet i V2 Pro, en fristående hårdvarumodul, vilket gör den direkt tillgänglig för eftermontering av manuella gaffeltruckar och möjliggör konvertering av AGV-truckar. Detta ger beprövad, pålitlig autonomi till ett bredare utbud av fordon och industriella applikationer.

Algoritmen är inte öppen källkod och förblir en viktig del av vår portfölj av immateriella rättigheter, vilket säkerställer kontinuerlig innovation och pålitlig prestanda för våra kunder.

Vilken är den största fördelen jämfört med traditionella UWB-system?

Vår lösning erbjuder tre grundläggande fördelar jämfört med konventionella system:

  1. Markörfri kärna och snabb distribution: I grund och botten kräver systemet inga förinstallerade markörer, fyrsignaler eller infrastruktur (t.ex. UWB-ankare, reflektorväggar) och möjliggör driftsättning på dagar snarare än veckor. För scenarier där kunder föredrar en extra säkerhetsåtgärd för snabb omlokalisering kan ett begränsat antal QR-koder valfritt driftsättas utan att kompromissa med systemets grundläggande fördel med infrastrukturfria funktioner.

  2. Radikalt annorlunda och skalbar kostnadsmodell: Till skillnad från UWB-system vars kostnad skalas med lageryta (vilket kräver omfattande ankarnätverk som kan kosta hundratusentals USD för stora anläggningar), skalas vår lösning främst med antalet fordon. Detta innebär dramatiskt lägre initiala investeringar och en mycket mer förutsägbar, linjär kostnadsskalning för storskaliga eller expanderande verksamheter.
  3. Bevisad robusthet i LiDAR-degraderade miljöer: Till skillnad från system som enbart använder 2D LiDAR eller VSLAM, säkerställer vår Fusion-SLAM™-teknik stabil och centimeternoggrann drift i utmanande förhållanden – inklusive stålkonstruktioner, öppna utrymmen, dynamiska lagergolv och gångar med hög trafik – genom en nära sammanslagning av taksikt och tröghetsdata.
Lider systemet av positionsavdrift över tid eller avstånd?

Nej. Systemet använder absolut SLAM baserat på naturliga egenskaper, inte relativ hjuldistans. Detta eliminerar kumulativ avdrift helt. Det finns inget behov av regelbunden manuell korrigering – det ger stabil, avdriftsfri positionering på den globala kartan.

Vilka är specifikationerna för driftshöjd, noggrannhet och LiDAR?

Systemet är utformat för optimal prestanda inom takhöjder upp till 15 meter, vilket är det effektiva området för den visuella komponenten för att säkerställa robust och funktionsrik lokalisering. Inom detta område är positioneringsnoggrannheten ±1–3 cm och förblir inom ±4 cm vid 15 meter.

Den integrerade 2D LiDAR-sensorn stöder detta med ett maximalt detekteringsområde på upp till 40 meter för mål med hög reflektion (90 %) och cirka 15 meter för vanliga mål med låg reflektion (10 %), vilket ger tillförlitliga plankartläggningsdata som en del av Fusion-SLAM™-lösningen.

En omfattande uppsättning hårdvaruparametrar och miljötoleranser finns i bilaga A: V2 Pro hårdvaruspecifikation.

Hur återställer systemet positioneringen om den förloras på grund av rörelse eller avstängning?

Den snabbaste och mest tillförlitliga metoden är visuell omlokalisering med hjälp av AprilTag QR-koder, som kan placeras på tak, väggar eller pelare. Om fordonet flyttas medan det är avstängt (t.ex. bogseras till en ny kajplats), kör det helt enkelt till en förinstallerad QR-kod i anläggningen. Den inbyggda kameran skannar koden, och systemet återställer sin exakta position inom 2 sekunder och återgår direkt till normal drift. För tillförlitlig skanning, se till att QR-kodens storlek är lämplig för synavståndet (en allmän regel är att kodens sidlängd ska vara minst 10 gånger höjdskillnaden i meter). Vi rekommenderar att du placerar ut flera unika koder på viktiga områden (t.ex. dockningsdörrar, zoningångar) för optimal täckning.

Kan systemet användas utomhus?

Systemet är främst utformat för exakt inomhuspositionering. Dess lämplighet för utomhusbruk beror helt på dina specifika driftskrav, vilka kan delas in i två huvudscenarier:

Scenario 1: Om utomhusplacering inte krävs
Detta är typiskt för arbetsflöden där varor hanteras inomhus och fordon endast rör sig mellan byggnader utan behov av realtidslokalisering utomhus. Standardlösningen för inomhusbruk är fullt tillräcklig. Fordonet lokaliserar sig exakt vid inträde i varje byggnad genom att skanna en QR-kod monterad vid entrén (på en vägg eller i taket), vilket möjliggör exakt navigering inomhus därefter.

Scenario 2: Om kontinuerlig och tillförlitlig utomhuspositionering behövs
För verksamheter som kräver robust utomhuslokalisering erbjuder systemet konfigurerbara lösningar anpassade till miljön.

In halvstrukturerade områden med tydliga gränser – såsom lastkajer, täckta dockor, infarter med byggnader med några meters mellanrum eller slutna gångvägar (som fungerar som inomhusutrymmen tack vare övertäckning) – den integrerade 2D LiDAR + IMU-konfigurationen ger tillförlitlig prestanda.
För öppna, särdrag – glesa områden (t.ex. stora gårdar, parkeringsplatser) rekommenderar vi att integrera en extern GPS- eller RTK-modul för att säkerställa exakt positionering i stor skala.

Kommer layoutändringar att kräva ommappning?
Vi föreslår kartläggning innan bulklager (t.ex. markstaplar) och varor placeras i snabbt föränderliga lagerområden – särskilt bulklagerzoner. Vår Fusion-SLAM™ RTLS-lösning använder främst fasta miljöelement (t.ex. pelare, taklampor, rör eller väggribbor) för lokalisering. När kartläggningen är klar kräver efterföljande ändringar av bulklager (t.ex. tillägg/borttagning) inte omkartläggning.
Behöver jag göra om kartläggningen om fordonsmodellen ändras?
Ja. Ommappning rekommenderas vid byte av fordonsmodell, eftersom skillnader i takhöjd och strukturella hinder kan påverka V2 Pro-modulens synvinkel och detekteringsstabilitet. Genom att utföra separat mappning för varje modell säkerställs att kartan matchar fordonets fysiska konfiguration, vilket bibehåller tillförlitlig och korrekt lokalisering.
Behöver jag skapa separata kartor för varje våning?
Ja, vi rekommenderar starkt att skapa individuella kartor för varje våning. Även om kartläggningsprocessen i sig är enkel, förbättrar det avsevärt att ha dedikerade kartor för varje våningsplan lokaliseringens noggrannhet eftersom våningsplanens layout vanligtvis varierar. För att möjliggöra sömlösa övergångar, placera helt enkelt unika QR-koder vid varje våningsplansingång – systemet laddar automatiskt motsvarande karta när din gaffeltruck kommer in på den våningsplanet.
Kräver systemet en extern server?

Ingen extern server behövs. All positionsberäkning och databehandling körs inbyggd i V2 Pro-modulen , vilket säkerställer prestanda i realtid och oberoende från extern infrastruktur. Detta eliminerar latens från serverkommunikation och förenklar driftsättning i nätverksbegränsade industriella miljöer.

Vilka är de miljömässiga begränsningarna vad gäller belysning, vibrationer och ocklusion, temperatur?

För belysning: Den takvända IR-kameran, utrustad med 8 inbyggda IR-sändare, säkerställer stabil drift i totalt mörker, normal inomhusbelysning eller komplexa förhållanden (inklusive intensiv inomhusbelysning och bländning från stora fönster);

För vibrationer och ocklusion: Mekanisk design av industrikvalitet tål typiska gaffeltrucks-/AGV-vibrationer. För extrema vibrationsmiljöer rekommenderas montering via stötdämpande fästen (se [Tillförlitlighetstestrapport] för detaljerade data om vibrationstolerans, inklusive frekvensområde och accelerationströsklar).

Inkluderar systemet mekanismer för feldetektering eller konfidensrapportering?

En realtidsfunktion för konfidenspoäng, som indikerar tillförlitligheten för varje lokaliseringsutdata, planeras för en framtida produktuppdatering.

För avancerad, proaktiv feldetektering – såsom varningar för sensorfel eller lokaliseringsförlust – är dessa utökade funktioner tillgängliga via anpassad integration och är också planerade att inkluderas i en efterföljande systemversion.

Välkommen att kontakta oss för att diskutera dina specifika behov. Din feedback är ovärderlig för att vägleda vår produktoptimeringsstrategi.

Är systemet lämpligt för permanent fordonsmonterad användning på industrifordon som gaffeltruckar eller underride-AMR?

Ja, absolut. Systemet är konstruerat för permanent montering på rörliga fordon med en kompakt design för långsiktig tillförlitlighet på gaffeltruckar, AGV:er och AMR:er.

För underkörnings-AMR: Vid tillämpning på underkörnings-AMR (latenta) krävs en specifik design för att förhindra att den burna lasten helt blockerar den uppåtriktade kameran. Detta uppnås vanligtvis genom att använda en upphöjd mast eller ram för att säkerställa att nödvändig taksikt bibehålls.

Vilka är monteringsriktningarna och kraven?

Plats: Montera enheten längs fordonets topp (den behöver inte vara exakt på mittlinjen, eftersom offset kan kalibreras via externa parametrar). Säkerställ att varken fordonets egen struktur (t.ex. mast, skyddstak) eller typiska laster permanent skymmer kamerans eller LiDAR:ens synfält. Om partiell ocklusion är oundviklig (t.ex. på grund av en hög mast eller staplade laster), välj en monteringsposition som minimerar det blockerade området för båda sensorerna.

Orientering: Det rekommenderas att montera modulen med sin långa axel vinkelrät mot fordonets färdriktning . Denna orientering justerar kamerans synfält på 108° (H) × 57° (V) för att maximera den horisontella täckningen av taket, vilket fångar fler miljöegenskaper för stabil och tillförlitlig lokalisering.

Om montering med den långa axeln vinkelrät inte är möjlig, är det också acceptabelt att placera modulen med dess korta axel vinkelrät mot färdriktningen , även om det kan minska det effektiva horisontella synfältet för att fånga takfunktioner.
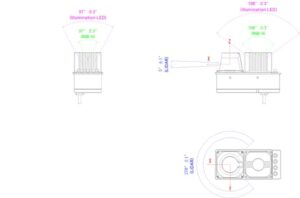
installationsvinkel v2 pro0206


Installationsvinkel (nivellering)En nästan horisontell vinkel (vanligtvis inom ± 2 °) rekommenderas och kräver inte precisionsnivelleringsverktyg. Om vinkelavvikelsen överstiger ± 2 °, särskilt i miljöer med högre i tak, kan det leda till ökade positioneringsfel.

Inkluderar systemet ett batteri?

Nej . Modulen är konstruerad för direkt integration med fordonets elsystem och drivs med en standard 24V DC-strömförsörjning.

Är 2D-kartan och positionsdata baserade på det horisontella planet?
Ja. Systemet matar ut alla 2D-koordinater (X, Y) och fordonets kurs (gir) i förhållande till det antagna horisontella markplanet som fordonet kör på.
Erbjuder ert system spårning av pallar eller varor?

Vårt system tillhandahåller den grundläggande kärntekniken för att möjliggöra spårning av pallar eller varor, men det är inte ett komplett, fristående spårningssystem. Tillförlitlig pallspårning uppnås genom att kombinera två viktiga informationstyper:

  1. Fordonets exakta position (som vi tillhandahåller);
  2. Den specifika pallens identitet (som du integrerar) med vissa identifieringstekniker (t.ex. RFID-läsare eller streckkodsläsare).

Genomförande:
Din systemlogik då sammanfogar fordonets realtidsposition med det skannade pall-ID:t i interaktionsögonblicket (t.ex. upphämtning eller avlämning) för att upprätta en fullständig och korrekt spårningshistorik.

Viktigt förtydligande: Tekniker för pallidentifiering (RFID, skanning etc.) ingår inte i vår positioneringsmodul. Dessa är mogna, färdiga komponenter som du väljer och integrerar baserat på ditt specifika arbetsflöde.

Om du behöver hjälp med att integrera sådan teknik med vårt positioneringssystem kan vi hänvisa dig till vårt nätverk av certifierade integrationspartners i din region. Kontakta vår sälj- eller supportavdelning för ytterligare hjälp.

Kräver systemet ett nätverk för att fungera?

Ja. För att mata ut positionsdata i realtid till fordonets styrenhet eller ett vagnparkshanteringssystem krävs en lokal nätverksanslutning. Systemet stöder flera anslutningsmetoder för att passa olika driftsättningsmiljöer:

  • Ethernet (kabelanslutet): Det primära och rekommenderade gränssnittet för maximal tillförlitlighet och bandbredd.
  • Wi-Fi (trådlöst): Integrerat Wi-Fi-stöd ger flexibilitet där kablar är opraktiska. Modulen har en standardantennport för extern Wi-Fi-antennanslutning. För Wi-Fi-konfigurationssteg.
  • 5G-anslutning (valfritt): För mobilitet över stora områden eller platser utan lokal Wi-Fi-täckning kan en valfri 5G-modul integreras. Enheten har både en dedikerad antennport och en SIM-kortplats för att stödja denna funktion.
Vilka API:er/SDK:er stöds för integration (t.ex. ROS, programmeringsspråk)?
Systemet stöder integration via ROS/ROS 2-paket, ett UDP-gränssnitt för posedata i realtid och HTTP API:er för hantering och konfiguration (se UDP/HTTP-protokollguiden). För storskaliga implementeringar tillhandahåller vi även anpassningstjänster för att stödja ytterligare kommunikationsprotokoll och för att anpassa webbportalens gränssnitt och dess funktioner efter behov.
Erbjuder programvaran avancerad analys, som sökvägsanalys?

Den intelligenta webbportalen fokuserar på central operativ hantering, inklusive kartläggning, realtidsövervakning, flottstyrning och systemdiagnostik. Den loggar operativa data (som fordonsbanor) men utför inte avancerad affärsanalys , såsom spåroptimering, effektivitetsrapportering eller djupgående prestandaanalyser. Dessa funktioner på högre nivå hanteras vanligtvis av system på övre nivå (t.ex. WMS eller ERP) som konsumerar data via våra öppna API:er.

Om ni behöver sådana avancerade analysfunktioner kan vi hänvisa er till tredjepartslösningspartners som specialiserar sig på logistikanalys och optimering, som kan integrera med vårt system för att ge er dessa insikter.

Hittade du inte ditt svar? Prata med en ingenjör.

* Obligatoriska fält

Genom att skicka in detta formulär samtycker du till att bli kontaktad av MRDVS (ett dotterbolag till Hangzhou Lanxin Robotics Co., Ltd.) via e-post eller telefon för marknadsföring och affärskommunikation. För att kommunicera och göra affärer med din organisation samlar vi in ​​och använder kontaktuppgifterna du anger ovan. Vi åtar oss att hålla denna information säker och konfidentiell och kommer endast att behålla den så länge som det är nödvändigt för att uppfylla dessa angivna syften.

Genom att klicka på Skicka bekräftar du att du har läst och förstått denna integritetspolicy och samtycker uttryckligen till att Hangzhou Lanxin Robotics Co., Ltd. och MRDVS samlar in och använder dina personuppgifter för de ändamål som beskrivs här.

Kontakta oss
* Obligatoriska fält

Genom att skicka in detta formulär samtycker du till att bli kontaktad av MRDVS (ett dotterbolag till Hangzhou Lanxin Robotics Co., Ltd.) via e-post eller telefon för marknadsföring och affärskommunikation. För att kommunicera och göra affärer med din organisation samlar vi in ​​och använder kontaktuppgifterna du anger ovan. Vi åtar oss att hålla denna information säker och konfidentiell och kommer endast att behålla den så länge som det är nödvändigt för att uppfylla dessa angivna syften.

Genom att klicka på Skicka bekräftar du att du har läst och förstått denna integritetspolicy och samtycker uttryckligen till att Hangzhou Lanxin Robotics Co., Ltd. och MRDVS samlar in och använder dina personuppgifter för de ändamål som beskrivs här.