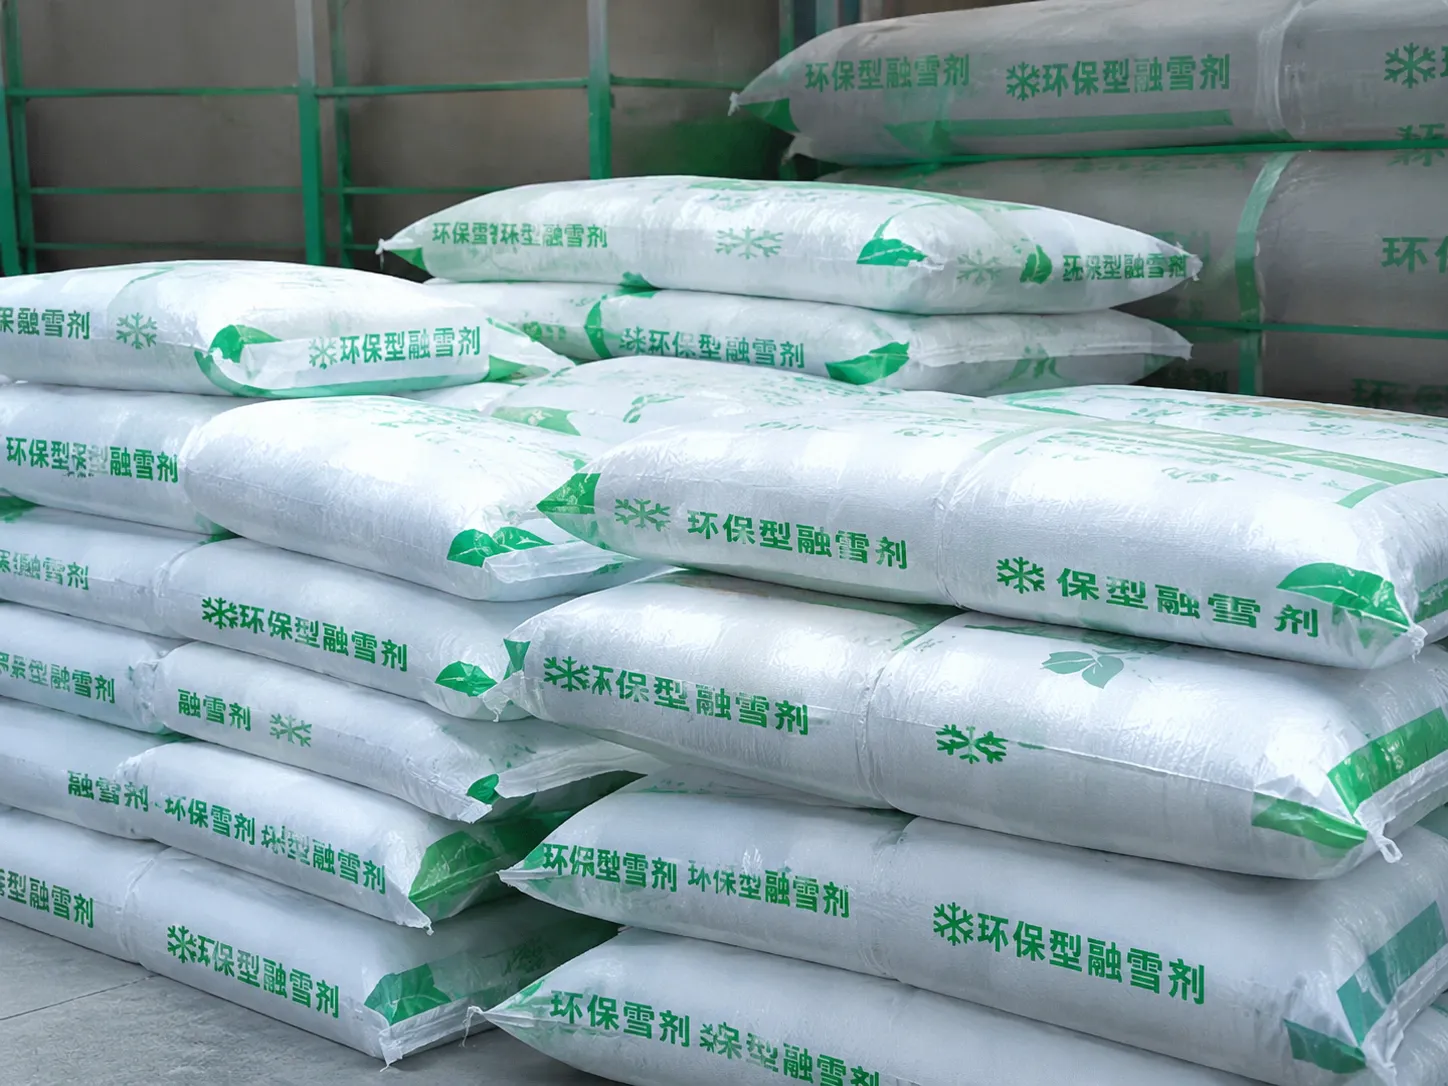
3D-visionsstyrd robotbaserad lösning för avpalletering av påsar
MRDVS erbjuder en 3D-visionsstyrd lösning för att detektera, lokalisera och avpalletera påsade material från pallar. Lösningen kombinerar 3D-avkänning, påsdetektering, uppskattning av gripposition och robotkoordinering. Stödda påstyper, arbetsavstånd, cykeltid och plockprestanda utvärderas enligt påsens specifikationer, pallmönster, robot, ändeffektor och driftsmiljö.
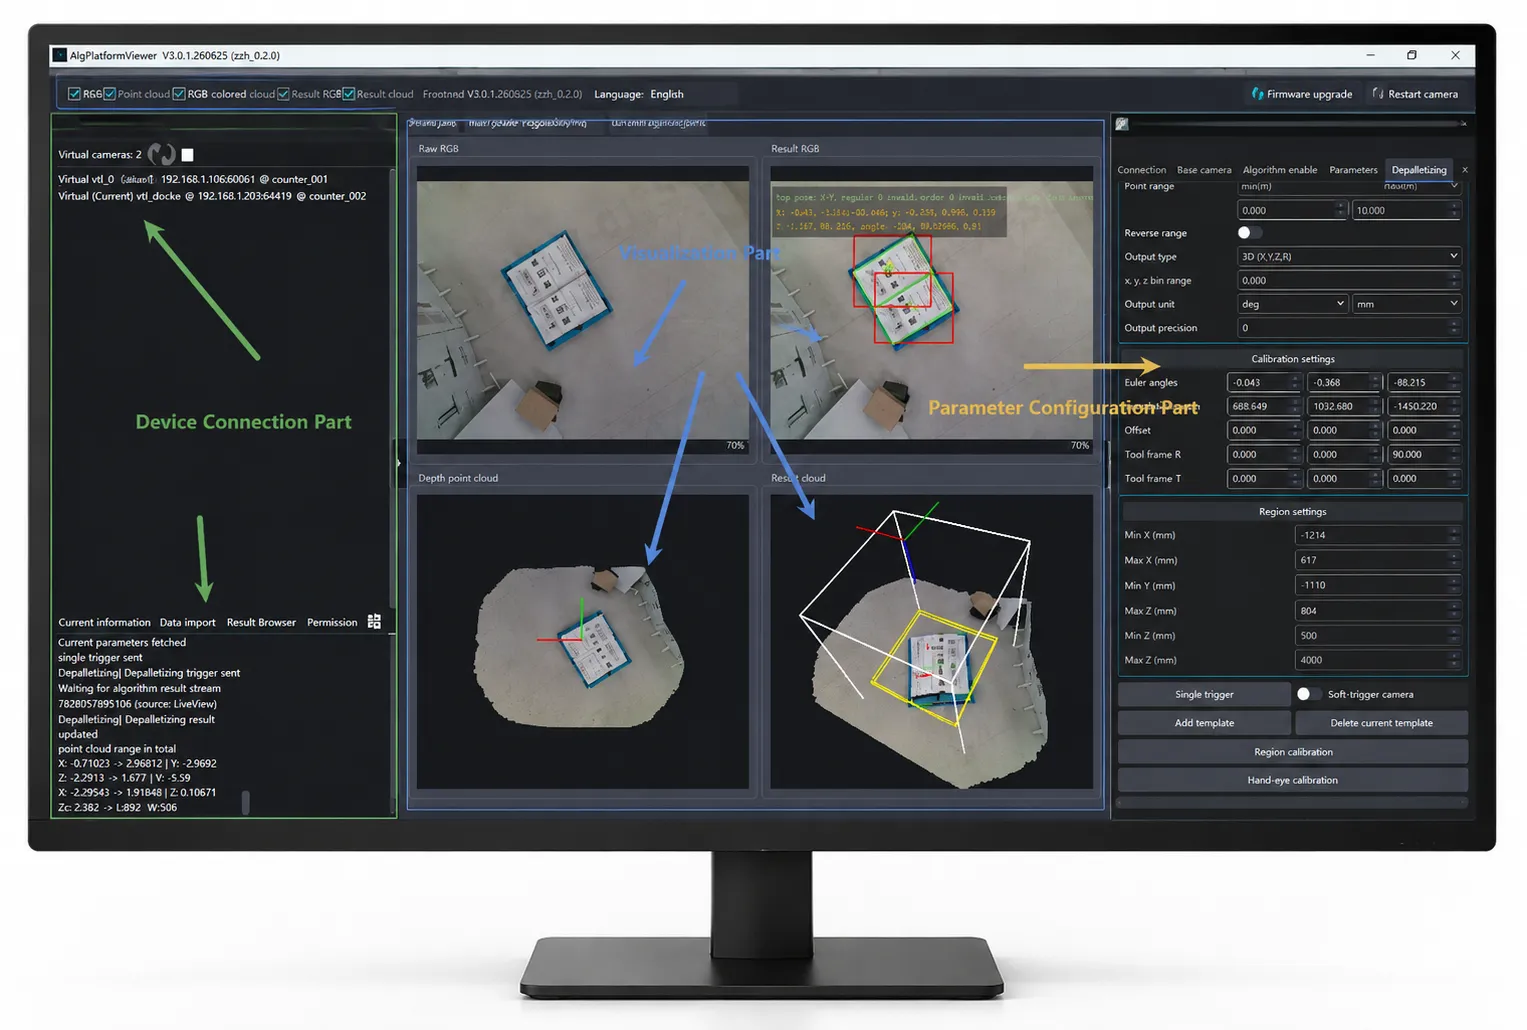
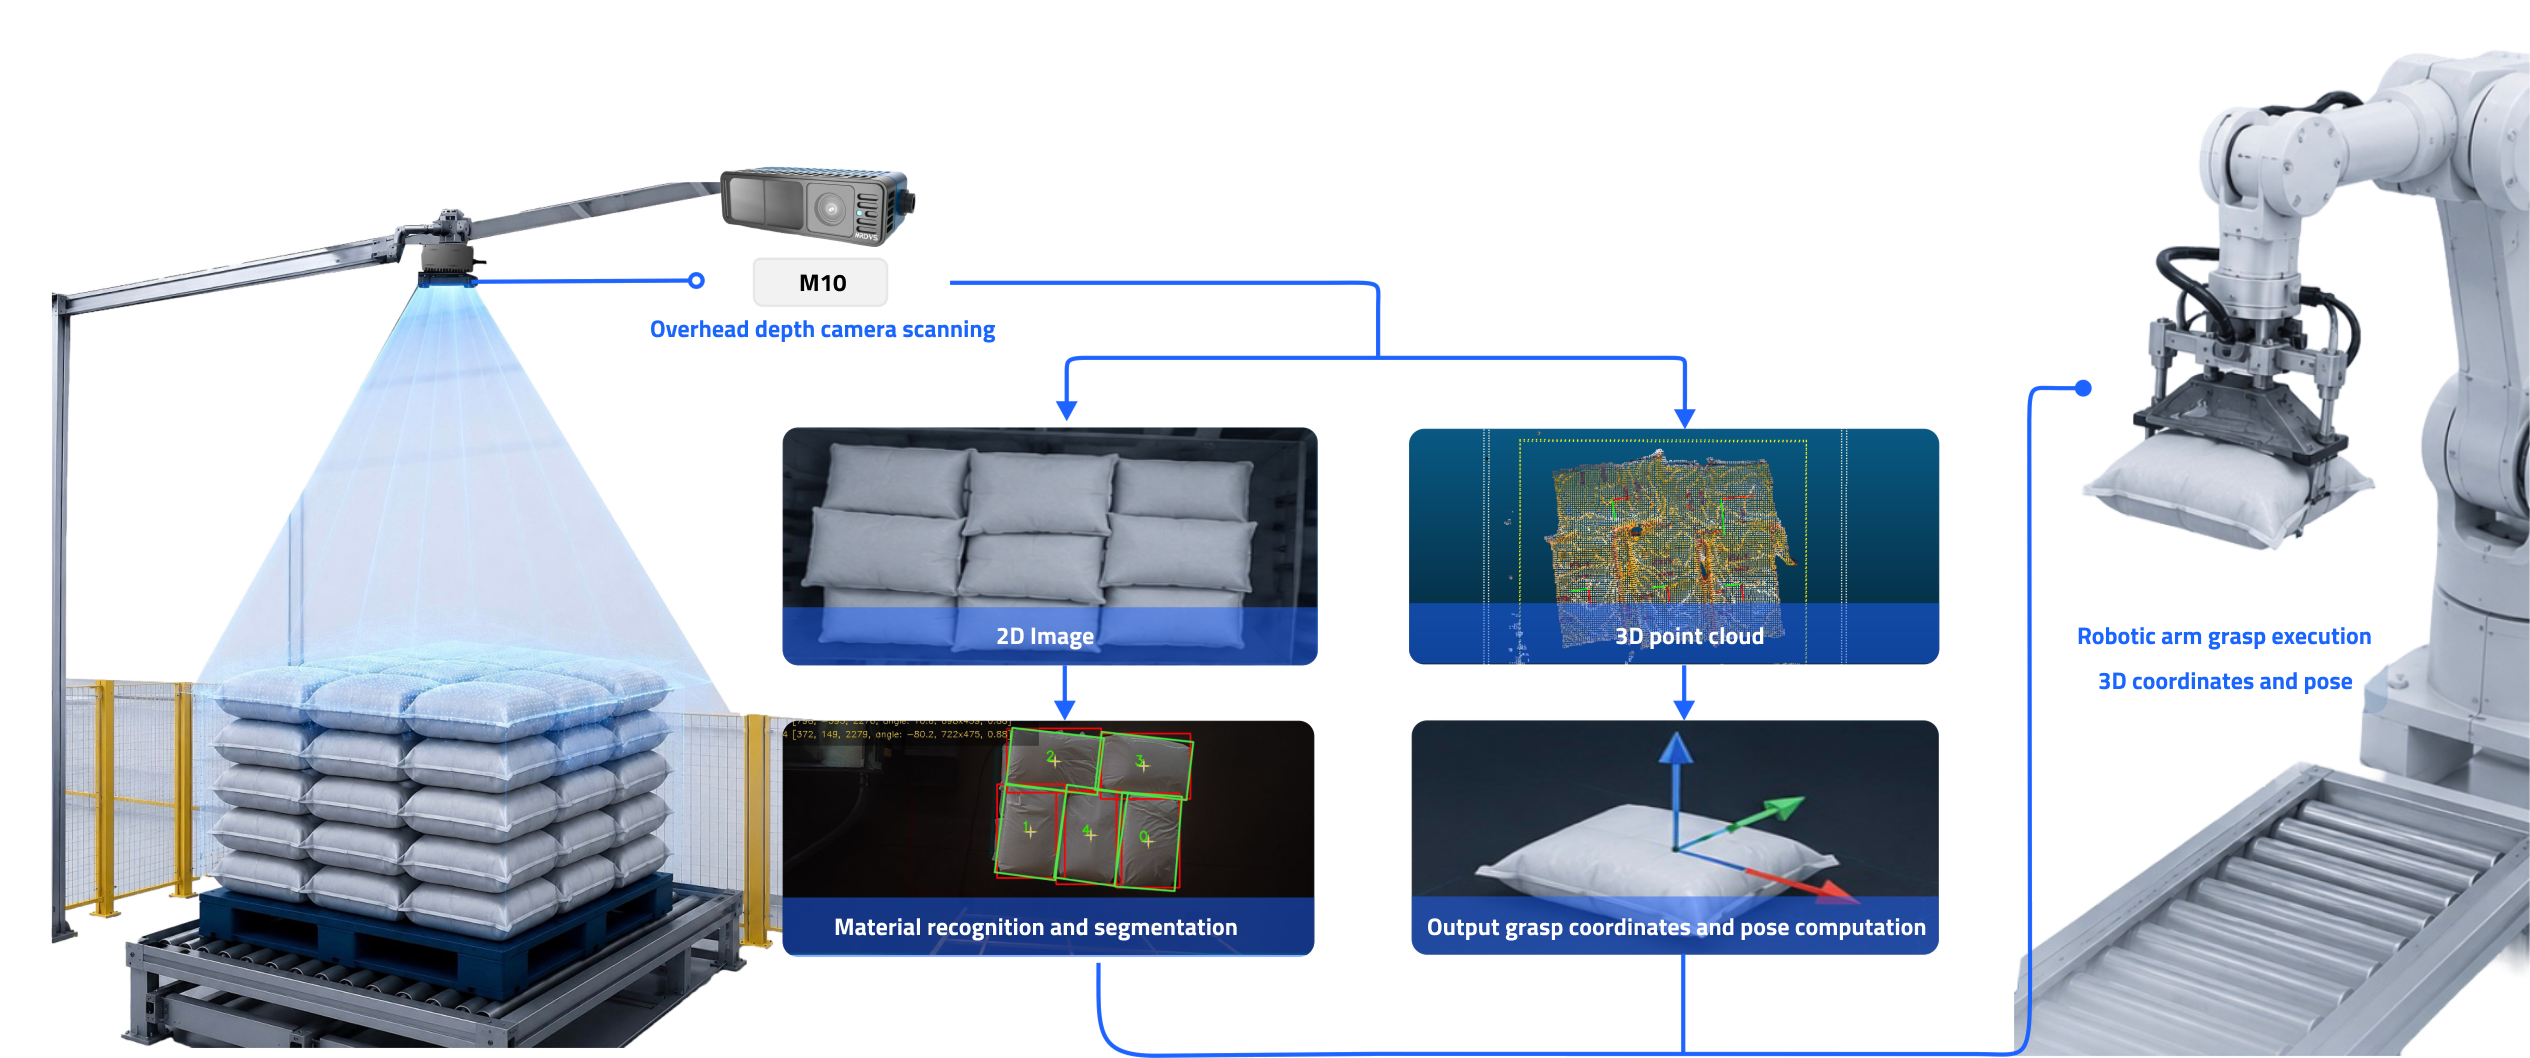
Systemet samlar in 3D-data från pallens yta, identifierar en plockbar påse, beräknar den position och orientering som roboten kräver och uppdaterar scenen efter varje plockning för att stödja kontinuerlig avpalletering.
01. 3D-sceninspelning
Fyra kärnfunktioner i visionen
Samlar in djupdata och 3D-punktmoln från pallens yta för att analysera påspositioner, konturer och staplingsförhållanden.
02. Påsdetektering och segmentering
Identifierar enskilda påsar i oregelbundna, lutande eller delvis ockluderade staplar och avgör vilket mål som kan plockas upp först.
03. Uppskattning av greppposition
Beräknar positions-, orienterings- och koordinatinformation som krävs för robotplockning baserat på påsens yta och rumsliga plats.
04. Scenuppdatering och återdetektering
Återskapar pallytan efter varje plockning, uppdaterar återstående påspositioner och genererar information för nästa arbetscykel.
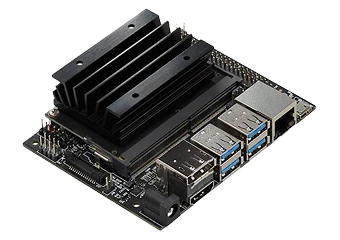
Ett avpalleteringssystem kräver koordinerad drift mellan 3D-sensorn, processorenheten, perceptionsprogramvaran, roboten, ändeffektorn och linjestyrningssystemet. Gränssnitt, installationsmetoder och ansvarsområden definieras enligt projektkonfigurationen.
01. Robotintegration
Fyra integrationsområden
Definierar överföring av posedata och uppgiftsutförande enligt robotens märke, modell, styrenhetsversion och tillgängliga uppgiftsgränssnitt.
02. Sluteffektorintegration
Utvärderar vakuum, klämning eller andra alternativ för ändeffektorer baserat på påsmaterial, vikt, ytegenskaper och plockriktning.
03. PLC och linjekommunikation
Utbyter uppgifts-, status-, slutförande- och undantagsdata med PLC, transportbandssystem och uppströms- eller nedströmsutrustning.
04. Kalibrering och installation
Slutför koordinatkalibreringen och bekräftar det tillgängliga arbetsområdet enligt sensorns monteringsposition, robotens koordinatsystem och tillgängligt utrymme på plats.
Påsens material, dimensioner, vikt, ytegenskaper och staplingsförhållanden påverkar direkt visuell detektering och robotplockning. Det slutliga driftsområdet bör bekräftas med hjälp av representativa påsprover, pallbilder och platsförhållanden.
Väsketyp
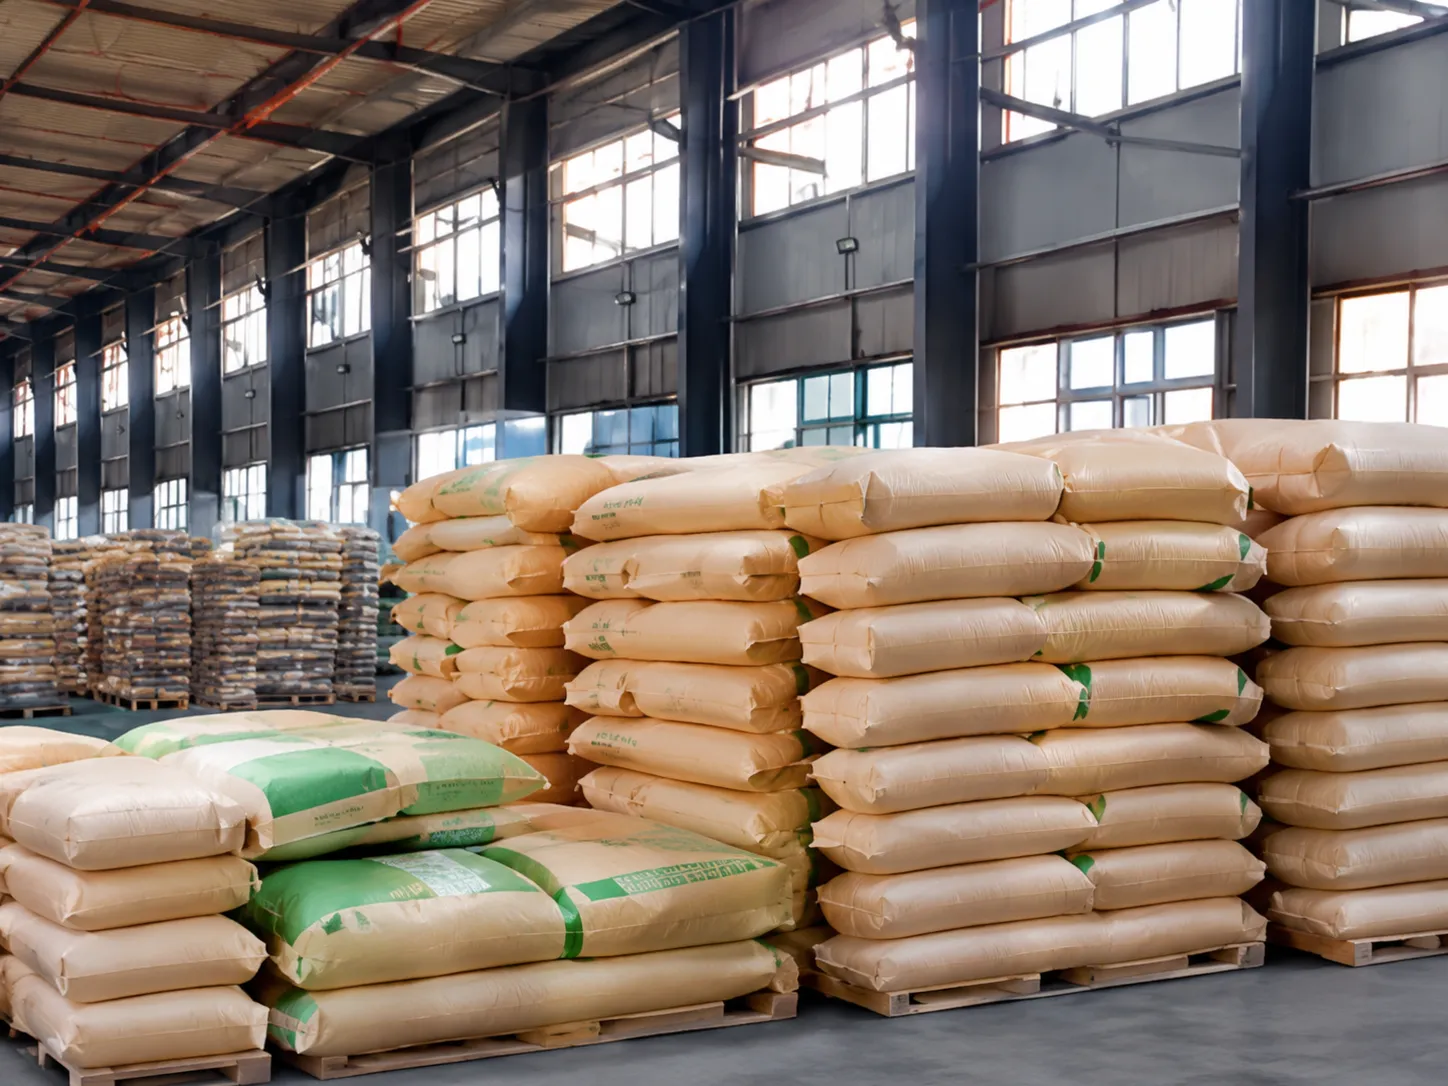
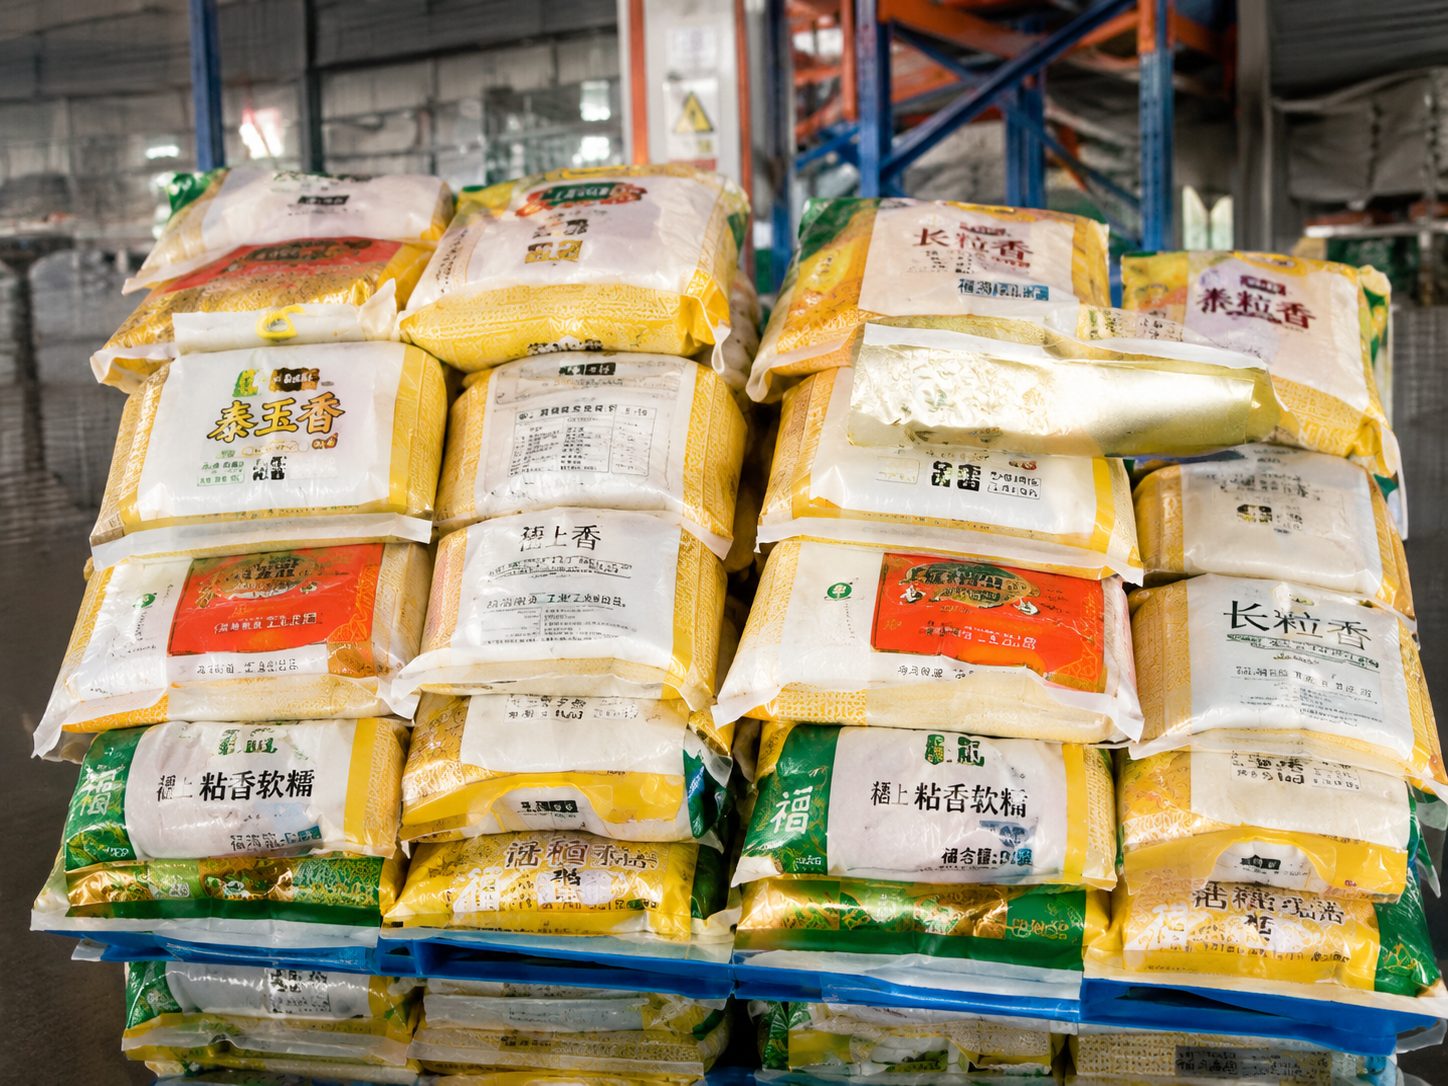
Flexibla paket, kartonger, jutepåsar
Pallmönster
Stöder sammankopplingsmönster med 2 påsar, 3 påsar, 5 påsar, 6 påsar, vindrutemönster och mer
Paketstatus
• Mindre deformation, vidhäftning och underfyllning tillåten
• Allvarlig deformation eller märken på ytband kräver separat utvärdering
Arbetsavstånd
2.8-3.2m
Ljusförhållanden
• Låt lamporna vara tända under systemdrift
• Undvik direkt solljus i avpalleteringsområdet (använd gardiner nära fönstren)
Pall stapling
• Placera på plan mark; lutningsvinkel ≤3°
• Alla paket i samma stapel måste ha identisk storlek och förpackning
Prestandadata och valideringsvillkor
Bildfrekvens för bildbehandling
Upp till 20 FPS
Lokaliseringsnoggrannhet
± 10mm
Framgångsgrad för påsdetektering
99.9%
Lyckade val / Totalt antal valförsök
≥ 99.5%
Kontinuerligt drifttest
24 Timmar
systemarkitektur
Lösningen består av 3D-datainsamling, visionsbehandling, programvara för perception och robotexekveringsmoduler. Den slutliga leveransomfattningen beror på projektavtalet och systemintegrationsmodellen.
Tar emot uppgiftsdata och utför säckplockning, överföring och placering.
Så fungerar det
Systemet slutför pallyteregistrering, 3D-datagenerering, påsdetektering, beräkning av gripposition, överföring av uppgiftsdata och scenuppdatering i sekvens.
M10:ans roll i lösningen för avpalletering av påsar
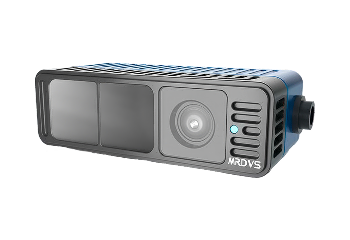
M10 tillhandahåller djupdata, intensitetsinformation och 3D-punktmoln för avpalleteringssystemet, vilket hjälper systemet att erhålla pallgeometri och påspositioner. Det faktiska monteringsavståndet, täckningsområdet och systemets cykeltid beror på sensorkonfigurationen, platsens utrymme och projektets krav.
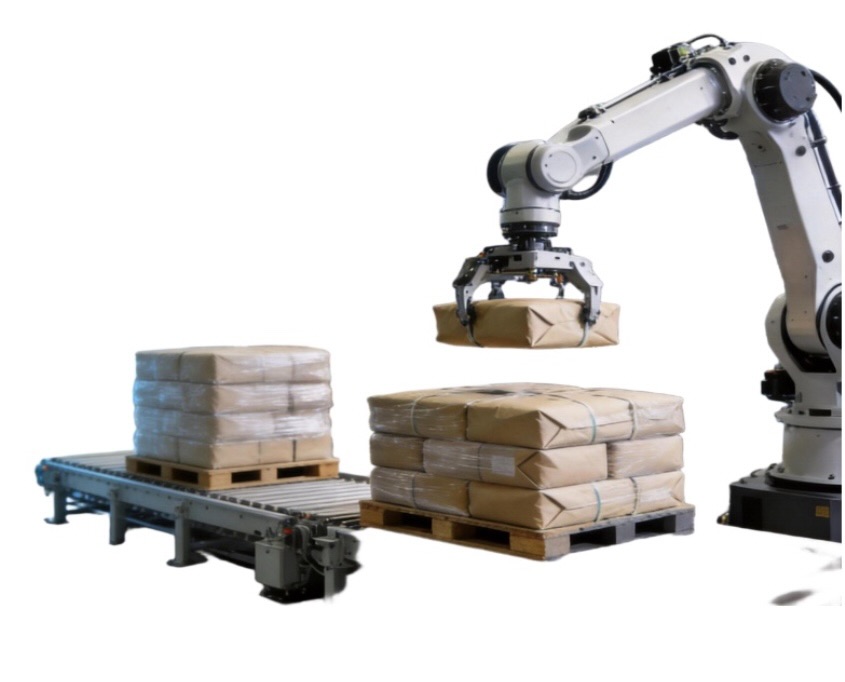
Robotbaserad påsavpalletering använder ett visionssystem för att samla in palldata, identifiera en påse som ska plockas och beräkna dess plockposition och ställning. Den resulterande informationen skickas till roboten för körning. Ett komplett system innefattar vanligtvis en visionssensor, processorenhet, robot, ändeffektor och platsstyrningssystem.
Vilka typer av påsar kan lösningen hantera?
Påsens material, dimensioner, vikt, ytreflektionsförmåga, deformation och pallmönster kan alla påverka uppfattningen och plockprestandan. Lämpligheten hos vävda påsar, papperspåsar, flerskiktspåsar och andra påstyper bör utvärderas med hjälp av faktiska prover och platsförhållanden.
Hur vägleder 3D-vision en robot under avpalletering?
Visionssystemet samlar först in 3D-data från pallens yta. Sedan identifierar det en plockbar påse och beräknar dess plockposition och posi. Efter koordinattransformation och systemkommunikation skickas informationen till robotstyrenheten. Roboten använder sin ändeffektor för att slutföra plockningen, varefter palldata uppdateras för nästa cykel. Det exakta arbetsflödet beror på projektets konfiguration.
Vilka robotar och ändeffektorer är kompatibla?
Kompatibilitet med robotar, styrenheter, PLC:er, kommunikationsprotokoll och effektorer måste bekräftas för varje projekt. En utvärdering kräver normalt robotmodell, styrenhetsversion, kommunikationsgränssnitt, effektortyp, nyttolast och tillgängligt arbetsområde.
Vilken information krävs för en bedömning av ett depalleteringsprojekt?
Vänligen ange påsens material, mått, vikt och foton, tillsammans med bilder av fulla, nästan tomma och oregelbundna pallar. Utvärderingen kräver även pallmått, maximal pallhöjd, målcykeltid, robotmodell, typ av sluteffektor, tillgängligt utrymme, belysning, dammförhållanden och gränssnitt för utrustning uppströms och nedströms. Faktiska påsprover kan stödja ytterligare genomförbarhetsvalidering.
Utvärdera ditt projekt för avpalletering av väskor