De flesta automatiserade lager jag har stött på under de senaste åren har ett liknande återkommande felläge.
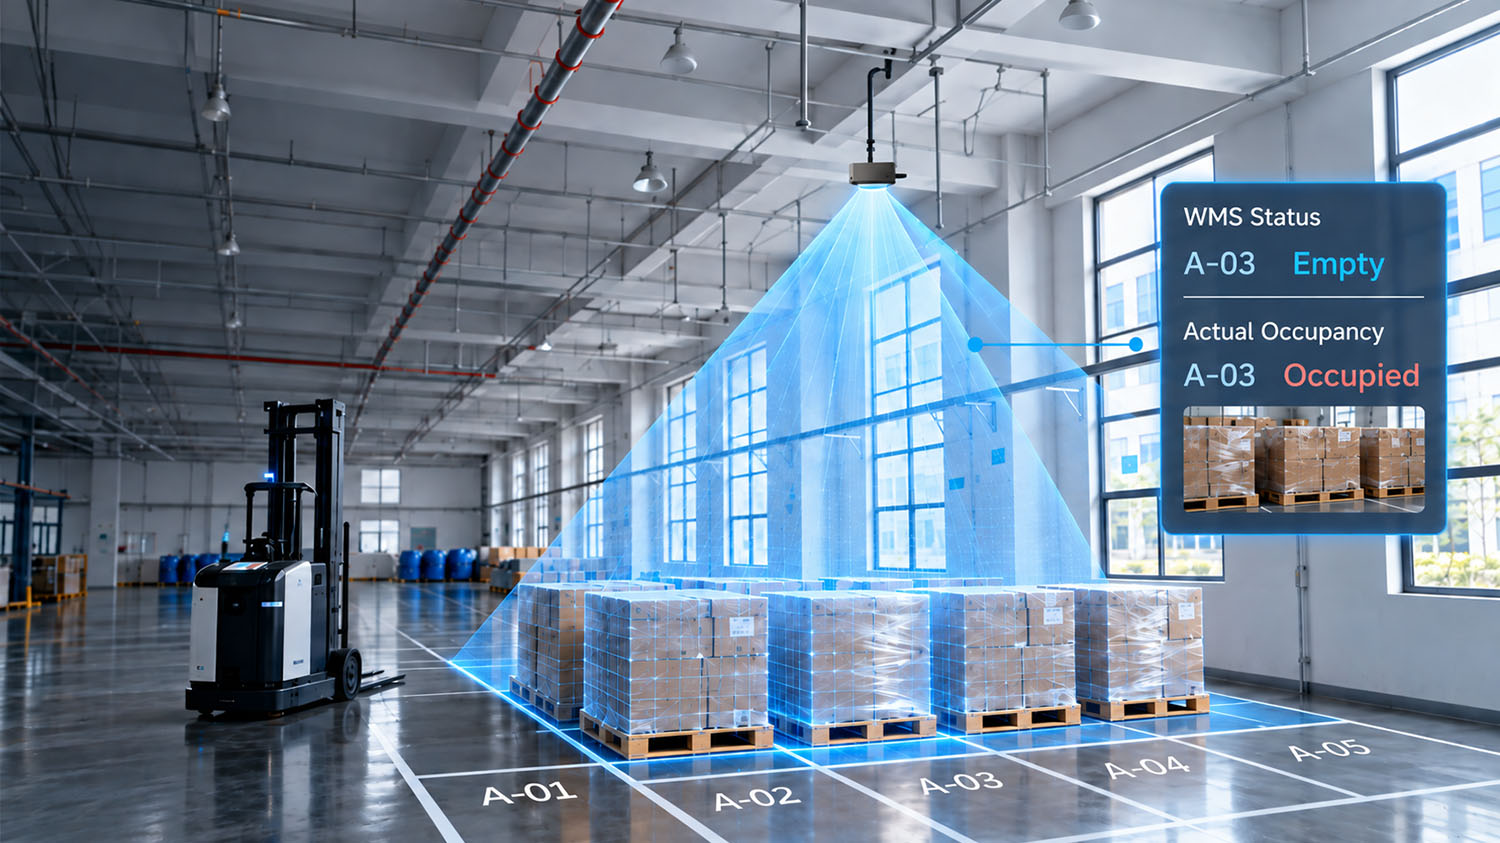
WMS-systemet säger att våningsplatsen är tom. AGV:n förbinder sig till en avlämning. AGV:n anländer. Platsen är inte tom.
Sedan stannar körfältet. Operatören blir anropad. Lösningen börjar.
Det här är inte en mjukvarubugg. Det är ett avkänningsgap.
WMS vet bara vad det har blivit tillsagt. Det ser inte. Och när man kör blandade fordonsflottor, automatiserade fordon bredvid manuella gaffeltruckar, vidgas gapet snabbt. Truckförare skannar inte alltid. Skiftöverlämningar synkroniseras inte alltid. Och när skillnaden väl kommer till ytan har man redan förlorat betydande genomströmning.
De flesta implementeringar jag har granskat använder en av två metoder:
Kontrollerar en plats per spår. I teorin fungerar det. I praktiken förskjuts pallar ur mitten under transport. Balken missar, sensorn rapporterar "tom" och AGV:n träffar fortfarande ett hinder. Jag har sett detta misslyckas på flera platser med exakt samma mönster.
Ger dig en färgbild. Inget djup. Under lagerbelysning smälter mörka pallar in i golvet. Skuggor från ställ orsakar falska positiva resultat. På en plats jag besökte ökade felfrekvensen märkbart under eftermiddagsskiften när solljuset träffade takfönstren. Det är inte tillförlitlighet.
Båda metoderna tvingar WMS att härleda beläggning från ofullständiga data. Och enligt min erfarenhet är det inferens utan direkt observation som automatiseringsprojekt dör.
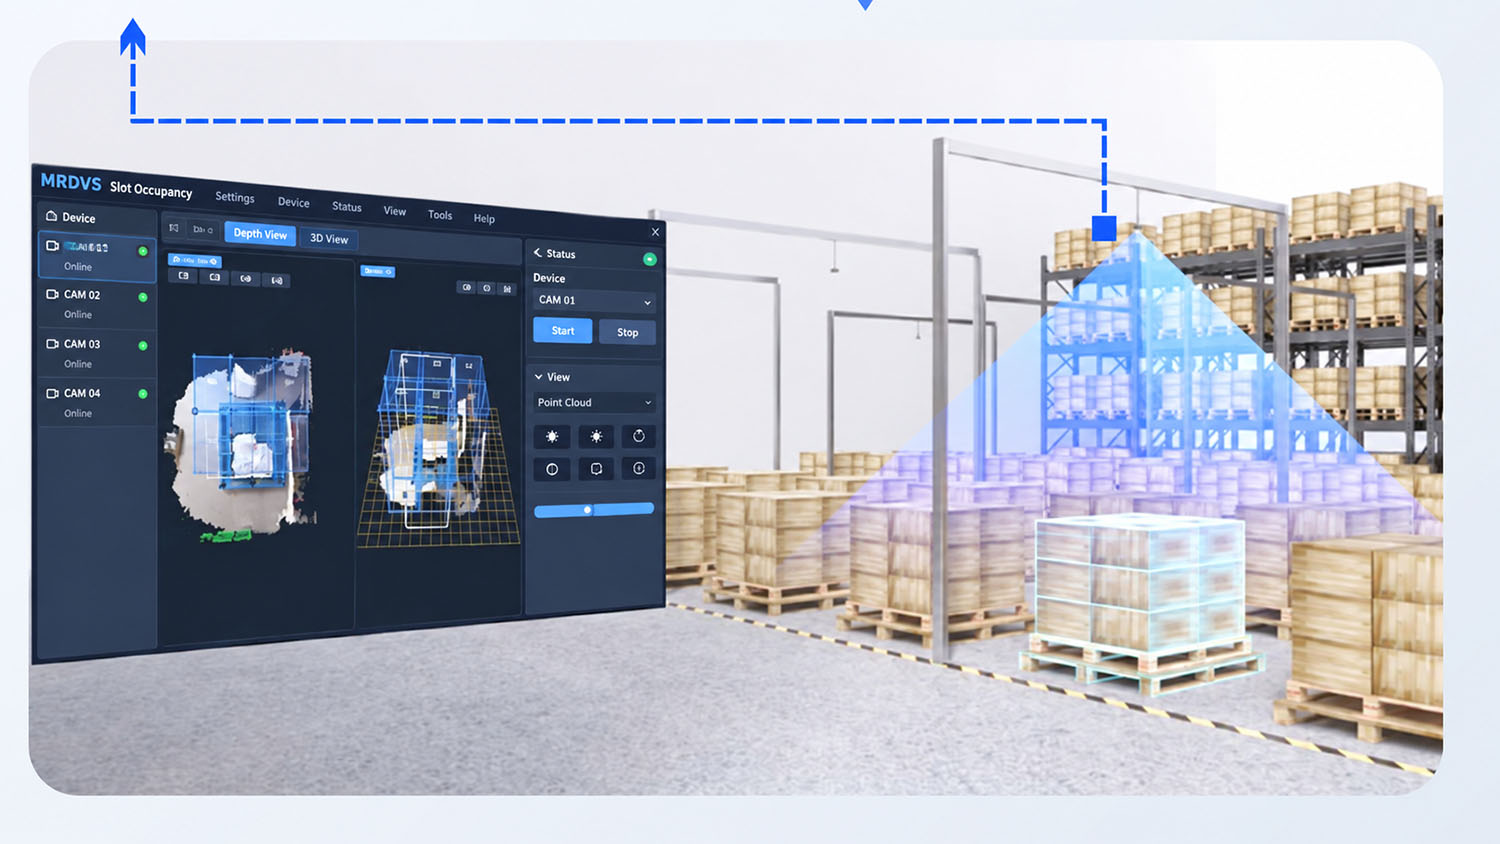
Vi bytte till RGB-D-kameror ovanför kameran – färg + djupkarta i en enda ström.
Skillnaden är inte bara "bättre upptäckt". Det är en grundläggande förändring:
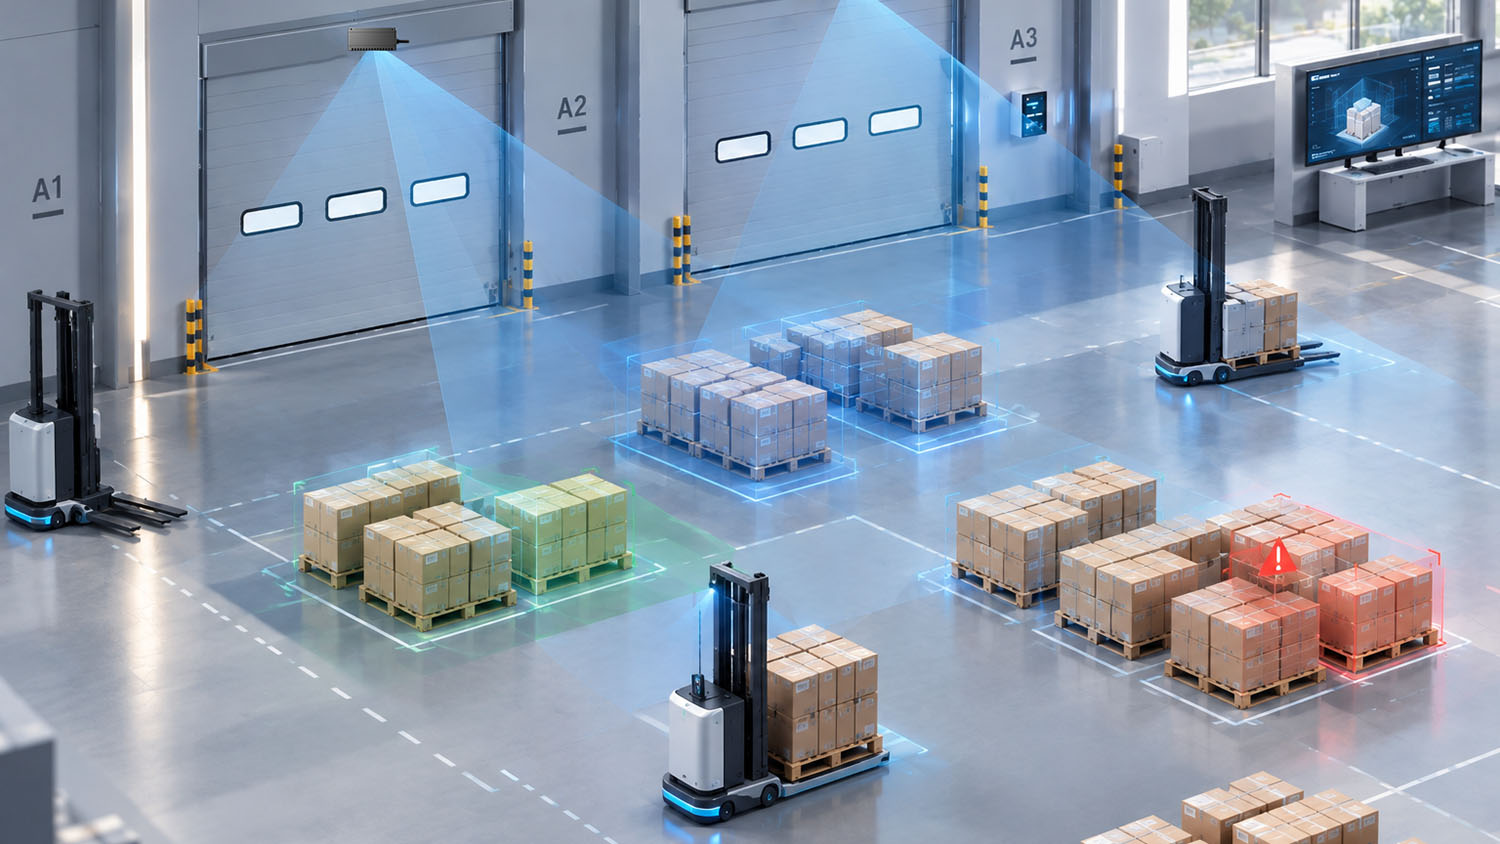
Om du specificerar golvavkänning idag, här är min tumregel:
3D-vision med inbyggd bearbetning är inte längre det dyra alternativet. Det är det säkra alternativet. Och i den här branschen är ett säkert alternativ som minskar driftsättningstiden och eliminerar överraskningar i sista minuten det som bevarar dina kunders förtroende.
Målet är inte ett smartare WMS. Det är ett WMS som slutar gissa.