โซลูชันหลีกเลี่ยงสิ่งกีดขวางแบบ 3 มิติสำหรับหุ่นยนต์เคลื่อนที่

อย่างรวดเร็ว

การหลีกเลี่ยงอุปสรรค 3 มิติคืออะไร

การหลีกเลี่ยงอุปสรรคแบบ 3 มิติ

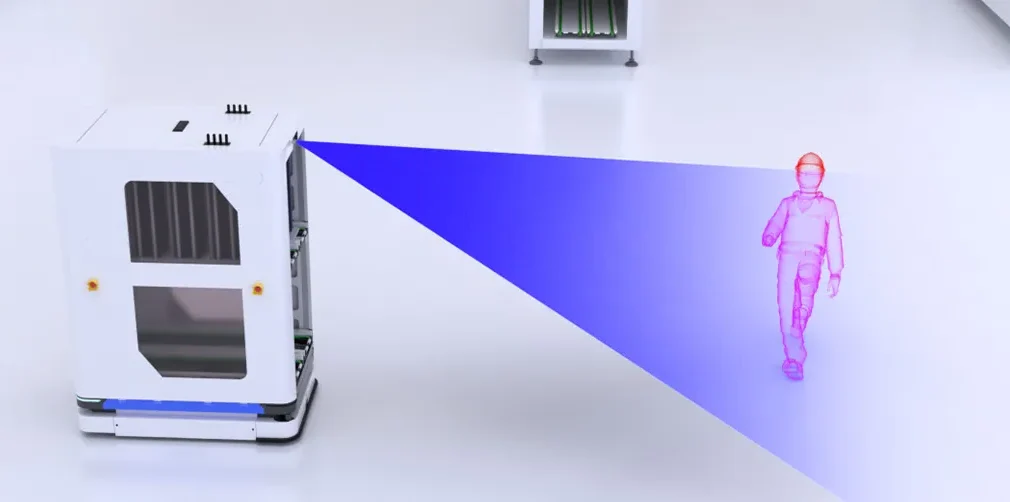
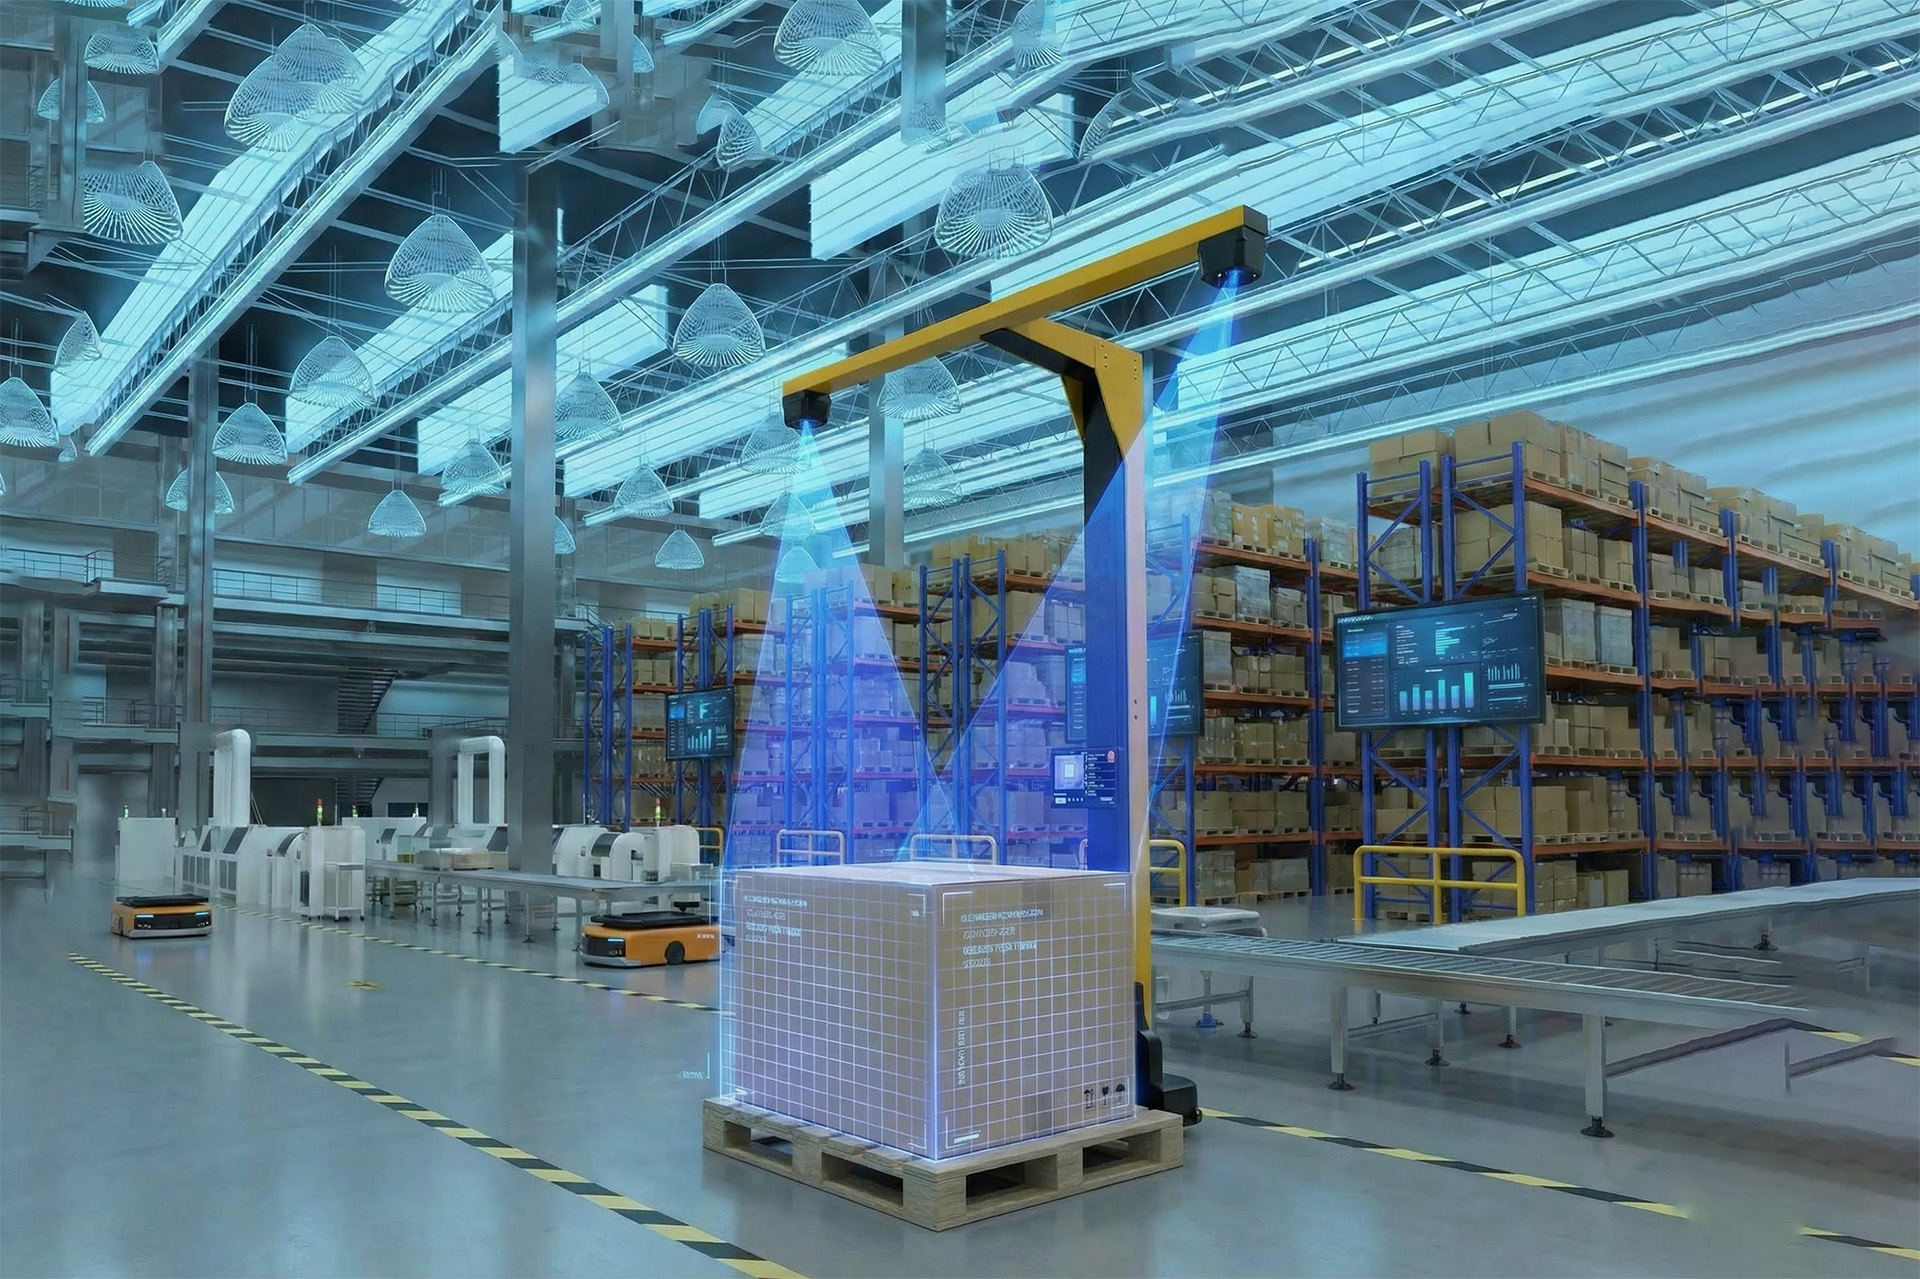
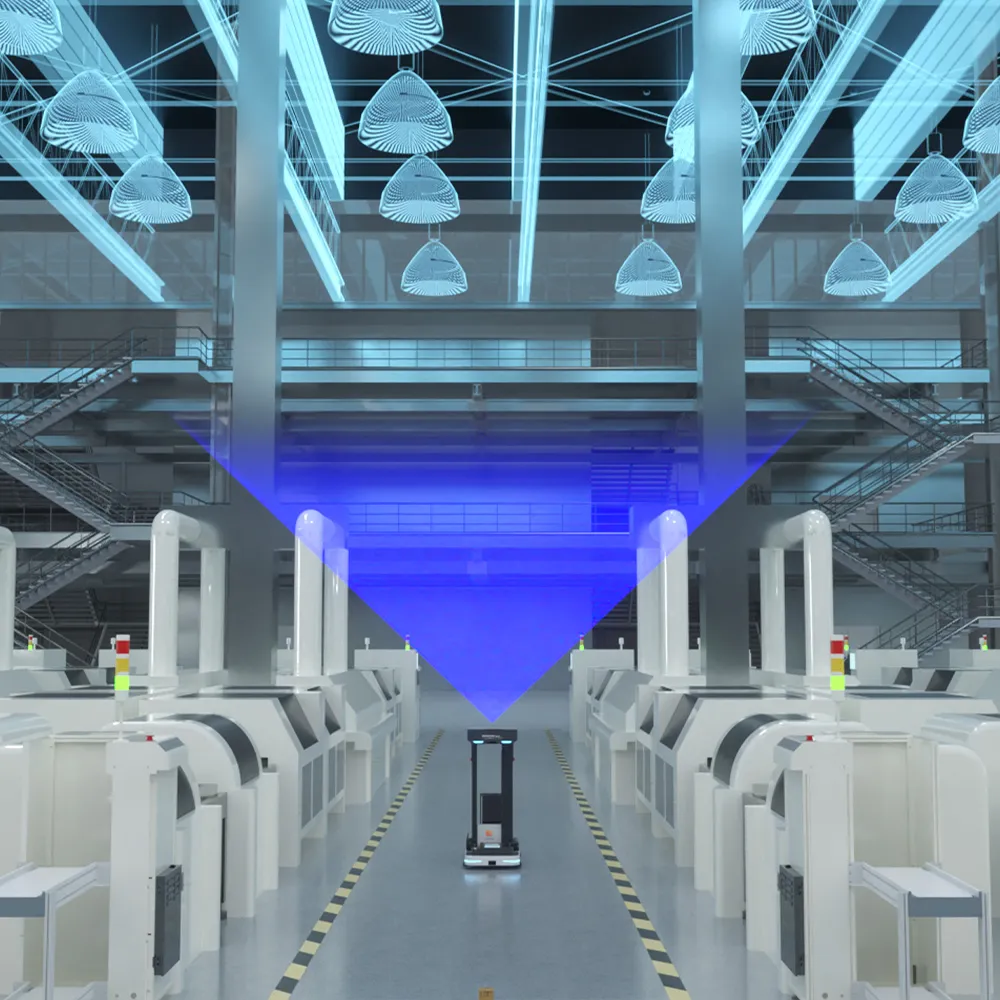
การหลีกเลี่ยงสิ่งกีดขวางแบบ 3 มิติถือเป็นสิ่งสำคัญสำหรับการเพิ่มประสิทธิภาพด้านความปลอดภัยและการทำงานของหุ่นยนต์เคลื่อนที่ในสภาพแวดล้อมแบบไดนามิก เช่น ศูนย์โลจิสติกส์และสถานพยาบาล ซึ่งแตกต่างจากโซลูชัน LiDAR 2 มิติแบบเดิมที่อาจมีปัญหาในการแยกความแตกต่างของความสูงของวัตถุ ระบบการมองเห็นแบบ 3 มิติสามารถป้องกันการชนกันและรับประกันการทำงานอย่างต่อเนื่องได้อย่างยอดเยี่ยม ระบบขั้นสูงเหล่านี้สามารถแยกแยะสิ่งกีดขวางชั่วคราวและถาวร รวมถึงสิ่งกีดขวางแบบไดนามิกและแบบคงที่ได้อย่างชาญฉลาด ช่วยลดความจำเป็นในการแทรกแซงที่มีค่าใช้จ่ายสูงและลดอันตรายด้านความปลอดภัยให้เหลือน้อยที่สุด

คำอธิบายเกี่ยวกับประโยชน์

เหตุใดจึงควรเลือกโซลูชันหลีกเลี่ยงสิ่งกีดขวาง 3 มิติ MRDVS

การรวมข้อมูลหลายโหมด

การบูรณาการที่ไร้รอยต่อ

การจดจำความหมายของวัตถุ

เทคโนโลยีที่ไม่ซ้ำใคร

ก้าวข้ามขอบเขต

 เอ็มอาร์ดีวีเอส ซีวี-สแลมฟีเจอร์ 2D LiDARตัวสะท้อนแสง LiDAR 2D
โครงสร้างพื้นฐานฟรี-
สภาพแวดล้อมที่เปลี่ยนแปลงอย่างรวดเร็ว-
พื้นที่สาธารณะและพื้นที่ที่มีผู้คนพลุกพล่าน-
ทางลาด--
ห้องโถงขนาดใหญ่
ทางเดินยาว-
การใช้งานทั้งภายในและภายนอกอาคาร--

ที่อยู่ในขอบข่าย      บางครั้งถูกปกคลุม     - ไม่รวม

การปรับปรุงการรับรู้เชิงพื้นที่ด้วยการจดจำความหมายของวัตถุ


การจดจำความหมายของวัตถุเกี่ยวข้องกับการระบุและจำแนกวัตถุภายในสภาพแวดล้อมของหุ่นยนต์ 

จากการเข้าใจว่าวัตถุคืออะไรและอยู่ที่ใด หุ่นยนต์เคลื่อนที่จะสามารถตัดสินใจอย่างมีข้อมูลเพื่อนำทางผ่านสิ่งกีดขวางได้

ข้อมูลจำเพาะทางเทคนิค

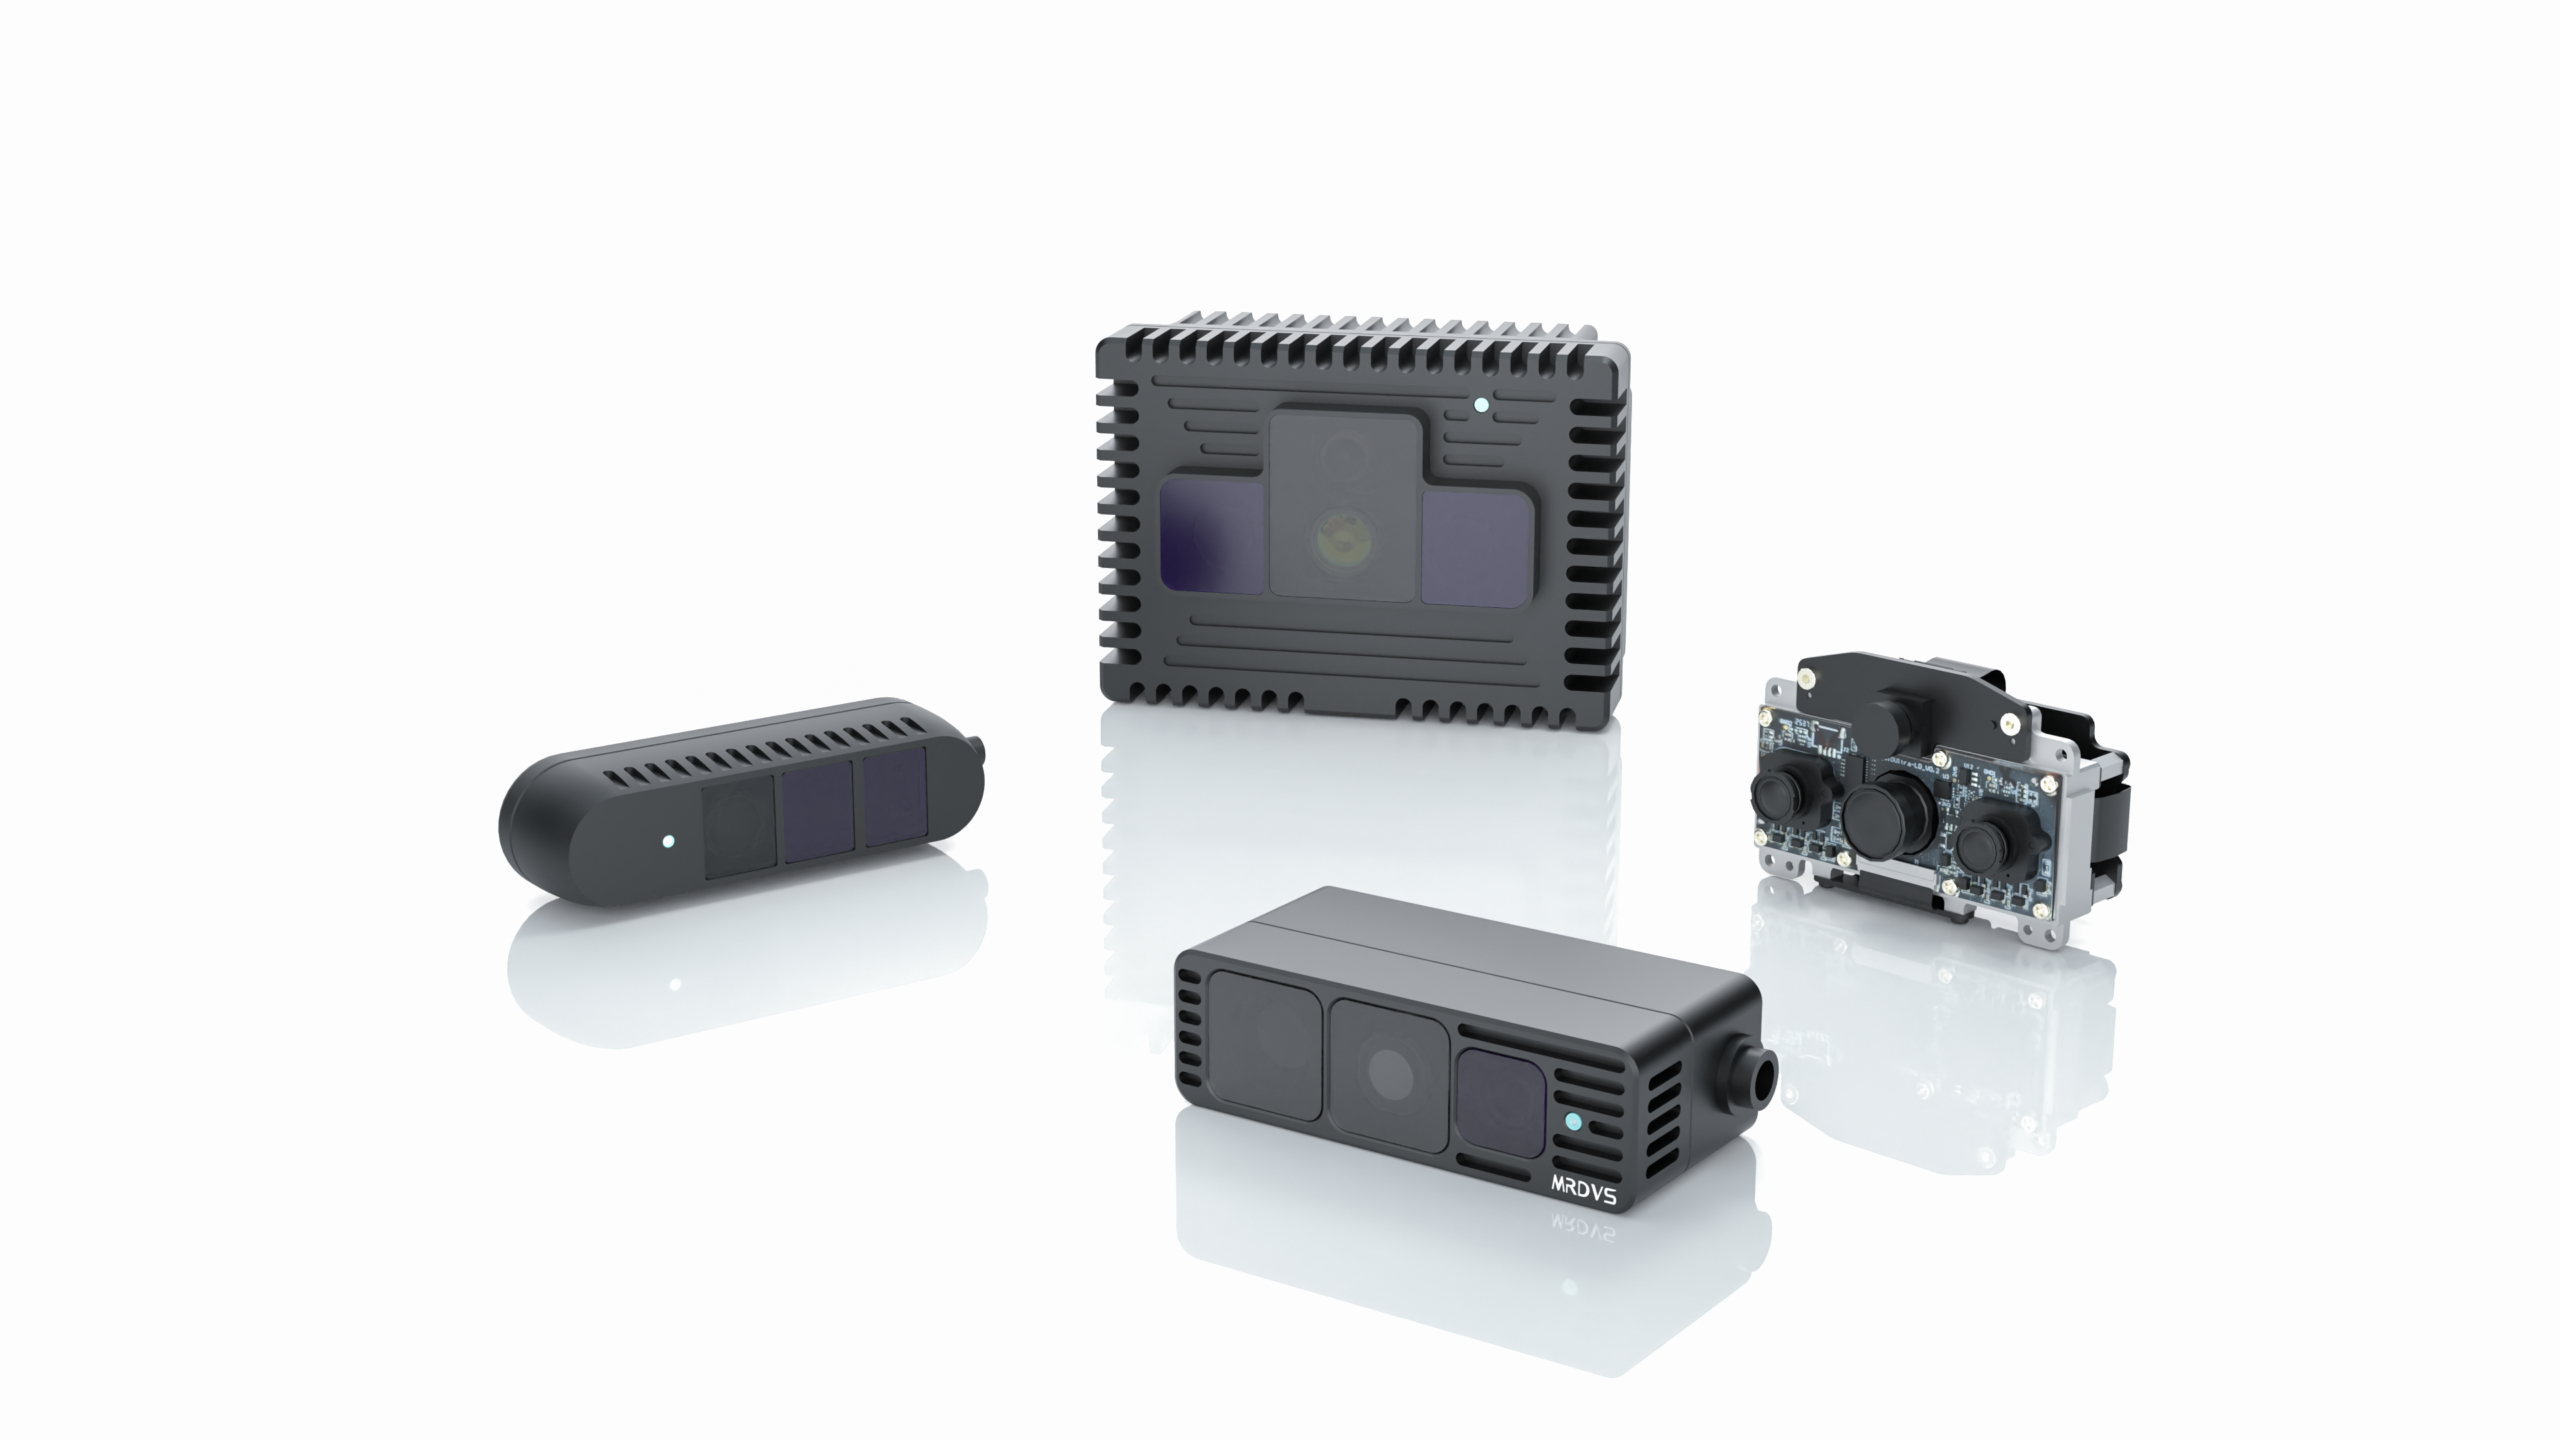
เซ็นเซอร์กล้อง ToF สำหรับการหลีกเลี่ยงสิ่งกีดขวาง

กล้อง RGB-D

การรวมข้อมูลหลายโหมด

รองรับกล้องหลายตัว

อัลกอริทึมพิเศษและอุปกรณ์โฟตอนิกส์รวมอยู่ด้วย

อัตราเฟรมสูง

มากถึง 15 เฟรมต่อวินาที

การบูรณาการที่ไร้รอยต่อ

รองรับอินเทอร์เฟซอีเธอร์เน็ต

ความทนทานต่อแสง

เลเซอร์ 940 นาโนเมตรเพื่อเพิ่ม SNR สูงสุด

ระยะการทำงาน 5 เมตร

สูงสุด 40 เมตร

AB2
อัลกอริทึมบนเครื่อง

ระบบอัจฉริยะแบบ Edge Intelligence และการผสานรวมข้อมูลหลายรูปแบบ

การแปลงพิกัดจุดคลาวด์

ด้วยการใช้พารามิเตอร์ภายนอกที่ปรับเทียบแล้ว ข้อมูลจุดเมฆดิบที่บันทึกโดยกล้องจะถูกแปลงอย่างแม่นยำไปยังระบบพิกัดของหุ่นยนต์ ซึ่งจะช่วยขจัดความคลาดเคลื่อนของมุมมองที่เกิดจากมุมกล้องและรับประกันการวางตำแหน่งสิ่งกีดขวางที่แม่นยำ

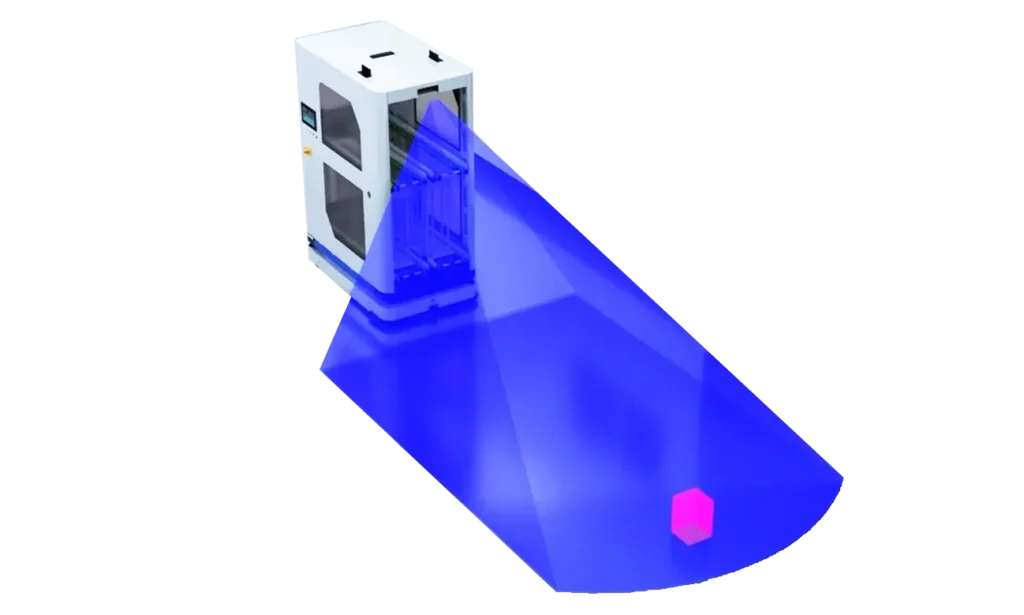
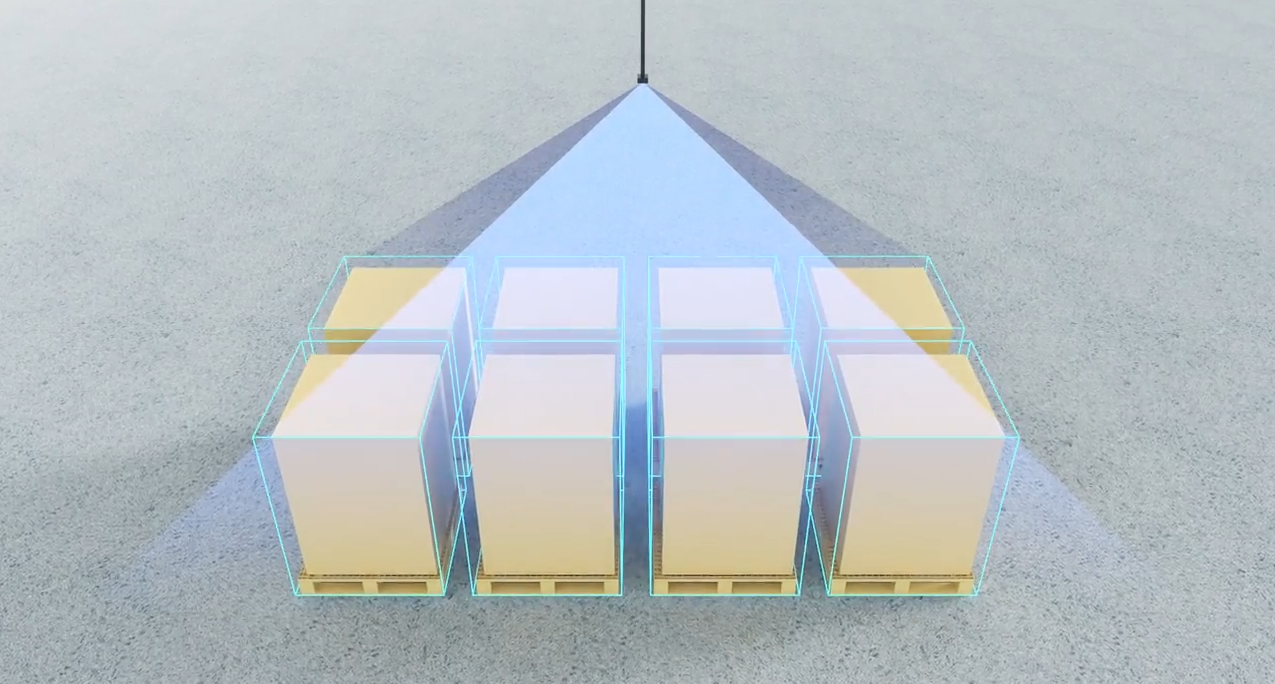
การตรวจจับการบุกรุกโซน

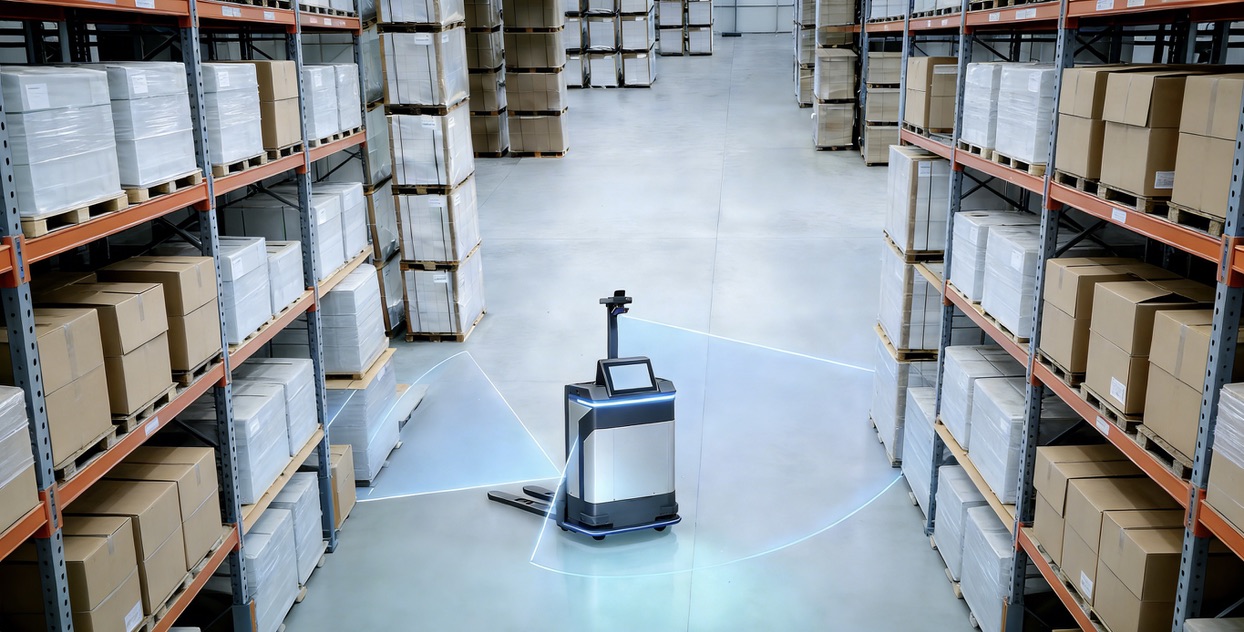
รองรับโมเดลโซนตรวจจับที่ปรับแต่งได้สำหรับการหลีกเลี่ยงสิ่งกีดขวาง รวมถึงกรอบสี่เหลี่ยมและโซนรูปพัด โมเดลที่ปรับเปลี่ยนได้เหล่านี้เหมาะสำหรับสถานการณ์การใช้งานต่างๆ เช่น การนำทางเป็นเส้นตรง การเลี้ยว และการตรวจจับมุมกว้าง

สัญญาณเอาต์พุตการหลีกเลี่ยงสิ่งกีดขวางแบบหลายระดับ

ระบบจะตรวจสอบจุดบุกรุกภายในพื้นที่เป้าหมายอย่างต่อเนื่องแบบเรียลไทม์ โดยจะส่งสัญญาณควบคุมสามระดับตามสิ่งกีดขวางที่ตรวจพบ

คำถามที่พบบ่อย

ระบบนำทาง 2 มิติแบบดั้งเดิมนั้นอาศัยการแสดงสภาพแวดล้อมในระนาบ ซึ่งทำงานได้ดีในสภาพแวดล้อมที่ควบคุมได้และราบเรียบ แต่จะประสบปัญหาในสภาพแวดล้อมจริงที่มีความสูงของสิ่งกีดขวางที่แตกต่างกัน ภูมิประเทศที่ไม่เรียบ และองค์ประกอบไดนามิก ซึ่งอาจนำไปสู่ข้อผิดพลาดในการนำทางและการชนที่อาจเกิดขึ้นได้ ในทางกลับกัน ระบบหลีกเลี่ยงสิ่งกีดขวางแบบ 3 มิติจะจับภาพโครงสร้างสามมิติทั้งหมดของสภาพแวดล้อม ทำให้สามารถตรวจจับและหลีกเลี่ยงสิ่งกีดขวางที่ความสูงและความลึกที่แตกต่างกันได้ดีขึ้น ส่งผลให้การนำทางแม่นยำยิ่งขึ้นและการทำงานที่ปลอดภัยยิ่งขึ้นในสภาพแวดล้อมที่ซับซ้อนและไดนามิก

แม้ว่ากล้อง 3 มิติและไลดาร์ 3 มิติจะให้ข้อมูลเชิงลึกที่สำคัญสำหรับระบบนำทาง AGV (ยานยนต์นำทางอัตโนมัติ) และ AMR (หุ่นยนต์เคลื่อนที่อัตโนมัติ) แต่ทั้งสองระบบก็มีจุดแข็งและข้อจำกัดที่แตกต่างกัน โดยทั่วไป ไลดาร์ 3 มิติจะมีระยะตรวจจับที่ไกลกว่า ทำให้เหมาะสำหรับสภาพแวดล้อมขนาดใหญ่และการใช้งานกลางแจ้ง ในขณะที่กล้อง 3 มิติจะมีระยะตรวจจับที่สั้นกว่า ทำให้เหมาะสำหรับการใช้งานในร่มมากกว่า นอกจากนี้ ไลดาร์ 3 มิติมักมีราคาแพงกว่าเนื่องจากมีความสามารถในการตรวจจับขั้นสูง ในขณะที่กล้อง 3 มิติมักจะมีราคาไม่แพง จึงถือเป็นโซลูชันที่คุ้มต้นทุนสำหรับการใช้งานหลายประเภท

กล้อง 3 มิติอาจใช้แทนไลดาร์ 3 มิติสำหรับการนำทางด้วย AGV/AMR ในสภาพแวดล้อมที่ข้อจำกัด เช่น ระยะทางและสภาพแสง ไม่ใช่ปัญหาสำคัญ สำหรับแอปพลิเคชันที่ต้องการการทำแผนที่สภาพแวดล้อมระยะไกลโดยละเอียด ไลดาร์ 3 มิติอาจยังคงเป็นตัวเลือกที่ดีกว่า การเลือกใช้กล้อง 3 มิติหรือไลดาร์ 3 มิติควรพิจารณาปัจจัยต่างๆ เช่น ข้อกำหนดเฉพาะของแอปพลิเคชัน สภาพแวดล้อม และข้อจำกัดด้านงบประมาณ

เมื่อเลือกกล้อง 3 มิติสำหรับหุ่นยนต์ ควรพิจารณาปัจจัยต่อไปนี้:

– ความละเอียดและอัตราเฟรม: ความละเอียดและอัตราเฟรมที่สูงขึ้นสามารถให้ข้อมูลที่มีรายละเอียดและทันเวลามากขึ้น

– มุมมองภาพ (FOV): มุมมองภาพที่กว้างขึ้นช่วยให้กล้องสามารถบันทึกภาพสภาพแวดล้อมได้มากขึ้น

– ระยะการตรวจจับ: ตรวจสอบให้แน่ใจว่ากล้องสามารถตรวจจับวัตถุได้อย่างแม่นยำในระยะทางที่กำหนด

– ขนาดและน้ำหนัก: กล้องควรมีขนาดและน้ำหนักที่เหมาะสมกับข้อจำกัดของหุ่นยนต์

– อินเทอร์เฟซข้อมูล: ความเข้ากันได้กับความสามารถในการประมวลผลและอินเทอร์เฟซข้อมูลของหุ่นยนต์ (เช่น USB, Ethernet)

– ความทนทานต่อสภาพแวดล้อม: กล้องควรสามารถทำงานได้ในสภาพแวดล้อมที่คาดการณ์ไว้ รวมถึงแสง อุณหภูมิ และความทนทานต่อสภาพอากาศ

อ่านเพิ่มเติม: เซ็นเซอร์ตรวจจับสิ่งกีดขวาง: ประเภท ประโยชน์ และวิธีการเลือกเซ็นเซอร์ที่เหมาะสม

การใช้งาน

AGV

การหลีกเลี่ยงสิ่งกีดขวางของ AGV แฝง

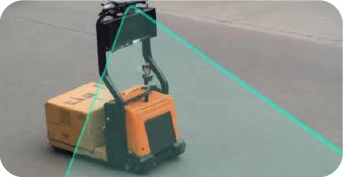
การหลีกเลี่ยงสิ่งกีดขวางของรถยกกลางแจ้ง

การหลีกเลี่ยงสิ่งกีดขวางของรถยกกลางแจ้ง

การหลีกเลี่ยงสิ่งกีดขวางขณะบินวนของโดรน

การหลีกเลี่ยงสิ่งกีดขวางขณะโดรนบินวน

การหลีกเลี่ยงสิ่งกีดขวางของยานไร้คนขับความเร็วต่ำ

การหลีกเลี่ยงสิ่งกีดขวางของยานไร้คนขับความเร็วต่ำ

ระบบหลีกเลี่ยงสิ่งกีดขวางสำหรับเครื่องกวาดถนนไร้คนขับ

ระบบหลีกเลี่ยงสิ่งกีดขวางสำหรับเครื่องกวาดถนนไร้คนขับ

การหลีกเลี่ยงสิ่งกีดขวางของยานพาหนะตรวจสอบ

การหลีกเลี่ยงสิ่งกีดขวางของยานพาหนะตรวจสอบ

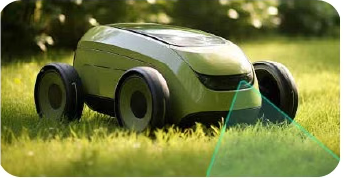
การหลีกเลี่ยงสิ่งกีดขวางด้วยเครื่องตัดหญ้า

การหลีกเลี่ยงสิ่งกีดขวางด้วยเครื่องตัดหญ้า

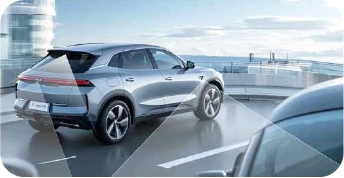
ระบบป้องกันความปลอดภัยของยานยนต์ไร้คนขับ

ระบบป้องกันความปลอดภัยของยานยนต์ไร้คนขับ

การหลีกเลี่ยงสิ่งกีดขวางแบบ 3 มิติ
ขึ้นสู่ยอด ตระหนัก และไป

ค้นพบโซลูชันหลีกเลี่ยงสิ่งกีดขวางแบบ 3 มิติได้แล้ววันนี้!

โซลูชัน AI อุตสาหกรรมเพิ่มเติม

ติดต่อเรา
* ช่องที่ต้องเติม

โดยการส่งแบบฟอร์มนี้ คุณยินยอมให้ MRDVS (บริษัทในเครือของ Hangzhou Lanxin Robotics Co., Ltd.) ติดต่อคุณทางอีเมลหรือโทรศัพท์เพื่อการตลาดและการติดต่อทางธุรกิจ เราเก็บรวบรวมและใช้ข้อมูลติดต่อที่คุณให้ไว้ข้างต้นเพื่อติดต่อและดำเนินธุรกิจกับองค์กรของคุณ เรารับประกันว่าจะเก็บรักษาข้อมูลนี้ไว้อย่างปลอดภัยและเป็นความลับ และจะเก็บรักษาไว้เฉพาะเท่าที่จำเป็นเพื่อวัตถุประสงค์ที่ระบุไว้เท่านั้น

เมื่อคลิกปุ่มส่ง คุณรับทราบว่าคุณได้อ่านและเข้าใจนโยบายความเป็นส่วนตัวนี้แล้ว และยินยอมโดยชัดแจ้งให้ Hangzhou Lanxin Robotics Co., Ltd. และ MRDVS เก็บรวบรวมและใช้ข้อมูลส่วนบุคคลของคุณเพื่อวัตถุประสงค์ที่ระบุไว้ในที่นี้