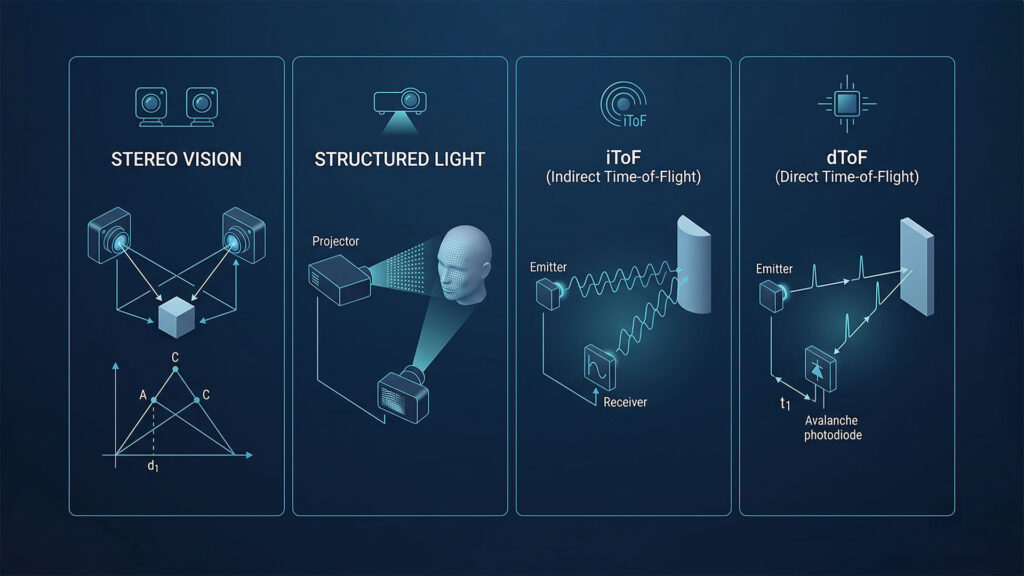
เพื่อช่วยให้ผู้ใช้สามารถตัดสินใจได้อย่างมีข้อมูลครบถ้วนเมื่อเลือกใช้ฮาร์ดแวร์ระบบวิชั่น 3 มิติแบบต่างๆ เราจึงได้รวบรวมเอกสารฉบับนี้ไว้เพื่อเป็นข้อมูลอ้างอิง โดยให้การวิเคราะห์โดยทั่วไปเกี่ยวกับหลักการ ข้อดี ข้อเสีย และสถานการณ์การใช้งานของเซ็นเซอร์วิชั่น 3 มิติหลักทั้งสี่ประเภท ได้แก่Stereo Vision , Structured Light , iToFและdToF
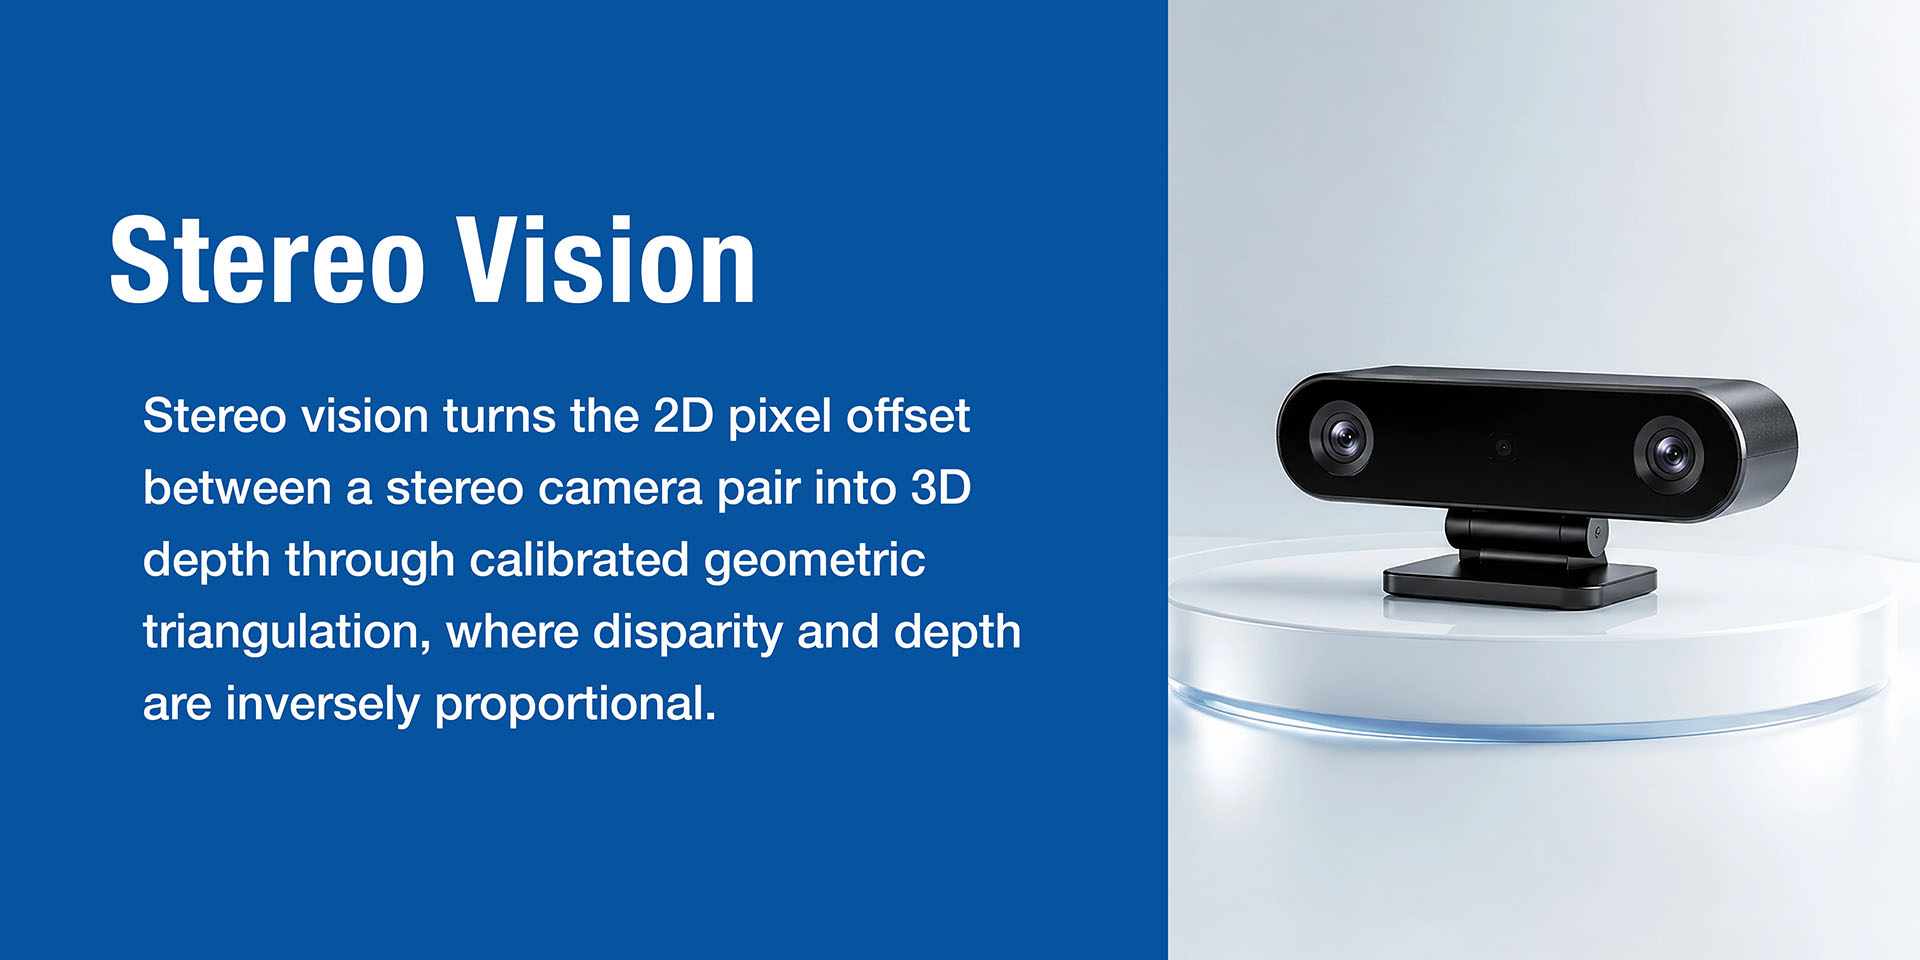
เทคโนโลยีการวัดระยะแบบพาสซีฟที่เลียนแบบหลักการความคลาดเคลื่อนของสายตามนุษย์ แบ่งออกเป็นสเตอริโอแบบพาสซีฟและสเตอริโอแบบแอคทีฟ
การสร้างภาพสามมิติแบบสามมิติใช้หลักการสามเหลี่ยมในการคำนวณระยะห่างจากวัตถุที่กำลังวัดไปยังกล้อง เมื่อกล้องสองตัวสังเกตวัตถุเดียวกัน ความแตกต่างของตำแหน่งของวัตถุในภาพทั้งสองเรียกว่าความคลาดเคลื่อน (disparity ) ยิ่งวัตถุอยู่ใกล้กล้องมากเท่าใด ความคลาดเคลื่อนก็จะยิ่งมากเท่านั้น และยิ่งวัตถุอยู่ไกลออกไป ความคลาดเคลื่อนก็จะยิ่งน้อยลงเท่านั้น
เมื่อทราบความสัมพันธ์เชิงตำแหน่งสัมพัทธ์ (เช่น ระยะห่างระหว่างกล้องทั้งสองตัว) แล้ว สามารถคำนวณระยะห่างได้โดยใช้หลักการของสามเหลี่ยมคล้าย
| แง่มุม | สเตอริโอแบบพาสซีฟ | สเตอริโอแบบแอคทีฟ |
|---|---|---|
| หลัก | อาศัยเพียงพื้นผิวตามธรรมชาติจากแสงโดยรอบเท่านั้น คำนวณความคลาดเคลื่อนผ่านการจับคู่ภาพ | เพิ่มโปรเจ็กเตอร์เลเซอร์อินฟราเรด (ดอทเมทริกซ์/สเปคเคิล/ไลน์) เพื่อฉายพื้นผิวอย่างมีประสิทธิภาพ ช่วยเพิ่มประสิทธิภาพการจับคู่ในบริเวณที่มีพื้นผิวน้อย |
| ข้อดี | ต้นทุนต่ำ กินไฟน้อย ไม่มีแสงรบกวน สามารถใช้งานอุปกรณ์หลายชิ้นพร้อมกันได้ | ใช้งานได้ในสภาพแสงน้อยหรือฉากที่ไม่มีรายละเอียด ประสิทธิภาพการทำงานเสถียรกว่าระบบสเตอริโอแบบพาสซีฟ |
| ข้อเสีย | ใช้งานไม่ได้ผลโดยสิ้นเชิงบนพื้นผิวเรียบ (เช่น ผนังสีขาว) หรือในสภาพแสงน้อย | รูปแบบการฉายภาพจะรบกวนซึ่งกันและกันเมื่ออุปกรณ์หลายเครื่องทำงานพร้อมกัน ทำให้เกิดความล้มเหลวในการจับคู่ นอกจากนี้ รูปแบบการฉายภาพยังถูกแสงแดดกลางแจ้งที่แรงบดบังได้ง่าย ทำให้ประสิทธิภาพด้านความลึกของภาพลดลง |
| ตัวแทนทั่วไป | Stereolabs ZED series, Senseno | RealSense D400 ซีรีส์, Luxonis OAK ซีรีส์, Orbbec Gemini ซีรีส์ |
ระบบสเตอริโอแบบแอคทีฟเป็นเวอร์ชันที่ได้รับการปรับปรุงของระบบสเตอริโอแบบพาสซีฟ แสงอินฟราเรดช่วยแก้ปัญหาในสภาพแสงน้อยและพื้นผิวที่ไม่คมชัด อย่างไรก็ตาม มันไม่ได้ช่วยปรับปรุงปัญหาพื้นฐาน เช่น ความแม่นยำในระยะไกลหรือการรบกวนจากแสงจ้า ระบบสเตอริโอแบบแอคทีฟยังคงประสบปัญหาความแม่นยำลดลงตามกำลังสองผกผันซึ่งเป็นลักษณะเฉพาะของวิธีการสามเหลี่ยม นอกจากนี้ เมื่ออุปกรณ์สเตอริโอแบบแอคทีฟหลายตัวทำงานพร้อมกัน รูปแบบที่ฉายออกมาจะรบกวนซึ่งกันและกัน ทำให้เกิดความล้มเหลวในการจับคู่
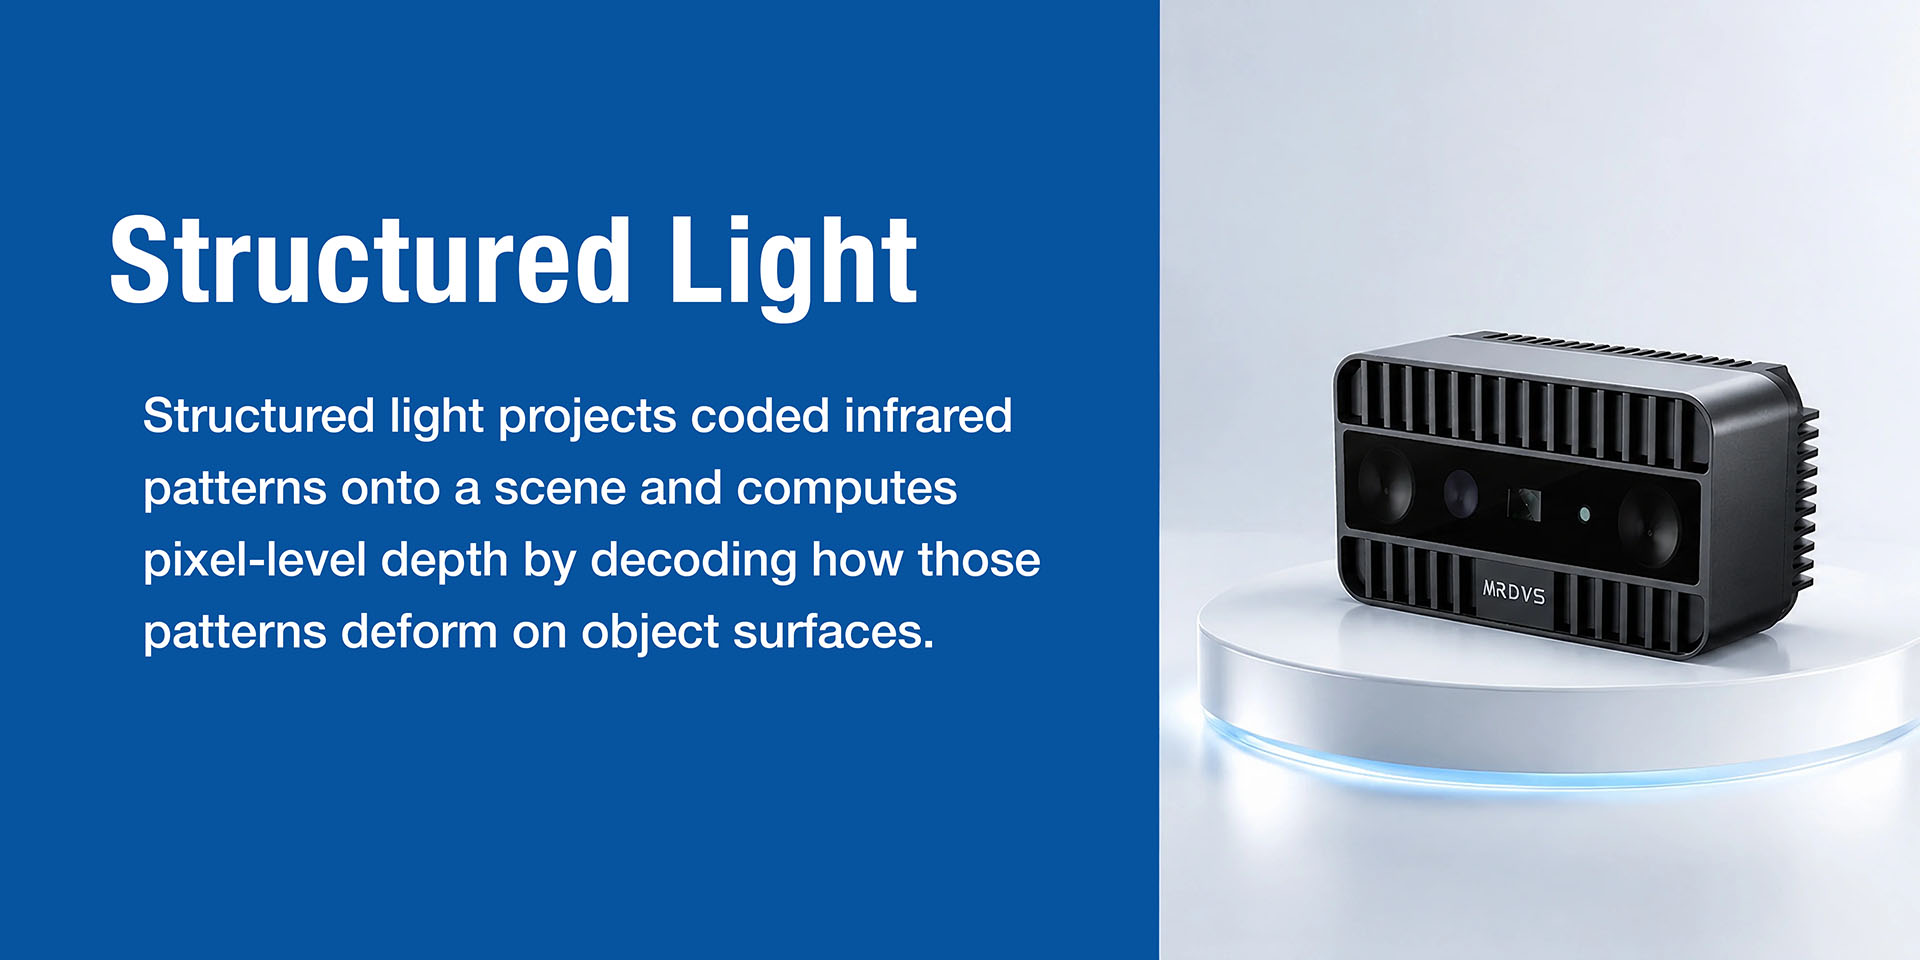
เทคนิคการหาตำแหน่งโดยใช้สามเหลี่ยมเชิงรุก ซึ่งฉายรูปแบบรหัสและหาค่าความลึกโดยตรงผ่านการเปลี่ยนแปลงรูปทรงของรูปแบบ
แสงที่มีโครงสร้างเป็นเทคนิคการวัดแบบสามเหลี่ยมเชิงรุก ซึ่งอยู่ในหมวดหมู่เดียวกันกับระบบการมองเห็นสามมิติเชิงรุก
วิธีการทำงานมีดังนี้: โปรเจ็กเตอร์เลเซอร์อินฟราเรดฉายรูปแบบแสงที่มีโครงสร้างซึ่งประกอบด้วยข้อมูลที่เข้ารหัส (เช่น ลายเส้น ตาราง หรืออาร์เรย์จุดแบบสุ่ม) ไปยังวัตถุที่กำลังสังเกต รูปแบบเหล่านี้จะเปลี่ยนแปลงไป (เช่น ลายเส้นโค้งงอ จุดเลื่อน) ตามรูปทรงเรขาคณิตและระยะห่างของวัตถุ กล้องอินฟราเรดจะจับภาพรูปแบบที่เปลี่ยนแปลงไปเหล่านี้ และระบบจะถอดรหัสระดับการเปลี่ยนแปลงเพื่อคำนวณข้อมูลความลึกสำหรับแต่ละพิกเซลโดยตรง
| แง่มุม | สเตอริโอแบบแอคทีฟ | โครงสร้างแสง |
|---|---|---|
| การคำนวณความลึก | คำนวณความคลาดเคลื่อนโดยการจับคู่จุดที่สอดคล้องกันในภาพด้านซ้ายและด้านขวา โดยอาศัยความสอดคล้องกันระหว่างภาพ | ได้ความลึกโดยตรงโดยการถอดรหัสการเปลี่ยนแปลงรูปทรง แต่ละจุดคุณลักษณะที่ฉายออกมาจะมี "แท็กระบุตัวตน" ของตัวเอง และไม่พึ่งพาการจับคู่ภาพสเตอริโอ |
โมดูล Apple Face ID สำหรับผู้บริโภครุ่น Orbbec Astra (ส่วนใหญ่ใช้สำหรับการจดจำใบหน้าในระยะใกล้ การสร้างแบบจำลอง 3 มิติ ฯลฯ)
ผลิตภัณฑ์ Industrial Photoneo MotionCam-3D series , Mech-Mind Mech-Eye series และ Zivid
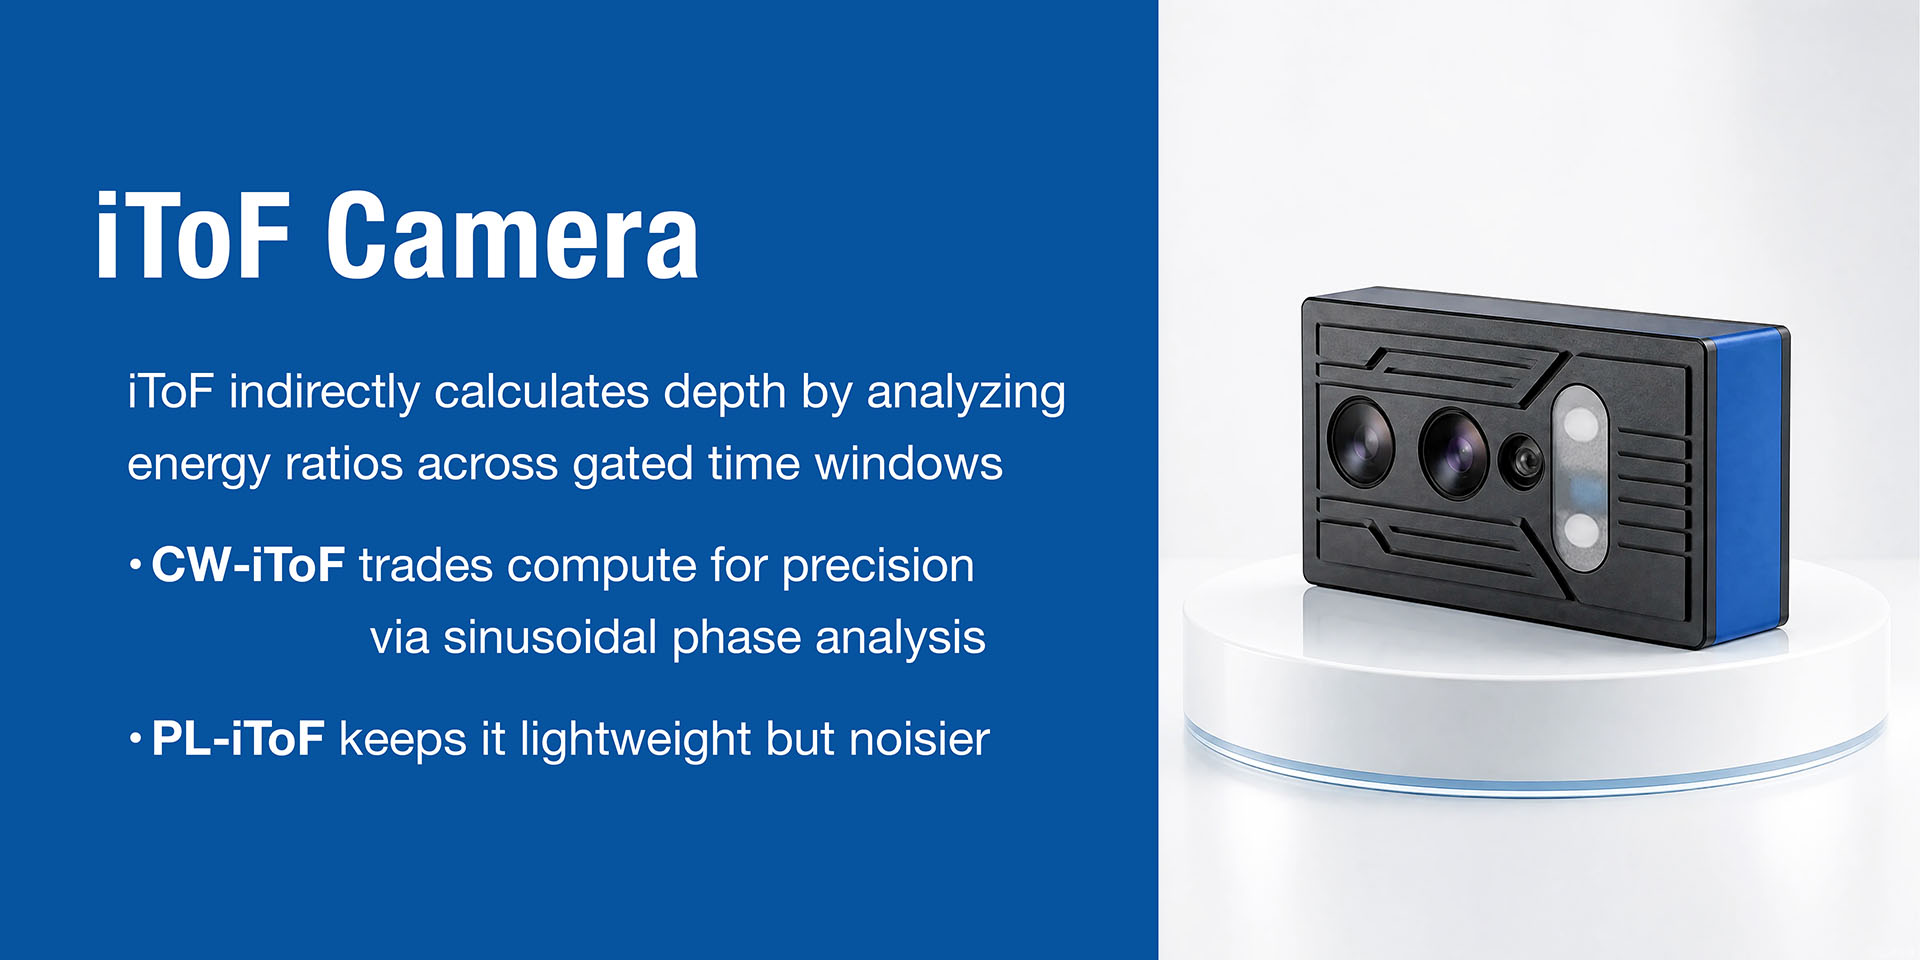
เทคนิคการวัดระยะทางที่คำนวณเวลาบินทางอ้อมโดยอาศัยความแตกต่างของเฟส
iToF (Indirect Time-of-Flight) คือเทคโนโลยีที่เก็บรวบรวมค่าพลังงานในช่วงเวลาต่างๆ วิเคราะห์สัดส่วนระหว่างค่าเหล่านี้ และวัดความแตกต่างของเวลาโดยอ้อมระหว่างสัญญาณที่ส่งและรับ โดยหลักๆ แล้วแบ่งออกเป็นสองวิธีการมอดูเลชั่น:
CW-iToF (คลื่นต่อเนื่อง):ใช้การมอดูเลตคลื่นไซน์ การเปลี่ยนแปลงเฟสระหว่างคลื่นไซน์ที่รับและส่งจะแปรผันตามระยะห่างของวัตถุ ความแม่นยำถูกจำกัดด้วยสัญญาณรบกวนแบบสุ่มและสัญญาณรบกวนจากการควอนไทเซชัน เพื่อปรับปรุงความแม่นยำ มักใช้การสุ่มตัวอย่างกำลังสูง เวลาการรวมสัญญาณสั้น ร่วมกับความถี่การมอดูเลตสูง
PL-iToF (Pulse Modulation):ปล่อยพัลส์แสงที่มีข้อมูลแอมพลิจูดและเวลา ใช้เทคนิคการสุ่มตัวอย่างแบบคู่เพื่อปรับปรุงความแม่นยำ การคำนวณง่ายกว่าและใช้ทรัพยากรการคำนวณน้อยกว่า แต่ความแม่นยำต่ำกว่า CW-iToF และไวต่อสัญญาณรบกวนพื้นหลังมากกว่า
ผู้ผลิตชิป iToF: Sony, Infineon, PMD
ผู้ผลิตโมดูล: Lucid Helios2 series, SICK Visionary-T Mini, MRDVS M series , กล้อง IFM 3D
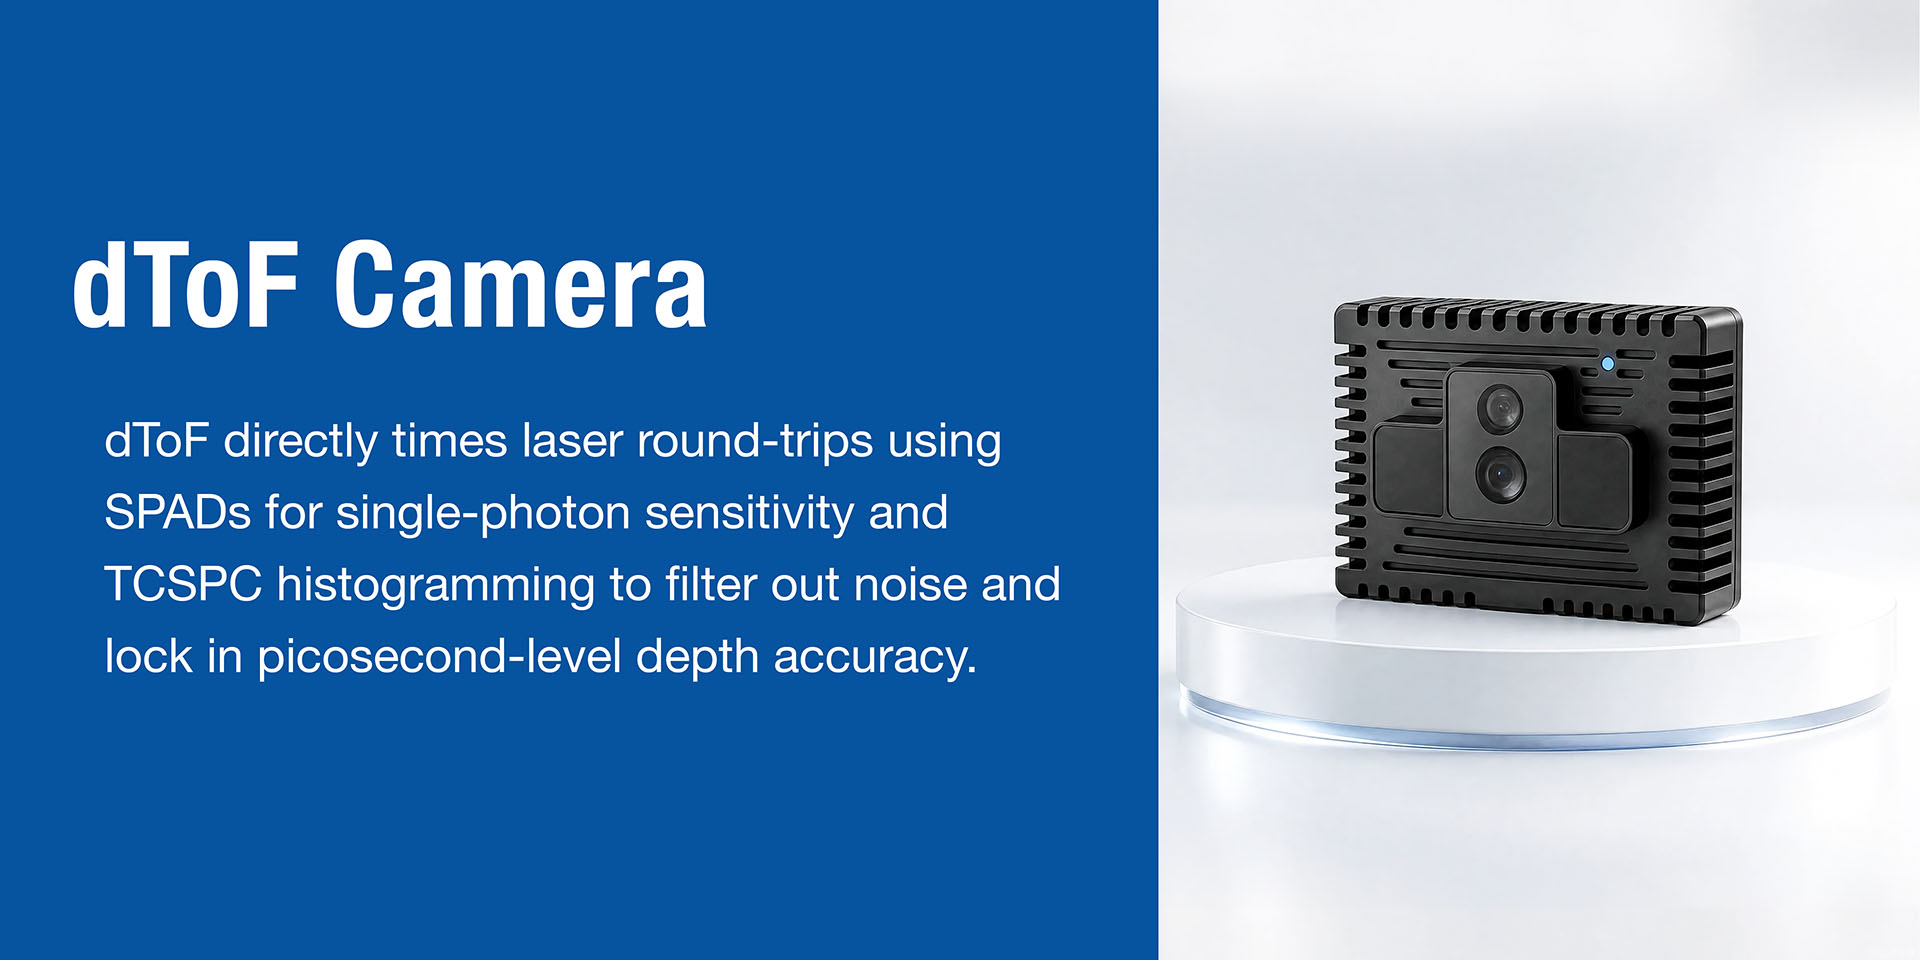
เทคนิคการวัดระยะทางขั้นสูงสุดที่วัดเวลาการเดินทางไปกลับของโฟตอนโดยตรง
เทคโนโลยี dToF (Direct Time-of-Flight) วัดความแตกต่างของเวลาโดยตรงระหว่างการปล่อยและการรับพัลส์แสง เนื่องจากข้อจำกัดด้านความปลอดภัยของเลเซอร์และข้อจำกัดด้านพลังงานของผลิตภัณฑ์สำหรับผู้บริโภค พลังงานของพัลส์ที่ปล่อยออกมาจากกล้อง ToF จึงมีจำกัด เมื่อแสงเดินทางกลับมาถึงตัวรับ พลังงานความหนาแน่นจะลดลงมากกว่าหนึ่งล้านล้านเท่า แสงโดยรอบทำหน้าที่เป็นสัญญาณรบกวน ซึ่งรบกวนการตรวจจับสัญญาณอย่างรุนแรง
ดังนั้น dToF จึงต้องการโฟโตดีเทคเตอร์ที่มีความไวสูงมาก นั่นคือไดโอดอะวาแลนซ์แบบโฟตอนเดี่ยว (SPAD)เมื่อ SPAD ทำงาน มันจะได้รับแรงดันย้อนกลับสูง เมื่อโฟตอนถูกดูดซับและเปลี่ยนเป็นอิเล็กตรอนอิสระ สนามไฟฟ้าภายในที่แรงจะเร่งอิเล็กตรอนนี้ ซึ่งจะชนกันเพื่อสร้างตัวพาประจุมากขึ้น ทำให้เกิดปรากฏการณ์อะวาแลนซ์ที่ขยายใหญ่ขึ้นในเชิงเรขาคณิต ส่งผลให้เกิดพัลส์กระแสไฟฟ้าขนาดใหญ่และสามารถตรวจจับโฟตอนเดี่ยวได้
dToF ใช้ หลักการนับโฟตอน เดี่ยวแบบสัมพันธ์กับเวลา (Time-Correlated Single-Photon Counting: TCSPC)เพื่อให้ได้ความแม่นยำของเวลาในระดับพิโควินาที ระบบจะทำการตรวจจับการปล่อยแสงซ้ำๆ หลายพันถึงหลายแสนครั้ง ได้ฮิสโตแกรมการกระจายทางสถิติจากการตรวจจับแต่ละครั้ง สร้างเส้นโค้งของพลังงานพัลส์แสงตามเวลา และได้เวลาบินที่แม่นยำในที่สุด
อุปกรณ์ LiDAR สำหรับอุปกรณ์พกพาและผู้บริโภคของ Apple (iPad Pro/iPhone Pro series)
หุ่นยนต์ตรวจวัด การทำงานระดับอุตสาหกรรมRoboSense E1/E1R , ซีรี่ส์ MRDVS S