หุ่นยนต์จะหาทางผ่านโกดังที่พลุกพล่านได้อย่างไรหากไม่มี GPS ในสภาพแวดล้อมภายในอาคารที่ซับซ้อน การนำทางอัจฉริยะไม่เพียงแต่ต้องอาศัยแค่ล้อและเซ็นเซอร์เท่านั้น แต่ยังต้องมีการรับรู้แบบเรียลไทม์ด้วย
นั่นคือที่ เรียลไทม์ การ จำกัด เข้ามา เทคโนโลยีอันทรงพลังนี้ช่วยให้หุ่นยนต์สามารถติดตามตำแหน่งของตนเองได้อย่างต่อเนื่อง ปรับตัวตามสภาพแวดล้อมที่เปลี่ยนแปลง และเคลื่อนที่ได้อย่างแม่นยำ ในบทความนี้ เราจะสำรวจว่าการระบุตำแหน่งแบบเรียลไทม์กำลังเปลี่ยนแปลงการนำทางของหุ่นยนต์ภายในอาคาร และปลดล็อกความเป็นอิสระที่แท้จริงในพื้นที่แบบไดนามิกอย่างไร
การแปลแบบเรียลไทม์คืออะไร?
เรียลไทม์ การ จำกัด เป็นกระบวนการที่ทำให้หุ่นยนต์เคลื่อนที่สามารถ กำหนดตำแหน่งของตนอย่างต่อเนื่อง ขณะนำทางในสภาพแวดล้อม โดยเฉพาะในอาคารที่ GPS ใช้งานไม่ได้ นี่คือหัวใจสำคัญของการเคลื่อนที่ที่ปลอดภัยและชาญฉลาด
นี่คือความหมายและวิธีการทำงานของมัน:
-
การติดตามตำแหน่งอย่างต่อเนื่อง หุ่นยนต์จะอัปเดตตำแหน่งที่แน่นอนแบบเรียลไทม์ขณะเคลื่อนที่ ช่วยให้การนำทางแม่นยำ แม้ในพื้นที่ที่มีพลวัตหรือแออัด
-
การนำทางแบบไร้ GPS ในสภาพแวดล้อมภายในอาคาร เช่น โกดังสินค้าหรือโรงพยาบาล หุ่นยนต์จะพึ่งเซ็นเซอร์ทางเลือกแทนสัญญาณ GPS
-
การระบุตำแหน่งโดยใช้เซ็นเซอร์ การระบุตำแหน่งแบบเรียลไทม์ใช้เซ็นเซอร์หลายชนิดร่วมกัน เช่น: – LiDAR หรือเครื่องสแกนเลเซอร์ – ความลึกหรือ
กล้อง RGB – เซ็นเซอร์อัลตราโซนิกหรืออินฟราเรด – หน่วยวัดความเฉื่อย (IMU)
-
มักเป็นส่วนหนึ่งของ SLAM ระบบต่างๆ มากมายผสมผสานการระบุตำแหน่งเข้ากับการทำแผนที่ (Simultaneous Localization and Mapping) ช่วยให้หุ่นยนต์สำรวจพื้นที่ที่ไม่รู้จักในขณะที่ติดตามตำแหน่งของตัวเอง
-
ความสามารถในการปรับตัวทันที เนื่องจากเป็นแบบเรียลไทม์ หุ่นยนต์จึงสามารถตอบสนองต่อการเปลี่ยนแปลงได้ทันที เช่น หลีกเลี่ยงผู้คน หลีกเลี่ยงสิ่งกีดขวางใหม่ หรือปรับเส้นทางแบบทันที
เทคโนโลยีและวิธีการระบุตำแหน่งแบบเรียลไทม์ทั่วไป
การระบุตำแหน่งแบบเรียลไทม์ใช้เทคโนโลยีและวิธีการที่หลากหลายเพื่อช่วยให้หุ่นยนต์ระบุตำแหน่งภายในอาคารได้อย่างแม่นยำ ต่อไปนี้คือวิธีการที่ใช้กันทั่วไป:
-
LiDAR (การตรวจจับและกำหนดระยะแสง)
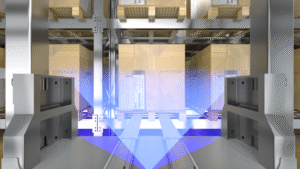
ระบบ LiDAR ปล่อยพัลส์เลเซอร์ที่สะท้อนออกจากวัตถุโดยรอบเพื่อสร้างแผนที่ 2 มิติหรือ 3 มิติที่มีรายละเอียด เทคโนโลยีนี้มีความแม่นยำสูงและทำงานได้ดีแม้ในสภาพแวดล้อมที่มีแสงน้อยหรือไม่มีพื้นผิว จึงเป็นที่นิยมในคลังสินค้าและหุ่นยนต์อุตสาหกรรม อย่างไรก็ตาม ฮาร์ดแวร์ LiDAR อาจมีราคาแพงและอาจมีปัญหากับพื้นผิวสะท้อนแสงที่ทำให้การวัดผิดเพี้ยน
-
Visual SLAM (การระบุตำแหน่งและการทำแผนที่พร้อมกัน)
Visual SLAM ใช้กล้องเพื่อตรวจจับและติดตามลักษณะทางสายตาภายในสภาพแวดล้อม ช่วยให้หุ่นยนต์สามารถทำแผนที่สภาพแวดล้อมและระบุตำแหน่งได้พร้อมกัน ถือเป็นตัวเลือกที่คุ้มค่า ให้รายละเอียดสภาพแวดล้อมที่ครบถ้วน และพบได้บ่อยในหุ่นยนต์และโดรนในร่มที่มีน้ำหนักเบา ข้อจำกัดหลักของระบบนี้มักเกิดขึ้นในพื้นที่ที่มีแสงน้อยหรือพื้นที่ที่มีการเคลื่อนไหวสูง ซึ่งสัญญาณภาพอาจไม่น่าเชื่อถือ
-
เซ็นเซอร์อัลตราโซนิกและอินฟราเรด
เซ็นเซอร์อัลตราโซนิกและอินฟราเรดวัดระยะทางโดยการจับเวลาการสะท้อนของคลื่นเสียงหรือแสงอินฟราเรดจากวัตถุ เซ็นเซอร์เหล่านี้มีราคาไม่แพงและกะทัดรัด มักพบในหุ่นยนต์ทำความสะอาดขนาดเล็กและระบบนำทางแบบเรียบง่าย อย่างไรก็ตาม ความแม่นยำและระยะการทำงานจริงของเซ็นเซอร์เหล่านี้มีจำกัด และอาจได้รับผลกระทบจากพื้นผิวที่อ่อนนุ่มหรือไม่สม่ำเสมอ
-
IMU (หน่วยวัดความเฉื่อย)
IMU ติดตามทิศทางและการเคลื่อนไหวของหุ่นยนต์โดยใช้เครื่องวัดความเร่งและไจโรสโคป IMU มีประสิทธิภาพในการติดตามการเคลื่อนไหวระยะสั้น และมักถูกรวมเข้ากับเซ็นเซอร์อื่นๆ เพื่อการคำนวณแบบเดดเรกคอนนิงเมื่อไม่มีข้อมูลอ้างอิงภายนอก ข้อเสียคือ IMU จะเกิดการดริฟต์เมื่อเวลาผ่านไป ทำให้ความแม่นยำลดลงหากใช้งานแบบแยกส่วน
-
ฟิวชั่นเซนเซอร์
การรวมเซ็นเซอร์ (Sensor Fusion) ผสานข้อมูลจากเซ็นเซอร์หลายตัว เช่น LiDAR กล้อง และ IMU เพื่อให้ได้การระบุตำแหน่งที่แม่นยำและเชื่อถือได้มากขึ้น วิธีนี้ใช้ประโยชน์จากจุดแข็งของเซ็นเซอร์แต่ละตัว พร้อมกับชดเชยจุดอ่อนของเซ็นเซอร์แต่ละตัว แม้ว่าการรวมเซ็นเซอร์จะมีประสิทธิภาพ แต่ก็ต้องอาศัยอัลกอริทึมที่ซับซ้อนและทรัพยากรการประมวลผลที่เพิ่มขึ้น
-
การแปลโดยใช้ AI
ปัญญาประดิษฐ์ช่วยเพิ่มประสิทธิภาพการระบุตำแหน่งด้วยการปรับปรุงการตีความข้อมูลเซ็นเซอร์ ช่วยให้สามารถจดจำคุณลักษณะและการนำทางแบบคาดการณ์ได้ดีขึ้น ระบบที่ขับเคลื่อนด้วย AI สามารถปรับให้เข้ากับสภาพแวดล้อมภายในอาคารที่มีการเปลี่ยนแปลงและยุ่งเหยิงได้อย่างมีประสิทธิภาพมากขึ้น ซึ่งรองรับงานต่างๆ เช่น การนำทางที่มนุษย์รับรู้ อย่างไรก็ตาม วิธีการเหล่านี้จำเป็นต้องใช้ข้อมูลการฝึกอบรม พลังการประมวลผล และการปรับแต่งอย่างละเอียดถี่ถ้วนเพื่อให้ทำงานได้อย่างเหมาะสมที่สุด
การระบุตำแหน่งแบบเรียลไทม์ช่วยเพิ่มประสิทธิภาพการนำทางได้อย่างไร
การระบุตำแหน่งแบบเรียลไทม์ช่วยพัฒนาความสามารถของหุ่นยนต์ในการนำทางในสภาพแวดล้อมภายในอาคารที่ซับซ้อนได้อย่างมาก ด้วยการระบุตำแหน่งที่แม่นยำและทันสมัยอยู่เสมอ การรับรู้อย่างต่อเนื่องนี้นำมาซึ่งประโยชน์สำคัญในการนำทางหลายประการ:
-
การติดตามตำแหน่งที่แม่นยำ: ด้วยการอัปเดตตำแหน่งที่แน่นอนในแผนที่อย่างต่อเนื่อง หุ่นยนต์จึงสามารถหลีกเลี่ยงการดริฟต์และข้อผิดพลาดที่มักพบในวิธีการระบุตำแหน่งที่ไม่ค่อยเกิดขึ้นบ่อยนัก ความแม่นยำนี้ช่วยให้มั่นใจได้ว่าหุ่นยนต์จะคงอยู่บนเส้นทางที่ต้องการ ช่วยลดการอ้อมหรือการชน
-
การหลีกเลี่ยงอุปสรรคแบบไดนามิก: สภาพแวดล้อมภายในอาคารมักวุ่นวายและคาดเดาไม่ได้ การระบุตำแหน่งแบบเรียลไทม์ช่วยให้หุ่นยนต์สามารถตรวจจับสิ่งกีดขวางที่กำลังเคลื่อนที่ เช่น คน รถเข็น หรือเฟอร์นิเจอร์ และปรับเส้นทางได้อย่างรวดเร็วเพื่อป้องกันการชนกัน มั่นใจได้ถึงความปลอดภัยในการทำงาน
-
การวางแผนเส้นทางและการเปลี่ยนเส้นทางอย่างมีประสิทธิภาพ: ด้วยข้อมูลตำแหน่งที่ทันสมัย หุ่นยนต์สามารถคำนวณเส้นทางที่ดีที่สุดใหม่ได้ทันที หากมีสิ่งกีดขวางขวางเส้นทางเดิมหรือสภาพแวดล้อมเปลี่ยนแปลง หุ่นยนต์สามารถค้นหาเส้นทางใหม่ที่มีประสิทธิภาพได้อย่างไดนามิกโดยไม่ต้องหยุดหรือการแทรกแซงจากมนุษย์
-
ปรับปรุงความเร็วการทำงานให้เสร็จสิ้น: การระบุตำแหน่งที่เชื่อถือได้ช่วยลดข้อผิดพลาดและการหยุดทำงานที่ไม่จำเป็น ช่วยให้หุ่นยนต์ทำงานต่างๆ เช่น การจัดส่ง การหยิบสินค้า หรือการทำความสะอาดได้รวดเร็วยิ่งขึ้น ประสิทธิภาพนี้ช่วยเพิ่มประสิทธิภาพโดยรวมในคลังสินค้า โรงพยาบาล และสถานที่ในร่มอื่นๆ โดยตรง
-
ความน่าเชื่อถือที่เพิ่มขึ้นในพื้นที่ที่ปฏิเสธ GPS: เนื่องจากสัญญาณ GPS ไม่สามารถทะลุผ่านอาคารได้ดี การระบุตำแหน่งแบบเรียลไทม์จึงเป็นทางเลือกที่สำคัญ ช่วยให้สามารถนำทางได้อย่างราบรื่นในกรณีที่ระบบระบุตำแหน่งแบบเดิมล้มเหลว
การประยุกต์ใช้การระบุตำแหน่งแบบเรียลไทม์ในหุ่นยนต์ในร่ม
การระบุตำแหน่งแบบเรียลไทม์กำลังเปลี่ยนแปลงวิธีการทำงานของหุ่นยนต์ในสภาพแวดล้อมภายในอาคารที่หลากหลาย ด้านล่างนี้คือแอปพลิเคชันหลักที่เทคโนโลยีนี้มีบทบาทสำคัญ:
ระบบอัตโนมัติของคลังสินค้า
ในคลังสินค้า การระบุตำแหน่งแบบเรียลไทม์ช่วยให้หุ่นยนต์สามารถเคลื่อนที่ไปตามทางเดินและชั้นวางที่ซับซ้อนได้อย่างมีประสิทธิภาพ หุ่นยนต์ใช้ตำแหน่งที่แม่นยำในการหยิบ ขนส่ง และคัดแยกสินค้าคงคลังโดยมีข้อผิดพลาดน้อยที่สุด แม้ในสภาพแวดล้อมที่วุ่นวายซึ่งรถยกและคนงานต้องเคลื่อนที่อยู่ตลอดเวลา
การดูแลสุขภาพและโรงพยาบาล
หุ่นยนต์บริการในโรงพยาบาลอาศัยการระบุตำแหน่งแบบเรียลไทม์เพื่อส่งมอบยา อุปกรณ์ และอาหารอย่างปลอดภัย หุ่นยนต์เหล่านี้ต้องเคลื่อนที่ไปตามทางเดินที่แออัดและสภาพแวดล้อมที่เปลี่ยนแปลงตลอดเวลาซึ่งเต็มไปด้วยผู้ป่วยและเจ้าหน้าที่ โดยปรับตัวให้เข้ากับสิ่งกีดขวางได้ทันที เพื่อให้การดำเนินงานเป็นไปอย่างราบรื่นและทันท่วงที
การจัดการสำนักงานและสิ่งอำนวยความสะดวก
หุ่นยนต์ส่งของภายในอาคารสำนักงานใช้การระบุตำแหน่งแบบเรียลไทม์เพื่อขนส่งเอกสาร อุปกรณ์ และเครื่องดื่ม ด้วยการติดตามตำแหน่งอย่างแม่นยำ หุ่นยนต์เหล่านี้จึงหลีกเลี่ยงพื้นที่แออัดและปรับเส้นทางให้เหมาะสมเพื่อทำงานให้เสร็จอย่างรวดเร็วโดยไม่รบกวนขั้นตอนการทำงานประจำวัน
การค้าปลีกและการบริการ
หุ่นยนต์ในร้านค้าปลีกและโรงแรมใช้ประโยชน์จากการระบุตำแหน่งแบบเรียลไทม์เพื่อนำทางลูกค้า ส่งสินค้า หรือช่วยทำความสะอาด การเคลื่อนที่ในพื้นที่ที่พลุกพล่านและเปลี่ยนแปลงตลอดเวลาจำเป็นต้องอาศัยการอัปเดตตำแหน่งอย่างต่อเนื่องเพื่อสื่อสารกับลูกค้าและพนักงานอย่างปลอดภัย พร้อมกับมอบบริการที่มีประสิทธิภาพ
หุ่นยนต์ทำความสะอาดอัตโนมัติ
หุ่นยนต์ดูดฝุ่นและเครื่องขัดพื้นใช้การระบุตำแหน่งแบบเรียลไทม์เพื่อสร้างแผนที่ห้องและติดตามความคืบหน้า วิธีนี้ช่วยให้มั่นใจได้ว่าการทำความสะอาดจะทั่วถึงโดยไม่เกิดการซ้ำซ้อนหรือพลาดจุดสำคัญ อีกทั้งยังช่วยหลีกเลี่ยงไม่ให้เฟอร์นิเจอร์และผู้คนเคลื่อนไหวระหว่างการทำงาน
เหตุใดจึงควรเลือก MRDVS สำหรับการแปลภาษาแบบเรียลไทม์?
เมื่อเลือกเทคโนโลยีเพื่อขับเคลื่อนการระบุตำแหน่งแบบเรียลไทม์ในหุ่นยนต์ภายในอาคาร สิ่งสำคัญคือต้องร่วมมือกับผู้ให้บริการที่มอบความแม่นยำ ความยืดหยุ่น และนวัตกรรมที่ล้ำสมัย นี่คือเหตุผล
เอ็มอาร์ดีวีเอส โดดเด่นเป็นตัวเลือกอันดับต้นๆ สำหรับการพัฒนาความสามารถในการนำทางของหุ่นยนต์ของคุณ:
-
เทคโนโลยีกล้องความลึกชั้นนำในอุตสาหกรรม:MRDVS มอบความแม่นยำเชิงลึกและอัตราเฟรมที่ยอดเยี่ยมให้กับเซ็นเซอร์ ช่วยให้สแกนสภาพแวดล้อมได้อย่างราบรื่นแบบเรียลไทม์
-
การสนับสนุนที่ครอบคลุมสำหรับการบูรณาการ SLAM และ AI:ผลิตภัณฑ์ของพวกเขามีความเข้ากันได้กับเฟรมเวิร์ก SLAM ยอดนิยม และสามารถปรับปรุงด้วย AI เพื่อการทำความเข้าใจความหมายและการนำทางเชิงทำนายได้
-
โซลูชันที่ปรับแต่งและปรับขนาดได้:ไม่ว่าจะเป็นหุ่นยนต์บริการขนาดกะทัดรัดหรือยานยนต์นำทางอัตโนมัติขนาดใหญ่ MRDVS ก็มีตัวเลือกเฉพาะเพื่อตอบสนองความต้องการด้านการระบุตำแหน่งที่หลากหลาย
การลงทุนในเทคโนโลยี MRDVS หมายถึงการจัดหาเครื่องมือที่ดีที่สุดให้กับหุ่นยนต์ในร่มเพื่อให้สามารถนำทางในสภาพแวดล้อมที่ซับซ้อนและมีการเปลี่ยนแปลงตลอดเวลาได้อย่างมั่นใจและมีประสิทธิภาพ
สรุป
การเพิ่มประสิทธิภาพการนำทางของหุ่นยนต์ภายในอาคารด้วยการระบุตำแหน่งแบบเรียลไทม์เป็นกุญแจสำคัญในการปลดล็อกระบบอัตโนมัติที่ชาญฉลาดและมีประสิทธิภาพยิ่งขึ้นในสภาพแวดล้อมที่ซับซ้อน ด้วยการผสานรวมเทคโนโลยีการตรวจจับความลึกขั้นสูงและเทคโนโลยีการระบุตำแหน่งที่แม่นยำ หุ่นยนต์สามารถนำทางได้อย่างปลอดภัยและปรับตัวเข้ากับสภาพแวดล้อมที่เปลี่ยนแปลงได้อย่างคล่องตัว MRDVS นำเสนอโซลูชันล้ำสมัยที่เสริมศักยภาพให้หุ่นยนต์ของคุณด้วยการระบุตำแหน่งแบบเรียลไทม์ที่เชื่อถือได้ รับประกันการทำงานที่ราบรื่นและเพิ่มประสิทธิภาพการทำงาน ค้นพบว่า MRDVS สามารถยกระดับหุ่นยนต์ภายในอาคารของคุณได้อย่างไร ติดต่อเราวันนี้เพื่อพลิกโฉมขีดความสามารถในการนำทางของคุณ!