

การตรวจจับสิ่งกีดขวางในคลังสินค้าอย่างมีประสิทธิภาพต้องอาศัยมากกว่าแค่การวัดระยะทาง หุ่นยนต์เคลื่อนที่ต้องตรวจจับวัตถุที่มีความสูง รูปร่าง สี พื้นผิว และการสะท้อนแสงที่แตกต่างกัน ภายใต้สภาพแสงที่เปลี่ยนแปลงไป
กล้องวัดความลึก MRDVS S-Series ใช้เทคโนโลยีการตรวจจับแบบ Time-of-Flight (dToF) โดยตรงเพื่อสร้างข้อมูลความลึก 3 มิติสำหรับรถยก AGV และหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ในการทดสอบประสิทธิภาพเมื่อเดือนกรกฎาคม 2026 MRDVS ได้ประเมินว่า S11 สามารถรับมือกับเป้าหมายสีดำ เป้าหมายสะท้อนแสง เป้าหมายที่ซ้อนทับกัน และเป้าหมายที่มีแสงส่องจากด้านหลังอย่างแรงได้อย่างไร
การตรวจจับสิ่งกีดขวางได้อย่างแม่นยำในคลังสินค้าที่กำลังใช้งานอยู่ ไม่ใช่แค่เรื่องของการวัดระยะทางเท่านั้น
สินค้าในคลังสินค้ามักไม่สม่ำเสมอ พาเลท กรง และสินค้าอาจมีสีดำด้าน ห่อด้วยฟิล์มสะท้อนแสง หรือสึกหรอจนเป็นสีเทาเรียบไม่มีลวดลาย พื้นผิวเหล่านี้ล้วนเป็นอุปสรรคต่อเซ็นเซอร์ที่ตั้งค่าไว้สำหรับทดสอบในห้องปฏิบัติการได้
สภาพแวดล้อมในการทำงานนำมาซึ่งตัวแปรเพิ่มเติม:
ดังนั้น ความต้องการในทางปฏิบัติจึงไม่ใช่แค่การวัดระยะทางเท่านั้น แต่ยังรวมถึงการสร้างข้อมูล 3 มิติที่ใช้งานได้จริงในเป้าหมายและสภาพแวดล้อมที่เปลี่ยนแปลงไปด้วย
เทคโนโลยีวัดเวลาการเดินทางของแสงโดยตรง (Direct Time-of-Flight Technology) ปล่อยพัลส์แสงอินฟราเรดที่มีความยาวคลื่นสั้นมาก—โดยทั่วไปอยู่ในระดับนาโนวินาที—และบันทึกช่วงเวลา (Δt) ระหว่างการปล่อยแสงและการสะท้อนกลับของสัญญาณ ระยะทางจะถูกคำนวณโดยตรง:
เนื่องจากการวัดเป็นการจับเวลาโดยตรงของพัลส์ที่ส่งกลับมา พิกเซลแต่ละพิกเซลภายในขอบเขตการมองเห็นจึงสามารถส่งค่าความลึกได้โดยแทบไม่ขึ้นอยู่กับสีหรือพื้นผิวของเป้าหมาย ในทางตรงกันข้าม ระบบสเตอริโอแบบแอคทีฟจะฉายภาพและคำนวณความลึกจากวิธีการที่ภาพนั้นบิดเบี้ยวผ่านเลนส์สองตัว ซึ่งกระบวนการนี้ขึ้นอยู่กับการมีข้อมูลภาพที่เพียงพอสำหรับการจับคู่คุณลักษณะ
ซีรีส์ S นำหลักการนี้ไปใช้ด้วยการเลือกใช้ฮาร์ดแวร์สามอย่างที่มีความสำคัญต่อการใช้งานจริง:
MRDVS ระบุว่าผลลัพธ์ที่สังเกตได้ในการทดสอบด้านล่างนี้ เกิดจากวิธีการตรวจวัดพื้นฐานดังกล่าว
กล้องที่ใช้ในการทดสอบ:
โปรแกรมทดสอบได้ตรวจสอบเป้าหมายและฉากสี่ประเภท:
การทดสอบมุ่งเน้นไปที่ความสมบูรณ์ของภาพความลึก ความคมชัดของขอบ การทำงานรอบวัตถุที่ทับซ้อนกัน ข้อมูลจุดเมฆที่หายไป และสัญญาณรบกวน
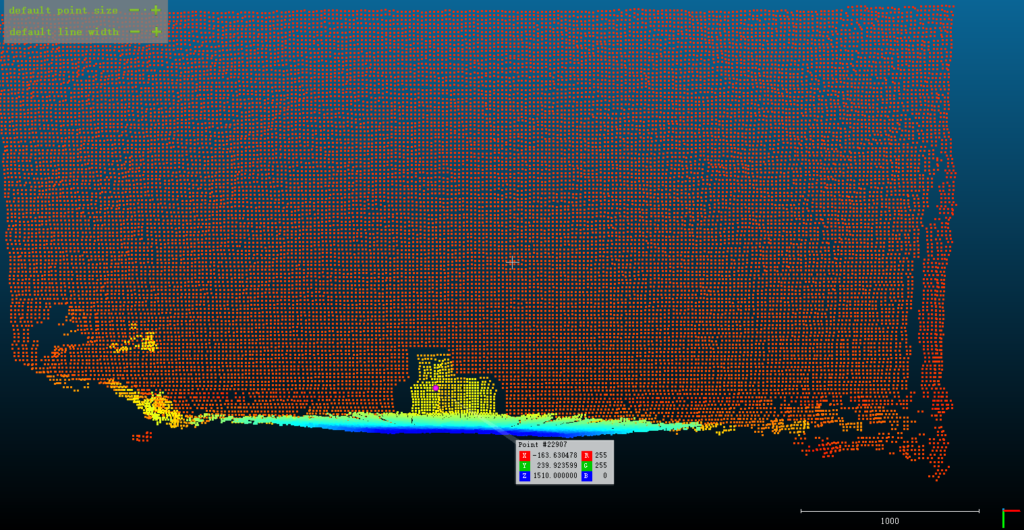
การทดสอบครั้งแรกคือการวางวัตถุสีดำไว้ใกล้กับผนังสีขาว
นี่เป็นฉากที่เรียบง่ายแต่เผยให้เห็นอะไรหลายอย่าง เพราะกล้องต้องแยกแยะพื้นผิวสองชิ้นที่อยู่ติดกันโดยอาศัยความแตกต่างของความลึกเพียงอย่างเดียว แม้ว่าวัตถุสีดำจะให้รายละเอียดพื้นผิวที่มองเห็นได้จำกัดก็ตาม
ผลลัพธ์แสดงให้เห็นว่า S11 สร้างภาพความลึกที่สมบูรณ์ ซึ่งถูกแปลงเป็นภาพจุดเมฆ 3 มิติที่มีขอบเขตชัดเจนแยกวัตถุออกจากผนัง ดังแสดงในภาพด้านบน
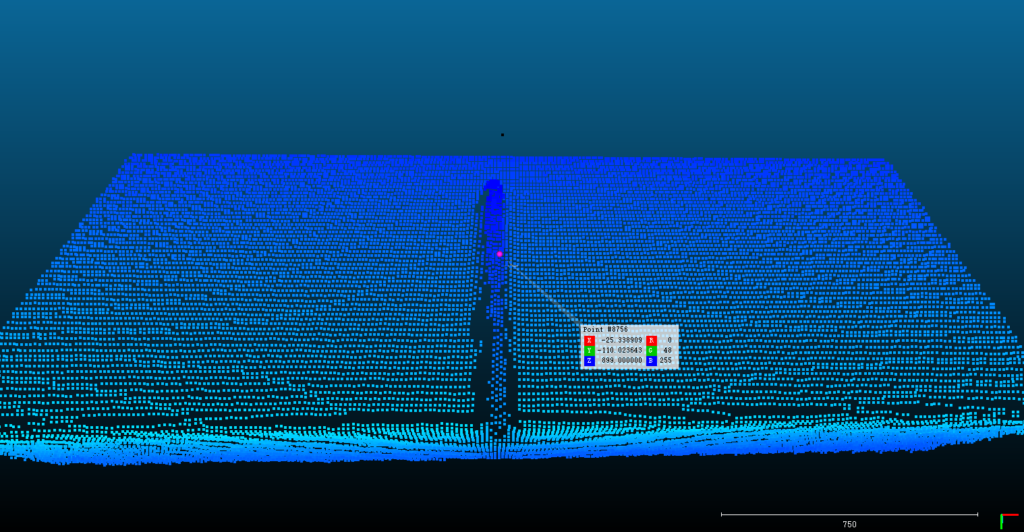
การทดสอบครั้งที่สองเป็นการประเมินเสาสะท้อนแสง
รายงานจาก MRDVS ระบุว่า S11 สร้างภาพความลึกที่สมบูรณ์ ซึ่งต่อมาถูกแปลงเป็นภาพจุดเมฆโดยไม่มีข้อมูลที่ขาดหายหรือกระจัดกระจายบริเวณขอบของเสา
การทดสอบนี้มีจุดประสงค์เพื่อตรวจสอบว่ากล้อง dToF สามารถรับมือกับเป้าหมายที่อาจก่อให้เกิดการสะท้อนแสงที่ท้าทายได้อย่างไร ซึ่งเป็นสภาวะทั่วไปเมื่อสินค้าถูกห่อด้วยพลาสติกหรือเก็บไว้ในกรงโลหะ
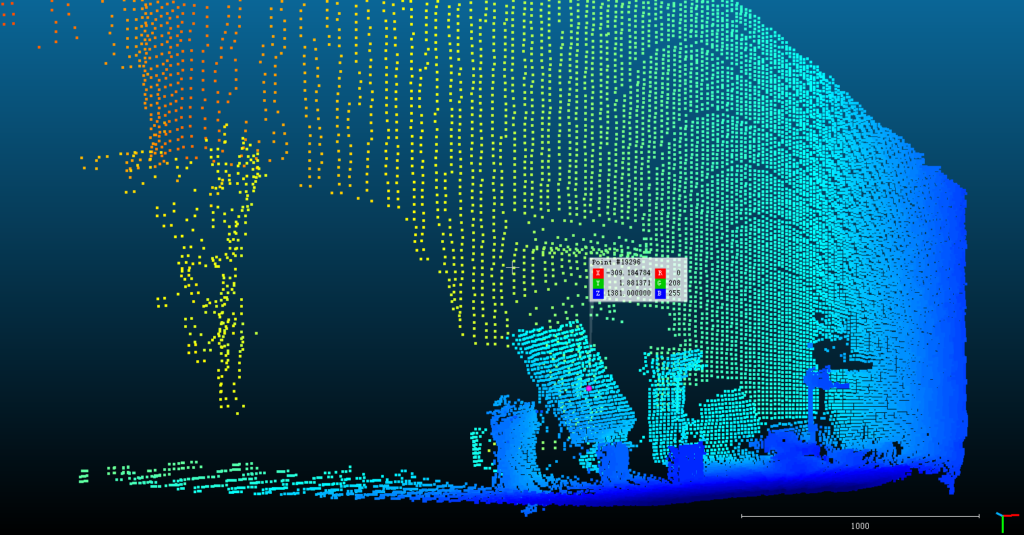
การทดสอบครั้งที่สามใช้ฉากภายในอาคารที่มีวัตถุซ้อนกันหลายชิ้นและวางอยู่ที่ระดับความลึกต่างกัน
รายงานจาก MRDVS ระบุว่า รถ S11 สามารถเก็บรายละเอียดได้อย่างครบถ้วนตลอดทั้งเหตุการณ์
สำหรับการตรวจจับสิ่งกีดขวางในคลังสินค้า การรักษาข้อมูลความลึกรอบๆ วัตถุที่ทับซ้อนกันนั้นมีความสำคัญ เนื่องจากพาเลท สินค้า ชั้นวาง และอุปกรณ์เคลื่อนที่อาจกีดขวางกันบางส่วน ช่องว่างในกลุ่มจุดที่ขอบเขตการทับซ้อนกันนั้นเป็นจุดที่หุ่นยนต์ต้องการข้อมูลเพื่อตัดสินใจว่าช่องว่างนั้นสามารถผ่านได้หรือไม่
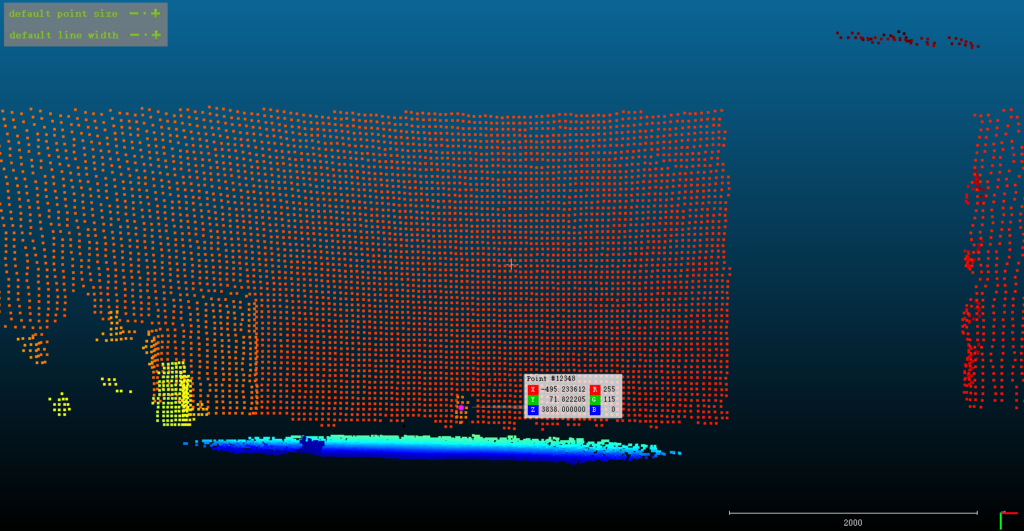
การทดสอบครั้งที่สี่แยกตัวแปรด้านแสง โดยวางวัตถุที่มีการสะท้อนแสงปกติสี่ชิ้นไว้ด้านหลังแหล่งกำเนิดแสงที่ส่องไปยังกล้องในระยะห่างประมาณ 4 เมตร เพื่อให้แสงส่องไปที่เลนส์แทนที่จะส่องไปที่วัตถุเป้าหมาย
การให้แสงด้านหลังแบบนี้จำลองสาเหตุที่พบบ่อยที่สุดอย่างหนึ่งของความผิดพลาดในการวัดระยะลึกในการใช้งานจริง รถยก AGV ที่วิ่งผ่านประตูช่องจอดจะเคลื่อนที่จากสภาพแสงประมาณ 200 ลักซ์ในอาคารไปสู่สภาพแสงหลายหมื่นลักซ์กลางแจ้งภายในระยะทางเท่ากับความยาวของตัวรถเพียงคันเดียว โดยมักจะหันหน้าเข้าหาแสงโดยตรง และเซ็นเซอร์ไม่มีโอกาสที่จะปรับจูนใหม่ระหว่างสองสภาวะนี้ได้
รายงานจาก MRDVS ระบุว่า ภายใต้เงื่อนไขเหล่านี้ กล้อง S11 สามารถสร้างภาพความลึกที่สมบูรณ์ครอบคลุมทั้งขอบเขตการมองเห็น ซึ่งต่อมาได้ถูกแปลงเป็นภาพจุดเมฆสามมิติ โดยที่วัตถุทั้งสี่แยกออกจากกันและจากพื้นหลังอย่างชัดเจน
| ฉากทดสอบ | MRDVS S11 (dToF) |
| วัตถุสีดำที่อยู่ใกล้กำแพงสีขาว | ภาพจุดเมฆสมบูรณ์ที่มีการแยกพื้นผิวอย่างชัดเจน |
| เสาสะท้อนแสง | ภาพจุดเมฆที่สมบูรณ์โดยไม่มีข้อมูลขอบที่ขาดหายหรือกระจัดกระจาย |
| วัตถุที่วางซ้อนกันในระดับความลึกที่แตกต่างกัน | รายละเอียดต่างๆ ถูกเก็บรักษาไว้ตลอดทั้งฉาก |
| วัตถุสี่ชิ้นวางอยู่หน้าแสงไฟสว่างจ้า | ภาพจุดเมฆสมบูรณ์ โดยแสดงวัตถุทั้งสี่แยกออกจากกันอย่างชัดเจน |
คุณภาพการตรวจจับจะหมายถึงความปลอดภัยก็ต่อเมื่อผลการตรวจจับส่งไปถึงตัวควบคุมยานพาหนะได้ทันเวลาเท่านั้น
รายงาน MRDVS ระบุว่าโดยทั่วไปแล้ว S11 จะมีเวลาแฝงตั้งแต่ต้นจนจบอยู่ที่ 70 ถึง 100 มิลลิวินาที ภายใต้สภาวะการทำงานมาตรฐาน และระยะการทำงานขั้นต่ำอยู่ที่ประมาณ 10 เซนติเมตร (4 นิ้ว)
ระยะการทำงานขั้นต่ำมีความสำคัญเมื่อจำเป็นต้องตรวจจับสิ่งกีดขวางที่อยู่ใกล้กับเส้นทางของรถยก AGV เช่น ฐานพาเลทหรือขอบทางเท้าที่อยู่ตรงหน้างาของรถยก ประสิทธิภาพการใช้งานจริงยังขึ้นอยู่กับการวางตำแหน่งเซ็นเซอร์ รูปทรงของรถ การกำหนดค่าโซนการตรวจจับ และความเร็วในการทำงานด้วย
การตรวจจับสิ่งกีดขวางเป็นเพียงส่วนหนึ่งของระบบความปลอดภัยและการควบคุมหุ่นยนต์เคลื่อนที่แบบครบวงจร หุ่นยนต์ซีรีส์ S มาพร้อมกับอัลกอริทึมการหลีกเลี่ยงสิ่งกีดขวางแบบเรียลไทม์ที่ทำงานโดยตรงบนกล้อง โดยไม่จำเป็นต้องใช้พีซีอุตสาหกรรมภายนอก
จุดเด่นของระบบหลีกเลี่ยงสิ่งกีดขวางในตัว
เนื่องจากรูปทรงของโซนตรวจจับสามารถกำหนดเป็นรูปสี่เหลี่ยมผืนผ้าหรือรูปทรงกรวยได้ ทำให้พื้นที่ตรวจจับสามารถติดตามทิศทางการเคลื่อนที่ของยานพาหนะได้ แทนที่จะต้องพึ่งพารัศมีตรวจจับคงที่เพียงจุดเดียว
นอกเหนือจากการหลีกเลี่ยงสิ่งกีดขวางตามโซนหลักแล้ว ซีรีส์ S ยังรองรับการรับรู้ในระดับที่สูงขึ้นสำหรับสภาพแวดล้อมที่รกและสภาพแวดล้อมที่ต้องทำงานร่วมกัน
การตรวจจับสิ่งกีดขวางในคลังสินค้าต้องคำนึงถึงมากกว่าแค่ระยะทาง สีของเป้าหมาย พื้นผิว การสะท้อนแสง การทับซ้อน แสงสว่าง ตำแหน่งของเซ็นเซอร์ และการเคลื่อนที่ของยานพาหนะ ล้วนส่งผลต่อข้อมูลความลึกที่รถ AGV หรือ AMR ได้รับ
การทดสอบในเดือนกรกฎาคม 2026 ที่อธิบายไว้ในที่นี้ แสดงให้เห็นว่า MRDVS S11 สามารถรับมือกับฉากที่ยากลำบากสี่ฉากได้อย่างไร ได้แก่ วัตถุสีดำบนผนังสีขาว เสาสะท้อนแสง วัตถุที่วางซ้อนกัน และวัตถุสี่ชิ้นที่อยู่หน้าแสงไฟจ้า ในทุกฉาก S11 ให้ภาพความลึกที่สมบูรณ์พร้อมขอบที่คมชัด

