
เทคโนโลยีการจดจำพาเลท นำไปสู่ระบบโลจิสติกส์ที่มีประสิทธิภาพ
ด้วยความก้าวหน้าอย่างรวดเร็วของอุตสาหกรรม 4.0 และการผลิตอัจฉริยะ ระบบคลังสินค้าอัตโนมัติจึงกลายเป็นเครื่องมือสำคัญสำหรับองค์กรต่างๆ ในการปรับปรุงประสิทธิภาพและลดต้นทุนรถยกไร้คนขับ (AGV) มีบทบาทสำคัญในการพัฒนาระบบอัตโนมัติในคลังสินค้า หัวใจสำคัญของการทำงานที่มีประสิทธิภาพและแม่นยำคือเทคโนโลยีการจดจำภาพพาเลทที่แม่นยำ
เทคโนโลยีการจดจำพาเลทอัตโนมัติใช้เซ็นเซอร์ภาพขั้นสูงและเทคโนโลยีการประมวลผลภาพเพื่อให้ข้อมูลที่แม่นยำเกี่ยวกับตำแหน่งและท่าทางของพาเลทแบบเรียลไทม์ ซึ่งช่วยเพิ่มประสิทธิภาพในการนำทางและการจัดการของรถยกไร้คนขับได้ อย่างมาก
ด้วยการประยุกต์ใช้เทคโนโลยีนี้ รถยกไร้คนขับสามารถเอาชนะปัญหาต่างๆ เช่นตำแหน่งพาเลทที่ไม่มั่นคงและมุมที่ไม่สม่ำเสมอ ช่วยให้การเทียบท่ามีความแม่นยำในสภาพแวดล้อมที่ซับซ้อน และส่งเสริมการจัดการคลังสินค้าอย่างชาญฉลาดและมีประสิทธิภาพ
โซลูชั่นอื่น ๆ
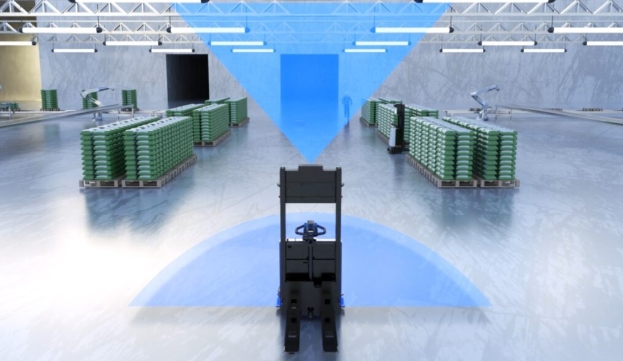


MRDVS PalletPro พาเลท โซลูชันการรับรู้
ความเร็วในการประมวลผล 10 เฟรมต่อวินาที (10FPS)
ให้ผลการระบุพาเลทแบบเรียลไทม์
ใช้งานง่าย เริ่มต้นใช้งานได้รวดเร็ว
สามารถปรับใช้กับพาเลทได้มากกว่า 90%
- ออกแบบมาโดยเฉพาะสำหรับความต้องการระบุพาเลทในสภาพแวดล้อมคลังสินค้าที่ซับซ้อน
- กล้อง 3 มิติรุ่นนี้ใช้เทคโนโลยีการมองเห็นแบบ 3 มิติ ToF (time-of-flight) ร่วมกับอัลกอริธึมอัจฉริยะเพื่อระบุวัตถุได้อย่างแม่นยำ
- ตำแหน่งและท่าทางของแท่นวางสินค้าสามารถปรับให้เข้ากับสภาพแวดล้อมที่มีแสงซับซ้อนได้โดยไม่เกิดแรงกดดัน และใช้งานง่าย
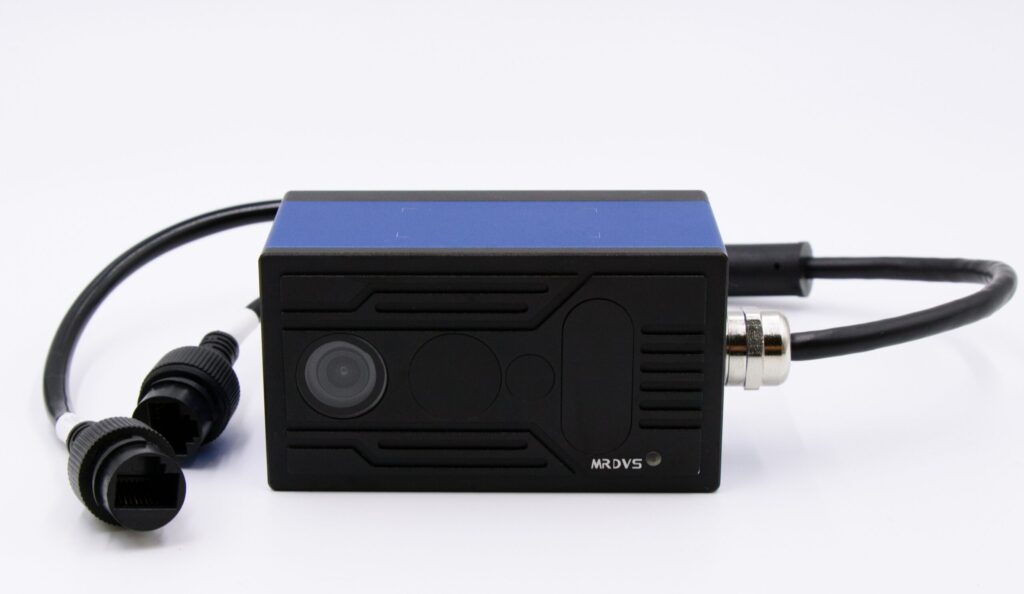
การสนับสนุนฮาร์ดแวร์
กล้องความแม่นยำสูงที่พัฒนาขึ้นเอง
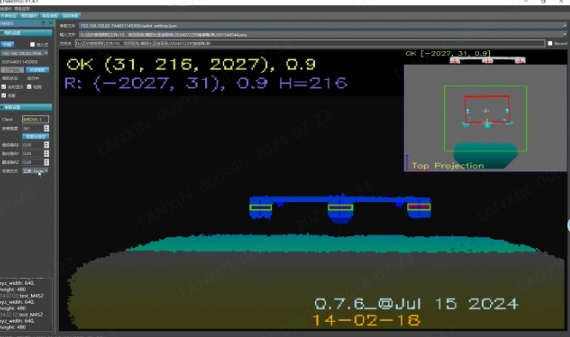
การควบคุมซอฟต์แวร์
การใช้งานซอฟต์แวร์อัจฉริยะที่สะดวกสบาย
การเปรียบเทียบโซลูชัน
โซลูชันการระบุพาเลท PalletPro มีอัลกอริทึมการระบุพาเลทมาตรฐานในตัวที่ใช้งานได้ฟรี ดังนั้นผู้ใช้จึงไม่จำเป็นต้องลงทุนในด้านการพัฒนาหรือซื้ออัลกอริทึมเพิ่มเติม ในขณะเดียวกัน MRDVS ได้รับการสนับสนุนจากทีมงานด้านเทคนิคที่มีประสบการณ์และทุ่มเท ซึ่งมีความเชี่ยวชาญอย่างกว้างขวางในการใช้งานแบบแบตช์ ทำให้บริษัทสามารถให้บริการที่มีประสิทธิภาพและตรงตามความต้องการ ตอบสนองความต้องการในการใช้งานอย่างรวดเร็ว และรับประกันความเสถียรของแอปพลิเคชันในระยะยาว
โซลูชันการจดจำพาเลท MRDVS |
ผลิตภัณฑ์อื่นๆ |
|
|---|---|---|
|
การสนับสนุนและการใช้งาน อัลกอริทึม |
กล้องนี้มีอัลกอริธึมการจดจำพาเลทที่พัฒนามาอย่างดีและเข้ากันได้สูง จึงไม่จำเป็นต้องพัฒนาเพิ่มเติม รองรับโปรโตคอลอินเทอร์เฟซหลายแบบ และช่วยให้การใช้งานมีความยืดหยุ่นและมีประสิทธิภาพ |
ไม่มีอัลกอริทึมหรือมีเพียงการสาธิตให้เท่านั้น ผู้ใช้จำเป็นต้องพัฒนาและปรับแต่งเอง วงจรการใช้งานค่อนข้างยาวนาน และกระบวนการแก้ไขข้อบกพร่องก็ซับซ้อน |
|
แผนงานด้านเทคโนโลยีฮาร์ดแวร์ |
โดยอาศัยเทคโนโลยี 3D ToF ทำให้มีความแม่นยำระดับมิลลิเมตรภายในระยะ 1-2 เมตร และปรับให้เข้ากับสภาพแวดล้อมแสงที่ซับซ้อนต่างๆ ได้ |
LiDAR แบบ 2 มิติ: บันทึกเฉพาะข้อมูลระนาบ มีความเข้ากันได้ต่ำและมีความเสี่ยงสูงที่จะเกิดการตัดสินผิดพลาด แสงโครงสร้างแบบสเตอริโอมีข้อจำกัดอย่างมากในด้านความแม่นยำและความเสถียรภายในระยะ 1-2 เมตร |
|
การปรับตัวต่อสิ่งแวดล้อม |
เหมาะสำหรับทั้งสถานการณ์ในร่มและกลางแจ้ง รักษาประสิทธิภาพสูงแม้ในสภาพแสงน้อยหรือสภาพแสงที่เปลี่ยนแปลงอย่างรวดเร็ว |
ไม่เหมาะสำหรับสภาพแวดล้อมกลางแจ้งและมีความสามารถในการปรับตัวต่อแสงน้อยหรือแสงที่เข้มข้นได้ไม่ดี |
|
ทีมสนับสนุนด้านเทคนิค |
พร้อมด้วยทีมสนับสนุนทางเทคนิคเฉพาะทางที่มีความเชี่ยวชาญเฉพาะด้าน ประสบการณ์อันกว้างขวาง และประสบการณ์ในการปรับใช้จำนวนมาก พร้อมมอบการสนับสนุนโซลูชันโดยรวมที่มีประสิทธิภาพและตรงเป้าหมาย พร้อมความเข้าใจเชิงลึกในทั้งสถานการณ์และอัลกอริทึม |
ให้การสนับสนุนเฉพาะฮาร์ดแวร์ของตัวเอง โดยมีความเข้าใจเกี่ยวกับสถานการณ์และอัลกอริทึมที่จำกัด ทำให้ยากต่อการแก้ไขปัญหาในแอปพลิเคชันที่ซับซ้อนได้อย่างมีประสิทธิภาพ |
|
กรณีการปรับใช้จำนวนมาก |
นำไปใช้งานสำเร็จในกลุ่มลูกค้า AGV (Automated Guided Vehicle) มากกว่า 100 กลุ่ม |
กรณีการปรับใช้จำนวนมากในระดับอุตสาหกรรมที่ประสบความสำเร็จมีเพียงไม่กี่กรณี |
|
การขยายและปรับแต่งแอปพลิเคชัน |
รองรับการขยายไปสู่แอปพลิเคชันที่หลากหลาย เช่น การตรวจสอบตำแหน่งพาเลทในคลังสินค้าอัตโนมัติ และการระบุตำแหน่งม้วนสายเคเบิล นอกจากนี้ยังมีความสามารถในการปรับแต่งสำหรับพาเลทที่ไม่เป็นไปตามมาตรฐานอีกด้วย |
ความสามารถในการขยายมีจำกัดและไม่มีตัวเลือกการพัฒนาที่กำหนดเอง |
ข้อดีของโซลูชัน
การบูรณาการและการปรับปรุงประสิทธิภาพ
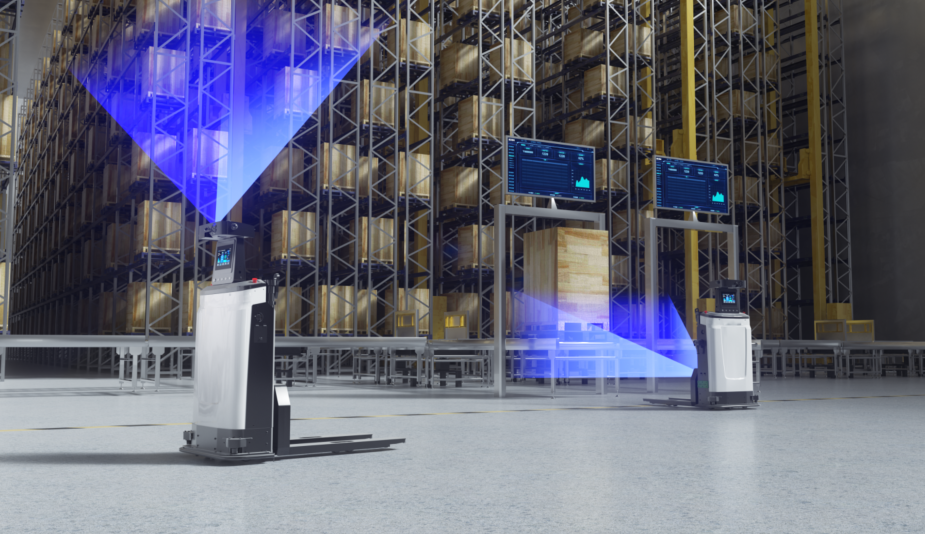
ด้วยการผสานรวมอัลกอริทึมการจดจำเข้ากับกล้อง ระบบ PalletPro สามารถประมวลผลข้อมูลเชิงลึกแบบเรียลไทม์ ช่วยเพิ่มประสิทธิภาพการประมวลผลและความเร็วในการตอบสนองได้อย่างมาก ระบบสามารถให้ผลลัพธ์การจดจำพาเลทแบบเรียลไทม์ด้วยความเร็วในการประมวลผล 10 เฟรมต่อวินาที (10FPS) เพื่อให้แน่ใจว่ารถยกไร้คนขับสามารถจับและเคลื่อนย้ายพาเลทได้อย่างรวดเร็วและแม่นยำ
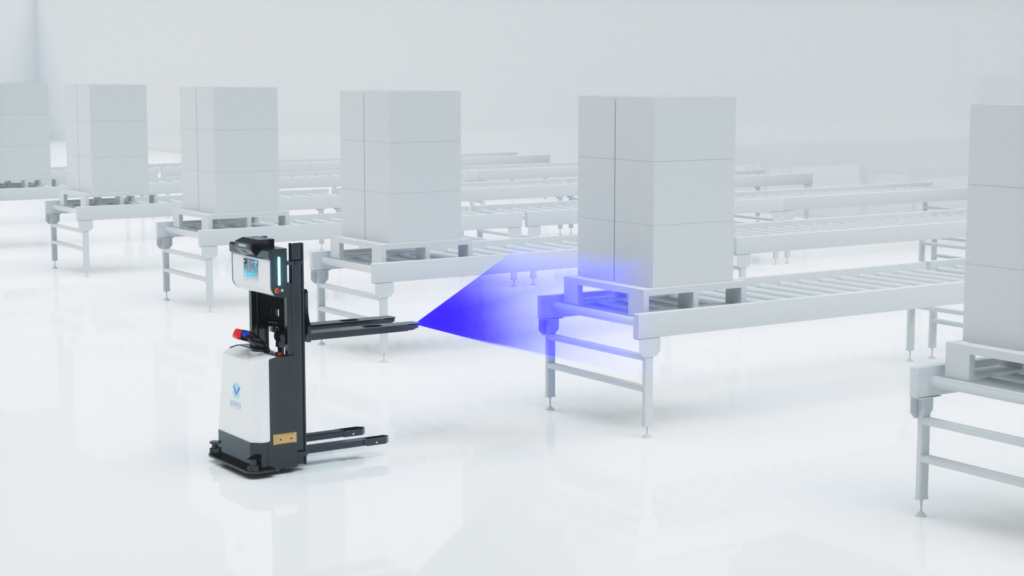
การติดตั้งและการเชื่อมต่ออัจฉริยะ
กล้อง 3 มิติถูกติดตั้งอยู่ระหว่างงาของรถยก ระบบ PalletPro ใช้การปรับเทียบอัตโนมัติเพื่อระบุตำแหน่งพาเลทและจัดแนวรถยกเพื่อให้การเทียบท่ารวดเร็วและชาญฉลาด อัลกอริทึมของระบบจะจดจำขาและคานขวางของพาเลทจากจุดข้อมูลความลึก รองรับพาเลทแบบสองทาง สี่ทาง และแบบซ้อนกัน และสามารถปรับแต่งสำหรับพาเลทที่ไม่มีขาหรือรูปทรงพิเศษได้ ระบบสามารถปรับให้เข้ากับพาเลทมากกว่า 90% ของประเภทพาเลทในตลาดโดยไม่ต้องฝึกข้อมูลเพิ่มเติม
ใช้งานง่ายและเข้ากันได้
ระบบ PalletPro ใช้งานง่าย ผู้ใช้สามารถเริ่มต้นใช้งานได้อย่างรวดเร็วผ่านบทแนะนำเบื้องต้นโดยไม่ต้องมีประสบการณ์ในการพัฒนาอัลกอริทึม ระบบนี้สามารถใช้งานได้กับพาเลทมาตรฐานยุโรป เหมาะสำหรับการจัดเก็บในระดับสูง การซ้อนซ้อนที่ซับซ้อน และสถานการณ์อื่นๆ ระบบนี้ให้ผลการจดจำพาเลทแบบเรียลไทม์ และสามารถทำงานได้อย่างเสถียรในสภาพแวดล้อมการจัดเก็บที่หลากหลาย ช่วยให้มั่นใจได้ว่ารถยกไร้คนขับจะทำงานได้อย่างมีประสิทธิภาพภายใต้สภาพการใช้งานพาเลทที่หลากหลาย

รองรับวิธีการสื่อสารผ่านอินเทอร์เฟซหลายรูปแบบ
เพื่อให้ผู้ใช้สามารถบูรณาการผลิตภัณฑ์ได้ง่ายขึ้น โซลูชันนี้จึงรองรับ TCP, UDP, CAN, 485, API และอินเทอร์เฟซอื่นๆ และสามารถสลับระหว่างอัลกอริทึมการจดจำและอัลกอริทึมการหลีกเลี่ยงสิ่งกีดขวางเพื่อให้ได้ระบบอัตโนมัติในการจดจำพาเลทที่มีประสิทธิภาพ แม่นยำ และเป็นสากล
ความสามารถในการปรับตัวและความทนทานต่อสภาวะหลากหลาย
สำหรับฉากกลางแจ้งที่มีแสงจ้า กล้อง ToF ระยะชัดลึกซีรีส์ M ของ MRDVS PalletProx มาพร้อมกับตัวปล่อยแสงอินฟราเรด 940 นาโนเมตร ซึ่งสามารถรับมือกับสภาพแสงที่ซับซ้อนได้อย่างมีประสิทธิภาพ ความยาวคลื่น 940 นาโนเมตรเป็นแสงอินฟราเรดใกล้ ซึ่งมีความสามารถในการป้องกันการรบกวนได้ดีกว่าในสภาพแวดล้อมที่มีแสงจ้า และไม่ถูกรบกวนจากแสงที่มองเห็นได้ง่าย จึงมั่นใจได้ถึงความเสถียรและความแม่นยำของข้อมูลระยะชัดลึก
การวัดฉากกลางแจ้ง
การระบุพาเลทสีหลายสี
การทำงานของฮาร์ดแวร์
การติดตั้งเพิ่มเติม
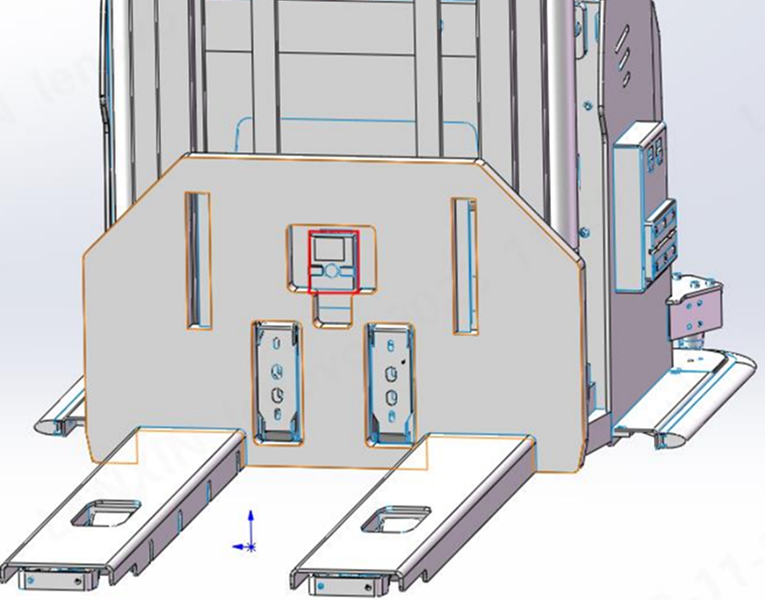
วางกล้องไว้บนแผงรากแขนส้อมที่ความสูงที่กำหนดจากพื้นผิวด้านบนของแขนส้อม (สามารถประเมินความสูงที่เฉพาะเจาะจงได้โดยติดต่อเจ้าหน้าที่ฝ่ายขายล่วงหน้าของ MRDVS) ให้ใกล้กับจุดศูนย์กลางของฟันส้อมทั้งสองซี่ให้มากที่สุด (ค่าเบี่ยงเบนด้านซ้ายและขวาไม่ควรเกิน 5 ซม.) และควรวางกระจกกล้องให้ตั้งฉากกับพื้น โดยให้กึ่งกลางแนวนอนมากที่สุดเท่าที่จะทำได้ โดยไม่มีมุมพิทช์ และไม่มีวัตถุอื่นใดในระยะการมองเห็นที่รบกวนการถ่ายภาพของวัตถุที่ตรวจจับได้
การติดตั้งแบบดรอป
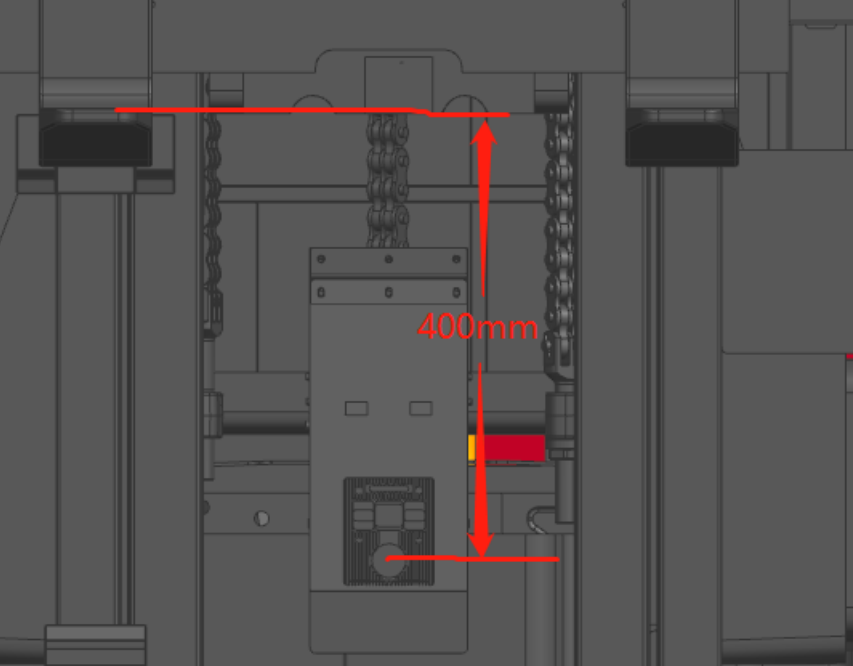
กล้องจะติดตั้งอยู่ประมาณ 400 มม. ใต้แขนยกโดยใช้เครื่องมือแบบลอยตัว และจะเลื่อนลงมาจนสุดก่อนที่จะเคลื่อนที่ไปพร้อมกับแขนยก สำหรับการตรวจจับพาเลทที่วางอยู่บนพื้นหรือบนชั้นวาง ต้องยกแขนยกขึ้นไปที่ตำแหน่งเตรียมการเทียบท่าก่อน เพื่อให้แน่ใจว่าระยะห่างระหว่างจุดศูนย์กลางทางแสงของกล้องกับด้านล่างของขาพาเลทอยู่ในระยะที่ถูกต้อง ก่อนที่จะเริ่มการเทียบท่าด้วยภาพ สำหรับการติดตั้ง กล้องต้องอยู่ตรงกลางระหว่างแขนยกภายในระยะ 5 ซม. ต้องอยู่ในแนวตั้งอย่างเคร่งครัด และต้องมีมุมมองที่ไม่มีสิ่งกีดขวาง
คำแนะนำการติดตั้ง
การระบุพาเลทและการเทียบท่า
กล้องซีรีส์ MRDVS M ติดตั้งอยู่ระหว่างแขนยกทั้งสองข้างของรถยก เมื่อรถยกได้รับงานจากระบบสั่งการ รถยกจะเคลื่อนไปยังจุดเชื่อมต่อด้านหน้าพาเลท ที่ระยะห่างประมาณ 2 เมตรจากขอบด้านหน้าของพาเลท รถยกจะทำการกำหนดตำแหน่งเบื้องต้น และระบบวิชั่น 3 มิติจะส่งข้อมูลตำแหน่งเพื่อช่วยให้รถยกปรับมุมเบี่ยงเบน รถยกจะเคลื่อนที่ไปข้างหน้าอย่างต่อเนื่องจนถึงตำแหน่ง 1.5 เมตรเพื่อกำหนดตำแหน่งที่แม่นยำ ระบบวิชั่น 3 มิติจะส่งข้อมูลตำแหน่งพาเลทอีกครั้งเพื่อช่วยให้รถยกปรับมุมเบี่ยงเบนซ้ายและขวาเพื่อให้มั่นใจในความแม่นยำของกระบวนการเชื่อมต่อ

รองรับโหมดการเชื่อมต่อ 2 โหมด
โหมดเชื่อมต่อแบบคู่
การกำหนดตำแหน่งปลายทาง:หลังจากได้รับคำสั่งจัดส่ง รถยกจะเคลื่อนไปยังจุดจอดและเปิดใช้งานกล้องเพื่อระบุข้อมูลพาเลท ผ่านระบบควบคุมการเคลื่อนที่ รถยกจะปรับมุมและระยะห่างด้านข้างให้อยู่ในช่วง 1,800 มม. ถึง 2,800 มม. จากพาเลท
การตรวจสอบระยะใกล้:เมื่อปลายงาของรถยกอยู่ห่างจากขอบด้านหน้าของพาเลทประมาณ 200 มม. ระบบจะเก็บข้อมูลการจดจำจากกล้องอีกครั้งเพื่อตรวจสอบว่าความแม่นยำในการต่องาตรงตามข้อกำหนดการยกหรือไม่ หากตรงตามข้อกำหนด รถยกจะยกพาเลทขึ้น แต่ถ้าไม่ตรงตามข้อกำหนด รถยกจะปรับตำแหน่ง ณ จุดนั้นก่อนยกพาเลทขึ้น
โหมดเชื่อมต่อแบบเรียลไทม์
โหมดการเทียบท่าแบบเรียลไทม์จะปรับตำแหน่งแบบไดนามิกโดยการรับข้อมูลการจดจำจากกล้องอย่างต่อเนื่อง เมื่อรถยกเคลื่อนที่มาถึงระยะประมาณ 200 มม. จากขอบด้านหน้าของพาเลท ระบบจะทำการปรับแต่งอย่างละเอียดและดำเนินการยกพาเลทให้เสร็จสมบูรณ์ โหมดนี้อาศัยการประทับเวลาของข้อมูลในการอัปเดตเพื่อหลีกเลี่ยงการปรับแต่งที่ไม่ถูกต้องซึ่งเกิดจากความล่าช้า
กรณีที่ประสบความสำเร็จ
สถานการณ์การใช้งานเพิ่มเติม
เมื่อระบบตรวจพบว่ามีความเสี่ยงที่พาเลทในคลังสินค้าแนวตั้งจะถูกเลื่อนหรือจอดอย่างไม่แม่นยำ ระบบจะส่งกลับไปยังระบบควบคุมเครื่องเรียงซ้อนและระงับการหยิบด้วยส้อมโดยอัตโนมัติเพื่อหลีกเลี่ยงการทำงานผิดพลาดหรือความเสี่ยงด้านความปลอดภัยที่อาจเกิดขึ้นจากการเบี่ยงเบนตำแหน่ง





กล้อง ToF ซีรีส์ M
เซ็นเซอร์วัดความลึก MRDVS M-Series ที่ใช้เทคโนโลยีกล้อง ToFถูกออกแบบมาเพื่อรับมือกับความท้าทายที่เกิดจากสภาพแสงที่หลากหลาย พื้นผิวของวัตถุ และความต้องการในการตรวจจับวัตถุแบบเรียลไทม์ กล้อง Time of Flight นี้มีประสิทธิภาพเป็นพิเศษทั้งในสภาพแวดล้อมในร่มและกลางแจ้ง เหมาะสำหรับระยะการทำงานของเป้าหมายสูงสุดถึง 5 เมตร กล้อง 3 มิติ M-Series โดดเด่นด้วยการออกแบบที่กะทัดรัดและประสิทธิภาพที่ยอดเยี่ยม ทำให้เป็นตัวเลือกที่เหมาะสมสำหรับแอปพลิเคชันต่างๆ ที่ปัจจัยเหล่านี้มีความสำคัญ
หากคุณมีคำถามใด ๆ โปรดอย่าลังเลที่จะติดต่อเรา
- [ป้องกันอีเมล]
- +86 13370882355 (วอทส์แอพ)
MRDVS มุ่งเน้นอย่างลึกซึ้งในด้านหุ่นยนต์เคลื่อนที่และระบบอัตโนมัติด้านโลจิสติกส์ โดยใช้ประโยชน์จากเทคโนโลยีการมองเห็น 3 มิติขั้นสูง เช่น iToF, dToF และแสงโครงสร้างแบบสองตา ด้วยการผสานรวมอัลกอริทึม AI ที่ทันสมัย MRDVS จึงมอบความสามารถในการหลีกเลี่ยงอุปสรรค การนำทาง และการจดจำอันทรงพลังให้กับหุ่นยนต์เคลื่อนที่ ช่วยให้หุ่นยนต์เหล่านี้สามารถปฏิบัติงานได้อย่างปลอดภัย มีเสถียรภาพ และชาญฉลาดยิ่งขึ้น
MRDVS ได้พัฒนาโซลูชันฮาร์ดแวร์และซอฟต์แวร์แบบบูรณาการประสิทธิภาพสูงผ่านการพัฒนาผลิตภัณฑ์หลายรอบ ซึ่งได้รับการยอมรับอย่างกว้างขวางจากบริษัทชั้นนำในอุตสาหกรรม ลูกค้าของเราประกอบด้วยแบรนด์หุ่นยนต์เคลื่อนที่ภายในประเทศกว่า 80% โดยมีหุ่นยนต์หลายหมื่นตัวที่จัดส่งและตรวจสอบโดยลูกค้าระดับชั้นนำ ซึ่งทำให้ได้รับการยอมรับอย่างกว้างขวางในตลาด