


เซ็นเซอร์ฟิวชั่น LiDAR-Vision ซีรีส์ S สำหรับการรับรู้ของหุ่นยนต์อัตโนมัติ
ซีรีส์ S ผสานรวมการตรวจจับความลึกด้วย LiDAR และการมองเห็นแบบ RGB เพื่อให้การรับรู้สภาพแวดล้อมแบบ 3 มิติแบบเรียลไทม์สำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR), หุ่นยนต์สี่ขา, หุ่นยนต์บริการ และยานพาหนะไร้คนขับ
มีอินเทอร์เฟซ MIPI ให้ใช้งาน
มุมมอง 120° × 80°
การหลีกเลี่ยงอุปสรรค
อีเธอร์เน็ต
ทำความเข้าใจซีรี่ส์ S ในหนึ่งนาที
เซ็นเซอร์ LiDAR-Vision ซีรีส์ S คืออะไร?
เซ็นเซอร์ซีรีส์ S เป็นเซ็นเซอร์รับรู้สามมิติที่ผสานรวมการวัดระยะด้วย LiDAR และการถ่ายภาพ RGB เพื่อให้ข้อมูลความลึกที่แม่นยำ กลุ่มจุด และข้อมูลภาพสำหรับหุ่นยนต์อัตโนมัติ
มันแก้ปัญหาอะไรได้บ้าง?
ตรวจจับสิ่งกีดขวางที่มีความสูงต่ำ ลอยตัว ไม่สม่ำเสมอ และสามมิติ ซึ่งเซ็นเซอร์สแกนแบบระนาบทั่วไปอาจตรวจไม่พบ
แพลตฟอร์มหุ่นยนต์ที่เข้ากันได้
ซีรีส์ S สามารถใช้งานร่วมกับแพลตฟอร์มหุ่นยนต์หลายประเภท รวมถึงหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR), หุ่นยนต์สี่ขา, หุ่นยนต์บริการ และยานพาหนะไร้คนขับ
ข้อมูลผลลัพธ์ที่พร้อมใช้งาน
ให้ข้อมูลแผนที่ความลึก จุดเมฆ ภาพ RGB หรือข้อมูลที่เกี่ยวข้องกับสิ่งกีดขวาง ขึ้นอยู่กับรุ่นของโมเดล
หุ่นยนต์รุ่นใดบ้างที่ใช้งานร่วมกับซีรีส์ S ได้?
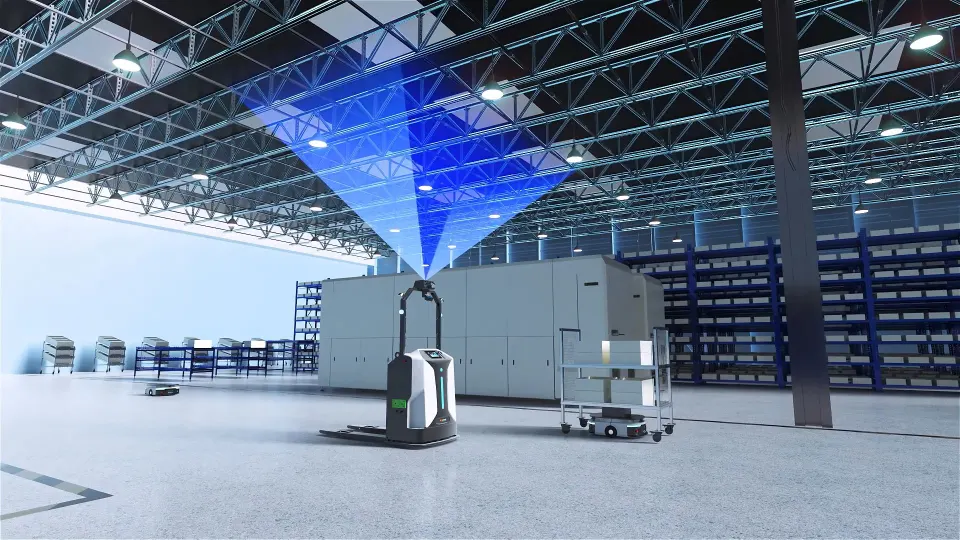
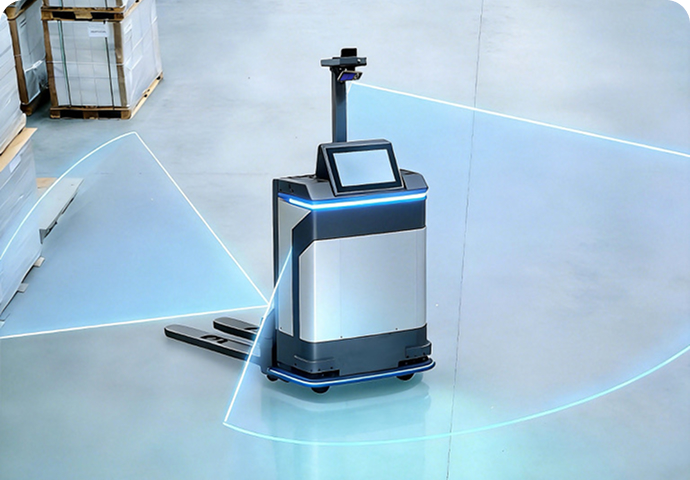
AMR และ AGV
• ติดตั้งได้ทั้งด้านหน้า ด้านหลัง หรือด้านข้าง
• ติดตั้งที่ด้านหน้า ด้านหลัง และด้านข้างของหุ่นยนต์
รุ่นที่แนะนำ: S10, S10 Pro
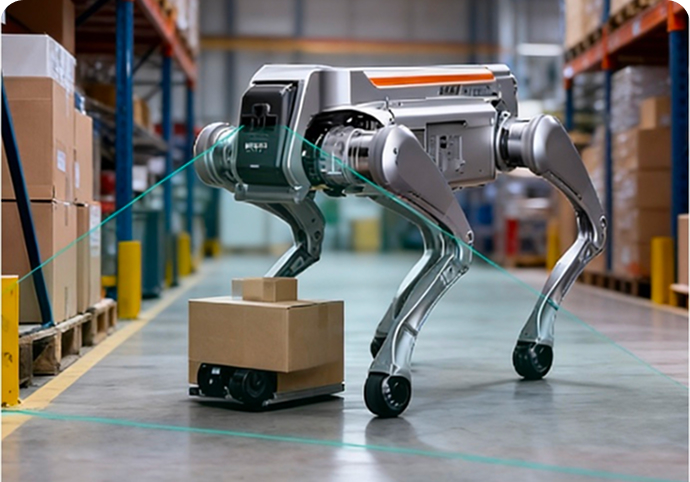
หุ่นยนต์สี่ขา
• ตรวจจับสิ่งกีดขวางที่อยู่ใกล้เคียงและสแกนสภาพแวดล้อมด้านหน้า
• วิเคราะห์พื้นที่และสภาพแวดล้อมที่ซับซ้อน
·รุ่นที่แนะนำ: S10 Ultra Lite
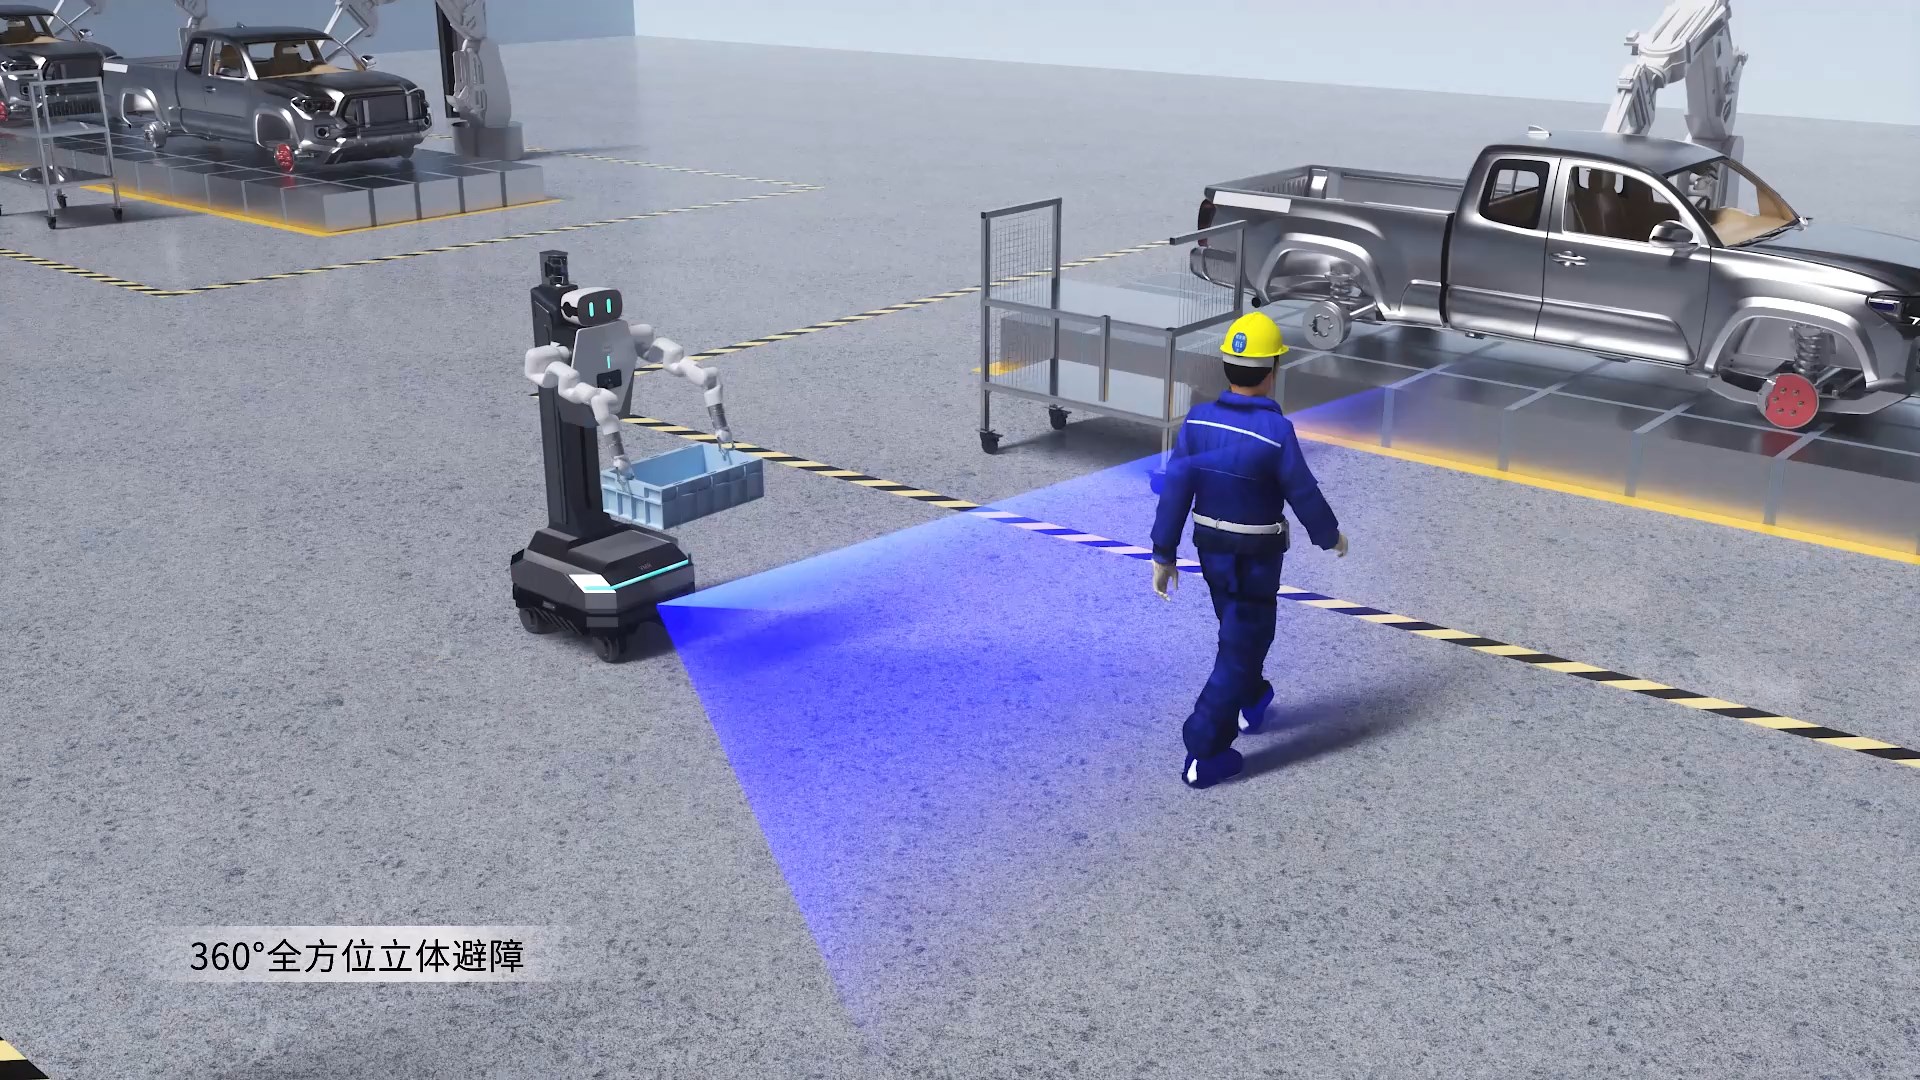
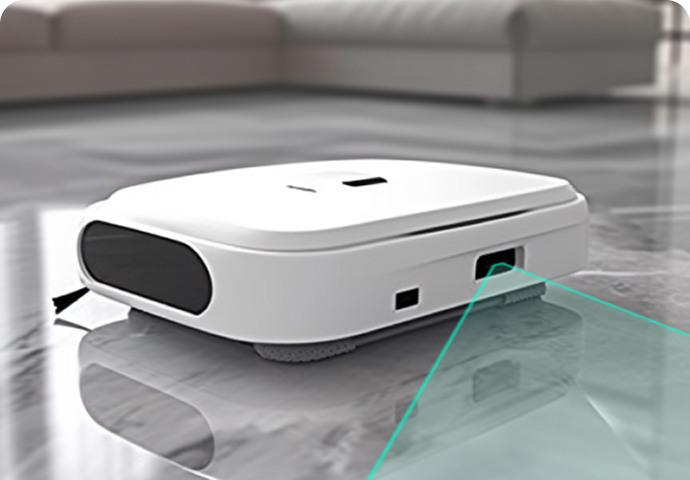
หุ่นยนต์บริการ
• สามารถรับรู้และเข้าใจการจัดวางพื้นที่ภายในห้องและทางเดินที่มีเฟอร์นิเจอร์ครบครัน
• หลีกเลี่ยงสิ่งกีดขวางและดูแลความปลอดภัยรอบ ๆ ผู้คน
·รุ่นที่แนะนำ: S11
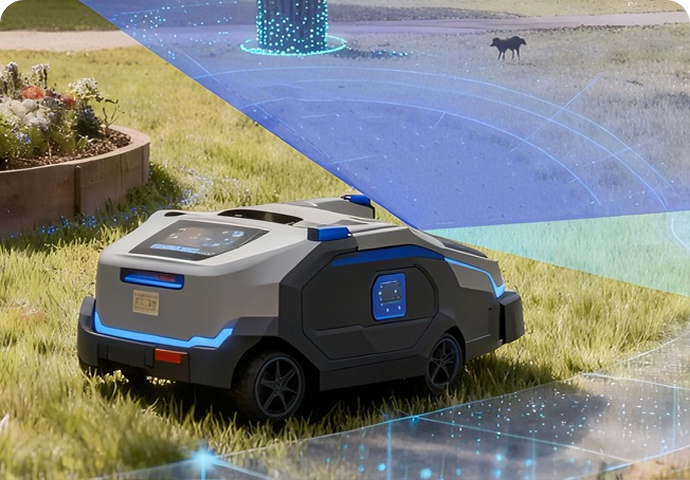
เครื่องจักรไร้คนขับความเร็วต่ำกลางแจ้ง
• หุ่นยนต์อัตโนมัติความเร็วต่ำ (สำหรับการส่งของ/ตรวจสอบ/ทำความสะอาด)
• ประเมินจากระดับการป้องกัน แสง และอุณหภูมิ
·รุ่นที่แนะนำ: S10 Pro
การเปรียบเทียบและเลือกใช้รุ่น S Series
| รุ่น | การวางตำแหน่งผลิตภัณฑ์ | ช่วงการทำงาน | FOV | เอาท์พุทข้อมูล | อัตราส่วน IP | การประยุกต์ใช้ที่แนะนำ |
|---|---|---|---|---|---|---|
| S10 | การหลีกเลี่ยงแบบไดนามิกระยะไกล | 0.05–8 เมตร (ค่าการสะท้อนแสง 90%) 0.05–5 เมตร (ค่าการสะท้อนแสง 10%) | มุมมองความลึก: 120° × 80° มุมมองภาพ RGB: 120° × 90° | แผนที่แสดงความลึก สี RGB และความเข้มของรังสีอินฟราเรด | IP54 | AMR/AGV, รถยกอัตโนมัติ, ยานพาหนะความเร็วต่ำกลางแจ้ง, หุ่นยนต์สำหรับคลังสินค้าและโลจิสติกส์ |
| S10 อัลตร้าไลท์ | การรับรู้ระยะไกล | 0.2–42 เมตร (ค่าการสะท้อนแสง 90%) 0.2–30 เมตร (ค่าการสะท้อนแสง 10%) | มุมมองความลึก: 120° × 80° ± 3° | แผนที่แสดงความลึก/จุด และความเข้มของรังสีอินฟราเรด | IP67 | หุ่นยนต์สี่ขา, เครื่องตัดหญ้าหุ่นยนต์, โดรนหลายใบพัด, หุ่นยนต์เคลื่อนที่กลางแจ้ง |
| S11 | การหลีกเลี่ยงในระยะใกล้ การตรวจจับเชิงพื้นที่ และการสร้างแบบจำลอง 3 มิติ | 0.1–5 เมตร (มุมมองภาพ 118°) 0.1–3 เมตร (มุมมองภาพ 140°) (ค่าการสะท้อนแสง: 10%–90%) | มุมมองความลึก: 136°×56° มุมมองภาพ RGB: 120°×110°±3° | แผนที่แสดงความลึก/จุด, RGB และความเข้มของรังสีอินฟราเรด | IP54 | หุ่นยนต์ทำความสะอาด, AMR/AGV, หุ่นยนต์บริการ, หุ่นยนต์เพื่อนคู่ใจในบ้าน |
ข้อมูลจำเพาะที่สำคัญและเงื่อนไขการใช้งาน
| Specification | S10 | S10 อัลตร้าไลท์ | S11 |
|---|---|---|---|
| เทคโนโลยีเชิงลึก | ดีทูเอฟ | ดีทูเอฟ | ดีทูเอฟ |
| ช่วงการดำเนินงาน | 0.05–8 เมตร ที่ค่าการสะท้อนแสง 90%; 0.05–5 เมตร ที่ค่าการสะท้อนแสง 10% | 0.2–42 เมตร ที่ค่าการสะท้อนแสง 90%; 0.2–30 เมตร ที่ค่าการสะท้อนแสง 10% | ระยะ 0.1–5 เมตร กลางแจ้ง ที่ค่าการสะท้อนแสง 10%–90% |
| ระยะตรวจจับขั้นต่ำ | 0.05 เมตร | 0.2 เมตร | 0.1 เมตร |
| ความละเอียดเชิงลึก | 240 160 × | 240 160 × | 240 96 × |
| ความละเอียด RGB | 1920 1080 × | - | 1280 1080 × |
| Frame Rate | ความลึก/RGB: สูงสุด 20 เฟรมต่อวินาที; โดยทั่วไป 15 เฟรมต่อวินาที | ความลึก: สูงสุด 10 เฟรมต่อวินาที, โดยทั่วไป 10 เฟรมต่อวินาที; RGB: สูงสุด 20 เฟรมต่อวินาที, โดยทั่วไป 10 เฟรมต่อวินาที | ความลึก/RGB: สูงสุด 20 เฟรมต่อวินาที; โดยทั่วไป 10 เฟรมต่อวินาที |
| สาขาดู | ความลึก: 120° × 80°; RGB: 120° × 90° | ความลึก: 120° × 80° ±3°; RGB: 120° × 110° ±3° | ความลึก: 136° × 56°; RGB: 120° × 110° ±3° |
| ความแม่นยำเชิงลึก | ≤3 ซม. | ≤4 ซม. | 1 ซม. |
| ช่วงแสงโดยรอบ | สูงสุด 100 กิโลลักซ์ | 0–100 กิโลลักซ์ | สูงสุด 100 กิโลลักซ์ |
| การเชื่อมต่อการสื่อสาร | อีเธอร์เน็ต; ตัวเลือกอินพุต/เอาต์พุตแบบกำหนดเอง | อีเธอร์เน็ต | อีเธอร์เน็ต / ยูเอสบี / เอ็มไอพี |
| แรงดันไฟฟ้าอินพุต | กระแสตรง 12–28 โวลต์ | กระแสตรง 12–27 โวลต์ | อีเธอร์เน็ต: 12–28 โวลต์ DC; ยูเอสบี: 5 โวลต์; |
| การใช้พลังงาน | เฉลี่ย ≤4 วัตต์ | <9 วัตต์ | เฉลี่ย <4 วัตต์; สูงสุด 13 วัตต์ |
| ขนาด | 80 37 ×× 25 มิลลิเมตร | 106 69 ×× 43 มิลลิเมตร | 90 25 ×× 25 มิลลิเมตร |
| น้ำหนัก | 190 ก. | ประมาณ 440 g | น้ำหนักประมาณ 130 กรัม (อีเธอร์เน็ต) / 90 กรัม (ยูเอสบี) |
| อุณหภูมิในการทำงาน | −20°C ถึง 60°C | −20°C ถึง 75°C | −20°C ถึง 60°C |
| อุณหภูมิที่เก็บ | −40°C ถึง 85°C | −40°C ถึง 85°C | −40°C ถึง 70°C |
| ระดับการป้องกัน | IP54 | IP67 | IP54 |
| ระบบปฏิบัติการที่สนับสนุน | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 หรือเวอร์ชันที่ใหม่กว่า; Linux; Arm Linux/ROS |
| สนับสนุน SDK | C / C++ / ROS SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
กรณีศึกษาการใช้งานซีรีส์ S
คำถามที่พบบ่อยทางเทคนิคเกี่ยวกับซีรี่ส์ S
โทรศัพท์รุ่น S10, S10 Ultra Lite และ S11 ใช้เทคโนโลยีตรวจจับความลึกแบบใด?
ทั้งสามรุ่นใช้เทคโนโลยีตรวจวัดความลึกแบบ dToF โดยกล้องจะวัดเวลาที่สัญญาณเลเซอร์ใช้ในการเดินทางไปยังวัตถุและสะท้อนกลับมายังเซ็นเซอร์ จากนั้นจะคำนวณระยะห่างระหว่างวัตถุกับกล้องเพื่อสร้างแผนที่ความลึกและกลุ่มจุด 3 มิติ
ความแตกต่างหลักระหว่าง S10, S10 Ultra Lite และ S11 คืออะไร?
เซ็นเซอร์ S10 ออกแบบมาสำหรับการรับรู้และการหลีกเลี่ยงสิ่งกีดขวางในระยะกลางมาตรฐานในหุ่นยนต์เคลื่อนที่ เซ็นเซอร์ S10 Ultra Lite มีจุดประสงค์เพื่อการระบุตำแหน่ง การนำทาง และการรับรู้สภาพแวดล้อมในระยะไกลทั้งในร่มและกลางแจ้ง ส่วนเซ็นเซอร์ S11 มีระยะการตรวจจับขั้นต่ำที่สั้นกว่าและมุมมองภาพที่กว้างกว่า ทำให้เหมาะสำหรับการหลีกเลี่ยงสิ่งกีดขวางในระยะใกล้และการรับรู้เชิงพื้นที่ในพื้นที่กว้าง
ซีรี่ส์ S สามารถส่งออกข้อมูลประเภทใดได้บ้าง?
เซ็นเซอร์ S10, S10 Ultra Lite และ S11 รุ่นที่รองรับ RGB สามารถส่งออกแผนที่ความลึก จุดเมฆ ภาพ RGB และภาพแอมพลิจูดอินฟราเรดได้ หุ่นยนต์สามารถใช้ข้อมูลเหล่านี้สำหรับการตรวจจับสิ่งกีดขวาง การนำทาง การรับรู้เชิงพื้นที่ และการสร้างแผนที่สภาพแวดล้อม
ความสามารถในการส่งออกอาจแตกต่างกันไปตามการกำหนดค่าอินเทอร์เฟซ ดังนั้นควรตรวจสอบสตรีมข้อมูลเฉพาะก่อนการรวมระบบ
สามารถใช้งาน S Series กลางแจ้งได้หรือไม่?
ประสิทธิภาพการวัดระยะกลางแจ้งจริงอาจได้รับผลกระทบจากความเข้มของแสงแดด การสะท้อนแสงของเป้าหมาย มุมตกกระทบ ฝน หมอก ฝุ่น และสภาพของช่องรับแสง แนะนำให้ทดสอบในสภาพแวดล้อมการใช้งานจริงก่อนนำไปใช้งาน
ฉันควรเลือกอย่างไรดีระหว่าง S10, S10 Ultra Lite และ S11?
การเลือกแบบจำลองควรพิจารณาจากระยะการตรวจจับ มุมมอง อินเทอร์เฟซการสื่อสาร ระดับการป้องกัน ความละเอียดเชิงลึก และสภาพแวดล้อมการติดตั้งจริง
- สำหรับการหลีกเลี่ยงสิ่งกีดขวางของหุ่นยนต์เคลื่อนที่มาตรฐาน ให้พิจารณาใช้ S10
- หากต้องการการรับรู้สภาพแวดล้อมในระยะไกล ควรพิจารณา S10 Ultra Lite
- หากต้องการการรับรู้ภาพในระยะใกล้และมุมกว้าง ควรพิจารณาใช้ S11
แหล่งข้อมูลทางเทคนิคซีรีส์ S
ศูนย์ดาวน์โหลด
กรณีศึกษา
หมายเหตุการใช้งาน
พันธมิตรระบบนิเวศ
เอกสารประกอบการใช้งานทางเทคนิคของซีรี่ส์ S
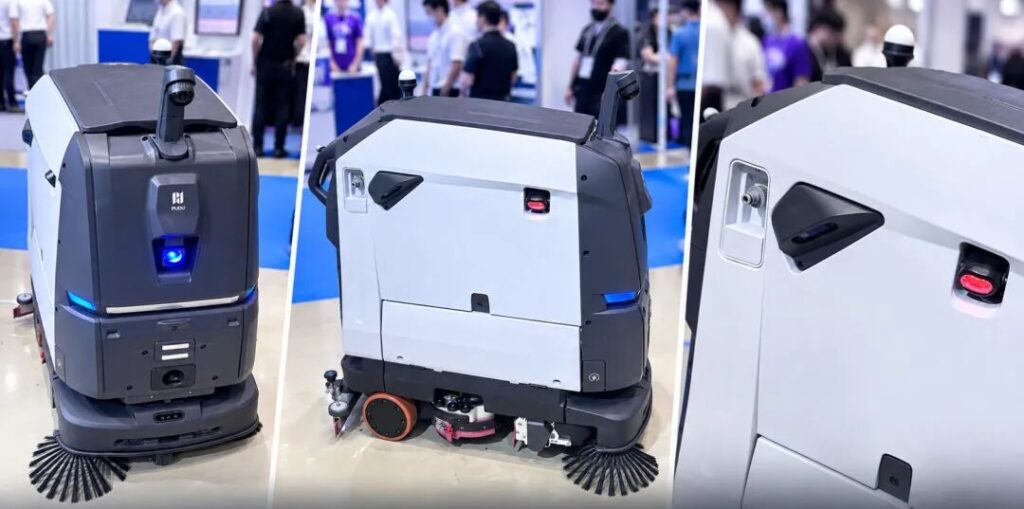
ระบบตรวจจับ 3 มิติ MRDVS รองรับหุ่นยนต์ทำความสะอาด BG1 และ ET1 ของ Pudu
กล้อง MRDVS S11, โมดูล MIPI S11 และเซ็นเซอร์ S01 รองรับการรับรู้และการตรวจจับสิ่งกีดขวางในหุ่นยนต์ทำความสะอาด BG1 และ ET1 ของ Pudu
-
เหตุใดระบบ WMS ของคุณจึงคาดเดาอัตราการใช้งานช่องเก็บของอยู่ตลอดเวลา?
September 17, 2026 -
โซลูชันการมองเห็นสามมิติ 3 แบบจาก MRDVS
กรกฎาคม 22, 2026