
V2 Pro RTLS

ตรวจสอบทุกพาเลท ติดตามทุกรถยก

ดูพาเลททุกอัน
ติดตามรถยกทุกคัน

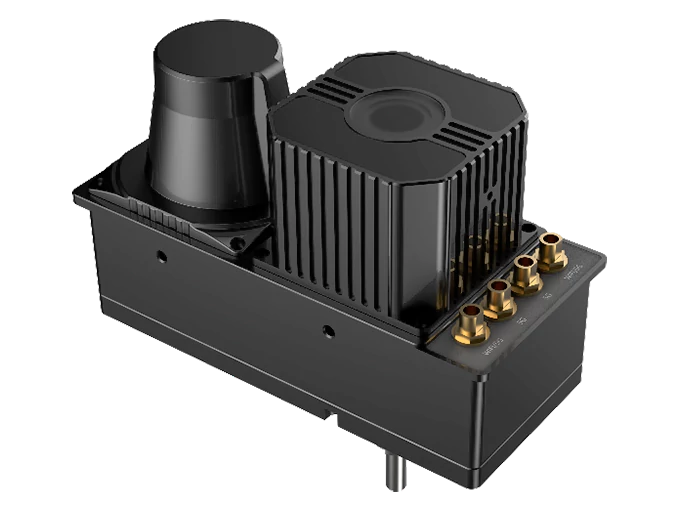
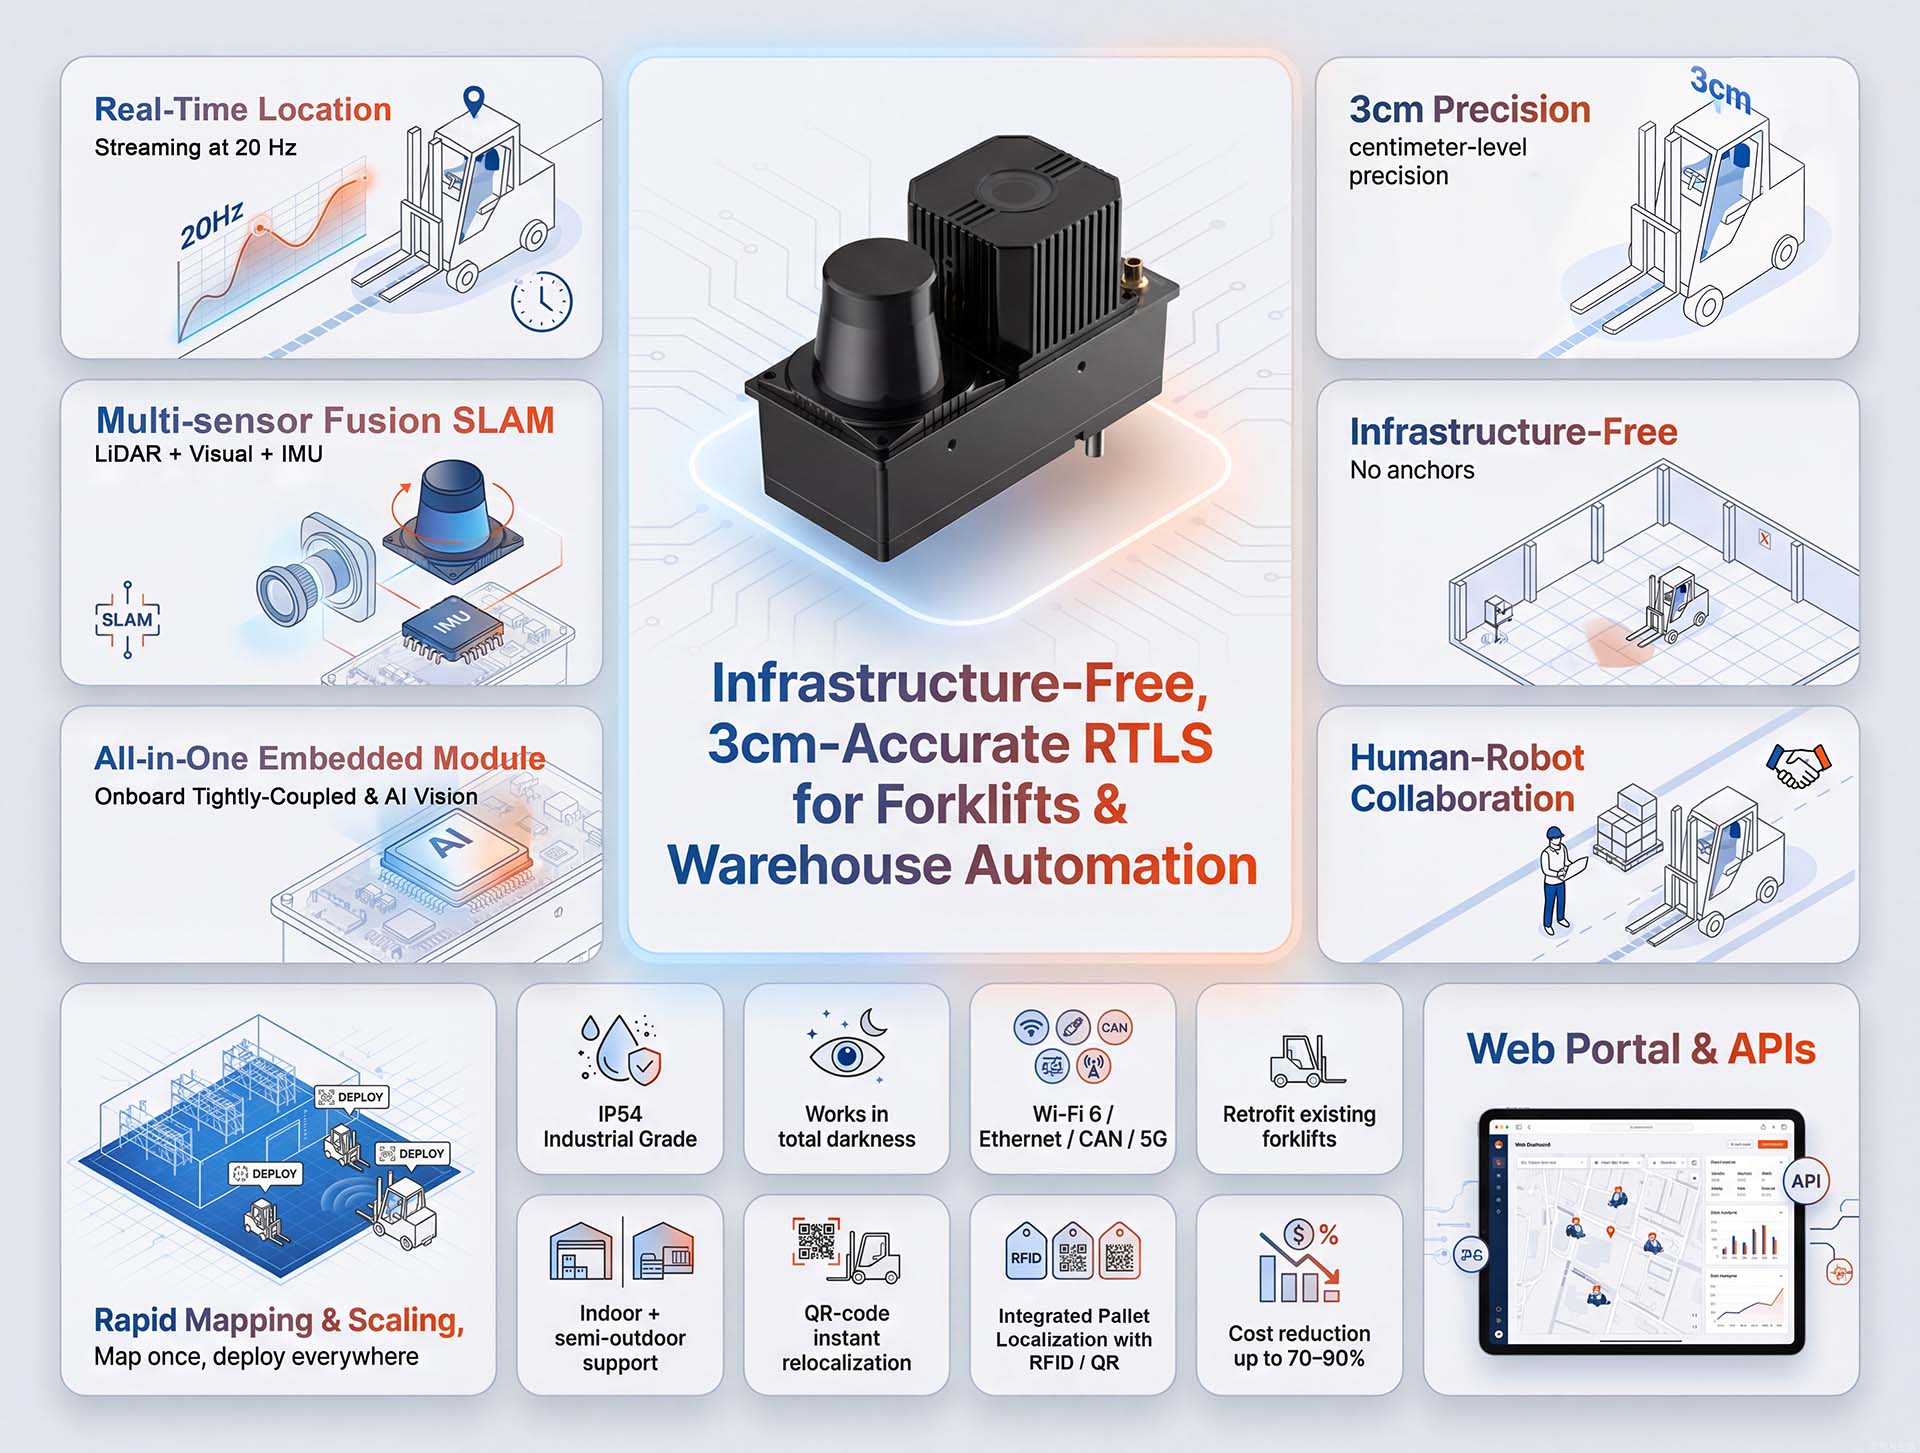
ระบบติดตามตำแหน่งแบบเรียลไทม์ Fusion-SLAM RTLS ที่ไม่ต้องอาศัยโครงสร้างพื้นฐาน ความแม่นยำ 3 ซม. สำหรับยานพาหนะในคลังสินค้าทุกประเภท ติดตามตำแหน่งยานพาหนะแบบเรียลไทม์สำหรับรถยกหรือรถ AGV ทุกคัน เปลี่ยนอุปกรณ์ที่มีอยู่ให้เป็นยานพาหนะอัตโนมัติได้ด้วยหน่วยกำหนดตำแหน่งเพียงหน่วยเดียว ระบบอัตโนมัติที่รวดเร็วและคุ้มค่า
รถยก V2 Pro RTLS

ฟิวชั่นหลายเซ็นเซอร์
ขับเคลื่อนด้วยการเรียนรู้เชิงลึก

ฟิวชั่นเซนเซอร์

2D ไลดาร์ + กล้องมองจากเพดาน + IMUผสานรวมอย่างแน่นหนากับระบบระบุตำแหน่งด้วยการเรียนรู้เชิงลึก เพื่อความทนทานที่เหนือกว่าในสภาพแวดล้อมที่ซับซ้อน

ใช้งานได้กับยานพาหนะทุกประเภทในกองยานของคุณ

V2 Pro สร้างขึ้นบนพื้นฐานประสิทธิภาพที่แข็งแกร่งนี้ โดยได้รับการออกแบบมาเพื่อตอบสนองความต้องการการใช้งานหลักสามประการ

โมดูลกำหนดตำแหน่งหลัก
สำหรับ AGV และ AMR

V2 Pro ให้การระบุตำแหน่งที่แม่นยำระดับเซนติเมตรโดยไม่ต้องพึ่งพาโครงสร้างพื้นฐาน ซึ่งจำเป็นอย่างยิ่งสำหรับยานพาหนะนำทางอัตโนมัติ (AGV) และหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ในการปฏิบัติงานหลัก เช่น การขนส่งวัสดุ การตรวจสอบสถานที่ และการทำความสะอาดในโรงงานอุตสาหกรรม ด้วยความน่าเชื่อถืออย่างเต็มที่

โมดูลการรับรู้ความแม่นยำ
สำหรับรถยนต์ MHV เกียร์ธรรมดา

ระบบระบุตำแหน่งแบบเรียลไทม์ที่มีความแม่นยำสูงสำหรับยานพาหนะทุกประเภทในกลุ่มของคุณ ไม่ว่าจะเป็นรถยกสูง รถยกพาเลท รถหยิบสินค้า รถลากจูง และอื่นๆ
  • การแจ้งเตือนความปลอดภัยในระยะใกล้
  • การติดตามยานพาหนะอย่างแม่นยำ
  • ข้อมูลที่ครบถ้วนสำหรับแบบจำลองดิจิทัล
เพิ่มประสิทธิภาพคลังสินค้าอัจฉริยะ

ชุดอุปกรณ์ดัดแปลงที่เหมาะสมที่สุดสำหรับ
การแปลงจากโหมดควบคุมด้วยตนเองเป็นโหมดอัตโนมัติ

อุปกรณ์นี้ทำหน้าที่เป็นหน่วยกำหนดตำแหน่งและนำทางที่สมบูรณ์แบบสำหรับการเปลี่ยนรถยกแบบใช้แรงงานคนให้เป็นรถยกอัตโนมัติ (AGV) ซึ่งช่วยให้สามารถนำระบบอัตโนมัติมาใช้กับสินทรัพย์ที่มีอยู่ได้อย่างรวดเร็วและคุ้มค่า
V2 Pro ช่วยให้หุ่นยนต์ทำความสะอาดอุตสาหกรรมมีระบบกำหนดตำแหน่งอัตโนมัติที่ไม่ต้องพึ่งพาโครงสร้างพื้นฐาน ทำให้หุ่นยนต์สามารถสร้างแผนที่ นำทาง และทำงานได้อย่างอิสระตั้งแต่วันแรก แม้ในสถานที่ที่มีการเปลี่ยนแปลงทุกวัน

หุ่นยนต์ทำความสะอาด
สิ่งที่ไม่เคยสูญหาย

RTLS แบบเสียบปลั๊กและใช้งานได้ทันทีอย่างแท้จริง
ไม่จำเป็นต้องมีโครงสร้างพื้นฐานใดๆ

ประหยัดเวลาติดตั้งหลายเดือนและค่าใช้จ่ายหลายล้านบาท
เปลี่ยนรถยกที่มีอยู่ของคุณให้เป็นสินทรัพย์อัจฉริยะโดยไม่ต้องเปลี่ยนแปลงสถานที่ทำงานของคุณ

พร้อมใช้งานได้ทันทีตั้งแต่วันแรก

ลดต้นทุน 90%

สามารถปรับให้เข้ากับทุกสภาพแวดล้อม

ไม่มีการเบี่ยงเบน ไม่ขึ้นอยู่กับมาตรวัดระยะทาง

ผ่านการทดสอบภาคสนาม พร้อมใช้งานในกองยานพาหนะ

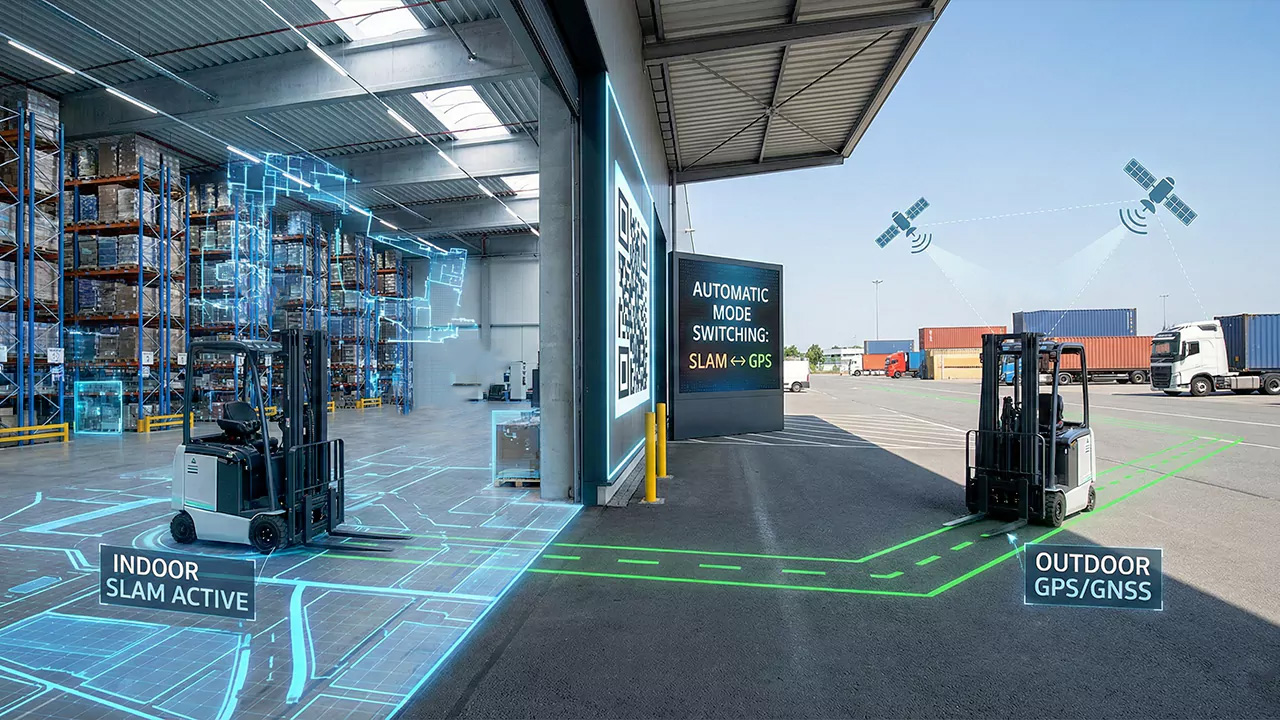
การวางตำแหน่งกลางแจ้งและสภาพแวดล้อมแบบผสมผสาน

เมื่อการดำเนินงานของคุณขยายออกไปนอกอาคาร ระบบจะปรับตัวให้เข้ากับความต้องการเฉพาะของคุณ

เฉพาะพื้นที่ภายในอาคาร

สำหรับขั้นตอนการทำงานที่สินค้าถูกจัดการภายในอาคารและยานพาหนะเคลื่อนที่เฉพาะระหว่างอาคารเท่านั้น โซลูชันมาตรฐานสำหรับใช้งานภายในอาคารก็เพียงพอแล้ว เพียงแค่สแกนคิวอาร์โค้ดที่ทางเข้าอาคาร ระบบก็จะระบุตำแหน่งใหม่ทันทีเมื่อเข้าสู่ภายในอาคาร ไม่จำเป็นต้องใช้การติดตามภายนอกอาคาร

พื้นที่กึ่งโครงสร้าง

บริเวณขนถ่ายสินค้า ท่าเทียบเรือที่มีหลังคาคลุม ลานที่มีสิ่งปลูกสร้างอยู่ใกล้เคียง ทางเดินที่มีหลังคาคลุม

  • แบบบูรณาการ 2D ไลดาร์ + IMU – มอบประสิทธิภาพที่เชื่อถือได้โดยใช้คุณสมบัติโครงสร้างที่มีอยู่เดิม

พื้นที่เปิด

สนามหญ้าขนาดใหญ่ ลานจอดรถ
  • รวบรวม GPS ภายนอก or RTK – ช่วยให้ได้ความแม่นยำในพื้นที่กว้าง โดยเฉพาะบริเวณที่มีลักษณะภูมิประเทศจำกัด

สภาพแวดล้อมระหว่างกลาง

มีโครงสร้างอยู่บ้าง แต่ LiDAR แบบ 2 มิติอย่างเดียวอาจใช้งานได้ไม่เต็มประสิทธิภาพ เช่น บริเวณสนามหญ้าขนาดใหญ่ หรือลานจอดรถ
  • อัพเกรดเป็น LiDAR 3 มิติ 360° กับเรา โมดูล V2H
    สามารถบันทึกคุณลักษณะเชิงพื้นที่ที่สมบูรณ์ยิ่งขึ้นเพื่อเพิ่มความทนทาน

สถาปัตยกรรมการรวมข้อมูลเซ็นเซอร์
ออกแบบมาเพื่อความน่าเชื่อถือ

V2 Pro ผสานรวม 2D ไลดาร์, วิสัยทัศน์และ IMU ข้อมูลในระบบที่สร้างขึ้นโดยเฉพาะ
เพื่อให้ได้ข้อมูลระบุตำแหน่งที่เสถียรและแม่นยำสูงในสภาพแวดล้อมจริง

ไอคอนไลดาร์

การบูรณาการเซ็นเซอร์สามตัว

Edge Computing

การประมวลผลแบบเอดจ์บนบอร์ด

ความแม่นยำที่ไม่เปลี่ยนแปลง

ความแม่นยำระดับเซนติเมตร

ทัศนวิสัยในทุกสภาพ

เชื่อถือได้ในโลกแห่งความเป็นจริง

จุดเด่นด้านข้อมูลจำเพาะทางเทคนิค

ค้นพบข้อดีของ V2 Pro เรียนรู้ว่าโซลูชันแบบครบวงจรที่ไม่ต้องพึ่งพาโครงสร้างพื้นฐานใดๆ ของเรา สามารถติดตามข้อมูลได้อย่างแม่นยำแบบเรียลไทม์ พร้อมประสิทธิภาพที่เชื่อถือได้ สำหรับระบบอัตโนมัติในคลังสินค้าสมัยใหม่

V2 Pro Bento Grid Neo

ตั้งแต่แกะกล่องจนถึงติดตามสถานะได้ภายในไม่กี่นาที

เว็บพอร์ทัลอัจฉริยะและ API

แพลตฟอร์มเว็บแบบครบวงจร

การบูรณาการที่เป็นมิตรต่อนักพัฒนา

ความยืดหยุ่นและความยืดหยุ่น

v2 pro rtls Instant Recovery Relocalization0206

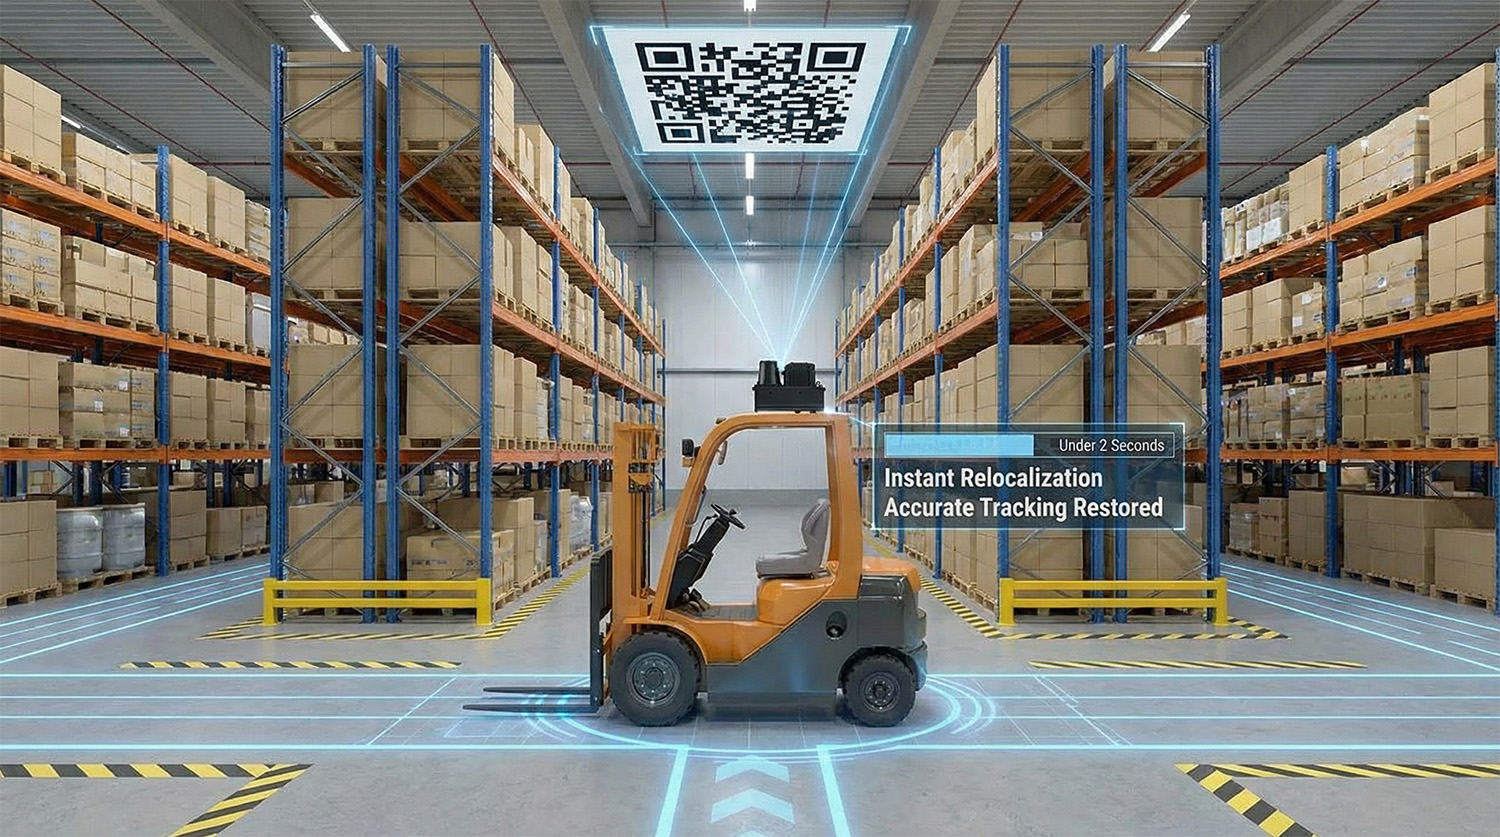
การแปลตำแหน่งทันที

V2 Pro Unified Location ID

รหัสสถานที่รวม

การเปลี่ยนผ่านจากพื้นที่ในร่มสู่พื้นที่กลางแจ้งอย่างราบรื่น 0206

ไร้รอยต่อทั้งในและนอกอาคาร

การกู้คืนทันที
จงรู้ตำแหน่งของคุณเสมอ

หากรถถูกเคลื่อนย้ายขณะที่เครื่องยนต์ดับอยู่ มีสองวิธีในการกู้คืนระบบ

เหนือกว่าการวางตำแหน่งที่ชาญฉลาดกว่าเดิม

ตอบโจทย์ความต้องการในโลกแห่งความเป็นจริงของคุณด้วยระบบความปลอดภัยที่ปรับแต่งได้และการรับรู้ที่ออกแบบมาเฉพาะบุคคล

การติดตามพาเลทและทรัพย์สิน

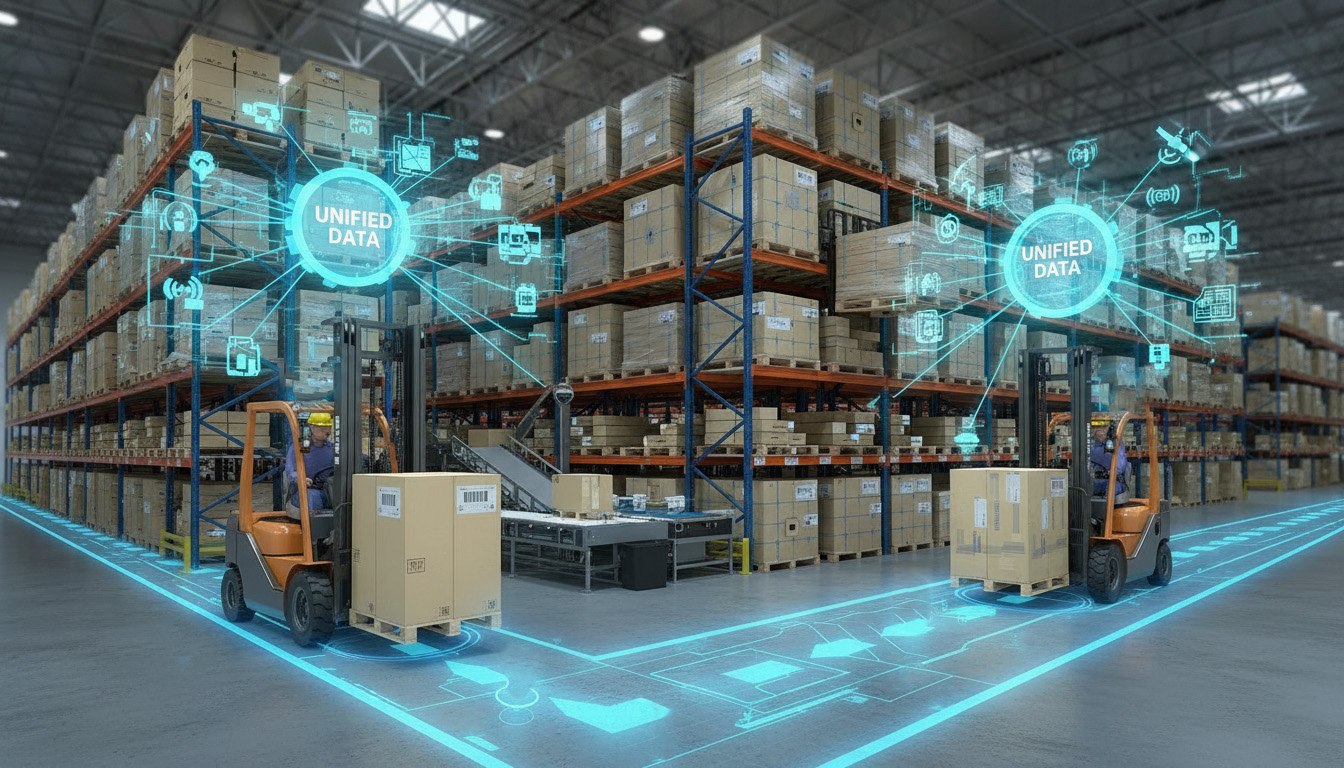
เพื่อเชื่อมโยงพาเลทหรือสินค้าแต่ละรายการกับสถานที่นั้นๆ ผู้ประกอบระบบหรือลูกค้าสามารถนำข้อมูลนี้ไปรวมกับเทคโนโลยีการระบุตัวตนที่มีอยู่ทั่วไป เช่น เครื่องอ่าน RFID หรือเครื่องสแกนบาร์โค้ด ผลลัพธ์ที่ได้คือกระแสข้อมูลที่เป็นหนึ่งเดียวซึ่งแสดงตำแหน่งที่แน่นอนของยานพาหนะแต่ละคันและสิ่งที่กำลังขนส่งอยู่

การรับรู้เชิงพื้นที่ 360°

นอกเหนือจากการติดตามทรัพย์สินแล้ว การมองเห็นที่แท้จริงหมายถึงการทำความเข้าใจสภาพแวดล้อม ระบบ S-Series ที่พัฒนาขึ้นเองภายในบริษัท MRDVS ผสานรวม LiDAR แบบโซลิดสเตทเข้ากับข้อมูล RGB-D เพื่อการรับรู้แบบ 360° จำแนกมนุษย์ รถยก และพาเลทแบบเรียลไทม์ เพื่อสร้างโซนความปลอดภัยแบบไดนามิกและการทำงานร่วมกันระหว่างมนุษย์และหุ่นยนต์

ดาวน์โหลดทรัพยากร

เอกสารทางเทคนิค

เรื่องราวการพัฒนา · กรณีศึกษา · สถาปัตยกรรมระบบ · คู่มือผู้ใช้ · ข้อมูลอ้างอิง API · และอื่นๆ อีกมากมาย
ดาวน์โหลด Whitepaper

พันธมิตรของพวกเรา

เครือข่ายพันธมิตรระดับโลกของเราผสานความเชี่ยวชาญในท้องถิ่นเข้ากับความสามารถในการบูรณาการ RTLS เพื่อสนับสนุนการใช้งาน V2 Pro ตั้งแต่การระบุตำแหน่งที่แม่นยำสำหรับ AGV และยานพาหนะอุตสาหกรรม ไปจนถึงการปรับปรุงระบบอัตโนมัติ การแจ้งเตือนด้านความปลอดภัยแบบเรียลไทม์ และแอปพลิเคชันดิจิทัลทวิน พันธมิตรของเราช่วยให้ลูกค้าเปลี่ยนข้อมูลตำแหน่งให้เป็นโซลูชันที่ใช้งานได้จริงและปรับขนาดได้
โลคาเอ็กซ์ชั่น
โลคาเอ็กซ์ชั่น
สหรัฐอเมริกา
RTLS เป็นผู้บูรณาการระบบดิจิทัลทวิน (Digital Twin) ที่เชี่ยวชาญในด้านการดูแลสุขภาพ การผลิต และสภาพแวดล้อมทางอุตสาหกรรม
สลูธเอ็กซ์
สลูธเอ็กซ์
สเปน
การบูรณาการ IoT ในภาคอุตสาหกรรม ระบบระบุตำแหน่งแบบเรียลไทม์ (RTLS) ตลาดยุโรปตอนใต้
GTP Automation
GTP Automation
บราซิล
โลจิสติกส์ 4.0, ระบบอัตโนมัติในคลังสินค้า, ระบบระบุตำแหน่งแบบเรียลไทม์ (RTLS), ตลาดอเมริกาใต้
โมเวล AI
โมเวล AI
สิงคโปร์
บริษัทผู้ให้บริการซอฟต์แวร์แบบ SaaS ด้านหุ่นยนต์ ระบบจัดการคลังสินค้า/ระบบจัดการโรงงาน และการบูรณาการหุ่นยนต์จากสิงคโปร์ ตลาดเอเชียตะวันออกเฉียงใต้และอินเดีย

ความคิดเห็นจากลูกค้าของเรา

หลังจากประเมินระบบคู่แข่งหลายระบบแล้ว เราได้เลือกโซลูชันนี้เพื่อทำการตรวจสอบภาคสนามอย่างเข้มข้น ความน่าเชื่อถือที่แสดงให้เห็นภายใต้สภาวะการใช้งานจริงที่ซับซ้อน ทำให้เรามั่นใจอย่างเต็มที่ที่จะบูรณาการเป็นส่วนประกอบพื้นฐานของแผนงานระบบอัตโนมัติคลังสินค้าของเรา
โลโก้ Sleuthx
คาร์ลอฆ
ประธานเจ้าหน้าที่ฝ่ายปฏิบัติการของ SleuthX
"ความน่าเชื่อถือที่ไม่มีใครเทียบได้ในระบบโลจิสติกส์ในโลกแห่งความเป็นจริง" ระบบการรวมข้อมูลจากเซ็นเซอร์หลายตัวของ V2 Pro ให้การสร้างแผนที่ที่ราบรื่นและความแม่นยำ 3 ซม. ในโรงงานของเรา มันยังคงเสถียรภาพได้อย่างสมบูรณ์แบบในระหว่างการเคลื่อนไหวด้วยความเร็วสูงและการยกของ โซลูชันที่แข็งแกร่ง พร้อมใช้งาน ซึ่งเชื่อมโยงการติดตามรถยกแบบแมนนวลเข้ากับการจัดการกลุ่มรถยกแบบดิจิทัลได้อย่างมีประสิทธิภาพในสภาพแวดล้อมที่ท้าทาย
โลโก้ Gensurv Robotics
ปาซัน จัมป์
ซีทีโอของ Gensurv Robotics

คำถามที่พบบ่อย

Fusion-SLAM™ คืออะไร? อัลกอริทึมนี้เป็นโอเพนซอร์สหรือไม่?

Fusion-SLAM™ คือเทคโนโลยีหลักที่เป็นกรรมสิทธิ์และได้รับการจดสิทธิบัตรของเราอย่างสมบูรณ์ เทคโนโลยีนี้มีต้นกำเนิดมาจากการวิจัยพื้นฐานด้านการรับรู้ทางสายตาและการเรียนรู้เชิงลึก ซึ่งนำโดย ดร. ซวนห่าว โจว ผู้ร่วมก่อตั้งของเรา ตลอดระยะเวลากว่าทศวรรษของการวิจัยและพัฒนาภายในองค์กร เทคโนโลยีนี้ได้รับการปรับปรุงและตรวจสอบอย่างเข้มงวดในการใช้งานจริงหลายร้อยครั้ง โดยเฉพาะอย่างยิ่งในฐานะกลไกหลักในการกำหนดตำแหน่งสำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) และรถยกอัตโนมัติภายในบริษัทแม่ของเรา Lanxin Robotics

แกนประมวลผลหลักที่ได้รับการพิสูจน์แล้วในภาคสนามนี้ ถูกนำมาใช้ในโมดูล MRDVS V2 Pro โดยสามารถผสานรวมข้อมูลจากเซ็นเซอร์ 2DAR, คุณลักษณะของเพดาน และข้อมูลจาก IMU ได้อย่างแน่นหนา ด้วยพลังจากโมเดลการเรียนรู้เชิงลึกที่ได้รับการฝึกฝนมาอย่างดี ทำให้ได้ตำแหน่งที่แม่นยำระดับเซนติเมตร ซึ่งมีความเสถียรและเชื่อถือได้มากกว่าโซลูชันที่ใช้เซ็นเซอร์เดี่ยวอย่างเห็นได้ชัด

ขณะนี้เราได้นำความทนทานระดับอุตสาหกรรมนี้มาพัฒนาเป็นผลิตภัณฑ์ในรุ่น V2 Pro ซึ่งเป็นโมดูลฮาร์ดแวร์แบบครบวงในตัว ทำให้สามารถนำไปดัดแปลงใช้กับรถยกแบบใช้มือ และแปลงเป็นระบบ AGV ได้โดยตรง これにより ทำให้รถยกและแอปพลิเคชันทางอุตสาหกรรมหลากหลายประเภทสามารถทำงานได้อย่างอัตโนมัติและเชื่อถือได้

อัลกอริทึมนี้ไม่ได้เปิดเผยซอร์สโค้ดและยังคงเป็นส่วนสำคัญของทรัพย์สินทางปัญญาของเรา ซึ่งช่วยให้มั่นใจได้ถึงนวัตกรรมอย่างต่อเนื่องและประสิทธิภาพที่เชื่อถือได้สำหรับลูกค้าของเรา

ข้อได้เปรียบที่สำคัญเหนือระบบ UWB แบบดั้งเดิมคืออะไร?

โซลูชันของเรามีข้อดีพื้นฐานสามประการเหนือกว่าระบบแบบดั้งเดิม:

  1. แกนกลางแบบไม่ต้องใช้เครื่องหมายและการติดตั้งอย่างรวดเร็ว: โดยหลักการแล้ว ระบบนี้ไม่จำเป็นต้องติดตั้งเครื่องหมาย บีคอน หรือโครงสร้างพื้นฐานใดๆ ล่วงหน้า (เช่น ตัวยึด UWB ผนังสะท้อนแสง) และสามารถติดตั้งใช้งานได้ภายในเวลาไม่กี่วัน แทนที่จะเป็นหลายสัปดาห์ สำหรับกรณีที่ลูกค้าต้องการมาตรการป้องกันเพิ่มเติมเพื่อการระบุตำแหน่งใหม่ที่รวดเร็ว สามารถติดตั้งรหัส QR จำนวนจำกัดได้โดยไม่กระทบต่อข้อได้เปรียบพื้นฐานของระบบที่ไม่ต้องใช้โครงสร้างพื้นฐาน

  2. รูปแบบต้นทุนที่แตกต่างอย่างสิ้นเชิงและปรับขนาดได้: แตกต่างจากระบบ UWB ที่ต้นทุนแปรผันตามพื้นที่คลังสินค้า (ซึ่งต้องใช้เครือข่ายจุดยึดขนาดใหญ่ที่อาจมีค่าใช้จ่ายหลายแสนดอลลาร์สหรัฐสำหรับพื้นที่ขนาดใหญ่) โซลูชันของเราจะแปรผันตามจำนวนยานพาหนะเป็นหลัก ซึ่งหมายถึงการลงทุนเริ่มต้นที่ต่ำกว่ามาก และต้นทุนที่คาดการณ์ได้และแปรผันตามสัดส่วนเชิงเส้นมากกว่าสำหรับธุรกิจขนาดใหญ่หรือธุรกิจที่กำลังขยายตัว
  3. พิสูจน์แล้วว่ามีความทนทานในสภาพแวดล้อมที่ LiDAR เสื่อมสภาพ: แตกต่างจากระบบที่อาศัย LiDAR 2 มิติ หรือ VSLAM เพียงอย่างเดียว เทคโนโลยี Fusion-SLAM™ ของเราช่วยให้การทำงานมีเสถียรภาพและแม่นยำระดับเซนติเมตรในสภาวะที่ท้าทาย เช่น โครงสร้างเหล็ก พื้นที่โล่ง พื้นที่จัดเก็บสินค้าที่เคลื่อนไหว และทางเดินที่มีการจราจรหนาแน่น ผ่านการผสานรวมข้อมูลจากกล้องติดเพดานและข้อมูลจากเซ็นเซอร์วัดความเฉื่อยอย่างแน่นหนา
ระบบมีปัญหาเรื่องความคลาดเคลื่อนของตำแหน่งเมื่อเวลาผ่านไปหรือเมื่อระยะทางเพิ่มขึ้นหรือไม่?

ไม่ระบบนี้ใช้ SLAM แบบสัมบูรณ์โดยอิงจากลักษณะภูมิประเทศ ไม่ใช่การวัดระยะทางจากล้อแบบสัมพัทธ์ ซึ่งช่วยขจัดปัญหาการคลาดเคลื่อนสะสมได้อย่างสิ้นเชิง ไม่จำเป็นต้องแก้ไขด้วยตนเองเป็นระยะๆ – ระบบนี้ให้ตำแหน่งที่เสถียรและปราศจากการคลาดเคลื่อนบนแผนที่โลก

ช่วงความสูงในการทำงาน ความแม่นยำ และข้อกำหนดของ LiDAR คืออะไร?

ระบบนี้ได้รับการออกแบบมาเพื่อประสิทธิภาพสูงสุดในเพดานสูงไม่เกิน 15 เมตร ซึ่งเป็นระยะที่มีประสิทธิภาพสำหรับส่วนประกอบด้านภาพเพื่อให้มั่นใจได้ถึงการระบุตำแหน่งที่แม่นยำและครบถ้วน ในระยะนี้ ความแม่นยำในการระบุตำแหน่งอยู่ที่ ±1-3 ซม. และยังคงอยู่ในช่วง ±4 ซม. ที่ระยะ 15 เมตร

ระบบ LiDAR 2 มิติแบบบูรณาการรองรับการทำงานนี้ โดยมีระยะการตรวจจับสูงสุดถึง 40 เมตรสำหรับเป้าหมายที่มีการสะท้อนแสงสูง (90%) และประมาณ 15 เมตรสำหรับเป้าหมายที่มีการสะท้อนแสงต่ำมาตรฐาน (10%) ซึ่งให้ข้อมูลการทำแผนที่ระนาบที่เชื่อถือได้ซึ่งเป็นส่วนหนึ่งของโซลูชัน Fusion-SLAM™

รายละเอียดพารามิเตอร์ฮาร์ดแวร์และค่าความคลาดเคลื่อนของสภาพแวดล้อมทั้งหมดมีอยู่ในภาคผนวก A: ข้อมูลจำเพาะฮาร์ดแวร์ V2 Pro

ระบบจะกู้คืนตำแหน่งได้อย่างไรหากตำแหน่งสูญหายเนื่องจากการเคลื่อนไหวหรือการปิดระบบ?

วิธีที่เร็วที่สุดและน่าเชื่อถือที่สุดคือการระบุตำแหน่งใหม่ด้วยภาพโดยใช้รหัส QR ของ AprilTag ซึ่งสามารถติดตั้งบนเพดาน ผนัง หรือเสาได้หากรถถูกเคลื่อนย้ายขณะที่ปิดเครื่องอยู่ (เช่น ถูกลากไปยังช่องจอดใหม่) เพียงขับรถไปยังรหัส QR ที่ติดตั้งไว้ล่วงหน้าในสถานที่นั้น กล้องในรถจะสแกนรหัส และระบบจะระบุตำแหน่งที่แน่นอนอีกครั้งภายใน 2 วินาทีและกลับมาทำงานตามปกติได้ทันที เพื่อการสแกนที่เชื่อถือได้ โปรดตรวจสอบให้แน่ใจว่าขนาดของรหัส QR เหมาะสมกับระยะการมองเห็น (โดยทั่วไปแล้ว ความยาวด้านข้างของรหัสควรมีอย่างน้อย 10 เท่าของความแตกต่างของความสูงเป็นเมตร) เราขอแนะนำให้ติดตั้งรหัสที่ไม่ซ้ำกันหลายรหัสในพื้นที่สำคัญ (เช่น ประตูท่าเทียบเรือ ทางเข้าโซน) เพื่อให้ครอบคลุมพื้นที่ได้ดีที่สุด

ระบบนี้สามารถใช้งานกลางแจ้งได้หรือไม่?

ระบบนี้ได้รับการออกแบบมาเพื่อการระบุตำแหน่งที่แม่นยำภายในอาคารเป็นหลัก ความเหมาะสมสำหรับการใช้งานกลางแจ้งนั้นขึ้นอยู่กับข้อกำหนดการใช้งานเฉพาะของคุณ ซึ่งสามารถแบ่งออกเป็นสองสถานการณ์หลัก:

สถานการณ์ที่ 1: หากไม่จำเป็นต้องจัดวางตำแหน่งภายนอกอาคาร
นี่เป็นเรื่องปกติสำหรับขั้นตอนการทำงานที่สินค้าถูกจัดการภายในอาคาร และยานพาหนะเคลื่อนที่ระหว่างอาคารเท่านั้น โดยไม่จำเป็นต้องระบุตำแหน่งภายนอกอาคารแบบเรียลไทม์ โซลูชันมาตรฐานสำหรับภายในอาคารนั้นเพียงพอแล้ว ยานพาหนะจะระบุตำแหน่งได้อย่างแม่นยำเมื่อเข้าสู่แต่ละอาคารโดยการสแกนคิวอาร์โค้ดที่ติดตั้งไว้ที่ทางเข้า (บนผนังหรือเพดาน) ทำให้สามารถนำทางภายในอาคารได้อย่างแม่นยำยิ่งขึ้น

สถานการณ์ที่ 2: หากต้องการระบบระบุตำแหน่งกลางแจ้งที่ต่อเนื่องและเชื่อถือได้
สำหรับการปฏิบัติงานที่ต้องการระบบระบุตำแหน่งภายนอกอาคารที่มีประสิทธิภาพสูง ระบบนี้มีโซลูชันที่สามารถปรับแต่งให้เหมาะสมกับสภาพแวดล้อมได้

In พื้นที่กึ่งโครงสร้างที่มีขอบเขตชัดเจน – เช่น บริเวณขนถ่ายสินค้า ท่าเทียบเรือที่มีหลังคาคลุม ลานรับสินค้าที่มีอาคารตั้งอยู่ห่างกันไม่กี่เมตร หรือทางเดินที่มีหลังคาคลุม (ซึ่งทำหน้าที่เหมือนพื้นที่ภายในอาคารเนื่องจากมีหลังคาคลุมด้านบน) – การกำหนดค่า LiDAR 2 มิติ + IMU แบบบูรณาการให้ประสิทธิภาพที่เชื่อถือได้
ใช้เพื่อการ เปิดโล่ง มีลักษณะเด่นคือ พื้นที่เบาบาง (เช่น บริเวณสนามหญ้าขนาดใหญ่ ลานจอดรถ) เราขอแนะนำให้ติดตั้งโมดูล GPS หรือ RTK ภายนอก เพื่อให้มั่นใจได้ถึงการระบุตำแหน่งที่แม่นยำในพื้นที่ขนาดใหญ่

การเปลี่ยนแปลงเค้าโครงจะทำให้ต้องทำการแมปใหม่หรือไม่?
เราแนะนำให้ทำการแมปก่อนจัดวางวัสดุจำนวนมาก (เช่น กองวัสดุบนพื้น) และสินค้าในพื้นที่จัดเก็บที่มีการเปลี่ยนแปลงอย่างรวดเร็ว โดยเฉพาะอย่างยิ่งในพื้นที่จัดเก็บวัสดุจำนวนมาก โซลูชัน Fusion-SLAM™ RTLS ของเราใช้คุณลักษณะของสภาพแวดล้อมที่คงที่ (เช่น เสา ไฟเพดาน ท่อ หรือโครงผนัง) เป็นหลักในการระบุตำแหน่ง เมื่อทำการแมปเสร็จแล้ว การเปลี่ยนแปลงใดๆ ที่เกิดขึ้นกับวัสดุจำนวนมากในภายหลัง (เช่น การเพิ่ม/การนำออก) ไม่จำเป็นต้องทำการแมปใหม่
ถ้าเปลี่ยนรุ่นรถ จำเป็นต้องตั้งค่าใหม่หรือไม่?
ใช่แล้ว แนะนำให้ทำการปรับแผนที่ใหม่เมื่อเปลี่ยนรุ่นรถ เนื่องจากความแตกต่างของความสูงของหลังคาและสิ่งกีดขวางทางโครงสร้างอาจส่งผลต่อมุมมองและความเสถียรในการตรวจจับของโมดูล V2 Pro การทำแผนที่แยกกันสำหรับแต่ละรุ่นจะช่วยให้มั่นใจได้ว่าแผนที่ตรงกับโครงสร้างทางกายภาพของรถ ทำให้การระบุตำแหน่งมีความน่าเชื่อถือและแม่นยำ
ฉันจำเป็นต้องสร้างแผนที่แยกสำหรับแต่ละชั้นหรือไม่?
ใช่ เราขอแนะนำอย่างยิ่งให้สร้างแผนที่แยกสำหรับแต่ละชั้น แม้ว่ากระบวนการสร้างแผนที่นั้นไม่ซับซ้อน แต่การมีแผนที่เฉพาะสำหรับแต่ละชั้นจะช่วยเพิ่มความแม่นยำในการระบุตำแหน่งได้อย่างมาก เนื่องจากโดยทั่วไปแล้วผังพื้นของแต่ละชั้นจะแตกต่างกัน เพื่อให้การเปลี่ยนผ่านเป็นไปอย่างราบรื่น เพียงแค่ติดคิวอาร์โค้ดที่ไม่ซ้ำกันไว้ที่ทางเข้าแต่ละชั้น ระบบจะโหลดแผนที่ที่เกี่ยวข้องโดยอัตโนมัติเมื่อรถยกของคุณเข้าสู่ชั้นนั้น
ระบบนี้จำเป็นต้องใช้เซิร์ฟเวอร์ภายนอกหรือไม่?

ไม่จำเป็นต้องใช้เซิร์ฟเวอร์ภายนอก การคำนวณตำแหน่งและการประมวลผลข้อมูลทั้งหมดทำงานบนโมดูล V2 Proทำให้มั่นใจได้ถึงประสิทธิภาพแบบเรียลไทม์และความเป็นอิสระจากโครงสร้างพื้นฐานภายนอก ซึ่งช่วยลดความล่าช้าจากการสื่อสารกับเซิร์ฟเวอร์และทำให้การติดตั้งใช้งานในสภาพแวดล้อมอุตสาหกรรมที่มีข้อจำกัดด้านเครือข่ายง่ายขึ้น

ข้อจำกัดด้านสิ่งแวดล้อมเกี่ยวกับแสงสว่าง การสั่นสะเทือน การบดบัง และอุณหภูมิมีอะไรบ้าง?

สำหรับระบบแสงสว่าง:กล้องอินฟราเรดที่หันเข้าหาเพดาน พร้อมด้วยตัวส่งสัญญาณอินฟราเรดในตัว 8 ตัว ช่วยให้การทำงานมีเสถียรภาพในที่มืดสนิท แสงสว่างภายในอาคารปกติ หรือสภาวะที่ซับซ้อน (รวมถึงแสงสว่างภายในอาคารที่เข้มข้นและแสงสะท้อนจากหน้าต่างในพื้นที่กว้าง)

สำหรับการสั่นสะเทือนและการบดบัง:การออกแบบทางกลระดับอุตสาหกรรมสามารถทนต่อการสั่นสะเทือนทั่วไปของรถยก/AGV ได้ สำหรับสภาพแวดล้อมที่มีการสั่นสะเทือนรุนแรง แนะนำให้ติดตั้งโดยใช้ขายึดดูดซับแรงกระแทก (ดู [รายงานการทดสอบความน่าเชื่อถือ] สำหรับข้อมูลความคลาดเคลื่อนของการสั่นสะเทือนโดยละเอียด รวมถึงช่วงความถี่และเกณฑ์ความเร่ง)

ระบบนี้มีกลไกตรวจจับความล้มเหลวหรือกลไกรายงานความน่าเชื่อถือหรือไม่?

ฟีเจอร์การให้คะแนนความน่าเชื่อถือแบบเรียลไทม์ ซึ่งจะบ่งชี้ความน่าเชื่อถือของผลลัพธ์การระบุตำแหน่งแต่ละรายการ จะถูกเพิ่มเข้ามาในการอัปเดตผลิตภัณฑ์ในอนาคต

สำหรับการตรวจจับความล้มเหลวเชิงรุกขั้นสูง เช่น การแจ้งเตือนเมื่อเซ็นเซอร์ทำงานผิดปกติหรือสูญเสียการระบุตำแหน่ง คุณสมบัติเพิ่มเติมเหล่านี้สามารถใช้งานได้ผ่านการผสานรวมแบบกำหนดเอง และมีกำหนดจะรวมอยู่ในเวอร์ชันระบบถัดไปด้วย

เรายินดีให้คุณติดต่อเราเพื่อหารือเกี่ยวกับความต้องการเฉพาะของคุณ ความคิดเห็นของคุณมีค่าอย่างยิ่งในการชี้นำแผนงานการปรับปรุงผลิตภัณฑ์ของเรา

ระบบนี้เหมาะสมสำหรับการติดตั้งถาวรบนยานพาหนะอุตสาหกรรม เช่น รถยก หรือหุ่นยนต์ AMR แบบขับเคลื่อนล้อใต้ท้องรถหรือไม่?

ใช่แล้วระบบนี้ได้รับการออกแบบมาเพื่อติดตั้งถาวรบนยานพาหนะที่กำลังเคลื่อนที่ด้วยดีไซน์ที่กะทัดรัดเพื่อความน่าเชื่อถือในระยะยาวสำหรับรถยก รถลำเลียงอัตโนมัติ (AGV) และหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR)

สำหรับหุ่นยนต์ AMR แบบติดตั้งใต้ท้องรถ:เมื่อนำไปใช้กับหุ่นยนต์ AMR แบบติดตั้งใต้ท้องรถ (แบบซ่อนเร้น) จำเป็นต้องมีการออกแบบเฉพาะเพื่อป้องกันไม่ให้สิ่งของที่บรรทุกไปบดบังกล้องที่หันขึ้นด้านบนโดยสิ้นเชิง ซึ่งโดยทั่วไปจะทำได้โดยการใช้เสาหรือโครงยกสูงเพื่อให้แน่ใจว่ายังคงมองเห็นเพดานได้ตามต้องการ

ลักษณะการติดตั้งและข้อกำหนดต่างๆ มีอะไรบ้าง?

ตำแหน่งติดตั้ง:ติดตั้งอุปกรณ์ไว้ตามแนวด้านบนของตัวรถ (ไม่จำเป็นต้องอยู่ตรงกลางพอดี เพราะสามารถปรับเทียบระยะห่างได้โดยใช้พารามิเตอร์ภายนอก) ตรวจสอบให้แน่ใจว่าโครงสร้างของตัวรถเอง (เช่น เสา, ราวกันกระแทกด้านบน) หรือน้ำหนักบรรทุกทั่วไป ไม่บดบังมุมมองของกล้องหรือ LiDAR อย่างถาวร หากการบดบังบางส่วนเป็นสิ่งที่หลีกเลี่ยงไม่ได้ (เช่น เนื่องจากเสาสูงหรือน้ำหนักบรรทุกซ้อนกัน) ให้เลือกตำแหน่งติดตั้งที่ลดพื้นที่ที่ถูกบดบังของเซ็นเซอร์ทั้งสองให้น้อยที่สุด

การติดตั้ง:แนะนำให้ติดตั้งโมดูลโดยให้แกนยาวตั้งฉากกับทิศทางการเคลื่อนที่ของยานพาหนะการติดตั้งในลักษณะนี้จะทำให้มุมมองของกล้อง 108° (แนวนอน) × 57° (แนวตั้ง) ครอบคลุมพื้นที่แนวนอนของเพดานได้สูงสุด ช่วยให้บันทึกรายละเอียดสภาพแวดล้อมได้มากขึ้น เพื่อการระบุตำแหน่งที่เสถียรและเชื่อถือได้

หากการติดตั้งโดยให้แกนยาวตั้งฉากกับทิศทางการเคลื่อนที่ทำได้ยาก การวางตำแหน่งโมดูลโดยให้แกนสั้นตั้งฉากกับทิศทางการเคลื่อนที่ก็เป็นที่ยอมรับได้เช่นกันแม้ว่าอาจจะลดขอบเขตการมองเห็นในแนวนอนที่มีประสิทธิภาพสำหรับการจับภาพรายละเอียดบนเพดานลงก็ตาม
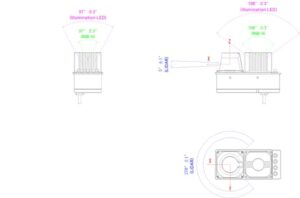
มุมการติดตั้ง v2 pro0206


มุมการติดตั้ง (การปรับระดับ)มุมเกือบแนวนอน (โดยทั่วไปอยู่ภายใน) ± 2 °) เป็นวิธีที่แนะนำและไม่จำเป็นต้องใช้เครื่องมือปรับระดับที่มีความแม่นยำสูง หากค่าเบี่ยงเบนของมุมเกินกว่า ± 2 °โดยเฉพาะในสภาพแวดล้อมที่มีเพดานสูง อาจทำให้เกิดข้อผิดพลาดในการกำหนดตำแหน่งมากขึ้น

ระบบนี้มีแบตเตอรี่รวมอยู่ด้วยหรือไม่?

ไม่โมดูลนี้ได้รับการออกแบบมาเพื่อเชื่อมต่อโดยตรงกับระบบจ่ายไฟของรถยนต์ โดยทำงานด้วยแหล่งจ่ายไฟ DC 24Vมาตรฐาน

แผนที่ 2 มิติและข้อมูลตำแหน่งนั้นอิงตามระนาบแนวนอนหรือไม่
ใช่ ระบบจะแสดงพิกัด 2 มิติทั้งหมด (X, Y) และทิศทาง (yaw) ของยานพาหนะเทียบกับระนาบพื้นแนวนอนที่ยานพาหนะเคลื่อนที่อยู่
ระบบของคุณมีฟังก์ชันติดตามตำแหน่งของพาเลทหรือสินค้าหรือไม่?

ระบบของเรามีเทคโนโลยีหลักที่จำเป็นสำหรับการติดตามตำแหน่งของพาเลทหรือสินค้า แต่ไม่ใช่ระบบติดตามที่สมบูรณ์แบบในตัวเอง การติดตามพาเลทอย่างน่าเชื่อถือต้องอาศัยการผสมผสานข้อมูลสำคัญสองส่วนเข้าด้วยกัน:

  1. ตำแหน่งที่แน่นอนของยานพาหนะ (ซึ่งเราเป็นผู้ให้ข้อมูล);
  2. การระบุตัวตนของพาเลทเฉพาะ (ซึ่งคุณได้ทำการผสานรวมเข้าด้วยกัน) กับเทคโนโลยีการระบุตัวตนบางอย่าง (เช่น เครื่องอ่าน RFID หรือเครื่องสแกนบาร์โค้ด)

การดำเนินการ:
ตรรกะของระบบของคุณ ผสานตำแหน่งที่ตั้งแบบเรียลไทม์ของยานพาหนะเข้ากับรหัสพาเลทที่สแกนได้ ณ เวลาที่มีการติดต่อ (เช่น การรับหรือส่งมอบ) เพื่อสร้างบันทึกการติดตามที่ครบถ้วนและถูกต้อง

คำชี้แจงสำคัญ:เทคโนโลยีสำหรับการระบุพาเลท (RFID, การสแกน ฯลฯ) ไม่ได้รวมอยู่ในโมดูลการกำหนดตำแหน่งของเรา เทคโนโลยีเหล่านี้เป็นส่วนประกอบสำเร็จรูปที่พร้อมใช้งาน ซึ่งคุณสามารถเลือกและผสานรวมได้ตามขั้นตอนการทำงานเฉพาะของคุณ

หากคุณต้องการความช่วยเหลือในการผสานรวมเทคโนโลยีดังกล่าวเข้ากับระบบระบุตำแหน่งของเรา เราสามารถแนะนำคุณไปยังเครือข่ายพันธมิตรด้านการผสานรวมที่ได้รับการรับรองในภูมิภาคของคุณได้ โปรดติดต่อทีมขายหรือทีมสนับสนุนของเราเพื่อขอความช่วยเหลือเพิ่มเติม

ระบบนี้จำเป็นต้องใช้เครือข่ายในการทำงานหรือไม่?

ใช่แล้ว การส่งข้อมูลตำแหน่งแบบเรียลไทม์ไปยังตัวควบคุมของยานพาหนะหรือระบบจัดการกลุ่มยานพาหนะจำเป็นต้องมีการเชื่อมต่อเครือข่ายท้องถิ่น ระบบรองรับวิธีการเชื่อมต่อหลายวิธีเพื่อให้เหมาะกับสภาพแวดล้อมการใช้งานที่แตกต่างกัน:

  • อีเธอร์เน็ต (แบบใช้สาย): อินเทอร์เฟซหลักและที่แนะนำเพื่อความน่าเชื่อถือและแบนด์วิดท์สูงสุด
  • Wi-Fi (ไร้สาย): ระบบ Wi-Fi ในตัวช่วยเพิ่มความยืดหยุ่นในกรณีที่การเดินสายเคเบิลไม่สะดวก โมดูลนี้มีพอร์ตเสาอากาศมาตรฐานสำหรับการเชื่อมต่อเสาอากาศ Wi-Fi ภายนอก สำหรับขั้นตอนการตั้งค่า Wi-Fi
  • การเชื่อมต่อ 5G (ตัวเลือกเสริม): สำหรับการใช้งานในพื้นที่กว้างหรือสถานที่ที่ไม่มีสัญญาณ Wi-Fi ครอบคลุม สามารถติดตั้งโมดูล 5G เพิ่มเติมได้ ตัวเครื่องมีทั้งพอร์ตเสาอากาศเฉพาะและช่องเสียบซิมการ์ดเพื่อรองรับความสามารถนี้
ระบบรองรับ API/SDK ใดบ้างสำหรับการบูรณาการ (เช่น ROS, ภาษาโปรแกรม)?
ระบบรองรับการทำงานร่วมกันผ่านแพ็กเกจ ROS/ROS 2, อินเทอร์เฟซ UDP สำหรับข้อมูลตำแหน่งแบบเรียลไทม์ และ API HTTP สำหรับการจัดการและการกำหนดค่า (ดูคู่มือโปรโตคอล UDP/HTTP) สำหรับการใช้งานขนาดใหญ่ เรายังมีบริการปรับแต่งเพื่อรองรับโปรโตคอลการสื่อสารเพิ่มเติม และปรับแต่งอินเทอร์เฟซเว็บพอร์ทัลและฟังก์ชันการทำงานตามความต้องการอีกด้วย
ซอฟต์แวร์นี้มีฟังก์ชันการวิเคราะห์ขั้นสูง เช่น การวิเคราะห์เส้นทางหรือไม่?

เว็บพอร์ทัลอัจฉริยะมุ่งเน้นไปที่การจัดการการดำเนินงานหลัก รวมถึงการทำแผนที่ การตรวจสอบแบบเรียลไทม์ การควบคุมยานพาหนะ และการวินิจฉัยระบบ โดยจะบันทึกข้อมูลการดำเนินงาน (เช่น เส้นทางการเคลื่อนที่ของยานพาหนะ) แต่ไม่ได้ทำการวิเคราะห์ทางธุรกิจขั้นสูงเช่น การเพิ่มประสิทธิภาพเส้นทาง การรายงานประสิทธิภาพ หรือการวิเคราะห์ประสิทธิภาพเชิงลึก ฟังก์ชันระดับสูงเหล่านี้มักจะได้รับการจัดการโดยระบบระดับบน (เช่น WMS หรือ ERP) ที่ดึงข้อมูลผ่าน API แบบเปิดของเรา

หากคุณต้องการความสามารถในการวิเคราะห์ขั้นสูงดังกล่าว เราสามารถแนะนำพันธมิตรผู้ให้บริการโซลูชันจากภายนอกซึ่งมีความเชี่ยวชาญด้านการวิเคราะห์และเพิ่มประสิทธิภาพด้านโลจิสติกส์ ซึ่งสามารถผสานรวมเข้ากับระบบของเราเพื่อมอบข้อมูลเชิงลึกเหล่านั้นได้

ยังหาคำตอบไม่ได้ใช่ไหม? ลองปรึกษาวิศวกรดูสิ

* ช่องที่ต้องเติม

โดยการส่งแบบฟอร์มนี้ คุณยินยอมให้ MRDVS (บริษัทในเครือของ Hangzhou Lanxin Robotics Co., Ltd.) ติดต่อคุณทางอีเมลหรือโทรศัพท์เพื่อการตลาดและการติดต่อทางธุรกิจ เราเก็บรวบรวมและใช้ข้อมูลติดต่อที่คุณให้ไว้ข้างต้นเพื่อติดต่อและดำเนินธุรกิจกับองค์กรของคุณ เรารับประกันว่าจะเก็บรักษาข้อมูลนี้ไว้อย่างปลอดภัยและเป็นความลับ และจะเก็บรักษาไว้เฉพาะเท่าที่จำเป็นเพื่อวัตถุประสงค์ที่ระบุไว้เท่านั้น

เมื่อคลิกปุ่มส่ง คุณรับทราบว่าคุณได้อ่านและเข้าใจนโยบายความเป็นส่วนตัวนี้แล้ว และยินยอมโดยชัดแจ้งให้ Hangzhou Lanxin Robotics Co., Ltd. และ MRDVS เก็บรวบรวมและใช้ข้อมูลส่วนบุคคลของคุณเพื่อวัตถุประสงค์ที่ระบุไว้ในที่นี้

ติดต่อเรา
* ช่องที่ต้องเติม

โดยการส่งแบบฟอร์มนี้ คุณยินยอมให้ MRDVS (บริษัทในเครือของ Hangzhou Lanxin Robotics Co., Ltd.) ติดต่อคุณทางอีเมลหรือโทรศัพท์เพื่อการตลาดและการติดต่อทางธุรกิจ เราเก็บรวบรวมและใช้ข้อมูลติดต่อที่คุณให้ไว้ข้างต้นเพื่อติดต่อและดำเนินธุรกิจกับองค์กรของคุณ เรารับประกันว่าจะเก็บรักษาข้อมูลนี้ไว้อย่างปลอดภัยและเป็นความลับ และจะเก็บรักษาไว้เฉพาะเท่าที่จำเป็นเพื่อวัตถุประสงค์ที่ระบุไว้เท่านั้น

เมื่อคลิกปุ่มส่ง คุณรับทราบว่าคุณได้อ่านและเข้าใจนโยบายความเป็นส่วนตัวนี้แล้ว และยินยอมโดยชัดแจ้งให้ Hangzhou Lanxin Robotics Co., Ltd. และ MRDVS เก็บรวบรวมและใช้ข้อมูลส่วนบุคคลของคุณเพื่อวัตถุประสงค์ที่ระบุไว้ในที่นี้