การตรวจสอบคลังสินค้า
การผสานรวมภาพ LiDAR
ยานยนต์ไร้คนขับความเร็วต่ำ
หุ่นยนต์ฮิวมานอยด์และหุ่นยนต์สี่ขา
การระบุตำแหน่ง RTLS SLAM
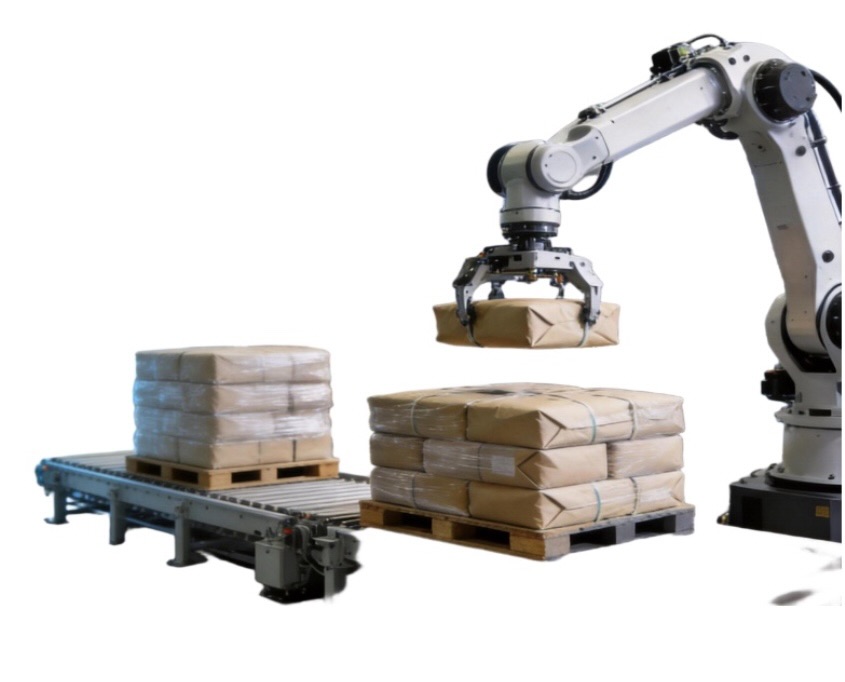
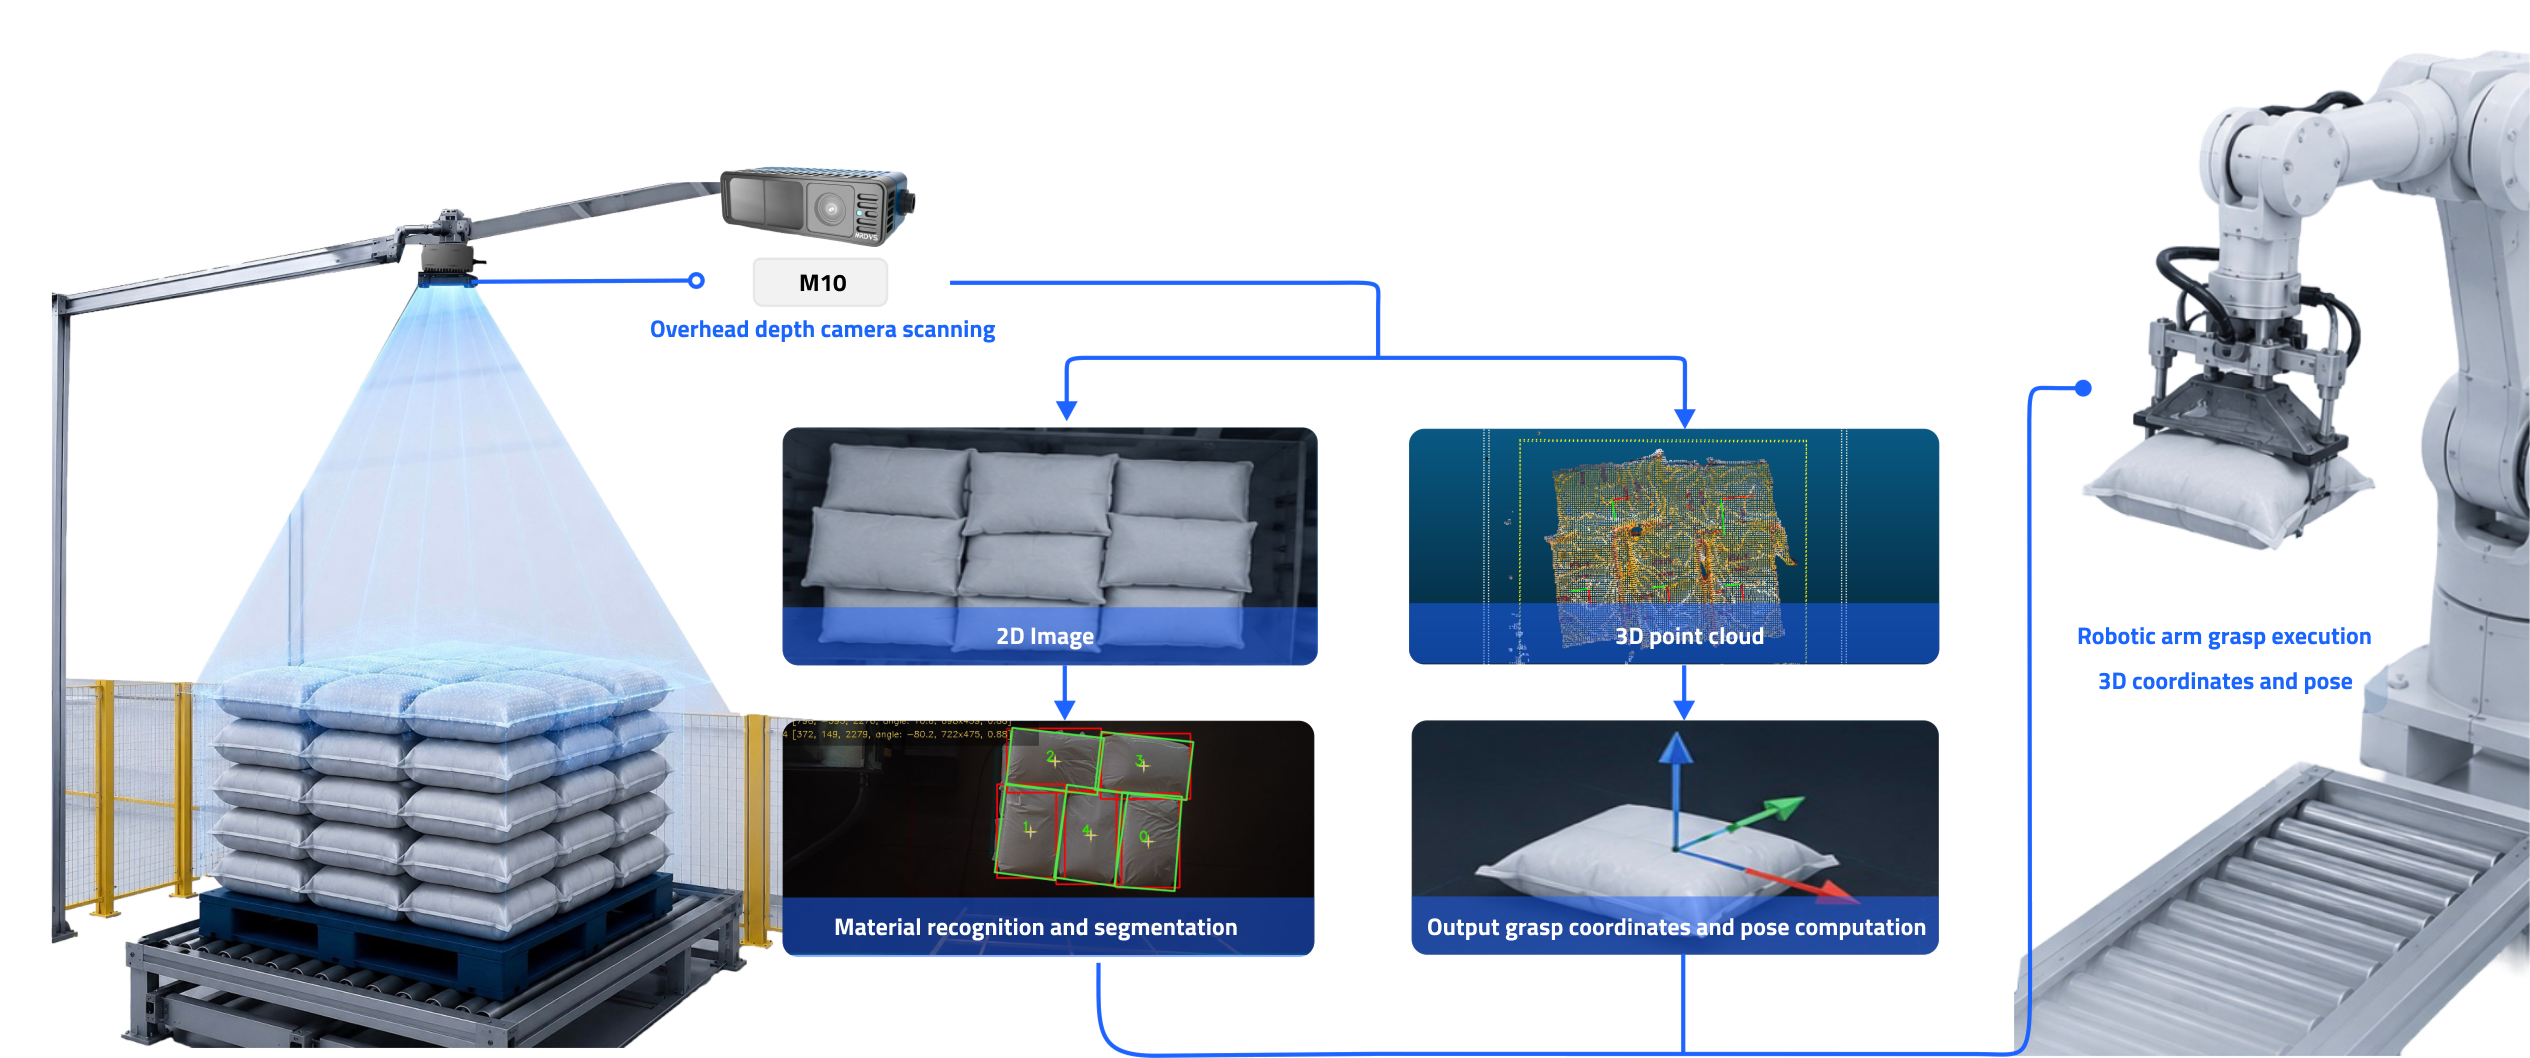
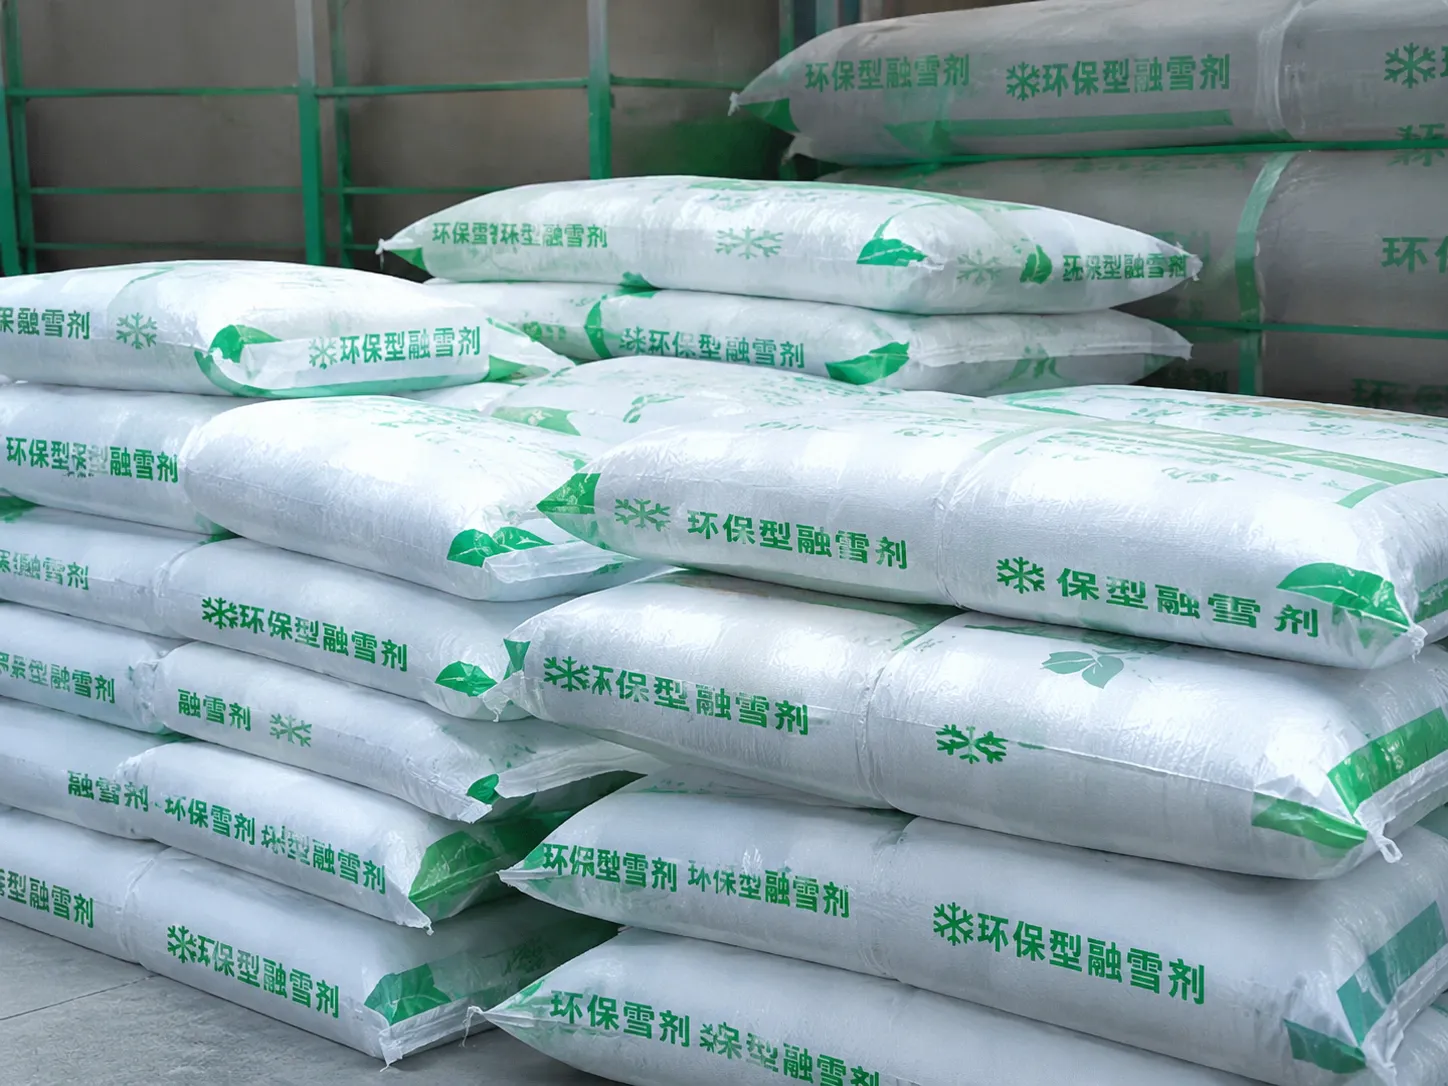
MRDVS นำเสนอโซลูชันที่ใช้ระบบวิชั่น 3 มิติในการตรวจจับ ระบุตำแหน่ง และหยิบวัสดุบรรจุถุงออกจากพาเลท โซลูชันนี้ผสานรวมการตรวจจับ 3 มิติ การตรวจจับถุง การประมาณตำแหน่งการจับ และการประสานงานของหุ่นยนต์ ประเภทของถุงที่รองรับ ระยะการทำงาน เวลาต่อรอบ และประสิทธิภาพการหยิบ จะได้รับการประเมินตามข้อกำหนดของถุง รูปแบบของพาเลท หุ่นยนต์ อุปกรณ์จับยึด และสภาพแวดล้อมการทำงาน
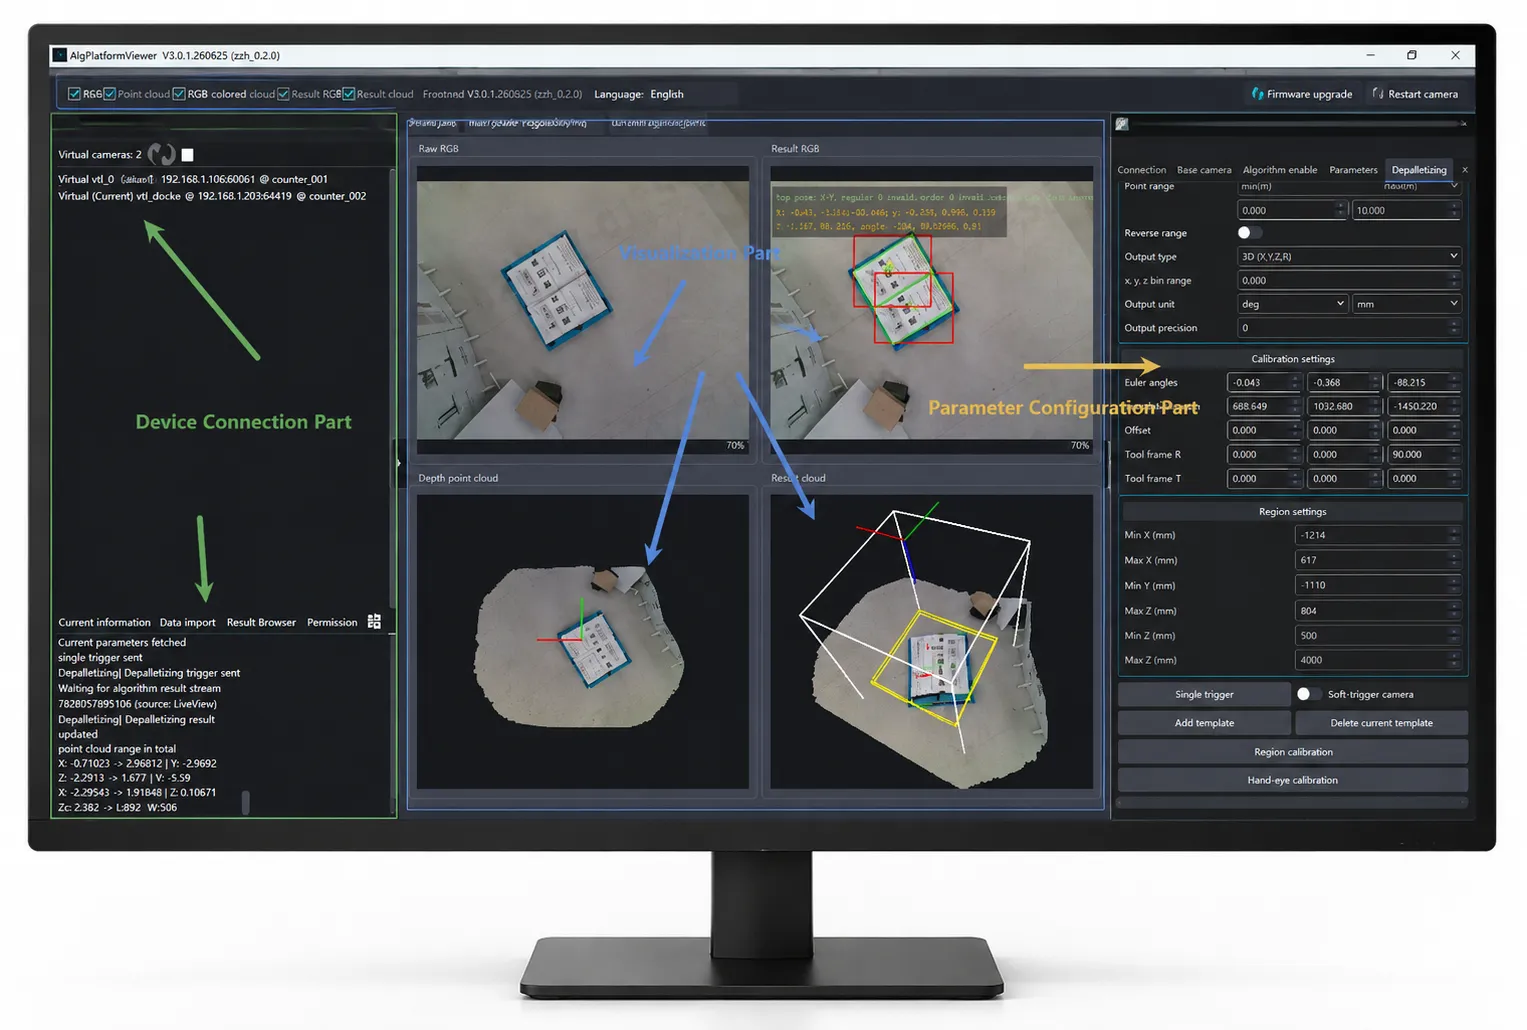
ระบบจะบันทึกข้อมูล 3 มิติจากพื้นผิวพาเลท ระบุถุงที่สามารถหยิบได้ คำนวณตำแหน่งและทิศทางที่หุ่นยนต์ต้องการ และอัปเดตฉากหลังจากหยิบแต่ละครั้งเพื่อรองรับการดำเนินการขนถ่ายสินค้าออกจากพาเลทอย่างต่อเนื่อง
หน้าที่หลักสี่ประการของการมองเห็น
เครื่องมือนี้เก็บรวบรวมข้อมูลความลึกและจุดเมฆสามมิติจากพื้นผิวพาเลทเพื่อวิเคราะห์ตำแหน่ง รูปร่าง และสภาพการเรียงซ้อนของถุงสินค้า
ระบุถุงแต่ละใบในกองที่วางไม่เป็นระเบียบ เอียง หรือถูกบดบังบางส่วน และพิจารณาว่าควรหยิบถุงเป้าหมายใดก่อน
คำนวณตำแหน่ง ทิศทาง และพิกัดที่จำเป็นสำหรับการหยิบจับด้วยหุ่นยนต์ โดยพิจารณาจากพื้นผิวของถุงและตำแหน่งเชิงพื้นที่
ระบบจะบันทึกตำแหน่งพื้นผิวพาเลทอีกครั้งหลังจากการหยิบแต่ละครั้ง อัปเดตตำแหน่งถุงที่เหลือ และสร้างข้อมูลสำหรับรอบการทำงานถัดไป
ระบบการขนถ่ายสินค้าออกจากพาเลทต้องอาศัยการทำงานร่วมกันอย่างเป็นระบบระหว่างเซ็นเซอร์ 3 มิติ หน่วยประมวลผล ซอฟต์แวร์การรับรู้ หุ่นยนต์ อุปกรณ์ปลายแขน และระบบควบคุมสายการผลิต อินเทอร์เฟซ วิธีการติดตั้ง และขอบเขตความรับผิดชอบจะถูกกำหนดตามการกำหนดค่าของโครงการ
พื้นที่บูรณาการสี่ด้าน
กำหนดการส่งข้อมูลตำแหน่งและการดำเนินการตามภารกิจตามยี่ห้อ รุ่น เวอร์ชันคอนโทรลเลอร์ และอินเทอร์เฟซภารกิจที่มีอยู่ของหุ่นยนต์
ประเมินตัวเลือกต่างๆ เช่น ระบบดูดสุญญากาศ ระบบหนีบ หรืออุปกรณ์ปลายแขนอื่นๆ โดยพิจารณาจากวัสดุของถุง น้ำหนัก ลักษณะพื้นผิว และทิศทางการหยิบจับ
แลกเปลี่ยนข้อมูลงาน สถานะ การเสร็จสิ้น และข้อผิดพลาดกับ PLC ระบบสายพานลำเลียง และอุปกรณ์ต้นน้ำหรือปลายน้ำ
ทำการปรับเทียบพิกัดให้เสร็จสมบูรณ์และยืนยันช่วงการทำงานที่เข้าถึงได้ตามตำแหน่งการติดตั้งเซ็นเซอร์ ระบบพิกัดของหุ่นยนต์ และพื้นที่ว่างในสถานที่ปฏิบัติงาน
วัสดุของถุง ขนาด น้ำหนัก ลักษณะพื้นผิว และสภาพการวางซ้อน ล้วนส่งผลโดยตรงต่อการตรวจจับด้วยระบบวิชั่นและการหยิบสินค้าด้วยหุ่นยนต์ ควรตรวจสอบขอบเขตการทำงานขั้นสุดท้ายโดยใช้ตัวอย่างถุง ภาพพาเลท และสภาพแวดล้อมจริง
โซลูชันประกอบด้วยโมดูลการเก็บข้อมูล 3 มิติ การประมวลผลภาพ ซอฟต์แวร์การรับรู้ และโมดูลการทำงานของหุ่นยนต์ ขอบเขตการส่งมอบขั้นสุดท้ายขึ้นอยู่กับข้อตกลงโครงการและรูปแบบการบูรณาการระบบ
ระบบจะดำเนินการจับภาพพื้นผิวพาเลท การสร้างข้อมูล 3 มิติ การตรวจจับถุง การคำนวณท่าทางการจับ การส่งข้อมูลงาน และการอัปเดตฉากตามลำดับ
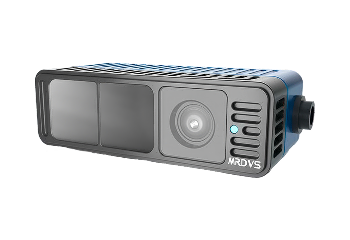
เซ็นเซอร์ M10 ให้ข้อมูลความลึก ข้อมูลความเข้ม และจุดเมฆ 3 มิติ สำหรับระบบการขนถ่ายสินค้าออกจากพาเลท ช่วยให้ระบบสามารถระบุรูปทรงเรขาคณิตของพาเลทและตำแหน่งของถุงได้ ระยะการติดตั้งจริง พื้นที่ครอบคลุม และเวลาการทำงานของระบบขึ้นอยู่กับการกำหนดค่าเซ็นเซอร์ พื้นที่ติดตั้ง และข้อกำหนดของโครงการ
ระบบหุ่นยนต์สำหรับหยิบถุงออกจากพาเลทใช้ระบบวิชั่นในการเก็บข้อมูลพาเลท ระบุถุงที่จะหยิบ และคำนวณตำแหน่งและทิศทางการหยิบ ข้อมูลที่ได้จะถูกส่งไปยังหุ่นยนต์เพื่อดำเนินการ โดยทั่วไปแล้ว ระบบที่สมบูรณ์จะประกอบด้วยเซ็นเซอร์วิชั่น หน่วยประมวลผล หุ่นยนต์ อุปกรณ์ปลายแขน และระบบควบคุมภาคสนาม
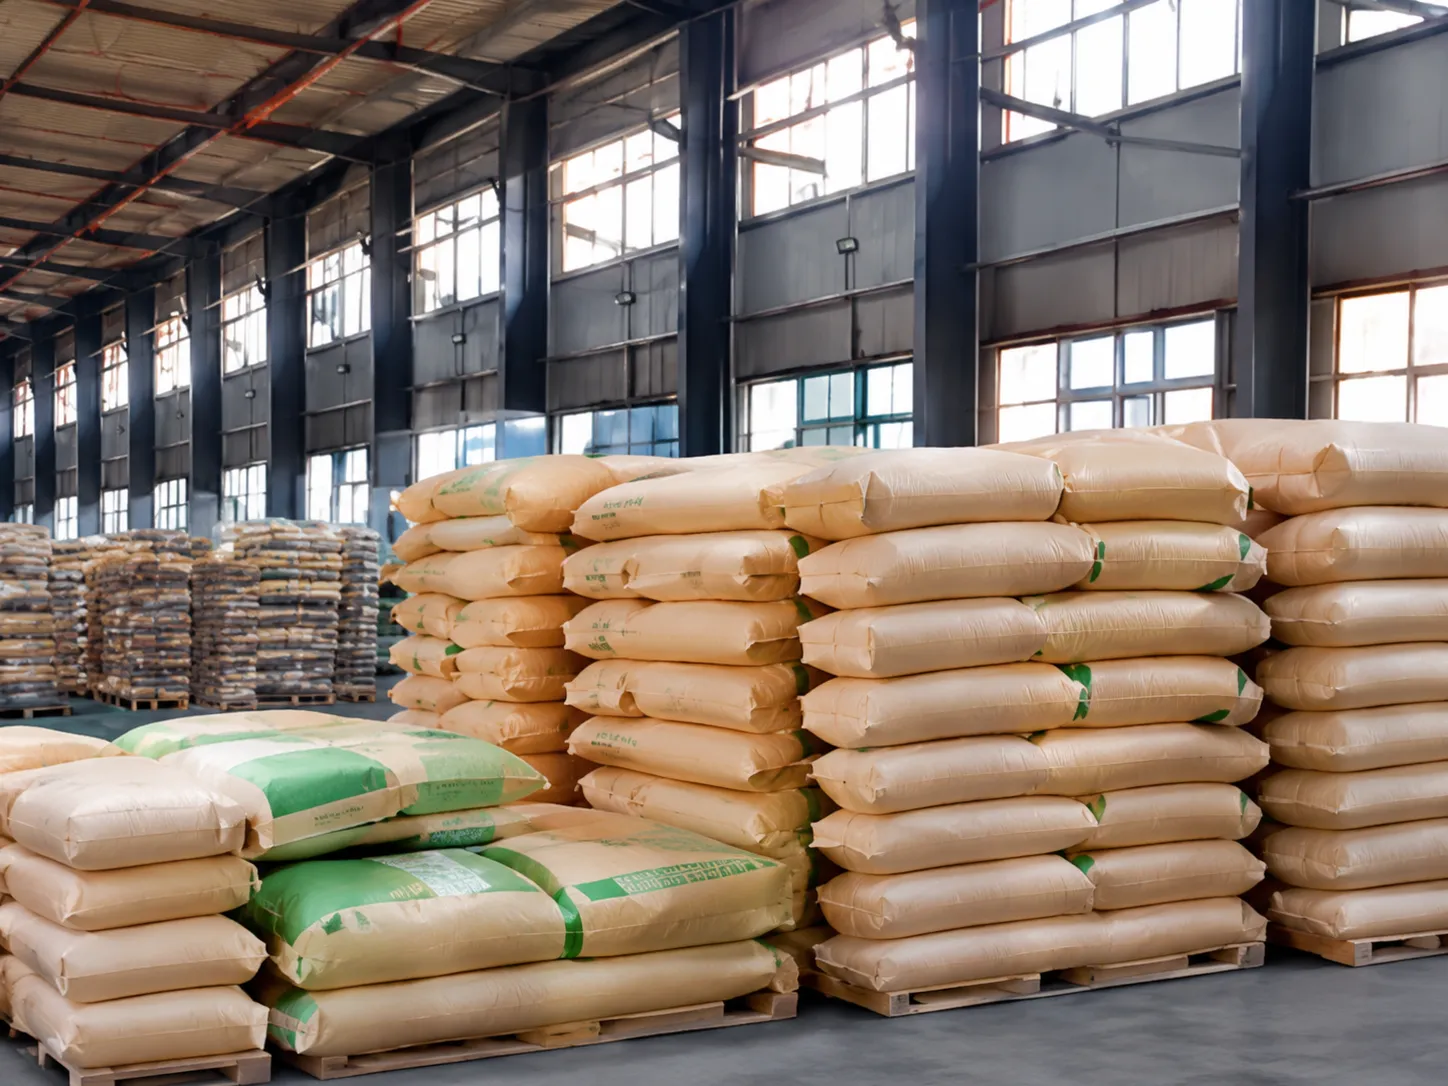
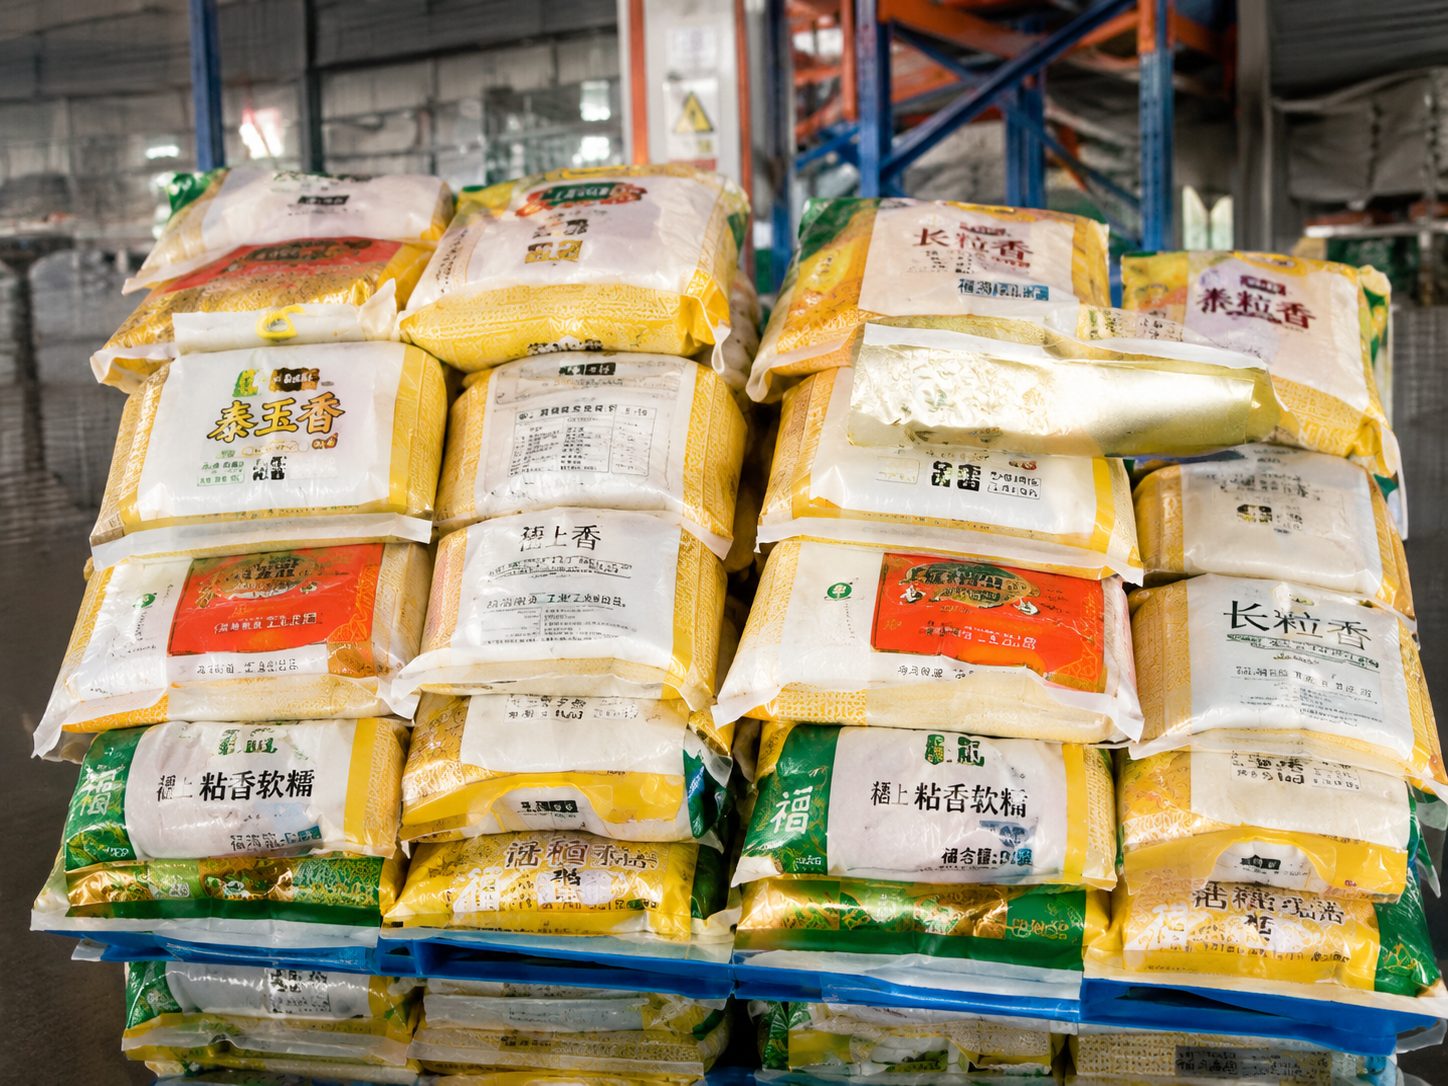
วัสดุของถุง ขนาด น้ำหนัก การสะท้อนแสงของพื้นผิว การเสียรูป และรูปแบบของพาเลท ล้วนส่งผลต่อการรับรู้และประสิทธิภาพในการหยิบจับ จึงควรประเมินความเหมาะสมของถุงผ้า ถุงกระดาษ ถุงหลายชั้น และถุงประเภทอื่นๆ โดยใช้ตัวอย่างจริงและสภาพแวดล้อมจริง
ระบบวิชั่นจะทำการเก็บข้อมูล 3 มิติจากพื้นผิวพาเลทก่อน จากนั้นจะระบุถุงที่สามารถหยิบได้และคำนวณตำแหน่งและทิศทางการหยิบ หลังจากแปลงพิกัดและสื่อสารภายในระบบแล้ว ข้อมูลจะถูกส่งไปยังตัวควบคุมหุ่นยนต์ หุ่นยนต์จะใช้ส่วนปลายแขนเพื่อทำการหยิบ หลังจากนั้นข้อมูลพาเลทจะถูกอัปเดตสำหรับรอบถัดไป ขั้นตอนการทำงานที่แน่นอนจะขึ้นอยู่กับการกำหนดค่าของโครงการ
ต้องตรวจสอบความเข้ากันได้กับหุ่นยนต์ ตัวควบคุม PLC โปรโตคอลการสื่อสาร และอุปกรณ์ปลายแขนสำหรับแต่ละโครงการ โดยปกติแล้ว การประเมินจะต้องทราบรุ่นของหุ่นยนต์ เวอร์ชันของตัวควบคุม อินเทอร์เฟซการสื่อสาร ประเภทของอุปกรณ์ปลายแขน น้ำหนักบรรทุก และพื้นที่การทำงานที่มีอยู่
โปรดระบุวัสดุของถุง ขนาด น้ำหนัก และรูปถ่าย พร้อมทั้งภาพพาเลทที่บรรจุเต็ม พาเลทที่เกือบว่าง และพาเลทที่มีรูปทรงไม่สม่ำเสมอ การประเมินยังต้องการข้อมูลเกี่ยวกับขนาดของพาเลท ความสูงสูงสุดของพาเลท เวลาในการทำงานที่ต้องการ รุ่นของหุ่นยนต์ ประเภทของหัวจับ พื้นที่ว่าง แสงสว่าง สภาพฝุ่น และส่วนต่อประสานของอุปกรณ์ต้นทางและปลายทาง ตัวอย่างถุงจริงสามารถช่วยสนับสนุนการตรวจสอบความเป็นไปได้เพิ่มเติมได้
โดยการส่งแบบฟอร์มนี้ คุณยินยอมให้ MRDVS (บริษัทในเครือของ Hangzhou Lanxin Robotics Co., Ltd.) ติดต่อคุณทางอีเมลหรือโทรศัพท์เพื่อการตลาดและการติดต่อทางธุรกิจ เราเก็บรวบรวมและใช้ข้อมูลติดต่อที่คุณให้ไว้ข้างต้นเพื่อติดต่อและดำเนินธุรกิจกับองค์กรของคุณ เรารับประกันว่าจะเก็บรักษาข้อมูลนี้ไว้อย่างปลอดภัยและเป็นความลับ และจะเก็บรักษาไว้เฉพาะเท่าที่จำเป็นเพื่อวัตถุประสงค์ที่ระบุไว้เท่านั้น
เมื่อคลิกปุ่มส่ง คุณรับทราบว่าคุณได้อ่านและเข้าใจนโยบายความเป็นส่วนตัวนี้แล้ว และยินยอมโดยชัดแจ้งให้ Hangzhou Lanxin Robotics Co., Ltd. และ MRDVS เก็บรวบรวมและใช้ข้อมูลส่วนบุคคลของคุณเพื่อวัตถุประสงค์ที่ระบุไว้ในที่นี้