Autonoomse positsioneerimise tehnoloogia mängib tänapäevases automatiseerimises ja robootikas kriitilist rolli. Pideva arengu ja rakenduste kasvava nõudluse tõttu arenevad autonoomse positsioneerimise meetodid ja tehnoloogiad jätkuvalt. Traditsioonilistest anduripõhistest meetoditest kuni visuaalseid ja süvaõppe tehnoloogiaid kasutavate moodsate tehnikateni on autonoomsest positsioneerimisest saanud tööstusautomaatika ja intelligentsuse peamine edasiviiv jõud.
Laserlokatsioonitehnoloogia: Laserlokatsioonitehnoloogiat on oma suure täpsuse ja stabiilsuse tõttu laialdaselt kasutatud erinevates tööstus- ja ärikeskkondades. See tehnoloogia hõlmab peamiselt ümbritseva keskkonna skaneerimist laseritega ning roboti asukoha ja suuna arvutamist peegeldunud laserandmete põhjal. Sellel lähenemisviisil on aga piirangud. Dünaamilistes keskkondades, kus inimesed ja transpordivahendid liiguvad sageli, võib laserlokatsiooni töö häirida. Lisaks võib geomeetriliselt lihtsates või korduvates keskkondades (näiteks pikkades koridorides) lokaliseerimise täpsus väheneda.
Visuaalse lokaliseerimise tehnoloogia: visuaalne lokaliseerimine jäljendab inimsilma funktsionaalsust, eraldades keskkonnast rikkalikku tekstuuri- ja värviteavet, et aidata robotitel oma ümbrust mõista ja ära tunda. See meetod sobib eriti hästi keerukate ja dünaamiliselt muutuvate keskkondade jaoks, parandades oluliselt lokaliseerimise täpsust ja usaldusväärsust. Traditsioonilised 2D visuaalsed SLAM-meetodid (samaaegne lokaliseerimine ja kaardistamine) seisavad aga silmitsi väljakutsetega, näiteks tundlikkusega valgustuse muutuste suhtes ja sügavusteabe hankimise piirangutega.
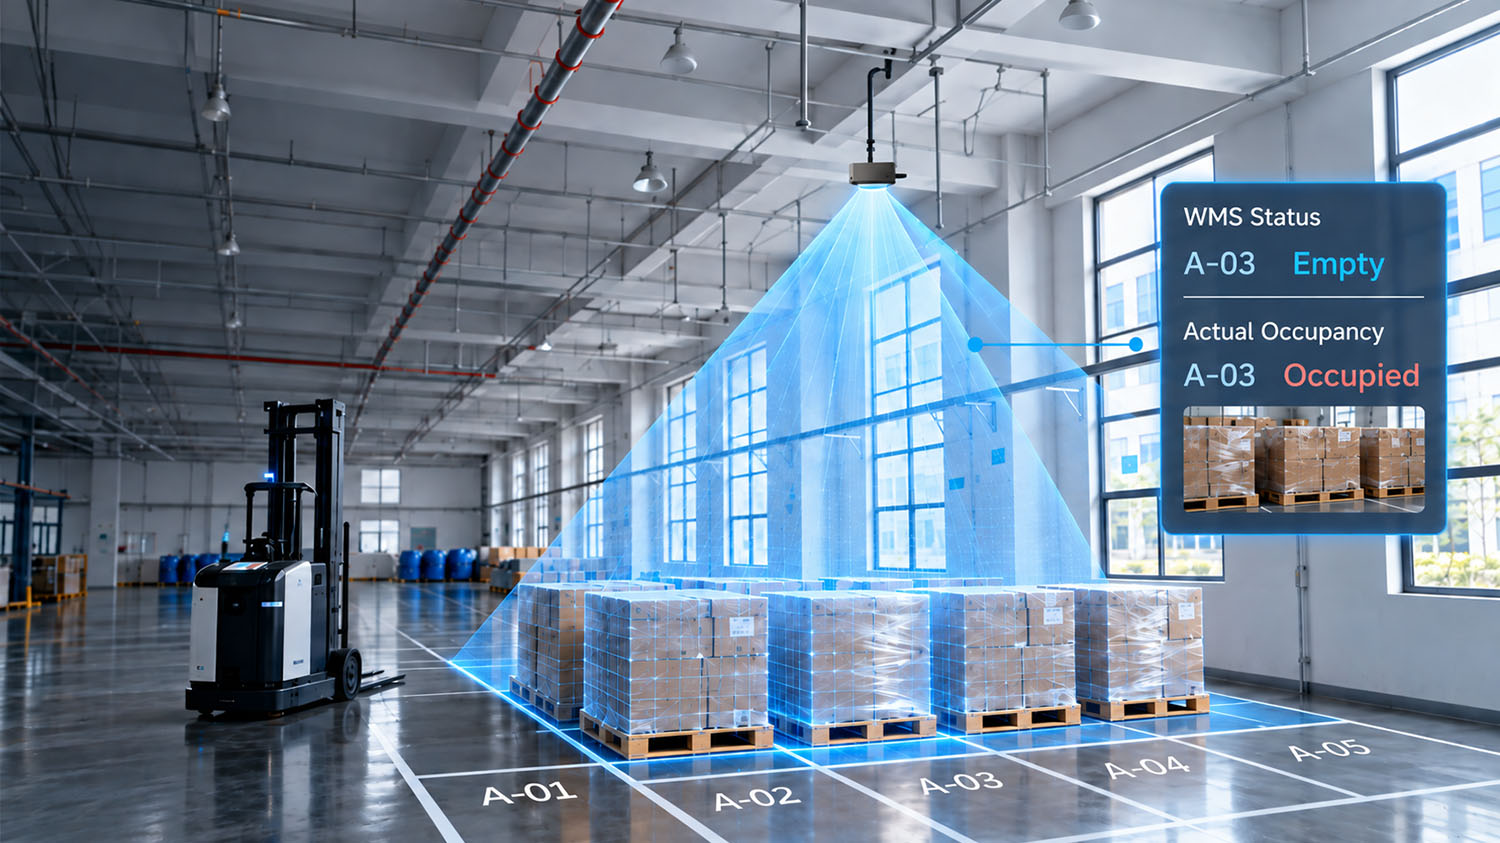
Traditsiooniliste lokaliseerimismeetodite väljakutsete lahendamiseks ühendab MRDVS Ceiling Visual SLAM Solution 2D visuaalsed andmed ja 3D sügavuse teabe, kasutades kõrge eraldusvõimega visuaalseid andureid. Sisaldades süvaõppe mudeleid ja SAM-i (Semantic Augmentation Module) segmenteerimistehnoloogiat, pakub see süsteem ülitäpset lokaliseerimist ja navigeerimist dünaamilistes keskkondades. Lahendus saavutab täpse ja usaldusväärse autonoomse lokaliseerimise tänu suure täpsusega tuvastamisele ja peamiste tööstuslike objektide jälgimisele, parandades oluliselt siseruumides navigeerimisvõimalusi.
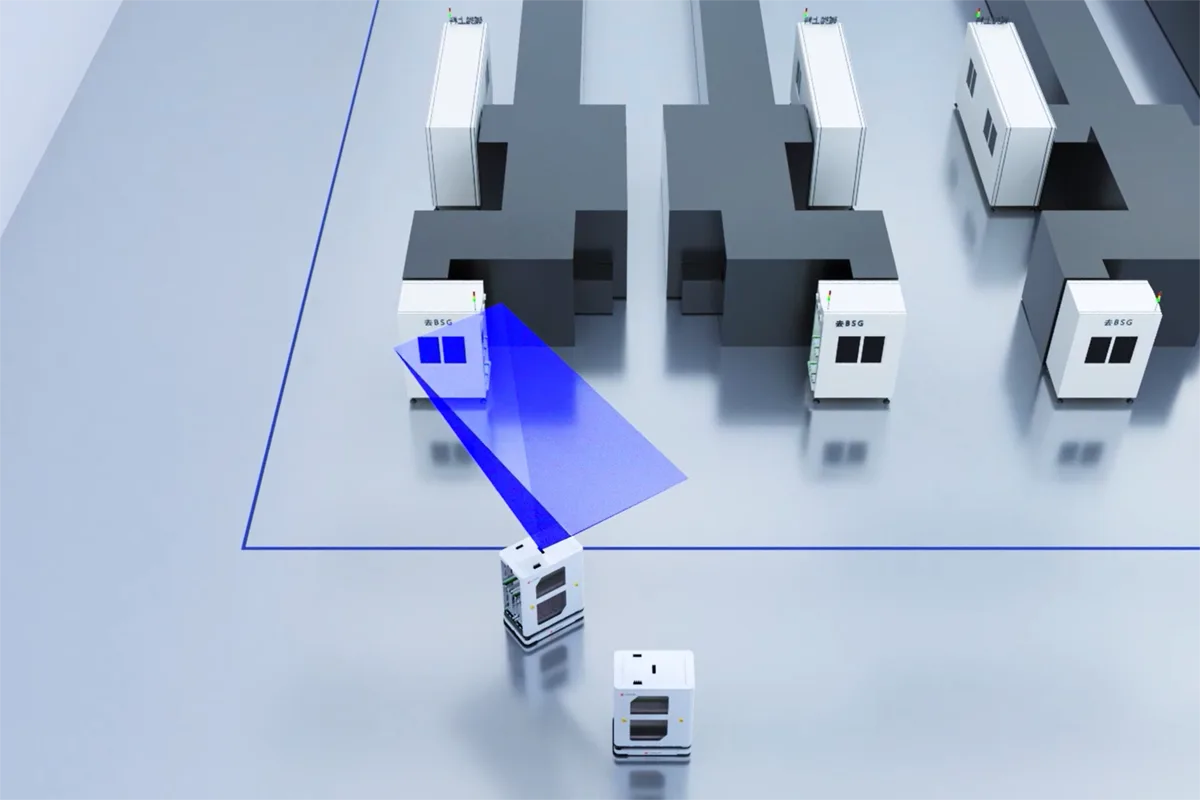
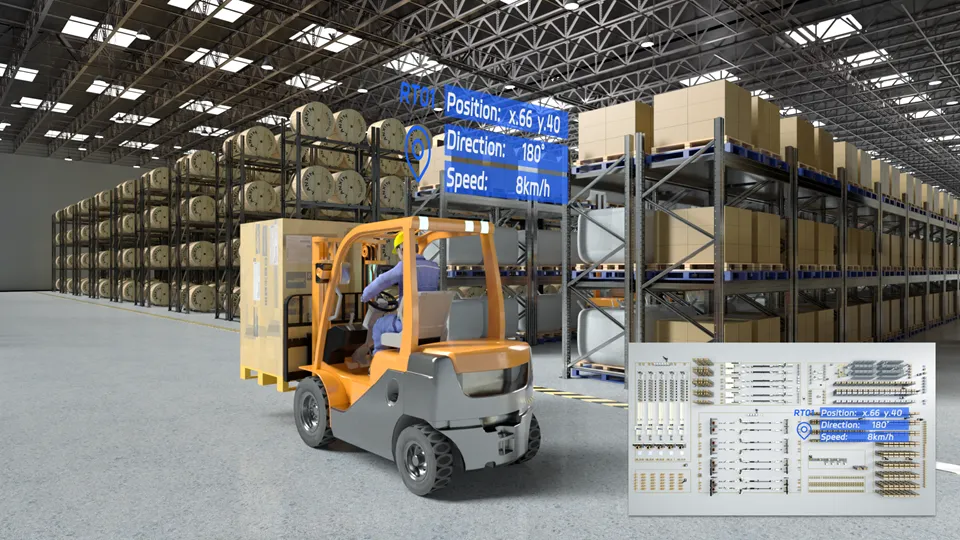
Süvaõppe mudeli loomine: Projekt loob tööstuslike rakenduste stsenaariumide jaoks süvaõppe võrgustikke, kasutades ära tohutul hulgal kogunenud tööstusandmeid. Töökeskkonnas oluliste sihtobjektide (nt inimesed, materjalikärud, kahveltõstukid, kaubad, seadmed, sildid jne) märgistamise abil uueneb ja akumuleerub andmemaht aja jooksul dünaamiliselt. Treenitud süvaõppe võrgustik saavutab tugeva üldistusvõime koos SAM-i semantilise segmenteerimise tehnoloogiaga täpse semantilise segmenteerimise jaoks 2D-piltidel.
Kaardistamise etapp:
Lokaliseerimise etapp:
Visuaalse lokaliseerimise mooduli arendus: MRDVS-i lae visuaalne SLAM-lahendus sisaldab visuaalse lokaliseerimise moodulit, mis koosneb kõrgresolutsioonilistest visuaalsetest anduritest ja visuaalse kaardistamise lokaliseerimisalgoritmidest. Testimine ja uuringud on näidanud, et lahendus rekonstrueerib tõhusalt ruumilisi struktuure, peegeldades täpselt tegeliku keskkonna omadusi ilma tavaliste probleemideta, nagu silmuste sulgumine ja skaala nihkumine, mida esineb traditsioonilistes visuaalsetes SLAM-meetodites.
Tööstuslikud rakendused:
MRDVS Ceiling Visual SLAM lahendus kujutab endast olulist edasiminekut autonoomses siseruumides navigatsioonitehnoloogias. Integreerides 2D ja 3D visuaalseid andmeid süvaõppe mudelitega, pakub see dünaamilistes keskkondades võrratut täpsust ja usaldusväärsust. See uuenduslik lahendus on valmis juhtima tööstusautomaatika tulevikku, pakkudes erinevate rakenduste jaoks tugevat ja skaleeritavat navigeerimisvõimalust.
Lisateabe saamiseks lahenduse kohta klõpsake siin: CV-SLAM: täiustatud lokaliseerimis- ja kaardistamislahendused (mrdvs.com)