倉庫監視
LiDARビジョン融合
低速自動運転車
人型ロボットと四足歩行ロボット
RTLS SLAMによる位置特定
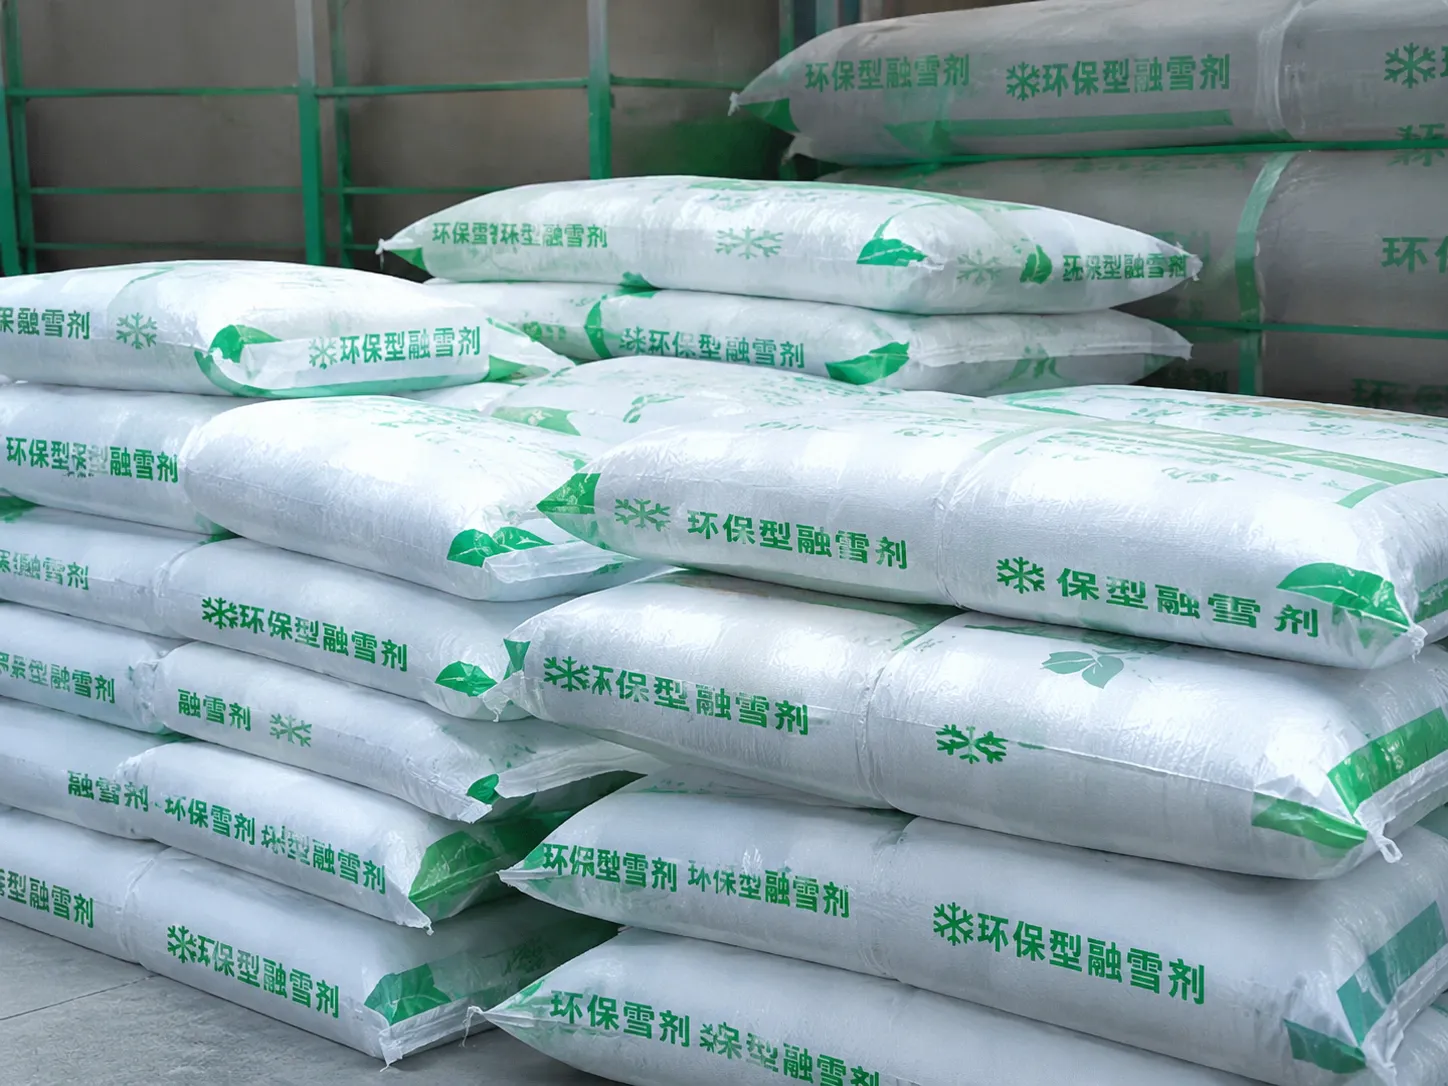
MRDVSは、パレットから袋詰めされた資材を検出、位置特定、およびパレットから取り出すための3Dビジョン誘導ソリューションを提供します。このソリューションは、3Dセンシング、袋の検出、把持姿勢の推定、およびロボットのタスク調整を組み合わせています。サポートされる袋の種類、作業距離、サイクルタイム、およびピッキング性能は、袋の仕様、パレットのパターン、ロボット、エンドエフェクタ、および動作環境に応じて評価されます。
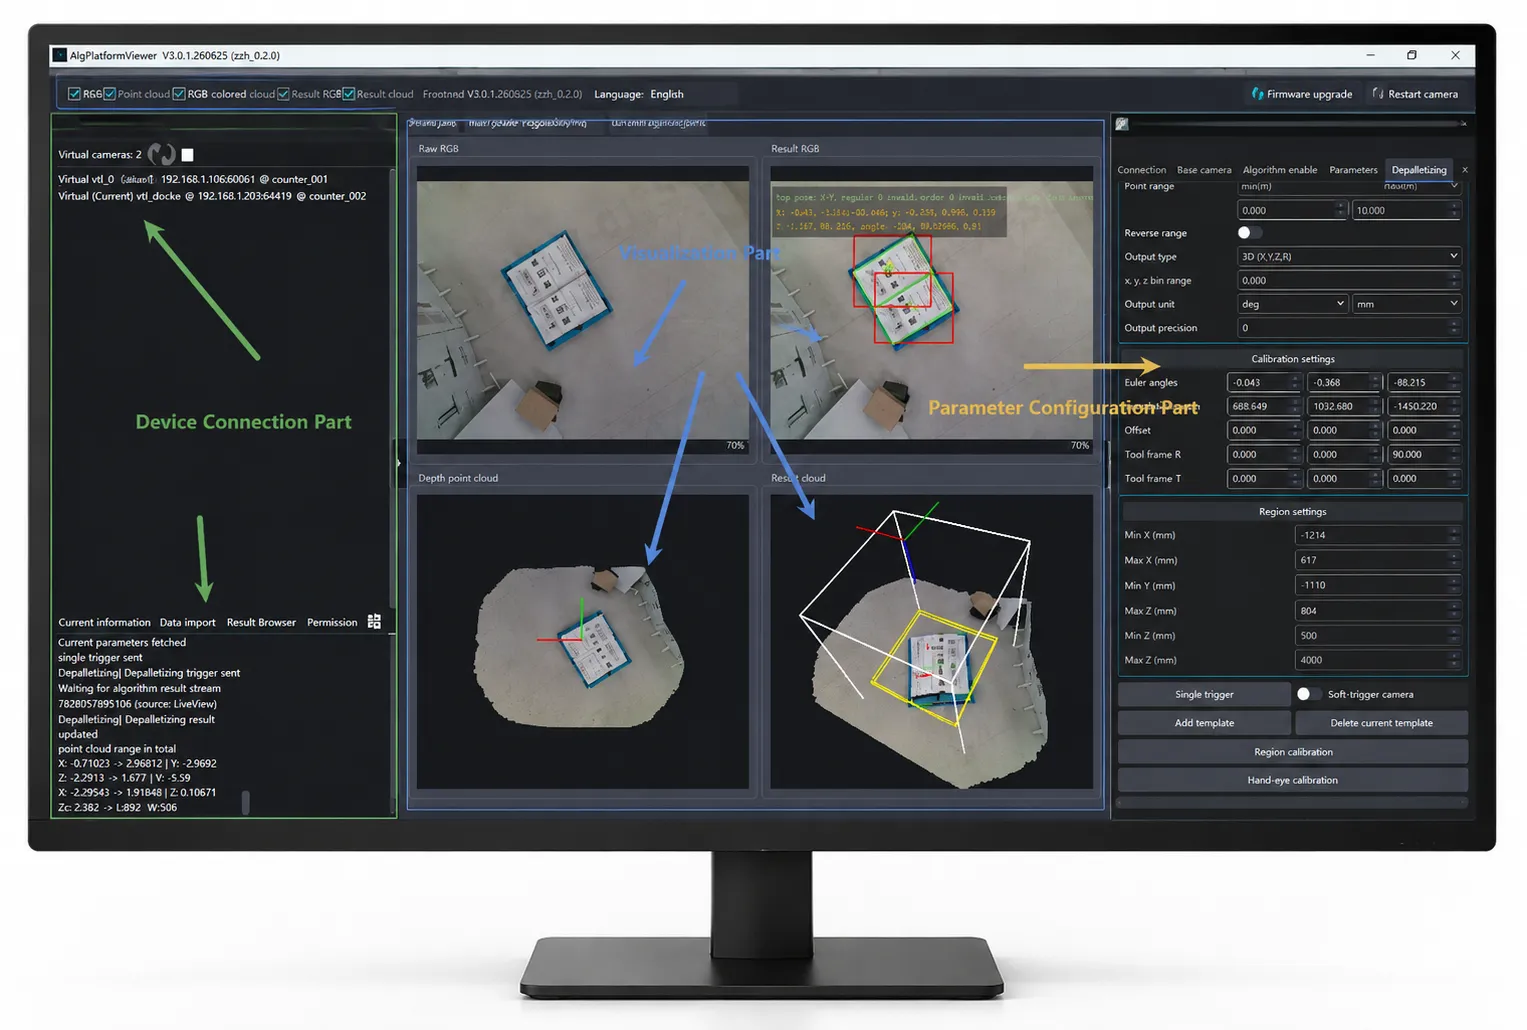
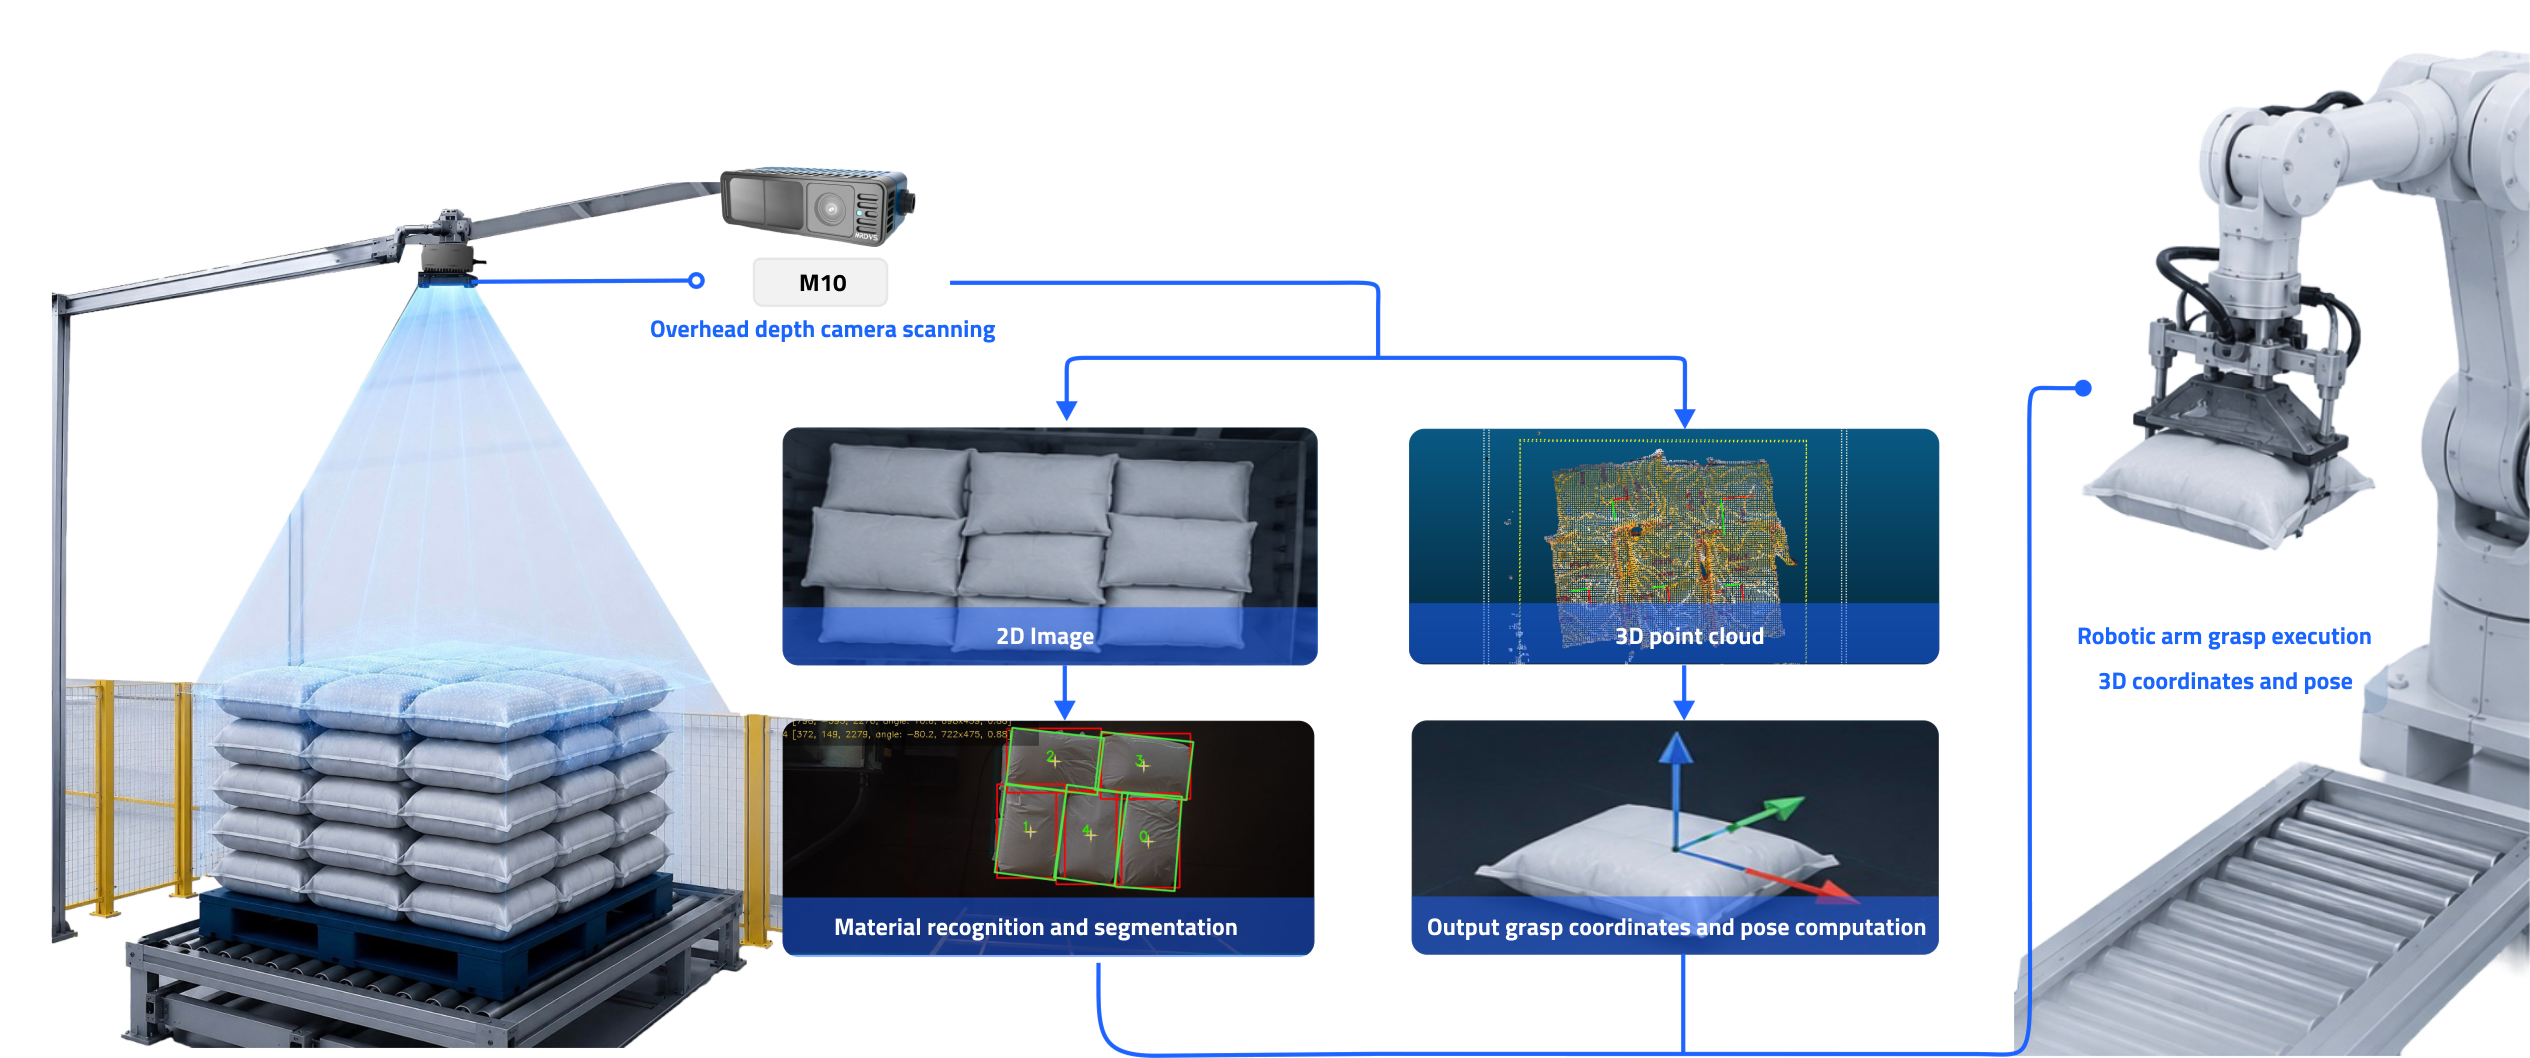
このシステムは、パレット表面から3Dデータを取得し、ピックアップ可能な袋を識別し、ロボットが必要とする位置と向きを計算し、連続的なデパレタイジング作業をサポートするために、ピックアップごとにシーンを更新します。
4つの主要な視覚機能
パレット表面から深度データと3D点群を取得し、袋の位置、形状、積み重ね状態を分析します。
不規則な形状、傾斜、または部分的に遮蔽された積み重ねの中から個々の袋を識別し、最初にどの対象物を選択できるかを判断する。
バッグの表面と空間的な位置に基づいて、ロボットによるピッキングに必要な位置、向き、座標情報を計算します。
各ピッキング後にパレット表面を再取得し、残りのバッグの位置を更新し、次のタスクサイクルに必要な情報を生成します。
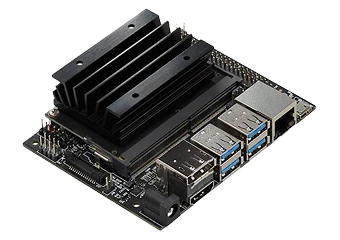
デパレタイジングシステムでは、3Dセンサー、処理ユニット、認識ソフトウェア、ロボット、エンドエフェクタ、およびライン制御システム間の連携動作が必要です。インターフェース、設置方法、および担当範囲は、プロジェクト構成に応じて定義されます。
4つの統合分野
ロボットのメーカー、モデル、コントローラーのバージョン、および利用可能なタスクインターフェースに応じて、姿勢データ送信とタスク実行を定義します。
袋の材質、重量、表面特性、およびピックアップ方向に基づいて、真空吸引、クランプ、またはその他のエンドエフェクタのオプションを評価します。
PLC、コンベアシステム、および上流または下流の機器と、タスク、ステータス、完了、および例外データを交換します。
センサーの取り付け位置、ロボットの座標系、および利用可能な設置場所のスペースに基づいて、座標校正を完了し、アクセス可能な作業範囲を確認します。
袋の材質、寸法、重量、表面特性、および積み重ね条件は、画像認識とロボットによるピッキングに直接影響します。最終的な動作範囲は、代表的な袋のサンプル、パレット画像、および現場の状況に基づいて確認する必要があります。
本ソリューションは、3Dデータ取得、画像処理、知覚ソフトウェア、およびロボット実行モジュールで構成されます。最終的な供給範囲は、プロジェクト契約およびシステム統合モデルによって異なります。
このシステムは、パレット表面のキャプチャ、3Dデータの生成、バッグの検出、把持姿勢の計算、タスクデータの送信、シーンの更新を順次実行します。
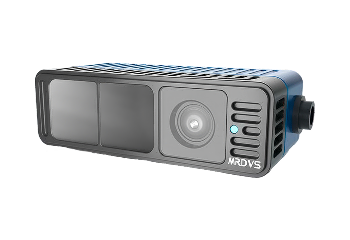
M10は、デパレタイジングシステム向けに深度データ、強度情報、および3D点群を提供し、システムがパレットの形状と袋の位置を把握するのに役立ちます。実際の設置距離、カバー範囲、およびシステムサイクル時間は、センサー構成、設置場所のスペース、およびプロジェクトの要件によって異なります。
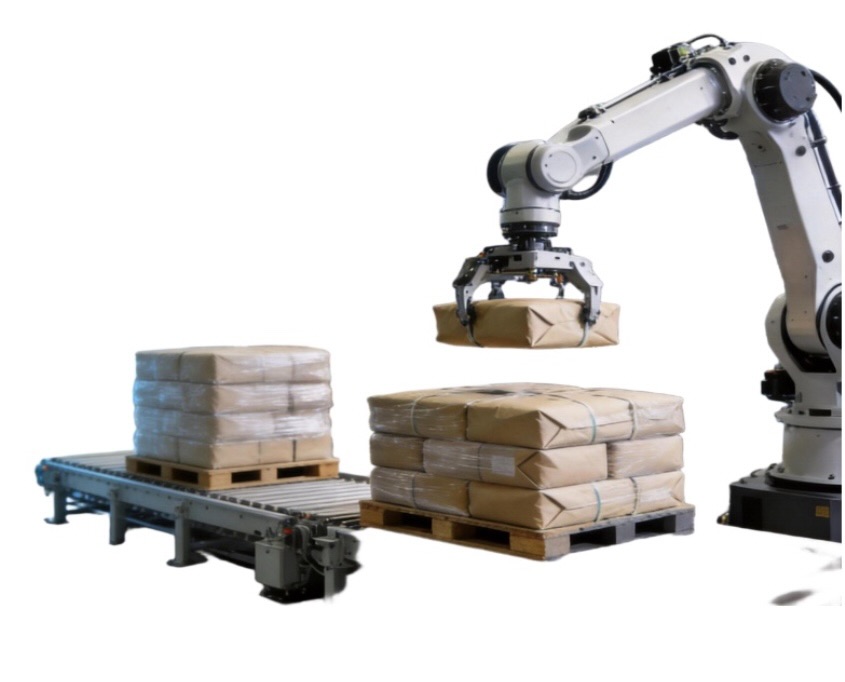
ロボットによる袋のデパレタイジングは、ビジョンシステムを用いてパレットデータを取得し、ピックアップ対象の袋を識別し、ピックアップ位置と姿勢を計算します。得られた情報はロボットに送信され、実行されます。システム全体は通常、ビジョンセンサー、処理ユニット、ロボット、エンドエフェクタ、および現場制御システムで構成されます。
袋の材質、寸法、重量、表面反射率、変形、パレットのパターンなどはすべて、認識やピッキング作業のパフォーマンスに影響を与える可能性があります。織布袋、紙袋、多層袋、その他の種類の袋の適合性は、実際のサンプルと現場の状況に基づいて評価する必要があります。
ビジョンシステムはまずパレット表面から3Dデータを取得します。次に、ピックアップ可能なバッグを識別し、ピックアップ位置と姿勢を計算します。座標変換とシステム間通信の後、情報はロボットコントローラに送信されます。ロボットはエンドエフェクタを使用してピックアップを完了し、その後、パレットデータが次のサイクルに向けて更新されます。具体的なワークフローはプロジェクト構成によって異なります。
各プロジェクトにおいて、ロボット、コントローラ、PLC、通信プロトコル、エンドエフェクタとの互換性を確認する必要があります。評価には通常、ロボットのモデル、コントローラのバージョン、通信インターフェース、エンドエフェクタの種類、ペイロード、および使用可能な動作範囲の情報が必要です。
袋の材質、寸法、重量、写真に加え、満載状態、ほぼ空の状態、および不規則な形状のパレットの画像をご提供ください。評価には、パレットの寸法、パレットの最大高さ、目標サイクルタイム、ロボットモデル、エンドエフェクタの種類、利用可能なスペース、照明、粉塵の状態、および上流・下流機器のインターフェースに関する情報も必要です。実際の袋のサンプルは、実現可能性の検証をさらに進める上で役立ちます。
このフォームを送信することにより、お客様はMRDVS(杭州蘭新ロボット有限公司の子会社)から、マーケティングおよびビジネスに関する連絡を電子メールまたは電話で受けることに同意したものとみなされます。お客様の組織とのコミュニケーションおよびビジネス遂行のため、当社は上記でご提供いただいた連絡先情報を収集および利用いたします。当社は、この情報を安全かつ機密に保持し、上記目的を達成するために必要な期間のみ保持することをお約束いたします。
「送信」をクリックすることにより、お客様は本プライバシー通知を読み理解したことを認め、杭州蘭新ロボット有限公司およびMRDVSが、本通知に記載された目的のためにお客様の個人情報を収集および使用することに明示的に同意するものとします。