Hoe vindt een robot zijn weg door een druk magazijn zonder GPS? In complexe binnenomgevingen is slimme navigatie afhankelijk van meer dan alleen wielen en sensoren: er is realtime bewustzijn nodig.
Dat is waar real-time lokalisatie komt eraan. Deze krachtige technologie stelt robots in staat om continu hun positie te volgen, zich aan te passen aan veranderende omgevingen en nauwkeurig te bewegen. In dit artikel onderzoeken we hoe realtime lokalisatie de navigatie van robots binnenshuis transformeert en echte autonomie in dynamische ruimtes ontsluit.
Wat is realtimelokalisatie?
Real-time lokalisatie is het proces waarmee een mobiele robot voortdurend zijn positie bepalen tijdens het navigeren in een omgeving, vooral binnenshuis waar gps niet werkt. Het is de kern van veilige en intelligente beweging.
Dit is wat het betekent en hoe het werkt:
-
Continue positietracking De robot werkt zijn exacte locatie in realtime bij terwijl hij beweegt. Zo is nauwkeurige navigatie zelfs in dynamische of drukke ruimtes gegarandeerd.
-
GPS-vrije navigatie In binnenruimtes zoals magazijnen of ziekenhuizen vertrouwen robots op alternatieve sensoren in plaats van GPS-signalen.
-
Sensorgebaseerde lokalisatie Realtime lokalisatie maakt gebruik van een combinatie van sensoren zoals: – LiDAR of laserscanners – Diepte- of
RGB-camera's – Ultrasoon- of infraroodsensoren – Inertiële meeteenheden (IMU's)
-
Vaak onderdeel van SLAM Veel systemen combineren lokalisatie met kartering (Simultaneous Localization and Mapping), waardoor robots onbekende gebieden kunnen verkennen en tegelijkertijd hun eigen positie kunnen bepalen.
-
Onmiddellijke aanpassingsvermogen Omdat het realtime is, kan de robot direct reageren op veranderingen, zoals het ontwijken van mensen, het omzeilen van nieuwe obstakels of het direct aanpassen van routes.
Veelgebruikte realtime lokalisatietechnologieën en -methoden
Realtime lokalisatie maakt gebruik van verschillende technologieën en methoden om robots te helpen hun positie binnenshuis nauwkeurig te bepalen. Dit zijn de meest voorkomende benaderingen:
-
LiDAR (lichtdetectie en bereik)
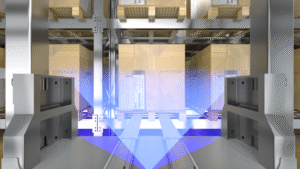
LiDAR-systemen Zend laserpulsen uit die weerkaatsen op omringende objecten om gedetailleerde 2D- of 3D-kaarten te creëren. Deze technologie is zeer nauwkeurig en presteert zelfs goed in omgevingen met weinig licht of zonder textuur, waardoor het populair is in magazijnen en industriële robots. LiDAR-hardware kan echter kostbaar zijn en kan problemen opleveren met reflecterende oppervlakken die metingen verstoren.
-
Visuele SLAM (simultaan lokaliseren en in kaart brengen)
Visual SLAM gebruikt camera's om visuele kenmerken in de omgeving te detecteren en te volgen, waardoor robots de omgeving in kaart kunnen brengen en tegelijkertijd kunnen lokaliseren. Het is een kosteneffectieve optie die veel omgevingsdetails biedt en veelgebruikt is in lichtgewicht robots en drones voor binnengebruik. De belangrijkste beperkingen doen zich voor bij slechte verlichting of in zeer dynamische ruimtes, waar visuele signalen mogelijk onbetrouwbaar zijn.
-
Ultrasone en infraroodsensoren
Ultrasone en infraroodsensoren meten afstanden door de reflectie van geluidsgolven of infraroodlicht op objecten te timen. Deze sensoren zijn betaalbaar en compact en worden vaak gebruikt in kleinere schoonmaakrobots en eenvoudige navigatiesystemen. Hun nauwkeurigheid en effectieve bereik zijn echter beperkt en ze kunnen worden beïnvloed door zachte of oneffen oppervlakken.
-
IMU (Inertiële Meeteenheid)
IMU's volgen de oriëntatie en beweging van een robot met behulp van accelerometers en gyroscopen. Ze zijn uitstekend geschikt voor het volgen van kortetermijnbewegingen en worden vaak geïntegreerd met andere sensoren voor gegist bestek wanneer externe referenties niet beschikbaar zijn. Het nadeel is dat IMU's na verloop van tijd drift vertonen, waardoor de nauwkeurigheid afneemt als ze afzonderlijk worden gebruikt.
-
Sensorfusie
Sensorfusie combineert data van meerdere sensoren – zoals LiDAR, camera's en IMU's – voor een betrouwbaardere en nauwkeurigere lokalisatie. Deze aanpak benut de sterke punten van elke sensor en compenseert tegelijkertijd hun individuele zwakke punten. Hoewel sensorfusie krachtig is, vereist het geavanceerde algoritmen en meer rekenkracht.
-
AI-gebaseerde lokalisatie
Kunstmatige intelligentie (AI) verbetert lokalisatie door de interpretatie van sensordata te verbeteren, wat betere kenmerkherkenning en voorspellende navigatie mogelijk maakt. AI-gestuurde systemen passen zich effectiever aan dynamische en onoverzichtelijke binnenomgevingen aan en ondersteunen taken zoals mensbewuste navigatie. Deze methoden vereisen echter aanzienlijke trainingsdata, verwerkingskracht en zorgvuldige afstemming om optimaal te presteren.
Hoe realtime lokalisatie de navigatieprestaties verbetert
Realtime lokalisatie verbetert de navigatiemogelijkheden van robots in complexe binnenomgevingen aanzienlijk door nauwkeurige, actuele positionering te bieden. Deze continue alertheid vertaalt zich in verschillende belangrijke navigatievoordelen:
-
Nauwkeurige positiebepaling: Door zijn exacte locatie op een kaart constant bij te werken, kan de robot drift en fouten vermijden die vaak voorkomen bij minder frequente lokalisatiemethoden. Deze nauwkeurigheid zorgt ervoor dat hij op het beoogde pad blijft, waardoor omwegen of botsingen worden verminderd.
-
Dynamische obstakelvermijding: Binnenomgevingen zijn vaak druk en onvoorspelbaar. Realtime lokalisatie stelt robots in staat bewegende obstakels zoals mensen, karren of meubels te detecteren en hun routes snel aan te passen om botsingen te voorkomen en zo een veilige werking te garanderen.
-
Efficiënte padplanning en omleiding: Met actuele locatiegegevens kunnen robots direct optimale routes herberekenen. Als een obstakel de oorspronkelijke route blokkeert of de omgeving verandert, kan de robot dynamisch een nieuwe, efficiënte route vinden zonder te stoppen of menselijke tussenkomst.
-
Verbeterde snelheid van taakvoltooiing: Betrouwbare lokalisatie vermindert fouten en onnodige stops, waardoor robots taken zoals bezorgen, orderpicken of schoonmaken sneller kunnen uitvoeren. Deze efficiëntie verhoogt direct de algehele productiviteit in magazijnen, ziekenhuizen en andere binnenruimtes.
-
Verbeterde betrouwbaarheid in gebieden waar GPS niet beschikbaar is: Omdat GPS-signalen niet goed door gebouwen heen dringen, biedt realtimelokalisatie een belangrijk alternatief. Hiermee wordt soepele navigatie mogelijk gemaakt waar traditionele positioneringssystemen tekortschieten.
Toepassingen van realtime lokalisatie in binnenrobots
Realtime lokalisatie transformeert de manier waarop robots in diverse binnenomgevingen werken. Hieronder vindt u belangrijke toepassingen waar deze technologie een cruciale rol speelt:
Warehouse Automation
In magazijnen stelt realtime lokalisatie robots in staat om efficiënt door complexe gangpaden en schappen te navigeren. Robots gebruiken nauwkeurige positionering om voorraad te verzamelen, transporteren en sorteren met minimale fouten, zelfs in drukke omgevingen waar heftrucks en menselijke werknemers constant in beweging zijn.
Gezondheidszorg en ziekenhuizen
Servicerobots in ziekenhuizen vertrouwen op realtime lokalisatie om medicijnen, apparatuur en maaltijden veilig te kunnen toedienen. Deze robots moeten navigeren door drukke gangen en dynamische omgevingen vol patiënten en personeel en zich direct aanpassen aan obstakels om een soepele en tijdige werking te garanderen.
Kantoor- en facilitair management
Bezorgrobots voor binnen in kantoorgebouwen gebruiken realtime lokalisatie om documenten, benodigdheden en versnaperingen te bezorgen. Door hun locatie nauwkeurig te volgen, vermijden deze robots drukke gebieden en optimaliseren ze routes om taken snel uit te voeren zonder de dagelijkse workflow te verstoren.
Detailhandel en horeca
Robots in winkels en hotels maken gebruik van realtime lokalisatie om klanten te begeleiden, artikelen te bezorgen of te helpen met schoonmaken. Navigeren in drukke, continu veranderende ruimtes vereist constante positie-updates om veilig met klanten en personeel te kunnen communiceren en tegelijkertijd efficiënte service te kunnen bieden.
Autonome schoonmaakrobots
Robotstofzuigers en schrobzuigmachines maken gebruik van realtime lokalisatie om ruimtes in kaart te brengen en de voortgang te volgen. Dit zorgt voor een grondige reiniging zonder herhaling of het missen van plekken, en voorkomt dat er meubels of mensen verplaatst hoeven te worden tijdens de operatie.
Waarom MRDVS kiezen voor realtime lokalisatie?
Bij het selecteren van technologie voor realtime lokalisatie in robots voor binnenshuis gebruik, is het essentieel om samen te werken met een leverancier die precisie, flexibiliteit en baanbrekende innovatie biedt. Hier leest u waarom.
MRDVS is een uitstekende keuze voor het verbeteren van de navigatiemogelijkheden van uw robot:
-
Toonaangevende dieptecameratechnologie:MRDVS levert sensoren met een uitstekende dieptenauwkeurigheid en framesnelheden, waardoor vloeiende, realtime omgevingsscanning mogelijk is.
-
Uitgebreide ondersteuning voor SLAM- en AI-integratie:Hun producten zijn compatibel met populaire SLAM-frameworks en kunnen worden uitgebreid met AI voor semantisch begrip en voorspellende navigatie.
-
Aanpasbare en schaalbare oplossingen:Of het nu gaat om compacte servicerobots of grotere automatisch geleide voertuigen, MRDVS biedt op maat gemaakte opties om te voldoen aan uiteenlopende lokalisatiebehoeften.
Investeren in MRDVS-technologie betekent dat u binnenrobots uitrust met de beste hulpmiddelen om zelfverzekerd en efficiënt door complexe, dynamische omgevingen te navigeren.
Conclusie
Het verbeteren van de navigatie van indoor robots met realtime lokalisatie is essentieel voor slimmere en efficiëntere automatisering in complexe omgevingen. Door geavanceerde dieptedetectie en nauwkeurige positioneringstechnologieën te integreren, kunnen robots veilig navigeren en zich dynamisch aanpassen aan veranderende omstandigheden. MRDVS biedt geavanceerde oplossingen die uw robots voorzien van betrouwbare realtime lokalisatie, wat zorgt voor een naadloze werking en een hogere productiviteit. Ontdek hoe MRDVS uw indoor robotica naar een hoger niveau kan tillen – neem vandaag nog contact met ons op om uw navigatiemogelijkheden te transformeren!