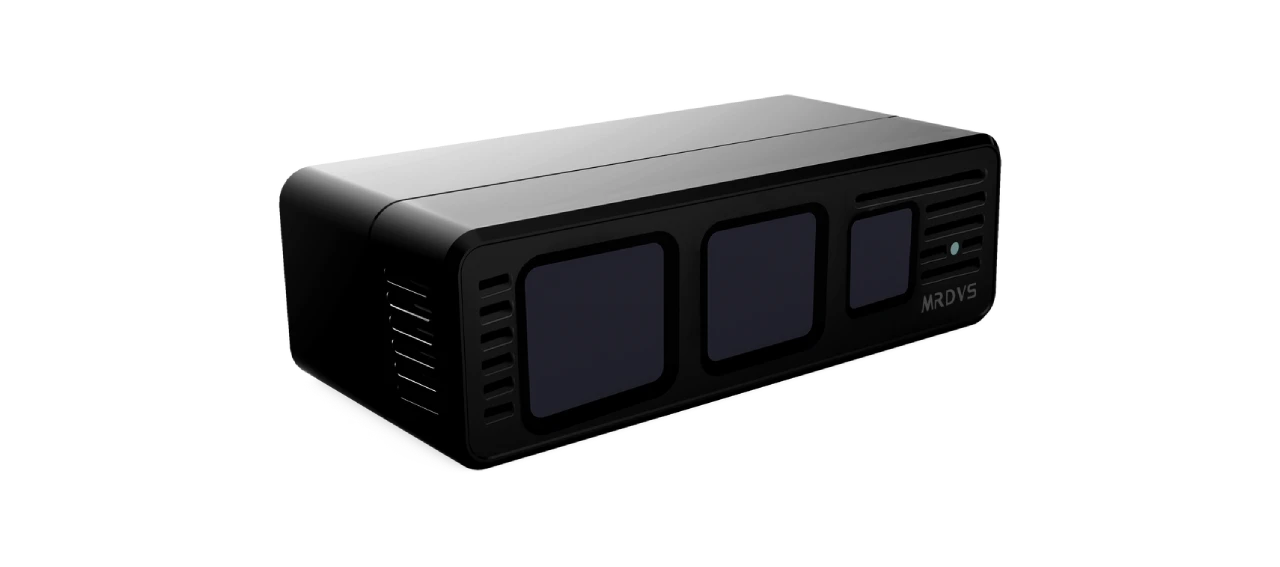
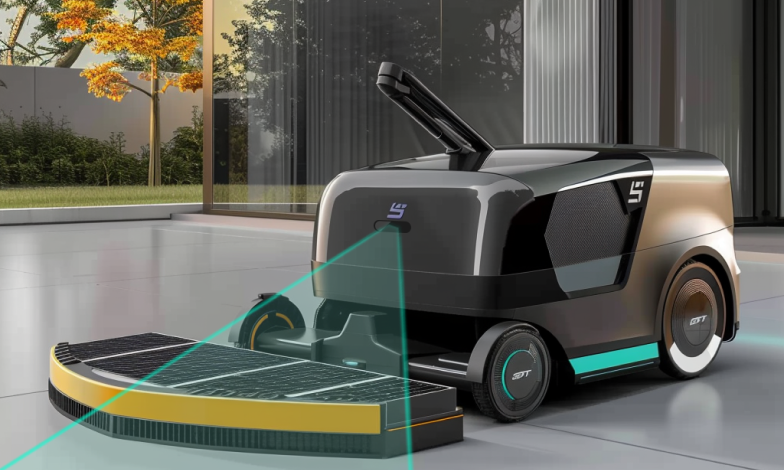
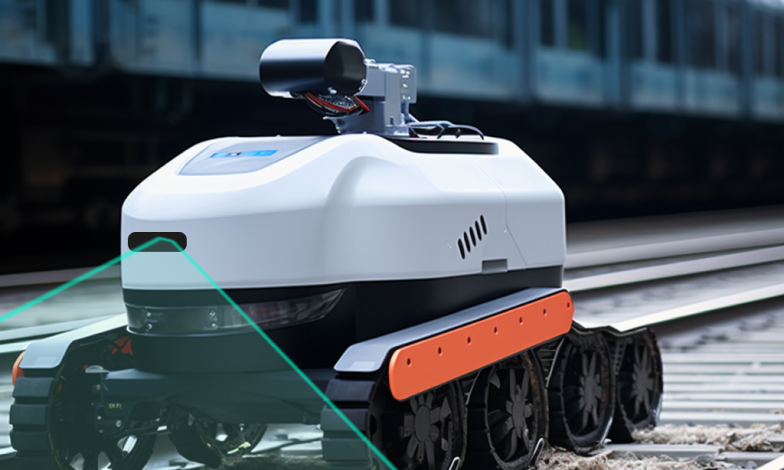
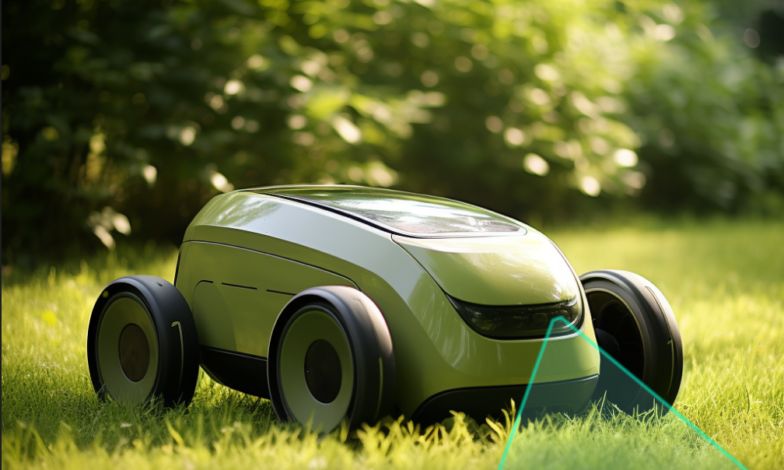
พบกับกล้องซีรีส์ MRDVS S ที่มอบการรับรู้ dToF ระยะไกลที่มีความแม่นยำสูงด้วยระบบตรวจจับภาพและลิดาร์แบบบูรณาการ ช่วยให้ทำแผนที่ นำทาง และหลีกเลี่ยงสิ่งกีดขวางได้อย่างน่าเชื่อถือ ทั้งการใช้งานหุ่นยนต์กลางแจ้ง ในร่ม และทุกภูมิประเทศ
มีอินเทอร์เฟซ MIPI ให้ใช้งาน
มุมมอง 120° × 80°
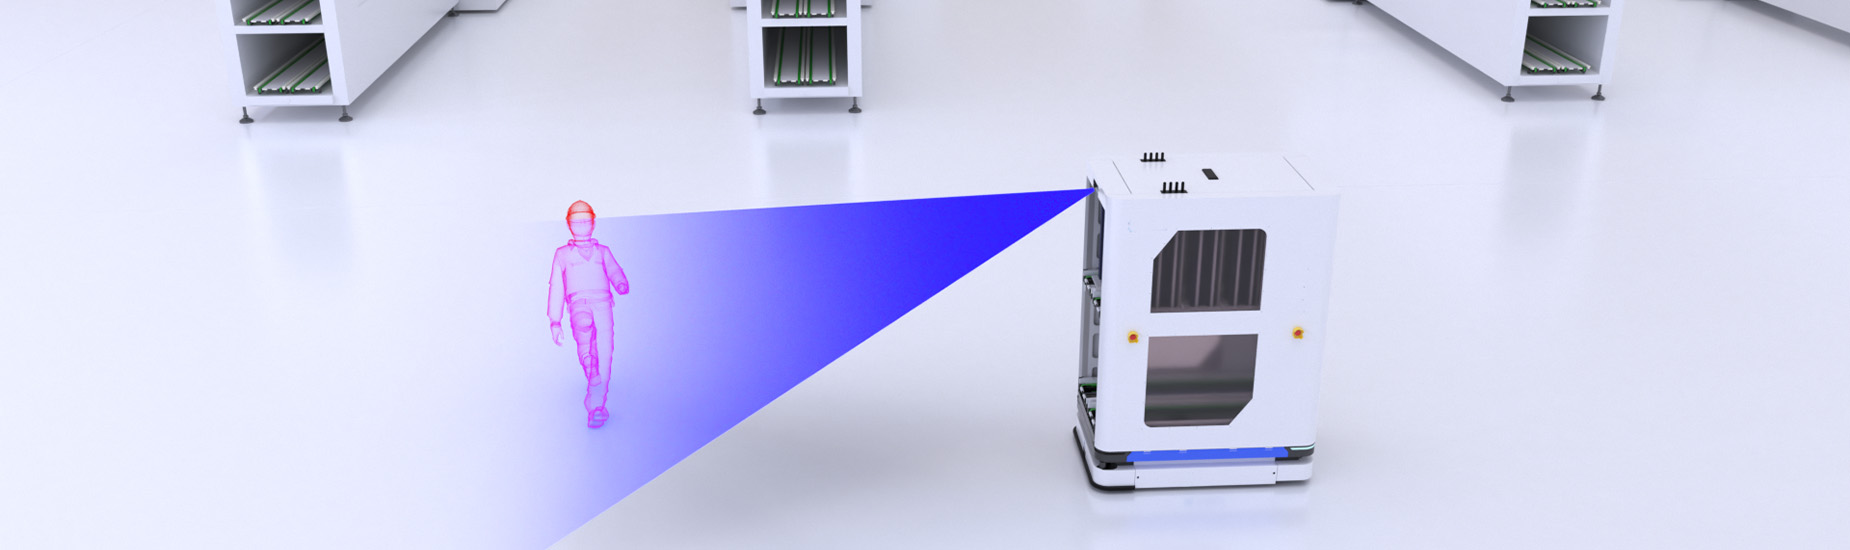
การหลีกเลี่ยงอุปสรรค
อีเธอร์เน็ต
ระยะการทำงานสูงสุด
การรวมภาพ
ความละเอียดเชิงลึก
ช่วยเอาชนะการรบกวนจากหลายเส้นทาง จัดการพื้นผิวที่หลากหลาย (ทั้งแบบสะท้อนแสงและแบบด้าน) ต้านทานแสงที่เข้มข้น (รวมถึงแสงแดดโดยตรง) และครอบคลุมพื้นที่กว้างขวางโดยแทบไม่มีจุดบอด พร้อมการทำงานที่เงียบและป้องกันฝุ่น


| รุ่น | S10 | S10 อัลตร้าไลท์ |
| สว่าง | นาโนเมตร 940 | นาโนเมตร 940 |
| เอาท์พุต | แผนที่ความลึก / กลุ่มจุด 3 มิติ / RGB / แผนที่แอมพลิจูดอินฟราเรด | แผนที่ความลึก / กลุ่มจุด 3 มิติ / แผนที่แอมพลิจูดอินฟราเรด |
| ความละเอียดเชิงลึก (H × V) | 240 × 160 px | 240 × 120 px |
| อัตราเฟรมความลึก | สูงสุด 20 fps โดยทั่วไป 15 fps | โดยทั่วไป 10 เฟรมต่อวินาที |
| ความลึก FoV (สูง × ต่ำ) | 120° × 78° ±3° | 120° × 60° ±3° |
| ความละเอียด RGB (สูง × ต่ำ) | 1632 1224 × | ไม่มี (ไม่มี RGB) |
| อัตราเฟรม RGB | สูงสุด 20 fps, ทั่วไป 15 fps | ไม่มี (ไม่มี RGB) |
| RGB FoV (สูง × ต่ำ) | 120° × 90° ±3° | ไม่มี (ไม่มี RGB) |
| ประเภทชัตเตอร์ RGB | กลิ้งชัตเตอร์ | ไม่มี (ไม่มี RGB) |
| ช่วงการทำงาน | 0.3–8 เมตร (ค่าการสะท้อนแสง 90%); 0.3–3 เมตร (ค่าการสะท้อนแสง 5%) | 0.2–42 เมตร (ค่าการสะท้อนแสง 90%); 0.2–30 เมตร (ค่าการสะท้อนแสง 10%) |
| ความถูกต้อง | ≤3 ซม. | ≤4 ซม. |
| การใช้พลังงาน | ≤4 วัตต์ (โดยเฉลี่ย) | <9 วัตต์ |
| ขนาด (L × W × H) | 80 มิลลิเมตร× 37 มม. × 25 มม | 106 มิลลิเมตร× 69 มม. × 43 มม |
| น้ำหนัก | 190 ก. | ประมาณ 410 g |
| พาวเวอร์ซัพพลาย | 12 ~ 28V | 12V ~ 27V |
| การสื่อสารข้อมูล | อีเธอร์เน็ต *ติดต่อเราสำหรับ I/O แบบกำหนดเอง* | อีเธอร์เน็ต |
| ระดับการป้องกัน | IP54 | IP67 |
| อุณหภูมิในการทำงาน | -20 ° C ~ 60 ° C | -20 ° C ~ 75 ° C |
| อุณหภูมิที่เก็บ | -40 ° C ~ 85 ° C | -40 ° C ~ 85 ° C |
| การเขียนโปรแกรม / SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
| ระบบปฏิบัติการ | Windows 7/8/10/11, Linux, Arm Linux/ROS | Windows 7/8/10/11, Linux, Arm Linux/ROS |

dToF เทียบกับ iToF
ซีรีส์ S มาพร้อมกับอัลกอริทึมหลีกเลี่ยงสิ่งกีดขวางแบบเรียลไทม์ พร้อมใช้งานได้ทันที
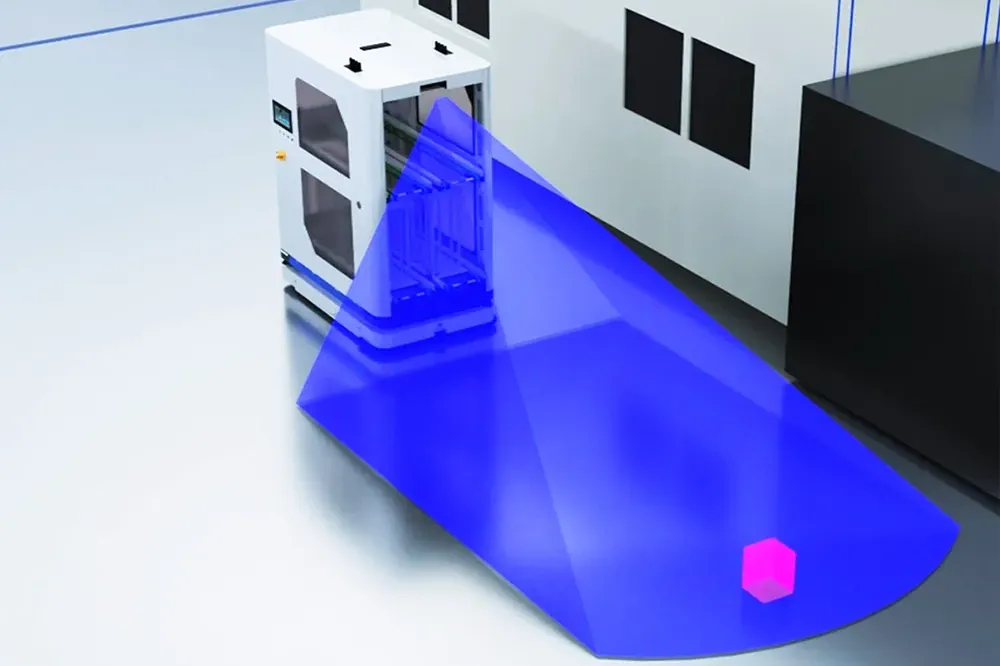
ระบบจัดให้มี เขตหลีกเลี่ยงที่กำหนดไว้ล่วงหน้าได้มากถึง 20 แห่งผู้ใช้สามารถสลับไปมาระหว่างโซนเหล่านี้ได้แบบไดนามิกผ่าน API ขณะที่หุ่นยนต์ AMR เคลื่อนที่ ทำให้สามารถกำหนดนโยบายความปลอดภัยที่เหมาะสมกับบริบทในพื้นที่ปฏิบัติงานต่างๆ ได้
ต้องการโซลูชันสำหรับวัตถุเฉพาะหรือเวิร์กโฟลว์ที่ไม่เหมือนใครหรือไม่?ทีมงานของเราให้บริการพัฒนาอัลกอริทึมแบบกำหนดเองครบวงจรเพื่อเร่งความเร็วโครงการของคุณ เราสามารถสร้างโมดูลการรับรู้ที่ปรับแต่งตามความต้องการของคุณได้อย่างแม่นยำ รวมถึง:
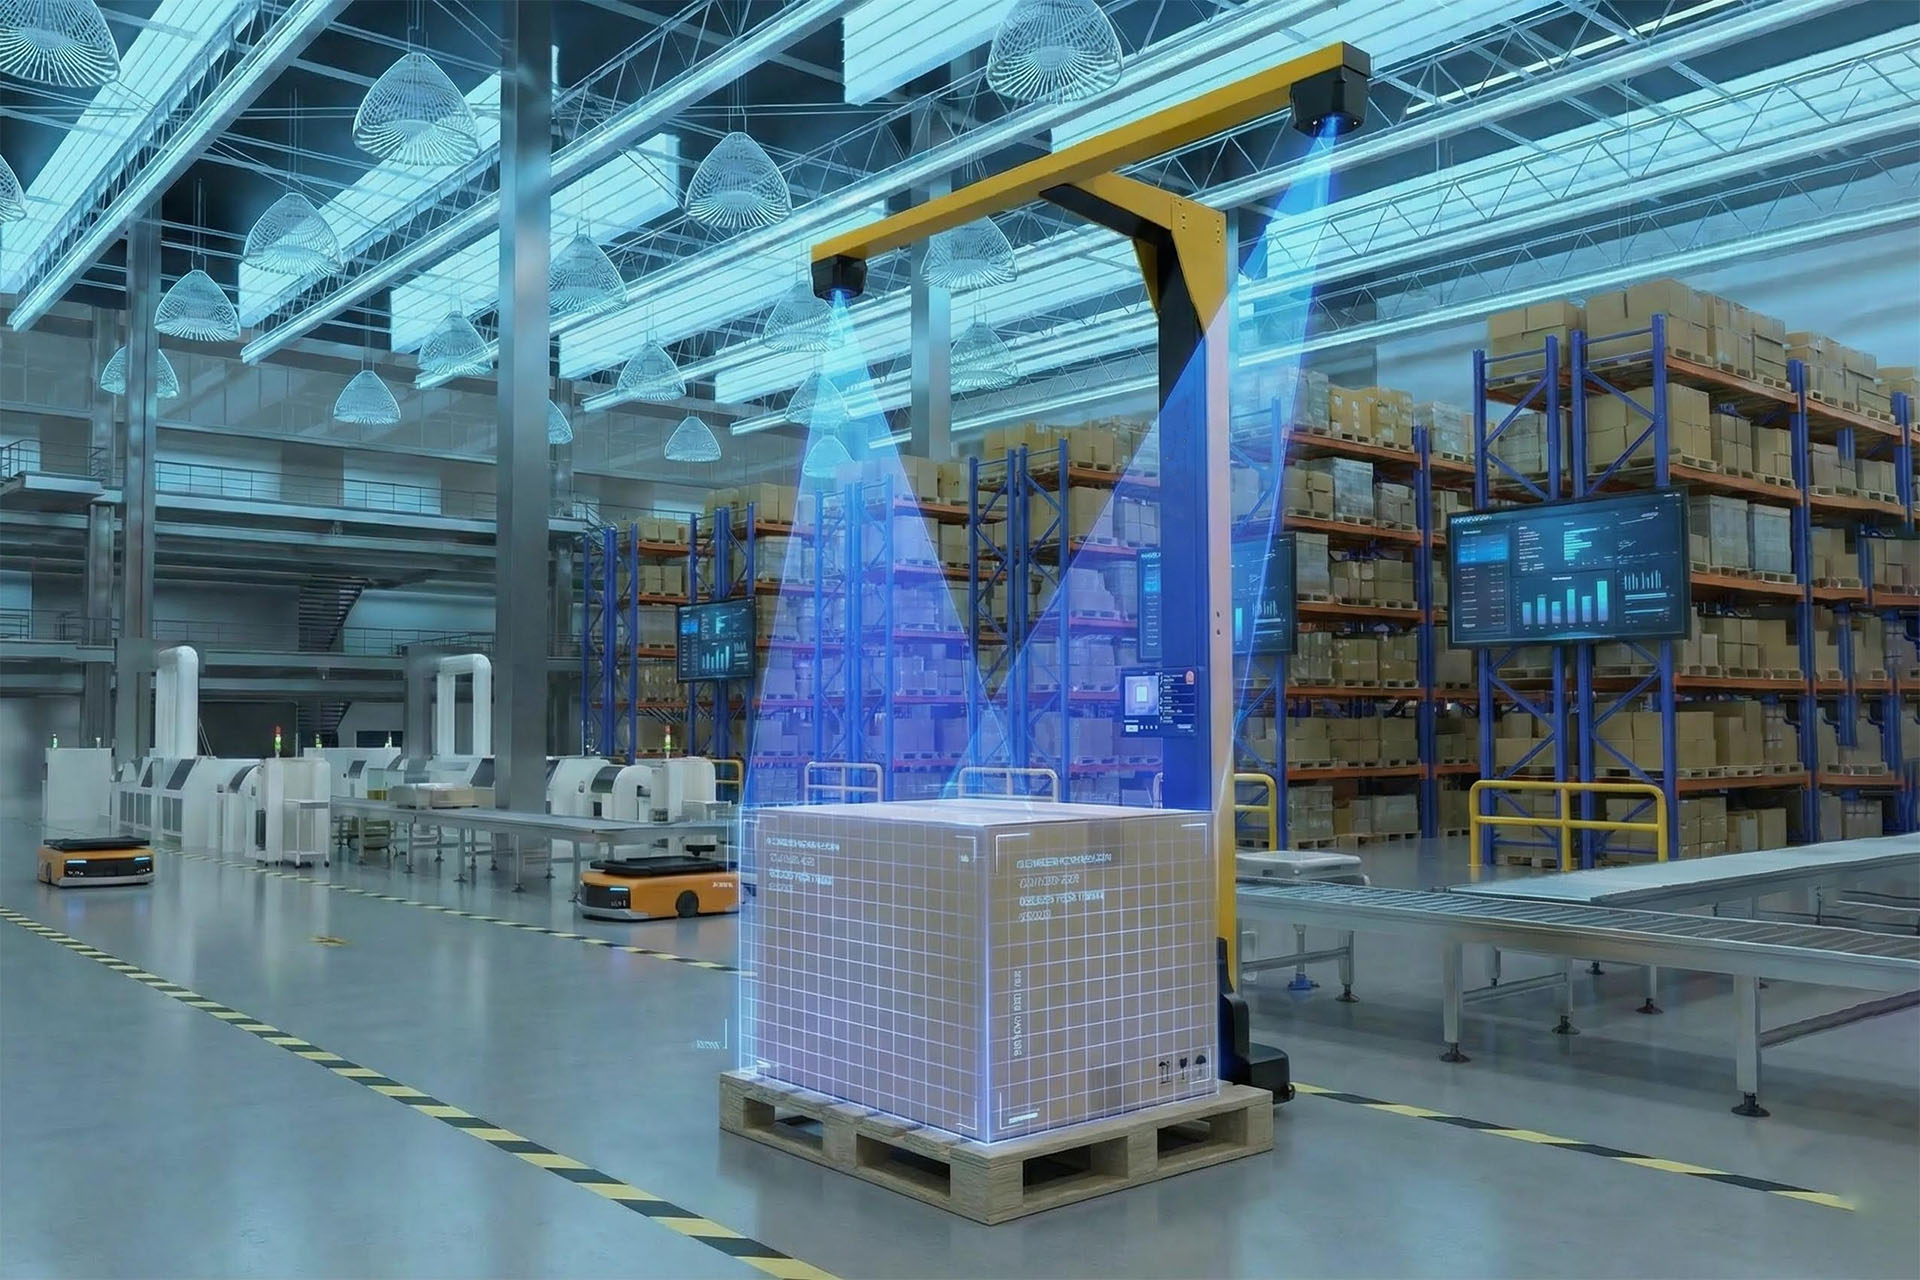
การหลีกเลี่ยงอุปสรรคแบบ 3 มิติ
MRDVS ปรับปรุงการนำทางของหุ่นยนต์ด้วยการหลีกเลี่ยงสิ่งกีดขวางขั้นสูงด้วยกล้อง RGB-D ToF ซีรีส์ S
การวัดปริมาตรแบบ 3 มิติ
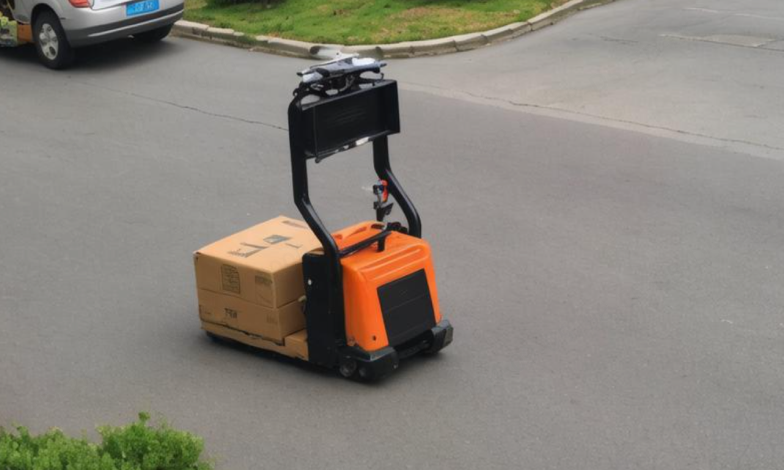
S10 มีความละเอียดเชิงลึก 240 × 160 จับภาพข้อมูลเชิงลึกและพื้นผิวแบบเรียลไทม์เพื่อให้รับรู้ระยะไกลได้อย่างเสถียรสำหรับยานยนต์ไร้คนขับความเร็วต่ำ รถยกไร้คนขับ โดรน เครื่องตัดหญ้า และอุปกรณ์อื่นๆ
S10 Ultra Lite เป็น LiDAR dToF แบบโซลิดสเตทขนาดกะทัดรัด สำหรับการรับรู้ของหุ่นยนต์ทั้งในร่มและกลางแจ้ง ให้ข้อมูลแผนที่ความลึก กลุ่มจุด 3 มิติ และข้อมูลความเข้มของรังสีอินฟราเรดในช่วงระยะ 0.2–42 เมตร ที่ค่าการสะท้อนแสง 90% เหมาะสำหรับเครื่องตัดหญ้า หุ่นยนต์สี่ขา และโดรนหลายใบพัด
เราพร้อมให้ความช่วยเหลือ! โปรดใช้แบบฟอร์มด้านล่างเพื่อฝากข้อความหรือถามคำถามใดๆ ทีมงานของเราจะติดต่อกลับโดยเร็วที่สุด
รับข่าวสาร MRDVS ล่าสุด การอัปเดตผลิตภัณฑ์ กิจกรรม และอื่นๆ อีกมากมาย