ภาพรวมของ Visual Odometry และ Visual SLAM ในหุ่นยนต์เคลื่อนที่

บทนำ

ในแวดวงของหุ่นยนต์เคลื่อนที่ Visual Odometry (VO) และ Visual SLAM ถือเป็นหัวใจสำคัญในการทำให้ระบบนำทางอัตโนมัติเกิดขึ้นได้ เทคโนโลยีเหล่านี้ทำให้หุ่นยนต์สามารถประมาณตำแหน่งและทำแผนที่สภาพแวดล้อมได้โดยใช้ข้อมูลภาพจากกล้อง ภาพรวมนี้จะเจาะลึกถึงพื้นฐาน วิธีการ และการใช้งานของ VO และ V-SLAM พร้อมทั้งดึงข้อมูลเชิงลึกจากการศึกษาวิจัยและการนำไปใช้งานต่างๆ
การมองเห็นเพดาน SLAM

การวัดระยะทางด้วยสายตา (โว)

ออโดมิเตอร์แบบภาพเกี่ยวข้องกับกระบวนการประมาณการเคลื่อนที่ของหุ่นยนต์โดยวิเคราะห์ภาพจากกล้องแบบต่อเนื่อง โดยจะคำนวณเส้นทางของหุ่นยนต์แบบค่อยเป็นค่อยไปโดยกำหนดการเคลื่อนที่ระหว่างเฟรมที่ต่อเนื่องกัน เทคนิคนี้คล้ายกับออโดมิเตอร์ล้อ แต่อาศัยข้อมูลภาพ ซึ่งมีข้อดีในสภาพแวดล้อมที่ล้อลื่นไถลหรือขาดแรงยึดเกาะ ซึ่งอาจทำให้การวัดระยะทางแบบเดิมไม่แม่นยำ

วิธีการในการวัดระยะทางด้วยสายตา

  1. วิธีการตามคุณลักษณะ:ซึ่งเกี่ยวข้องกับการตรวจจับคุณลักษณะเฉพาะ (เช่น มุมหรือขอบ) ในภาพและติดตามการเคลื่อนที่ของคุณลักษณะเหล่านี้ข้ามเฟรมเพื่อประเมินการเคลื่อนที่ เครื่องตรวจจับคุณลักษณะทั่วไป ได้แก่ SIFT, SURF และ ORB
  2. วิธีการโดยตรง:วิธีการเหล่านี้ใช้ค่าความเข้มของพิกเซลทั้งหมดโดยตรง แทนที่จะพึ่งพาคุณลักษณะเฉพาะต่างๆ วิธีนี้มุ่งเป้าเพื่อลดข้อผิดพลาดของโฟโตเมตริกระหว่างเฟรมให้เหลือน้อยที่สุด

การมองเห็นแบบสแลม (V-SLAM)

V-SLAM ขยายแนวคิดของ VO โดยสร้างแผนที่ของสภาพแวดล้อมและระบุตำแหน่งของหุ่นยนต์ในแผนที่นี้พร้อมกัน V-SLAM จัดการกับปัญหาการดริฟต์โดยผสานเทคนิคการปิดลูป ซึ่งจะตรวจจับเมื่อหุ่นยนต์กลับมายังพื้นที่ที่แมปไว้ก่อนหน้านี้ และแก้ไขข้อผิดพลาดที่สะสมในแผนที่และประมาณการวิถี

ส่วนประกอบหลักใน V-SLAM

  1. ฟิวชั่นเซนเซอร์:การรวมข้อมูลจากเซ็นเซอร์หลายตัว (เช่น กล้อง IMU) เพื่อปรับปรุงความแม่นยำ
  2. การสกัดและการจับคู่คุณลักษณะ:การแยกคุณลักษณะที่แข็งแกร่งและจับคู่กันระหว่างเฟรมเพื่อรักษาความสอดคล้องของแผนที่
  3. การเพิ่มประสิทธิภาพ:การใช้เทคนิคการเพิ่มประสิทธิภาพ เช่น การปรับปรุงชุด และการปรับปรุงกราฟท่าทาง เพื่อปรับแต่งแผนที่ และการประมาณท่าทาง

การประยุกต์ใช้งานในหุ่นยนต์เคลื่อนที่

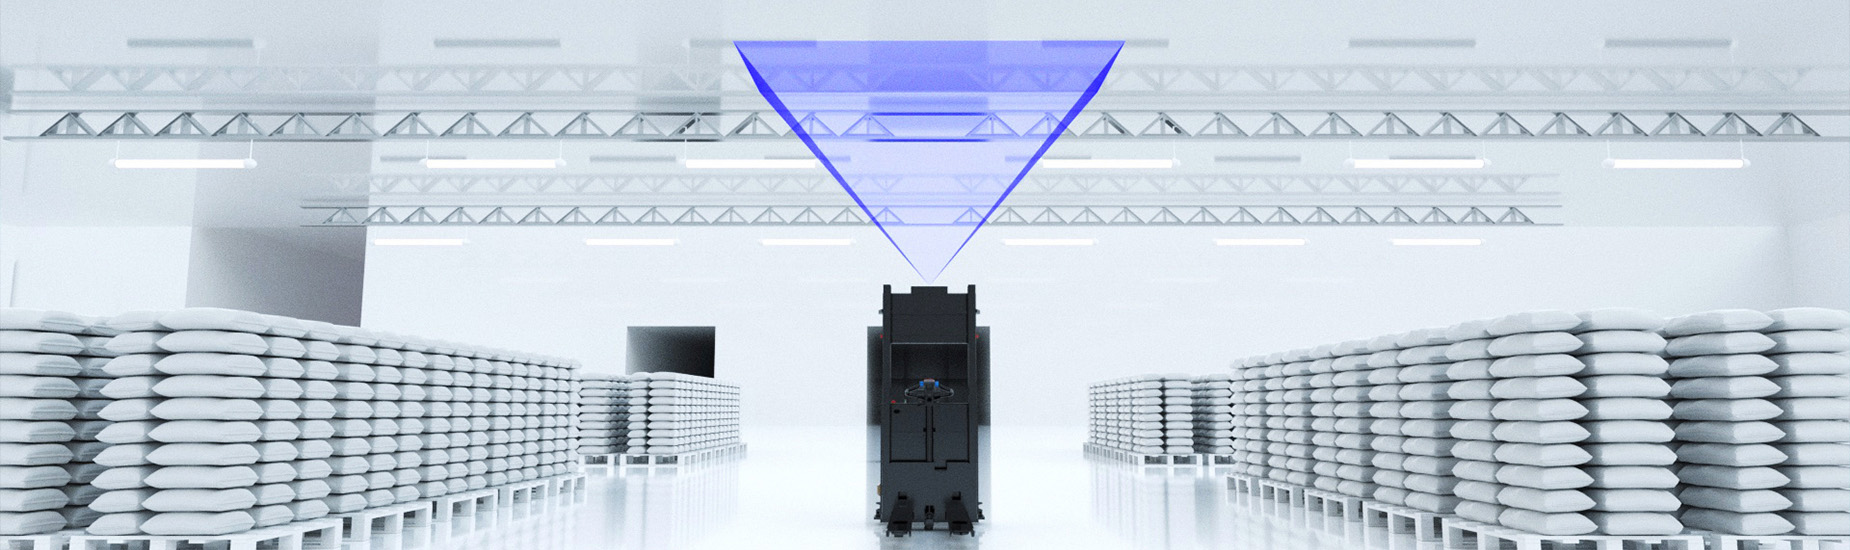
  1. การนำทางในร่ม:ระบบการมองเห็นบนเพดานใช้กล้องที่หันขึ้นด้านบนเพื่อทำแผนที่และนำทางสภาพแวดล้อมภายในอาคาร ระบบเหล่านี้ได้รับประโยชน์จากการมองเห็นบนเพดานที่เสถียรและมีคุณสมบัติครบครัน ซึ่งมีโอกาสถูกสิ่งกีดขวางที่เคลื่อนไหว เช่น มนุษย์หรือหุ่นยนต์อื่นๆ บดบังน้อยลง
  2. ระบบหุ่นยนต์หลายตัว:SLAM แบบหลายหุ่นยนต์ช่วยให้หุ่นยนต์หลายตัวทำงานร่วมกันเพื่อสร้างแผนที่พื้นที่ขนาดใหญ่ได้อย่างมีประสิทธิภาพมากขึ้น หุ่นยนต์แต่ละตัวจะทำงานแยกกันในตอนแรก และแผนที่ของหุ่นยนต์แต่ละตัวจะรวมกันโดยระบุพื้นที่ที่ทับซ้อนกันโดยใช้เทคนิคการเชื่อมโยงข้อมูลที่มีประสิทธิภาพ
  3. สภาพแวดล้อมแบบไดนามิก:ระบบเช่น Dynamic Direct Sparse Odometry (DSO) จะปรับตัวตามการเปลี่ยนแปลงของสภาพแวดล้อม ทำให้เหมาะสำหรับสภาพแวดล้อมที่มีการเปลี่ยนแปลงและยุ่งวุ่นวาย ระบบเหล่านี้จะกรองวัตถุที่เคลื่อนไหวเพื่อรักษาการระบุตำแหน่งและการทำแผนที่ให้ถูกต้อง

กรณีศึกษาและการดำเนินการ

  1. มาร์สโรเวอร์ส:VO ถูกนำไปใช้อย่างประสบความสำเร็จในภารกิจทางอวกาศ เช่น ยานสำรวจดาวอังคาร เพื่อนำทางในพื้นที่บนดาวอังคารซึ่งไม่สามารถใช้ GPS แบบดั้งเดิมได้
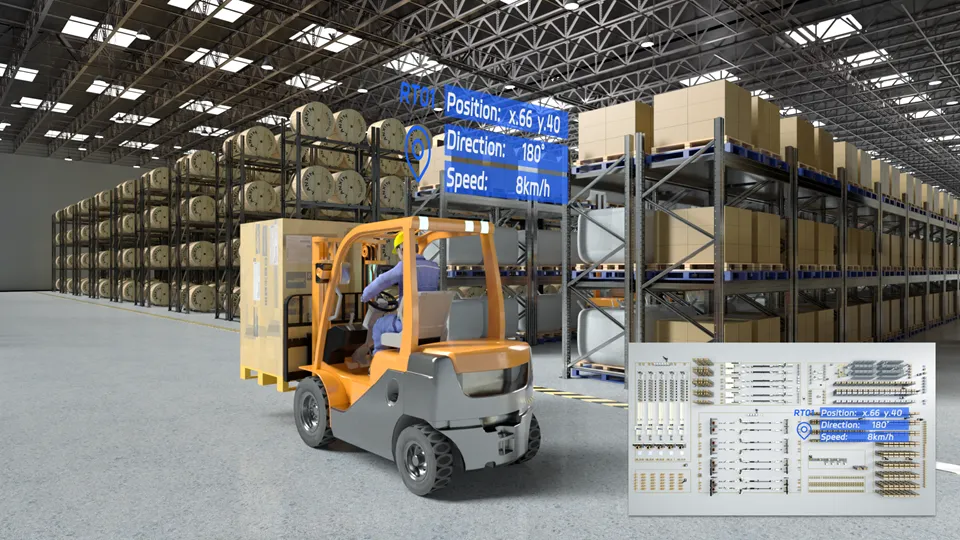
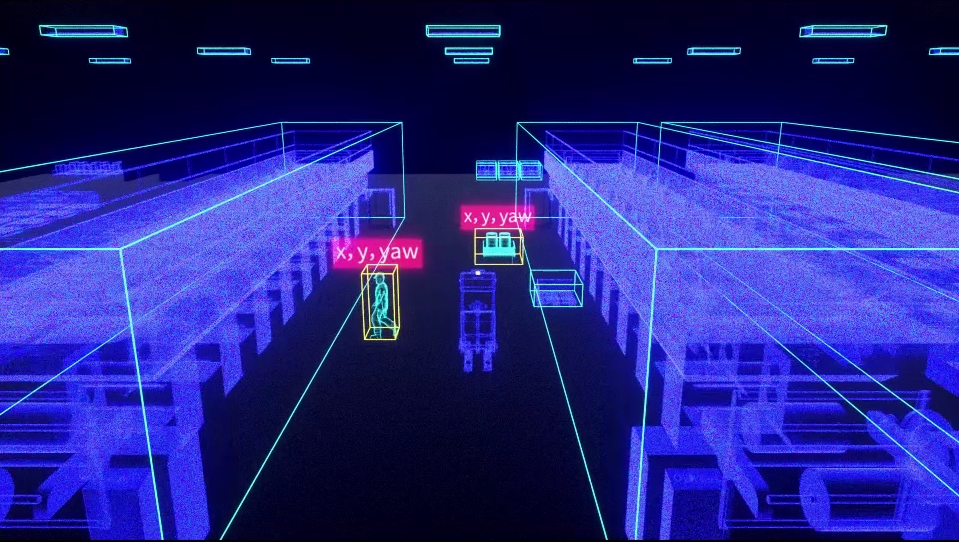
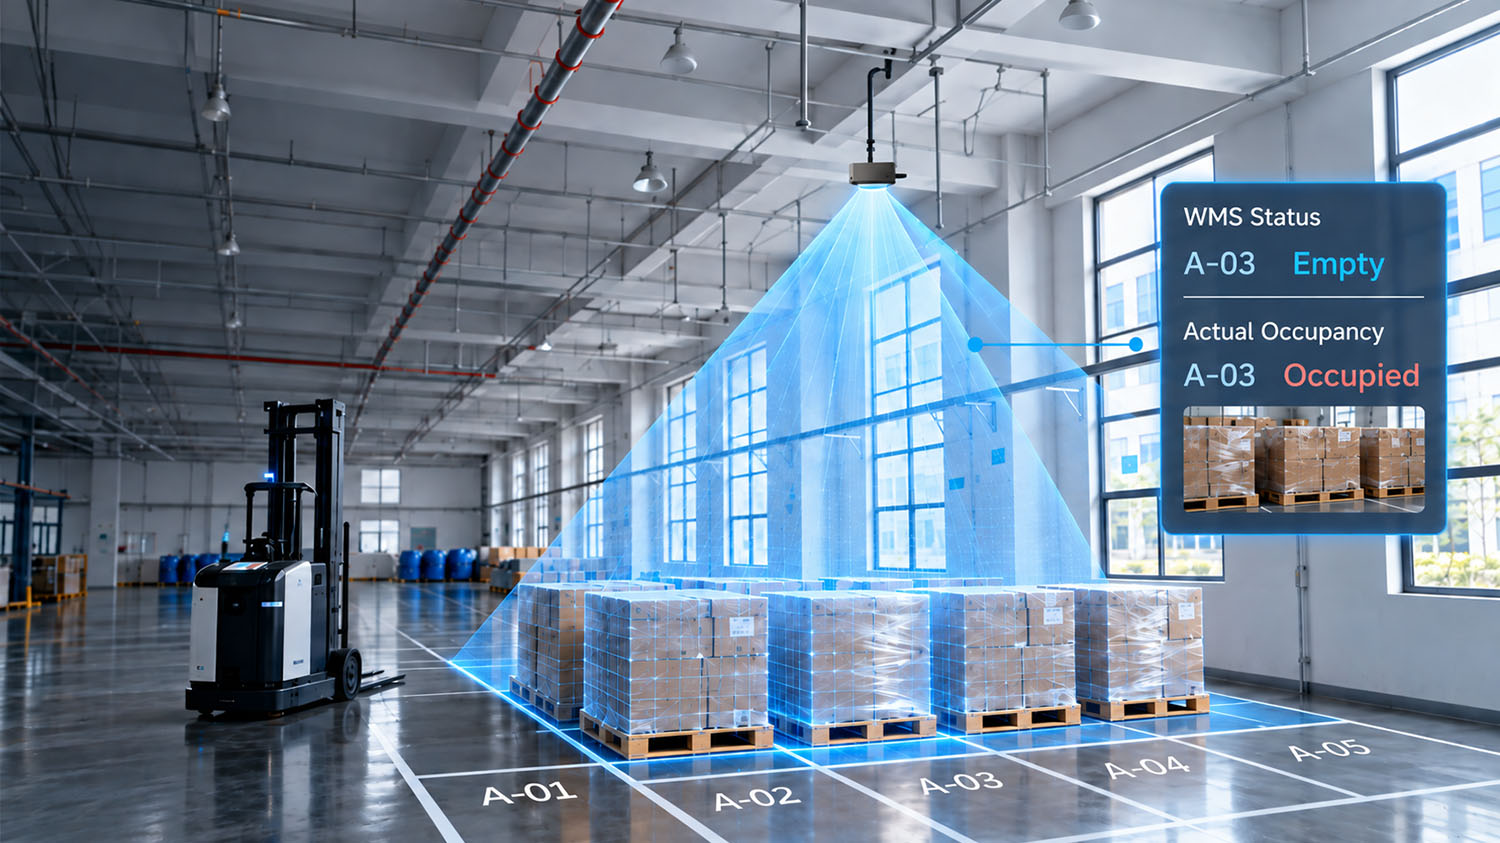
  2. หุ่นยนต์เพื่อการอุตสาหกรรม:SLAM ที่ใช้การมองเห็นบนเพดานได้รับการนำไปใช้ในโรงงานอุตสาหกรรม ช่วยให้หุ่นยนต์สามารถเคลื่อนที่ไปในพื้นที่เปิดโล่งขนาดใหญ่ได้โดยการสังเกตเพดานซึ่งยังคงนิ่งเมื่อเทียบกับระดับพื้นดิน

แนะนำโซลูชัน MRDVS Ceiling Visual SLAM

โซลูชัน MRDVS Ceiling Visual SLAMนำเสนอแนวทางใหม่สำหรับการนำทางภายในอาคาร โดยใช้ระบบกล้องที่หันไปทางเพดาน ทำให้ MRDVS มอบความเสถียรและความแม่นยำที่เหนือกว่าในการสร้างแผนที่และการระบุตำแหน่ง โซลูชันที่เป็นนวัตกรรมนี้ได้รับการออกแบบมาเพื่อรองรับสภาพแวดล้อมแบบไดนามิกและผสานรวมเข้ากับระบบหุ่นยนต์หลายตัวได้อย่างราบรื่น ทำให้เหมาะสำหรับระบบอัตโนมัติทางอุตสาหกรรม การจัดการคลังสินค้า และอื่นๆ อีกมากมาย

ด้วย MRDVS หุ่นยนต์สามารถเคลื่อนที่ในพื้นที่ภายในอาคารขนาดใหญ่และซับซ้อนได้อย่างมีประสิทธิภาพโดยใช้ประโยชน์จากคุณลักษณะที่สม่ำเสมอที่พบได้ในเพดาน เช่น ไฟและช่องระบายอากาศ เทคนิคการเชื่อมโยงข้อมูลอันแข็งแกร่งของระบบและอัลกอริธึมการเพิ่มประสิทธิภาพขั้นสูงช่วยให้สร้างแผนที่ได้อย่างแม่นยำและระบุตำแหน่งได้อย่างน่าเชื่อถือ แม้ในสภาวะที่ท้าทาย

สัมผัสประสบการณ์อนาคตของระบบนำทางภายในอาคารด้วยโซลูชัน MRDVS Ceiling Visual SLAM และปลดล็อกระดับใหม่ ๆ ของประสิทธิภาพและการทำงานอัตโนมัติสำหรับการใช้งานหุ่นยนต์ของคุณ
ภาพ SLAM
MRDVS CV ภาพ SLAM
แบ่งปันไปที่: