

Für eine zuverlässige Hinderniserkennung im Lager ist mehr als nur die Entfernungsmessung erforderlich. Mobile Roboter müssen Objekte mit unterschiedlicher Höhe, Form, Farbe, Textur und Reflexionsvermögen unter wechselnden Lichtverhältnissen erkennen.
Die Tiefenkameras der S-Serie von MRDVS nutzen die direkte Laufzeitmessung (dToF), um 3D-Tiefeninformationen für AGV-Gabelstapler und AMRs zu generieren. In einem Leistungstest im Juli 2026 untersuchte MRDVS, wie die S11 mit schwarzen, reflektierenden, überlappenden und stark gegenlichtbeleuchteten Objekten umgeht.
Die zuverlässige Erkennung von Hindernissen in einem Lagerbetrieb ist nicht einfach eine Frage der Entfernungsmessung.
Die Ladung in Lagerhallen ist selten einheitlich. Paletten, Gitterboxen und Waren können mattschwarz, mit reflektierender Folie umwickelt oder zu einem strukturlosen Grau abgenutzt sein. Jede dieser Oberflächen kann einen Sensor, der auf ein Labortestobjekt kalibriert wurde, vor Herausforderungen stellen.
Das Arbeitsumfeld bringt zusätzliche Variablen mit sich:
Die praktische Anforderung besteht daher nicht nur darin, Entfernungen zu messen, sondern auch nutzbare 3D-Informationen über sich ändernde Ziele und Umgebungsbedingungen hinweg zu erzeugen.
Die direkte Laufzeitmessung sendet ultrakurze Infrarotlichtimpulse aus – typischerweise im Nanosekundenbereich – und erfasst das Intervall (Δt) zwischen der Aussendung und der Rückkehr des reflektierten Signals. Die Entfernung wird direkt daraus abgeleitet:
Da die Messung die Zeit des zurückkehrenden Impulses direkt erfasst, kann jedes Pixel im Sichtfeld einen Tiefenwert weitgehend unabhängig von Farbe oder Textur des Objekts liefern. Aktives Stereo hingegen projiziert ein Muster und trianguliert die Tiefe aus dessen Verformung zwischen zwei Linsen – ein Verfahren, das ausreichend visuelle Informationen für den Merkmalsabgleich voraussetzt.
Die S-Serie setzt dieses Prinzip mit drei Hardware-Optionen um, die im praktischen Einsatz von Bedeutung sind:
MRDVS führt die in den nachfolgenden Tests beobachteten Ergebnisse auf diese zugrunde liegende Messmethode zurück.
Während des Tests verwendete Kamera:
Das Testprogramm untersuchte vier Arten von Zielen und Szenen:
Der Test konzentrierte sich auf die Vollständigkeit des Tiefenbildes, die Kantendefinition, das Verhalten um überlappende Objekte, fehlende Punktwolkendaten und Rauschen.
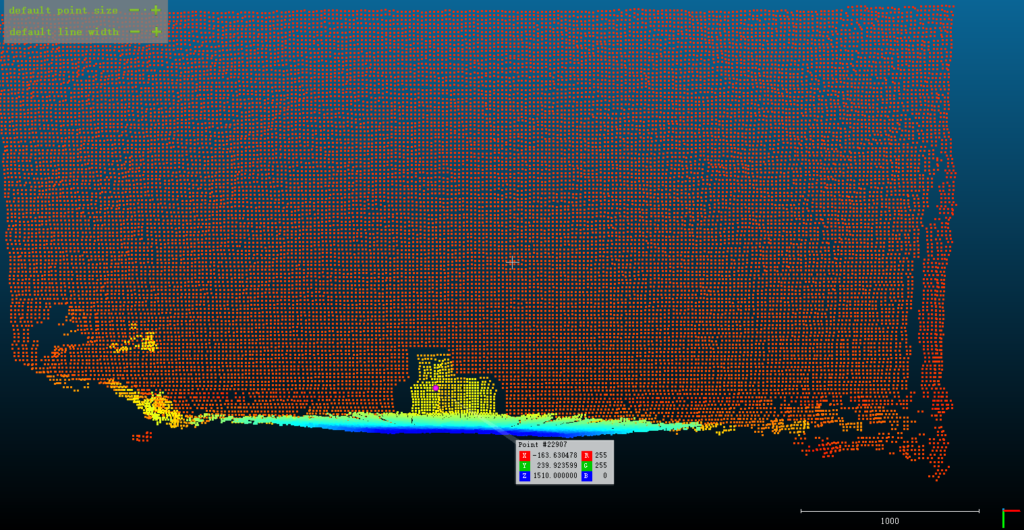
Im ersten Test wurde ein schwarzer Gegenstand in die Nähe einer weißen Wand gestellt.
Dies ist eine einfache, aber aufschlussreiche Szene, da die Kamera zwei benachbarte Oberflächen allein anhand ihres Tiefenunterschieds unterscheiden muss, obwohl das schwarze Objekt nur eine begrenzte visuelle Textur bietet.
Die Ergebnisse zeigen, dass das S11 ein vollständiges Tiefenbild erzeugte, das anschließend in ein 3D-Punktwolkenbild mit klar definierten Kanten, die die Objekte von der Wand trennen, umgewandelt wurde. Wie oben dargestellt.
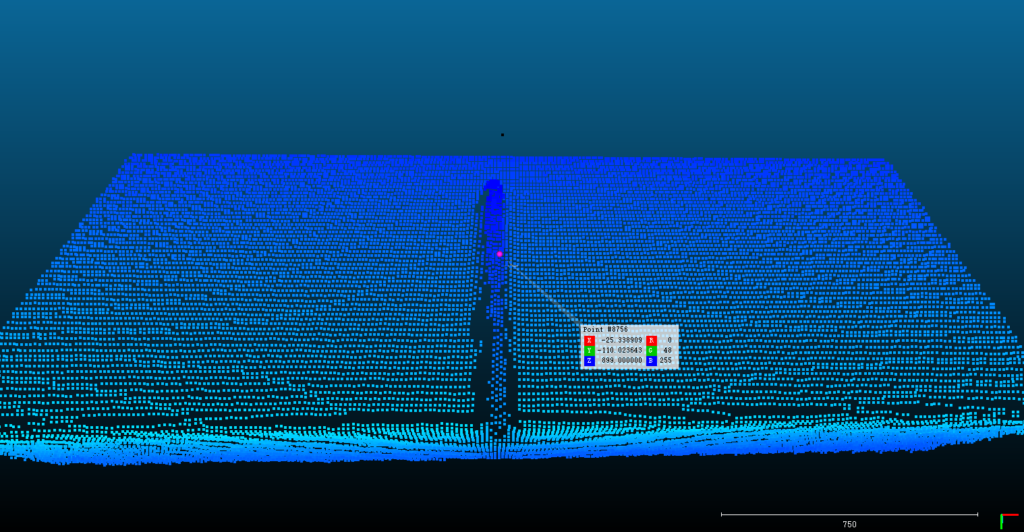
Im zweiten Test wurde eine reflektierende Säule untersucht.
MRDVS berichtet, dass das S11 ein vollständiges Tiefenbild erzeugte, das anschließend in ein Punktwolkenbild umgewandelt wurde, ohne dass Daten an den Rändern der Säule fehlten oder verstreut waren.
Ziel dieses Tests war es, zu untersuchen, wie die dToF-Kamera mit einem Zielobjekt umgeht, das schwierige Reflexionen hervorrufen kann – eine häufige Bedingung, wenn Lasten eingeschweißt oder in Metallkäfigen gelagert werden.
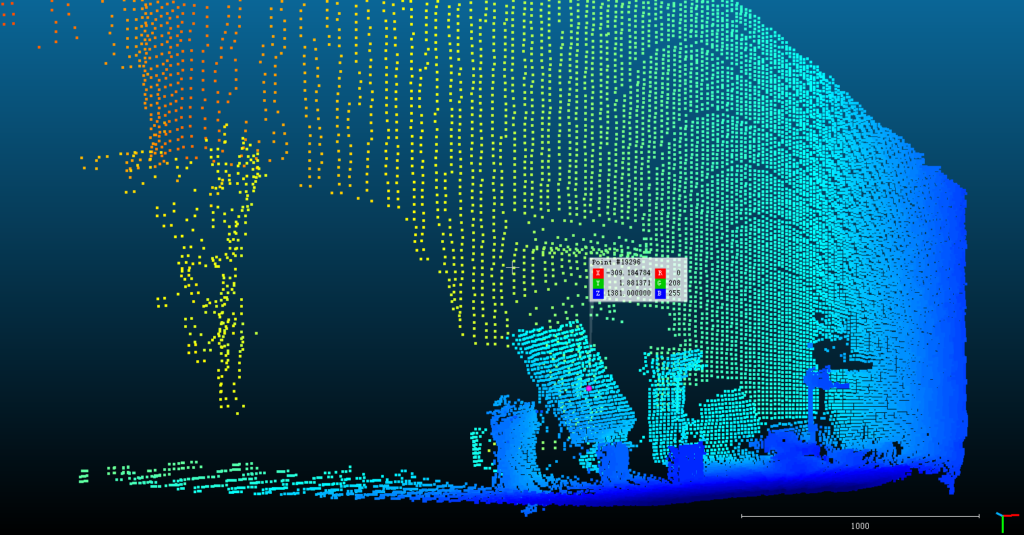
Der dritte Test verwendete eine Innenraumszene mit mehreren übereinander gestapelten Objekten in unterschiedlichen Tiefen.
MRDVS berichtet, dass die S11 während der gesamten Szene Details aufnahmen.
Für die Hinderniserkennung in Lagerhallen ist die Erfassung von Tiefeninformationen um überlappende Objekte herum relevant, da Paletten, Ladungen, Regale und mobile Geräte sich gegenseitig teilweise verdecken können. Eine Lücke in der Punktwolke an einer Überlappungsgrenze ist genau der Punkt, an dem ein Roboter Daten benötigt, um zu entscheiden, ob die Lücke befahrbar ist.
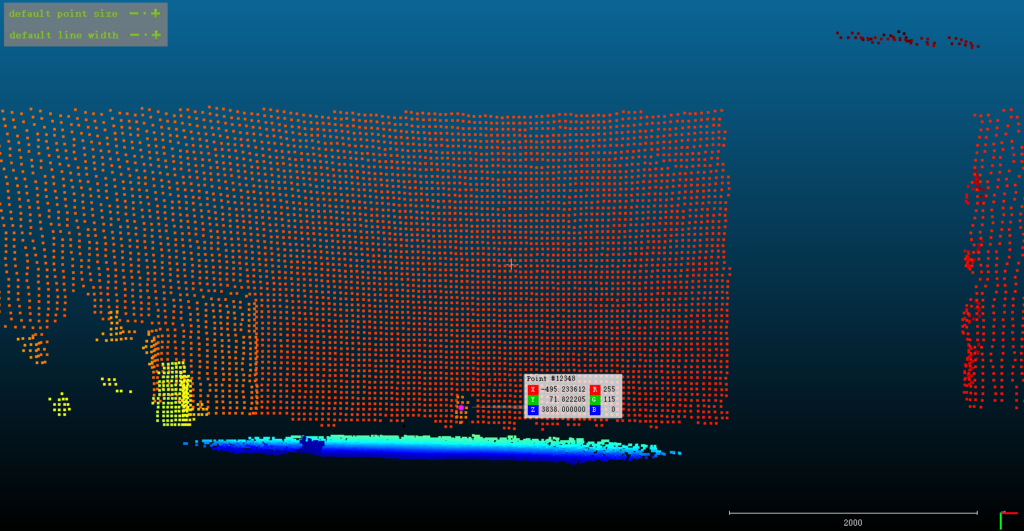
Im vierten Test wurde die Beleuchtungsvariable isoliert. Vier Objekte mit normalem Reflexionsgrad wurden hinter einer starken, auf die Kamera gerichteten Lichtquelle in einem Abstand von etwa 4 m positioniert, sodass die Beleuchtung auf die Linse und nicht auf die Objekte fiel.
Eine solche Hintergrundbeleuchtung reproduziert eine der häufigsten Ursachen für Tiefenmessfehler im realen Einsatz. Ein fahrerloser Transportstapler, der ein Rolltor durchfährt, wechselt innerhalb einer Fahrzeuglänge von etwa 200 Lux im Innenbereich zu Zehntausenden von Lux im Außenbereich, wobei er oft direkt in die Lichtquelle blickt. Der Sensor hat keine Möglichkeit, sich zwischen den beiden Bedingungen neu zu kalibrieren.
MRDVS berichtet, dass unter diesen Bedingungen die S11 ein vollständiges Tiefenbild über das gesamte Sichtfeld erzeugte, das dann in ein 3D-Punktwolkenbild umgewandelt wurde, wobei alle vier Objekte klar voneinander und vom Hintergrund getrennt waren.
| Testszene | MRDVS S11 (dToF) |
| Schwarze Objekte in der Nähe einer weißen Wand | Vollständiges Punktwolkenbild mit klar definierter Trennung zwischen den Oberflächen |
| Reflektierende Säule | Vollständiges Punktwolkenbild ohne fehlende oder verstreute Randdaten |
| Gestapelte Objekte in unterschiedlichen Tiefen | Die Details wurden in der gesamten Szene beibehalten. |
| Vier Objekte vor starkem Gegenlicht | Vollständiges Punktwolkenbild, in dem alle vier Objekte klar voneinander getrennt sind |
Die Qualität der Detektion führt nur dann zu Sicherheit, wenn das Ergebnis rechtzeitig beim Fahrzeugsteuergerät ankommt.
MRDVS gibt für das S11 unter Standardbetriebsbedingungen eine typische End-to-End-Latenz von 70 bis 100 Millisekunden und einen minimalen Arbeitsabstand von etwa 10 cm (4 Zoll) an.
Der minimale Arbeitsabstand ist relevant, wenn Hindernisse in der Nähe des Fahrwegs eines AGV-Gabelstaplers erkannt werden müssen – beispielsweise ein Palettenfuß oder eine Bordsteinkante direkt vor den Gabeln. Die tatsächliche Leistungsfähigkeit hängt zudem von der Sensorplatzierung, der Fahrzeuggeometrie, der Konfiguration des Erfassungsbereichs und der Fahrgeschwindigkeit ab.
Die Hinderniserkennung ist nur ein Teil eines umfassenden Sicherheits- und Steuerungssystems für mobile Roboter. Die S-Serie verfügt über einen Echtzeit-Algorithmus zur Hindernisvermeidung, der direkt auf der Kamera läuft und keinen externen Industrie-PC benötigt.
Highlights der integrierten Hindernisvermeidungslösung
Da die Zonengeometrie als rechteckiges oder kegelförmiges Volumen konfiguriert werden kann, kann der Erfassungsbereich der Fahrtrichtung des Fahrzeugs folgen, anstatt sich auf einen einzigen festen Erfassungsradius zu verlassen.
Über die Vermeidung von Kernbereichen hinaus unterstützt die S-Serie eine übergeordnete Wahrnehmung für unübersichtliche und kollaborative Umgebungen.
Die Hinderniserkennung in Lagerhallen muss mehr als nur die Entfernung berücksichtigen. Farbe, Textur, Reflexionsvermögen, Überlappung, Beleuchtung, Sensorplatzierung und Fahrzeugbewegung beeinflussen die Tiefeninformationen, die einem AGV oder AMR zur Verfügung stehen.
Der hier beschriebene Test vom Juli 2026 zeigt, wie das MRDVS S11 vier bewusst schwierige Szenen bewältigte: schwarze Objekte vor einer weißen Wand, eine reflektierende Säule, überlappende gestapelte Lasten und vier Objekte vor starkem Gegenlicht. In allen vier Szenen lieferte das S11 vollständige Tiefenbilder mit klar definierten Kanten.

