Un capteur de détection d'obstacles est un dispositif conçu pour identifier et signaler la présence d'objets sur la trajectoire d'un robot ou d'un véhicule en mouvement. Ces capteurs sont essentiels pour garantir une navigation sûre et efficace, permettant aux robots de fonctionner de manière autonome, sans intervention humaine.
Pour les passionnés de robotique, l'intégration de capteurs d'évitement d'obstacles est une véritable révolution. Ces capteurs améliorent les performances des robots, préviennent les accidents et permettent des tâches plus complexes. Des véhicules autonomes aux drones en passant par les robots domestiques, la technologie de détection d'obstacles est un incontournable de la robotique moderne.
Dans les hôpitaux, les robots peuvent se déplacer en toute sécurité autour du matériel médical et du personnel, garantissant ainsi une livraison rapide des fournitures sans provoquer de perturbations ni d’accidents.
Équipés de systèmes LiDAR et de caméras, les véhicules autonomes peuvent détecter et réagir aux autres véhicules, aux piétons et aux obstacles routiers, garantissant ainsi une navigation sûre.
Dans les centres logistiques, les robots équipés de capteurs avancés peuvent naviguer dans les allées, éviter les obstacles tels que les palettes et les chariots élévateurs et optimiser la gestion des stocks.
Dans les espaces publics, les robots de service peuvent fournir une assistance tout en évitant sans problème les obstacles tels que les meubles et les personnes, améliorant ainsi l'expérience et la sécurité des utilisateurs.


Les systèmes de détection d'obstacles par caméra utilisent les données visuelles capturées par les caméras pour identifier et classer les obstacles. Ces systèmes sont couramment utilisés dans les applications automobiles, la robotique et divers systèmes automatisés en raison de leur capacité à fournir des informations visuelles détaillées. Les principaux types de systèmes par caméra sont :
Ces systèmes utilisent une seule caméra pour capturer les informations visuelles. Ils s'appuient sur des algorithmes de traitement d'images pour détecter et classer les obstacles en fonction des données visuelles obtenues sous un angle précis.
•Avantages : Économique, simple à installer et capable de fournir des images haute résolution.
•Inconvénients : Perception de la profondeur limitée et peut avoir des difficultés dans des conditions de faible éclairage ou de mauvaises conditions météorologiques
Les systèmes de caméras stéréo utilisent deux caméras placées à une distance fixe l'une de l'autre pour reproduire la vision binoculaire humaine. En comparant les images des deux caméras, le système peut calculer la profondeur et la distance des objets.
•Avantages : Meilleure perception de la profondeur et mesures de distance plus précises par rapport aux caméras mono.
•Inconvénients : Plus complexes et plus coûteux que les systèmes à caméra unique, et toujours sensibles aux conditions d'éclairage et météorologiques.
Ces systèmes utilisent plusieurs caméras disposées de manière à offrir une vue à 360 degrés de l'environnement. Ils sont particulièrement utiles dans les environnements où les obstacles peuvent survenir de toutes les directions.
•Avantages : Couverture complète et meilleure connaissance de la situation.
•Inconvénients : Coût et complexité plus élevés, et nécessité d’algorithmes d’assemblage d’images sophistiqués.
Les caméras de profondeur, également appelées caméras 3D ou capteurs de profondeur, capturent des informations de profondeur en mesurant la distance entre la caméra et les objets environnants. Elles utilisent souvent des technologies telles que la lumière structurée, le temps de vol (ToF) ou l'imagerie stéréoscopique pour générer des cartes de profondeur.
•Avantages : Fournit des informations tridimensionnelles précises, permettant une mesure précise des distances et la détection des obstacles. Efficace dans diverses conditions d'éclairage et environnements complexes.
•Inconvénients : Exigences de calcul accrues et sensibilité aux conditions environnementales telles que la lumière du soleil ou les surfaces réfléchissantes.
Les systèmes de détection d'obstacles par capteurs utilisent différents types de capteurs pour détecter les obstacles en mesurant des propriétés physiques telles que la distance, la vitesse et la taille. Ces systèmes sont souvent utilisés dans les applications industrielles, commerciales et automobiles en raison de leur fiabilité et de leur précision. Les principaux types de systèmes par capteurs sont :
Les systèmes LiDAR utilisent des faisceaux laser pour mesurer les distances en calculant le temps nécessaire à la lumière pour se refléter sur un objet et revenir au capteur.
• Avantages : Mesures de distance très précises, capacité à créer des cartes 3D détaillées et efficacité dans diverses conditions d'éclairage.
• Inconvénients : Coût élevé et sensibilité aux surfaces réfléchissantes et aux conditions environnementales telles que la pluie ou la poussière.
Les capteurs infrarouges détectent les obstacles en émettant une lumière infrarouge et en mesurant sa réflexion. Ils peuvent identifier les objets grâce au rayonnement infrarouge qu'ils émettent ou réfléchissent.
• Avantages : Efficace en conditions de faible luminosité et capable de détecter les objets émettant de la chaleur.
• Inconvénients : Portée et précision limitées, et peut être affectée par des facteurs environnementaux comme le brouillard ou la poussière.
Ces systèmes utilisent des ondes sonores pour détecter les obstacles. Des capteurs à ultrasons émettent des ondes sonores à haute fréquence et mesurent le temps de retour des ondes après avoir heurté un objet.
• Avantages : Économique, fiable en détection à courte portée et insensible aux conditions d'éclairage.
• Inconvénients : Portée et précision limitées par rapport à d’autres capteurs, et sensibilité au bruit ambiant.
Le choix du capteur d'évitement d'obstacles adapté dépend des exigences spécifiques de votre projet. Tenez compte de facteurs tels que l'environnement dans lequel votre système fonctionnera, les types d'obstacles qu'il rencontrera et votre budget. Voici quelques conseils pour vous aider à prendre une décision éclairée :
• Taille et forme : pour détecter des objets de petite taille ou de forme irrégulière, des caméras de profondeur haute résolution ou LiDAR peuvent être nécessaires en raison de leur précision.
• Navigation et cartographie avancées : pour les applications plus complexes nécessitant une cartographie environnementale et une navigation détaillées, les caméras LiDAR ou de profondeur sont de meilleurs choix en raison de leur grande précision et de leur capacité à créer des cartes 3D.
• Budget élevé : Si le coût n’est pas un obstacle majeur, investir dans un LiDAR ou des caméras de profondeur haut de gamme permet une détection d’obstacles précise et fiable. Ces technologies offrent une grande précision et sont adaptées aux environnements complexes.
• Budget moyen : Les caméras de profondeur constituent un bon choix pour ceux qui recherchent un équilibre entre coût et performance. Elles fournissent des informations 3D détaillées et sont plus abordables que les systèmes LiDAR haut de gamme.
• Petit budget : Pour des solutions économiques, envisagez l’utilisation de capteurs infrarouges ou ultrasoniques, qui sont suffisants pour les tâches simples d’évitement d’obstacles, mais peuvent ne pas être aussi précis pour les applications plus complexes.
MRDVS, spécialiste des technologies de vision pour robots mobiles, a lancé la série S, une caméra anticollision multimodale RGB-D de qualité industrielle et économique . Ces caméras sont largement utilisées dans diverses applications, notamment les chariots élévateurs autonomes, les gerbeurs, les véhicules de patrouille, les chariots de transport, les robots de nettoyage industriel et les robots médicaux et de service.
La combinaison des données RVB et de profondeur améliore la perception du robot, permettant une navigation précise dans des environnements complexes.
Intégrez facilement les systèmes de contrôle de robot existants via une interface E/S, permettant la personnalisation des paramètres d'évitement.
Identifie et classe les objets dans l'environnement du robot, permettant aux robots mobiles de prendre des décisions éclairées pour contourner les obstacles.
Un maximum de 18 mètres est pris en charge et il peut être utilisé à l'extérieur
Le choix du capteur d'évitement d'obstacles adapté dépend des exigences spécifiques de votre projet. Tenez compte de facteurs tels que l'environnement dans lequel votre système fonctionnera, les types d'obstacles qu'il rencontrera et votre budget. Voici quelques conseils pour vous aider à prendre une décision éclairée :
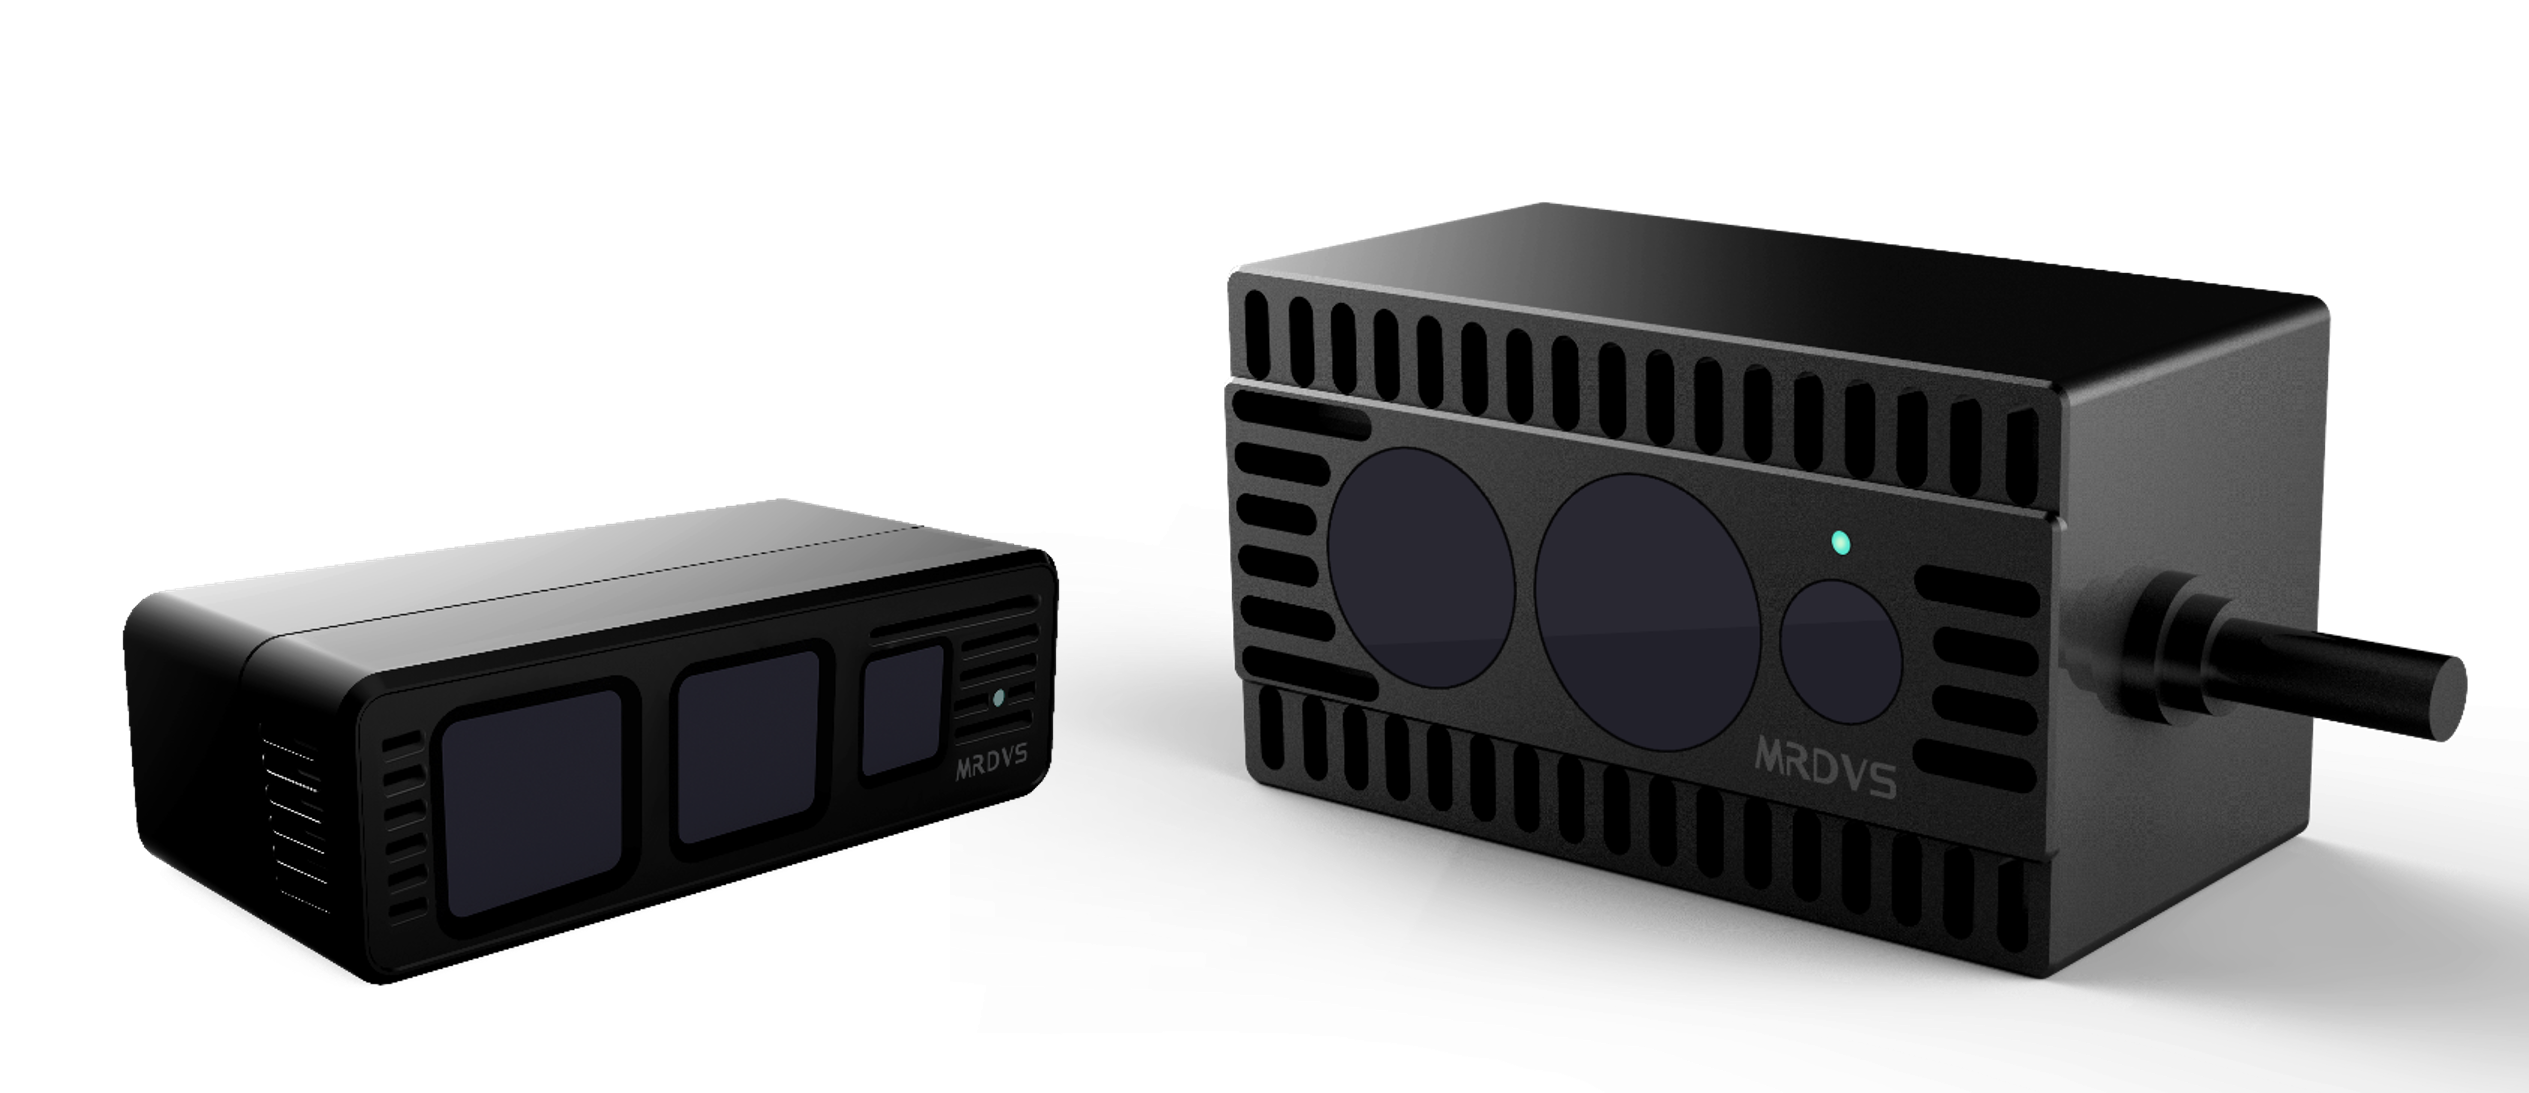
Dotés d'une résolution de profondeur de 240 × 160, les S10 Pro et S10 capturent les informations de profondeur et de texture en temps réel, offrant une perception stable à longue distance (jusqu'à 18 mètres). Conçus pour les véhicules sans pilote à basse vitesse, les chariots élévateurs sans pilote, les drones, les tondeuses à gazon et autres appareils, ces produits garantissent des performances fiables pour un large éventail d'applications.
Les S10 Pro et S10 seront lancés en avril.

Le S2 Max, équipé du capteur iToF avancé Sony IMX570 et d'une imagerie RGB-D enregistrée, se distingue au sein de la série S. Il offre une résolution de profondeur de 320 × 240 jusqu'à 15 ips et un champ de vision complet de 81° x 61°. Grâce à un éclairage VCSEL de 940 nm, le S2 Max assure une perception de la profondeur sûre et efficace. Sa capacité à générer des cartes de profondeur, RGB et d'amplitude le rend idéal pour l'évitement d'obstacles par les robots mobiles.
MRDVS se spécialise dans la robotique mobile et l'automatisation logistique, en s'appuyant sur des technologies de vision 3D avancées telles que l'iToF, le dToF et la lumière structurée binoculaire. Grâce à l'intégration d'algorithmes d'IA de pointe, MRDVS dote les robots mobiles de puissantes capacités d'évitement d'obstacles, de navigation et de reconnaissance, leur permettant ainsi de fonctionner de manière plus sûre, plus stable et plus intelligente.
Grâce à de multiples itérations de développement produit, MRDVS a conçu des solutions matérielles et logicielles intégrées et performantes, largement adoptées par les acteurs majeurs du secteur. Parmi nos clients figurent plus de 80 % des marques de robots mobiles nationales, avec des dizaines de milliers d'unités livrées et validées par des clients de premier plan, ce qui nous vaut une forte reconnaissance sur le marché.